Open Micro-Manipulator превращает обычные шаговые двигатели в платформу для субмикрометрового управления движением
Open Micro-Manipulator объединяет 3D-печатную механику, магнитные энкодеры и управление с обратной связью. Заявленные 50 нм относятся к разрешению команды, а не к гарантированной абсолютной точности готового прибора.
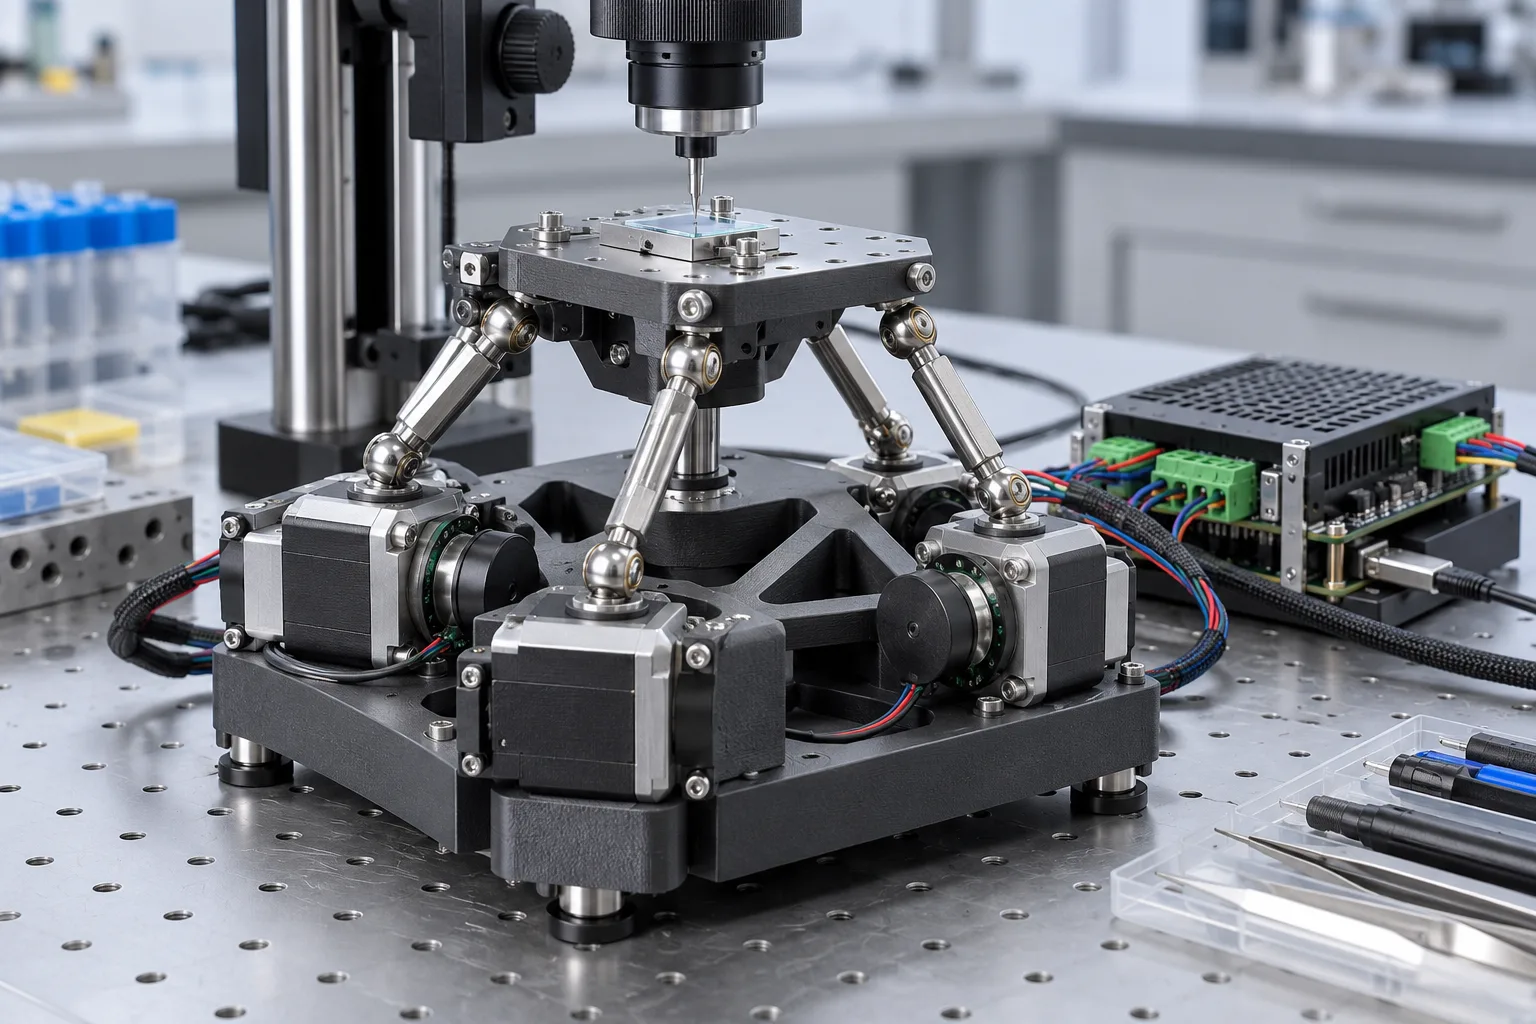
Open Micro-Manipulator привлёк внимание на Hacker News по причине, почти не связанной с модным программным обеспечением. Это проект открытого оборудования, в котором обычные шаговые двигатели, детали, напечатанные на 3D-принтере или изготовленные механически, магнитные энкодеры и собственная прошивка объединены в компактную трёхосевую платформу. Она способна выполнять команды на чрезвычайно малые перемещения. Репозиторий описывает шаги вплоть до 50 нанометров и платформу субмикрометрового управления движением для оптической юстировки, микроскопии и зондирования электронных компонентов.
Здесь нужна важная оговорка. Шаг 50 нм — это заявление о разрешении, а не обещание, что вся собранная машина при любых условиях установит инструмент в 50 нм от заданной позиции. Сам проект указывает, что абсолютная точность существенно хуже. Важны температура, качество печати, геометрия тяг и сочленений, выравнивание энкодеров, трение, вибрации и калибровка. Интерес этой истории не в том, что дешёвый двигатель якобы стал лабораторным нанопозиционером. Ценность в том, что открытая конструкция делает видимыми архитектуру управления, механические компромиссы и режимы отказа — настолько, чтобы их можно было изучать и улучшать.
Проект оказался почти у вершины главной страницы Hacker News 18 октября 2026 года и набрал более 180 баллов в снимке, доступном 19 октября. В тот же день появилась связанная дискуссия на Reddit. Такое внимание — повод рассматривать его как сборочную платформу, а не просто повторять броское число.
Что представляет собой проект
В репозитории MicroManipulatorStepper собраны механическая конструкция, электроника, прошивка и программное обеспечение для создания моторизованного стола XYZ. Среди заявленных пользователей — специалисты по оптической юстировке, зондированию электроники и микроскопии. Это не универсальный настольный 3D-принтер, а небольшая платформа, к которой можно прикрепить зонд, инструмент или приспособление для микроскопа.
Механизм использует параллельную кинематическую структуру с миниатюрными шаровыми шарнирами. Три моторные тяги перемещают рабочую точку в трёх измерениях. В отличие от привычной декартовой схемы, где одна линейная направляющая установлена на другой, параллельный механизм сохраняет компактность и может давать полезную жёсткость. Цена — более сложная связь между углами двигателей и положением инструмента. Прошивка должна применять кинематическую модель, а физическая сборка — соответствовать её размерам.
В репозитории указаны 240 коммитов, аппаратная версия 4.0, прошивка на C++, файлы электроники, модели FreeCAD, STL-файлы и интерфейс Python. На момент рассмотрения проект имел около 2100 звёзд и 276 форков. Это показывает интерес, но не доказывает наличие тысяч готовых машин: для открытого проекта такие числа скорее говорят о том, что конструкцию изучают.
Проект выпущен под лицензией MIT, распространяющейся на программное обеспечение, аппаратную конструкцию, документацию и концепцию. Она разрешает копирование, изменение, распространение и продажу при сохранении уведомления и предоставляет работу без гарантий. Это удобная лицензия для экспериментов и коммерческих производных, но она не отменяет необходимости проверить машину перед использованием рядом с ценным образцом, лазером или работающей схемой.
Откуда берутся малые числа
Главная техническая особенность — сочетание управления с обратной связью и магнитного редуцирования. Согласно репозиторию, серийные шаговые двигатели работают под управлением контроллера с обратной связью на частоте 30 кГц. Магнитные поворотные энкодеры измеряют положение двигателя, а редукторный подход увеличивает разрешение энкодера в 30 раз. Поэтому система может представлять команды с приращением до 50 нм.
Термины здесь нельзя смешивать. Разрешение — наименьшее приращение, которое контроллер может представить или задать. Повторяемость — насколько близко механизм возвращается в прежнюю точку после повторного движения. Точность — насколько эта точка близка к требуемой физической координате. У платформы могут быть мелкое разрешение и хорошая повторяемость, но масштабная, геометрическая или температурная ошибка всё равно ограничит абсолютную точность.
Репозиторий сам проводит это различие. Энкодер способен сообщить об очень малом изменении положения вала, но наконечник находится дальше — за подшипниками, шарнирами, тягами и гибкими элементами. Люфт или деформация любой из этих деталей меняют конечную координату. Печатная деталь также может менять размеры с температурой и в зависимости от направления печати.
Обратная связь позволяет сравнивать заданное и измеренное положение двигателя, а не предполагать, что каждый шаг завершён. Но она не измеряет все ошибки на наконечнике. Если тяга изгибается, шарнир проскальзывает, энкодер установлен с перекосом или машина расширяется, двигатель может быть там, где ожидает контроллер, а рабочая точка — нет. Поэтому калибровка и механическая сборка являются центральной частью проекта.
Версия 4 — инженерное обновление
Примечания к аппаратной версии 4.0 называют конкретные проблемы прежней конструкции. Изменения устраняют самостолкновение при поиске исходного положения, вращение блока шарового шарнира, который раньше удерживался только винтами, неодинаковую длину тяг, лишнее трение в шарнирах и чувствительность положения шарика к качеству печати и скруглению углов. Улучшена и замена резиновых колец.
На таком масштабе маленькое изменение посадочного места или длины тяги может изменить кинематическую модель и испортить калибровку. Столкновение при поиске исходного положения — не просто неудобство: оно может повредить механизм, изменить его геометрию или сделать следующие измерения бессмысленными.
В репозитории есть прямое предупреждение: перечень материалов ещё не обновлён для новой аппаратной версии. Проект доступен экспериментаторам, готовым сверять CAD-файлы, инструкции и список компонентов, но пока не является полностью замороженной конструкцией набора. Обновлённая модель FreeCAD содержит штифты и крепёж и служит справочником по механическим деталям. Часть компонентов можно обработать на трёхосевом станке с ЧПУ, а другие напечатать на 3D-принтере ценой дополнительного температурного дрейфа. Печатный вариант дешевле и быстрее менять; обработанный может быть предпочтительнее, если повторяемость важнее удобства.
Программный слой
Машина управляется по USB через небольшой интерфейс G-code. Прошивка реализует планирование движения с просмотром последующих команд и поддерживает интерполяцию поз. API Python обеспечивает подключение, поиск исходного положения, калибровку шарниров, команды движения, выходы инструмента, ожидание, управление двигателями и параметры сервоприводов. Графический интерфейс может показывать поток с камеры, выполнять G-code и поддерживать управление мышью.
Это облегчает эксперименты. Оператор микроскопа может сочетать движение с визуальной обратной связью, исследователь — написать Python-скрипт вместо собственного последовательного протокола, а разработчик инструмента — использовать GPIO и команды с таймингом. Открытость также упрощает аудит: модель движения, порядок команд и калибровка не скрыты за проприетарным контроллером.
Интерфейс намеренно мал. Прошивка принимает только часть G-code, а клиент должен дождаться подтверждения перед следующей командой; иначе, по словам репозитория, поведение не определено. Это специализированный контроллер, а не готовая замена зрелому стеку ЧПУ. Приложение должно соблюдать протокол и явно отслеживать завершение движения.
Прошивка 1.0.4 добавляет выходы инструмента с таймингом на двух GPIO-пинах, проверки калибровки и параметры для версии 4.0. Ранние заметки описывают параллельный поиск исходного положения, сохранение калибровки и команды чтения энкодеров, настройки сервоприводов и запроса состояния. Проект уже больше, чем голая проверка концепции, но номер версии не означает производственную квалификацию.
Кому стоит попробовать
Лучшие первые пользователи — те, кто хочет изучить систему целиком: разработчики открытого оборудования, студенты робототехники, любители микроскопии, экспериментаторы точной механики и исследователи, которым нужна нестандартная оснастка и которые терпимы к итерациям. Особенно полезна платформа, когда её нужно адаптировать под конкретный зонд или оптическую установку.
Сборщик должен уметь читать CAD, проверять размеры, прошивать микроконтроллер, калибровать шарниры и искать механические помехи. Общий путь прост: изучить документацию, купить детали, собрать механику и электронику, обновить аппаратную конфигурацию, прошить устройство через Visual Studio Code и PlatformIO, затем откалибровать оси. Отдельные шаги не экзотичны, но суммарный стек допусков требует внимания.
Проект не подходит тому, кому немедленно нужна гарантированная координатная точность. Если требуется устанавливать зонд с подтверждённым допуском в известном диапазоне температур, коммерческий нанопозиционирующий стол может быть рациональнее. Открытая конструкция помогает создать специальный прибор и понять пространство решений, но без независимых испытаний её нельзя считать бесплатной заменой метрологическому оборудованию.
Разумный первый эксперимент
Безопаснее начать не с биологической манипуляции или лазерного процесса. Соберите либо осмотрите одну ось, проверьте электрические соединения, выработайте повторяемый поиск исходного положения и много раз измерьте одно движение. Записывайте команду, состояние энкодера, возвращаемую позицию и условия среды. Для микроскопа используйте неподвижную калибровочную мишень, а не объект, который способен двигаться или деформироваться.
Затем проверьте весь рабочий объём на малых скоростях. Репозиторий содержит примеры, где платформа перемещается на миллиметры, а затем выполняет гораздо меньший шаг. Это показывает численный диапазон контроллера, но не физическую точность. Полезный тест должен опираться на независимое наблюдение за инструментом или столом, а не только на значение, возвращённое контроллером.
Калибровка должна быть повторяемой процедурой. API предоставляет калибровку шарниров, а прошивка сохраняет результаты во флеш-памяти. Записывайте момент калибровки, аппаратную конфигурацию и состояние машины — холодное или прогретое. После замены детали, вмешательства в шарнир или изменения рамы старые данные могут стать недействительными.
Проверяйте шарниры на трение, длины тяг — на соответствие конфигурации, печатные углы — на качество, а траекторию поиска исходного положения — на отсутствие столкновений. В трекере задач есть вопросы о калибровке, интерполяции, ограничениях веса, монтажных пластинах и деталях сборки. Это не доказательство поломки проекта, а свидетельство разницы между дизайном в репозитории и рабочим прибором.
Важные ограничения
Первое ограничение — температурный дрейф. Репозиторий предупреждает, что печатные детали могут изменяться с температурой, и упоминает угленаполненный филамент как один из способов уменьшить проблему. Универсальным решением это не является: материалы, ориентация печати и закрепление реагируют по-разному, а сам филамент может привнести особенности обработки и анизотропию. Машину нужно характеризовать в реальной рабочей среде.
Второе — разрыв между разрешением энкодера и точностью инструмента. Магнитные энкодеры компактны и недороги, но их результат зависит от выравнивания, геометрии магнита, электроники и калибровки. Проверки ошибок выравнивания в прошивке показывают, что это активная инженерная проблема.
Третье — небольшой рабочий объём. Он полезен для микроскопии и зондирования, когда цель уже находится под объективом или в оснастке, но ограничивает работу с крупными заготовками и длинным подводом. Четвёртое — незавершённая цепочка поставок. Одинаково называемые компоненты не обязательно идентичны: важны ошибка вала двигателя, посадка энкодера, крепёж, размеры печати и ревизия платы. Репозиторий предупреждает о ранней PCB, где неправильно размещённое переходное отверстие могло замкнуть шину 5 В на землю и потребовать ремонта. Перед подачей питания ревизию платы и проводку нужно проверять.
Лицензия MIT не даёт гарантий. Система, способная принимать команды с шагом 50 нм, всё равно может развить усилие, зажать деталь или вдавить инструмент в поверхность. Ограждения, ограничения тока, аварийная остановка и осторожные скорости необходимы даже у образовательной сборки.
Сравнение с соседними проектами
Ближайшее сравнение — не другой настольный принтер, а открытые проекты для микроскопии и точного перемещения. OpenFlexure показал, как 3D-печатные механизмы на гибких элементах могут сделать микроскопическое оборудование доступнее. RepRapMicron идёт в ином направлении: он нацелен на изготовление в микронном масштабе, а конструкция PIKA использует печатные гибкие элементы, шаговые двигатели, зонды и материалы, отверждаемые ультрафиолетом. Описание RepRapMicron связывает проект с открытой итеративной культурой RepRap.
Micro-Manipulator непосредственнее полезен как платформа перемещения. G-code, API Python и выходы инструмента позволяют присоединить специальный прибор, не проектируя весь производственный процесс. RepRapMicron амбициознее как концепция производства, но оба проекта показывают общую трудность: позиционирование — только часть задачи, а нанесение материала, зондирование, оптика, свойства вещества и обращение с образцом усложняются при уменьшении масштаба.
Для серьёзных измерений главным сравнением остаются коммерческие столы. Обычно они дают документированные точность, повторяемость, нагрузку, характеристики среды и поддержку. Открытый проект меняет часть этой определённости на проверяемость, модифицируемость и низкий порог эксперимента. Для лаборатории с инженерными ресурсами это может быть хорошим обменом; для процесса, не допускающего отладки, — плохим.
Почему важен не только заголовочный показатель
Самая ценная особенность Open Micro-Manipulator не в том, что недорогому оборудованию приписывают очень малую единицу. Проект связывает всю цепочку: механику, электронику, прошивку, калибровку, API хоста и сообщество сборщиков. CAD без электроники остаётся моделью, плата без прошивки — компонентом, а прошивка без калибровки — демонстрацией. Здесь слои соединены достаточно хорошо, чтобы другой человек мог попытаться создать полноценную машину.
Проект также показывает более здоровый способ описывать амбициозную технику. README сообщает впечатляющую возможность, но сразу различает разрешение и абсолютную точность. В нём перечислены аппаратные ревизии и известные проблемы, указано, что список материалов не актуален, описаны неисправность PCB и ловушка совместимости версий. Эти оговорки не делают проект менее интересным — они помогают понять, подходит ли он реальной задаче.
Поэтому тем, кто нашёл репозиторий через популярную ссылку, стоит воспринимать его как собираемую исследовательскую платформу, а не как готовый продукт. Сначала проверьте текущий репозиторий, аппаратную версию и лицензию. Сверьте список материалов с CAD и конфигурацией прошивки. До сборки продумайте метод измерений. Закладывайте время на калибровку, переделки и повторные проверки. Если именно такая работа вам нужна, это один из наиболее содержательных открытых проектов в области точного перемещения. Если гарантированная точность требуется с первого дня, его важнейшая характеристика может заключаться в честном предупреждении: проект пока не там.
Источники
Фактическая основа статьи — репозиторий и README Open Micro-Manipulator, лицензия MIT MicroManipulatorStepper, снимок главной страницы Hacker News, трекер задач MicroManipulatorStepper и описание RepRapMicron в RepRap Wiki.
Related articles
Инцидент с Rust arrayref — предупреждение о доверии к сборке в open source
Вредоносный релиз arrayref был доступен меньше двух часов, но вскрыл более глубокую проблему open source: package managers часто запускают код зависимостей во время сборки раньше, чем команда решила, насколько ему доверяет.
Цель Rust про Move: зачем open source нужны immobile types
Принятая цель Rust на 2026–2027 годы — ранняя, но важная попытка сделать immovability и гарантии destructor явными в системе типов.
Audacity 4.0 mérite un essai, pas une mise à jour aveugle
La réécriture Qt, le montage par clips et le format `.aup4` font d’Audacity 4.0 une sortie open source majeure, mais la migration demande des tests.
October Bus opens a coordination layer for coding agents — what is ready to test
October Bus separates agent-to-agent coordination from the coding harness itself. Its local runtime, draft protocol, durable tasks, receipts, and Apache 2.0 license make it worth testing, but the interfaces are still pre-stable and the security boundary remains local execution.
Comments
Sign in to comment.
No comments yet.