Le robot de recyclage H.E.R.O. de Danu teste la valeur des petites modernisations face à la reconstruction
Danu Robotics mise sur un robot compact capable de trier les déchets mélangés dans des centres existants. Son véritable test sera de montrer que des données mesurées au niveau des bacs peuvent justifier un déploiement sûr, répétable et financièrement supportable.
Le prochain robot de recyclage utile sera peut-être celui qui trouve sa place sur une ancienne ligne de tri
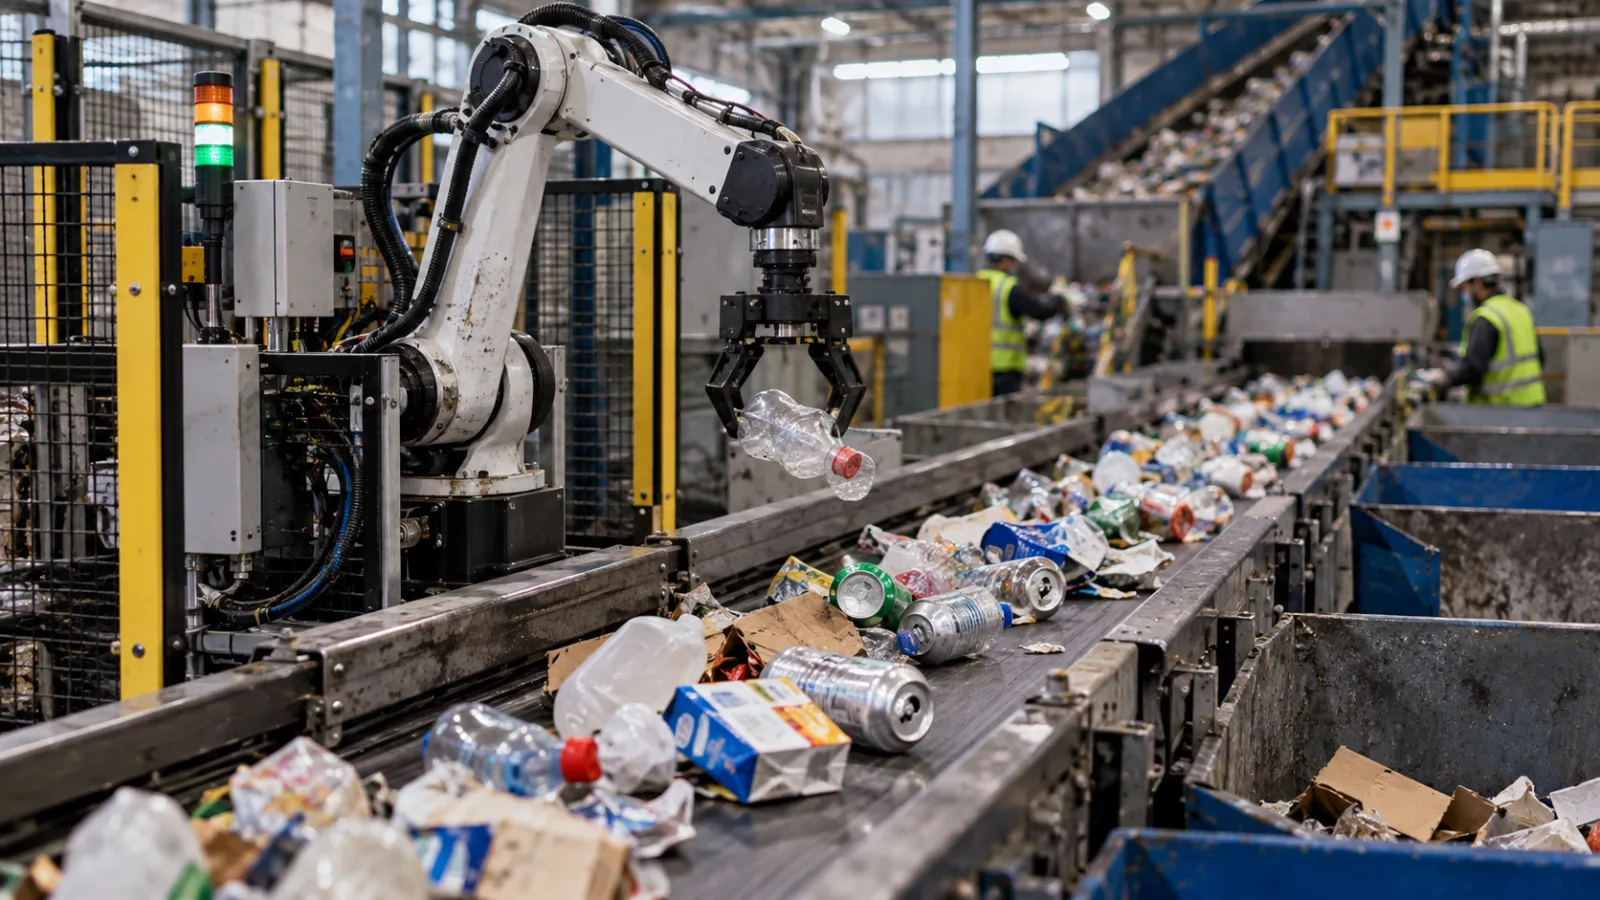
Une petite entreprise d’Édimbourg pose une question concrète, loin du débat habituel sur les humanoïdes : un robot de recyclage peut-il gagner sa place dans une installation en fonctionnement sans obliger cette installation à être reconstruite ?
Danu Robotics, fondée à Édimbourg et installée au National Robotarium, a levé 5 millions de dollars lors d’un tour de financement de fin d’amorçage pour rapprocher son système de tri H.E.R.O. d’un déploiement commercial, selon un article publié par TechCrunch le 9 octobre 2026. H.E.R.O. signifie « High-performance, Environmentally friendly, Reconfigurable Operator ». Le nom compte moins que le choix de conception qu’il recouvre : Danu vise une tâche étroite et répétitive, la préhension d’objets à l’intérieur d’un centre de tri des déchets, plutôt que la construction d’une machine généraliste capable de travailler partout.
Cette approche fait de l’entreprise un cas intéressant pour comprendre à quel endroit l’IA physique peut devenir une activité commerciale. Un robot de recyclage n’a pas besoin de marcher, de parler ou d’imiter une personne. Il doit identifier un objet qui avance dans un flux sale, placer une pince au bon endroit, retirer l’objet sans endommager la ligne, puis recommencer assez souvent pour justifier ses coûts d’achat et de maintenance. Il doit aussi produire un résultat auquel le responsable de l’usine puisse se fier.
Le problème est vaste, mais la cible technique est précise. En Angleterre, 9,6 millions de tonnes de déchets ont été envoyées au recyclage en 2024, dont 5,5 millions de tonnes de matières recyclables sèches, selon les dernières statistiques du gouvernement britannique concernant les collectivités locales. Pourtant, le taux national de recyclage est resté globalement stable pendant des années, tandis que la contamination peut diminuer la qualité et la valeur des matières récupérées. Une collecte plus importante ne produit pas automatiquement davantage de matières recyclées utilisables. Entre le bac domestique et la matière première d’un fabricant se trouve un système de tri difficile à maîtriser.
La proposition de Danu est qu’un robot puisse rendre une partie de ce système plus prévisible. L’entreprise affirme que sa plateforme H.E.R.O. utilise la vision artificielle et une architecture modulaire à plusieurs unités de préhension pour récupérer des matières de valeur dans des déchets mélangés. Elle indique également que le système Series 2 nécessite moins d’un mètre d’espace sur le convoyeur et peut être installé dans des centres existants. Ce sont des affirmations de l’entreprise, et non une certification indépendante de performance, mais elles font apparaître plus nettement l’obstacle commercial qu’une promesse de « transformer le recyclage ».
Pourquoi une ligne de tri est un problème robotique plus difficile qu’il n’y paraît
Un tapis roulant rempli de déchets n’a rien d’une scène de laboratoire propre. Les objets se chevauchent, se déforment, tournent, disparaissent sous d’autres objets et arrivent à des vitesses différentes. Les emballages peuvent être mouillés, sales ou partiellement écrasés. Une barquette transparente peut ressembler à un autre objet lorsqu’une étiquette la recouvre. Un article en plastique noir peut être difficile à distinguer de l’arrière-plan pour des systèmes optiques ordinaires. Les piles, les câbles et les objets ménagers inattendus ajoutent des problèmes de sécurité et de contamination que la reconnaissance des emballages courants ne résout pas.
Le robot doit résoudre plusieurs problèmes liés en une fraction de seconde :
- détecter un objet potentiel sur un arrière-plan mobile et encombré ;
- le classer au niveau réellement nécessaire pour l’usine, par exemple comme polymère, fibre, carton, métal ou résidu ;
- prévoir l’endroit où l’objet se trouvera lorsque le bras l’atteindra ;
- choisir une prise adaptée à la forme et à la surface de l’objet ;
- le retirer sans heurter les matières voisines ni le convoyeur ;
- le déposer dans le bac ou la goulotte approprié ;
- enregistrer si la préhension a effectivement réussi.
Ce dernier point est déterminant. Un système de vision peut avoir correctement identifié ce qu’il voit tandis que le robot échoue à le récupérer. L’objet peut glisser de la pince, être coincé sous un autre article ou tomber dans le mauvais contenant. Danu affirme mesurer les prises réussies au niveau du bac, au lieu de compter uniquement les commandes envoyées par le robot. C’est une distinction opérationnelle utile. Une usine est rémunérée pour les matières récupérées, pas pour le nombre de fois où le logiciel signale qu’un bras a bougé.
La conception montre aussi pourquoi il s’agit d’un problème d’autonomie propre à une application. La machine n’a pas besoin d’un modèle complet du monde. Elle a besoin d’un modèle fiable d’un espace de travail limité, avec une géométrie de convoyeur connue, un ensemble borné de matières et une liste d’actions définie. Cette portée plus étroite explique en partie pourquoi le recyclage est devenu une cible crédible pour la robotique assistée par l’IA. Le détail de l’environnement est chaotique, mais son organisation générale est structurée.
Il existe toutefois un compromis. Un système très contraint peut être efficace lorsque la ligne se comporte comme prévu et devenir fragile lorsque le flux change. Les emballages saisonniers, une nouvelle politique de collecte, une vitesse différente du convoyeur ou un nouveau profil de contamination peuvent réduire les performances. Le logiciel peut progresser grâce à davantage d’exemples, mais aucune mise à jour ne dispense d’inspections mécaniques, de dispositifs de sécurité et d’une supervision humaine.
La véritable différenciation de Danu tient à l’encombrement et à la mesure
Danu n’entre pas sur un marché vide. Recycleye, une autre entreprise britannique, commercialise des systèmes de tri dotés d’IA pour les matières recyclables sèches mélangées, les déchets d’équipements électriques et électroniques, ainsi que les flux issus de la construction et de la démolition. La page produit de son QualiBot décrit une cellule robotisée basée sur FANUC, capable d’atteindre plus de 60 prises par minute et jusqu’à 33 000 prises sur une période de dix heures. Le site de Recycleye met également en avant la reconnaissance au niveau de l’objet et des mesures presque en temps réel de la composition des flux.
Ces chiffres ne doivent pas être comparés directement aux affirmations publiques de Danu. Les deux entreprises peuvent parler de flux de déchets, de pinces, de conditions de fonctionnement et de définitions différentes d’une prise réussie. Un responsable d’usine devrait réaliser un essai contrôlé dans les conditions exactes de sa ligne avant de considérer le chiffre mis en avant par l’un ou l’autre fournisseur comme une prévision d’achat.
La comparaison permet néanmoins de mieux situer Danu. La question n’est pas de savoir si le tri robotisé existe. Il existe déjà. La question est de savoir si un autre système peut être installé dans un centre qui dispose de peu d’espace, de peu de temps d’arrêt et d’un appétit limité pour un grand projet d’investissement.
Danu affirme que son H.E.R.O. Series 2 nécessite moins d’un mètre d’espace sur le convoyeur et peut être ajouté à des installations existantes avec une perturbation minimale. L’entreprise décrit la machine comme prête à l’emploi, avec des préhenseurs modulaires et des mises à jour logicielles continues. Si ces affirmations se vérifient chez les clients, la valeur ne réside pas seulement dans la vitesse du bras. Elle tient à la possibilité d’ajouter un poste robotisé à une ligne sans déplacer toutes les machines situées en amont et en aval.
Il s’agit d’une proposition d’achat différente de celle d’une installation automatisée neuve. Les centres de tri disposent déjà de capitaux immobilisés dans les convoyeurs, les cribles, les trieurs optiques, les cabines et les presses. Leurs exploitants savent parfois exactement à quel endroit un poste de tri manuel est coûteux ou dangereux, mais remplacer toute la ligne serait financièrement et opérationnellement irréaliste. Un robot compact peut être évalué comme une intervention progressive : un poste, une catégorie de matière, un schéma d’équipe et un résultat mesuré.
Une faible emprise au sol ne signifie pas un coût total réduit. L’installation peut nécessiter des protections, une intégration, des travaux électriques, de l’air comprimé, une configuration logicielle et des modifications du flux de matières. La ligne devra peut-être être arrêtée pendant la mise en service. Les pièces, l’entretien des préhenseurs et le coût de l’assistance à distance doivent être pris en compte. Un robot qui occupe 0,9 mètre peut tout de même imposer une lourde charge d’exploitation s’il est difficile à réparer.
C’est pourquoi l’affirmation de Danu sur les résultats au niveau du bac pourrait être la plus importante. Les données devraient permettre au client de poser des questions pratiques : combien de kilogrammes commercialisables ont été récupérés ? Quelle était la pureté de ce flux ? À quelle fréquence le système a-t-il manqué ou mal placé un objet ? Quel a été le coût du robot par tonne récupérée ? Quelle quantité de travail manuel a réellement disparu, et quelle quantité a simplement été déplacée vers la maintenance ou le contrôle qualité ?
Sans ces mesures, le « tri par IA » devient une simple étiquette d’équipement. Avec elles, il devient un outil de gestion de l’usine.
Le goulot d’étranglement du marché ne concerne pas seulement la main-d’œuvre
Le tri des déchets a un coût humain. Les postes de prélèvement sont répétitifs, bruyants et physiquement exigeants, et le flux peut contenir des objets coupants ou contaminés. L’automatisation peut réduire l’exposition aux aspects les plus pénibles de la ligne, mais elle ne supprime pas automatiquement le travail humain. Il faut toujours surveiller la ligne, dégager les bourrages, entretenir la machine, traiter les exceptions et contrôler la qualité de la sortie.
Un déploiement réaliste ressemble donc davantage à une réaffectation des tâches qu’à un remplacement total. Le robot prend en charge un poste de prélèvement répétitif. Les personnes se déplacent vers la supervision, la maintenance, l’assurance qualité et les flux qui restent trop variables pour être automatisés. La qualité de ce résultat dépend de la formation, des effectifs et de la manière dont l’installation organise la transition.
L’économie dépend aussi des marchés locaux du travail et des contrats de collecte. Un robot peut être intéressant dans un centre qui peine à recruter et à conserver des opérateurs de tri. Il peut l’être moins lorsque la main-d’œuvre est peu coûteuse, que le débit est faible ou que la matière récupérée a une faible valeur de revente. Le même matériel peut être pertinent dans un centre de tri et ne pas tenir son modèle économique dans un autre.
Le profil de Danu publié par TechCrunch indique que l’entreprise dispose de lettres d’intérêt de deux grands clients, de contrats signés pour 500 000 dollars et de plus de 200 clients dans son portefeuille commercial. Ce sont des signaux commerciaux, pas la preuve d’un déploiement large. Une lettre d’intérêt ne garantit pas une installation, et un portefeuille ne montre pas combien de sites ont achevé leur analyse technique ou financière. Les éléments les plus significatifs seront les installations répétées, les données de disponibilité, les taux de récupération vérifiés et la volonté des clients de passer d’un robot à plusieurs.
Le tour de financement de fin d’amorçage de 5 millions de dollars donne à l’entreprise les moyens de constituer ces preuves. Il ne résout pas les difficultés les plus exigeantes du changement d’échelle. Les entreprises de matériel doivent financer la fabrication, le service sur site, la conformité et les pièces détachées avant que les revenus deviennent prévisibles. Un robot de recyclage travaille en outre dans des environnements où une panne peut interrompre toute une ligne ; le client peut donc demander un niveau de service supérieur à celui d’un acheteur de logiciel classique.
Pour les investisseurs comme pour les acheteurs, cette situation impose de distinguer la maturité technique de la maturité commerciale. Un robot peut saisir des objets avec succès lors d’une démonstration et rester immature en tant que produit industriel. La maturité commerciale apparaît lorsque le système peut être installé à répétition, rester en fonctionnement, être réparé rapidement et être comptabilisé sur toute la durée d’un contrat.
Pourquoi l’environnement réglementaire compte
La robotique du recyclage ne peut pas compenser un système de collecte qui mélange des matières incompatibles, ni des produits qu’il est économiquement difficile de recycler. Elle peut améliorer la séparation après la collecte, mais elle ne peut pas rendre chaque matière précieuse.
L’orientation des politiques publiques en Angleterre accroît néanmoins la pression exercée sur les infrastructures de tri. Les statistiques britanniques sur les déchets pour 2024/2025 montrent l’importance du flux de matières recyclables sèches, tandis que l’analyse gouvernementale consacrée aux règlements sur la séparation des déchets souligne que la contamination peut réduire la qualité des matières recyclées et conduire les centres de tri ou de retraitement à les refuser. La conséquence opérationnelle est simple : si les collectivités et les entreprises collectent davantage de matières séparées, les installations doivent disposer d’une capacité et d’une précision suffisantes pour éviter leur déclassement ou leur élimination.
Cette situation peut ouvrir un espace aux robots de modernisation. Une usine n’a pas besoin d’attendre un système national unique et parfait pour améliorer une ligne. Elle peut utiliser les données d’un préhenseur robotisé pour comprendre ce qui arrive, repérer les matières perdues et déterminer où l’effort humain est le plus utile. Ces informations peuvent être aussi précieuses que le prélèvement physique lui-même.
La politique publique peut toutefois révéler des faiblesses. Si les règles modifient le mélange de matières accepté, l’IA doit s’adapter. Si la responsabilité élargie des producteurs change la valeur des emballages, une prise auparavant non rentable peut devenir intéressante. Si une collectivité modifie ses consignes de collecte, la répartition des contaminations peut évoluer rapidement. Un système conçu pour des catégories fixes doit être réentraîné et revalidé lorsque le flux se transforme.
Cela rappelle que des « mises à jour logicielles continues » ne sont pas synonymes de compétence automatique. Un nouveau modèle a besoin de données d’entraînement représentatives, de tests sur la ligne cible et d’un processus pour traiter les détections incertaines. Les centres devraient pouvoir voir quand le système prend des décisions à faible confiance, puis choisir de rejeter ces objets, de les différer ou de les envoyer vers un poste humain.
Le choix du préhenseur n’est pas un détail
Danu indique que H.E.R.O. utilise une pince à bec plutôt qu’un système à aspiration. Ce choix reflète la nature désordonnée des matières visées. L’aspiration peut être rapide et efficace sur des surfaces larges et relativement plates, mais elle peut rencontrer des difficultés avec les objets poreux, mouillés, perforés ou irréguliers. Une pince peut saisir des bords et des formes qui n’offrent pas une surface d’aspiration fiable, mais elle apporte ses propres problèmes : elle doit s’approcher sans écraser l’objet, éviter les enchevêtrements et tolérer les variations d’orientation.
Il n’existe pas de préhenseur universellement supérieur pour le recyclage. Une usine peut avoir besoin d’outils différents pour les films, les bouteilles, les cartons, les canettes ou les résidus volumineux. Le bon outil dépend de la sortie recherchée, de la vitesse de la bande, de l’espacement entre les objets et du taux de détérioration acceptable. Une architecture modulaire à plusieurs unités de préhension pourrait faciliter la modification du nombre ou du type de préhenseurs, mais cette souplesse ajoute de la complexité mécanique et logicielle.
Le test utile ne consiste pas à déterminer si une pince paraît plus capable dans une vidéo. Il consiste à vérifier si la cellule complète produit un meilleur résultat financier et matériel dans les conditions réelles de la ligne. Un préhenseur qui récupère avec succès un objet difficile mais doit être nettoyé fréquemment peut être moins performant qu’un outil plus simple qui fonctionne de manière régulière sur le flux de plus grande valeur.
C’est là que des protocoles d’essai indépendants pourraient aider le secteur. Les fournisseurs peuvent communiquer la précision, le rappel, le nombre de prises et la disponibilité, mais les clients ont besoin de définitions communes. Une prise réussie signifie-t-elle que l’objet est arrivé dans le bon bac ? Un objet mal placé est-il compté comme un faux positif ? Les résultats sont-ils exprimés en nombre d’articles, en masse ou en valeur marchande ? Les chiffres proviennent-ils d’un flux de démonstration propre ou d’une équipe complète avec les contaminations ordinaires ?
Tant que ces questions ne seront pas traitées de manière cohérente, les acheteurs devront considérer les performances annoncées par les fournisseurs comme des points de départ pour un essai sur site, et non comme des spécifications interchangeables.
La sécurité est physique, pas seulement statistique
Un robot de recyclage travaille à proximité de personnes, de bandes en mouvement et de matières susceptibles de contenir des dangers cachés. Le dossier de sécurité doit couvrir davantage que la précision du modèle de vision.
La cellule a besoin de protections physiques, de dispositifs d’interverrouillage et d’une procédure claire pour entrer dans la zone de travail. Le système de commande doit amener le robot dans un état sûr lorsqu’une protection s’ouvre, qu’un capteur tombe en panne ou qu’un objet bloque le mécanisme. Les opérateurs doivent savoir ce qui se passe lorsque la caméra est sale, que l’éclairage change ou que le système perd confiance. Les équipes de maintenance ont besoin de procédures de consignation et d’isolement qui tiennent compte de l’énergie stockée dans le bras, le convoyeur et les systèmes pneumatiques.
La question des données et de la cybersécurité existe également. Si un robot envoie de la télémétrie ou reçoit des mises à jour logicielles par un réseau, l’exploitant doit contrôler le moment des mises à jour, le retour à une version précédente et les autorisations d’accès. Une mise à jour de modèle qui améliore la reconnaissance sur un flux ne doit pas modifier silencieusement le comportement d’une machine installée sur une autre ligne. Les journaux d’exploitation doivent permettre une enquête après un quasi-accident ou un tri incorrect.
Rien de tout cela n’est propre à Danu. C’est la charge habituelle liée à l’introduction d’une machine autonome ou semi-autonome dans un processus industriel. Cette distinction importe parce que les robots de recyclage sont souvent présentés comme une technologie environnementale sans danger particulier. L’objectif environnemental ne réduit pas les exigences de sécurité des machines.
Le modèle de déploiement le plus sûr est progressif. Il faut d’abord mesurer le poste manuel et le flux de matières. Ensuite, le robot peut fonctionner aux côtés des opérateurs humains avec des seuils de confiance prudents. Il faut comparer la récupération réussie, la contamination, les arrêts et les interventions. Ce n’est qu’ensuite qu’il faut envisager d’élargir le rôle du robot ou de réduire la couverture manuelle. Un système doit gagner le droit à davantage d’autonomie grâce aux preuves recueillies sur le site où il fonctionne.
Les questions à poser avant de signer
Une usine qui envisage Danu, Recycleye ou un autre fournisseur peut transformer la promesse générale en évaluation maîtrisable. Les questions suivantes sont moins spectaculaires qu’une vidéo de lancement, mais elles se rapprochent davantage de la décision qui détermine si un robot restera en service après son installation.
Quel flux exact doit être trié ? Le mot « recyclage » est trop général. Les matières recyclables sèches mélangées, les déchets commerciaux, les déchets de construction et les déchets électroniques présentent des objets, des dangers et des valeurs différents.
Qu’est-ce qui compte comme une réussite ? Il faut exiger des résultats mesurés au niveau du bac de destination, et pas seulement des détections ou des mouvements du bras. Demandez la récupération en masse, la pureté, le nombre de prises et le pourcentage d’objets laissés à un opérateur humain.
Comment la performance évolue-t-elle avec la contamination ? Il faut demander des résultats obtenus sur des matières de production ordinaires, avec des objets mouillés, écrasés, superposés et inattendus.
Que se passe-t-il lorsque le modèle est incertain ? Une voie claire de rejet ou de transfert vers un opérateur vaut mieux qu’une classification forcée.
Que nécessite réellement la modernisation ? Il faut demander les plans, les travaux structurels, les protections, l’alimentation électrique, l’air comprimé, l’accès au réseau, la durée de mise en service et l’arrêt nécessaire de la ligne.
Qui entretient la cellule ? Obtenez les délais d’intervention, la disponibilité des pièces, les programmes de nettoyage et les compétences nécessaires au dépannage de première ligne.
Comment les mises à jour logicielles sont-elles validées ? Le client doit savoir ce qui a changé, comment la modification a été testée et comment revenir en arrière si les performances diminuent.
Quelle est la base économique ? Il faut comparer le coût annuel total avec celui du poste existant, en incluant la main-d’œuvre, le risque de blessure, la formation, les arrêts, le service et la valeur des matières récupérées.
Quelles preuves existent en dehors de la démonstration ? Demandez des installations ayant fonctionné assez longtemps pour montrer leur disponibilité, et pas seulement une équipe ayant réussi un poste d’essai.
Ces questions constituent aussi un filtre utile pour l’ensemble du marché de l’IA physique. Un produit incapable d’expliquer son modèle de maintenance, sa méthode de mesure et la gestion de ses défaillances n’est pas prêt pour un acheteur opérationnel, quelle que soit la qualité de son récit sur l’autonomie.
La leçon plus large pour la robotique
L’annonce de Danu intervient à une période où le secteur de la robotique est saturé de promesses généralistes. Les entreprises d’humanoïdes soutiennent qu’une plateforme de forme humaine peut entrer dans des espaces existants. Les entreprises de véhicules autonomes travaillent sur la perception et la planification à l’échelle de la route. Les robots d’entrepôt optimisent un ensemble défini de flux. Les robots de recyclage occupent un terrain intermédiaire, moins prestigieux mais révélateur : le système doit gérer une variation réelle, tout en pouvant rester borné par un convoyeur, un ensemble de bacs et une tâche connue.
C’est peut-être dans cette zone intermédiaire que de nombreux robots utiles arriveront à maturité. La machine n’a pas besoin de résoudre tous les problèmes physiques. Elle doit résoudre de façon répétée un problème coûteux, dans un environnement où l’acheteur peut mesurer le résultat.
L’argument environnemental est lui aussi plus conditionnel qu’un titre ne le laisse entendre. Un meilleur tri peut récupérer davantage de matières et réduire la charge imposée aux opérateurs, mais il ne remplace ni la réduction, ni la réutilisation, ni une meilleure conception des produits, ni une collecte fiable. Si la matière récupérée n’a pas de débouché, un robot peut simplement trier plus efficacement les déchets vers une destination non rentable. Si la contamination commence en amont, l’automatisation en aval peut limiter les dégâts sans en supprimer la cause.
Le cas le plus solide pour H.E.R.O. n’est donc pas qu’il automatisera le recyclage. C’est qu’une station robotisée compacte et mesurable pourrait rendre plus simples des améliorations progressives dans des installations qui ne peuvent pas financer une reconstruction complète. Danu devra démontrer cette proposition par des installations concrètes, et non par la seule annonce de son financement.
Pour l’instant, l’entreprise représente une évolution raisonnable de la conversation sur la robotique. La question n’est plus de savoir si un robot peut identifier une bouteille dans une séquence favorable. Il faut déterminer s’il peut récupérer la bonne matière, au bon coût, suffisamment longtemps pour qu’un exploitant de déchets décide d’en installer un deuxième.
Sources et notes de rédaction
L’événement au cœur de cet article est le tour de financement de fin d’amorçage de 5 millions de dollars de Danu Robotics et sa démarche commerciale autour de H.E.R.O., rapportés par TechCrunch le 9 octobre 2026. Les caractéristiques du produit et les affirmations de conception attribuées à Danu proviennent des pages technologiques et de présentation de l’entreprise. La comparaison avec Recycleye s’appuie sur les pages produit actuelles de cette société et sert à établir le contexte du marché, non à désigner un vainqueur.
Les chiffres britanniques sur les déchets proviennent des statistiques accréditées du Department for Environment, Food & Rural Affairs consacrées aux déchets collectés par les collectivités locales. La discussion sur la contamination et les matières refusées s’appuie sur l’étude d’impact du gouvernement britannique concernant les Separation of Waste (England) Regulations 2025.
Related articles
La carte sous le robot : quand les scans de jeux deviennent une infrastructure de navigation
Les scans de réalité augmentée aident les robots de livraison, mais la même carte visuelle soulève des questions de consentement lorsqu’elle rejoint la navigation sans GPS.
Le lancement robotique 919 de Faraday Future met à l’épreuve la capacité d’un portefeuille à devenir une activité de déploiement
Avec son lancement du 19 septembre, Faraday Future veut présenter humanoïdes, quadrupèdes, manipulateurs mobiles et solutions sectorielles comme une seule plateforme robotique. La vraie question sera leur exploitation mesurable au-delà de la démonstration.
Les robots de service ont besoin d’opérations avant le battage médiatique
Un article de robotique fondé sur les raisons pour lesquelles les robots de service réussissent grâce à la conception d'itinéraires, au support, aux dossiers de sécurité et aux opérations peu glamour.
Nori A3 : le pari d’un robot domestique moins cher, mais pas encore la preuve d’une maison autonome
Nori Robotics attire l’attention avec NORI A3, un robot bimanuel annoncé à 1 688 dollars pour l’automne 2026. L’enjeu n’est pas de croire au majordome autonome, mais de voir si une plateforme abordable peut accélérer la robotique domestique réelle.
Comments
Sign in to comment.
No comments yet.