Agility 十月转向:为什么人形机器人如今需要围绕机器建立安全架构
Agility 参与 Project Meridian 以及与 FORT Robotics 扩大安全合作,指向同一个现实:人形机器人的部署,取决于外部控制、操作规程和责任边界,也取决于机器自身学会多少技能。
Agility Robotics 在十月初发布了两项乍看并不相关的消息。10 月 5 日,公司表示首席执行官 Peggy Johnson 将加入 Project Meridian。这项由 MITRE 主导、受美国战争部委托的研究,旨在考察未来战争、后勤以及长期能力建设的重点。四天前,Agility 与 FORT Robotics 宣布扩大合作,为 Digit 5 建立安全基础设施,其中包括安全手柄、机器人机身上的通信能力,以及连接外部安全系统的接口。
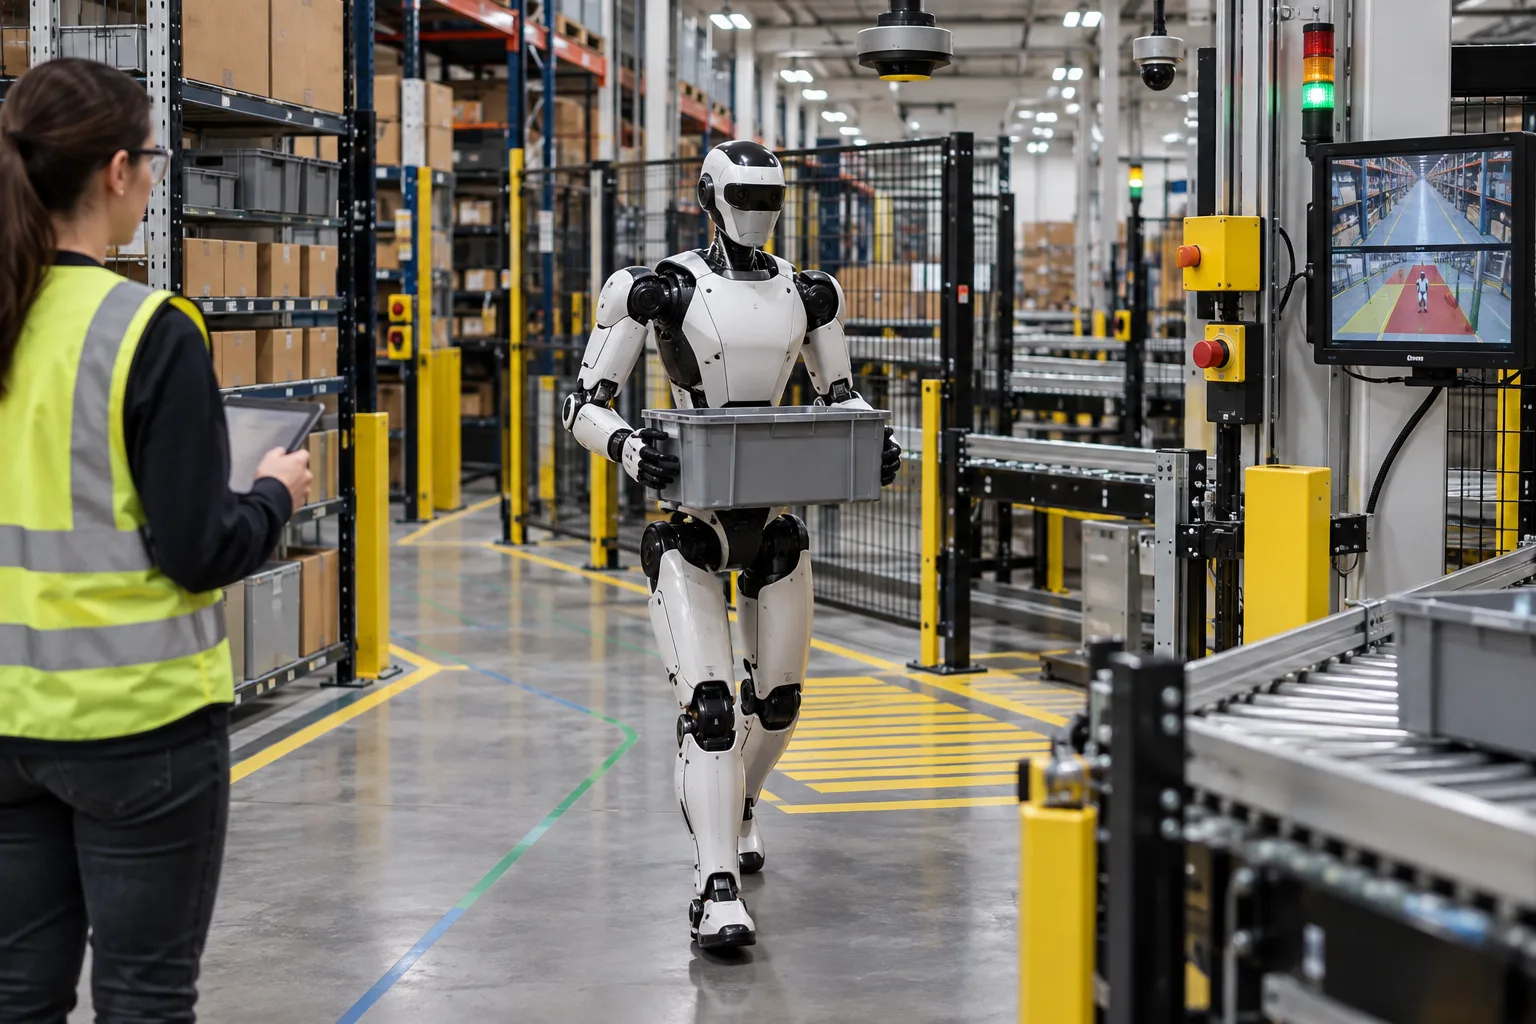
两项消息之间的联系并不在政治层面,而在实际部署层面。它们都把讨论从“人形机器人能否在受控演示中完成一项任务”,推向了另一个问题:在组织把一台具备移动能力、能够施加力量、由软件驱动的机器放进工作场所之前,或者未来放进后果更严重的物流环境之前,究竟需要在机器周围配置什么。
这与给机械手增加一个自由度,或展示机器人穿过工厂,是完全不同的问题。真正困难的产品不只是机身和模型,还包括整套运行边界:谁有权停止机器人;传感器意见不一致时会发生什么;场地如何设置安全区域;如何把远程操作员纳入控制回路;事故如何重建;以及当系统在训练分布之外行动时,究竟由哪一方承担责任。
眼下的消息关乎基础设施,而不是一台新机器人
Agility 在 10 月 5 日的公告称,Johnson 将以个人顾问身份参与 Project Meridian。MITRE 将该项目描述为一项独立工作,重点是未来军事行动所需的技术与作战概念,并提出面向未来 10 至 20 年的建议。Agility 表示,Johnson 将贡献商业化人形机器人部署方面的经验,尤其是机器人用于高体力、重复性物流工作的经验。
这项公告并不意味着 Digit 获得了军事合同,也不代表 Agility 承诺把人形机器人部署到战斗中,更不能证明人形机器人已经准备好执行国防任务。Agility 明确将 Johnson 的顾问角色与公司的商业运营区分开来。更有价值、也更有限的信号是:商业机器人制造商越来越需要说明自己的机器如何嵌入大型运营系统,而不只是展示机器如何完成孤立任务。
更具体的进展,是 Agility 与 FORT Robotics 于 10 月 1 日签署的谅解备忘录。按照两家公司的公告,这项合作把双方从定制硬件部件开始的关系扩展为三部分架构:安全手柄、机器人上的通信能力,以及让 Digit 连接外部安全系统的机外接口。双方还计划在硬件、工程、法规合规和部署支持方面协作。
FORT 将新的机外部分称为“机外安全桥”(Offboard Safety Bridge)。这个名称之所以重要,是因为它指向了一条边界。机器人的感知系统和运动控制器可能识别出人员或障碍物,但客户还可能需要一条独立路径来发出停止指令、执行现场规则,或与周围设备协调。如果每一项安全判断都嵌入试图完成任务的同一套自主系统中,系统能够以独立方式安全失效的机会就会减少。
目前的公告仍然是公司声明和谅解备忘录,而不是认证报告。它没有公布故障率、响应时间测量值、验证协议,或受支持工业配置的详细清单。对于商业公告来说,这些缺失并不反常,但它们也划定了今天可以负责任地作出的判断边界。这项合作说明了 Digit 5 的发展方向,却不能单凭自身证明未来每一次部署都会安全。
为什么人形机器人需要模型之外的安全机制
传统工业机器人通常在明确划定的工作单元内运行。它的活动范围、工具、速度、负载和操作顺序,都可以针对已知布局进行分析。人形机器人的吸引力,部分就在于它可以使用为人类设计的环境:通道、货架、推车、门、楼梯、工作站和工具。这种灵活性也带来了更大的安全面。
机器人可能不是固定在原地,而是在行走。它搬运负载时,平衡状态会改变。手臂可以进入更广泛的姿态范围。任务规划器可能在多种动作之间进行选择,视觉—语言—动作系统也可能从示例中泛化,而不是严格执行一套完全由人工编写的步骤。正是这种灵活性降低了重建场地的成本,却也让人更难列举每一种危险状态。
因此,一套有用的安全架构必须同时回答几类不同问题。第一是检测:系统能否足够快地识别人、设备和意外出现的物体?第二是控制:发现危险后,它能否降低速度、停止运动,或进入稳定状态?第三是独立性:如果机器人的主软件陷入混乱、遭到破坏,或者只是判断错误,是否仍有独立机制可以介入?第四是运营:受过培训的员工能否理解机器人的状态,并在不需要诊断神经网络故障的情况下让它停下来?
这些层次彼此有关,却不能互相替代。机器人即使具备很强的人体检测能力,仍然可能需要实体急停装置。机器人即使配备急停装置,如果运动中的手臂、所搬运的负载或失稳机身在停止生效前制造了危险,也仍然不安全。它即使能在空旷通道中通过测试,当维护期间有人与它共享工作空间,或它连接到输送设备时,也可能需要不同的控制措施。
这也是为什么 FORT 公告中对机载安全和机外安全的区分,比“信任层”之类的品牌措辞更重要。它暗示,人形机器人应被视为安全论证中的一个组件,而不是一台自成一体的家电式设备。现场、集成商、网络、操作员控制、物理布局和维护流程,都将成为需要评估的系统组成部分。
现有标准已经指向系统视角
监管背景并不像营销语言那样整齐。美国职业安全与健康管理局(OSHA)表示,目前没有专门针对机器人行业的 OSHA 标准。该机构把雇主引向一般工作场所要求以及国家共识标准,其中包括针对工业机器人、机器人系统、防护措施和协作应用的 ANSI/RIA 与 ISO 框架。OSHA 也强调,共识标准属于指导文件,而不是 OSHA 法规。
ISO 10218-1:2025 面向作为机器的机器人,涵盖内在安全设计、风险降低措施和使用信息。ISO 10218-2:2025 则面向工业机器人应用及其集成。换言之,基本结构已经把机器人本体与周围完整的工作单元或应用区分开来。一个穿行于仓库中的人形机器人不会让这种区分消失,反而会让集成问题更加明显。
标准的适用边界同样重要。OSHA 指出,ISO 10218 并不直接适用于若干类别,包括服务机器人和消费机器人、军事与空间机器人、远程操作机械臂,以及移动平台上的机器人。ISO 对 2025 年标准的说明也排除了公共访问环境和若干专业用途。人形机器人可以借鉴这些原则,却不会因此自动获得一张普遍适用的合规标签。
这给买方带来了实际义务。买方不应只问某个机器人是否“协作式”或“安全设计”。还应问:评估针对的是哪项任务、哪种环境、什么速度、什么负载、什么工具,以及怎样的人类进入模式。“协作式”描述的是一项应用及其防护措施,而不是让机器人在所有情境中都安全的永久属性。
对于人形机器人,风险评估还应纳入传统固定工作单元中不那么常见的行为。机器人失去平衡时会发生什么?它会在停止前先放下所搬运的物体吗?当移动控制器被禁用后,手臂是否仍保持通电?远程操作员是否拥有足够信息,能够区分计划中的暂停与故障?设施能否只停止一台机器,而不停止整条生产线,或者反过来?
这些问题不是某个基准分数能够解决的。它们需要测试计划、记录、清晰的操作规程,以及一套随着机器人学习新任务或接收新软件而更新安全论证的方法。
自主与介入并不是对立面
FORT 的公告称,Digit 5 在正常工作期间能够自主运行,而安全手柄则用于监控,并在设置、维护或意外情况中提供冗余手动覆盖。这是一种合理的分工。安全层的目的不一定是让人类驾驶每一个动作,而是让自主能力有边界、可观察、可中断。
公开的机器人演示经常掩盖了这种区别。一项任务可能被描述为自主完成,但现场也许有主管同时观察多台机器,只在必要时介入,或偶尔提供指令。这并不意味着系统没有价值。许多有用的工业系统本来就围绕异常处理设计,而不是追求完美独立。但相关的劳动、人员配置和可靠性假设必须向客户公开。
如果介入率低、界面清晰,而且每名操作员能够监督足够多的机器,一个机器人车队即使有人处于控制回路中,也可能具备经济价值。若员工必须不断解决导航冲突、找回掉落物品或重新教会机器人执行任务,同一车队可能就不再经济。安全控制能够把这种运营现实暴露出来,因为每一次停止、覆盖操作和降级模式都会成为部署记录的一部分。
因此,最好的问题不是人形机器人抽象意义上是否“自主”,而是:它在哪个动作上自主,在什么条件下自主,有什么回退方案,介入率是多少?能够用现场数据回答这些问题的供应商,比只在新闻稿里给出更高百分比的供应商更有用。
国防关联会提高证据门槛
Project Meridian 增加了第二层审视,因为它把商业机器人经验带入了长期国防讨论。Agility 的表述把人形机器人描述为物流、重复性工作和供应链支持的潜在工具。这些确实是可以研究的方向,但不应与战场自主能力的主张混为一谈。
军事物流可能面对比仓库更难预测的环境:基础设施受损、通信不佳、非典型负载、灰尘、天气、时间压力以及对抗性干扰。在结构化商业设施中有用的机器,到了这些条件下可能需要大量重新设计、远程操作支持或额外防护。故障模式也不同。能够在工厂安全暂停的机器人,在受争夺的补给线路上可能造成不可接受的延误或暴露。
商业人形机器人与国防之间,近期合理的联系不是一个市场证明另一个市场,而是商业部署能够积累有关可维护性、人类监督、能耗、故障恢复,以及长期运行移动操作机器人实际成本的证据。这些是基础事实。它们可以为后续军事研究提供参考,却不意味着仓库机器人就是国防系统。
Johnson 的个人角色还体现出一个治理问题。商业企业高管的专业知识可能对战略研究有价值,但参与研究不等于产品承诺。读者应区分以下几种情况:公司关于高管参与的公告、政府采购决定、经过评估的原型,以及实际运行部署。它们的证据权重完全不同。
Digit 5 的买方应该要求什么
如果人形机器人正从试点走向更大规模部署,买方应把安全架构视为采购方案的一部分。一份可信的方案至少应明确六件事。
第一,定义运行域。一个用于标记仓库中托盘搬运的机器人,不应被当作通用工人来评估。买方需要任务清单、现场假设、允许速度、负载上限、地面条件、照明限制,以及人员进入规则。
第二,记录停止行为。“急停”并不是完整答案。客户需要知道哪些运动会被移除、反应有多快、所搬运的负载会怎样、机器人是否保持平衡,以及之后如何恢复。只消除一种危险、却制造另一种危险的停止功能,还不能算完成。
第三,把正常自主能力与安全权限分开。自主模型可以提出动作,但具备安全等级或其他独立性的层可能需要拥有否决权。架构应说明哪些组件可以发出停止指令、它们信任哪些信号、通信丢失时会发生什么,以及软件更新如何受到控制。
第四,测量介入与恢复。真正有用的运营指标不只是任务完成率和正常运行时间,还包括非计划停止、人类介入、恢复时间、掉落或损坏物品、险些发生的事故、误报检测,以及让机器人重新投入服务所需的时间。这些测量能够揭示系统究竟稳健,还是只是在监督下显得出色。
第五,明确人机界面。手柄、远程控制台或现场控制系统,应让受过培训的员工能够理解机器人的状态。操作员应知道机器是在自主运行、等待许可、被远程控制、处于保护性停止,还是处于故障状态。状态显示含糊,会把小故障变成不安全的临时处理。
第六,分配责任。机器人制造商、安全系统供应商、集成商、设施所有者和雇主,可能分别控制风险的不同部分。合同与部署文件应写明:谁验证应用,谁批准新任务,谁管理软件更新,谁调查事故,以及谁有权批准恢复运行。
这些要求不会消除风险,也不能保证商业案例一定成立。它们能让风险变得足够清晰,从而可以管理;也能帮助买方把边界明确的部署,与关于通用自主能力的宽泛说法放在同一尺度上比较。
成本问题远不止购买价格
人形机器人的经济性经常被讨论成机器人单价与人工工资之间的比较。这种比较并不完整。一次部署还会消耗集成工程、地面空间改造、充电基础设施、网络容量、监督、维护、备件、安全验证、培训,以及故障恢复期间的停机时间。外部安全硬件和软件会增加成本,但当每一次异常都变成昂贵的人工介入时,没有可靠安全层同样会产生成本。
正确的财务检验不是人形机器人看起来是否比工人便宜,而是完整系统能否在可接受的可用率、介入需求、安全控制和维护成本下,完成一项明确任务。一台能够执行十种任务、却需要频繁恢复的机器人,可能不如一台只执行一种任务、但能工作完整班次的受限机器有价值。
这也是 Agility 与 FORT 的安排值得关注的原因。它把安全视为持续的部署职能,而不是产品宣传册中的一次性功能。两家公司表示,随着 Digit 5 进入更复杂的环境,合作将包括解决方案工程、法规合规和部署支持。这种方式可能提高初始实施负担,却符合移动式人形机器人会改变周围工作场所这一现实。
成熟度问题仍未解决。Agility 表示,早期 Digit 版本已经累计超过 65,000 小时运行时间,并已部署在 Schaeffler、GXO 和 Toyota Motor Manufacturing Canada 等客户现场。这些是公司报告的数据,应被视为现场暴露经验,而不是独立安全认证或普遍可靠性的证明。它们说明该平台已经越过只在实验室运行的阶段,却不能决定它在每一种任务和设施中的表现。
下一场考验是边界处的证据
人形机器人公司的下一批有意义公告,不应只展示新的机身设计或经过打磨的任务视频。它们应说明系统在能力边界上如何行动:有人意外进入时,负载不同于训练示例时,传感器变得不可靠时,网络中断时,机器人跌倒时,以及设施发生变化时。
这种证据不必泄露客户敏感信息。企业可以通过定义运行域、介入分布、测试条件、停止响应测量、事故类别,以及明确说明哪些部分仍由远程操作来报告。随着更多人形机器人进入与人共享的工作场所,这些细节会变得越来越有价值。
Agility 十月的两项公告从两个方向让这种转变变得可见。Project Meridian 询问商业机器人经验能够为长期运营规划贡献什么。FORT 合作则询问人形机器人如何连接到独立控制机制和现场级安全系统。两者都不能证明人形机器人已经准备好进入所有环境,但合在一起,它们显示出部署论证正在向哪里发展。
核心产品正在变得比机器人本体更大。它包括模型、机身、安全控制器、操作员界面、设施集成、维护流程,以及一份能够解释系统未按预期行动时发生了什么的记录。能够让这些层次都变得可测量的公司,比只让自主能力看起来毫不费力的公司,更有可能赢得真实采用。
来源
本文事实与背景依据 Agility Robotics 发布的《Agility Robotics CEO Peggy Johnson Selected to Join Project Meridian》、MITRE 发布的《Project Meridian》、FORT Robotics 发布的《Agility and FORT Robotics Announce Strategic Partnership to Advance Humanoid Robot Safety》、美国职业安全与健康管理局发布的《Robotics - Standards》,以及国际标准化组织发布的《ISO 10218-1:2025 - Robotics — Safety requirements — Part 1: Industrial robots》。原始链接分别为:
- Agility Robotics:https://www.agilityrobotics.com/content/agility-robotics-ceo-peggy-johnson-selected-to-join-project-meridian
- MITRE:https://www.mitre.org/news-insights/publication/project-meridian
- FORT Robotics:https://www.fortrobotics.com/news/agility-and-fort-robotics-announce-strategic-partnership-to-advance-humanoid-robot-safety
- Occupational Safety and Health Administration:https://www.osha.gov/robotics/standards
- International Organization for Standardization:https://www.iso.org/cms/%20render/live/en/sites/isoorg/contents/data/standard/07/39/73933.html
Related articles
IROS 2026 的 Digit 演示表明:下一项人形机器人测试是可量化的可靠性
Digit v4 在首次尝试中完成移动操作任务,是一个值得关注的研究信号,却不能证明人形机器人已经具备通用仓储自主能力。真正的考验在于可重复性、故障恢复、安全性与运营成本。
IROS 2026’s Digit Demo Shows the Next Humanoid Test Is Measurable Reliability
A first-try mobile-manipulation run on Agility’s Digit v4 is a meaningful research signal, but not proof of general warehouse autonomy. The real test is repeatability, recovery, safety and cost in a working facility.
Демонстрация Digit на IROS 2026 показывает: следующий тест гуманоидов — измеримая надёжность
Успешный с первой попытки запуск мобильной манипуляции на Agility Digit v4 — важный исследовательский сигнал, но не доказательство автономной работы на складе. Главное испытание — повторяемость, восстановление, безопасность и стоимость в реальном объекте.
Demonstracja Digita na IROS 2026 pokazuje, że kolejny test humanoida to mierzalna niezawodność
Udany za pierwszym razem test mobilnej manipulacji na robocie Agility Digit v4 jest ważnym sygnałem badawczym, ale nie dowodzi autonomii całego magazynu. Liczą się powtarzalność, odzyskiwanie po błędach, bezpieczeństwo i koszt.
Comments
Sign in to comment.
No comments yet.