La nueva mano de Atlas convierte la robótica humanoide en un problema de producto industrial
La mano de cuatro dedos de Atlas importa menos por su parecido con la humana que por su capacidad para usar herramientas, soportar turnos, facilitar reparaciones y superar auditorías de seguridad. Ahí se juega el futuro industrial de los humanoides.
Boston Dynamics no necesitaba otro vídeo para demostrar que Atlas puede moverse de una manera que hace que la gente deje de desplazarse por la pantalla. Ese terreno ya lo domina. La noticia más útil del 1 de octubre de 2026 fue más pequeña, extraña y muy industrial: Atlas recibió una nueva mano. Cuatro dedos. Trece grados de libertad. Accionamiento directo. Sensores de presión densos en las yemas y la palma. Sin meñique. Sin intentar ganar un concurso estético contra el cuerpo humano.
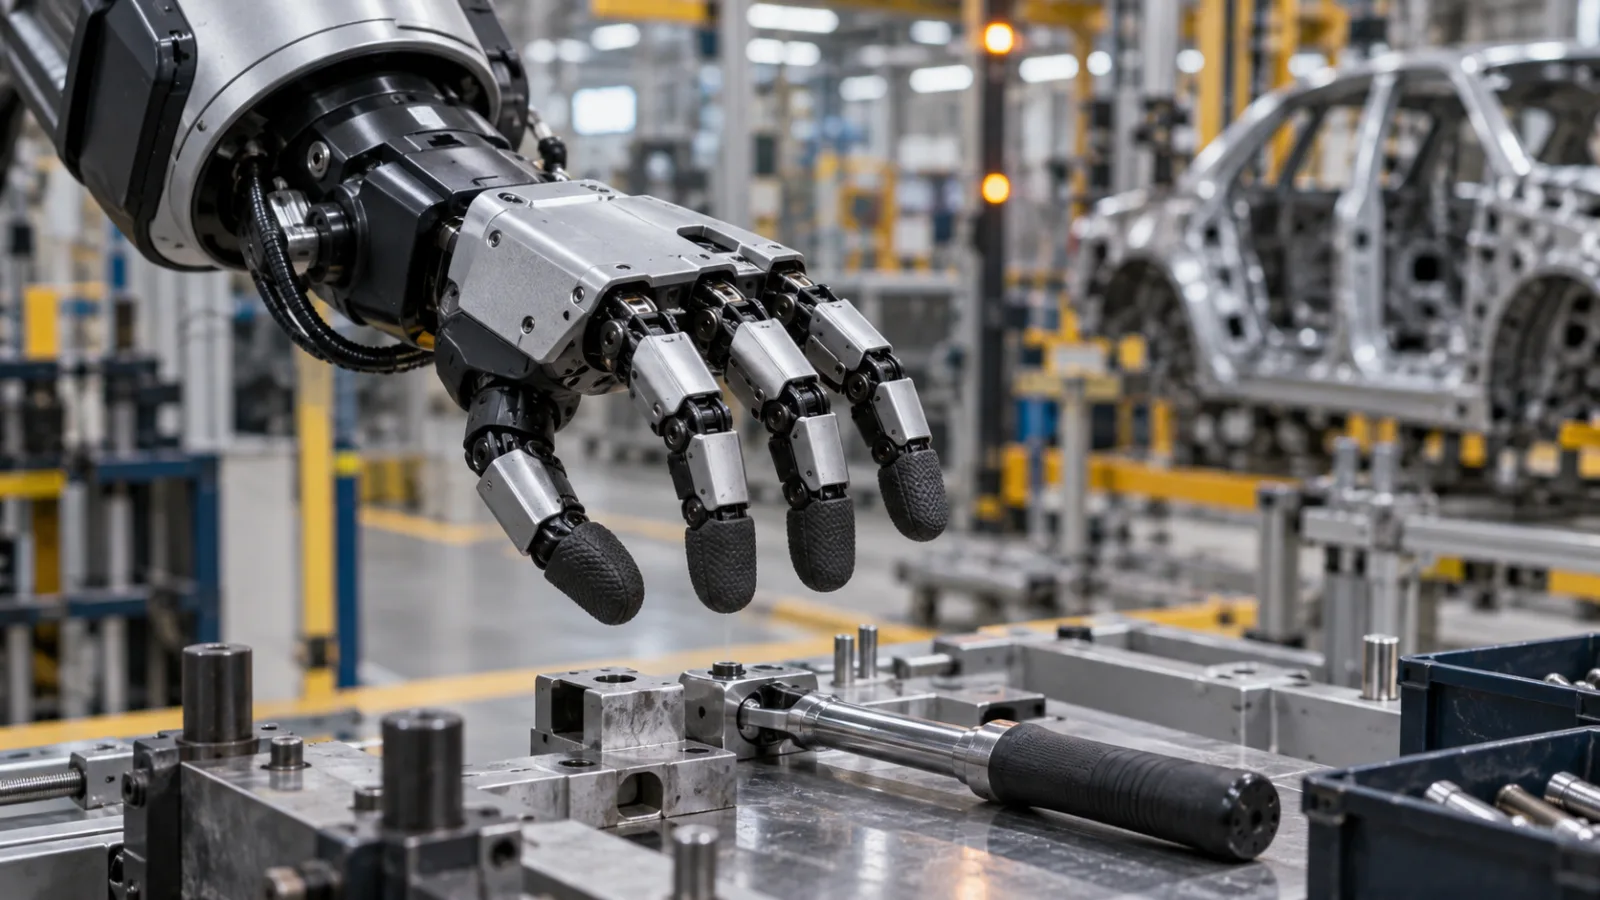
Ese detalle importa porque la pregunta difícil sobre los robots humanoides está cambiando. Durante años, la atención pública se ha concentrado en las proezas de cuerpo completo: caminar, saltar, recuperar el equilibrio, transportar contenedores, bailar en un laboratorio o completar una rutina de fábrica cuidadosamente preparada. Esas imágenes dicen algo, pero no lo suficiente. El robot que trabaja un turno tiene que hacer cosas más aburridas y con menos dramatismo. Debe localizar una pieza, sujetarla sin aplastarla, reorientarla cuando se desliza, introducirla en una herramienta o fijación diseñada para personas, aplicar la fuerza necesaria sin excederse, evitar romperse, detenerse de forma segura cerca de trabajadores y poder repararse cuando la mano inevitablemente reciba golpes.
La nueva mano de Atlas marca esa etapa de la industria. Boston Dynamics apuesta de forma explícita por que el despliegue de humanoides no lo ganará la mano de aspecto más humano. Lo ganará la mano capaz de usar herramientas reales, generar datos de entrenamiento útiles, soportar trabajos con mucho contacto y fabricarse y mantenerse a escala. En otras palabras: menos espectáculo y más ingeniería de producto.
Eso no significa que Atlas esté listo para sustituir a la mano de obra de fábrica a gran escala. Boston Dynamics ha publicado afirmaciones de diseño y vídeos de demostración, no datos públicos de fiabilidad de una flota tras miles de horas de producción. La empresa también sigue construyendo el entorno operativo de Atlas mediante el Robotics Metaplant Application Center de Hyundai, en Georgia. Pero el anuncio de la mano resulta útil porque revela cuál cree una compañía con amplia experiencia en robótica que es ahora el cuello de botella: no solo conseguir que un humanoide camine, ni simplemente añadir un modelo de IA más grande, sino fabricar un hardware de manipulación capaz de vivir dentro de un sistema industrial.
Qué cambió realmente Boston Dynamics
Boston Dynamics afirma que la mano anterior de Atlas tenía siete grados de libertad y estaba concebida principalmente para agarrar muchos tipos de objetos. La nueva generación pasa a cuatro dedos, incluido un pulgar más capaz, y eleva la cifra a 13 grados de libertad. La empresa describe la arquitectura como de accionamiento directo, con actuadores encapsulados y sin cables frágiles que atraviesen las articulaciones. La mano se sitúa aproximadamente en el rango de una mano humana grande porque Atlas debe utilizar espacios, herramientas y objetos diseñados para personas.
La diferencia entre agarrar y manipular es el centro de la historia. Una pinza sencilla puede recoger un contenedor, sujetar una pieza o trasladar un objeto predecible de una posición conocida a otra. Una mano diestra tiene otro trabajo. Puede necesitar hacer rodar un objeto entre los dedos, recuperar un agarre que se está deslizando, presionar un gatillo mientras sostiene una herramienta o cambiar la orientación del objeto sin dejarlo. Si el objetivo es el trabajo de fábrica, no son trucos de salón. A menudo son la diferencia entre una demostración impresionante y un robot capaz de operar en un puesto sin reconstruirlo alrededor de la máquina.
Boston Dynamics enumera varios comportamientos objetivo para la nueva mano: agarres de pinza, agarres tripodales, reorientación dentro de la mano, recuperación ante deslizamientos y agarres de herramientas con gatillo para equipos como taladros, atornilladores, amoladoras, pistolas de clavos o antorchas de soldadura. La empresa presenta la mano como un equilibrio, no como una solución universal. Los dedos más blandos funcionan mejor con ciertos materiales. Los dedos más duros sirven mejor para ejercer fuerza. Más articulaciones pueden aumentar la destreza, pero también añaden volumen, coste, consumo energético y puntos de fallo.
La ausencia del meñique no es un detalle humorístico. Es un detalle de producto. Un quinto dedo acercaría la mano a la silueta humana, pero también implicaría más actuadores y más piezas que fabricar, alimentar, controlar y reparar. Boston Dynamics dice que el equipo decidió que la función adicional no compensaba la complejidad para el trabajo que pretende abordar. La información publicada por IEEE Spectrum añade el trasfondo comercial: la mano de investigación anterior no estaba diseñada para la producción masiva de decenas o cientos de miles de unidades, mientras que el nuevo diseño se está evaluando con preguntas de fabricabilidad, fiabilidad y servicio.
Esa es la versión más sobria de la carrera por los humanoides. No basta con que una mano sea ingeniosa una vez. Tiene que estar disponible de manera casi aburrida. Debe producirse en unidades repetibles. Tiene que tolerar impactos, cargas incómodas, polvo, desalineaciones, errores del operador y las humillaciones normales del trabajo industrial. Si se rompe, un técnico debe poder sustituir un módulo en lugar de practicar una cirugía delicada sobre un conjunto de tendones y cables.
Por qué la mano también es una estrategia de datos
Las manos robóticas son hardware, pero también determinan qué tipo de aprendizaje resulta práctico. Boston Dynamics explica que la nueva mano de Atlas fue diseñada para simulación de alta fidelidad y aprendizaje por refuerzo de simulación a realidad. La empresa quiere que la geometría, la dinámica y el comportamiento de contacto de la mano sean suficientemente limpios en la simulación como para entrenar allí políticas de control, aleatorizarlas en distintas condiciones y después ejecutarlas en el robot.
Ese punto merece atención porque la manipulación es uno de los ámbitos en los que el lenguaje sobre IA tiende a volverse impreciso. Un robot no manipula una pieza porque un modelo haya visto suficientes imágenes de piezas. Necesita control en bucle cerrado y a alta frecuencia. Debe sentir, inferir o medir el contacto. Tiene que responder cuando la fricción es distinta de la esperada. Necesita saber si una pieza está girando dentro del agarre, si una yema está a punto de perder apoyo y si el gatillo de una herramienta realmente se ha movido.
Boston Dynamics describe dos vías de retroalimentación. Una es la propiocepción: el sentido que tiene el robot de dónde están sus articulaciones, cómo se mueven y qué fuerzas actúan a través de ellas. La otra es la detección táctil, con sensores de presión densos en las yemas y la palma. El argumento de la empresa es que las demostraciones humanas resultan útiles para el componente visual y semántico de una tarea, pero no capturan directamente las señales de acción de alta frecuencia necesarias para controlar una mano robótica bajo fuerza. Un guante u otro dispositivo portátil puede mostrar de forma aproximada cómo se movió una persona, pero el robot sigue teniendo su propio cuerpo, inercia, fricción, motores y límites de control.
Aquí el accionamiento directo y la capacidad de retroimpulsión dejan de ser simples preferencias mecánicas. Una mano que transmite limpiamente las fuerzas de contacto de vuelta a través de sus articulaciones resulta más fácil de detectar y potencialmente más fácil de simular. Una mano con demasiada fricción oculta, holgura o elasticidad en los cables puede parecer elegante, pero ser más difícil de modelar con precisión. Para los sistemas de aprendizaje, esa brecha sale cara. El robot simulado se parece menos al real y las políticas entrenadas en simulación pueden fallar cuando el hardware toca el mundo.
Por tanto, la mano se sitúa en la intersección de tres restricciones: debe ser suficientemente fuerte para trabajar, suficientemente transparente para controlarse y suficientemente sencilla para producirse. Es un objetivo estrecho. También explica por qué Boston Dynamics no persigue el máximo parecido humano. Una mano robótica solo tiene que parecerse a una mano humana en la medida en que eso ayude con las herramientas, las fijaciones y los datos de entrenamiento. A partir de ahí, la anatomía adicional puede convertirse en lastre.
El contexto fabril del anuncio
El momento no es accidental. El 21 de septiembre de 2026, Boston Dynamics anunció el Robotics Metaplant Application Center, o RMAC, dentro de la planta de Hyundai Motor Group Metaplant America, cerca de Savannah, Georgia. El centro está concebido como banco de pruebas y lugar de formación para integrar robots Atlas en las operaciones de fabricación de automóviles de Hyundai. Hyundai también ha descrito RMAC como un centro de validación que utiliza datos reales de fabricación para preparar despliegues seguros de robots.
Eso cambia la forma de leer el anuncio de la mano. No es una mano de laboratorio a la espera de un robot futuro. Es un efector final presentado como parte de una ruta de producto industrial. Atlas apunta a trabajos como la logística de piezas, la secuenciación y el apoyo a la fabricación, no a las tareas domésticas ni al trabajo general abierto. El enfoque tiene sentido. Las plantas de automóviles cuentan con flujos estructurados, piezas definidas, procesos repetibles, equipos de ingeniería de seguridad, experiencia previa en automatización y un argumento empresarial para reducir el esfuerzo ergonómico en tareas concretas.
El material comercial de Atlas de Boston Dynamics, publicado a principios de 2026, describe el robot con 1,9 metros de altura y 90 kilogramos de peso, 56 grados de libertad, dedos y palma con detección táctil, una visión de cámara de 360 grados, componentes modulares, funciones de servicio reemplazables en campo y varios modos de operación, incluidos el funcionamiento autónomo, la teleoperación mediante realidad virtual y el control desde tableta. La misma ficha enumera cuatro horas de autonomía de batería, dos horas con elevación pesada, cambio autónomo de batería y capacidades de peso de 50 kilogramos de forma instantánea, 30 kilogramos sostenidos y 20 kilogramos con una mano.
Esas cifras son útiles, pero no conviene leerlas en exceso. Una ficha técnica dice qué pretende soportar el producto, no qué obtendrá un operador con una utilización alta en muchas plantas. La prueba real se medirá en tiempos de ciclo, tasas de intervención, informes de incidentes evitados, frecuencia de reparaciones, estabilidad de las actualizaciones de software, disponibilidad, tiempo de formación por tarea y frecuencia con la que el robot resulta útil sin convertir un puesto sencillo en un proyecto de robótica hecho a medida.
Por eso la mano es un componente tan revelador. Si un humanoide debe entrar en espacios de trabajo construidos para personas, la mano concentra buena parte del coste de esa promesa. Una base móvil puede llevar el robot hasta la tarea. Las piernas pueden ayudarlo a moverse por espacios no diseñados para automatización con ruedas. Pero la mano determina si el robot puede completar realmente el trabajo una vez que llega.
La industria aprende que la seguridad es un sistema, no una casilla
La misma semana trajo otro avance revelador. El 1 de octubre de 2026, Agility Robotics y FORT Robotics anunciaron un memorando de entendimiento para ampliar la infraestructura de seguridad alrededor del humanoide Digit 5 de Agility. La arquitectura prevista incluye un mando de seguridad, comunicaciones en el propio robot e interfaces externas que conectan el robot con sistemas de seguridad externos. La nueva interfaz fuera del robot pretende extender el enfoque de seguridad más allá del cuerpo de la máquina.
Es un producto diferente, pero la lección también se aplica a Atlas. Los humanoides industriales no pueden tratarse como dispositivos independientes que se vuelven seguros porque el proveedor afirma que el modelo es prudente. Un robot que camina, alcanza y levanta cargas debe cooperar con la infraestructura de la instalación: paradas de emergencia, controles de acceso, controles de zonas, software de flujo de trabajo, detección de personas, prácticas de bloqueo y etiquetado e informes de incidentes. El caso de seguridad debe abarcar el robot, la aplicación, el entorno y a las personas que lo rodean.
Los robots industriales tradicionales ganaron confianza porque estaban limitados. Se instalaban en celdas, protegidos por vallas o cortinas de luz, programados para tareas conocidas y evaluados mediante prácticas de seguridad maduras. Los robots móviles autónomos crearon un reto distinto porque se desplazan por espacios compartidos. Los humanoides añaden otra capa: son móviles, altos, dinámicamente estables en lugar de estar fijados y llevan brazos capaces de ejercer fuerza en muchas direcciones. Una orden de parada, un tropiezo, un objeto que cae, una herramienta en la mano, una esquina ciega y una persona que entra en el espacio de trabajo forman parte del problema de despliegue.
El panorama normativo está alcanzando a la tecnología. ISO 10218-1:2025 cubre los requisitos de seguridad para robots industriales, mientras que ISO 10218-2:2025 aborda la integración y las aplicaciones. Agility también ha señalado el trabajo sobre ANSI/A3 TR R15.108 para robots industriales móviles dinámicamente estables, incluidos los humanoides en Estados Unidos y Canadá, y sobre ISO 25785-1 para la seguridad de humanoides. Estos esfuerzos importan porque los humanoides no encajan limpiamente en las categorías antiguas de brazo fijo, brazo colaborativo o base móvil de almacén.
Aquí es donde exagerar se vuelve arriesgado. Un robot puede ser impresionante y aun así no estar preparado para trabajar sin vallas en espacios compartidos a escala. Puede tener sensores táctiles y manejar mal un objeto poco frecuente. Puede detenerse cuando una persona entra en una zona y aun así crear un cuello de botella que destruya el argumento económico. Puede ser teleoperado parte del tiempo y autónomo el resto, algo que quizá sea aceptable para un despliegue, pero solo si los clientes entienden el modelo de trabajo y supervisión que están comprando.
Parecerse a una persona no equivale a ser útil
El error más común al cubrir los humanoides es tratar el parecido como progreso. Una máquina con forma humana parece destinada a heredar las capacidades humanas. No es así. Una mano de cinco dedos resulta familiar, pero esa familiaridad oculta una deuda de ingeniería: articulaciones pequeñas, actuadores compactos, tendido de tendones o cables, calor, tolerancia a impactos, contaminación, reparación y calibración.
La decisión de Boston Dynamics de utilizar cuatro dedos resulta útil porque rompe esa suposición. El objetivo de una mano humanoide no es recrear a una persona. Es interactuar con un mundo construido por personas. Son objetivos relacionados, pero no idénticos. El mango de una herramienta puede necesitar un pulgar y dedos opuestos; quizá no necesite un meñique. Una fijación puede exigir suficiente alcance y orientación de la muñeca; quizá no le importe si la mano parece natural. Un sistema de entrenamiento puede beneficiarse de datos de demostraciones humanas; quizá no necesite una imitación anatómica exacta.
Hay un paralelismo con la automatización de almacenes. Muchos robots exitosos no se parecen a trabajadores: parecen estanterías, carros, brazos, lanzaderas o plataformas móviles porque el entorno puede adaptarse a ellos. Los humanoides resultan atractivos cuando adaptar el entorno es caro o cuando los flujos de trabajo son demasiado variados para la automatización fija. Pero esa ventaja solo existe si el humanoide puede usar el entorno existente sin convertirse en una herramienta premium y frágil.
Una mano diseñada alrededor del uso de herramientas es un argumento más creíble que una mano diseñada alrededor del espectáculo. Las herramientas multiplican la capacidad. Un robot que pueda sujetar de forma fiable un atornillador, presionar su gatillo, mantener el contacto, absorber el par de reacción y dejar la herramienta en un lugar seguro no necesita una mano distinta para cada fijación. Un robot que pueda manipular piezas en cajas, estanterías, ranuras y montones puede reducir la necesidad de complejas bandejas de presentación. Pero cada uno de esos verbos debe demostrarse en condiciones de producción, no solo narrarse en un vídeo de producto.
El problema del coste está oculto en los dedos
La economía de los humanoides suele discutirse al nivel del robot completo: precio unitario, tarifa de alquiler, coste por hora, autonomía de batería o ciclo de trabajo. El anuncio de la mano recuerda que la lista de materiales está compuesta por detalles obstinados. Cada actuador cuesta dinero. Cada sensor cuesta dinero. Cada articulación es un modo de fallo. Cada dedo adicional suma piezas, pasos de montaje, calibración e inventario de servicio.
Si un humanoide se despliega en decenas de unidades, puede tolerarse cierta complejidad. Si una empresa imagina miles o decenas de miles de unidades, la complejidad se convierte en un impuesto. IEEE Spectrum informó del interés de Boston Dynamics por los cambios necesarios para fabricar 100.000 manos al año. Esa es la escala adecuada de la pregunta para un producto humanoide, aunque la industria todavía no haya llegado a ella en despliegues reales.
La reparabilidad puede acabar siendo tan importante como la destreza. Una mano robótica chocará con fijaciones, rozará superficies, agarrará mal objetos, atrapará bordes y transportará cargas mientras el robot completo se mueve. En una planta real, la cuestión no es si cada componente evitará daños para siempre. La cuestión es si los daños serán poco frecuentes, fáciles de diagnosticar, rápidos de reparar y suficientemente baratos para que la flota siga teniendo sentido.
Aquí la detección táctil también cumple una función empresarial práctica. Los sensores no sirven únicamente para lograr manipulaciones ingeniosas. Pueden ayudar a detectar agarres degradados, contactos inesperados, presencia de objetos, distribución de presión y condiciones de fallo. Pero los sistemas táctiles deben ser robustos. Un sensor de yema que funcione de manera excelente en un laboratorio y falle con aceite, polvo, impactos repetidos o ciclos de sustitución no sostendrá un despliegue industrial.
Qué deberían preguntar los compradores antes de tratar a los humanoides como mano de obra
Para un fabricante o un operador de almacén que siga las noticias sobre la mano de Atlas, la pregunta práctica no es «¿Puede el robot usar herramientas?». Es más concreta: qué herramientas, en qué flujos de trabajo, con qué tiempo de ciclo, con qué tasa de autonomía, bajo qué restricciones de seguridad y con qué carga de mantenimiento.
Un despliegue humanoide creíble debe evaluarse tarea por tarea. Hay que empezar por el mapa del proceso. Identificar dónde los trabajadores dedican tiempo a labores ergonómicamente incómodas, repetitivas o difíciles de cubrir. Medir el ciclo actual, la tasa de calidad, el riesgo de lesiones y el tiempo de inactividad. Después hay que preguntar si un humanoide aporta valor frente a un brazo convencional, un robot móvil autónomo, una cinta transportadora, un rediseño de la fijación, una asistencia de elevación, un cobot o un cambio de software. La respuesta no siempre favorecerá al humanoide, y está bien. La generalidad solo vale cuando las alternativas resultan demasiado rígidas o caras.
La mano debe formar parte de esa auditoría. ¿Puede agarrar las piezas reales, incluidas las sucias, desgastadas o ligeramente desalineadas? ¿Puede recuperarse de un deslizamiento sin dejar caer la pieza ni detener la línea? ¿Necesita bandejas especiales? ¿Puede utilizar la herramienta existente o hay que modificarla? ¿Con qué frecuencia se desgastan las yemas? ¿Qué ocurre cuando falla un sensor? ¿Puede un técnico local sustituir los módulos o debe devolverse la unidad al proveedor?
La afirmación de autonomía también necesita un lenguaje cuidadoso. Un robot puede ser autónomo para navegar, pero estar supervisado durante la manipulación. Puede completar ciclos rutinarios por sí solo y requerir teleoperación ante excepciones. Puede aprender a partir de demostraciones y aun así necesitar validación específica para cada tarea. Nada de esto lo vuelve inútil. La robótica industrial inicial siempre ha implicado límites, fijaciones, supervisión y despliegues por etapas. El problema aparece cuando el lenguaje comercial comprime esos límites en una promesa imprecisa de trabajo de propósito general.
Qué significa esto para la carrera de los humanoides
El anuncio de la mano de Atlas no declara que Boston Dynamics haya resuelto la manipulación humanoide. Es una señal de que la competencia se está volviendo más seria. Los ganadores no serán las empresas con el vídeo de demostración más fluido. Serán las que conecten manipulación, movilidad, simulación, seguridad, servicio y fabricación en un único ciclo de producto utilizable.
Ese ciclo ya se puede ver. Boston Dynamics tiene el entorno de formación RMAC junto a Hyundai. Cuenta con una mano diseñada alrededor del uso de herramientas y del aprendizaje por refuerzo de simulación a realidad. Tiene una plataforma Atlas presentada para el trabajo industrial, con la facilidad de servicio modular y la integración fabril como parte del argumento comercial. Agility, por su parte, está impulsando el lado de la infraestructura de seguridad con Digit 5 y FORT. La Federación Internacional de Robótica afirma que en 2025 había cinco millones de robots industriales operando en fábricas de todo el mundo, lo que significa que los clientes ya saben cómo es la automatización madura. Los humanoides serán juzgados contra esa referencia, no contra expectativas de ciencia ficción.
Es probable que el mercado a corto plazo sea estrecho y práctico. La secuenciación de piezas, la manipulación de contenedores, el apoyo a la atención de máquinas, las operaciones asistidas por herramientas, las tareas cercanas a la inspección y el movimiento incómodo de materiales parecen más plausibles que la sustitución abierta de trabajadores humanos. Los mejores primeros casos de uso tendrán una estructura repetitiva, suficiente presión laboral, zonas de seguridad manejables, requisitos de calidad medibles y una vía de expansión una vez que el robot demuestre disponibilidad.
Todavía hay muchas cosas que pueden salir mal. La mano puede no ser suficientemente duradera. El aprendizaje de simulación a realidad puede funcionar para tareas seleccionadas y tener problemas con la variación desordenada. Los sistemas de seguridad pueden ralentizar las operaciones. La economía puede depender de supuestos sobre supervisión y mantenimiento que los clientes no acepten. Las normas pueden evolucionar más despacio que las hojas de ruta de los productos. La reacción pública puede endurecerse si las empresas presentan los humanoides como sustitutos de trabajadores en vez de como apoyo para tareas peligrosas y para la productividad.
Aun así, la dirección es más clara que durante la época de las acrobacias puras. La industria está pasando de «¿Puede el robot hacer algo asombroso una vez?» a «¿Puede hacer algo útil todos los días, en una planta, con un plan de reparación y un caso de seguridad?». La nueva mano de Atlas resulta interesante porque responde a la primera pregunta con menos ruido y a la segunda de forma más directa.
Ese es el tipo de progreso que conviene observar. No porque una mano de cuatro dedos haga que Atlas parezca humano, sino porque vuelve más comprobable la promesa del humanoide. Si los robots van a abandonar el suelo de las demostraciones, la prueba estará en las piezas que manipulen, las herramientas que utilicen, las paradas que respeten, los fallos de los que se recuperen y los registros de mantenimiento que nadie incluye en un vídeo de lanzamiento.
Fuentes
Este artículo se basa en la información y el contexto atribuidos a Boston Dynamics, IEEE Robotics and Automation Society, Hyundai Motor Group, Agility Robotics, FORT Robotics, la Federación Internacional de Robótica y la Organización Internacional de Normalización. Las referencias citadas en el material original son: «Robot Hands for Modern AI and Real Work» de Boston Dynamics; «Atlas Robot’s New Hand May Outperform Humanlike Designs» de IEEE Robotics and Automation Society; la ficha técnica de Atlas de Boston Dynamics; el anuncio del Robotics Metaplant Application Center de Boston Dynamics; «Inside the Robotics Race: Atlas Learns the Real World» de Hyundai Motor Group; el anuncio de la alianza de Agility Robotics y FORT Robotics sobre seguridad de humanoides; la presentación de Digit 5 de Agility Robotics; el informe de la Federación Internacional de Robótica sobre los robots que operan en fábricas y la norma ISO 10218-1:2025 sobre requisitos de seguridad para robots industriales.
Related articles
La huelga de Hyundai por Atlas trata de quién escribe las reglas de los robots humanoides
Los paros de Ulsan son formalmente salariales, pero Atlas los convierte en una prueba temprana sobre cómo negociar la automatización humanoide.
La prohibición estadounidense de robots ya es práctica: HoverAir y Unitree muestran la nueva división
Una cámara voladora de bolsillo y un distribuidor de robot-dogs muestran el mismo cambio: la robótica entra en regulación de cadena de suministro, seguridad nacional y fabricación regional.
La fábrica de UBTECH en Liuzhou pone a prueba el problema de fabricar robots humanoides
La nueva planta de UBTECH promete una capacidad anual superior a 10.000 robots humanoides industriales. La cuestión decisiva es si ese ritmo puede transformarse en equipos fiables, útiles y rentables para clientes reales.
Robot cortacésped sin cable en 2026: comprar ahora, esperar o conservar la desbrozadora
Los nuevos robots cortan sin cable enterrado, pero árboles, bordes, pendientes, coste de instalación y seguridad nocturna de la fauna deciden si ahorran verano o crean otra tarea.
Comments
Sign in to comment.
No comments yet.