Atlas’ neue Hand macht humanoide Robotik zu einer Produktfrage für Fabriken
Boston Dynamics’ neue Vierfinger-Hand für Atlas richtet den Blick auf Werkzeuge, Schichten, Reparaturen und Sicherheitsprüfungen. Genau daran zeigt sich, wohin sich humanoide Roboter in der Industrie tatsächlich bewegen.
Boston Dynamics musste kein weiteres Video veröffentlichen, um zu zeigen, dass Atlas sich so bewegt, dass Menschen beim Scrollen innehalten. Diese Disziplin beherrscht das Unternehmen bereits. Die interessantere Nachricht vom 1. Oktober 2026 war kleiner, eigenartiger und industrieller: Atlas bekam eine neue Hand. Vier Finger. Dreizehn Freiheitsgrade. Direkte Ansteuerung. Dichte Drucksensorik an Fingerspitzen und Handfläche. Kein kleiner Finger. Und kein Versuch, den menschlichen Körper in einem Schönheitswettbewerb zu schlagen.
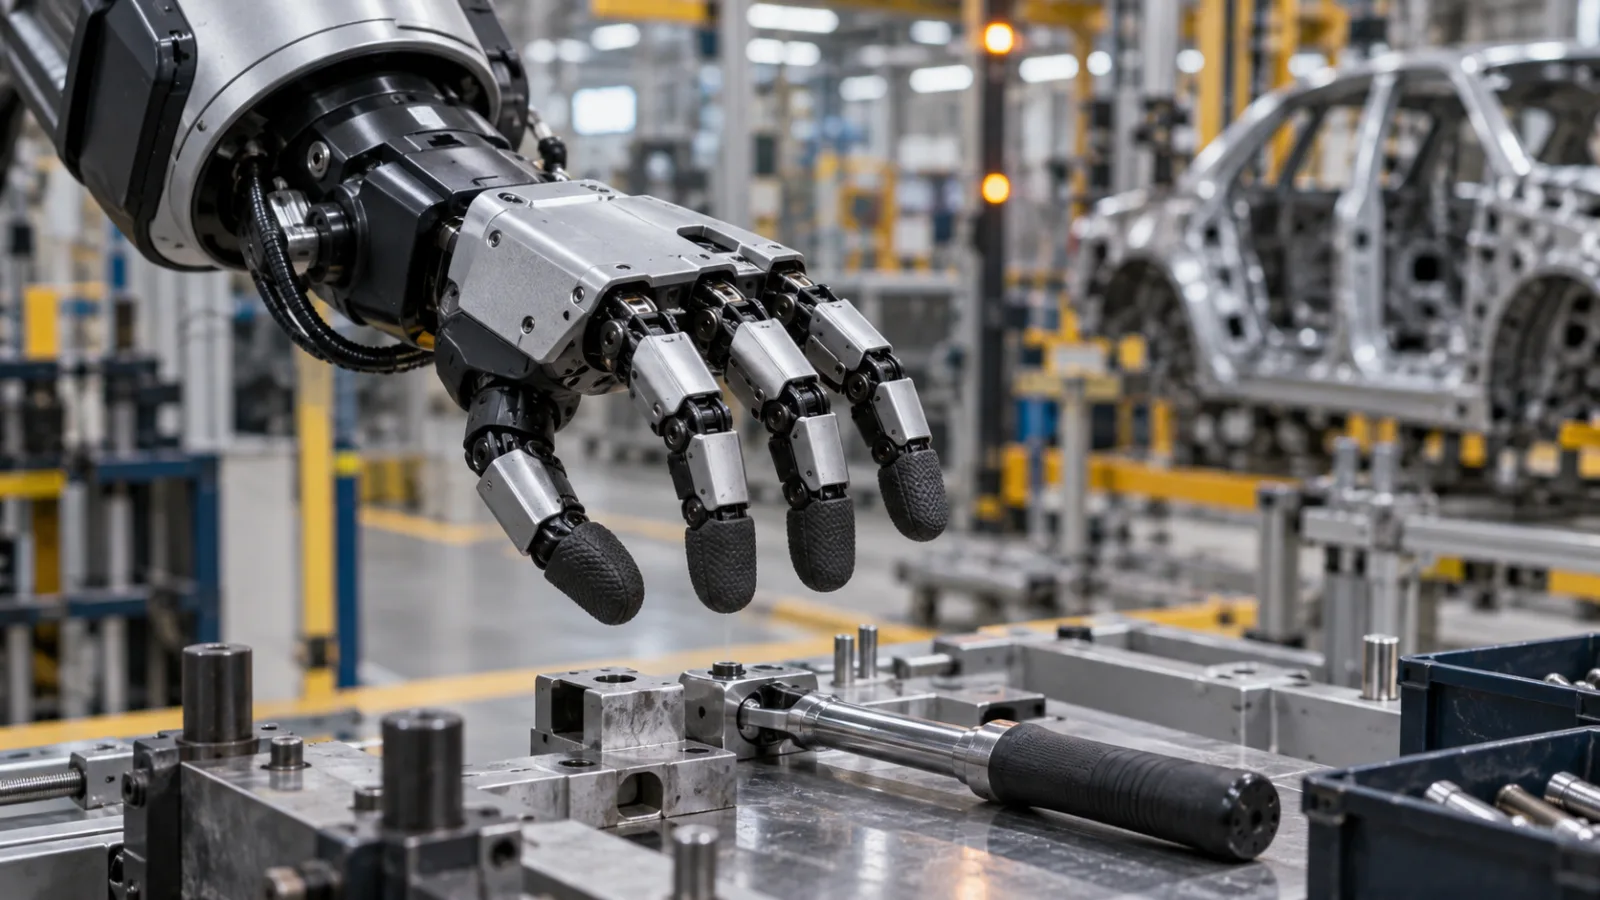
Dieses Detail ist wichtig, weil sich die entscheidende Frage bei humanoiden Robotern verschiebt. Jahrelang richtete sich die öffentliche Aufmerksamkeit auf Ganzkörperleistungen: Gehen, Springen, das Wiederfinden des Gleichgewichts, das Tragen von Behältern, Tanzen in einem Labor oder das Absolvieren eines sorgfältig inszenierten Fabrikablaufs. Solche Clips sagen etwas aus, aber nicht genug. Ein Roboter, der eine Schicht durchhält, muss unspektakulärere Dinge mit weniger Drama erledigen. Er muss ein Teil finden, es halten, ohne es zu zerdrücken, es nach einem Verrutschen neu ausrichten, in ein von Menschen entworfenes Werkzeug oder eine Vorrichtung einsetzen, genug Kraft und nicht zu viel Kraft aufbringen, sich nicht selbst beschädigen, in der Nähe von Menschen sicher anhalten und reparierbar sein, wenn die Hand unweigerlich etwas abbekommt.
Die neue Atlas-Hand markiert diese Phase der Branche. Boston Dynamics setzt ausdrücklich darauf, dass sich der Einsatz humanoider Roboter nicht mit der menschenähnlichsten Hand entscheiden wird. Entscheidend wird die Hand sein, die echte Werkzeuge benutzen, brauchbare Trainingsdaten erzeugen, kontaktreiche Arbeit aushalten und in Stückzahlen gefertigt und gewartet werden kann. Anders gesagt: weniger Inszenierung, mehr Produktentwicklung.
Das bedeutet nicht, dass Atlas bereit ist, Fabrikarbeit in großem Maßstab zu ersetzen. Boston Dynamics hat Konstruktionsangaben und Demonstrationsmaterial veröffentlicht, aber keine öffentlichen Daten zur Zuverlässigkeit einer Flotte nach Tausenden Produktionsstunden. Auch das betriebliche Umfeld für Atlas entsteht noch: im Robotics Metaplant Application Center von Hyundai in Georgia. Trotzdem ist die Ankündigung der Hand aufschlussreich. Sie zeigt, wo ein erfahrenes Robotikunternehmen den Engpass inzwischen sieht: nicht nur darin, einen Humanoiden zum Laufen zu bringen, und auch nicht nur darin, ein größeres KI-Modell einzusetzen, sondern darin, Manipulationshardware zu bauen, die in einem industriellen System bestehen kann.
Was Boston Dynamics tatsächlich verändert hat
Boston Dynamics zufolge hatte die vorige Atlas-Hand sieben Freiheitsgrade und war vor allem darauf ausgelegt, viele verschiedene Gegenstände zu greifen. Die neue Generation hat vier Finger, darunter einen leistungsfähigeren Daumen, und kommt auf 13 Freiheitsgrade. Das Unternehmen beschreibt die Architektur als direkt angetrieben, mit gekapselten Aktuatoren und ohne empfindliche Kabel, die durch die Gelenke geführt werden. Die Hand liegt ungefähr im Größenbereich einer großen menschlichen Hand, weil Atlas Räume, Werkzeuge und Gegenstände nutzen soll, die für Menschen ausgelegt sind.
Der Unterschied zwischen Greifen und Manipulieren ist der Kern der Geschichte. Ein einfacher Greifer kann einen Behälter aufnehmen, ein Teil festklemmen oder einen vorhersehbaren Gegenstand von einer bekannten Position zu einer anderen bewegen. Eine geschickte Hand hat eine andere Aufgabe. Sie muss möglicherweise einen Gegenstand zwischen den Fingern rollen, einen abrutschenden Griff korrigieren, einen Auslöser betätigen, während sie ein Werkzeug hält, oder die Ausrichtung des Gegenstands ändern, ohne ihn abzulegen. Wenn das Ziel Fabrikarbeit lautet, sind das keine Zirkustricks. Oft entscheiden sie darüber, ob eine Demonstration nur beeindruckt oder ob ein Roboter einen Arbeitsplatz bedienen kann, ohne dass der Arbeitsplatz um den Roboter herum neu gebaut werden muss.
Boston Dynamics nennt mehrere Zielverhalten der neuen Hand: Pinzettengriffe, Dreipunktgriffe, das Neuausrichten in der Hand, die Erholung nach einem Abrutschen und ausgelöste Werkzeuggriffe für Geräte wie Bohrer, Schrauber, Schleifer, Nagelpistolen oder Schweißbrenner. Das Unternehmen stellt die Hand bewusst als Abwägung dar, nicht als universelle Lösung. Weichere Finger eignen sich besser für bestimmte Materialien. Härtere Finger sind besser für die Kraftübertragung. Mehr Gelenke können die Geschicklichkeit erhöhen, aber auch Bauvolumen, Kosten, Stromverbrauch und die Zahl möglicher Fehlerstellen vergrößern.
Der fehlende kleine Finger ist kein scherzhaftes Detail. Er ist ein Produktdetail. Ein fünfter Finger würde die Hand stärker an eine menschliche Silhouette annähern, bedeutete aber auch mehr Aktuatoren und mehr Teile, die gebaut, mit Energie versorgt, gesteuert und repariert werden müssen. Boston Dynamics sagt, das Team habe entschieden, dass die zusätzliche Funktion den Mehraufwand für die anvisierte Arbeit nicht rechtfertige. Die Berichterstattung von IEEE Spectrum ergänzt die kommerzielle Dimension: Die frühere Forschungshand war nicht für eine Massenproduktion im Umfang von Zehn- oder Hunderttausenden ausgelegt; das neue Design wird dagegen an Fragen der Fertigbarkeit, Zuverlässigkeit und Wartung gemessen.
Das ist die nüchternere Version des Rennens um humanoide Roboter. Eine Hand darf nicht nur einmal klug handeln. Sie muss verlässlich verfügbar sein. Sie muss in wiederholbaren Einheiten produziert werden. Sie muss Stöße, ungünstige Belastungen, Staub, Fehlausrichtung, Bedienfehler und die gewöhnlichen Zumutungen industrieller Arbeit aushalten. Wenn sie ausfällt, muss ein Techniker ein Modul austauschen können, statt an einem Bündel aus Sehnen und Kabeln eine heikle Operation durchzuführen.
Warum die Hand zugleich eine Datenstrategie ist
Roboterhände sind Hardware, aber sie bestimmen auch, welche Art des Lernens praktikabel wird. Boston Dynamics macht ausdrücklich deutlich, dass die neue Atlas-Hand für hochpräzise Simulation und Sim-to-Real-Verstärkungslernen entwickelt wurde. Das Unternehmen will Geometrie, Dynamik und Kontaktverhalten der Hand so sauber in der Simulation abbilden, dass Steuerungspolitiken dort trainiert, über verschiedene Bedingungen randomisiert und anschließend auf dem Roboter eingesetzt werden können.
Dieser Punkt verdient Aufmerksamkeit, weil die Sprache über KI bei Manipulation schnell unscharf wird. Ein Roboter manipuliert ein Teil nicht deshalb, weil ein Modell genügend Bilder von Teilen gesehen hat. Er braucht eine rückgekoppelte Regelung mit hoher Frequenz. Er muss Kontakt spüren, ableiten oder messen. Er muss reagieren, wenn die Reibung anders ausfällt als erwartet. Er muss erkennen, ob sich ein Teil im Griff dreht, ob eine Fingerspitze gleich den Halt verliert und ob sich der Auslöser eines Werkzeugs tatsächlich bewegt hat.
Boston Dynamics beschreibt zwei Rückkopplungspfade. Der eine ist Propriozeption: das Gefühl des Roboters dafür, wo seine Gelenke stehen, wie sie sich bewegen und welche Kräfte durch sie wirken. Der andere ist taktile Sensorik mit dichten Drucksensoren an Fingerspitzen und Handfläche. Die Argumentation des Unternehmens lautet, dass menschliche Demonstrationen für die visuelle und semantische Seite einer Aufgabe nützlich sind, aber nicht unmittelbar die schnell ablaufenden Aktionssignale erfassen, die nötig sind, um eine Roboterhand unter Kraft zu steuern. Ein Handschuh oder ein anderes tragbares Gerät kann ungefähr zeigen, wie sich ein Mensch bewegt hat. Der Roboter besitzt jedoch weiterhin seinen eigenen Körper, seine Trägheit, Reibung, Motoren und Regelungsgrenzen.
Hier werden direkte Ansteuerung und Backdrivability zu mehr als mechanischen Vorlieben. Eine Hand, die Kontaktkräfte sauber durch ihre Gelenke zurückübertragen kann, lässt sich leichter erfassen und möglicherweise auch leichter simulieren. Eine Hand mit zu viel verborgener Reibung, Spiel oder Nachgiebigkeit in den Kabeln kann elegant aussehen, aber schwerer genau zu modellieren sein. Für lernende Systeme ist diese Lücke teuer. Der simulierte Roboter wird dem echten Roboter unähnlicher, und in der Simulation trainierte Politiken können scheitern, sobald die Hardware mit der Welt in Kontakt kommt.
Die Hand sitzt damit am Schnittpunkt von drei Zwängen: Sie muss stark genug für die Arbeit, transparent genug für die Regelung und einfach genug für die Produktion sein. Das ist ein enger Zielkorridor. Er erklärt auch, warum Boston Dynamics nicht maximale Menschenähnlichkeit verfolgt. Eine Roboterhand muss einer menschlichen Hand nur so weit ähneln, wie dies bei Werkzeugen, Vorrichtungen und Trainingsdaten hilft. Danach kann zusätzliche Anatomie zur Last werden.
Der Fabrikkontext hinter der Ankündigung
Der Zeitpunkt ist kein Zufall. Am 21. September 2026 kündigte Boston Dynamics das Robotics Metaplant Application Center, kurz RMAC, auf dem Gelände von Hyundai Motor Group Metaplant America nahe Savannah im US-Bundesstaat Georgia an. Das Zentrum soll als Test- und Trainingsstandort dienen, um Atlas-Roboter in die Automobilproduktion von Hyundai zu integrieren. Hyundai hat RMAC außerdem als Validierungszentrum beschrieben, das reale Fertigungsdaten nutzt, um Roboter für einen sicheren Einsatz vorzubereiten.
Das verändert die Lesart der Handankündigung. Hier wird keine Laborhand vorgestellt, die noch nach einem künftigen Roboter sucht. Es geht um einen Endeffektor als Teil eines industriellen Produktpfads. Atlas zielt auf Aufgaben wie Teilelogistik, Sequenzierung und Unterstützung in der Fertigung, nicht auf Hausarbeit oder völlig offene allgemeine Arbeitsleistung. Dieser Schwerpunkt ist sinnvoll. Automobilwerke haben strukturierte Abläufe, definierte Teile, wiederholbare Prozesse, Teams für Arbeitssicherheit, vorhandene Automatisierungserfahrung und einen wirtschaftlichen Grund, die ergonomische Belastung bei bestimmten Tätigkeiten zu verringern.
Das eigene Atlas-Verkaufsblatt von Boston Dynamics, das Anfang 2026 veröffentlicht wurde, beschreibt den Roboter als 1,9 Meter hoch und 90 Kilogramm schwer, mit 56 Freiheitsgraden, taktiler Sensorik in Fingern und Handfläche, einer 360-Grad-Kamerasicht, modularen Komponenten, vor Ort austauschbaren Wartungselementen und mehreren Betriebsarten, darunter autonomer Betrieb, VR-Teleoperation und Tablet-Steuerung. Das gleiche Datenblatt nennt vier Stunden Akkulaufzeit, zwei Stunden bei schwerem Heben, automatischen Batteriewechsel sowie Traglasten von 50 Kilogramm kurzfristig, 30 Kilogramm dauerhaft und 20 Kilogramm einhändig.
Diese Zahlen sind nützlich, sollten aber nicht überinterpretiert werden. Ein Datenblatt beschreibt, was ein Produkt unterstützen soll, nicht, was ein Betreiber bei hoher Auslastung in vielen Werken tatsächlich erhält. Der echte Test wird in Zykluszeiten, Eingriffsquoten, Berichten über Beinaheunfälle, Reparaturhäufigkeit, Stabilität von Softwareupdates, Verfügbarkeit, Trainingszeit pro Aufgabe und der Frage liegen, wie oft der Roboter nützlich ist, ohne aus einem einfachen Arbeitsplatz ein maßgeschneidertes Robotikprojekt zu machen.
Darum ist die Hand als Komponente so aussagekräftig. Wenn ein Humanoider in von Menschen gebauten Arbeitsumgebungen eingesetzt werden soll, trägt die Hand einen großen Teil der Kosten dieses Versprechens. Eine mobile Basis kann den Roboter zur Aufgabe bringen. Beine können ihm helfen, sich durch Räume zu bewegen, die nicht für fahrerlose Automatisierung ausgelegt sind. Doch die Hand entscheidet, ob der Roboter die Arbeit nach seiner Ankunft tatsächlich erledigen kann.
Die Branche lernt, dass Sicherheit ein System und kein Kontrollkästchen ist
In derselben Woche gab es eine weitere aufschlussreiche Entwicklung. Am 1. Oktober 2026 kündigten Agility Robotics und FORT Robotics eine Absichtserklärung an, um die Sicherheitsinfrastruktur rund um Agilitys Humanoiden Digit 5 auszubauen. Die geplante Architektur umfasst ein Sicherheitsbediengerät, Kommunikation auf dem Roboter und Schnittstellen außerhalb des Roboters, die ihn mit externen Sicherheitssystemen verbinden. Die neue externe Schnittstelle soll den Sicherheitsansatz über den Roboterkörper hinaus erweitern.
Das ist ein anderes Produkt, aber die Lehre gilt auch für Atlas. Industrielle Humanoide können nicht als eigenständige Geräte behandelt werden, die sicher werden, weil der Anbieter sagt, das Modell sei vorsichtig. Ein Roboter, der läuft, greift und hebt, muss mit der Infrastruktur einer Anlage zusammenarbeiten: Not-Aus-Systemen, Zugangskontrollen, Bereichssteuerungen, Workflow-Software, Personenerkennung, Lockout-Verfahren und der Meldung von Vorfällen. Eine Sicherheitsbewertung muss den Roboter, die Anwendung, die Umgebung und die Menschen in seiner Nähe abdecken.
Traditionelle Industrieroboter gewannen Vertrauen, weil sie begrenzt waren. Sie wurden in Zellen installiert, durch Zäune oder Lichtvorhänge gesichert, für bekannte Aufgaben programmiert und unter etablierten Sicherheitsverfahren bewertet. Autonome mobile Roboter stellten eine andere Herausforderung dar, weil sie sich durch gemeinsam genutzte Räume bewegen. Humanoide fügen eine weitere Ebene hinzu: Sie sind mobil, groß, dynamisch stabil statt fest montiert und mit Armen ausgestattet, die in viele Richtungen Kraft ausüben können. Ein Stoppbefehl, ein Sturz, ein fallengelassener Gegenstand, ein Werkzeug in der Hand, eine unübersichtliche Ecke und ein Mensch, der den Arbeitsbereich betritt, werden so zu Teilen des Einsatzproblems.
Die Normenlandschaft holt auf. ISO 10218-1:2025 behandelt Sicherheitsanforderungen für Industrieroboter, ISO 10218-2:2025 die Integration und Anwendungen. Agility verweist außerdem auf Arbeiten an ANSI/A3 TR R15.108 für dynamisch stabile industrielle mobile Roboter, darunter Humanoide in den USA und Kanada, sowie auf ISO 25785-1 zur Sicherheit von Humanoiden. Diese Bemühungen sind wichtig, weil Humanoide nicht sauber in ältere Kategorien wie stationärer Arm, kollaborativer Arm oder mobile Lagerplattform passen.
Hier wird Übertreibung riskant. Ein Roboter kann beeindruckend sein und trotzdem nicht für einen großflächigen, ungeschützten Einsatz mit Menschen bereitstehen. Er kann taktile Sensoren besitzen und dennoch einen seltenen Gegenstand falsch behandeln. Er kann anhalten, wenn eine Person einen Bereich betritt, und trotzdem einen Engpass erzeugen, der die Wirtschaftlichkeit zerstört. Er kann zeitweise teleoperiert und zeitweise autonom betrieben werden. Das kann für einen Einsatz akzeptabel sein, aber nur, wenn Kunden verstehen, welches Arbeits- und Überwachungsmodell sie kaufen.
Menschenähnlich bedeutet nicht automatisch nützlich
Der häufigste Fehler in der Berichterstattung über Humanoide besteht darin, Ähnlichkeit mit Fortschritt gleichzusetzen. Eine menschenförmige Maschine sieht so aus, als müsse sie menschliche Fähigkeiten übernehmen können. Das tut sie nicht. Eine Hand mit fünf Fingern wirkt vertraut, doch diese Vertrautheit verdeckt technische Schulden: kleine Gelenke, kompakte Aktuatoren, die Führung von Sehnen oder Kabeln, Wärme, Stoßfestigkeit, Verunreinigung, Reparatur und Kalibrierung.
Die Entscheidung von Boston Dynamics für vier Finger ist aufschlussreich, weil sie diese Annahme durchbricht. Der Zweck einer humanoiden Hand besteht nicht darin, einen Menschen nachzubauen. Sie soll mit einer Welt umgehen, die Menschen gebaut haben. Beides hängt zusammen, ist aber nicht identisch. Ein Werkzeuggriff braucht möglicherweise einen Daumen und gegenüberliegende Finger; einen kleinen Finger braucht er vielleicht nicht. Eine Vorrichtung kann Reichweite und eine bestimmte Handgelenkausrichtung verlangen; ob die Hand natürlich aussieht, ist ihr egal. Eine Trainingspipeline kann von menschlichen Demonstrationsdaten profitieren; eine anatomische Eins-zu-eins-Kopie ist dafür nicht zwingend nötig.
Im Lagerbereich gibt es eine Parallele. Viele erfolgreiche Roboter sehen nicht wie Beschäftigte aus, sondern wie Regale, Wagen, Arme, Shuttles oder mobile Plattformen, weil sich die Umgebung um sie herum anpassen lässt. Humanoide sind dann attraktiv, wenn eine Anpassung teuer wäre oder Abläufe zu vielfältig für starre Automatisierung sind. Dieser Vorteil gilt aber nur, wenn der Humanoide die bestehende Umgebung nutzen kann, ohne zu einem empfindlichen Premiumwerkzeug zu werden.
Eine auf Werkzeuggebrauch ausgerichtete Hand ist ein glaubwürdigeres Argument als eine auf Spektakel ausgerichtete Hand. Werkzeuge vervielfachen Fähigkeiten. Ein Roboter, der einen Schrauber zuverlässig halten, seinen Auslöser betätigen, Kontakt aufrechterhalten, Reaktionsmomente aufnehmen und das Werkzeug sicher ablegen kann, braucht nicht für jede Schraube eine andere Hand. Ein Roboter, der Teile in Kisten, Regalen, Fächern und Haufen bearbeiten kann, könnte den Bedarf an aufwendigen Zuführvorrichtungen verringern. Doch jedes dieser Verben muss unter Produktionsbedingungen bewiesen werden, nicht nur in einem Produktvideo beschrieben.
Das Kostenproblem steckt in den Fingern
Über die Wirtschaftlichkeit humanoider Roboter wird oft auf der Ebene des Gesamtsystems gesprochen: Stückpreis, Leasingrate, Kosten pro Stunde, Akkulaufzeit und Arbeitszyklus. Die Ankündigung der Hand erinnert daran, dass die Stückliste aus hartnäckigen Details besteht. Jeder Aktuator kostet. Jeder Sensor kostet. Jedes Gelenk ist eine mögliche Fehlerstelle. Jeder zusätzliche Finger bringt Teile, Montageschritte, Kalibrierung und Ersatzteilbestand hinzu.
Wenn ein Humanoider in wenigen Dutzend Exemplaren eingesetzt wird, lässt sich ein Teil dieser Komplexität tolerieren. Wenn ein Unternehmen Tausende oder Zehntausende Einheiten ins Auge fasst, wird Komplexität zur Steuer. IEEE Spectrum berichtete über das Interesse von Boston Dynamics an der Frage, was sich ändern müsste, um 100.000 Hände pro Jahr zu fertigen. Für ein humanoides Produkt ist das die richtige Größenordnung der Frage, selbst wenn die Branche bei realen Einsätzen noch nicht dort angekommen ist.
Reparierbarkeit könnte sich als ebenso wichtig erweisen wie Geschicklichkeit. Eine Roboterhand wird gegen Vorrichtungen stoßen, Oberflächen streifen, Gegenstände falsch greifen, an Kanten hängen bleiben und Lasten tragen, während sich der gesamte Roboter bewegt. In einer echten Anlage lautet die Frage nicht, ob jedes Bauteil für immer unbeschädigt bleibt. Entscheidend ist, ob Schäden selten, diagnostizierbar, schnell zu beheben und so günstig sind, dass die Flotte weiterhin sinnvoll bleibt.
Auch die taktile Sensorik hat hier eine praktische geschäftliche Funktion. Sensoren dienen nicht nur der raffinierten Manipulation. Sie können helfen, nachlassende Griffe, unerwartete Kontakte, das Vorhandensein von Gegenständen, Druckverteilungen und Fehlerzustände zu erkennen. Doch auch taktile Systeme müssen robust sein. Ein Fingerspitzensensor, der im Labor hervorragend arbeitet und unter Öl, Staub, wiederholten Stößen oder Austauschzyklen ausfällt, trägt keinen industriellen Einsatz.
Was Käufer wissen sollten, bevor sie Humanoide als Arbeitskräfte betrachten
Für einen Hersteller oder Lagerbetreiber, der die Nachrichten über die Atlas-Hand verfolgt, lautet die praktische Frage nicht: „Kann der Roboter Werkzeuge benutzen?“ Sie ist genauer: Welche Werkzeuge, in welchen Abläufen, mit welcher Zykluszeit, welchem Autonomiegrad, welchen Sicherheitsbeschränkungen und welchem Wartungsaufwand?
Ein glaubwürdiger humanoider Einsatz sollte Aufgabe für Aufgabe bewertet werden. Zuerst steht die Prozesskarte. Zu ermitteln ist, wo Beschäftigte Zeit mit ergonomisch ungünstiger, repetitiver oder schwer zu besetzender Arbeit verbringen. Der aktuelle Zyklus, die Qualitätsquote, das Verletzungsrisiko und die Ausfallzeit müssen gemessen werden. Danach ist zu fragen, ob ein Humanoider gegenüber einem konventionellen Arm, einem AMR, einem Förderband, einer Vorrichtungsänderung, einer Hebehilfe, einem Cobot oder einer Softwareänderung tatsächlich Mehrwert schafft. Die Antwort wird nicht immer zugunsten des Humanoiden ausfallen, und das ist in Ordnung. Allgemeine Einsetzbarkeit ist nur dort wertvoll, wo die Alternativen zu starr oder zu teuer werden.
Die Hand gehört in diese Prüfung. Kann sie die tatsächlichen Teile greifen, auch verschmutzte, abgenutzte und leicht falsch ausgerichtete? Kann sie sich nach einem Abrutschen erholen, ohne das Teil fallen zu lassen oder die Linie anzuhalten? Braucht sie spezielle Ablagen? Kann sie das vorhandene Werkzeug verwenden, oder muss das Werkzeug verändert werden? Wie häufig verschleißen die Fingerspitzen? Was geschieht, wenn ein Sensor ausfällt? Kann ein Techniker vor Ort Module austauschen, oder muss das Gerät zum Anbieter zurück?
Auch der Autonomiebegriff braucht präzise Sprache. Ein Roboter kann bei der Navigation autonom sein, bei der Manipulation aber beaufsichtigt werden. Er kann Routinezyklen allein erledigen und bei Ausnahmen Teleoperation benötigen. Er kann aus Demonstrationen lernen und trotzdem eine aufgabenspezifische Validierung brauchen. Nichts davon macht ihn nutzlos. Die frühe industrielle Robotik arbeitete immer mit Grenzen, Vorrichtungen, Überwachung und schrittweiser Einführung. Problematisch wird es, wenn die Verkaufssprache diese Grenzen zu einem vagen Versprechen allgemeiner Arbeit verdichtet.
Was das für das Rennen um humanoide Roboter bedeutet
Die Ankündigung der Atlas-Hand ist keine Erklärung, dass Boston Dynamics die Manipulation mit Humanoiden gelöst hat. Sie zeigt, dass der Wettbewerb ernsthafter wird. Gewinnen werden nicht die Unternehmen mit dem geschmeidigsten Demovideo. Es werden jene sein, die Manipulation, Mobilität, Simulation, Sicherheit, Wartung und Fertigung zu einem nutzbaren Produktkreislauf verbinden.
Dieser Kreislauf ist bereits erkennbar. Boston Dynamics verfügt mit Hyundai über die RMAC-Trainingsumgebung. Das Unternehmen hat eine auf Werkzeuggebrauch und Sim-to-Real-Verstärkungslernen ausgelegte Hand. Es präsentiert Atlas als Plattform für industrielle Arbeit, wobei modulare Wartbarkeit und Fabrikintegration Teil der Produktgeschichte sind. Agility arbeitet unterdessen mit Digit 5 und FORT an der Seite der Sicherheitsinfrastruktur. Nach Angaben der International Federation of Robotics waren 2025 weltweit fünf Millionen Industrieroboter in Fabriken im Einsatz. Kunden wissen also bereits, wie ausgereifte Automatisierung aussieht. Humanoide werden an diesem Maßstab gemessen, nicht an Science-Fiction-Erwartungen.
Der kurzfristige Markt dürfte eng und praktisch bleiben. Teile- und Behältersequenzierung, Unterstützung bei der Maschinenbedienung, werkzeuggestützte Vorgänge, prüfungsnahe Aufgaben und das Bewegen ergonomisch schwieriger Materialien sind plausibler als die offene Ersetzung menschlicher Beschäftigter. Die besten frühen Anwendungsfälle werden eine wiederholbare Struktur, hohen Arbeitsdruck, beherrschbare Sicherheitsbereiche, messbare Qualitätsanforderungen und einen Weg zur Ausweitung haben, sobald der Roboter seine Verfügbarkeit bewiesen hat.
Es kann weiterhin vieles schiefgehen. Die Hand könnte nicht dauerhaft genug sein. Sim-to-Real-Lernen könnte bei ausgewählten Aufgaben funktionieren, aber mit chaotischer Variation kämpfen. Sicherheitssysteme könnten Abläufe verlangsamen. Die Wirtschaftlichkeit könnte von Annahmen über Überwachung und Wartung abhängen, die Kunden nicht akzeptieren. Normen könnten sich langsamer entwickeln als Produktpläne. Die öffentliche Reaktion könnte sich verhärten, wenn Unternehmen Humanoide als Ersatz für Beschäftigte darstellen statt als Unterstützung bei gefährlichen Aufgaben und als Produktivitätswerkzeuge.
Trotzdem ist die Richtung klarer als in der Zeit reiner Akrobatik. Die Branche bewegt sich von der Frage „Kann der Roboter einmal etwas Erstaunliches tun?“ zu der Frage „Kann der Roboter in einer Anlage jeden Tag etwas Nützliches tun, mit einem Reparaturplan und einer Sicherheitsbewertung?“ Die neue Atlas-Hand ist interessant, weil sie die erste Frage weniger laut und die zweite direkter beantwortet.
Das ist die richtige Art von Fortschritt, die man beobachten sollte. Nicht weil eine Vierfinger-Hand Atlas menschlicher macht, sondern weil sie das Versprechen des Humanoiden prüfbarer macht. Wenn Roboter die Demo-Fläche verlassen sollen, liegt der Beweis in den Teilen, die sie handhaben, den Werkzeugen, die sie benutzen, den Stopps, die sie respektieren, den Fehlern, von denen sie sich erholen, und den Wartungsprotokollen, die niemand in ein Startvideo aufnimmt.
Quellen
Die Angaben zur neuen Atlas-Hand stammen aus der Veröffentlichung „Robot Hands for Modern AI and Real Work“ von Boston Dynamics vom 1. Oktober 2026 sowie aus der Einordnung der IEEE Robotics and Automation Society zu Atlas’ neuer Hand. Die technischen Daten zu Atlas beruhen auf dem Atlas-Spezifikationsblatt von Boston Dynamics. Der Kontext zum Robotics Metaplant Application Center stammt aus den Veröffentlichungen von Boston Dynamics und der Hyundai Motor Group. Die Hinweise zu Digit 5 und zur Sicherheitsinfrastruktur wurden aus den Mitteilungen von Agility Robotics und FORT Robotics übernommen. Die Einordnung des weltweiten Bestands an Industrierobotern folgt Angaben der International Federation of Robotics. Für den Sicherheitsrahmen wurde außerdem ISO 10218-1:2025 berücksichtigt.
Related articles
Hyundais Atlas-Streik fragt, wer die Regeln für humanoide Roboter schreibt
Die Arbeitsniederlegungen in Ulsan drehen sich formal um Löhne, werden durch Atlas aber zum frühen Test für verhandelte humanoide Automatisierung.
AlphaGenome Atlas macht neun Milliarden mögliche DNA-Änderungen zu einer Forschungskarte
Google DeepMinds AlphaGenome Atlas berechnet vorhergesagte molekulare Effekte für jede mögliche Ein-Buchstaben-Änderung im menschlichen Genom. Das hilft Forschenden bei der Auswahl nächster Experimente, ersetzt aber weder Diagnostik noch genetische Expertise.

KI-Browser sind eine neue Vertrauensgrenze
Forschung zu agentischen Browsern, Same-Origin Policy und BioShocking verlangt keine Panik. Sie verlangt Trennung, Grenzen und klare Bestätigung vor sensiblen Aktionen.
Hyundai’s Atlas strike is really about who writes the rules for humanoid robots
The Ulsan walkouts are formally about wages, but Atlas turns them into an early test of how factories should negotiate humanoid automation before it is fully mature.
Comments
Sign in to comment.
No comments yet.