L’expansion de Digit chez GXO met à l’épreuve la reproductibilité des opérations humanoïdes en entrepôt
GXO prévoit d’ajouter des robots Digit sur deux sites américains après avoir annoncé le déplacement de plus de 100 000 bacs en Géorgie. Le véritable test est désormais de savoir si ce modèle de déploiement peut être reproduit sans masquer ses limites opérationnelles.
GXO et Agility Robotics ont annoncé le prochain test concret pour les robots humanoïdes dans la logistique : passer d’un entrepôt opérationnel à plusieurs. Les entreprises indiquent que les robots Digit seront déployés dans les sites GXO de Statesville, en Caroline du Nord, et de Lebanon, dans le Tennessee, à partir du début de 2027. Les machines seront d’abord des systèmes Digit 4 et devraient ensuite migrer vers Digit 5 lorsque ce modèle sera disponible dans le commerce.
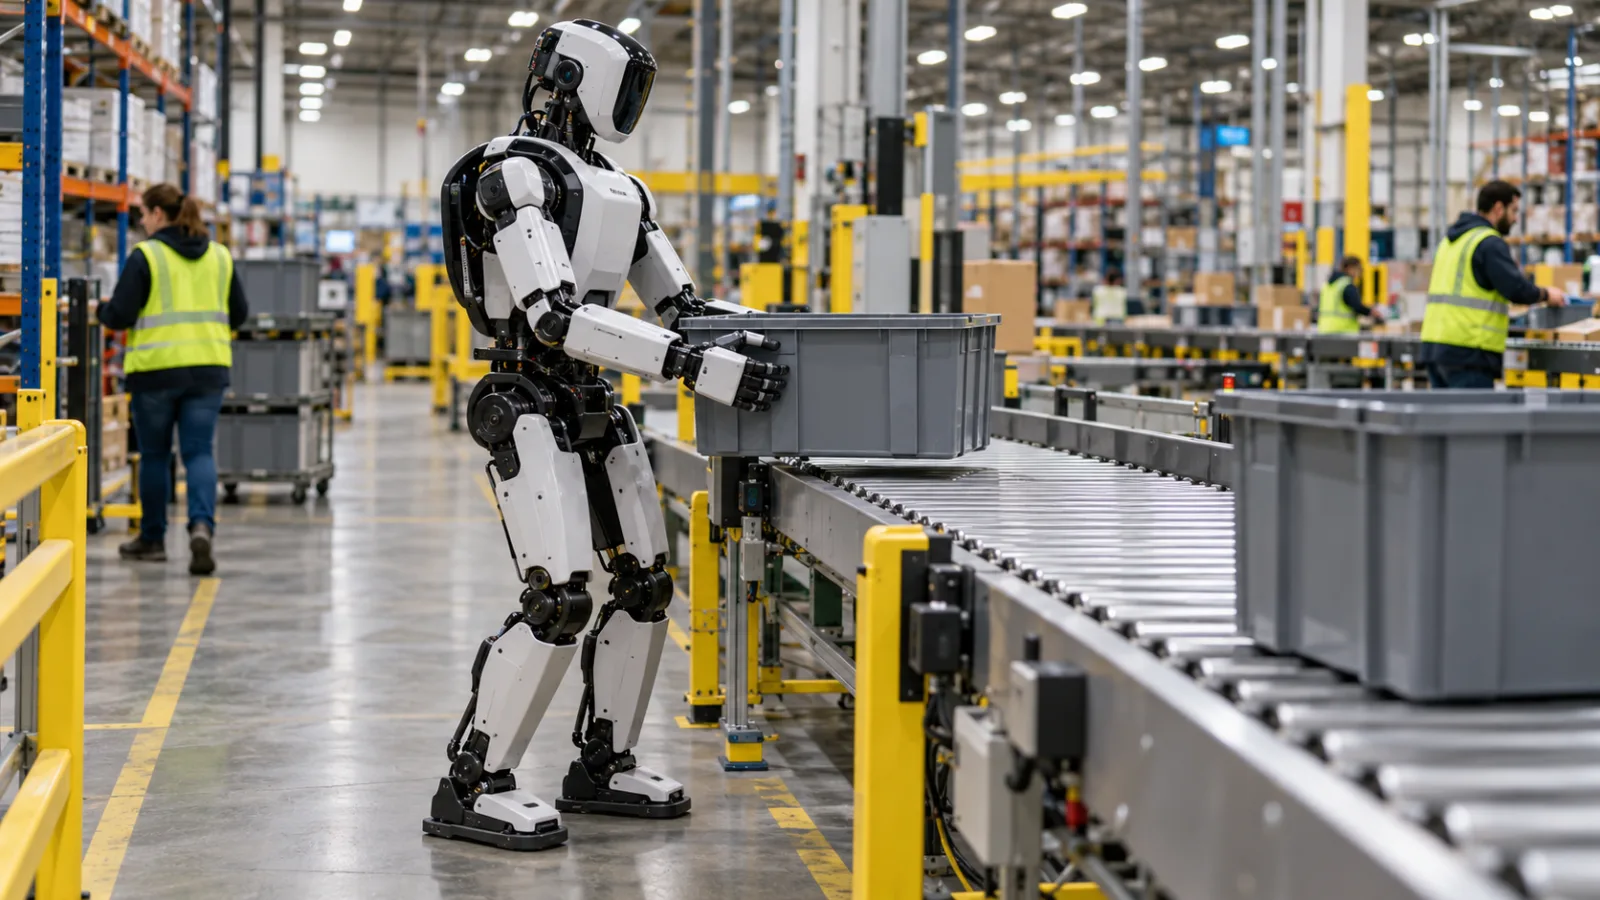
Cela ressemble à une nouvelle annonce de déploiement. Il est plus utile de l’interpréter comme un test du modèle d’exploitation. La question n’est plus seulement de savoir si un robot bipède peut saisir un bac et le déposer sur un convoyeur. GXO et Agility doivent désormais montrer que le même type de travail peut être introduit sur différents sites, relié à des processus locaux distincts, soutenu par une organisation de services et évalué au regard de l’économie réelle des entrepôts.
Cette expansion fait suite à l’accord pluriannuel Robots-as-a-Service conclu en 2024 par les deux entreprises pour le site GXO de Flowery Branch, en Géorgie. Selon les entreprises, Digit y a déplacé plus de 100 000 bacs. Agility affirme séparément que Digit a cumulé plus de 65 000 heures d’exploitation réelle dans le cadre d’activités commerciales et de programmes clients. Ces chiffres sont communiqués par les entreprises et ne constituent pas un audit indépendant de la disponibilité, des économies de main-d’œuvre, du taux d’accidents ou du coût total par bac. Ils restent néanmoins significatifs, car ils décrivent un travail répété dans un environnement de préparation de commandes actif, et non une démonstration contrôlée.
Ce qui change réellement
Les nouveaux sites ne signifient pas que Digit prendra en charge un entrepôt entier. GXO indique que les robots contribueront à la préparation des commandes e-commerce en exécutant des tâches très répétitives de manutention. Lors du déploiement précédent à Flowery Branch, les robots plaçaient des bacs sur des convoyeurs tout en travaillant aux côtés des systèmes d’automatisation existants. Cette mission limitée est importante. Les entrepôts comportent de nombreuses tâches répétitives, mais elles ne se prêtent pas toutes de la même manière à l’automatisation. Une boucle de manutention de bacs avec des points de transfert prévisibles constitue un point de départ plus réaliste que la préparation d’articles variés, la gestion des exceptions ou les opérations qui dépendent de jugements subtils sur l’emballage.
Les premiers déploiements utiliseront Digit 4. Ce point compte, car l’annonce porte en partie sur le système actuel et en partie sur une future transition de produit. Digit 5 a été présenté en septembre comme l’humanoïde de nouvelle génération d’Agility. L’entreprise le décrit comme conçu pour travailler « en toute sécurité de manière coopérative » à proximité des personnes, avec une nouvelle architecture de sécurité, une charge utile supérieure et une recharge plus rapide. Mais les nouveaux sites GXO devraient commencer avec Digit 4. La première question opérationnelle concernera donc un système qui possède déjà un historique de déploiement, et non l’ensemble des spécifications qu’Agility présente pour la prochaine génération.
Cette approche progressive peut être judicieuse. Un exploitant d’entrepôt n’a pas besoin d’attendre un nouveau modèle pour commencer à apprendre comment le robot interagit avec les instructions de travail, les convoyeurs, les changements d’équipe, les routines de maintenance et les superviseurs humains. En revanche, passer d’une génération à l’autre crée son propre lot de tâches. Un nouveau robot peut modifier la portée, la charge utile, les horaires de recharge, les comportements à proximité des personnes ainsi que les besoins en pièces de rechange ou en formation des techniciens. Une « migration » ne constitue pas automatiquement un remplacement prêt à l’emploi.
Pourquoi le nombre de sites compte davantage que le nombre de robots
Une installation réussie peut s’expliquer par des conditions locales exceptionnellement favorables : une cellule de travail préparée, un personnel expérimenté, des équipes d’ingénierie mobilisées et une tâche sélectionnée après des mois d’itérations. Un programme multisite permet de vérifier si ces conditions peuvent être recréées.
Statesville et Lebanon auront leurs propres configurations au sol, profils d’inventaire, organisations des équipes et détails d’intégration. Même si les deux sites utilisent le même logiciel de gestion d’entrepôt, le travail physique peut différer. Un convoyeur peut être positionné légèrement autrement. La présentation des bacs peut varier. L’éclairage, le marquage au sol, la circulation des piétons, la géométrie des rayonnages et la congestion peuvent influencer les performances d’un manipulateur mobile. Un robot qui semble polyvalent au niveau du produit peut tout de même nécessiter un flux de travail très spécifique au niveau du site.
C’est pourquoi l’aspect le plus important de l’annonce ne tient pas à la forme humanoïde. Il réside dans l’association d’un client disposant d’une vaste empreinte opérationnelle et d’un fournisseur qui cherche à standardiser le déploiement. Selon la présentation de l’entreprise, GXO exploite plus de 1 000 sites. Si Digit ne devient utile que dans un processus spécialement ajusté, son marché adressable restera limité. Si les partenaires parviennent à définir une méthode reproductible pour sélectionner les tâches, préparer les sites, intégrer les logiciels et gérer les défaillances, le même matériel pourrait devenir un service plus facile à évaluer.
La distinction est connue dans d’autres projets d’automatisation industrielle. Un équipement se déploie rarement à grande échelle parce qu’une machine a fonctionné une fois. Il passe à l’échelle lorsque l’organisation peut l’installer, le mettre en service, le surveiller, le réparer et l’améliorer sans transformer chaque nouveau site en projet de recherche sur mesure.
Les robots as a service changent la question de l’achat
L’accord conclu par GXO est structuré comme un service de robots, ou Robots-as-a-Service, plutôt que comme l’achat classique d’un équipement. L’annonce publique ne précise ni le prix commercial, ni la disponibilité garantie, ni la formule de paiement, ni la répartition exacte des coûts de maintenance. Cette absence d’informations limite les conclusions possibles sur le retour sur investissement.
Le modèle modifie néanmoins l’exposition de l’acheteur. Un exploitant d’entrepôt qui achète un robot doit généralement assumer une plus grande part du risque financier et peut prendre en charge une part plus importante de l’intégration et de la maintenance. Un contrat de service peut transférer une partie de cette charge au fournisseur, mais il place aussi au centre du contrat les clauses de performance, les délais d’intervention, l’accès aux données, les mises à jour logicielles et les conditions de sortie.
Pour un opérateur logistique, le calcul pertinent ne porte pas sur le prix catalogue du robot. Il porte sur le coût d’exécution du flux de travail visé dans la durée. Il devrait inclure :
- les heures de fonctionnement productives, plutôt que les heures pendant lesquelles le système est simplement sous tension ;
- le débit dans des conditions normales et perturbées ;
- le temps consacré à la supervision humaine et au traitement des exceptions ;
- la recharge, le remplacement des batteries et la maintenance planifiée ;
- l’intégration avec le système de gestion d’entrepôt et les convoyeurs ;
- la formation des opérateurs, des techniciens et du personnel chargé de la sécurité ;
- les temps d’arrêt pendant qu’un fournisseur diagnostique une défaillance à distance ou liée au logiciel ;
- le coût de modification du processus si le robot ne peut pas gérer un nouveau type d’emballage ou une nouvelle configuration des stocks.
Un contrat RaaS peut faciliter l’approbation du premier déploiement, mais il ne rend pas automatiquement l’équation économique intéressante. Les frais de service restent un coût par opération. L’exploitant doit disposer d’une visibilité suffisante pour les comparer au coût de la main-d’œuvre, à celui de l’automatisation conventionnelle et au coût du maintien du processus en l’état.
Le cap des 100 000 bacs est utile, mais incomplet
Le déplacement de 100 000 bacs constitue un signal d’endurance significatif. Il suggère que Digit a été utilisé à répétition dans un site en activité et que le déploiement a dépassé le stade d’une courte démonstration médiatique. Cela ne montre pas, à lui seul, que le robot est moins cher que les solutions concurrentes ni qu’il a fonctionné sans intervention humaine importante.
Les indicateurs manquants sont précisément ceux dont les équipes chargées des achats et des opérations auront besoin. Combien de bacs ont été déplacés par heure ? Quel pourcentage des cycles a nécessité l’intervention d’une personne ? Comment les performances ont-elles évolué d’une équipe à l’autre ? À quelle fréquence le robot s’est-il arrêté en raison d’un problème de perception, d’un itinéraire bloqué, d’un incident sur un convoyeur ou d’une défaillance logicielle ? Quel était le temps moyen de rétablissement ? Quelle surface au sol était réservée au système, et à quelle fréquence cet espace a-t-il limité d’autres activités ?
Il faut aussi distinguer un volume cumulé d’un rythme d’exploitation stable. Un robot peut accumuler de nombreux cycles terminés tout en passant beaucoup de temps avec le soutien des ingénieurs, ou en ne fonctionnant que pendant des périodes soigneusement sélectionnées. L’annonce ne fournit pas de dénominateur public pour le chiffre de 100 000 bacs. Il faut donc y voir la preuve d’une utilisation prolongée, et non un indicateur complet de productivité.
La propre description par Agility du processus de déploiement de Digit pointe vers le type de données pertinent : visibilité sur la flotte, débit, disponibilité et temps moyen entre incidents via sa plateforme Arc. Ces mesures sont plus parlantes lorsqu’elles sont publiées avec leurs définitions et leurs périodes d’observation. La « disponibilité » peut signifier que le robot est disponible, sous tension, connecté ou en train d’exécuter activement une tâche. Ce sont des états différents. Un rapport de déploiement crédible devrait préciser lequel est mesuré.
Digit 5 pourrait lever certains obstacles, mais ses promesses restent prospectives
Agility affirme que Digit 5 peut soulever de manière répétée des charges allant jusqu’à 50 livres, atteindre une hauteur de 7,2 pieds et fonctionner selon un ratio de 10:1 entre temps de marche et temps de recharge. L’entreprise décrit une batterie offrant 90 minutes d’autonomie, rechargeable en neuf minutes, et évoque plus de 20 heures de travail productif sur une journée de 24 heures. Il s’agit d’allégations préliminaires fondées sur des essais internes et des configurations de préproduction ; les documents produits d’Agility précisent que les caractéristiques et les dispositifs de sécurité peuvent évoluer.
Ces chiffres comptent pour concevoir un entrepôt, mais il ne faut pas les confondre avec un planning d’équipe garanti. La journée utile d’un robot comprend les déplacements, l’attente d’une remise, le traitement d’une exception, la réaction à une personne sur sa trajectoire, la recharge, les inspections et la maintenance. Un ratio de 10:1 entre fonctionnement et recharge décrit une performance de batterie et de recharge. Il ne correspond pas nécessairement à un ratio de 10:1 entre travail productif et temps total écoulé.
L’architecture de sécurité constitue une autre évolution importante. Agility indique que Digit 5 combine plusieurs technologies de capteurs et des algorithmes propriétaires pour détecter les personnes, puis les éviter, s’arrêter ou adopter une position assise. Le robot disposerait également de signaux de sécurité visuels et sonores, ainsi que d’un contrôleur de sécurité indépendant. L’objectif affiché est de réduire la dépendance aux barrières physiques dans les zones où personnes et robots travaillent à proximité.
Cela pourrait modifier sensiblement le coût du déploiement et la souplesse des plans au sol. L’automatisation traditionnelle exige souvent des clôtures, des interverrouillages ou des cellules dédiées. Un robot capable de partager un espace avec des personnes en toute sécurité pourrait s’intégrer à des processus dont l’isolement serait trop coûteux ou perturbateur. Mais être « conçu pour un travail collaboratif sûr » ne signifie pas disposer d’une autorisation générale pour fonctionner dans tout environnement à trafic mixte. Le site doit toujours faire l’objet d’une évaluation des risques, avec des zones de fonctionnement définies, des procédures d’urgence, une formation et une validation de l’ensemble du système, convoyeurs et équipements voisins compris.
La sécurité doit aussi être évaluée au regard des modes de défaillance qui comptent en production. Un robot ne doit pas seulement s’arrêter lorsqu’une personne entre sur sa trajectoire. Les opérateurs doivent savoir ce qui se passe après la chute d’un bac, le blocage d’un convoyeur, l’identification erronée d’un objet, la perte de connectivité réseau, l’obstruction d’un capteur ou une modification imprévue de l’itinéraire. Agility a indiqué que les fonctions essentielles de sécurité sont intégrées au robot et séparées de la connectivité cloud ordinaire, une distinction architecturale utile. Cela ne dispense pas de tester le robot dans l’installation réelle.
La forme humanoïde n’est pas le principal argument économique
Le cas d’usage de GXO n’exige pas que Digit imite une personne à tous égards. La proposition de valeur repose sur le fait qu’un robot de taille humaine peut utiliser des espaces conçus pour des travailleurs humains : allées, rayonnages, points de transfert et postes de travail. Cette souplesse pourrait réduire la nécessité de repenser un site.
Elle peut aussi devenir un piège. Les espaces compatibles avec les humains ne sont pas forcément adaptés aux robots. Les personnes s’accommodent en permanence du désordre, des flux changeants et des objets ambigus. Un robot peut avoir besoin de règles explicites pour chacune de ces situations. Si l’installation doit être largement réaménagée, une partie de l’avantage supposé de la forme humanoïde est alors absorbée par la préparation.
La comparaison pertinente doit donc se faire en fonction de la tâche. Si une cellule robotisée fixe peut réaliser la même opération plus rapidement, avec davantage de sécurité et à moindre coût, un humanoïde ne l’emporte pas simplement parce qu’il sait marcher. En revanche, si la tâche change fréquemment, si la zone de travail est difficile à isoler ou si le site ne peut justifier une ligne d’automatisation conçue sur mesure, un humanoïde mobile peut avoir de meilleurs arguments. Son intérêt tient à sa flexibilité face aux contraintes opérationnelles, et non à sa ressemblance avec l’être humain en tant que telle.
Pour GXO, le modèle économique pourrait aussi inclure la possibilité de proposer l’automatisation à différents clients et dans différents bâtiments. Un prestataire de logistique contractuelle gère les sites de nombreuses marques, dont les volumes ou les assortiments peuvent évoluer. Un système reconfigurable fourni sous forme de service pourrait avoir de la valeur s’il peut passer d’un flux de travail à l’autre sans long projet d’installation. Là encore, les éléments décisifs seront le coût et le temps nécessaires à la reconfiguration, pas le nombre de fonctions énumérées dans une brochure produit.
Ce que les nouveaux déploiements devraient mesurer
Les lancements de Statesville et de Lebanon offrent l’occasion de publier un bilan opérationnel plus complet. Un tableau de bord utile devrait distinguer les performances du robot de celles du processus logistique qui l’entoure.
Au niveau du robot, les opérateurs devraient déclarer le taux de réussite des tâches, le taux d’intervention, le temps de cycle, les interruptions de trajectoire, le comportement de la batterie, le nombre d’heures consacrées à la maintenance préventive et les arrêts imprévus. À l’échelle du flux de travail, ils devraient mesurer le débit de bout en bout, les files d’attente aux points de transfert, l’effet sur l’utilisation des convoyeurs et la quantité de travail reportée sur les équipes humaines. À l’échelle de l’entreprise, ils devraient comparer le coût par bac traité, les frais de service, la réaffectation de la main-d’œuvre, les incidents de sécurité et le temps nécessaire pour reprendre l’activité après une défaillance.
Le groupe de comparaison compte. Un entrepôt peut progresser après l’arrivée d’un robot parce que les responsables ont aussi modifié l’agencement, les consignes ou les effectifs. Si toute l’amélioration est attribuée au robot, le résultat devient difficile à reproduire. L’évaluation la plus rigoureuse consisterait à comparer des équipes ou des flux de travail similaires avant et après le déploiement, en précisant clairement ce qui a changé par ailleurs.
Les partenaires devraient également expliquer comment ils sélectionnent les tâches. Un robot capable de manipuler de manière fiable un type de bac peut échouer avec un autre dont le centre de gravité, l’emplacement de l’étiquette ou la rigidité de l’emballage diffère. Le public devrait savoir si les nouveaux sites utilisent les mêmes interfaces entre bacs et convoyeurs que Flowery Branch, si les tâches sont volontairement identiques et combien d’exceptions le robot est censé gérer.
Une lecture pratique pour les acheteurs de solutions logistiques
Pour les opérateurs qui envisagent un projet pilote humanoïde, l’annonce de GXO suggère une progression prudente. Il faut commencer par un flux répétitif dont l’entrée, la sortie et le transfert sont clairement définis. Le processus actuel doit être documenté avant l’introduction du robot. Il faut définir ce qui constitue une réussite et quel niveau d’assistance humaine est acceptable. Un plan de reprise doit être prévu pour les défaillances courantes. Le contrat doit préciser les dispositions relatives aux logiciels, à la cybersécurité, à la conservation des données et aux droits d’assistance à distance. Il doit aussi expliquer ce qui se passe si le fournisseur n’atteint pas les objectifs de disponibilité ou si la feuille de route du produit évolue.
Le projet pilote devrait également prévoir une règle d’arrêt. Une démonstration peut se poursuivre indéfiniment si l’objectif consiste seulement à produire davantage d’images ou à accumuler des exemples. Un pilote opérationnel a besoin d’une échéance et d’un cadre de décision : étendre le déploiement, repenser la tâche, maintenir le système sur le site actuel ou l’arrêter. Ce cadre évite aux deux parties de transformer une expérience intéressante en dépense permanente dont le coût ne serait pas mesuré.
La même discipline s’applique à la planification des effectifs. Un humanoïde peut supprimer le port de charges et les déplacements répétitifs associés à un poste sans éliminer le besoin de personnel. Les superviseurs peuvent devoir consacrer davantage de temps à la gestion des exceptions, les techniciens acquérir de nouvelles compétences et les équipes coordonner une zone où humains et machines travaillent ensemble. Un déploiement qui améliore l’ergonomie tout en ajoutant un travail de supervision invisible peut rester pertinent, mais le compromis doit être explicite.
Le véritable jalon est la reproductibilité
L’expansion de GXO constitue un élément plus probant qu’un lancement de produit, car elle engage les partenaires dans d’autres environnements opérationnels. L’annonce ne prouve toutefois pas que les entrepôts humanoïdes ont atteint une économie comparable à celle de solutions standardisées, et elle n’établit pas non plus que Digit 5 est prêt pour une utilisation sans restriction en production. Les deux nouveaux sites sont prévus pour 2027, les premiers robots seront des Digit 4, et les documents publics ne communiquent ni les prix ni des données de performance indépendantes.
Le résultat le plus important sera de voir si Agility et GXO peuvent transférer leur méthode de déploiement. Peuvent-ils sélectionner rapidement une tâche adaptée ? Installer le système sans repenser tout le bâtiment ? Permettre aux superviseurs de comprendre son état et de reprendre l’activité après une défaillance ? Le modèle de service peut-il maintenir le robot en fonctionnement lorsque l’installation évolue ? Les performances en matière de sécurité peuvent-elles être démontrées dans le schéma réel de circulation, plutôt que déduites d’un test contrôlé ?
Si la réponse est oui, le partenariat montrera quelque chose de plus utile qu’un humanoïde exécutant une tâche d’entrepôt. Il montrera comment transformer des robots flexibles en infrastructure administrée. Si la réponse n’est que partiellement positive, l’information restera précieuse. La prochaine phase de la robotique sera moins jugée sur la capacité d’une machine à accomplir une tâche une fois que sur celle d’une organisation à compter sur elle chaque jour, sur plusieurs sites, avec des coûts et des limites visibles pour les acheteurs du service.
Related articles
La démonstration de Digit à l’IROS 2026 montre que le prochain test des humanoïdes sera une fiabilité mesurable
Le succès obtenu dès le premier essai par un Digit v4 dans une tâche de manipulation mobile est un signal de recherche intéressant, mais il ne prouve pas l’autonomie générale d’un entrepôt. Le vrai test sera la répétabilité, la récupération, la sécurité et le coût.
Les robotaxis deviennent une bataille sur les règles de la rue
Uber, Waymo, Tesla, le New Jersey et la NHTSA transforment les taxis autonomes en test de politique publique pour les villes.
San Mateo teste les permis pour robots humanoïdes : premières règles du physical AI
Un comté de la Silicon Valley ne bannit pas les humanoïdes : il demande quels permis, règles incendie, contrôles et informations sociales doivent précéder leur usage commercial.
CHIME détecte la faible lueur d’hydrogène de l’Univers sans recourir à un relevé de galaxies
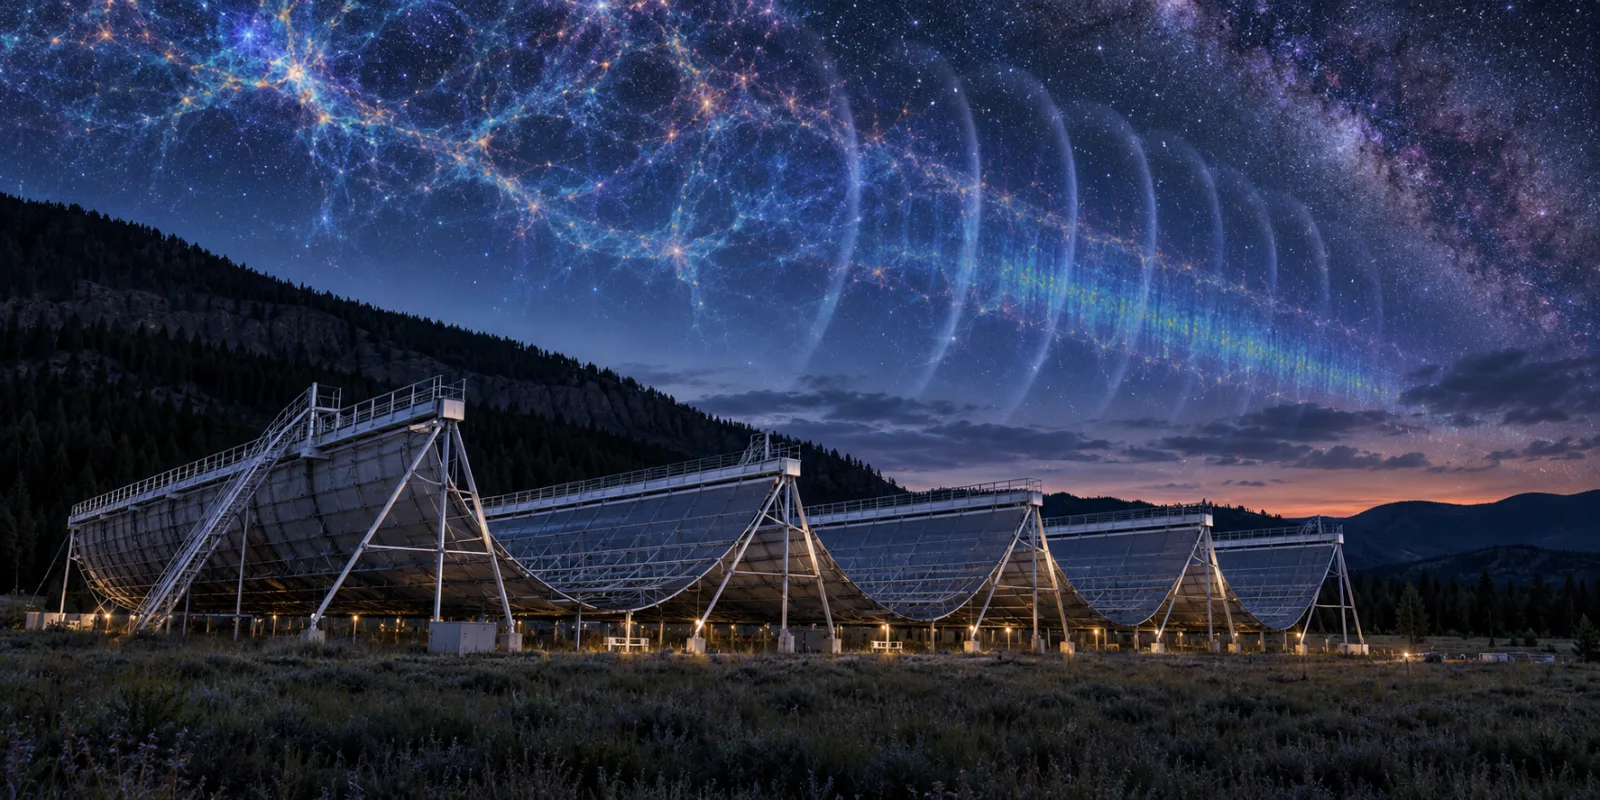
Un radiotélescope canadien montre qu’il peut reconstruire le signal d’hydrogène vieux de cinq milliards d’années à partir de ses seules observations. Cette validation ouvre une voie moins coûteuse pour cartographier l’expansion cosmique, même si les tests de précision restent à venir.
Comments
Sign in to comment.
No comments yet.