Hangzhous Hangxing Nr. 2 macht die Marathon-Zuschauermenge zum Testfeld für einen Roboter im öffentlichen Raum
Hangzhou setzte rund um den Marathon 2026 einen humanoiden Roboter ein. Entscheidend ist nicht, ob er wie ein Verkehrspolizist aussieht, sondern ob eine klar begrenzte Patrouillenaufgabe autonome Systeme im dicht bevölkerten öffentlichen Raum verlässlich macht.
Was Hangxing Nr. 2 beim Marathon tatsächlich tat
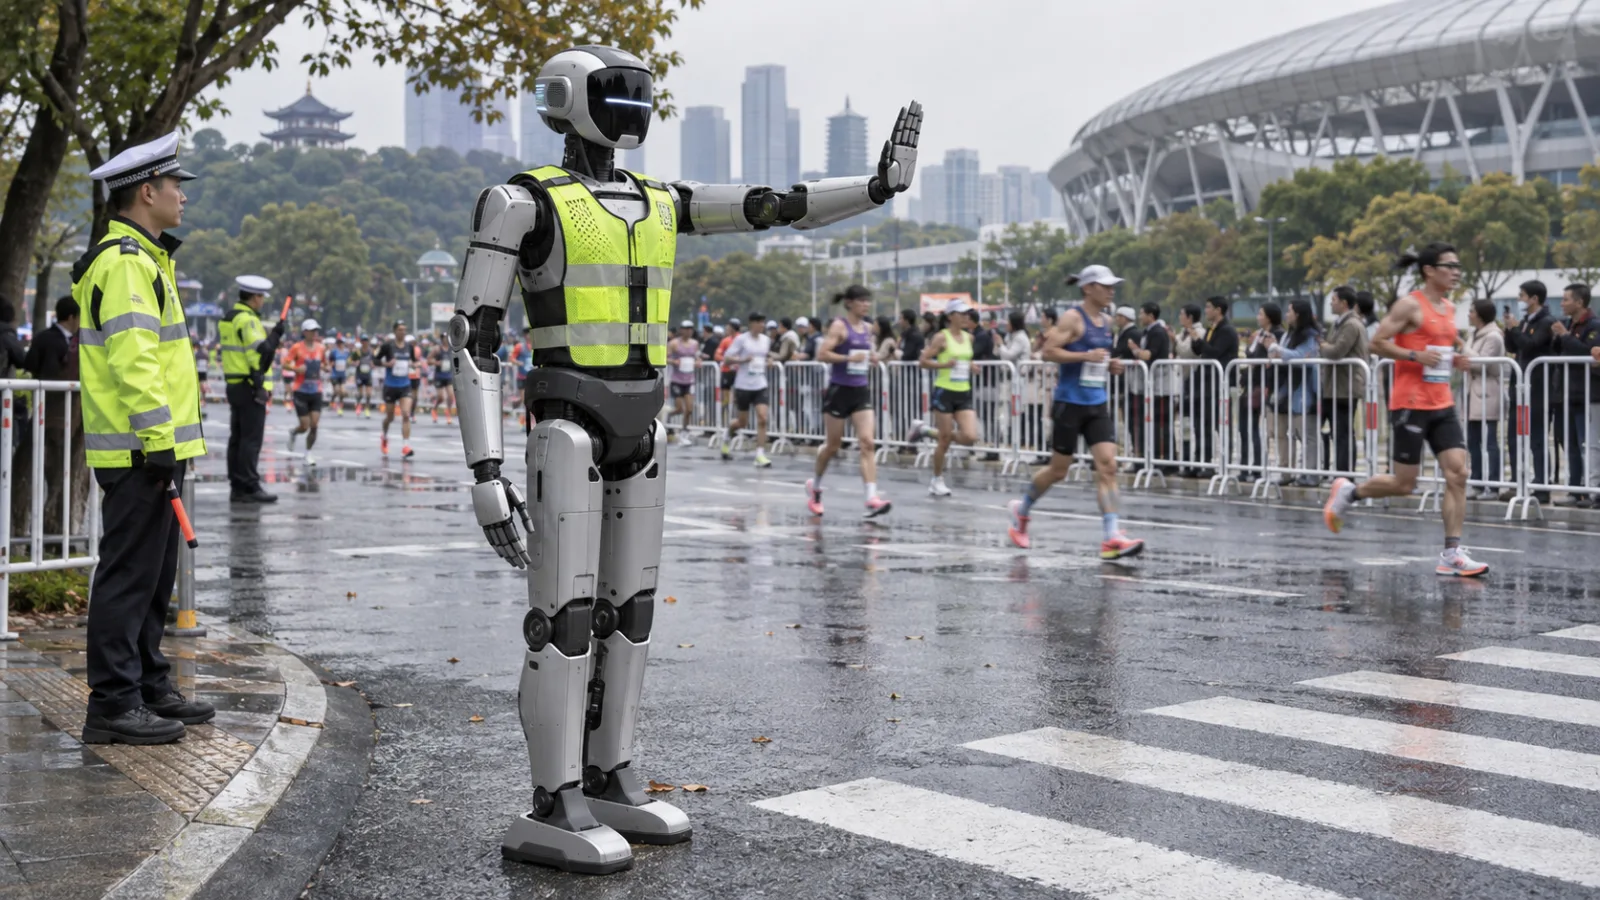
Am 1. November setzte Hangzhou einen humanoiden Verkehrsroboter in einer ungewöhnlich sichtbaren, dicht besiedelten und operativ klar umrissenen Umgebung ein: im Bereich des Huanglong-Sportzentrums während des Hangzhou-Marathons 2026. Die als Hangxing Nr. 2 bekannte Maschine schloss sich einem Patrouillenteam mit vier Einsatzpunkten an, das das in Hangzhou ansässige Unternehmen DEEP Robotics gemeinsam mit den örtlichen Verkehrsbehörden zusammengestellt hatte. Ihre Präsenz wurde nicht als Ersatz für Polizeibeamte dargestellt. Der Roboter diente als zusätzliche mobile Einheit innerhalb eines größeren Verkehrsmanagement-Einsatzes und übernahm Aufgaben, die sich im Voraus definieren und während der Veranstaltung wiederholen ließen. Der Bericht aus Hangzhou beschreibt den Roboter als Unterstützung bei der Überwachung von Kreuzungen, bei Patrouillen auf festgelegten Routen, bei Warnungen vor Verkehrsverstößen und bei der Beantwortung von Fragen aus der Öffentlichkeit.
Diese Unterscheidung ist wichtig, denn der Einsatz lässt sich leicht missverstehen, wenn man ihn auf das Bild einer humanoiden Maschine reduziert, die neben einer Straße steht. Die praktische Frage war nicht, ob Hangxing Nr. 2 das Erscheinungsbild eines Verkehrspolizisten nachahmen konnte. Es ging darum, ob ein mobiler Roboter eine begrenzte Reihe öffentlich sichtbarer Aufgaben ausführen kann, während sich Menschen, Fahrzeuge und Läufer im selben Raum bewegen. Der Roboter sollte Kreuzungen beobachten, festgelegte Routen ablaufen, auf erkannte Verstöße hinweisen, Fragen beantworten, standardisierte Verkehrszeichen geben und mündliche Sicherheitshinweise ausstrahlen. Damit liegt er irgendwo zwischen einem festen Verkehrsschild, einem Informationskiosk und einem überwachten Patrouillenassistenten. Die unabhängige Steuerung eines komplexen städtischen Straßennetzes ist damit nicht gemeint.
Der Marathon verschaffte dem System ein anspruchsvolles Publikum, ohne jede Rahmenbedingung unvorhersehbar zu machen. 36.000 Läufer nahmen an der Veranstaltung teil, während sich mehr als 300.000 Menschen um einen Startplatz bewarben. Rund um das Sportzentrum bedeutete diese Größenordnung dichte Fußgängerströme, wechselnde Bewegungsmuster und zusätzlichen Druck auf die festen Punkte, die normalerweise für Verkehrslenkung und Sicherheit genutzt werden. Zugleich ließ sich der Auftrag des Roboters an einen bestimmten Veranstaltungsort, einen bekannten Zeitplan, festgelegte Positionen und wiederkehrende Anweisungen binden. Unter solchen Bedingungen kann ein Roboter nützlich sein, wenn er Aktivitäten an einer Kreuzung bemerkt, eine geplante Route abläuft, eine klare Warnung wiederholt oder einen Bürger zum richtigen Anlaufpunkt weist. Der Wert liegt in verlässlicher Wiederholung unter Aufsicht, nicht in der spektakulären Behauptung, die Maschine verstehe die gesamte Menschenmenge.
Die gemeldete Verkehrsrolle verband Wahrnehmung mit einer begrenzten Reaktionsschleife. Hangxing Nr. 2 nutzte seine Sensorik und Bewegungssysteme, um Situationen wie das Überqueren der Straße durch Fußgänger oder das Einscheren von Fahrzeugen zu erkennen. Anschließend gab der Roboter Warnungen aus, führte standardisierte Gesten aus und verbreitete Sicherheitshinweise. Auch Personen mit Fragen konnten sich für öffentliche Informationen an ihn wenden. Diese Interaktionen sind bewusst leicht verständlich: Die Maschine erkennt eine klar definierte Situation, gibt einen wiedererkennbaren Hinweis und überlässt die weitergehende Entscheidungsbefugnis im Verkehrsmanagement dem menschlichen Team. Dadurch ist der Einsatz für die Öffentlichkeit nachvollziehbarer und für die Beamten leichter zu überwachen als ein System, dessen Entscheidungen hinter dem Anspruch allgemeiner Autonomie verborgen bleiben.
Die Wahl eines Marathons zeigt zugleich, was das äußere Erscheinungsbild nicht beweisen kann. Ein großes Rennen bündelt die Arbeit der Verkehrslenkung in einem kurzen Zeitraum, konzentriert die Aktivitäten an bekannten Orten und schafft viele wiederkehrende Momente, in denen ein Hinweis oder eine Geste hilfreich sein kann. Damit bietet es einen sichtbaren Test dafür, ob der Roboter in einer großen Menschenmenge patrouillieren, kommunizieren und praktisch einsetzbar bleiben kann. Von allein belegt dies jedoch nicht, dass dieselbe Maschine jede unklare Verkehrssituation sicher lösen, das Urteilsvermögen eines Beamten ersetzen oder ohne Eingriffe arbeiten kann. In Hangzhou fiel die aussagekräftige Demonstration enger aus: Hangxing Nr. 2 wurde zu einer Komponente eines organisierten Patrouillenteams und half dabei, die Aufmerksamkeit über die Veranstaltung hinweg auszuweiten, während die menschlichen Beamten die Verantwortung für den Einsatz behielten.
Diese Einordnung knüpft den Marathonauftritt auch an Hangzhous frühere Versuche mit robotergestütztem Verkehrsmanagement an. Die Stadt hatte bereits an wichtigen Orten ein 15 Roboter umfassendes Verkehrsmanagement-Team eingesetzt. Die Maschinen halfen dort, den Verkehr zu lenken, Verstöße einzudämmen und Orientierung zu geben. Hangxing Nr. 2 brachte eine ausdrücklich humanoide Plattform in dieselbe Diskussion über öffentliche Dienstleistungen ein, doch der grundlegende Test blieb praktisch: Konnte sich ein Roboter durch einen zugewiesenen Bereich bewegen, konsistente Anweisungen geben und Einsatzkräfte während einer überfüllten Veranstaltung unterstützen? Der Marathoneinsatz lieferte Hinweise auf diesen Arbeitsablauf. Die größere Frage, ob humanoide Roboter bereits als unabhängige öffentliche Autoritäten handeln können, beantwortete er nicht.
Die Hardware hinter der öffentlichen Rolle
Hangxing Nr. 2 war beim Marathon weniger wegen seiner humanoiden Silhouette nützlich als wegen der Frage, ob sein Körper und seine eingebauten Systeme einen vorhersehbaren Streifengang ermöglichten. Die DR02-Dokumentation von DEEP Robotics ordnet die Plattform einer Körpergröße von 175 bis 178 cm zu. Damit liegt sie nahe an der Größe eines stehenden Erwachsenen, kann sich sichtbar zwischen Menschen bewegen und standardisierte Gesten ungefähr auf Augenhöhe ausführen. Diese körperliche Ähnlichkeit kann die Maschine für die Öffentlichkeit verständlicher machen. Ihren praktischen Wert bestimmt sie jedoch nicht. Entscheidend ist vielmehr, ob der Roboter sich bewegen, wahrnehmen, kommunizieren und einsatzfähig bleiben kann, während er in einer belebten Umgebung einer festgelegten Route folgt.
Die veröffentlichten Spezifikationen beschreiben eine Maschine für Umgebungen, in denen Witterungseinflüsse und Mobilität eine Rolle spielen. Der DR02 verfügt über die Schutzart IP66; sein angegebener Betriebstemperaturbereich reicht von -20 °C bis 55 °C. Diese Werte beschreiben Widerstandsfähigkeit und Betriebsbedingungen, sind aber keine Garantie dafür, dass jeder Einsatz ohne Unterbrechung abläuft. Sie betreffen dennoch praktische Einschränkungen, denen ein Streifendienst im öffentlichen Raum nicht ausweichen kann. Ein Roboter zur Verkehrsunterstützung kann Staub, Spritzwasser, unebenen Boden, wechselnde Temperaturen und längere Bewegungsphasen antreffen. Witterungsbeständigkeit ist deshalb wichtiger als der visuelle Eindruck einer humanoiden Form: Ein Roboter, der offiziell aussieht, seine Umgebung aber nicht zuverlässig aushält, hätte für die Einsatzkräfte und Organisatoren der Veranstaltung nur geringen Wert.
Dasselbe gilt für die Gehfähigkeit. DEEP Robotics gibt eine Gehgeschwindigkeit von 1,5 m/s an. In einer Rolle für das Verkehrsmanagement bei einem Marathon ist diese Zahl kein Rennergebnis und zeigt nicht, dass sich der Roboter mit diesem Tempo sicher durch jede Menschenmenge bewegen kann. Sie macht jedoch deutlich, in welcher Größenordnung seine Mobilität gedacht ist. Die Maschine muss ein vorab festgelegtes Streifengebiet abdecken, zwischen Beobachtungspunkten wechseln und nützlich bleiben, ohne als stationäres Ausstellungsstück behandelt zu werden. Entscheidend ist hier die Beweglichkeit entlang einer Route. Die Aufgabe besteht weder darin, eine Ziellinie zu überqueren, noch darin, einen Beamten theatralisch zu imitieren. Es geht darum, an bestimmten Orten präsent zu bleiben und einen Arbeitsablauf zu unterstützen, der weiterhin von Menschen überwacht wird.
Auch das Energiemanagement ist wichtiger als das Erscheinungsbild. In der Dokumentation wird ein austauschbarer Akku mit 1.440 Wh genannt. Ein Wechselakku gibt den Betreibern eine Möglichkeit, die praktische Lücke zwischen dem Betriebszyklus eines Roboters und der Dauer einer Veranstaltung zu überbrücken. Er belegt jedoch nicht, wie lange Hangxing Nr. 2 tatsächlich aktiv blieb, wie oft ein Wechsel erforderlich war oder wie viel Arbeit die Vorbereitung und der Austausch des Akkus verursachten. Für eine Bewertung der Ausdauer bei realen Einsätzen wären diese Angaben nötig. Die Designentscheidung verweist dennoch auf eine betriebliche Priorität: Roboter für öffentliche Dienstleistungen müssen vor Ort wartbar sein und nicht nur eine kurze Demonstration unter kontrollierten Bedingungen absolvieren können.
Die Sensorik verwandelt den Körper in eine mobile Beobachtungsplattform. Zu den angegebenen Sensoren gehören LiDAR, Tiefensensorik und Weitwinkelkameras. Diese Systeme erfüllen unterschiedliche, aber miteinander verbundene Aufgaben. LiDAR kann zur räumlichen Kartierung und Hinderniserkennung beitragen; die Tiefensensorik hilft dabei, die Position naher Objekte einzuschätzen; der Weitwinkel-Bildeindruck erweitert das Sichtfeld auf Menschen, Fahrzeuge und die Umgebung der Route. Zusammen liefern sie die Rohdaten, die für Navigation und Situationswahrnehmung erforderlich sind. Daraus entsteht jedoch nicht automatisch ein zuverlässiges Verständnis jeder menschlichen Handlung. Ein Sensor kann eine Person oder ein Hindernis erkennen, ohne klären zu können, ob eine Geste eine Bitte um Hilfe, eine Aufforderung zum Anhalten oder eine zufällige Bewegung in einer dichten Menge ist.
Die gemeldete Rechenleistung von 275 TOPS sollte ebenfalls eher als Systemkapazität denn als Beleg für Autonomie verstanden werden. Mehr Rechenleistung an Bord kann die Verarbeitung mehrerer Sensorströme und der für Wahrnehmung, Navigation und Interaktion nötigen Algorithmen unterstützen. Sie sagt jedoch nichts darüber aus, wie oft das System eine Szene falsch interpretiert, wie es sich bei widersprüchlichen Sensordaten verhält oder wann ein menschlicher Bediener eingreifen muss. Diese Ergebnisse hängen ebenso stark von der Software, der Routengestaltung, den Kommunikationsverbindungen und den Betriebsabläufen ab wie von der auffälligen Rechenleistungszahl.
Deshalb ist die Beschreibung von Patrouillen, Warnungen, Gesten und gesprochenen Sicherheitshinweisen im Marathonbericht neben dem Produktdatenblatt wichtig. Die Veranstaltung zeigte einen Roboter, der einer klar begrenzten Aufgabe mit direktem Publikumsbezug zugewiesen war, während die technischen Daten die Ausstattung beschreiben, die eine solche Aufgabe überhaupt ermöglichen kann. Keine der beiden Quellen belegt, dass der Roboter den alltäglichen Stadtverkehr eigenständig regeln oder die Einschätzung von Polizeikräften ersetzen kann. Die Hardware stützt eine engere Aussage: Mit geeigneter Sensorik, geschützter Konstruktion, mobiler Energieversorgung und bewegungsfähiger Navigation lässt sich eine humanoide Plattform dort einsetzen, wo Menschen sie sehen und hören müssen. Ob daraus ein verlässlicher öffentlicher Dienst wird, hängt von der Betriebsdisziplin rund um die Maschine ab – von ihrer Route, der Überwachung, der Wartung und dem Vorgehen, wenn die Situation nicht mehr den Bedingungen entspricht, für deren Bewältigung sie ausgelegt wurde.
Warum ein Marathon ein nützlicher, aber begrenzter Autonomietest ist
Ein Marathon bietet eine auf den ersten Blick anspruchsvolle Umgebung, ohne vollständig offen und unvorhersehbar zu sein. Die Menge kann dicht sein, Bewegungen lassen sich nur schwer vorhersagen, und Kreuzungen erfordern Aufmerksamkeit. Zugleich ist die Veranstaltung durch Zeit, Ort und Abläufe begrenzt. Der Roboter soll nicht eine ganze Stadt auf einmal verstehen. Er wird bekannten Einsatzorten zugewiesen, folgt festgelegten Patrouillenrouten und arbeitet innerhalb einer Veranstaltung, deren Verkehrsführung bereits von menschlichen Behörden organisiert wurde. Diese Struktur ist entscheidend: Aus der allgemeinen Behauptung über „autonome“ Roboter für öffentliche Aufgaben wird die konkretere Frage, ob eine Maschine eine begrenzte Zahl von Pflichten in dichtem Fußgängerverkehr zuverlässig erfüllen kann.
Auch der sich wiederholende Charakter der Arbeit macht diesen Rahmen für eine Bewertung nützlich. Sicherheitshinweise, standardisierte Gesten, Warnungen bei Verkehrsverstößen und Antworten auf routinemäßige Fragen aus der Bevölkerung sind zwar nicht identisch, aber im Vergleich zu den unvorhersehbaren Entscheidungen eines Verkehrspolizisten unter normalen städtischen Bedingungen relativ klar erfassbare Aufgaben. Man kann prüfen, ob der Roboter die vorgesehenen Punkte erreicht, Anweisungen konsistent wiederholt, erkennt, wenn Menschen einen kontrollierten Bereich versperren oder ihn überqueren, und in einer Form kommuniziert, die Umstehende verstehen. Die anwesenden Polizeikräfte begrenzen zudem die Verantwortung des Roboters. Er kann den Einsatz unterstützen, während folgenschwere Entscheidungen und körperliche Eingriffe bei Menschen verbleiben, die dazu befugt sind.
Genau deshalb sollte der Marathon nicht als Beleg dafür gelten, dass ein humanoider Roboter bereit ist, Einsatzkräfte zu ersetzen. Eine kontrollierte Veranstaltung kann die Bandbreite der Situationen verringern, die das System bewältigen muss. Straßen und Patrouillenbereiche sind im Voraus bekannt, Anweisungen werden wiederholt, das Einsatzfenster ist begrenzt, und das menschliche Team kann eingreifen, sobald der Roboter an die Grenzen seiner Fähigkeiten stößt. Diese Bedingungen sind wertvoll, weil sie einen ersten öffentlichen Test sicherer und leichter beobachtbar machen. Zugleich verdecken sie die schwierigeren Seiten des alltäglichen Verkehrsmanagements. Stadtstraßen bieten nicht zuverlässig eine vorgegebene Route, eine berechenbare Menge oder eine eindeutige Trennlinie zwischen normalem Verhalten und einem Notfall.
Die offenen Fragen beginnen bei der Wahrnehmung. Eine dichte Menge kann eine Person, ein Fahrzeug, ein Schild oder ein Handzeichen vor den Sensoren des Roboters verbergen. Eine scheinbar einfache Geste kann mehrdeutig sein, besonders wenn sich mehrere Menschen gleichzeitig bewegen oder Fußgänger nicht wissen, was die Maschine von ihnen verlangt. Die Frage lautet nicht nur, ob der Roboter eine Warnung ausgeben kann, sondern auch, ob er erkennen kann, wann eine Warnung angebracht ist, Befolgen von Zögern unterscheiden und eine gewöhnliche Verständigungsschwierigkeit nicht unnötig verschärfen kann. Ein System, das auf klare, wiederkehrende Muster sicher reagiert, kann dennoch menschliches Urteilsvermögen benötigen, wenn Menschen sich ungewöhnlich, aber nicht gefährlich verhalten.
Auch praktische Fragen stellen sich. Wenn der Roboter auf ein Hindernis trifft, seine Route verliert oder widersprüchliche Signale aus der Menge erhält: Kann er an einem sicheren Ort anhalten und Unterstützung anfordern? Wer trägt die Verantwortung, wenn seine Warnung falsch ist, sein Patrouillengang unterbrochen wird oder sich ein Vorfall schneller entwickelt, als ein menschlicher Aufseher reagieren kann? Ein öffentlicher Einsatz wirft zudem Fragen zum Umgang mit Sensordaten und zu den Grenzen der Beobachtung in einem dicht bevölkerten Raum auf. Auch Batteriewechsel und andere Wartungsarbeiten sind relevant, denn eine Patrouille ist nur so lange nützlich, wie der Roboter verfügbar bleibt. Ein System, das häufige Eingriffe erfordert, kann die Arbeit daher eher auf sein menschliches Betreuungsteam verlagern, als sie abzunehmen.
Deshalb sollte der Marathon als eng gefasster Autonomietest verstanden werden: bedeutsam, weil dabei verkörperte Software und Hardware in einer realen öffentlichen Umgebung eingesetzt werden, aber begrenzt, weil diese Umgebung bewusst strukturiert ist. Das wichtigste Ergebnis wäre kein spektakulärer Beweis unabhängiger Intelligenz. Aussagekräftiger wäre der Nachweis, dass der Roboter eine klar definierte Patrouillenaufgabe ausführen, konsistent kommunizieren, innerhalb sicherer Betriebsgrenzen bleiben und schwierige Fälle an menschliche Einsatzkräfte übergeben kann. Die nächste Frage lautet, ob sich diese Bedingungen messen und wiederholen lassen, wenn die Menge weniger vorhersehbar, die Strecke weniger kontrolliert und die Folgen eines Fehlers schwerer einzudämmen sind.
Der praktische Maßstab ist Koordination, nicht inszenierte Autonomie
Hangzhous Auftritt beim Marathon ist weniger deshalb relevant, weil er zeigt, dass ein humanoider Roboter neben einer Straße stehen kann. Entscheidend ist vielmehr, ob sich eine Maschine in einen bestehenden Einsatz für die öffentliche Sicherheit einfügt. Die Stadt hatte Anfang 2026 bereits eine 15 Roboter umfassende Einheit für das Verkehrsmanagement beschrieben und die Maschinen als Teil eines umfassenderen Versuchs dargestellt, Roboter bei der Verkehrsregelung und der Unterstützung von Veranstaltungen einzusetzen. Der Marathon wirft damit eine nützlichere Frage auf als jene, ob Hangxing Nr. 2 in der Rolle eines Verkehrspolizisten überzeugend wirkte: Kann der Roboter eine begrenzte Aufgabe erfüllen, während die menschlichen Einsatzkräfte die Kontrolle über die Situation behalten?
Diese Unterscheidung ist wichtig, weil öffentliche Veranstaltungen Koordination belohnen. Ein Roboter kann nützlich sein, ohne jede Person, jedes Fahrzeug oder jeden Notfall in seiner Umgebung selbstständig zu verstehen. Er kann einen bekannten Punkt besetzen, einer vorgegebenen Route folgen, eine Standardanweisung wiederholen, mit einer festgelegten Geste signalisieren und ungewöhnliche Situationen an die für Entscheidungen zuständigen Menschen weitergeben. Die Marathonumgebung – groß, geplant, auf bekannte Orte konzentriert und von der Polizei unterstützt – ermöglicht diese Arbeitsteilung. Hangzhou hat Veranstaltungstechnologie außerdem als umfassenderes System präsentiert, zu dem auch drohnengestützte Notfallhilfe gehört. In diesem Zusammenhang ist der Roboter am besten als eine Schnittstelle innerhalb eines Betriebsnetzwerks zu verstehen, nicht als Ersatz für das menschliche Urteilsvermögen dieses Netzwerks.
Künftige Einsätze sollten anhand betrieblicher Kennzahlen und nicht anhand von Spektakel bewertet werden. Die erste ist die Verfügbarkeit: Wie lange blieb das Gerät einsatzbereit, und wie oft musste es angehalten, aufgeladen, zurückgesetzt oder aus dem Dienst genommen werden? Die zweite ist die Eingriffsquote: Wie häufig musste ein menschlicher Beamter übernehmen, weil der Roboter auf eine mehrdeutige Bewegung, eine versperrte Route, eine unsichere Interaktion oder eine Aufgabe außerhalb seiner programmierten Grenzen stieß? Diese Zahlen würden mehr über praktische Autonomie aussagen als ein Video, in dem ein Roboter an einer freien Kreuzung eine Warnung ausgibt.
Falsche Warnungen verdienen ebenso viel Aufmerksamkeit. Wenn das System wiederholt Menschen warnt, die keine Anweisung verletzen, verlagert sich die Belastung zurück auf die Einsatzkräfte, und die Öffentlichkeit könnte lernen, seine Hinweise zu ignorieren. Ist es dagegen zu vorsichtig, verfehlt es womöglich genau die Situationen, für die es eingesetzt wurde. Ein glaubwürdiger Bericht würde zwischen ausgegebenen Warnungen, als angemessen bewerteten Warnungen und Vorfällen unterscheiden, die eine Korrektur erforderten. Auch die Routenabdeckung sollte nach diesem Maßstab erfasst werden: nicht nur anhand der dem Roboter zugewiesenen Strecke, sondern anhand des Anteils, den er unter den geforderten Bedingungen bewältigte – einschließlich Pausen, versperrter Wege, in die Strecke ausweichender Menschenmengen und Übergaben an das Personal.
Auch der Umgang mit Zwischenfällen ist ein entscheidender Test. Ein Roboter für den öffentlichen Dienst muss nicht jeden Notfall lösen, braucht aber eine klare Reaktion, wenn der Normalbetrieb aus dem Takt gerät. Künftige Berichte sollten festhalten, was geschah, wenn eine Person eine Frage stellte, die das System nicht beantworten konnte, eine Geste unklar war, Fußgänger die Bewegung behinderten oder ein Beamter den Roboter sofort anhalten musste. Entscheidend ist nicht, ob die Maschine jede Ausnahme vermeiden kann. Entscheidend ist, ob die Ausnahme schnell erkannt, an die zuständige Person weitergeleitet und so dokumentiert wird, dass eine spätere Prüfung möglich ist.
Auch die Wirtschaftlichkeit ist eine praktische Frage. Zu den Wartungskosten gehört mehr als der Kaufpreis: Der Umgang mit den Batterien, das Laden oder Wechseln, der Transport, der Softwaresupport, Inspektionen, die Reinigung, Reparaturen und die Arbeitszeit für die Überwachung des Geräts beeinflussen, ob sich ein Einsatz wiederholen lässt. Das in der DR02-Dokumentation beschriebene Wechselbatterie-Design ist dafür relevant. Eine technische Spezifikation zeigt jedoch nicht, wie viele Batteriewechsel eine Veranstaltung erfordert oder wie viel Arbeitsaufwand damit verbunden ist. Erst diese Zahlen würden Veranstaltern einen Vergleich zwischen robotischer Unterstützung und anderen Möglichkeiten erlauben, die Kapazität des Verkehrsmanagements zu erweitern.
Die menschliche Entscheidungsgewalt muss eindeutig bleiben. Beamte sollten das System anhalten, umleiten oder aus dem öffentlichen Raum entfernen können, ohne mit der Maschine verhandeln zu müssen. Die Öffentlichkeit sollte außerdem erkennen können, wann ein Roboter eine standardisierte Mitteilung ausgibt und wo die Verantwortung liegt, falls diese Mitteilung missverstanden wird. Eine humanoide Gestalt kann das Gerät auf den ersten Blick verständlicher machen, doch Verständlichkeit ist keine Rechenschaftspflicht. Befehlskette, Eskalationsregeln und Aufzeichnungen über Eingriffe sind wichtiger als der Anschein von Autonomie.
Das ist der sinnvolle Maßstab für Hangxing Nr. 2 und für die größere Gruppe, zu der der Roboter gehört. Veröffentlicht Hangzhou gemessene Betriebszeiten, Eingriffsquoten, Raten falscher Warnungen, die abgedeckten Strecken, Ergebnisse von Zwischenfällen, Wartungskosten und die Grenzen menschlicher Entscheidungsgewalt, kann der Marathon zum Beleg für einen wiederholbaren Ablauf im öffentlichen Dienst werden. Ohne solche Messwerte bleibt er vor allem eine überzeugende Szene: ein Roboter in einer polizeiähnlichen Rolle, umgeben von einer Menschenmenge, der zeigt, dass sich die Technologie vorführen lässt. Der bedeutsame Fortschritt wäre enger gefasst und zugleich wertvoller: verkörperte Maschinen in klar begrenzte kommunale Aufgaben zu integrieren, ohne zu verschleiern, wer weiterhin für das Ergebnis verantwortlich ist.
Comments
Sign in to comment.
No comments yet.