Hangzhou testuje Hangxinga nr 2: tłum maratończyków jako sprawdzian robota w przestrzeni publicznej
Podczas maratonu w Hangzhou w 2026 roku humanoidalny robot wspierał kontrolę ruchu. Kluczowe pytanie nie brzmi, czy przypomina funkcjonariusza, lecz czy ograniczona rola patrolowa może zapewnić niezawodność autonomii ucieleśnionej w zatłoczonym miejscu publicznym.
Co Hangxing nr 2 faktycznie robił podczas maratonu
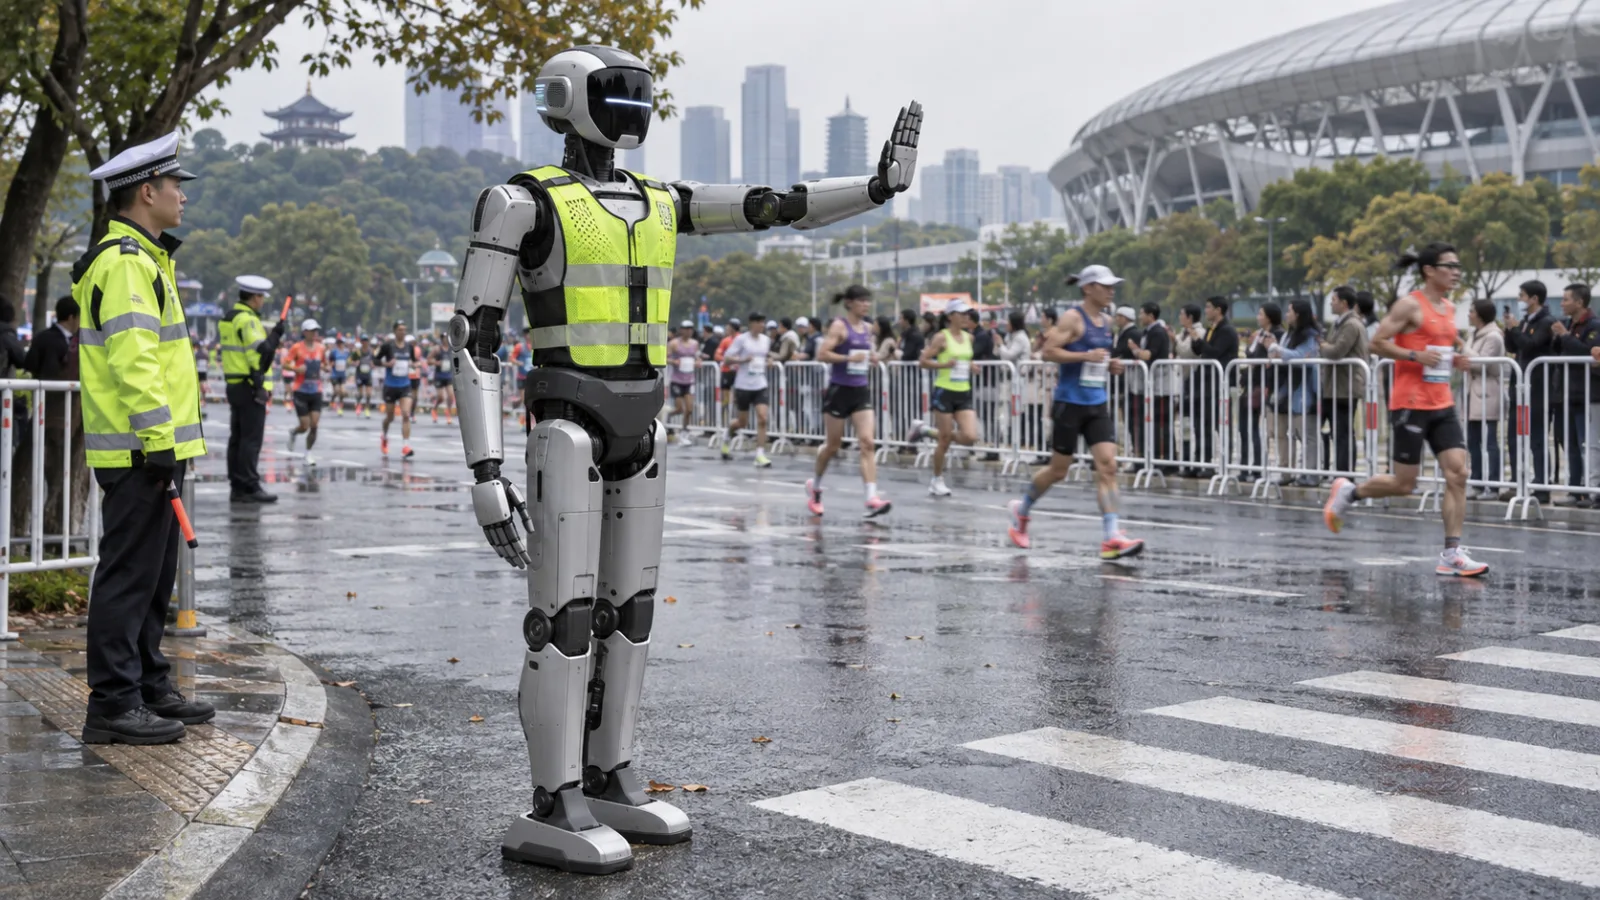
1 listopada Hangzhou umieściło humanoidalnego robota drogowego w miejscu wyjątkowo widocznym, zatłoczonym i konkretnym pod względem operacyjnym: w okolicach Centrum Sportowego Huanglong podczas Maratonu w Hangzhou 2026. Maszyna, znana jako Hangxing nr 2, dołączyła do czteroosobowego zespołu patrolowego zorganizowanego przez pochodzącą z Hangzhou firmę DEEP Robotics oraz lokalne władze drogowe. Nie przedstawiano jej jako zastępstwa dla funkcjonariuszy. Była dodatkową jednostką mobilną w ramach większej operacji zarządzania ruchem, której powierzono zadania możliwe do wcześniejszego zdefiniowania i powtarzania przez cały czas trwania wydarzenia. Raport Hangzhou opisuje robota jako wsparcie w monitorowaniu skrzyżowań, patrolowaniu wyznaczonych tras, ostrzeganiu o wykroczeniach drogowych i udzielaniu informacji publicznych.
To rozróżnienie ma znaczenie, bo wdrożenie łatwo źle zrozumieć, gdy sprowadzi się je do obrazu humanoidalnej maszyny stojącej przy drodze. Praktyczne pytanie nie brzmiało, czy Hangxing nr 2 potrafi naśladować wygląd funkcjonariusza ruchu drogowego. Chodziło o to, czy robot mobilny może wykonywać ograniczony zestaw zadań skierowanych do ludzi, gdy w tej samej przestrzeni poruszają się piesi, pojazdy i biegacze. Robot miał obserwować skrzyżowania, patrolować ustalone trasy, ostrzegać o wykrytych wykroczeniach, odpowiadać na pytania, wykonywać standardowe gesty kierowania ruchem i nadawać głosowe komunikaty dotyczące bezpieczeństwa. Te funkcje sytuują go gdzieś pomiędzy stałym znakiem, kioskiem informacyjnym a nadzorowanym asystentem patrolu. Nie oznaczają samodzielnego kierowania złożoną miejską siecią drogową.
Maraton zapewnił systemowi wymagających odbiorców, ale nie sprawił, że wszystkie warunki stały się nieprzewidywalne. W wydarzeniu wzięło udział 36 000 biegaczy, a o start ubiegało się ponad 300 000 osób. Wokół centrum sportowego taka skala oznaczała gęsty ruch pieszych, zmieniające się potoki ludzi oraz presję na stałe punkty wykorzystywane zwykle do kontroli ruchu i ochrony. Oznaczała też, że zadanie robota można było powiązać z konkretnym obiektem, znanym harmonogramem wydarzenia, wyznaczonymi stanowiskami i powtarzalnymi instrukcjami. W takim otoczeniu robot może być użyteczny, jeśli zauważy sytuację przy skrzyżowaniu, przejdzie zaplanowaną trasę, powtórzy jasne ostrzeżenie albo wskaże uczestnikowi właściwą usługę. Wartość tkwi w niezawodnym powtarzaniu czynności pod nadzorem, a nie w efektownym twierdzeniu, że maszyna rozumie całe zgromadzenie.
Opisywana rola związana z ruchem łączyła percepcję z ograniczoną pętlą reakcji. Hangxing nr 2 wykorzystywał systemy czujników i ruchu do rozpoznawania sytuacji takich jak przechodzenie pieszych przez jezdnię czy zajeżdżanie drogi przez pojazdy, a następnie ostrzegał, wykonywał standardowe gesty i nadawał komunikaty dotyczące bezpieczeństwa. Osoba szukająca informacji publicznej również mogła podejść do robota. Są to interakcje celowo łatwe do odczytania: maszyna obserwuje określony rodzaj sytuacji, wydaje rozpoznawalny komunikat, a szersza odpowiedzialność za zarządzanie ruchem pozostaje po stronie zespołu ludzkiego. Dzięki temu wdrożenie jest dla publiczności bardziej zrozumiałe, a dla funkcjonariuszy łatwiejsze do monitorowania niż system, którego decyzje ukrywa się za deklaracją ogólnej autonomii.
Wybór maratonu pokazuje również granice tego, co może udowodnić sam wygląd robota. Duży bieg skupia pracę związaną z zarządzaniem ruchem w krótkim czasie, koncentruje aktywność w znanych lokalizacjach i tworzy wiele powtarzalnych momentów, w których przydatne może być przypomnienie lub gest. Oferuje więc widoczny test tego, czy robot potrafi patrolować, komunikować się i pozostawać użyteczny w pobliżu dużego tłumu. Sam w sobie nie dowodzi jednak, że ta sama maszyna bezpiecznie rozwiąże każdą niejednoznaczną sytuację na drodze, zastąpi osąd funkcjonariusza albo będzie działać bez interwencji. W Hangzhou istotna demonstracja była węższa: Hangxing nr 2 stał się jednym z elementów zorganizowanego zespołu patrolowego, pomagając rozszerzyć nadzór nad wydarzeniem, podczas gdy ludzcy funkcjonariusze zachowali odpowiedzialność za całą operację.
Takie ujęcie łączy też obecność robota podczas maratonu z wcześniejszymi eksperymentami Hangzhou dotyczącymi wspomaganego przez roboty zarządzania ruchem. Miasto wdrożyło już 15-robotowy zespół zarządzania ruchem w kluczowych lokalizacjach, gdzie maszyny pomagały kierować ruchem, zniechęcać do wykroczeń i udzielać wskazówek. Hangxing No. 2 wprowadził do tej samej rozmowy o usługach publicznych platformę wyraźniej humanoidalną, ale zasadniczy test pozostał praktyczny. Czy robot może poruszać się po wyznaczonym obszarze, przekazywać spójne instrukcje i wspierać funkcjonariuszy podczas zatłoczonego wydarzenia? Wdrożenie podczas maratonu dostarczyło danych na temat takiego sposobu pracy. Nie rozstrzygnęło jednak szerszej kwestii, czy roboty humanoidalne są gotowe działać jako niezależne władze publiczne.
Sprzęt stojący za rolą pełnioną w przestrzeni publicznej
Użyteczność Hangxing No. 2 podczas maratonu zależała mniej od jego humanoidalnej sylwetki niż od tego, czy konstrukcja i systemy pokładowe pozwalały na przewidywalny patrol. Dokumentacja DEEP Robotics podaje wysokość platformy DR02 w zakresie 175–178 cm — na tyle zbliżoną do wzrostu stojącego dorosłego człowieka, by robot był wyraźnie widoczny wśród ludzi i mógł wykonywać ustandaryzowane gesty mniej więcej na wysokości ludzkich oczu. To fizyczne podobieństwo może ułatwiać publiczności odczytanie funkcji maszyny, ale nie ono decyduje o jej wartości operacyjnej. Ważniejsze jest to, czy robot potrafi poruszać się, odbierać informacje, komunikować i pozostawać sprawny podczas wyznaczonej trasy w ruchliwym środowisku zewnętrznym.
Opublikowane dane techniczne opisują maszynę zaprojektowaną do warunków, w których liczą się ekspozycja na otoczenie i mobilność. DR02 ma klasę ochrony IP66, a deklarowany zakres temperatury pracy wynosi od -20°C do 55°C. Liczby te określają odporność i warunki eksploatacji, nie gwarantują natomiast, że każde wdrożenie przebiegnie bez przerw. Mimo to odnoszą się do praktycznych ograniczeń, których patrol pełniący funkcję publiczną nie może uniknąć. Robot wspierający kontrolę ruchu może zetknąć się z pyłem, rozbryzgami wody, nierówną nawierzchnią, zmiennymi temperaturami i długotrwałym ruchem. Odporność na warunki atmosferyczne ma więc większe znaczenie niż wizualne wrażenie humanoidalnej formy: robot, który wygląda oficjalnie, lecz nie potrafi niezawodnie znosić otoczenia, miałby niewielką wartość dla funkcjonariuszy i organizatorów odpowiedzialnych za wydarzenie.
To samo rozróżnienie dotyczy możliwości chodzenia. DEEP Robotics podaje deklarowaną prędkość marszu 1,5 m/s. W roli związanej z zarządzaniem ruchem podczas maratonu nie jest to wynik sportowy ani dowód, że robot może bezpiecznie poruszać się z taką prędkością w każdym tłumie. Wskazuje jednak skalę planowanej mobilności. Maszyna musi pokrywać wyznaczony obszar patrolu, przemieszczać się między punktami obserwacji i pozostawać użyteczna bez traktowania jej jak nieruchomej ekspozycji. W tym przypadku istotna jest mobilność na trasie. Zadanie nie polega na przekroczeniu linii mety ani teatralnym naśladowaniu funkcjonariusza, lecz na utrzymywaniu obecności w określonych lokalizacjach i wspieraniu procesu pracy, który nadal pozostaje pod ludzkim nadzorem.
Zarządzanie energią jest podobnie ważne jak wygląd. Dokumentacja wskazuje na wymienny akumulator o pojemności 1440 Wh. Wymienny akumulator daje operatorom możliwość zarządzania praktyczną różnicą między cyklem pracy robota a czasem trwania wydarzenia. Sam w sobie nie mówi jednak, jak długo Hangxing No. 2 pozostawał aktywny, jak często wymagał wymiany ani ile pracy pochłaniało przygotowanie i wymiana baterii. Aby ocenić wytrzymałość w rzeczywistych wdrożeniach, potrzebne byłyby te właśnie informacje. Sam wybór konstrukcyjny wskazuje jednak na priorytet operacyjny: roboty usług publicznych muszą nadawać się do utrzymania w terenie, a nie tylko do krótkiego pokazu w kontrolowanych warunkach.
To zestaw czujników zmienia korpus w mobilną platformę obserwacyjną. Dostarczone specyfikacje wymieniają wśród sensorów robota LiDAR, czujniki głębi i kamery szerokokątne. Systemy te pełnią różne, lecz powiązane funkcje. LiDAR może wspierać tworzenie map przestrzeni i wykrywanie przeszkód; czujniki głębi pomagają szacować położenie znajdujących się w pobliżu obiektów; szerokokątny obraz poszerza pole widzenia maszyny na ludzi, pojazdy i otoczenie trasy. Razem dostarczają surowych informacji potrzebnych do nawigacji i orientacji sytuacyjnej. Nie dają jednak automatycznie niezawodnego rozumienia każdego ludzkiego działania. Czujnik może wykryć osobę lub przeszkodę, ale nie musi rozstrzygnąć, czy gest oznacza prośbę o pomoc, ostrzeżenie, by się zatrzymać, czy przypadkowy ruch w gęstym tłumie.
Podawany moduł obliczeniowy o mocy 275 TOPS należy traktować jako informację o możliwościach systemu, a nie dowód autonomii. Większa moc obliczeniowa może wspierać przetwarzanie wielu strumieni danych z czujników oraz algorytmów potrzebnych do percepcji, nawigacji i interakcji. Nie mówi jednak, jak często system błędnie interpretuje sytuację, jak reaguje na sprzeczne dane z czujników ani w którym momencie konieczna jest interwencja operatora. Rezultaty zależą w równym stopniu od oprogramowania, wyznaczenia trasy, łączy komunikacyjnych i procedur działania, co od samej liczby TOPS.
Dlatego opis patroli, ostrzeżeń, gestów i wygłaszanych komunikatów bezpieczeństwa z raportu o maratonie jest równie istotny jak karta produktu. Wydarzenie pokazało robota przypisanego do ograniczonej roli w przestrzeni publicznej, a specyfikacja opisuje wyposażenie, które może tę rolę umożliwić. Żadne z tych źródeł nie dowodzi, że robot potrafi samodzielnie zarządzać zwykłym ruchem miejskim ani zastąpić ocenę funkcjonariuszy. Sprzęt pozwala sformułować węższy wniosek: przy odpowiednim zestawie czujników, wzmocnionej konstrukcji, mobilnym zasilaniu i możliwości poruszania się po wyznaczonej trasie platformę humanoidalną można umieścić tam, gdzie ludzie muszą ją widzieć i słyszeć. To, czy stanie się ona niezawodnym elementem służby publicznej, zależy od dyscypliny operacyjnej wokół maszyny — jej trasy, nadzoru, konserwacji oraz reakcji na sytuacje, które przestają odpowiadać warunkom, do jakich została zaprojektowana.
Dlaczego maraton jest użytecznym, lecz wąskim testem autonomii
Maraton tworzy środowisko wyglądające na wymagające, ale nie jest całkowicie otwarte i nieprzewidywalne. Tłum może być gęsty, ruch trudny do przewidzenia, a skrzyżowania wymagają uwagi, jednak samo wydarzenie ma jasno określone ramy czasowe, lokalizacje i procedury. Robot nie musi naraz rozumieć całego miasta. Jest przydzielony do znanych miejsc, porusza się po z góry ustalonych trasach patroli i działa w ramach wydarzenia, którego organizację ruchu wcześniej przygotowali ludzie. To ważna różnica: szerokie twierdzenie o „autonomicznych” robotach służących publiczności zamienia się w konkretne pytanie, czy maszyna potrafi niezawodnie wykonywać ograniczony zestaw obowiązków wśród dużej liczby pieszych.
Powtarzalność tych zadań również czyni to miejsce przydatnym do oceny. Komunikaty bezpieczeństwa, standardowe gesty, ostrzeżenia o wykroczeniach drogowych i odpowiedzi na rutynowe pytania przechodniów nie są identycznymi czynnościami, ale dają się łatwiej opisać niż nieprzewidywalne decyzje, przed którymi staje funkcjonariusz kierujący ruchem w zwykłych warunkach miejskich. Robota można oceniać pod kątem tego, czy dociera do wymaganych punktów, konsekwentnie powtarza instrukcje, rozpoznaje osoby blokujące kontrolowany obszar lub wchodzące na niego oraz komunikuje się w sposób zrozumiały dla obserwatorów. Obecność funkcjonariuszy policji w pobliżu dodatkowo ogranicza zakres odpowiedzialności robota. Może on wspierać działania, pozostawiając decyzje o istotnych konsekwencjach i fizyczną interwencję ludziom, którzy mają uprawnienia, by je podejmować.
Ten układ jest zarazem powodem, dla którego maratonu nie należy traktować jako dowodu, że robot humanoidalny jest gotowy zastąpić funkcjonariuszy. Kontrolowane wydarzenie może ograniczyć zakres sytuacji, z którymi system musi sobie radzić. Drogi i obszary patroli są znane z wyprzedzeniem, instrukcje się powtarzają, okno wdrożenia jest krótkie, a zespół ludzi może wkroczyć, gdy robot dociera do granicy swoich kompetencji. Takie warunki są cenne, bo sprawiają, że pierwszy publiczny test jest bezpieczniejszy i łatwiejszy do obserwacji, ale jednocześnie ukrywają trudniejsze aspekty codziennego zarządzania ruchem. Ulice miast nie zapewniają niezawodnie wyznaczonej trasy, przewidywalnego tłumu ani oczywistego rozróżnienia między zwykłym zachowaniem a sytuacją awaryjną.
Nierozstrzygnięte przypadki zaczynają się od percepcji. Gęsty tłum może zasłonić czujnikom robota człowieka, pojazd, znak albo sygnał dłoni. Pozornie prosty gest może być niejednoznaczny, zwłaszcza gdy kilka osób porusza się jednocześnie albo piesi nie wiedzą, czego maszyna od nich oczekuje. Pytanie nie brzmi wyłącznie, czy robot potrafi wydać ostrzeżenie, lecz także czy potrafi ustalić, kiedy ostrzeżenie jest właściwe, odróżnić zastosowanie się do polecenia od wahania i nie eskalować zwykłego nieporozumienia. System, który bezpiecznie reaguje na jasne, powtarzalne schematy, może nadal potrzebować ludzkiej oceny, gdy ludzie zachowują się w sposób nietypowy, ale niegroźny.
Są też praktyczne pytania. Jeśli robot napotka przeszkodę, zgubi trasę albo odbierze sprzeczne sygnały od tłumu, czy potrafi zatrzymać się w bezpiecznym miejscu i poprosić o pomoc? Kto ponosi odpowiedzialność, gdy jego ostrzeżenie jest błędne, patrol zostaje przerwany albo sytuacja rozwija się szybciej, niż może zareagować ludzki nadzorca? Wdrożenie w przestrzeni publicznej rodzi również pytania o przetwarzanie danych z czujników i granice obserwacji w zatłoczonym miejscu. Znaczenie mają wymiana baterii oraz inne czynności serwisowe, ponieważ patrol jest użyteczny tylko wtedy, gdy robot pozostaje dostępny, a system wymagający częstych interwencji może przenosić pracę na zespół wsparcia zamiast go odciążać.
Z tego powodu maraton najlepiej rozumieć jako wąski test autonomii: istotny, bo umieszcza oprogramowanie i sprzęt ucieleśniający w prawdziwej przestrzeni publicznej, ale ograniczony, ponieważ warunki są celowo uporządkowane. Najmocniejszym wynikiem nie byłby efektowny pokaz niezależnej inteligencji. Byłby nim dowód, że robot potrafi wykonywać określoną rolę patrolową, konsekwentnie się komunikować, pozostawać w bezpiecznych granicach działania i przekazywać trudne przypadki funkcjonariuszom. Kolejne pytanie brzmi, czy te warunki można mierzyć i powtarzać, gdy tłum jest mniej przewidywalny, trasa słabiej kontrolowana, a skutki błędu trudniejsze do ograniczenia.
Praktycznym punktem odniesienia jest koordynacja, nie teatralna autonomia
Występ robota podczas maratonu w Hangzhou ma mniejsze znaczenie jako demonstracja, że humanoidalna maszyna potrafi stać przy drodze, niż jako test tego, czy może wpasować się w istniejącą operację bezpieczeństwa publicznego. Wcześniej, w 2026 roku, miasto opisywało już 15-robotowy zespół zarządzania ruchem, przedstawiając maszyny jako część szerszych działań na rzecz wykorzystania robotów w kontroli ruchu i obsłudze wydarzeń. Maraton stawia więc bardziej użyteczne pytanie niż to, czy Hangxing No. 2 wiarygodnie odgrywał rolę funkcjonariusza drogówki: czy potrafił wykonać ograniczone zadanie, podczas gdy ludzcy policjanci zachowywali kontrolę nad sytuacją?
To rozróżnienie ma znaczenie, ponieważ wydarzenia publiczne wymagają koordynacji. Robot może być użyteczny bez samodzielnego rozumienia każdej osoby, każdego pojazdu i każdego zagrożenia wokół siebie. Może zajmować wyznaczone miejsce, poruszać się po ustalonej trasie, powtarzać standardowy komunikat, sygnalizować określonym gestem i przekazywać nietypowe sytuacje ludziom odpowiedzialnym za decyzje. Warunki maratonu — duża, zaplanowana impreza skoncentrowana w znanych lokalizacjach i wspierana przez policję — umożliwiają taki podział pracy. Hangzhou przedstawiało też technologie stosowane podczas wydarzeń jako szerszy system, obejmujący między innymi wsparcie ratunkowe z użyciem dronów. W tym kontekście robota najlepiej rozumieć jako jeden z interfejsów działającej sieci, a nie substytut ludzkiego osądu, na którym ta sieć się opiera.
Przyszłe wdrożenia należy oceniać na podstawie wskaźników operacyjnych, a nie widowiskowości. Pierwszym jest dostępność: jak długo urządzenie pozostawało gotowe do pracy i jak często trzeba było je zatrzymywać, ładować, resetować albo wycofywać ze służby. Drugi to wskaźnik interwencji: jak często funkcjonariusz musiał przejąć zadanie, ponieważ robot napotkał niejednoznaczny ruch, zablokowaną trasę, niebezpieczną interakcję albo sytuację wykraczającą poza zaprogramowane granice. Takie dane mówiłyby o praktycznej autonomii więcej niż nagranie robota wydającego ostrzeżenie na pustym skrzyżowaniu.
Równie dokładnie należy analizować fałszywe ostrzeżenia. Jeśli system wielokrotnie ostrzega osoby, które nie naruszają żadnej instrukcji, ciężar działania ponownie spada na funkcjonariuszy, a społeczeństwo może nauczyć się je ignorować. Jeśli jest zbyt ostrożny, może nie reagować na sytuacje, z myślą o których został wdrożony. Wiarygodny raport powinien rozdzielać wydane ostrzeżenia, ostrzeżenia uznane za właściwe oraz incydenty wymagające korekty. W tym samym duchu należy mierzyć pokrycie trasy: nie tylko dystans wyznaczony robotowi, lecz także odsetek trasy ukończonej w wymaganych warunkach, z uwzględnieniem postojów, zablokowanych przejść, napływu tłumu poza wyznaczony obszar i przekazywania zadań personelowi.
Kolejnym decydującym testem jest obsługa incydentów. Robot świadczący usługi publiczne nie musi rozwiązywać każdej sytuacji awaryjnej, ale powinien jasno reagować, gdy normalne działanie zostaje zakłócone. Przyszłe relacje powinny wyjaśniać, co wydarzyło się, gdy ktoś zadał pytanie, na które system nie znał odpowiedzi, gdy gest okazał się niejednoznaczny, gdy piesi zablokowali przejście albo gdy funkcjonariusz musiał natychmiast zatrzymać robota. Kluczowe nie jest to, czy maszyna potrafi uniknąć każdego wyjątku. Liczy się, czy wyjątek zostaje szybko wykryty, przekazany właściwej osobie i zapisany w sposób umożliwiający późniejszą ocenę.
Ekonomia wdrożenia jest równie praktyczna. Koszt utrzymania powinien obejmować więcej niż samą cenę zakupu: obsługa akumulatorów, ładowanie lub ich wymiana, transport, wsparcie programowe, przeglądy, czyszczenie, naprawy oraz czas personelu potrzebny do nadzorowania urządzenia — wszystko to wpływa na możliwość powtórzenia wdrożenia. Dokumentacja DR02 dotycząca wymiennego akumulatora ma w tym kontekście znaczenie, ale sama specyfikacja nie pokazuje, ile wymian jest potrzebnych podczas wydarzenia ani ile pracy wymagają. To właśnie te dane pozwoliłyby organizatorom porównać wsparcie robotyczne z innymi sposobami zwiększania możliwości zarządzania ruchem.
Zakres ludzkiej władzy musi być jasno określony. Funkcjonariusze powinni móc wstrzymać działanie systemu, zmienić jego zadanie albo usunąć go z przestrzeni publicznej bez negocjowania z maszyną. Opinia publiczna powinna też wiedzieć, kiedy robot przekazuje standardowy komunikat i na kim spoczywa odpowiedzialność, jeśli komunikat zostanie źle zrozumiany. Humanoidalna forma może sprawić, że urządzenie będzie od razu łatwiejsze do rozpoznania, ale czytelność nie oznacza odpowiedzialności. Ważniejsze od pozorów autonomii są struktura dowodzenia, zasady eskalacji i rejestry interwencji.
To jest użyteczny punkt odniesienia zarówno dla Hangxinga No. 2, jak i dla większego zespołu działających wokół niego robotów. Jeśli Hangzhou opublikuje dane o zmierzonym czasie pracy, częstotliwości interwencji, liczbie fałszywych ostrzeżeń, pokryciu tras, wynikach obsługi incydentów, kosztach utrzymania i granicach ludzkiej władzy, maraton może stać się dowodem na powtarzalny model świadczenia usług publicznych. Bez takich pomiarów pozostaje przede wszystkim przekonującą sceną: robotem w roli przypominającej policjanta, otoczonym tłumem i pokazującym, że technologię można zaprezentować. Rzeczywisty postęp byłby węższy, ale cenniejszy — chodziłoby o zdolność włączenia maszyn działających w świecie fizycznym do ograniczonych zadań obywatelskich bez zaciemniania tego, kto nadal odpowiada za rezultat.
Comments
Sign in to comment.
No comments yet.