Wirusowy moment Microducka zmienia bipa za 399 dolarów w test dostępnej nauki robotów
Microduck firmy Pollen Robotics to niewielki, niedrogi jak na standardy robotyki i otwarty programowo robot. Gwałtowny wzrost liczby zamówień po berlińskim wystąpieniu NVIDIA stawia ważniejsze pytanie niż to, czy jest uroczy: czy tani robot może stać się praktyczną platformą do nauki fizycznej AI?
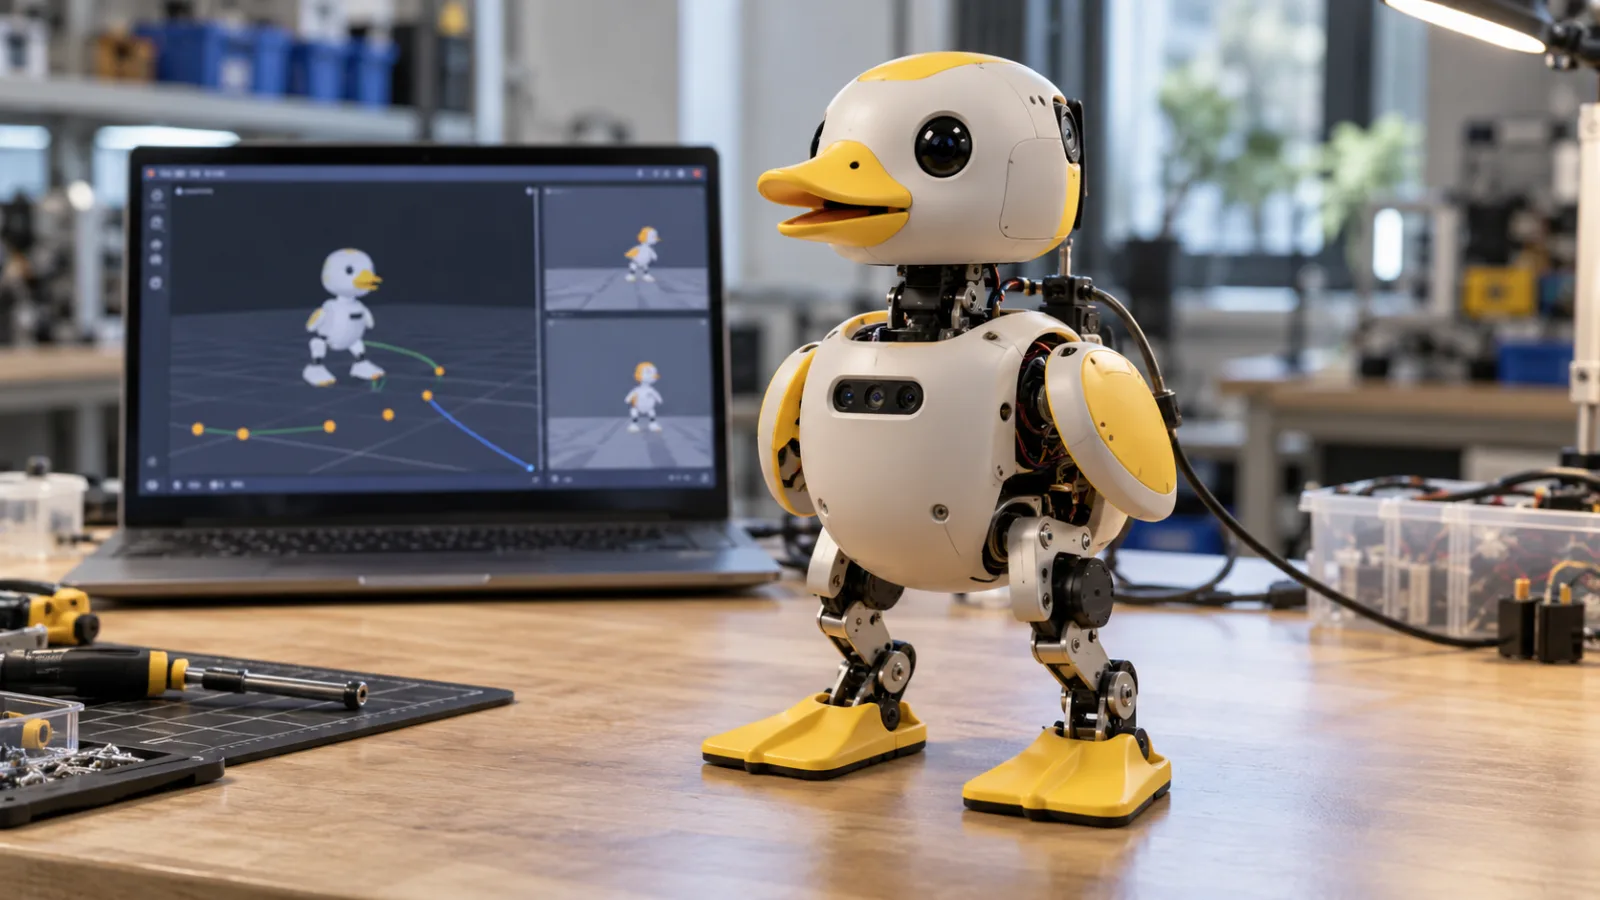
Microduck firmy Pollen Robotics został w tym tygodniu nieoczekiwaną gwiazdą berlińskiego przemówienia NVIDIA na konferencji GTC. Cztery niewielkie roboty w kształcie kaczek weszły na scenę, usiadły, wstały i wykonały choreograficzną „drzemkę”, gdy Jensen Huang wykorzystywał je do zilustrowania szerszej tezy o fizycznej AI: roboty można trenować w symulacji, ulepszać za pomocą mocy obliczeniowej chmury, a następnie wdrażać w maszynach działających w realnym świecie.
Występ stał się także bardziej bezpośrednim testem samego produktu. TechCrunch poinformował, że po wystąpieniu liczba zamówień przedpremierowych przekroczyła 20 000, powołując się na wpis dyrektora generalnego Hugging Face, Clema Delangue’a. To deklaracja przedstawiciela firmy, a nie niezależnie skontrolowana liczba sprzedaży, a Pollen Robotics nie opublikował oficjalnego zestawienia zamówień. Mimo to reakcja pokazuje, że Microduck wyszedł poza typowe grono odbiorców robotyki, czyli badaczy i inżynierów.
To ważne, ponieważ Microduck nie jest sprzedawany jako domowy pomocnik. To niewielka dwunożna platforma do zabawy, eksperymentów i badań nad uczeniem ze wzmocnieniem. Jej główna obietnica nie polega na tym, że posprząta pokój albo zastąpi pracownika fabryki. Chodzi o to, że więcej osób może sobie pozwolić na prawdziwego robota, zajrzeć do jego oprogramowania i trenować nowe zachowania bez dostępu do uniwersyteckiego laboratorium czy platformy badawczej kosztującej sześciocyfrową kwotę.
Czym właściwie jest ten robot
Microduck ma około 25 centymetrów wysokości i waży mniej więcej 800 gramów. Pollen wymienia 15 silników, przednią kamerę, niewielki czujnik głębi, dwie jednostki pomiaru inercyjnego, Wi-Fi, Bluetooth, NFC, mikrofony i głośnik. Jego ruchomy dziób potrafi podnosić lekkie przedmioty, co daje robotowi ograniczoną formę manipulacji mimo braku ramion.
Standardowy zestaw kosztuje 399 dolarów przed podatkami i wysyłką. Obejmuje robota, akumulator, kabel USB-C i kontroler do gier. Pollen oferuje także opcjonalne akcesoria, w tym dodatkowe akumulatory i ładowarkę, zapasowe silniki oraz kable w pakiecie dla deweloperów, a także zestaw rolek, znaczników NFC i obiektów do zabawy. Akcesoria nie są dodatkiem bez większego znaczenia. Robot przeznaczony do eksperymentów potrzebuje części zamiennych i sposobu na powrót do działania po zwykłych uszkodzeniach wynikających z upadków, wielokrotnych testów i niedopracowanego kodu.
Robot ma kilka gotowych zachowań, między innymi chodzenie, siadanie, kucanie, wstawanie po upadku i podnoszenie niektórych przedmiotów. Z opcjonalnym zestawem rolek może korzystać z innej polityki ruchu, aby poruszać się na kołach. Są to ograniczone demonstracje, a nie dowód autonomii ogólnego przeznaczenia. Robot został zaprojektowany do użytku wewnątrz pomieszczeń, na przewidywalnych powierzchniach, a jego możliwości zależą od polityk sterowania, stanu akumulatora, tarcia podłoża i dostępnej przestrzeni.
Pollen opisuje Microducka jako otwartego na poziomie oprogramowania. Firma udostępniła oprogramowanie sterujące robota, dokumentację, narzędzia symulacyjne i materiały dotyczące uczenia ze wzmocnieniem w publicznych repozytoriach oraz na stronach z modelami. Główne repozytorium GitHub opisuje pętlę sterowania działającą z częstotliwością 50 Hz, która napędza 15 serwomechanizmów za pomocą polityk neuronowych na komputerze opartym na układzie Rockchip RK3566. System obejmuje również osobne komponenty do obsługi kamery, czujnika głębi, Bluetooth, wejścia z gamepada, strumieniowania multimediów i aktualizacji oprogramowania.
To rozróżnienie ma znaczenie. Określenie „robot open source” może oznaczać, że dostępne są konstrukcja mechaniczna, elektronika, oprogramowanie układowe i cały stos treningowy. W przypadku Microducka publicznie dostępne materiały dotyczą przede wszystkim oprogramowania i przepływu pracy związanego z politykami. Kupujący nie powinni zakładać, że kompletna konstrukcja mechaniczna i elektryczna jest otwarta tylko dlatego, że oprogramowanie robota można sprawdzać i modyfikować.
Najciekawszy jest obieg sim-to-real
Interesujący w Microducku nie jest jego kaczy kształt. Chodzi o próbę zamknięcia badawczego przepływu pracy w produkcie przeznaczonym dla szerszego grona odbiorców.
Politykę uczenia ze wzmocnieniem zazwyczaj trenuje się, pozwalając symulowanemu robotowi powtarzać zadanie tysiące albo miliony razy. Symulator może natychmiast resetować scenariusz, zmieniać tarcie i masę ciała oraz wystawiać politykę na upadki, których odtwarzanie na sprzęcie byłoby kosztowne albo niebezpieczne. Gdy polityka działa wystarczająco dobrze w symulacji, deweloperzy przenoszą ją do robota i sprawdzają, jak dobrze radzi sobie z różnicą między cyfrowym modelem a fizyczną maszyną.
To właśnie ta luka sprawia, że wiele projektów robotycznych staje się trudnych. Silniki mają luzy. Akumulatory tracą napięcie pod obciążeniem. Podłogi nie są idealnie równe. Kamery zachowują się inaczej przy zmieniającym się oświetleniu. Symulowana stopa może zetknąć się z podłożem bezbłędnie, podczas gdy prawdziwa poślizgnie się o kilka milimetrów. Polityka, która wygląda stabilnie w środowisku cyfrowym, może zawieść, gdy robot napotka kabel, krawędź dywanu albo nieco inną masę ciała.
Wartość Microduck dla osób uczących się robotyki polega na tym, że pozwala przełożyć tę pętlę na konkretne doświadczenie. Projekt udostępnia wytrenowane polityki i materiały referencyjne, a jego narzędzia mają umożliwiać deweloperom prowadzenie eksperymentów w symulacji i przenoszenie ich na robota. Strony modeli w Hugging Face zawierają odniesienia do polityk Microduck wraz z wyeksportowanymi politykami ONNX oraz szczegółami ułatwiającymi odtworzenie wyników, takimi jak zadanie, środowisko treningowe, liczba iteracji i ziarno losowe.
Te szczegóły są ważniejsze niż dopracowany film demonstracyjny. Odtwarzalna polityka daje studentowi lub badaczowi coś, co można przeanalizować, zmodyfikować i porównać. Ułatwia też rozmowę o porażkach. Jeśli nowe zachowanie chodzenia działa gorzej niż polityka referencyjna, można sprawdzić, czy problem wynikał z funkcji nagrody, randomizacji domeny, normalizacji obserwacji, ograniczeń silników czy środowiska wdrożeniowego.
Platforma plasuje się więc między zabawką a konwencjonalnym robotem badawczym. Zabawka zwykle ukrywa system sterowania, pozwalając użytkownikowi korzystać z gotowego doświadczenia. Platforma badawcza zazwyczaj odsłania system, ale kosztuje tyle, że dostęp do niej jest ograniczony. Microduck próbuje udostępnić proces uczenia, utrzymując cenę sprzętu poniżej poziomu wielu specjalistycznych komponentów.
Dlaczego przemówienie NVIDIA zmieniło rozmowę
Występ podczas GTC Berlin był czymś więcej niż lokowaniem produktu. NVIDIA wykorzystała Microduck jako zwięzłą demonstrację preferowanego przez siebie sposobu pracy nad fizyczną AI. Zgodnie z podsumowaniem przemówienia NVIDIA agent pomógł przygotować tor i zasymulować robota w Isaac Sim, wysłał zadania treningowe do chmury, ocenił rezultat na systemie RTX Spark, a następnie wdrożył wyuczone zachowanie na fizycznych robotach.
Ta sekwencja łączy kilka elementów współczesnego stosu robotycznego: symulację, przyspieszony trening, eksport modeli, wnioskowanie na urządzeniu brzegowym i testowanie sprzętu. Mały robot dwunożny dobrze nadaje się do takiej prezentacji, bo łatwo go zrozumieć. Widzowie mogą zobaczyć, czy chodzi, przewraca się albo wstaje. Ten sam sposób pracy znacznie trudniej wyjaśnić, gdy robot jest ukryty wewnątrz gniazda przemysłowego lub systemu zarządzania flotą.
Wybór ma również przyczynę komercyjną. Większość ludzi nie może kupić humanoidalnego robota, autonomicznego pojazdu magazynowego ani zaawansowanego robota kroczącego. Platforma za 399 dolarów nadal oznacza znaczący wydatek, ale otwiera drogę do innej grupy odbiorców: szkół, konstruktorów, hobbystów, laboratoriów akademickich i deweloperów oprogramowania, którzy chcą uczyć się ucieleśnionej AI, uruchamiając kod na sprzęcie.
Przemówienie nie dowiodło, że taki sposób pracy jest tani na dużą skalę. Wytrenowanie dobrej polityki może nadal wymagać dostępu do wydajnych GPU, znajomości symulacji oraz czasu na dostrajanie projektu nagród i obserwacji. Cena zakupu wynosząca 399 dolarów to punkt wejścia, a nie całkowity koszt uczestnictwa. Użytkownicy mogą potrzebować komputera deweloperskiego, dodatkowych akumulatorów, części zamiennych, odpowiedniej przestrzeni z podłogą oraz wystarczającej wiedzy technicznej, by diagnozować awarie.
Prezentacji nie należy też odczytywać jako dowodu, że robot uczy się od zera w warunkach domowych. Dostarczane zachowania są wytrenowanymi politykami, a proces deweloperski korzysta z symulacji i przygotowanego oprogramowania. Wytrenowanie nowego zachowania nadal jest projektem technicznym. Zaletą jest to, że można go podjąć z użyciem małego robota, a nie dużej platformy przemysłowej.
Co pokazuje, a czego nie pokazuje fala zamówień przedpremierowych
Odnotowany wzrost liczby zamówień przedpremierowych jest użytecznym sygnałem, ale wymaga ostrożnej interpretacji. Może wskazywać na popyt na niedrogą platformę do nauki. Może też wynikać z wyjątkowo skutecznego połączenia wirusowego występu na scenie, przyjaznego wyglądu i ceny na tyle niskiej, że zakup można rozważać impulsywnie. To nie jest to samo.
Zamówienie przedpremierowe nie jest wdrożeniem. Nie pokazuje, ilu kupujących sfinalizuje płatność, zatrzyma robota po dostawie, wytrenuje politykę albo będzie używać go dłużej niż kilka dni. Nie mówi też, czy Pollen zdoła wyprodukować, wysłać i obsłużyć dziesiątki tysięcy urządzeń, zachowując jakość potrzebną w przypadku robota, który wielokrotnie upada.
Publiczne materiały firmy wskazują, że pierwsze dostawy w Ameryce Północnej, Europie i Wielkiej Brytanii mają rozpocząć się przed Bożym Narodzeniem 2026 roku. Doniesienia z obecnego okresu zamówień sugerują, że późniejsze zamówienia mogą wiązać się z dłuższym oczekiwaniem. Terminy dostaw nie są gwarancjami — zwłaszcza w przypadku produktu złożonego z wielu niewielkich elementów elektromechanicznych i wyposażonego w wciąż rozwijany stos oprogramowania.
Szczególnego znaczenia nabiera kwestia wsparcia. Robot działający przez lata potrzebuje wymiennych silników, niezawodnej kalibracji, bezpiecznych aktualizacji oprogramowania oraz sposobu na odzyskanie sprawności po nieudanej aktualizacji. Publiczne repozytoria Pollen opisują w projekcie systemu operacyjnego podpisane i odwracalne mechanizmy aktualizacji, w tym układ A/B, który może powrócić do poprzedniego obrazu oprogramowania, jeśli nowa wersja nie przejdzie kontroli stanu. To obiecująca praktyka inżynieryjna, ale nie to samo co sprawdzona, długoterminowa sieć serwisowa.
Firma musi też zarządzać trudną luką między oczekiwaniami a rzeczywistością. Filmy z premiery pokazują pełną energii postać, która chodzi, jeździ na deskorolce, podnosi się po upadku i reaguje na otoczenie. Kupujący mogą odczytać te zachowania jako początek uniwersalnego robota towarzyszącego. Faktyczny produkt ma węższy zakres: to niewielki robot z kilkoma wyuczonymi działaniami, kontrolerem i otwartą ścieżką rozwoju. Jego użyteczność będzie w dużej mierze zależeć od tego, czego właściciel chce się nauczyć lub co chce zbudować.
Właściwa grupa odbiorców jest węższa niż grupa docelowa marketingu
Microduck ma sens dla osób, które chcą poznawać zachowanie ucieleśnione poprzez bezpośrednie eksperymenty. Student może porównać ręcznie zaprojektowany kontroler z wyuczoną polityką sterowania. Koło robotyki może organizować wyścigi lub zadania wymagające współpracy. Nauczyciel może pokazać, jak zmiany w percepcji, projektowaniu funkcji nagrody i ograniczeniach silników wpływają na ruch. Programista może prześledzić różnicę między polityką działania w symulacji a tą samą polityką uruchomioną na sprzęcie.
Robot mniej nadaje się dla kogoś, kto szuka niezawodnego domowego pomocnika. Nie ma ramion do wykonywania typowych prac domowych, sprawdzonej usługi nawigacji ani udokumentowanej zdolności do radzenia sobie z nieuporządkowanymi obowiązkami domowymi. Jego dziób potrafi podnosić lekkie przedmioty, ale nie oznacza to chwytania dowolnych rzeczy. Kamera i czujnik głębi nie zapewniają automatycznie odpornego rozpoznawania obiektów ani bezpiecznego planowania.
Nie zastąpi też pełnowymiarowej platformy badawczej, gdy naukowcy potrzebują udźwigu, precyzji, długiego czasu pracy lub rozbudowanego zestawu czujników. Niewielkie rozmiary pomagają ograniczyć koszty i zwiększyć bezpieczeństwo, ale ograniczają pojemność baterii, moc obliczeniową, siłę silników i zasięg fizyczny. Eksperymenty z ciężkimi przedmiotami, nierównym terenem lub długimi okresami pracy szybko ujawnią te granice.
W edukacji ograniczenia mogą jednak działać na korzyść użytkownika. Mniejsza maszyna sprawia, że awarie są mniej niebezpieczne i łatwiejsze do obserwowania. Student może zobaczyć, jak polityka zawodzi, gdy stopa się ślizga, a następnie zmienić symulację lub kontroler i spróbować ponownie. Ograniczenia robota dają konkretną lekcję pokazującą, dlaczego autonomia zależy od współdziałania percepcji, mechaniki, sterowania i środowiska.
Bezpieczeństwo jest częścią problemu związanego z nauką
Microduck jest na tyle mały, że stwarza mniejsze zagrożenie fizyczne niż humanoid lub robot przemysłowy, ale mniejsze ryzyko nie oznacza jego braku. Poruszające się serwomechanizmy mogą przyciąć palce. Upadający robot może uszkodzić siebie lub znajdujący się obok przedmiot. Zmodyfikowana polityka może wywołać nieoczekiwany ruch. Baterie wymagają prawidłowego ładowania i przechowywania. Dzieci powinny korzystać z robota pod nadzorem, szczególnie podczas eksperymentów z nowym kodem lub akcesoriami.
Zachowanie robota po upadku jest użytecznym przykładem odporności, ale nie należy mylić go z formalną gwarancją bezpieczeństwa. Odzyskanie równowagi po określonym zestawie wyuczonych upadków nie dowodzi bezpiecznego działania w pobliżu zwierząt, schodów, wody, delikatnych przedmiotów ani osób, które mogą wejść robotowi w drogę. Polityka może być niezawodna w środowisku reprezentowanym przez proces treningu i oceny, a jednocześnie krucha w innych warunkach.
Druga kwestia bezpieczeństwa dotyczy oprogramowania. Otwarty proces rozwoju ułatwia eksperymentowanie, ale oznacza też, że użytkownicy mogą wdrażać polityki, których producent nie sprawdził. Odpowiedzialna konfiguracja powinna wyraźnie oddzielać przetestowane polityki referencyjne od gałęzi eksperymentalnych, wykorzystywać kontrolowane miejsce testów i zapewniać fizyczny mechanizm zatrzymania. Im bardziej dostępna staje się platforma, tym ważniejsza jest ta dyscyplina.
Prywatność to kolejna praktyczna kwestia. Microduck ma kamerę i łączność sieciową. Właściciele powinni wiedzieć, kiedy dane z kamery są przesyłane strumieniowo, gdzie przechowywane są logi oraz które usługi są wymagane do aktualizacji lub prac rozwojowych. Robota przeznaczonego do sali lekcyjnej albo współdzielonego domu należy konfigurować z taką samą ostrożnością jak każde podłączone do sieci urządzenie wyposażone w kamerę.
Sprzęt jest przystępny cenowo, ale nauka już nie
Najmocniejszy argument za Microduckiem nie polega na tym, że upraszcza robotykę do zera. Chodzi o to, że zmniejsza barierę pierwszego zakupu sprzętu.
To rozróżnienie powinno wpływać na sposób oceny wartości urządzenia. Cena robota jest porównywalna z ceną porządnego komputera hobbystycznego lub skromnego zestawu edukacyjnego, ale praca potrzebna do stworzenia nowego zachowania przypomina raczej projekt robotyczny. Użytkownicy muszą rozumieć układy współrzędnych, obserwacje z czujników, przestrzenie działań, symulację, funkcje nagrody, stabilność treningu oraz ograniczenia wdrożeniowe. Nawet dobrze udokumentowany proces nie usunie tych pojęć z równania.
Architektura oprogramowania może pomóc, ponieważ pokazuje użytkownikom wyraźną drogę od narzędzi wiersza poleceń do polityk działających na robocie. Repozytorium zawiera dokumentację dotyczącą sterowania robotem, ładowania polityk, uruchamiania symulatora i zarządzania aktualizacjami. To bardziej użyteczne niż zamknięty produkt oferujący jedynie zestaw przycisków, ale zarazem sygnalizuje, że Microduck jest przeznaczony dla osób gotowych czytać dokumentację i samodzielnie usuwać problemy.
Pytanie ekonomiczne nie brzmi więc po prostu: czy 399 dolarów to mało? Ważniejsze jest to, czy platforma obniża koszt przeprowadzenia wartościowego eksperymentu. Jeśli użytkownik może uruchomić politykę, zmienić jeden element, odtworzyć wynik i udostępnić model, odpowiedź może być twierdząca. Jeśli jednak robot przez większość czasu czeka na naprawę, zgodne oprogramowanie albo komputer deweloperski, cena początkowa będzie miała mniejsze znaczenie.
Decyzja Pollena o publikowaniu polityk i materiałów dotyczących treningu jest tu istotna. Społeczność może budować na wspólnej bazie zamiast zaczynać od pustego repozytorium. Dotychczasowa rola Hugging Face jako hostingu modeli i zbiorów danych daje projektowi także naturalny kanał dystrybucji. Rozpęd społeczności nie gwarantuje jednak jakości. Współdzielone modele potrzebują dokumentacji, wersjonowania i jasnych informacji o tym, gdzie zostały przetestowane.
Co obserwować po pierwszych dostawach
Najważniejsze dowody pojawią się wśród zwykłych właścicieli, a nie na scenie podczas wystąpienia. O tym, czy Microduck stanie się trwałą platformą robotyczną, zdecyduje kilka kwestii.
Po pierwsze, jak bardzo dostarczone roboty będą zbliżone do konstrukcji pokazanych podczas premiery? Niewielkie zmiany w silnikach, czujnikach, zachowaniu baterii lub tolerancjach produkcyjnych mogą wpływać na poruszanie się. Udany prototyp nie oznacza automatycznie powtarzalnej jednostki produkcyjnej.
Po drugie, jak często użytkownicy będą tworzyć i udostępniać zachowania działające na więcej niż jednym robocie? Jeśli polityka wytrenowana przez jednego właściciela będzie niezawodnie przenosić się na inną jednostkę, platforma pokaże, że jej interfejsy sprzętowe i programowe są wystarczająco stabilne dla badań społecznościowych. Jeśli każdy robot będzie wymagał szerokiego indywidualnego dostrajania, bariera wejścia pozostanie wysoka.
Po trzecie, jak trwały okaże się sprzęt podczas zwykłych eksperymentów? Robot zaprojektowany z myślą o upadkach potrzebuje realistycznej strategii dotyczącej części zamiennych i napraw. Wymienne silniki i przewody są przydatne, ale kupujący potrzebują też jasnych procedur kalibracji, wymiany baterii i diagnozowania usterek czujników.
Po czwarte, jak z czasem będzie wyznaczana granica otwartości projektu? Obecny poziom otwartości oprogramowania ma znaczenie, ale deweloperzy będą oczekiwać stabilnych interfejsów API, powtarzalnych kompilacji, jasnych zasad licencjonowania i przewidywalnego dostępu do stosu treningowego. Jeśli ważne funkcje trafią za paywall lub do zastrzeżonych usług, edukacyjna obietnica platformy się zawęzi.
Wreszcie, czy społeczność znajdzie dla robota użyteczne zastosowania wykraczające poza rozrywkę? Wyścigi i piłka nożna skutecznie pokazują zagadnienia związane z poruszaniem się, ale trwalsze zastosowania mogą obejmować kursy, testy porównawcze, badania nad dostępnością, eksperymenty klasowe i koordynację wielu robotów. Platforma nie musi rozwiązywać problemu prac domowych, by mieć znaczenie. Musi jednak wspierać pytania, na które nie da się odpowiedzieć wyłącznie w symulacji.
Mały robot z realistycznym zadaniem
Microduck łatwo zlekceważyć, bo jego sylwetka jest zabawna. W praktyce jego zadanie jest poważniejsze i bardziej ograniczone, niż sugerowałby pokaz sceniczny. To niedrogi fizyczny poligon doświadczalny, pozwalający uczyć się, jak polityka zamienia się w ruch, jak błędy symulacji ujawniają się na sprzęcie oraz jak współdzielić oprogramowanie między rzeczywistymi maszynami.
Odnotowany wzrost liczby zamówień przedpremierowych daje Pollenowi szansę udowodnienia, że ten pomysł działa także poza wydarzeniem premierowym. Firma będzie musiała dostarczać powtarzalny sprzęt, utrzymywać użyteczny stos oprogramowania i jasno komunikować ograniczenia robota. Właściciele powinni traktować maszynę jako platformę eksperymentalną, a nie magicznego autonomicznego pupila.
Jeśli te warunki zostaną spełnione, Microduck może zająć użyteczne miejsce pośrodku świata robotyki. Nie uprości fizycznej sztucznej inteligencji, ale może ułatwić przeprowadzenie pierwszego poważnego eksperymentu. To lepsza miara wartości produktu niż jego zdolność do uroczej prezentacji na scenie konferencji.
Related articles
Śrubowiec nowego świata a zwierzęta domowe: co właściciele wychodzących pupili powinni sprawdzać i kiedy zadzwonić do weterynarza
Śrubowiec nowego świata nie jest powodem do paniki każdego właściciela psa czy kota. Najważniejsze są regularne oględziny ran, uwzględnienie historii podróży, ostrożność wobec domowych metod leczenia i szybki kontakt z weterynarzem, gdy rana wygląda nietypowo.
Czy ograniczenie rekreacyjnego czasu przed ekranem sprawia, że dzieci są bardziej aktywne? Co wykazało duńskie badanie
Duńskie randomizowane badanie wykazało, że dzieci poruszały się więcej po gwałtownym ograniczeniu rekreacyjnego korzystania z ekranów przez dwa tygodnie. Wynik jest rzeczywisty, ale nie uzasadnia powszechnego zakazu ani magicznego limitu.
Maskowane wektory AAV reagują na tkanki, światło i uszkodzenia
Badanie w *Nature Materials* pokazuje u myszy, jak chemicznie zamaskowane wektory AAV można aktywować enzymem wątroby, światłem bliskiej podczerwieni albo chemią uszkodzonej tkanki. To obiecująca strategia przedkliniczna, a nie gotowa terapia dla ludzi.
Jak bezpiecznie kupować tani kajal po wycofaniu produktu z ołowiem
Kanadyjskie wycofanie konkretnych produktów kohl pokazuje, jak sprawdzać tanią kolorówkę: nazwę, etykietę, sprzedawcę i źródło informacji, bez mylenia próby uczuleniowej z badaniem zanieczyszczeń.
Comments
Sign in to comment.
No comments yet.