مخطط SANDO للطائرات المسيّرة من MIT يجعل ضمان السلامة المحدود ذا أهمية
يقدّم مخطط SANDO خطوة جادة نحو ملاحة أكثر أماناً للطائرات المسيّرة في بيئات مجهولة ومتغيرة. لكن أهميته الحقيقية تكمن في افتراضاته المعلنة، وفي المشكلات التشغيلية التي لا تستطيع نظرية رياضية حلّها.
تواجه طائرة مسيّرة تحلّق داخل مبنى غير مُخَرَّط، أو فوق حريق غابات، أو في نفق منجم، مشكلة يسهل وصفها ويصعب حلها: فقد يصبح المسار الآمن قبل لحظات غير آمن قبل أن تصل الطائرة إلى المنعطف التالي. قد يتحرك عائق، أو يعجز مستشعر عن رصده، وقد يظل المخطِّط سريعاً بما يكفي للاستجابة معتمداً على تفضيل مرن بدلاً من قيد سلامة صارم.
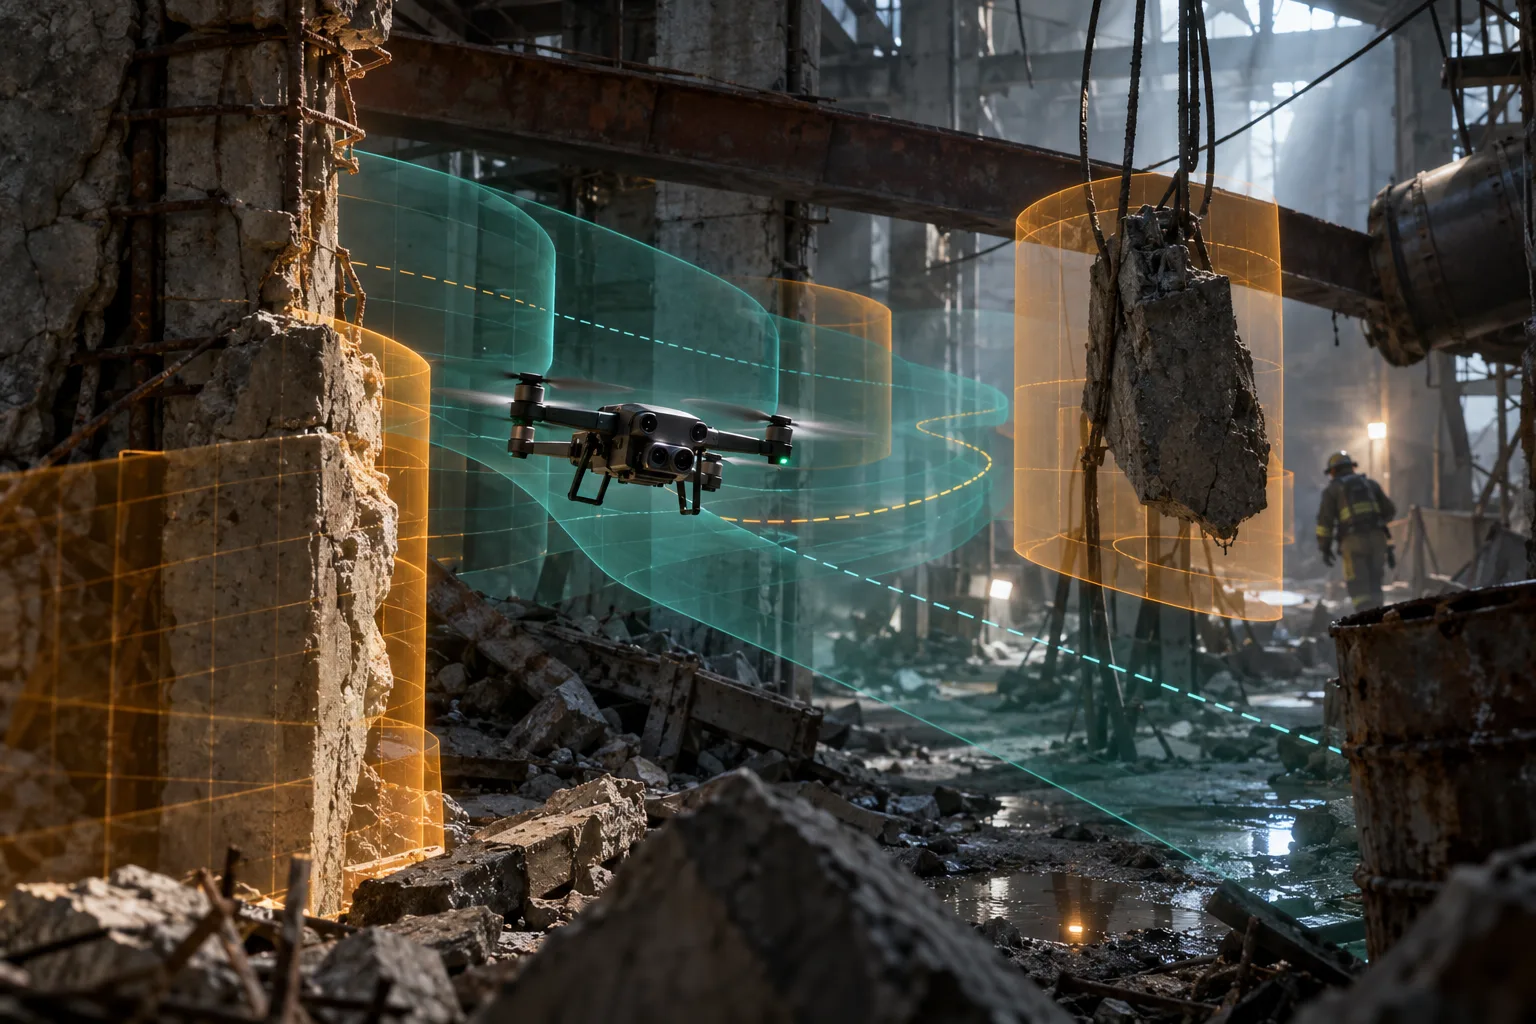
طوّر باحثون في معهد ماساتشوستس للتكنولوجيا نظاماً لتخطيط الرحلات يُسمى SANDO، وهو اختصار لعبارة Safe Autonomous trajectory planning for Dynamic unknOwn environments، أي التخطيط الآمن المستقل للمسارات في البيئات الديناميكية المجهولة. صُمم النظام لطائرة لا تعرف الخريطة مسبقاً، وعليها أيضاً أن تتعامل مع عوائق لا يمكن التنبؤ بحركتها المستقبلية. ويقول المعهد إن SANDO أنتج مسارات خالية من الاصطدام في المحاكاة، وتجنب العوائق المتحركة في 12 رحلة اختبارية واقعية.
هذه نتيجة بحثية مهمة، خصوصاً لأن العمل يجمع بين التحليل الرسمي واختبارات على عتاد محمول جواً. لكنها ليست شهادة عامة بأن الطائرة آمنة في كل بيئة واقعية. يعتمد ضمان SANDO على افتراضات معلنة تخص سرعة العوائق، والإدراك الحسي، وخطأ التقدير، وديناميكيات المركبة، والقدرة على إعادة التخطيط باستمرار. هذه الشروط ليست هامشاً صغيراً. إنها الحد الذي يحدد معنى النتيجة.
الطريقة المفيدة لقراءة SANDO هي اعتباره بنية للسلامة في طبقة صعبة واحدة من الاستقلالية، لا بديلاً عن الطيارين أو قواعد المجال الجوي أو العتاد الموثوق أو الحكم التشغيلي.
المشكلة التي صُمم SANDO لحلها
تعمل معظم مخططات الطائرات المسيّرة المستقلة في منطقة ما بين السرعة واليقين. قد يكون النظام سريع الاستجابة لأنه يختبر مسارات محتملة ويضع تكاليف أعلى على المسارات التي تمر قريباً من العوائق. وقد ينجح ذلك في البيئات العادية، لكن التكلفة ليست هي نفسها الحظر. فإذا حصل المسار الأقصر على تقييم أفضل إجمالاً، يمكن لخوارزمية التحسين أن تختاره رغم اقترابه المقلق من جسم ما.
تستخدم مخططات أخرى قيوداً صارمة. فهي تستبعد المسارات التي تدخل عوائق معروفة، ويمكنها تقديم ضمانات أقوى، لكن الحساب يصبح أصعب كلما ازدادت البيئة تعقيداً أو اضطر النظام إلى التفكير في الزمن. فالعائق الثابت يمثل مشكلة هندسية بالفعل. أما العائق المتحرك فيحوّلها إلى مشكلة هندسية وزمنية معاً: إذ يجب على الطائرة أن تتجنب ليس فقط مكان الجسم الآن، بل أيضاً المكان الذي يمكن أن يكون فيه أثناء مرور الطائرة في الحيز نفسه.
وتجمع أصعب الحالات ثلاثة أنواع من عدم اليقين:
- تبدأ الطائرة من دون خريطة كاملة.
- قد تتحرك العوائق بطرق لا يستطيع المخطِّط التنبؤ بها بدقة.
- يجب أن تتخذ المركبة قرارات سريعة بما يكفي للطيران باستخدام حاسوبها الموجود على متنها.
قد يصبح المسار المحسوب على خريطة ثابتة غير صالح بمجرد دخول شخص أو مركبة أو طائرة أو قطعة حطام إليه. وقد يتأخر المخطِّط الذي يكتفي بالاستجابة بعد وقوع التغيير، خصوصاً في الأماكن الضيقة أو عند السرعات العالية. ويهدف SANDO إلى إبقاء حساب السلامة نشطاً بينما تكتشف المركبة محيطها.
يذكر وصف المعهد للنظام أن المخطِّط طُوّر لحالات مثل البحث والإنقاذ في المباني المنهارة، واستكشاف المناجم، والتوصيل عبر المناطق المزدحمة. وهذه فئات تطبيق معقولة، لكنها توضح أيضاً سبب أهمية المشكلة. ففي منطقة كارثة، لا تكون البيئة مجهولة فحسب، بل قد تتغير بسبب النار أو سقوط المواد أو عمال الطوارئ أو الغبار أو الدخان أو الطائرات الأخرى.
كيف يعمل ممر السلامة
يقسم SANDO المهمة إلى أجزاء مترابطة. يبدأ ببناء تمثيل للبيئة اعتماداً على مستشعرات الطائرة. ثم ينشئ مساراً عالمياً يفضّل المناطق التي يتوافر فيها مجال أكبر. ويصف MIT ذلك بأنه مخطِّط قائم على خريطة حرارية: إذ تحصل المناطق ذات الكثافة الأعلى من العوائق على تكاليف مخاطر أكبر، ما يشجع المسار على الابتعاد عن المناطق المزدحمة أو غير المؤكدة عندما تتوافر بدائل.
أما الجزء الأكثر تميزاً فهو ممر السلامة المعتمد على الزمن. فبدلاً من معاملة كل عائق متحرك مكتشف كما لو كان يمكنه احتلال أسوأ موضع ممكن طوال أفق التخطيط، يقدّر SANDO منطقة يمكن لكل عائق الوصول إليها خلال كل فترة زمنية. وتسمّي الورقة هذه المناطق المتدرجة زمنياً ممرات الطيران الآمنة المكانية-الزمانية.
الفكرة الأساسية واضحة. إذا كان معروفاً أن العائق لا يتحرك أسرع من سرعة قصوى محددة، يستطيع المخطِّط وضع حجم واقٍ حوله يتمدد بحسب الوقت المتاح للحركة. ويجب أن يبقى المسار المخطط للطائرة خارج ذلك الحجم في الزمن المعني. ومع تقدم الوقت، يمكن إعادة بناء الممر باستخدام ملاحظات المستشعرات الجديدة.
وهذا أكثر إفادة من حاجز ثابت واحد. فقد يجعل حاجز شديد التحفظ حول عائق ما بيئة كثيفة تبدو مستحيلة الملاحة. أما الحاجز المدرك للزمن فيمكن أن يكون أصغر عندما تمر المركبة بسرعة، وأكبر عندما يكون لدى العائق وقت أطول للحركة. وتظل النتيجة محافظة، لكنها تنفق هذا التحفظ حيث يكون ذا صلة فيزيائية.
يستخدم تحسين المسار النهائي قيوداً صارمة لتجنب الاصطدام ضمن برنامج تربيعي مختلط الأعداد الصحيحة. وهذه الصياغة تتطلب حسابياً موارد كبيرة، لذلك يقدّم الباحثون تقنية لحذف المتغيرات تهدف إلى تقليل عدد القرارات التي يتعين على خوارزمية التحسين التعامل معها. وتذكر الورقة البحثية أن هذه التقنية حققت تسريعاً يصل إلى 7.4 أضعاف في زمن التحسين.
عملياً، لا يطلب SANDO من شبكة عصبية أن تخمّن ما إذا كان المسار يبدو آمناً. إنه يستخدم الإدراك الحسي لتحديث نموذج هندسي، ثم يحل مشكلة تخطيط مقيدة يُعامل فيها تجنب الاصطدام بوصفه شرطاً لا يمكن التنازل عنه. وهذا الفرق مهم. فقد تظل تقنيات التعلم مستخدمة في اكتشاف العالم وتصنيفه، لكن المسار النهائي يُفحص وفق صياغة سلامة صريحة.
ما الذي تثبته الاختبارات فعلاً
تتكون الأدلة المعلنة من ثلاث طبقات. في المحاكاة، قورِن SANDO بأنظمة تخطيط أخرى عبر بيئات ثابتة وديناميكية. ويقول MIT إنه بلغ الأهداف أسرع من عدة أساليب متقدمة مع تجنب الاصطدامات في السيناريوهات المختبرة. وتذكر الورقة أن النظام حقق أعلى معدل نجاح عبر شروط الاختبار المرجعية من دون خرق للقيود.
تستخدم الطبقة الثانية الإدراك الحسي بدلاً من خريطة مثالية للحقيقة الأرضية. وهذا مهم لأن المخطِّط قد يبدو مثيراً للإعجاب عندما يتلقى مواقع العوائق الدقيقة من جهاز محاكاة. أما الطائرة الواقعية فعليها استنتاج البيئة من الكاميرات أو مستشعرات العمق أو الليدار أو قياسات أخرى على متنها، وكل منها محدود المدى وغير مثالي التوقيت. لذلك فإن تجارب SANDO التي تضع الإدراك داخل الحلقة أكثر إفادة من عرض مثالي يعتمد على الخريطة وحدها.
أما الطبقة الثالثة فهي التحقق على العتاد. يذكر MIT أن النظام أجرى 12 رحلة اختبارية بطائرة مسيّرة حقيقية وتجنب فيها عوائق متحركة. ويصف ملخص الورقة ست رحلات آمنة في بيئات ثابتة وعشر رحلات بين عوائق ديناميكية؛ ويبدو أن الأرقام تختلف لأن الورقة وملخص MIT اللاحق يحسبان مجموعات الاختبار بطريقة مختلفة. والاستنتاج الآمن هو أن العمل تضمن تجارب متكررة على متن الطائرة، لا أنه أنجز تجربة تشغيلية واسعة.
خططت الطائرة وأعادت التخطيط باستخدام حاسوبها ومستشعراتها الخاصة. وهذا يمثل عتبة مفيدة في أبحاث الروبوتات. فالنظام الذي يعتمد على محطة عمل خارجية قوية قد يثبت فكرة خوارزمية من دون أن يبرهن على إمكانية تشغيلها في مركبة قابلة للنشر. ولا يجعل التنفيذ على متن الطائرة النظام جاهزاً للإنتاج، لكنه يغلق فجوة مهمة بين المحاكاة والعرض الجوي.
كما ينبغي قراءة الاختبارات ضمن سياقها. فاثنتا عشرة رحلة تكفي لإظهار أن التنفيذ يمكن أن يعمل في ظروف مختارة. لكنها لا تكفي لإثبات الموثوقية عبر الطقس، والإضاءة، والدخان، والأسطح العاكسة، وتدهور المستشعرات، وفقدان الاتصالات، وتقادم البطارية، وسلوك الطائرة غير المعتاد، أو النشاط البشري الكثيف. ولا تستطيع حملة بحثية قصيرة تغطية هذا النطاق بأكمله.
الضمان مشروط وليس سحرياً
يمكن إساءة فهم عبارة «ضمان خلو المسار من الاصطدام» إذا حُذفت الافتراضات من الصورة. يعتمد تحليل SANDO الرسمي على حدود يجب أن يعرفها النظام أو يقدّرها. وأهمها سرعة العائق القصوى. فإذا استطاع جسم متحرك أن يقطع مسافة أبعد أو يتحرك أسرع من الحد المستخدم لتوسيع منطقة السلامة، فقد لا يعود الممر يغطي كل موضع مستقبلي ممكن.
ويعتمد الضمان أيضاً على الإدراك وتقدير الحالة. فلا يستطيع المخطِّط فرض قيد صارم حول عائق إلا إذا اكتُشف العائق، ومُثّل في الموضع الصحيح، وأُرفق بهامش عدم يقين كبير بما يكفي. فقد تفشل الكاميرا في رؤية جسم داكن أمام خلفية داكنة. وقد تكون عودة الليدار متفرقة أو مشوهة بسبب المطر أو الغبار أو الزجاج أو النباتات أو الأسطح العاكسة. وقد يُحجب شخص متحرك جزئياً إلى أن لا يبقى مجال كاف للمناورة.
وهناك أيضاً فرق بين النموذج الرياضي والطائرة الفعلية. يمكن للتحليل أن يضم حجم الطائرة وحدود حركتها، لكن المركبة الواقعية لها تأخيرات في المشغلات، واهتزاز، واضطرابات هوائية، وحدود للبطارية، وتأثيرات للحرارة، وأعطال برمجية. وإذا لم تستطع الطائرة اتباع المسار المحسّن بدقة كافية، فقد لا يكون المسار الآمن في النموذج آمناً في العالم الحقيقي.
ويجب أن يظل النظام قابلاً للتنفيذ تكرارياً: فعند وصول ملاحظة جديدة، ينبغي أن يظل من الممكن العثور على استمرار صالح. قد ينتج المخطِّط مساراً آمناً للمقطع التالي، ثم يترك الطائرة في موضع لا يوجد منه مسار آمن إلى الهدف النهائي. ويساعد تصميم الممر المتغير زمنياً في SANDO على معالجة هذه المشكلة، لكنه لا يلغي الحاجة إلى سلوك احتياطي. فالمنتج الناضج يحتاج إلى قواعد واضحة للإبطاء أو التحويم أو العودة أو الهبوط أو تسليم التحكم إلى إنسان عندما لا يبقى أي ممر قابل للتنفيذ.
هذه القيود تجعل النتيجة أكثر مصداقية، لا أقل. فالنظرية مفيدة تحديداً لأنها تحدد ما يجب أن يكون صحيحاً. ويبدأ العمل الهندسي عندما يختبر المشغّلون إمكانية مراقبة تلك الشروط وفرضها والتعافي من خرقها أثناء المهام الحقيقية.
لماذا يهم ذلك في الاستجابة للكوارث
ترسل فرق البحث والإنقاذ الروبوتات غالباً إلى أماكن لا يستطيع الناس دخولها بأمان. ويمكن لطائرة مسيّرة صغيرة أن تفحص مبنى منهاراً، أو تحدد مصادر الحرارة، أو ترسم خريطة لممر تحت الأرض، أو تحمل مستشعراً خفيفاً أمام فريق الاستجابة. في هذه البيئات قد لا يتوافر نظام GPS، وقد تصبح الخرائط قديمة، وقد تصادف المركبة مستجيبين متحركين أو حطاماً متساقطاً.
نظام ملاحة «يتجنب العوائق عادةً» لا يناسب هذا الدور كثيراً. فتكلفة الاصطدام لا تقتصر على استبدال الطائرة. قد يؤدي التحطم إلى تدمير المشهد الوحيد لشخص محاصر، أو سد طريق، أو إشعال حريق في البطارية، أو إجبار مستجيب على دخول منطقة خطرة لاستعادة المركبة. ويمكن للقيود الرسمية أن تمنح مخططي المهمة أساساً أقوى لتقييم المخاطر.
وينطبق المنطق نفسه على التفتيش. فقد تحتاج طائرة تتحرك حول معدات صناعية أو جسور أو بنية تحتية للطاقة أو توربينات رياح إلى العمل قريباً من المنشآت مع الحفاظ على مسافة آمنة من العمال والآلات الأخرى. وقد يساعدها الممر المدرك للزمن في التعامل مع رافعات أو مركبات أو أفراد يدخلون منطقة العمل على نحو غير متوقع. وقد يكون ذلك مفيداً بوجه خاص عندما لا تستطيع خريطة ثابتة تمثيل التغيرات اليومية.
لكن مهمات الإنقاذ والتفتيش تفرض أيضاً متطلبات أشد من رحلة مختبرية. فقد يضعف الدخان الإدراك الحسي. وقد تدفع الرياح المركبة خارج ديناميكياتها المتوقعة. وقد يتحرك المستجيب بطريقة لا يمكن التنبؤ بها لأن الأولوية الإنسانية ليست التصرف مثل عائق ذي حدود معروفة. وسيحتاج النظام التشغيلي إلى قواعد احتياطية محافظة وبنية واضحة للصلاحيات: من يستطيع إيقاف الطائرة، وكيف يتولى مشغّل بعيد التحكم، وماذا يحدث إذا انقطعت الاتصالات.
ما الذي لا يحله ذلك لطائرات التوصيل
يُعد توصيل الطرود حالة استخدام تجارية واضحة، لكن SANDO وحده لا يجعل التوصيل المستقل قابلاً للتطبيق. فمشغّل التوصيل يحتاج إلى أكثر من تجنب العوائق محلياً. يحتاج إلى تصريح للمسار، وتنسيق للمجال الجوي، وتحديد الهوية، وسياج جغرافي، ومراقبة للطقس، واتصالات موثوقة، وإجراء للهبوط أو التسليم، وطريقة للتعامل مع الأشخاص والحيوانات والأسلاك والمركبات غير المتوقعة.
في الولايات المتحدة، ما تزال إرشادات إدارة الطيران الفدرالية الحالية للجزء 107 تتضمن متطلبات الرؤية المباشرة للعمليات العادية، بينما تتطلب الرحلات خارج مجال الرؤية المباشرة عموماً إعفاءً أو تصريحاً آخر ينطبق عليها. كما تضع الإدارة شروطاً للعمليات فوق الأشخاص والمركبات المتحركة. ويمكن لمخطِّط أفضل أن يدعم طلب اعتماد مستقبلي، لكنه لا يمنح وحده الإذن بالطيران.
من السهل أن يضيع هذا الفرق في التغطية الإعلامية للمنتجات. فقولنا «تستطيع الطائرة تجنب عائق متحرك مجهول» يصف قدرة تقنية. أما قولنا «يستطيع المشغّل تنفيذ مسار توصيل غير مراقب عبر حي سكني» فيصف خدمة كاملة تشمل التنظيم والصيانة والتأمين والقبول العام والاستجابة للحوادث. الأولى نتيجة بحثية. والثانية منظومة أعمال وسلامة ما زال يتعين بناؤها.
ومع ذلك، يمكن أن يصبح SANDO جزءاً من هذه المنظومة. فقد تستخدم طائرة التوصيل مخطِّطاً محلياً رسمياً كطبقة تحت خدمة لإدارة المسار. وتقرر إدارة المسار أين يُسمح للطائرة بالذهاب، بينما يحافظ المخطِّط المحلي عليها داخل ممر آمن مع تغير الظروف. ويشبه هذا الفصل طريقة هندسة كثير من الأنظمة الحساسة للسلامة: تختار سياسة المهمة عالية المستوى السلوك المسموح، بينما يفرض المتحكم منخفض المستوى القيود الفيزيائية.
السؤال التشغيلي هو مقدار التحفظ المطلوب
لهوامش السلامة تكلفة دائماً. فإذا كانت السرعة القصوى المفترضة لعائق ما مرتفعة، فإن حجم السلامة القابل للوصول ينمو سريعاً. وقد تحتاج الطائرة إلى سلوك مسار أطول، أو الإبطاء، أو إعلان أن الممر غير قابل للتنفيذ. أما إذا كان الحد منخفضاً جداً، فلن يغطي الضمان البيئة الواقعية. ولذلك فإن اختيار الحد قرار تقني وتشغيلي في الوقت نفسه.
قد يقبل فريق استجابة للكوارث مساراً بطيئاً لحماية مستشعر ثمين. وقد تريد شركة توصيل مسارات أكثر كفاءة، لكنها تكون أقل استعداداً للتحويم فوق منطقة مأهولة. وقد يفضّل مشغّل تفتيش أن تتراجع الطائرة كلما دخل عامل إلى منطقة العمل. ويمكن للخوارزمية نفسها أن تنتج سلوكاً مختلفاً تبعاً لعواقب الفشل وكلفة الانقطاع.
وهنا يكون مكوّن الخريطة الحرارية في SANDO مفيداً من الناحية المفاهيمية. فالمخطِّط لا يعامل كل مسار عبر المجال الخالي على أنه جذاب بالقدر نفسه. ويمكنه الابتعاد عن المناطق المزدحمة حتى عندما تكون قابلة للعبور تقنياً. وفي عملية نشر واقعية، يمكن لخريطة المخاطر أن تضم أكثر من كثافة العوائق: عدم اليقين، ووجود البشر، والتعرض للرياح، ومخارج الطوارئ، ومناطق حظر الطيران، وجودة بيانات المستشعرات المتاحة.
ينبغي لنظام استقلالية جيد أن يجعل هذه المقايضات مرئية. يجب أن يستطيع المشغّلون معرفة سبب رفض مسار، وأي افتراض جعله غير آمن، وما إذا كانت الطائرة تقترب من عتبة احتياطية. وتكون لوحة تعرض حد السرعة الحالي، وثقة الاستشعار، والعرض المتبقي للممر، والوقت حتى دورة إعادة التخطيط التالية، أكثر فائدة من وسم أسود الصندوق يقول «آمن».
قد تكون البرمجيات مهمة بقدر أهمية الطائرة
يشير SANDO أيضاً إلى تحول أوسع في الروبوتات. فكثيراً ما يُقاس التقدم بجسم المركبة أو بطاريتها أو حجم نموذجها. لكن العامل المحدِّد في البيئات الصعبة قد يكون بدلاً من ذلك طبقة البرمجيات التي تصل الإدراك بالفعل أثناء العمل تحت عدم اليقين. ولا تحتاج الطائرة إلى جسم شبيه بجسم الإنسان للاستفادة من تخطيط أفضل. إنها تحتاج إلى متحكم يفهم متى تغير العالم، ويعامل القيود الفيزيائية على أنها غير قابلة للتفاوض.
وتكتسب الأبحاث قيمة محتملة لأنها تُقدَّم بوصفها خوارزمية وبرهاناً وتنفيذاً. وتسرد سجلات منشورات مختبر التحكم الجوي في MIT العمل إلى جانب أبحاث أخرى في تخطيط المسارات، بينما توفر الورقة تفاصيل كافية للباحثين لفحص الافتراضات وإعادة إنتاج أجزاء من التقييم. وهذا أنفع للمجال من فيديو طيران مصقول لا يصف المخطِّط أو مدخلات المستشعرات أو حالات الفشل.
وقد يوسّع كود البحث المفتوح هذه القيمة إذا ظل مصاناً وإذا اختبرته فرق مستقلة خارج العتاد والبيئات الأصلية. وستكون الأدلة التالية الأكثر أهمية هي التجارب الأطول، والمستشعرات المتنوعة، والاضطرابات الأشد، والحجب، وتدهور الإدراك، والإخفاقات المتعمدة. ومن المفيد أيضاً الإبلاغ عن حالات الاقتراب من الاصطدام، والتوقفات الطارئة، والخطط غير القابلة للتنفيذ، وتدخلات المشغّلين، لا عن الرحلات الناجحة فقط.
وبالنسبة إلى الروبوتات التجارية، قد تكون الحالات السلبية أكثر إفادة من معدل النجاح المعلن. فالنظام الذي يتوقف بأمان ويطلب المساعدة أكثر قيمة من نظام يواصل الحركة حتى يصل إلى حافة هشة من نموذجه. وقد تحدد جودة السلوك الاحتياطي ما إذا كان بالإمكان اعتماد المخطِّط وتشغيله حول الناس.
ما الذي ينبغي مراقبته لاحقاً
إسهام SANDO المباشر ضيق ومحدد: فهو يوضح كيف يمكن لطائرة مسيّرة أن تجمع بين نمذجة العوائق المعتمدة على الزمن، وقيود المسار الصارمة، والتحسين السريع، وإعادة التخطيط على متنها في بيئة ديناميكية مجهولة. وهذا يكفي لجعله نتيجة مهمة في تخطيط الطيران المستقل. لكنه ليس دليلاً على أن الطائرات المسيّرة متعددة الأغراض أصبحت جاهزة لملاحة أي مجال عام من دون إشراف.
ينبغي أن تكون المراحل التالية ملموسة. فعلى الباحثين أن يوضحوا كيف يقدّر النظام حدود سرعة العوائق في الميدان، وكيف يتصرف عند خرق هذه الحدود، ومقدار الأداء الذي يُفقد عندما تُزاد هوامش عدم اليقين. وعليهم اختبار المخطِّط مع انقطاع المستشعرات، وتأخر الاتصالات، والرياح، وضعف الرؤية، والعوائق التي لا تمثلها الأحجام الهندسية البسيطة تمثيلاً جيداً.
وعلى الجهات التي ستنشر النظام أن تطرح مجموعة مختلفة من الأسئلة: هل يستطيع النظام شرح سبب رفض مسار؟ هل يمكن لإنسان مقاطعته فوراً؟ هل لديه سياسة هبوط آمن؟ هل يمكن تدقيق افتراضاته بعد حادث؟ وكيف ينسجم مع إطار تصاريح المجال الجوي والتحكم التشغيلي؟
قد تبدو هذه الأسئلة أقل إثارة من ادعاء تجنب الاصطدام المضمون. لكنها الأسئلة التي تحدد ما إذا كانت النظرية ستصمد عند احتكاكها بمهمة عاملة. يهم SANDO لأنه ينقل جزءاً من هذا النقاش من الثقة المبهمة نحو شروط صريحة. والإنجاز العملي ليس أن الطائرة أصبحت معصومة من الخطأ، بل أن ادعاء السلامة صار قابلاً للفحص والاختبار والتحسين في نهاية المطاف.
المصادر
- نظام تخطيط يضمن بقاء مسار طيران الروبوت خالياً من الاصطدام، MIT News، 7 أكتوبر 2026.
- SANDO: التخطيط الآمن المستقل للمسارات في البيئات الديناميكية المجهولة، arXiv، 8 أبريل 2026.
- منشورات مختبر التحكم الجوي، مختبر التحكم الجوي في MIT.
- لوائح أنظمة الطائرات الصغيرة غير المأهولة، الجزء 107، إدارة الطيران الفدرالية، 6 يوليو 2026.
- نظرة عامة عامة على العمليات فوق الأشخاص، إدارة الطيران الفدرالية.
Related articles
إطلاق فاراداي فيوتشر لروبوتات 919 يختبر قدرة محفظة المنتجات على التحول إلى أعمال نشر وتشغيل
تقدم فاراداي فيوتشر في إطلاق 19 سبتمبر مجموعة من الروبوتات الشبيهة بالبشر والرباعية والمناولات المتنقلة وحلول القطاعات كمنصة واحدة. لكن الاختبار الحقيقي هو قدرة العملاء على تشغيلها وقياس نتائجها خارج العرض التجريبي.
صفقة كوالكوم مع PickNik تضع تخطيط حركة الروبوتات المفتوح في قلب الذكاء الاصطناعي المادي
تتجاوز صفقة كوالكوم المرتقبة للاستحواذ على PickNik شراء شركة برمجيات؛ فهي تستهدف طبقة أساسية تعمل تحت أنواع كثيرة من الروبوتات. نجاحها سيتوقف على تسريع MoveIt من دون التضحية بانفتاحه.
فقدان Cursor لنماذج OpenAI إنذار لسلسلة توريد البرمجة بالذكاء الاصطناعي
يوضح الإيقاف المخطط أن الوصول إلى النماذج داخل AI IDE اعتماد تشغيلي، وليس ميزة خفية.
السفر إلى تايلاند بميزانية محدودة بعد 15 سبتمبر 2026: تحقّق من مدة دخولك قبل حجز إقامة طويلة
ما زالت تايلاند مناسبة لرحلة اقتصادية، لكن إطار الإعفاء من التأشيرة يتغير في 15 سبتمبر 2026. قبل حجز الطيران والفنادق، يجب أن تعرف ما إذا كان جواز سفرك يسمح بمدة الإقامة التي يحتاجها مخطط رحلتك.
Comments
Sign in to comment.
No comments yet.