El planificador de drones SANDO del MIT demuestra el alcance de una garantía de seguridad limitada
SANDO aborda una parte difícil de la navegación autónoma: mantener una ruta segura cuando el mapa cambia y los obstáculos se mueven. Su valor está en hacer explícitas las condiciones de la garantía y los problemas operativos que un teorema no resuelve.
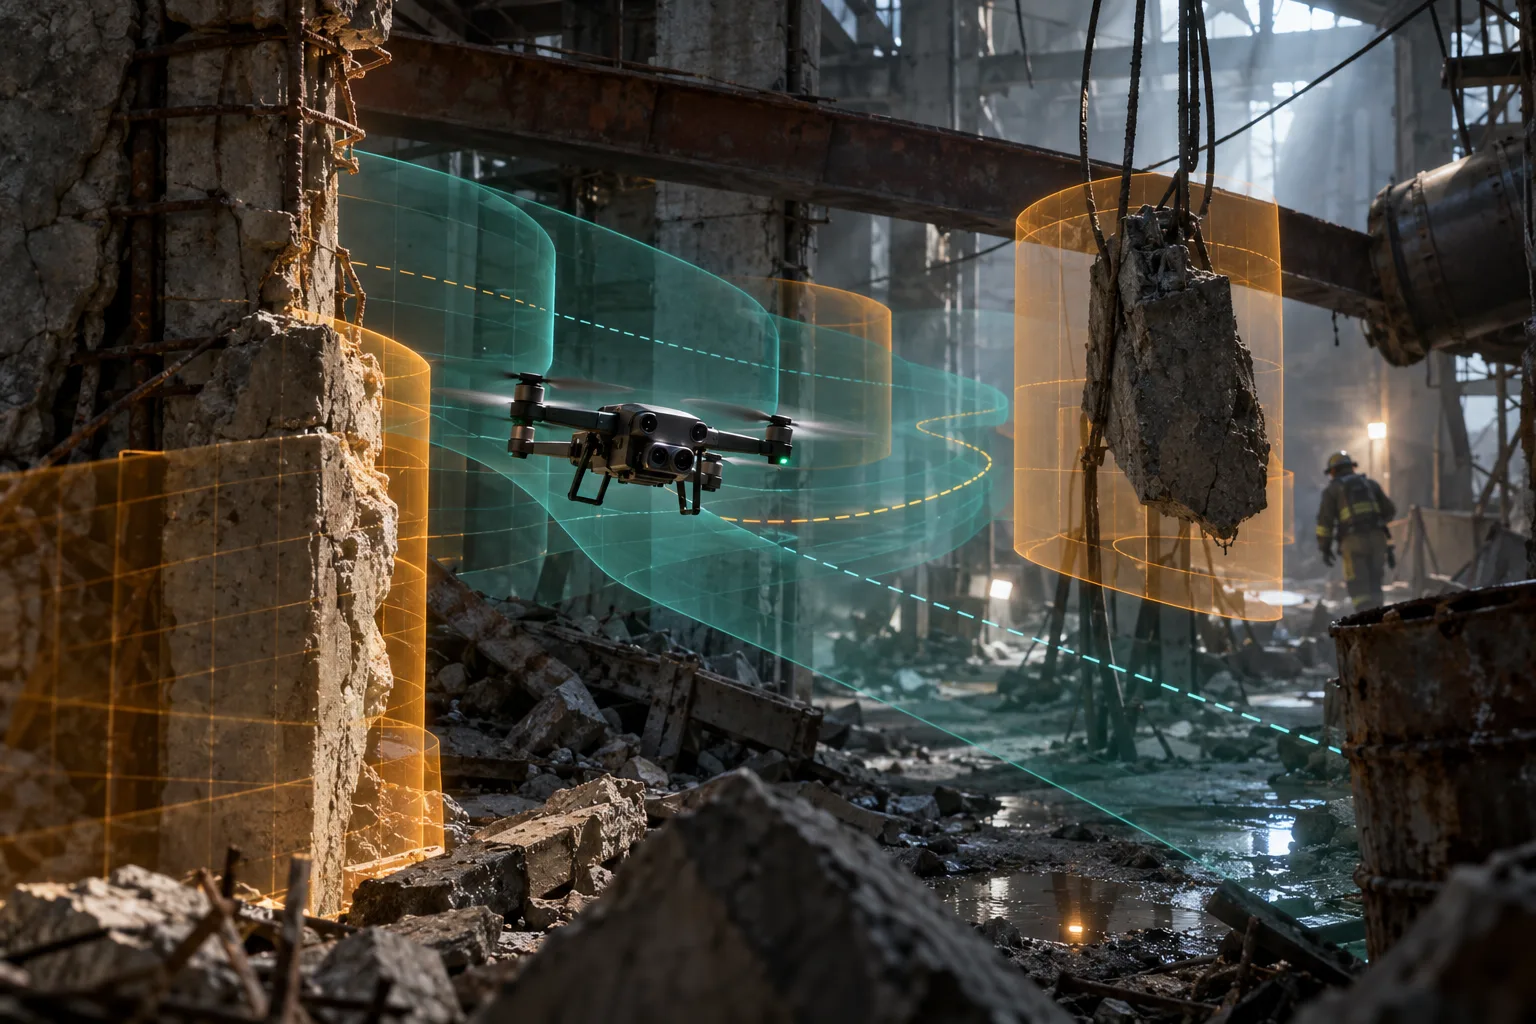
Un dron que vuela por un edificio sin cartografiar, un bosque en llamas o un túnel minero se enfrenta a un problema fácil de describir y difícil de resolver: la ruta que era segura hace un momento puede dejar de serlo antes de que la aeronave llegue al siguiente giro. Un obstáculo puede moverse, un sensor puede no detectarlo y un planificador lo bastante rápido para reaccionar puede seguir basándose en una preferencia flexible, no en una restricción de seguridad estricta.
Investigadores del MIT han desarrollado un sistema de planificación de vuelo llamado SANDO —Safe Autonomous trajectory planning for Dynamic unknOwn environments— que aborda precisamente esa brecha. El sistema está diseñado para un dron que no conoce el mapa de antemano y debe tener en cuenta obstáculos cuyo movimiento futuro también se desconoce. El MIT afirma que SANDO produjo planes sin colisiones en simulación y evitó obstáculos dinámicos en 12 vuelos de prueba reales.
Es un resultado de investigación relevante, sobre todo porque combina análisis formal con pruebas sobre hardware embarcado. No es, sin embargo, un certificado general de que un dron sea seguro en cualquier entorno real. La garantía de SANDO depende de supuestos explícitos sobre la velocidad de los obstáculos, la percepción, el error de estimación, la dinámica del vehículo y la capacidad de recalcular la ruta continuamente. Esas condiciones no son una nota al pie. Son el límite de lo que significa el resultado.
La forma útil de leer SANDO es como una arquitectura de seguridad para una capa difícil de la autonomía, no como sustituto de los pilotos, las normas del espacio aéreo, el hardware fiable o el criterio operativo.
El problema que SANDO intenta resolver
La mayoría de los planificadores autónomos para drones funcionan en algún punto de un espectro entre velocidad y certeza. Un sistema puede responder con rapidez porque muestrea rutas posibles y asigna costes más altos a las trayectorias que pasan cerca de los obstáculos. Eso puede funcionar bien en entornos ordinarios, pero un coste no equivale a una prohibición. Si la ruta más corta obtiene una puntuación globalmente mejor, el optimizador todavía puede elegir un recorrido que pase incómodamente cerca de un objeto.
Otros planificadores emplean restricciones estrictas. Excluyen las rutas que entran en obstáculos conocidos y pueden ofrecer garantías más fuertes, pero el cálculo se vuelve más difícil a medida que el entorno gana complejidad o el sistema tiene que razonar sobre el tiempo. Un obstáculo estático ya plantea un problema geométrico. Uno móvil plantea un problema geométrico y temporal: el dron debe evitar no solo el lugar donde está el objeto, sino también el lugar donde podría estar mientras la aeronave atraviesa ese mismo espacio.
La versión más difícil reúne tres incertidumbres:
- El dron parte sin un mapa completo.
- Los obstáculos pueden moverse de maneras que el planificador no puede predecir con exactitud.
- El vehículo debe tomar decisiones con la suficiente rapidez para volar usando su ordenador embarcado.
Una ruta calculada en un mapa estático puede quedar invalidada en cuanto una persona, un vehículo, una aeronave o un fragmento de escombro entra en ella. Un planificador que simplemente reaccione después de los hechos puede llegar demasiado tarde, especialmente en espacios confinados o a gran velocidad. SANDO pretende mantener activo el cálculo de seguridad mientras el vehículo descubre su entorno.
La descripción del sistema publicada por el MIT indica que el planificador se desarrolló para situaciones como la búsqueda y el rescate en edificios derrumbados, la exploración minera y el reparto en zonas concurridas. Son categorías de aplicación plausibles, pero también muestran por qué importa el problema. En una zona de desastre, el entorno no es simplemente desconocido. Puede estar cambiando a causa del fuego, la caída de materiales, los equipos de emergencia, el polvo, el humo u otras aeronaves.
Cómo funciona el corredor de seguridad
SANDO divide la tarea en varias piezas conectadas. Primero construye una representación del entorno a partir de los sensores del dron. Después crea una ruta global que favorece las zonas con más espacio disponible. El MIT lo describe como un planificador basado en un mapa de calor: las regiones con mayor densidad de obstáculos reciben costes de riesgo más altos, lo que anima a la ruta a alejarse de las zonas abarrotadas o inciertas cuando existen alternativas.
La parte más distintiva es el corredor de seguridad dependiente del tiempo. En vez de tratar cada obstáculo móvil detectado como si pudiera ocupar su peor posición posible durante todo el horizonte de planificación, SANDO estima una región alcanzable para cada intervalo temporal. El artículo denomina a estas regiones, organizadas por capas temporales, corredores de vuelo seguros espaciotemporales.
La idea de fondo es sencilla. Si se sabe que un obstáculo no puede moverse más rápido que una velocidad máxima determinada, el planificador puede colocar a su alrededor un volumen de protección que se expande según el tiempo disponible para el movimiento. La trayectoria prevista del dron debe mantenerse fuera de ese volumen en el momento correspondiente. A medida que pasa el tiempo, el corredor puede reconstruirse usando nuevas observaciones de los sensores.
Esto aporta más información que una única barrera estática. Una barrera muy conservadora alrededor de un obstáculo puede hacer que un entorno denso parezca imposible de atravesar. Una barrera consciente del tiempo puede ser menor cuando el vehículo pasará deprisa y mayor cuando el obstáculo haya tenido más tiempo para moverse. El resultado sigue siendo conservador, pero concentra esa cautela donde resulta físicamente pertinente.
La optimización final de la trayectoria usa restricciones estrictas de evitación de colisiones dentro de un programa cuadrático mixto-entero. Esa formulación exige mucho cálculo, así que los investigadores introducen una técnica de eliminación de variables destinada a reducir el número de decisiones que debe manejar el optimizador. El artículo de investigación informa de una aceleración de hasta 7,4 veces en el tiempo de optimización gracias a esa técnica.
En términos prácticos, SANDO no pide a una red neuronal que adivine si una ruta parece segura. Usa la percepción para actualizar un modelo geométrico y después resuelve un problema de planificación con restricciones en el que evitar colisiones se trata como un requisito. La distinción importa. La percepción aprendida todavía puede intervenir en la detección y clasificación del mundo, pero la ruta final se comprueba frente a una formulación de seguridad explícita.
Lo que demuestran realmente las pruebas
Las pruebas comunicadas tienen tres capas. En simulación, SANDO se comparó con otros sistemas de planificación en entornos estáticos y dinámicos. El MIT afirma que alcanzó los objetivos más rápido que varios enfoques de última generación y evitó colisiones en los escenarios evaluados. El artículo informa de la tasa de éxito más alta en sus condiciones de referencia sin violaciones de las restricciones.
La segunda capa utiliza percepción en lugar de un mapa perfecto de referencia. Esto importa porque un planificador puede parecer impresionante cuando recibe de un simulador las posiciones exactas de los obstáculos. Una aeronave real debe inferir el entorno a partir de cámaras, sensores de profundidad, lidar u otras mediciones embarcadas, todas con alcance limitado y sincronización imperfecta. Por eso, los experimentos de SANDO con percepción integrada en el circuito ofrecen más información que una demostración idealizada basada solo en un mapa.
La tercera capa es la validación sobre hardware. El MIT informa de 12 vuelos de prueba con un UAV real en los que el sistema evitó obstáculos dinámicos. El resumen del artículo habla de seis vuelos seguros en entornos estáticos y diez entre obstáculos dinámicos; las cifras difieren porque el artículo y el resumen posterior del MIT parecen contar de manera distinta las agrupaciones de pruebas. La conclusión prudente es que el trabajo incluyó experimentos embarcados repetidos, no que completara un ensayo operativo de gran escala.
La aeronave planificó y volvió a planificar usando su propio ordenador y sus propios sensores. Ese es un umbral útil en la investigación robótica. Un sistema que depende de una estación de trabajo externa puede demostrar una idea algorítmica sin mostrar que esa idea funciona en un vehículo desplegable. La ejecución embarcada no vuelve al sistema apto para producción, pero cierra una brecha importante entre la simulación y una demostración de vuelo.
Las pruebas también deben leerse en contexto. Doce vuelos bastan para mostrar que la implementación puede funcionar bajo condiciones seleccionadas. No bastan para establecer fiabilidad frente a distintas condiciones meteorológicas y de iluminación, humo, superficies reflectantes, degradación de los sensores, pérdidas de comunicación, envejecimiento de la batería, comportamientos inusuales de la aeronave o actividad humana densa. Ninguna campaña breve de investigación puede cubrir todo ese espacio.
La garantía es condicional, no mágica
La expresión “garantía sin colisiones” puede malinterpretarse si se omiten los supuestos. El análisis formal de SANDO depende de límites que el sistema debe conocer o estimar. El más importante es una velocidad máxima de los obstáculos. Si un objeto móvil puede desplazarse más lejos o más deprisa que el límite usado para expandir la región de seguridad, el corredor puede dejar de cubrir todas sus posiciones futuras posibles.
La garantía también depende de la percepción y de la estimación del estado. Un planificador solo puede imponer una restricción estricta alrededor de un obstáculo si lo detecta, lo representa en el lugar correcto y le asigna un margen de incertidumbre suficientemente amplio. Una cámara puede no ver un objeto oscuro sobre un fondo oscuro. Un retorno de lidar puede ser escaso o quedar distorsionado por la lluvia, el polvo, el cristal, la vegetación o las superficies reflectantes. Una persona en movimiento puede permanecer parcialmente oculta hasta que quede poco espacio para maniobrar.
También existe una diferencia entre un modelo matemático y una aeronave. El análisis puede incluir el tamaño y los límites de movimiento del dron, pero el vehículo real tiene retardos de los actuadores, vibraciones, perturbaciones aerodinámicas, límites de batería, efectos de la temperatura y fallos de software. Si la aeronave no puede seguir la trayectoria optimizada con la precisión suficiente, una ruta segura en el modelo puede no ser segura en el mundo real.
El sistema también debe conservar la viabilidad de forma recursiva: después de que llegue una nueva observación, todavía debe ser posible encontrar una continuación válida. Un planificador puede producir una ruta segura para el siguiente segmento y dejar al mismo tiempo la aeronave en una posición desde la que no exista una ruta segura hasta el objetivo final. El diseño del corredor variable en el tiempo de SANDO ayuda con este problema, pero no elimina la necesidad de contar con un comportamiento de respaldo. Un producto maduro necesita reglas explícitas para reducir la velocidad, mantenerse suspendido, regresar, aterrizar o transferir el control a una persona cuando ya no quede ningún corredor viable.
Estas limitaciones hacen que el resultado sea más creíble, no menos. Un teorema es útil precisamente porque declara qué debe cumplirse. El trabajo de ingeniería empieza cuando los operadores comprueban si esas condiciones pueden vigilarse, imponerse y gestionarse durante misiones reales.
Por qué importa para la respuesta ante desastres
Los equipos de búsqueda y rescate suelen enviar robots a lugares donde las personas no pueden entrar sin peligro. Un dron pequeño puede inspeccionar una estructura derrumbada, localizar señales térmicas, cartografiar un pasadizo subterráneo o llevar un sensor ligero por delante del equipo de respuesta. En esos entornos, el GPS puede no estar disponible, los mapas pueden haber quedado obsoletos y el vehículo puede encontrarse con personal en movimiento o con escombros que caen.
Un sistema de navegación que simplemente “suele evitar los obstáculos” encaja mal en ese papel. El coste de una colisión no se limita a sustituir el dron. Un accidente puede destruir la única imagen de un sensor sobre una persona atrapada, bloquear una ruta, provocar un incendio de batería u obligar a un rescatista a entrar en una zona peligrosa para recuperar la aeronave. Las restricciones formales pueden ofrecer a los responsables de la misión una base más sólida para evaluar el riesgo.
La misma lógica se aplica a la inspección. Un dron que se mueve alrededor de maquinaria industrial, puentes, infraestructuras eléctricas o turbinas eólicas puede tener que operar cerca de estructuras y, al mismo tiempo, mantener una distancia segura respecto de trabajadores y otras máquinas. Un corredor consciente del tiempo podría ayudarle a lidiar con grúas, vehículos o personas que entren inesperadamente en la zona de trabajo. Puede resultar especialmente útil cuando un mapa fijo no refleja los cambios diarios.
Pero las misiones de rescate e inspección también imponen exigencias mayores que un vuelo de laboratorio. El humo puede degradar la percepción. El viento puede empujar al vehículo fuera de la dinámica prevista. Un rescatista puede moverse de forma impredecible porque la prioridad humana no es comportarse como un obstáculo acotado. El sistema operativo necesitaría reglas de respaldo conservadoras y una estructura clara de autoridad: quién puede detener el dron, cómo toma el control un operador remoto y qué sucede si desaparecen las comunicaciones.
Lo que no resuelve para los drones de reparto
El reparto de paquetes es un caso de uso comercial evidente, pero SANDO por sí solo no hace viable el reparto autónomo. Un operador necesita mucho más que evitación local de obstáculos. Necesita autorización de rutas, coordinación del espacio aéreo, geovallas, identificación, vigilancia meteorológica, comunicaciones fiables, un procedimiento de aterrizaje o entrega y una forma de gestionar personas, animales, cables y vehículos inesperados.
En Estados Unidos, la guía vigente de la FAA sobre la Parte 107 todavía incluye requisitos de línea visual para las operaciones ordinarias, mientras que los vuelos más allá de la línea visual generalmente necesitan una exención u otra autorización aplicable. La FAA también establece condiciones para las operaciones sobre personas y vehículos en movimiento. Un planificador mejor puede respaldar una futura solicitud de autorización, pero por sí mismo no concede permiso para volar.
Esta diferencia se pierde con facilidad en la cobertura de productos. “El dron puede evitar un obstáculo móvil desconocido” describe una capacidad técnica. “El operador puede realizar una ruta de reparto sin supervisión por un barrio” describe un servicio completo, con regulación, mantenimiento, seguros, aceptación pública y respuesta ante incidentes. Lo primero es un resultado de investigación. Lo segundo es un sistema empresarial y de seguridad que todavía debe construirse.
Aun así, SANDO podría convertirse en una pieza de ese sistema. Una aeronave de reparto podría utilizar un planificador local formal como una capa situada bajo un servicio de gestión de rutas. El gestor decidiría por dónde está permitido que vaya la aeronave; el planificador local la mantendría dentro de un corredor seguro mientras cambian las condiciones. Esa separación se parece a la forma en que se diseñan muchos sistemas críticos para la seguridad: una política de misión de alto nivel escoge el comportamiento permitido y un controlador de nivel inferior impone las restricciones físicas.
La cuestión operativa es cuánto conservadurismo aceptar
Los márgenes de seguridad siempre tienen un coste. Si la velocidad máxima supuesta para un obstáculo es alta, el volumen de seguridad alcanzable crece rápidamente. La aeronave puede tener que tomar una ruta más larga, reducir la velocidad o declarar inviable el corredor. Si el límite es demasiado bajo, la garantía no cubre el entorno real. Elegir ese límite es, por tanto, una decisión tanto técnica como operativa.
Un equipo de respuesta ante desastres puede aceptar una ruta lenta para proteger un sensor valioso. Una empresa de reparto quizá quiera trayectorias más eficientes, pero tolere menos tiempo suspendida sobre una zona poblada. Un operador de inspección puede preferir que el dron se retire cada vez que un trabajador entre en la zona de trabajo. El mismo algoritmo puede producir comportamientos diferentes según las consecuencias de un fallo y el coste de una interrupción.
Aquí resulta útil, al menos conceptualmente, el componente del mapa de calor de SANDO. El planificador no trata todas las rutas por espacio libre como igual de atractivas. Puede alejarse de las regiones concurridas aunque sean técnicamente transitables. En un despliegue real, ese mapa de riesgo podría incorporar algo más que la densidad de obstáculos: incertidumbre, presencia humana, exposición al viento, salidas de emergencia, zonas de exclusión aérea y calidad de los datos disponibles de los sensores.
Un buen sistema autónomo debería hacer visibles esas decisiones. Los operadores deberían poder ver por qué se rechazó una ruta, qué supuesto la volvió insegura y si la aeronave se acerca a un umbral de respaldo. Una etiqueta negra de “seguro” es menos útil que un panel que muestre el límite de velocidad actual, la confianza de la detección, el ancho restante del corredor y el tiempo hasta el siguiente ciclo de planificación.
El software puede ser tan importante como la aeronave
SANDO también apunta a un cambio más amplio en la robótica. El progreso suele medirse por el cuerpo del vehículo, su batería o el tamaño de su modelo. En entornos difíciles, el factor limitante puede ser en cambio la capa de software que conecta la percepción con la acción bajo incertidumbre. La aeronave no necesita un cuerpo humanoide para beneficiarse de una mejor planificación. Necesita un controlador que entienda cuándo ha cambiado el mundo y trate las restricciones físicas como algo no negociable.
La investigación puede ser valiosa porque se presenta como algoritmo, demostración formal e implementación. El registro de publicaciones del Aerospace Controls Laboratory del MIT incluye el trabajo junto con otras investigaciones sobre planificación de trayectorias, mientras que el artículo ofrece suficientes detalles para que otros investigadores examinen los supuestos y reproduzcan parte de la evaluación. Eso resulta más útil para el campo que un vídeo de vuelo pulido sin descripción del planificador, las entradas de los sensores o los casos de fallo.
El código de investigación abierto puede ampliar ese valor si se mantiene y si equipos independientes lo prueban fuera del hardware y los entornos originales. Las siguientes pruebas realmente significativas deberían incluir ensayos más largos, sensores variados, perturbaciones más intensas, oclusiones, percepción degradada y fallos provocados deliberadamente. También ayudaría informar de casi colisiones, paradas de emergencia, planes inviables e intervenciones del operador, no solo de vuelos exitosos.
Para la robótica comercial, esos casos negativos suelen ser más informativos que la tasa de éxito principal. Un sistema que se detiene de forma segura y pide ayuda vale más que uno que sigue avanzando hasta alcanzar el borde frágil de su modelo. La calidad del comportamiento de respaldo puede decidir si un planificador llega a certificarse y a operar cerca de personas.
Qué conviene observar a continuación
La aportación inmediata de SANDO es concreta: muestra cómo un dron puede combinar el modelado temporal de obstáculos, restricciones estrictas sobre la trayectoria, optimización rápida y replanteamiento embarcado en un entorno dinámico desconocido. Eso basta para convertirlo en un resultado importante de la planificación de vuelos autónomos. No demuestra que los drones de propósito general estén listos para desplazarse por cualquier espacio público sin supervisión.
Los próximos hitos deberían ser específicos. Los investigadores deberían mostrar cómo estima el sistema los límites de velocidad de los obstáculos en el campo, cómo se comporta cuando esos límites se incumplen y cuánto rendimiento se pierde al aumentar los márgenes de incertidumbre. También deberían probar el planificador con pérdidas de sensores, retrasos de comunicación, viento, baja visibilidad y obstáculos que no se aproximen bien mediante volúmenes geométricos simples.
Los responsables del despliegue deberían formular otro conjunto de preguntas: ¿puede el sistema explicar una ruta rechazada? ¿Puede una persona interrumpirlo de inmediato? ¿Dispone de una política de aterrizaje seguro? ¿Pueden auditarse sus supuestos después de un incidente? ¿Cómo encaja en el marco de autorización del espacio aéreo y control operativo?
Esas preguntas pueden sonar menos llamativas que una afirmación de evitación garantizada de colisiones. Son las que determinan si un teorema resiste el contacto con una misión en funcionamiento. SANDO importa porque desplaza una parte de esa conversación desde la confianza vaga hacia las condiciones explícitas. El logro práctico no es que el dron se haya vuelto infalible. Es que la afirmación de seguridad puede examinarse, probarse y, con el tiempo, mejorarse.
Fuentes
- MIT News: Planning system ensures a robot’s flight path will remain collision-free
- SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments
- Publicaciones del Aerospace Controls Laboratory del MIT
- FAA: Small Unmanned Aircraft Systems (UAS) Regulations, Part 107
- FAA: Operations Over People General Overview
Related articles
Un convoy de robots y drones en el Adriático pone a prueba lo que la autonomía marítima necesita más allá de un solo vehículo
Una demostración croata reúne un buque de superficie autónomo, un dron de muestreo aéreo y un vehículo submarino operado a distancia. La prueba decisiva no es que cada máquina funcione por separado, sino que puedan coordinarse y volver a un estado seguro.
La prohibición estadounidense de robots ya es práctica: HoverAir y Unitree muestran la nueva división
Una cámara voladora de bolsillo y un distribuidor de robot-dogs muestran el mismo cambio: la robótica entra en regulación de cadena de suministro, seguridad nacional y fabricación regional.
El acuerdo de Qualcomm con PickNik coloca la planificación abierta del movimiento robótico en el centro de la IA física
La adquisición prevista de PickNik por parte de Qualcomm no consiste tanto en comprar un robot como en controlar una capa crítica que puede sostener a muchos de ellos. El resultado dependerá de si MoveIt obtiene aceleración de hardware sin perder la apertura que lo hizo útil.
El giro de Agility en octubre: por qué los robots humanoides necesitan una arquitectura de seguridad alrededor de la máquina
La participación de Agility en una iniciativa de política de defensa y su alianza ampliada con FORT Robotics apuntan a la misma lección: desplegar humanoides dependerá tanto de los controles externos y la responsabilidad como de las habilidades aprendidas por el robot.
Comments
Sign in to comment.
No comments yet.