Крошечные имплантированные магниты улучшают передачу мышечных сигналов для управления протезами
Исследование MIT с участием трёх человек показывает, что крошечные магнитные шарики могут напрямую отслеживать движения остаточных мышц и давать более стабильные сигналы для будущих протезов. Но это пока лишь исследование интерфейса, а не готовая бионическая нога.
Полезный протез должен не просто двигаться, когда его пользователь сокращает сохранившуюся мышцу. Он должен определить, как именно меняется эта мышца, перевести полученный сигнал в команду для сустава и сделать это достаточно быстро и надёжно для ходьбы, поддержания равновесия или захвата предметов. Именно на этом этапе многие многообещающие концепции протезов сталкиваются с обычными сложностями человеческого тела: потом, расположением электродов, утомлением мышц и меняющейся нагрузкой.
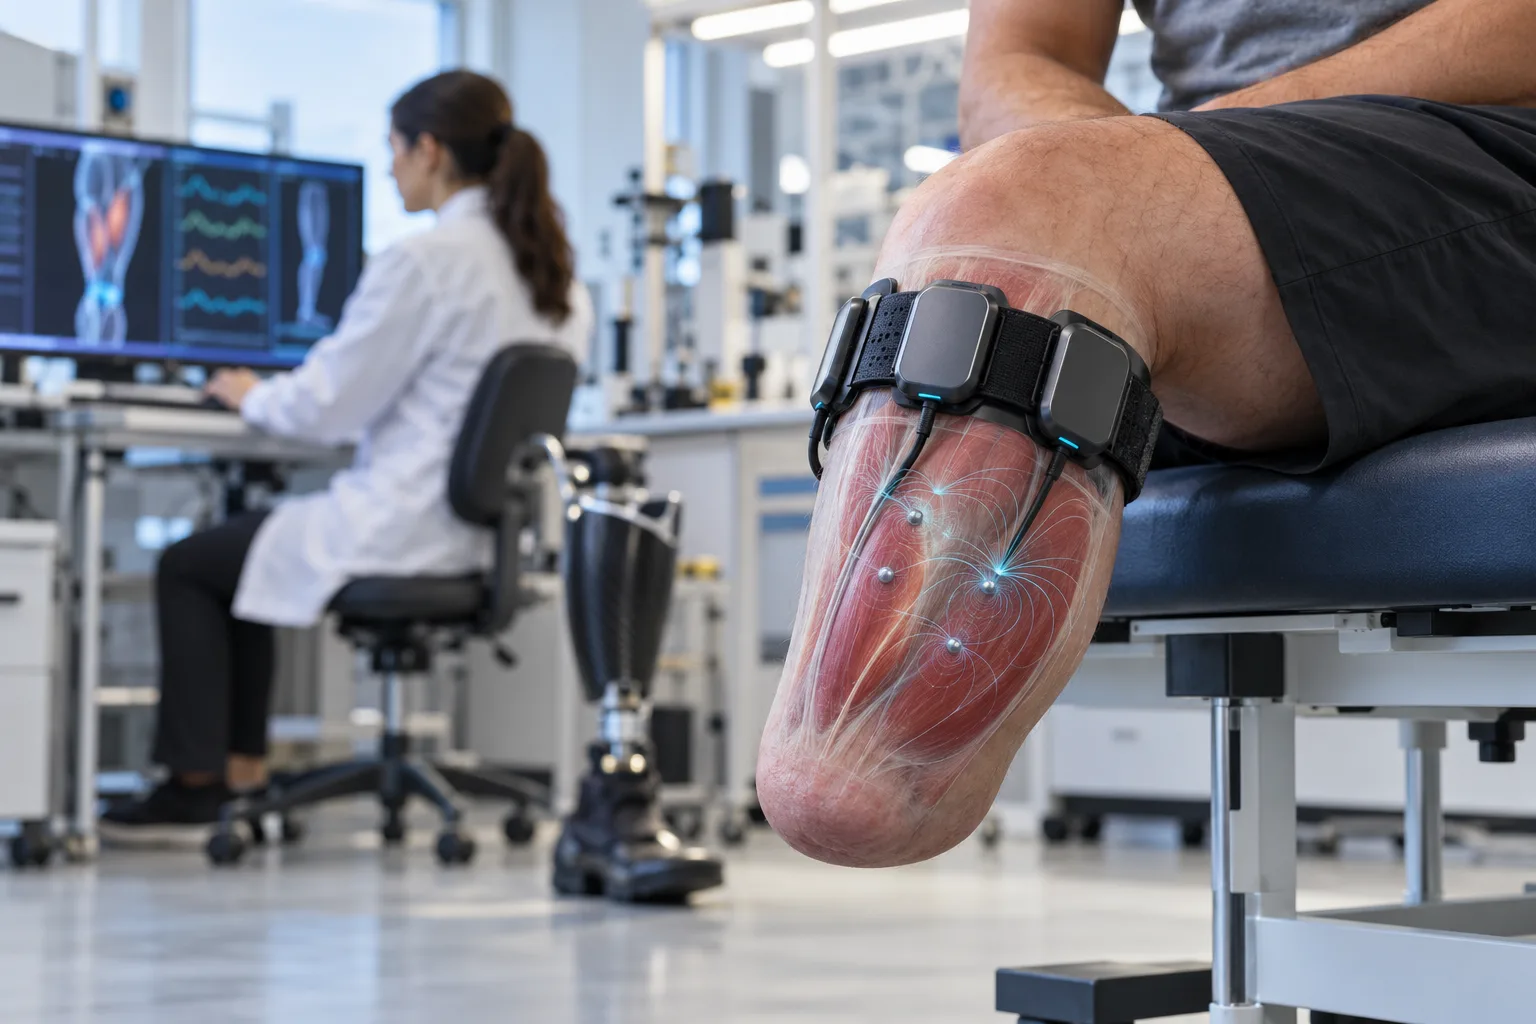
В исследовании, опубликованном 29 октября 2026 года в журнале Nature Sensors, описан другой способ получения такого управляющего сигнала. Учёные из MIT, Университета Северной Каролины в Чапел-Хилл, больницы Brigham and Women’s Hospital и других сотрудничающих учреждений имплантировали крошечные магнитные шарики в мышцы трёх людей с ампутациями ниже колена. Носимый на коже массив датчиков беспроводным способом отслеживал шарики, пока мышцы сокращались, растягивались и активировались.
Главный результат не в том, что магниты внезапно создали готовую роботизированную ногу. Во время описанных экспериментов участники не ходили в коммерческих протезах. Вместо этого сигналы их мышц использовались для управления виртуальной нейропротезной задачей: перемещения курсора к целевым объектам. В этих контролируемых условиях магнитная система обеспечивала более точное и стабильное управление, чем поверхностные измерения электромиографии, с которыми её сравнивали.
Это довольно скромное утверждение, но оно касается реальной инженерной проблемы. Исследователи измеряли механическое свойство мышцы — изменение её геометрии и движения, — а не полагались только на электрическую активность, регистрируемую на коже. Если подход выдержит более масштабные исследования, он может дать системам управления протезами более точное представление о намерениях пользователя.
Проблема попытки объяснить движение конечности с помощью кожных электродов
Многие протезы с электроприводом используют электромиографию, или ЭМГ. Электроды обнаруживают электрические сигналы, связанные с активацией мышц, а программное обеспечение превращает их в команды. ЭМГ привлекательна тем, что это знакомая и сравнительно недорогая технология. Кроме того, при использовании поверхностных электродов для её применения не требуется помещать датчик внутрь тела.
Но электрическая активация не равнозначна механическому результату. Сигнал может показывать, что мышца работает, не сообщая контроллеру напрямую, насколько она сократилась, с какой скоростью движется или какую силу создаёт в данный момент. Эти взаимосвязи также меняются в зависимости от положения тела, нагрузки, утомления, размещения электродов и активности соседних мышц.
Исследователи из MIT описывают несколько практических слабых мест нынешнего подхода. Мышца, которую удерживают на фиксированной длине, может демонстрировать затухающий электрический сигнал, хотя её механическое состояние по-прежнему важно. Поверхностные электроды могут улавливать активность соседних мышц, а пот или небольшое смещение электродов способны ухудшить измерение. Для лабораторной демонстрации алгоритм может справиться с такими изменениями. Но для приводного голеностопного или коленного сустава, который должен безопасно реагировать, когда человек идёт по неровной поверхности, их сложнее игнорировать.
Имплантированные электроды способны улучшить качество сигнала, но одновременно делают интерфейс более инвазивным и сложным. Ранее исследовательская группа изучала более инвазивные мышечные интерфейсы в небольших клинических условиях. Новая работа посвящена вопросу, может ли менее инвазивный имплант предоставить достаточно механической информации для полезного управления.
Это различие имеет значение. Протезу недостаточно расплывчатого сигнала «пользователь пытается пошевелиться». Ему нужны своевременные оценки, связанные с положением сустава, скоростью, крутящим моментом или импедансом. Это механические переменные. Центральная идея статьи заключается в том, что мышца может сообщать о некоторых из них через изменение расстояния между небольшими имплантированными магнитами.
Что измеряет магнитный интерфейс
Эта технология называется магнитомикрометрией. В рамках исследования учёные разместили пары или группы небольших магнитов в отдельных сохранившихся мышцах. Диаметр магнитов составлял около 3 миллиметров — примерно размером с кунжутное семя. Они были изготовлены из сплава неодима, железа и бора, покрытого золотом и париленом C для биосовместимости.
Когда мышца сокращается или растягивается, имплантированные магниты перемещаются относительно друг друга. Специально разработанный массив внешних магнитных датчиков, расположенный над кожей, определяет их положение. На основе этих изменений система оценивает длину и скорость движения мышцы. Датчики могли считывать магнитные сигналы через ткани на глубине до примерно 6 сантиметров.
Внешняя аппаратура здесь играет существенную роль. Речь не о свободно размещаемом магните, который можно поставить куда угодно и ожидать, что протез его поймёт. Исследовательская система объединяет закреплённый на коже массив магнитометров, специализированную электронику и архитектуру отслеживания, основанную на информационной теории. В статье сообщается о разрешении в реальном времени менее миллиметра при регистрации динамики мышц в испытанных условиях.
Такая стратегия измерений даёт системе управления более прямой доступ к информации, связанной с движением. Вместо того чтобы заставлять алгоритм выводить механическое состояние мышцы только по меняющемуся рисунку напряжения, система наблюдает относительное движение объектов, встроенных в мышцу. Сигнал по-прежнему интерпретирует программное обеспечение и по-прежнему ограничивают биологические и аппаратные факторы, однако измеряемая величина ближе к той, которая в конечном счёте нужна протезу.
Для этого подхода также не требуется прямое электрическое соединение между имплантированными магнитами и внешним датчиком. Магниты — пассивные импланты, а беспроводное отслеживание происходит снаружи тела. Поэтому команда считает, что такой интерфейс потенциально менее инвазивен, чем имплантированные электроды, хотя сама имплантация остаётся медицинской процедурой, а магниты продолжают находиться в тканях.
Что на самом деле показал эксперимент с участием людей
В исследовании участвовали три человека с транстибиальными, то есть ниже колена, ампутациями. У каждого была агонист-антагонистическая мионональная интерфейсная система — хирургическая конструкция, при которой пары противоположно работающих мышц соединяют заново, чтобы они могли продолжать динамически взаимодействовать в культе конечности. Такая реконструкция может сохранять часть проприоцептивной информации — внутреннего ощущения положения и движения конечности, важного для управления протезом.
Исследователи имплантировали магниты максимум в четыре мышцы, связанные с голеностопным суставом. В те же мышцы они поместили имплантированные электроды, а для сравнения использовали поверхностные электроды. Это позволило сопоставить магнитное измерение с имплантированной ЭМГ и обычной поверхностной ЭМГ.
Во время испытаний участники не носили роботизированную протезную ногу. Вместо этого они выполняли задания, в которых мышечная активность управляла курсором на экране. Курсор представлял степени свободы, которые в будущем могли бы соответствовать движениям роботизированного протеза стопы и голеностопного сустава. Такая виртуальная схема позволила сравнить интерфейсы, не добавляя отдельные сложности, связанные с подгонкой гильзы, обучением ходьбе, равновесием, рельефом поверхности и механикой приводной конечности.
По большинству оценённых показателей результаты оказались в пользу магнитной системы. В аннотации говорится, что магнитные измерения соответствовали стандартной поверхностной и имплантированной ЭМГ либо превосходили их, а участники выполняли движения в нейропротезном задании точно и быстро реагируя на управление. В материале MIT магнитные сигналы описываются как обеспечившие более точное и стабильное управление в сравнительных экспериментах.
Эти результаты важны, поскольку стабильность управления часто полезнее одного впечатляющего движения. Система, которая иногда быстро достигает цели, но начинает дрейфовать, когда пользователь останавливается, менее ценна, чем система, предсказуемо работающая при повторных действиях. Исследование показывает, что отслеживание механики мышц может уменьшить часть неоднозначности, из-за которой электрические сигналы трудно использовать как долговременный канал управления.
Исследователи также продемонстрировали магнитное обнаружение активации мышц только за счёт индукции. Это указывает на возможную альтернативу ЭМГ, но не означает, что магнитными измерениями можно заменить любой значимый нервный или мышечный сигнал. Нынешняя система по-прежнему зависит от мышц, сохранившихся после ампутации, хирургической конфигурации, расположения магнитов и способности внешнего массива наблюдать за ними.
Почему этот результат полезен, хотя готового протеза ещё нет
Лучше всего воспринимать это исследование как развитие интерфейсных технологий. Оно улучшает одно из звеньев связи между человеком и роботизированной конечностью — звено, которое оценивает работу сохранившихся мышц. От него зависит, насколько естественной, отзывчивой и утомительной будет остальная система.
Контроллер протеза мог бы использовать оценки длины и скорости сокращения мышц, чтобы заранее определять предполагаемое движение голеностопа пользователя. Во время ходьбы приводной голеностопный модуль должен менять жёсткость или момент толчка при переходе человека от одной фазы шага к другой. При выполнении задачи с роботизированной рукой механический сигнал мог бы помогать отличать длительное усилие от кратковременной активации. Это возможные применения таких измерений, а не клинические результаты, продемонстрированные в данной работе.
Поэтому потенциальная польза выходит далеко за рамки более быстрого управления курсором. Более точные измерения могут упростить инженерам разработку контроллеров, которые одинаково надёжно работают у разных пользователей и в разных ситуациях. Они также способны помочь сохранить больше собственной двигательной стратегии человека, избавив его от необходимости постоянно переключать режимы или нажимать кнопки.
Это важно не только для эффективности, но и для доступности технологии. Сильно инвазивный интерфейс способен выдавать богатые сигналы, однако он может быть доступен лишь людям, подходящим для специализированной операции и интенсивного последующего наблюдения. В перспективе малоинвазивный магнитный интерфейс будет проще внедрять, хотя «малоинвазивный» не означает безопасный для всех и не исключает рисков. Реальный баланс будет зависеть от хирургических рисков, стабильности имплантов, профилактики инфекций, долговечности устройства, расположения датчиков и объёма регуляторных доказательств.
Тот же принцип измерения может оказаться полезным и за пределами протезов конечностей. Исследователи MIT ранее обсуждали магнитное отслеживание мышц для приводных ортезов и систем функциональной электрической стимуляции. Например, экзоскелет, помогающий ослабленной лодыжке, мог бы использовать механику остаточных мышц, чтобы оказывать поддержку в соответствии с усилием самого человека. Но и это лишь возможные направления, а не результаты, установленные новым экспериментом с участием трёх человек.
Ограничения — это главное, а не сноска
Самое очевидное ограничение — размер выборки. Трёх участников достаточно, чтобы показать работоспособность системы у людей, но недостаточно, чтобы понять, как она будет вести себя у более широкой группы людей с ампутациями. Анатомия остаточной конечности, история операций, состояние мышц, толщина кожи, глубина имплантации и характер движений заметно различаются.
Участники также находились в специфическом хирургическом контексте: у всех были ампутации ниже колена и агонист-антагонистные мионевральные интерфейсы. Это важно учитывать при интерпретации результата. Исследование не показывает, что такая же конфигурация магнитов будет одинаково хорошо работать при ампутациях выше колена, ампутациях верхних конечностей, врождённых различиях конечностей или у людей, чьи остаточные мышцы не были хирургически соединены подобным образом.
Эксперимент представлял собой виртуальную задачу управления, а не длительное испытание дома или в обычной городской среде. Управление курсором исключает многие последствия, которые особенно важны при реальном использовании протеза. Контроллер может хорошо работать в сидячем эксперименте, но всё равно потребовать серьёзной адаптации, прежде чем справляться с неровным тротуаром, лестницами, влажными условиями, внезапными остановками, переполненным помещением или длительным днём, когда мышечная усталость постоянно меняется.
Сами импланты тоже вызывают вопросы. Магниты рассчитаны на то, чтобы оставаться внутри мышцы, но их долгосрочную биосовместимость и механическую стабильность необходимо и дальше отслеживать. Магниты могут смещаться, разрушаться, взаимодействовать с медицинским оборудованием или создавать проблемы безопасности и совместимости — в зависимости от состава и окружающих устройств. Короткая демонстрация не позволяет решить эти вопросы.
Внешний датчик также имеет практические ограничения. Его нужно размещать над нужными мышцами и одновременно отслеживать несколько магнитов, пока тело меняет положение. Системе необходимы калибровка, обработка сигналов и источник питания. Носимый массив может быть удобнее имплантированных электродов, но он всё равно должен оставаться комфортным, прочным, пригодным для мытья или защищённым от пота и простым для ежедневного точного размещения.
Наконец, улучшенный сигнал управления не решает всех проблем протезирования. Дискомфорт от гильзы, фиксация, состояние кожи, ёмкость батареи, шум приводов, вес, обслуживание, стоимость, страховое покрытие и реабилитация остаются отдельными препятствиями. Магнитный интерфейс может улучшить работу контроллера, но остальные стороны пользовательского опыта при этом не изменятся.
Какие данные нужны дальше
Исследователи сообщают, что проводят более крупное исследование, чтобы оценить управление протезами с помощью магнитных измерений. Именно этот следующий этап станет практической проверкой. В его рамках нужно выяснить, как быстро пользователи осваивают систему, меняется ли результат от сеанса к сеансу и сохраняет ли магнитный сигнал стабильность при изменении положения внешнего датчика.
Убедительная оценка должна включать прямое управление роботизированной стопой с голеностопным суставом, а не только перемещение курсора. Исследователям потребуется измерить скорость ходьбы, восстановление после спотыкания, способность подниматься по лестнице, расход энергии, умственную нагрузку и умение переключаться между задачами. В результаты также следует включить комфорт и состояние кожи: технически точная система, которую человек не может носить подолгу, не станет успешной вспомогательной технологией.
Понадобится и более длительное наблюдение. В нынешней работе описаны постоянно имплантированные магниты, поэтому исследователям нужно проверить, остаются ли импланты на исходных местах и сохраняет ли сигнал надёжность в течение месяцев и лет. Внешнее оборудование следует испытать за пределами лаборатории — с обычной одеждой, потом, переменной температурой и небольшими ошибками позиционирования, неизбежными в повседневной жизни.
Сравнения также должны быть корректными. Поверхностную ЭМГ можно улучшить за счёт более точного размещения электродов и обработки сигнала, тогда как имплантированная ЭМГ и другие интерфейсы могут предлагать возможности, которых нет у магнитной системы. Вопрос не в том, превосходят ли магниты все лабораторные показатели. Важно понять, обеспечивают ли они для определённой группы пользователей протезов более безопасный, удобный, долговечный и в целом полезный интерфейс.
Значение будут иметь стоимость и клинический рабочий процесс. Система со специализированными датчиками, индивидуальными имплантами и длительной калибровкой может быть ценной в исследовательском центре, но сложной для широкого применения. В будущих исследованиях следует указывать время, необходимое для имплантации и подгонки, число последующих визитов, потребности в обслуживании, возможные отказы и группы людей, которым такой подход не подходит.
Как точнее описывать это достижение
Новости легко было бы подать так: «крошечные магниты позволяют людям с ампутациями управлять бионическими конечностями». Но такая формулировка упускает главное. Исследование не продемонстрировало широко доступную бионическую конечность, прямое управление мозгом или устранение ограничений протезов. Оно показало, что имплантированные магнитные маркеры можно отслеживать в сохранившихся мышцах человека и использовать для формирования стабильных сигналов в виртуальной задаче управления протезом.
Более узкое описание всё равно остаётся хорошей новостью. Протезная инженерия часто развивается благодаря улучшениям, незаметным в заголовках: датчику, который меньше дрейфует, измерению, более прямо связанному с параметром сустава, контроллеру, требующему меньше корректировок, или интерфейсу, позволяющему обойтись без более инвазивного импланта. В совокупности такие изменения делают устройства проще в управлении и точнее передающими намерения пользователя.
Исследование MIT переводит магнитомиометрию из области экспериментов на животных к ранней демонстрации на людях. Оно показывает, что небольшой магнитный имплант и носимый массив датчиков могут работать вместе через ткани человека, а полученные измерения, возможно, пригодны для управления по нескольким степеням свободы. Следующий вопрос не в том, насколько остроумна эта идея. Важно понять, остаётся ли сигнал надёжным, когда человек идёт, устал, отвлёкся, находится на улице и каждый день живёт с устройством.
Пока практический вывод прост: магнитное отслеживание мышц — убедительный новый кандидат на роль интерфейса, но не готовый продукт. Его ценность определят долгосрочная надёжность, ходьба в реальных условиях, безопасность, комфорт и доступность. Это более требовательный критерий, чем лабораторная демонстрация, но именно он может превратить перспективный способ измерения в протез, которым люди действительно смогут пользоваться.
Related articles
мРНК-наночастицы нацеливаются на макрофаги опухоли: полезное, но раннее исследование иммунотерапии рака
Исследование на мышах показывает, как покрытые антителами липидные наночастицы могут перепрограммировать макрофаги опухоли и привлечь Т-клетки. Это не лекарство от рака, а аккуратное доклиническое доказательство возможности менять опухолевую среду изнутри.
Оптическая частотная гребёнка на чипе приближает точную синхронизацию к полевым условиям
Команда под руководством NIST показала самосогласованную оптическую частотную гребёнку, которая выполняет несколько задач прецизионных измерений на чипе. До замены GPS ей далеко, но один из главных барьеров портативной оптики устранён.
Тест для клеща, а не диагноз человеку: почему LymeAlert всё равно хорошая технологическая новость
LymeAlert обещает за 15–30 минут проверить снятого клеща на Borrelia burgdorferi. Ценность теста — контекст риска, а не домашний диагноз болезни Лайма.
Призраки позывных, крошечные декодеры LoRa и пират, который клянётся, что он законный
Ежедневные заметки вне частоты: кто-то занимает японский позывной на FT8, вышел новый лёгкий приёмник LoRa без GNU Radio, а коротковолновый пират вежливо представляется как федерально соответствующий.
Comments
Sign in to comment.
No comments yet.