植入微型磁体,为假肢研究提供更好的肌肉信号
MIT一项涉及3人的研究显示,微型磁珠或许能比皮肤电极更直接地测量残余肌肉运动,为未来假肢提供更稳定的控制信号。但这仍是接口研究,并非现成的仿生腿。
一条实用的假肢控制链,不能只是在佩戴者收缩残余肌肉时让假肢动起来。它还必须判断肌肉正在如何变化,把这一判断转换成关节指令,并以足够快、足够可靠的方式完成这一过程,从而支持行走、保持平衡或抓握。许多前景可观的假肢概念,最终都要面对人体组织、汗液、电极位置、疲劳和负荷变化带来的现实问题。
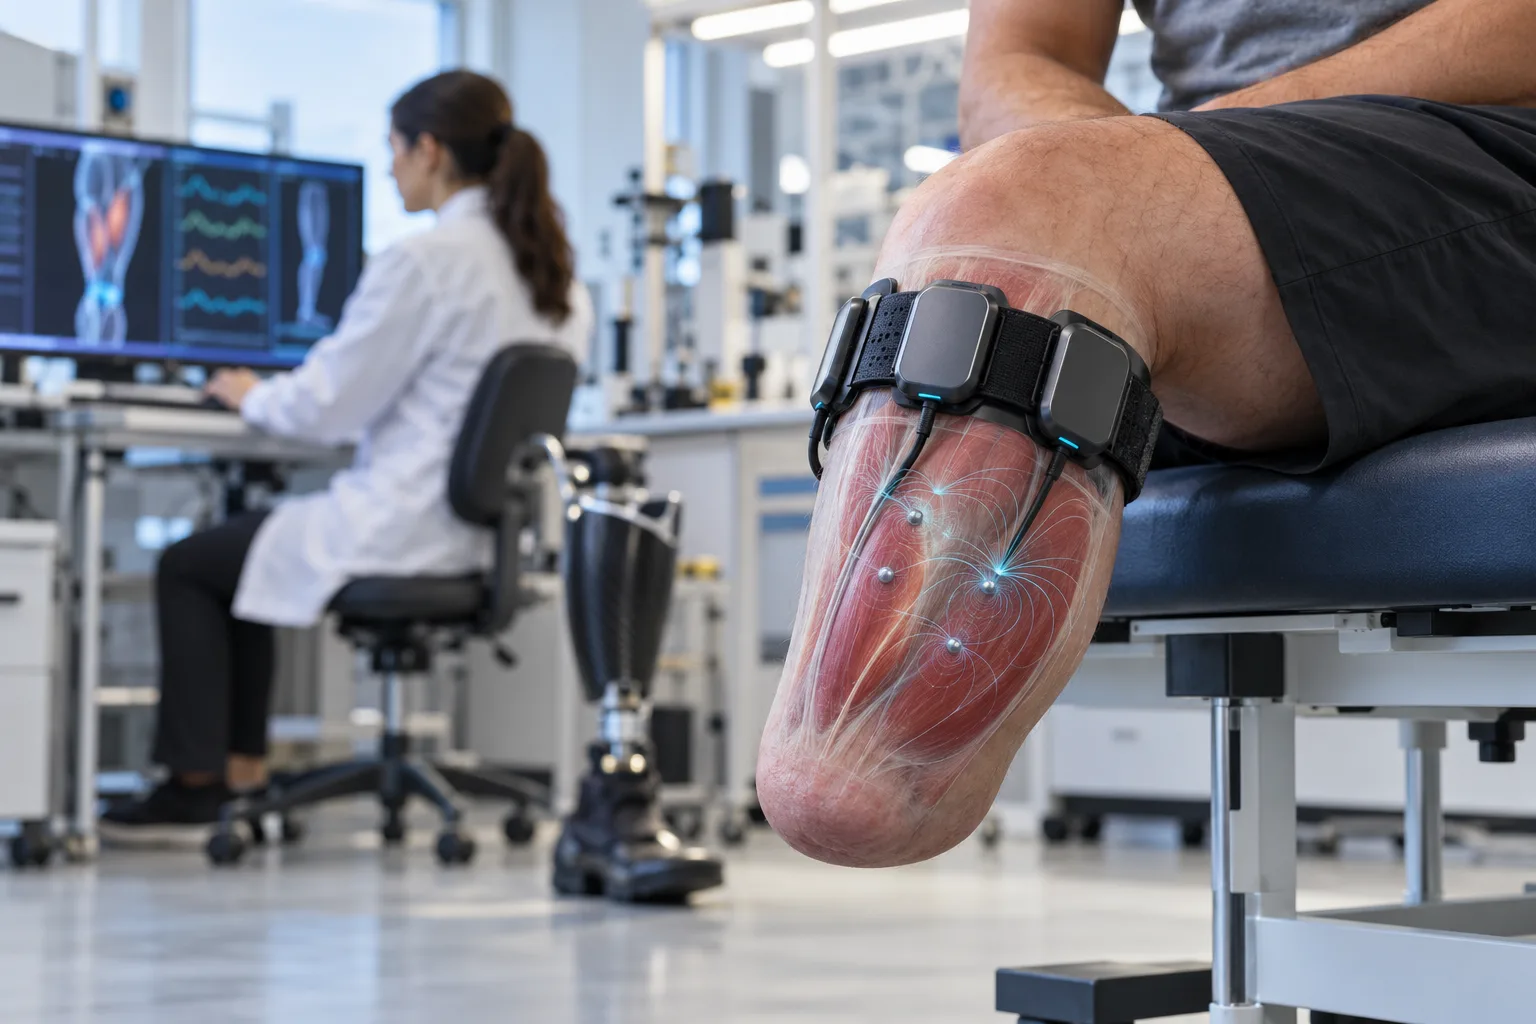
2026年10月29日发表在 Nature Sensors 上的一项研究,介绍了一种获取控制信号的不同方法。来自麻省理工学院、北卡罗来纳大学教堂山分校、布莱根妇女医院及其他合作机构的研究人员,把微型磁珠植入3名膝下截肢者的肌肉中。佩戴在皮肤上的传感器阵列以无线方式追踪磁珠,记录肌肉缩短、拉长和激活时的变化。
这项工作的关键结果,并不是磁体突然带来了一个已经完成的机器人假肢。研究报告中的实验期间,参与者并没有穿着商业假肢四处行走。相反,他们的肌肉信号被用于控制一项虚拟神经假肢任务:将光标移向目标。在这一受控环境中,与作为对照的表面肌电图测量相比,磁性系统提供了更准确、更稳定的控制。
这是一个克制的结论,但它确实回应了一个真实的工程难题。研究人员测量的是肌肉的机械属性——不断变化的形状和运动——而不是只依赖皮肤表面的电活动。如果这种方法能够经受住更大规模的研究检验,它或许能让假肢控制器更清楚地了解用户想要完成的动作。
让皮肤电极解释运动中的肢体,为何困难重重
许多动力假肢使用肌电图(EMG)。电极检测与肌肉激活相关的电信号,软件再将这些信号转换为指令。EMG之所以有吸引力,是因为它已经较为成熟、成本相对较低;使用表面电极时,还可以在不把传感器放入体内的情况下采集信号。
但电活动并不等同于机械输出。一个信号可以表明肌肉正在工作,却不能直接告诉控制器肌肉缩短了多少、移动速度有多快,或此刻产生了多大力量。这些关系还会随着姿势、负荷、疲劳、电极位置以及邻近肌肉的活动而变化。
MIT研究人员指出了现有方法的几个实际弱点。肌肉在固定长度下保持收缩时,即使机械状态仍然重要,电信号也可能逐渐减弱。表面电极可能拾取邻近肌肉的活动,汗液或电极位置的轻微变化也会降低测量质量。在实验室演示中,算法或许能够容忍这些变化;但对于必须在人员走过不平地面时安全响应的动力踝关节或膝关节来说,这些问题就更难忽视。
植入式电极可以提高信号质量,但也会增加接口的侵入性和复杂程度。研究团队此前曾在小规模临床环境中研究侵入性更高的肌肉接口。这项新工作则探讨:一种侵入性较低的植入物,能否提供足够的机械信息,以实现有用的控制。
这一差别很重要。假肢需要的不是模糊地读出“用户想动了”,而是与关节位置、速度、扭矩或阻抗相关的及时估计。这些都是机械变量。论文的核心思路是,肌肉可以通过植入的小型磁体之间距离的变化,报告其中一些变量。
磁性接口测量什么
这种技术称为磁肌计法(magnetomicrometry)。在这项研究中,研究人员把成对或成组的小型磁体放入选定的残余肌肉中。磁体直径约为3毫米,大致相当于芝麻大小;其材料为钕铁硼合金,外层包覆金和聚对二甲苯C,以提高生物相容性。
当肌肉收缩或拉伸时,植入的磁体会彼此相对移动。一个定制的外部磁传感器阵列放置在皮肤上方,用来检测磁体的位置。系统根据这些变化估算肌肉长度和速度。传感器能够穿过组织读取磁信号,探测深度最高约为6厘米。
外部硬件的配置相当复杂。这并不是一个人可以随意放置、并指望假肢自行理解的松散磁体。该研究系统将安装在皮肤上的磁力计阵列、定制电子设备与一套信息论追踪架构结合起来。论文称,在测试条件下,系统能够以亚毫米级分辨率实时解析肌肉动态。
这种测量策略让控制器能够更直接地获取与运动有关的信息。系统不再只是要求算法从不断变化的电压模式中推断肌肉的机械状态,而是直接观察嵌入肌肉的物体之间的相对运动。信号仍需由软件解读,也仍会受到生理和硬件条件的限制,但它所测量的量更接近假肢最终需要掌握的信息。
这种方法也不要求植入磁珠与外部传感器之间存在直接电连接。磁体是被动植入物,无线追踪过程发生在体外。正因如此,研究团队认为,这种接口的侵入性可能低于植入式电极;不过,植入本身仍是一项医疗操作,磁体也依旧留在组织中。
人体实验究竟显示了什么
研究招募了三名经胫骨截肢,也就是膝下截肢的参与者。每名参与者都拥有一套拮抗肌-协同肌神经接口,这是一种通过重新连接相互对抗的肌肉对,使它们能够在残肢内继续动态交流的手术安排。这种安排可以保留部分本体感觉信息——也就是对肢体位置和运动的内部感知——而这与人如何控制假肢有关。
研究人员在与踝关节相关的最多四块肌肉中植入磁体。同时,他们还在同一批肌肉中放置了植入式电极,并使用表面电极进行比较。这样一来,团队就能将磁感测与植入式肌电图方案以及普通皮肤表面肌电图进行对照。
测试期间,参与者没有佩戴机器人假肢腿。相反,他们完成了一些任务,让肌肉活动控制屏幕上的光标。光标代表若干自由度,最终可以对应机器人踝足假肢的运动。这个虚拟设置让研究人员得以比较不同接口,同时避开接受窝贴合、步态训练、平衡、地形以及动力肢体机械行为等额外挑战。
报告结果显示,在大多数评估指标上,磁感测系统表现更佳。摘要称,磁测量结果达到或超过了标准表面肌电图和植入式肌电图的表现,参与者也能在神经假肢任务中完成准确且灵敏的运动。麻省理工学院的介绍则称,在对比实验中,磁信号带来了更准确、更稳定的控制。
这些发现之所以令人鼓舞,是因为控制稳定性往往比某一次动作表现得多么惊艳更有用。一个偶尔能迅速到达目标、却在用户停下时发生漂移的系统,不如一个能在反复操作中保持可预测行为的系统有价值。这项研究表明,追踪肌肉机械状态,或许能减少部分歧义,而这些歧义正是电信号难以成为长期控制通道的原因之一。
研究人员还证明,仅凭感应就能检测到肌肉激活。这一结果指向了肌电图之外的一种可能替代方案,但不应将其误解为:所有相关的神经或肌肉信号都已被证明可以由磁感测取代。当前系统仍依赖截肢后保留下来的肌肉、手术配置、磁珠的位置,以及外部阵列观察这些磁珠的能力。
为什么这一结果有用,却还不是一套完成的假肢
理解这项研究的最佳方式,是把它看作一次接口层面的进展。它改善了人与机器人肢体之间的一条连接:估计残余肌肉正在做什么的连接。这条连接会影响整个系统使用起来有多自然、多灵敏,以及多容易让人感到疲劳。
假肢控制器可以利用对肌肉长度和速度的估算,预判使用者想要完成的踝部动作。行走时,动力踝关节可能需要随着步态阶段的变化,调整刚度或蹬离时机。执行机械臂相关任务时,机械信号或许能帮助区分持续用力与短暂激活。这些是测量结果可能支持的应用,并不是本文报告的临床结果展示。
因此,它的潜在价值并不只是让光标移动得更快。更好的测量方式,可能让工程师更容易设计出在不同使用者和不同活动中都能保持一致表现的控制器。它还可能帮助保留更多使用者自身的运动策略,而不必依赖一长串模式切换或按钮指令。
这不仅关系到性能,也关系到可及性。高度侵入式接口能够产生丰富信号,但可能只适用于符合特殊手术条件、并能接受密集随访的人。微创磁性接口未来或许更容易部署,但“微创”并不等于没有风险,也不意味着自动适合所有人。最终的取舍将取决于手术风险、植入物稳定性、感染预防、设备耐久性、传感器放置位置以及监管证据。
同一测量原理也可能适用于假肢以外的领域。麻省理工学院研究人员此前曾讨论过,将磁性肌肉追踪用于动力矫形器和功能性电刺激系统。例如,帮助无力踝部的外骨骼,可以利用残余肌肉的力学变化,提供与个人发力相匹配的辅助。不过,这些仍是可能的发展方向,并非这项三人实验已经确立的结果。
局限性不是脚注,而是核心内容
最明显的局限是样本量。三名参与者足以证明这套系统能够在人类身上运行,却不足以说明它在更广泛的截肢者群体中会有怎样的表现。残肢解剖结构、手术史、肌肉质量、皮肤厚度、植入深度和运动模式都存在显著差异。
参与者还处于特定的手术背景下:他们都接受了膝下截肢和协同拮抗肌神经接口手术。这一点对理解研究结果很重要。研究并未表明,同样的磁体布置对于膝上截肢、上肢截肢、先天性肢体差异者,或残余肌肉没有经过这种方式手术配对的人,也能同样有效。
实验采用的是虚拟控制任务,而不是长期居家或社区试验。光标控制避开了现实假肢使用中许多最关键的后果。控制器可以在坐姿实验中表现良好,但在应对不平整的人行道、楼梯、潮湿环境、突然停步、拥挤房间,或一整天不断变化的肌肉疲劳之前,仍可能需要大幅适应。
植入物本身也带来一些问题。这些磁体的设计目标是留在肌肉中,但其长期生物相容性和机械稳定性仍需持续观察。根据磁体材料及其周围设备的不同,磁体可能发生移位、老化,与医疗设备相互作用,或带来安全与兼容性方面的顾虑。短期演示无法解决这些问题。
外部传感器也有实际限制。它必须放置在相关肌肉上方,并在身体改变姿势时追踪多个磁体。系统需要校准、信号处理和电源。可穿戴阵列或许比植入式电极更方便,但仍必须舒适、坚固,能够清洗或防护汗液,并且每天都容易准确放置。
最后,控制信号得到改善,并不能解决假肢领域的所有问题。接受腔不适、悬吊固定、皮肤健康、电池容量、执行器噪声、重量、维护、费用、保险覆盖和康复,仍然是彼此独立的障碍。磁性接口或许能够改善控制器,却可能不会改变使用者体验中的其他部分。
下一步,什么才算更有力的证据
研究人员表示,他们正在开展一项更大规模的研究,以评估利用磁测量结果控制假肢的效果。下一阶段将是实际检验:研究应考察用户学习这一系统的速度、连续多次使用时表现如何变化,以及外部传感器重新定位后磁信号能否保持稳定。
有说服力的评估应包括直接控制机器人踝足装置,而不只是控制光标。研究人员需要测量行走速度、绊倒后的恢复能力、上下楼梯表现、能量消耗、心理负荷,以及用户在不同任务之间切换的能力。评估结果还应包括舒适度和皮肤健康,因为一个技术上足够精准、却无法让人长时间佩戴的系统,不能算成功的辅助技术。
还需要更长时间的随访。目前论文描述的是永久植入的磁体,因此研究人员必须观察植入物是否会保持在原先的位置,以及信号能否在数月乃至数年内持续可靠。外部硬件也应在实验室之外接受测试,包括穿着普通衣物、出汗、温度变化,以及日常生活中无法避免的轻微定位误差。
比较也必须公平。通过更好的电极放置和信号处理,表面肌电图仍可得到改善;植入式肌电图和其他接口也可能具备磁系统无法提供的能力。关键问题不是磁体能否在每一项实验室指标上胜出,而是对于特定群体的假肢使用者而言,它们能否提供整体上更安全、更舒适、更耐用、更有用的接口。
成本和临床流程同样重要。配备专用传感器、定制植入物并需要密集校准的系统,也许适合研究中心,却难以广泛提供。未来研究应报告植入和适配所需的时间、随访次数、维护需求、失效模式,以及哪些人不适合采用这种方法。
更准确地描述这项进展
把这则消息描述成“微型磁体让截肢者能够控制仿生肢体”,并不困难。但这种说法跳过了最有价值的部分。该研究并未展示一种广泛可用的仿生肢体,也没有实现直接脑控,更不是对假肢局限性的治愈。它展示的是:植入式磁性标记可以在人体残余肌肉中被追踪,并能为虚拟假肢控制任务产生稳定信号。
这个更窄的描述仍然是个好消息。假肢工程往往通过标题中不显眼的改进向前发展:漂移更小的传感器、与关节变量对应更直接的测量、需要更少修正的控制器,或者无需更具侵入性的植入物的接口。这些变化逐渐累积,最终形成更容易操作、也更能忠实反映用户意图的设备。
这项麻省理工学院研究将磁力计量技术从动物研究推进到早期人体演示。它表明,小型磁性植入物与可穿戴传感器阵列可以跨越人体组织协同工作,所得测量结果或许能够用于多自由度控制。接下来的问题并不是这个想法是否巧妙,而是当一个人行走、疲惫、分心、处在户外,并每天与设备共同生活时,这种信号能否保持可靠。
目前,实际结论很简单:磁性肌肉追踪是一种可信的新型接口候选方案,而不是已经完成的产品。它的价值将由长期可靠性、现实环境中的行走表现、安全性、舒适度和可及性决定。这一标准比实验室演示更严格,但也正是它可能把有前景的测量技术转化为人们真正用得上的假肢的标准。
Related articles
便携式人工肺:让慢性呼吸支持走出重症监护病房
卡内基梅隆大学的一家衍生公司正在研发便携式肺辅助系统,让血液在体外完成氧合,同时争取让部分患者保持清醒并能够活动。技术仍在推进,但FDA审批和长期人体证据尚未到来。
睡眠研究中未被充分利用的心电信号,或可揭示心血管风险——但局限不容忽视
一项新研究显示,深度学习可以利用睡眠研究期间已经记录的单导联心电图,识别房颤、心力衰竭和死亡的长期风险。结果颇具潜力,但目前仍不是临床诊断,也未证明能够改善预防效果。
一种能在体内工作的医疗胶囊电池,任务完成后会逐渐分解
麻省理工学院研究人员在猪体内测试了一种镁—三氧化钼电池:它为可吞咽设备供电、从胃部发射信号,并随时间分解。这是重要的工程进展,但距离可用于人体的医疗产品仍有明显距离。
脑机接口让语言与手势重新进入同一场对话
一项由加州大学旧金山分校牵头的研究显示,植入式传感器能够同时解码受试者尝试发出的语音和上半身手势,为重度瘫痪者带来更丰富的交流可能,但临床与工程难题仍然存在。
Comments
Sign in to comment.
No comments yet.