El AI Robot Trainer de ABB lleva la visión industrial de un proyecto especializado a un flujo de trabajo gestionado
ABB quiere resolver un cuello de botella discreto de la robótica industrial: mantener precisos los sistemas de visión cuando cambian la fábrica, los productos o la iluminación. Su propuesta facilita el reentrenamiento, no promete autonomía sin supervisión.
El último anuncio de robótica de ABB no trata tanto de dar a un robot un vocabulario más amplio como de cambiar quién puede mejorarlo. El 15 de octubre, ABB presentó un flujo de trabajo integral de IA física para la logística de moda y confección al añadir su AI Robot Trainer al módulo Fashion Inductor. La empresa afirma que el sistema puede reducir hasta un 75 % el esfuerzo de ingeniería y puesta en marcha.
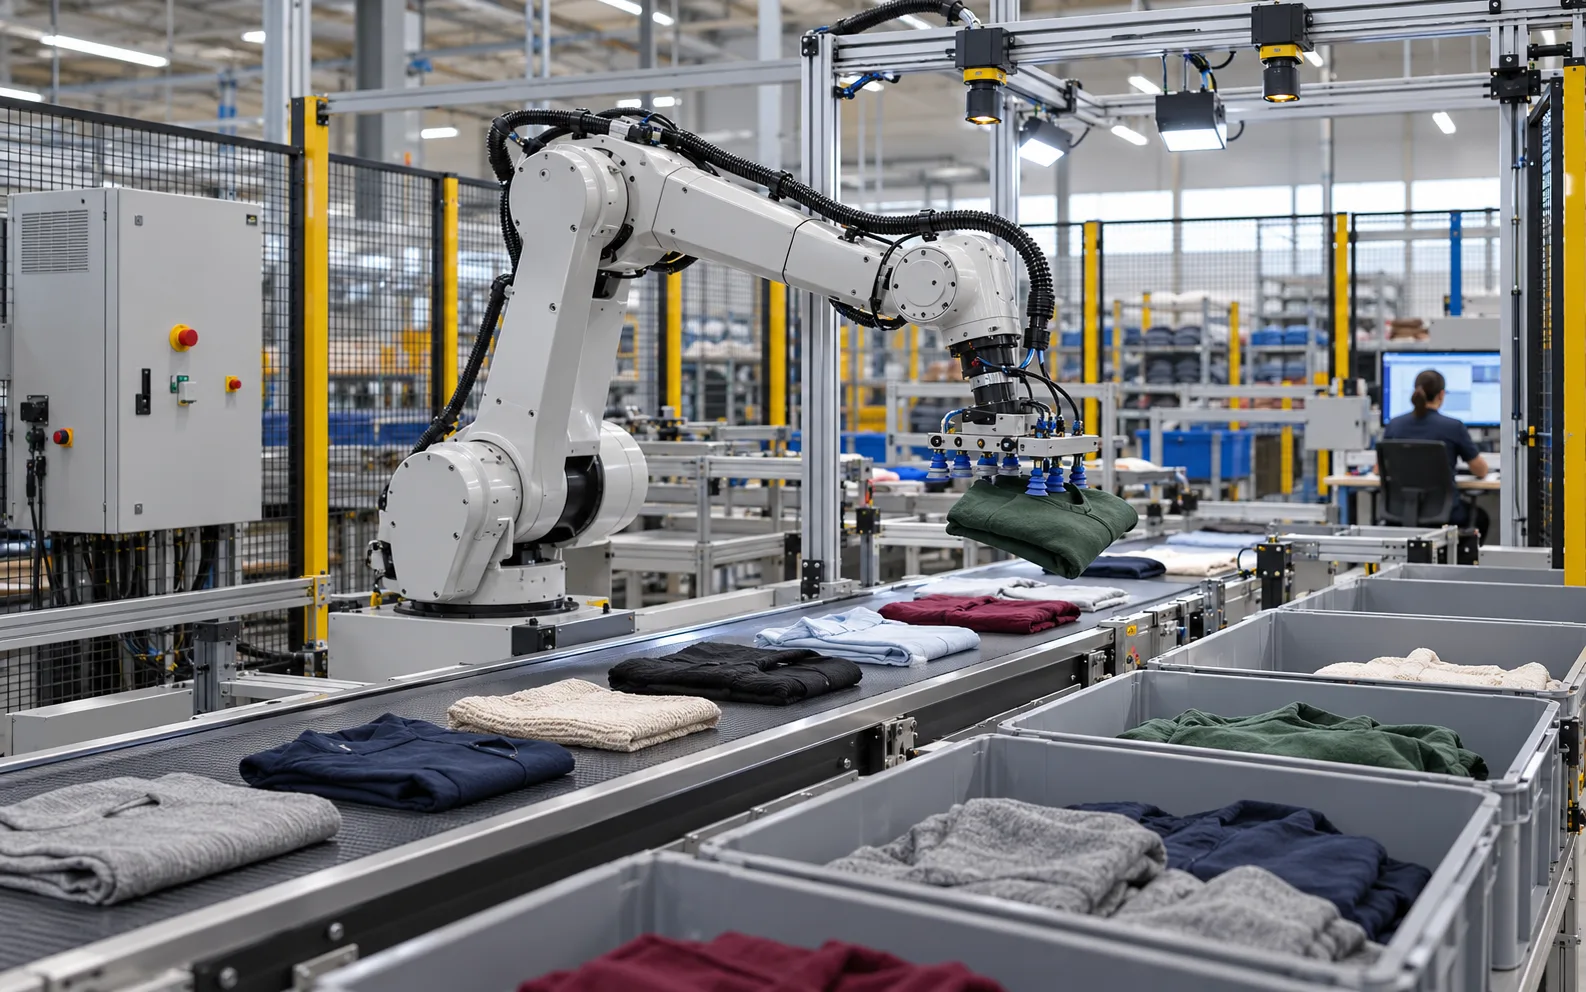
Esa cifra exige una lectura cuidadosa. No significa que sea posible colocar un robot en un almacén desconocido y dejar que aprenda por sí solo todas las tareas de forma segura. La propuesta concreta es más interesante: una aplicación de visión industrial puede entrenarse, desplegarse, supervisarse y volver a entrenarse dentro de una pila controlada de software y hardware, con menor dependencia de un especialista que tenga que reconstruir el modelo cada vez que cambien las condiciones de operación.
Este problema es distinto del que suele asociarse con los robots humanoides o con la IA física de propósito general. Un robot de fábrica no necesita comprender el mundo entero. Necesita distinguir una camisa negra de un contenedor oscuro con iluminación cambiante, identificar una prenda parcialmente doblada, elegir un agarre alcanzable, evitar colisiones y seguir haciéndolo cuando cambia la mezcla de productos. La prueba comercial consiste en saber si la célula completa resulta más fácil de operar sin debilitar su caso de seguridad.
El anuncio trata sobre el ciclo de mantenimiento
ABB describe AI Robot Trainer como parte de OmniCore EyeMotion y del módulo funcional Fashion Inductor. El sistema conecta la captura de imágenes, el entrenamiento del modelo, el despliegue y la mejora continua. Según el flujo declarado por ABB, supervisa el rendimiento, busca anomalías, genera nuevos datos de entrenamiento y devuelve un modelo mejorado al robot físico.
La secuencia importa porque el primer modelo rara vez es la parte difícil de un proyecto de visión. Puede funcionar durante las pruebas de aceptación y degradarse si un proveedor cambia el embalaje, llega un producto de otro color, se ajusta una cinta transportadora, se acumula polvo en una lente o la iluminación cambia con la estación. En un proyecto convencional, el cliente debe llamar a un integrador, recopilar ejemplos, etiquetarlos, reentrenar el modelo, validar la actualización y programar un despliegue controlado. El retraso puede medirse en horas o semanas.
Un flujo de trabajo de ciclo de vida intenta convertir esa interrupción en un procedimiento operativo. La unidad importante no es el modelo, sino el circuito que lo rodea. Debe responder qué cambió, qué grado de certeza tiene el sistema, qué ejemplos conviene añadir, quién aprueba la actualización y cómo se restaura la versión anterior si el rendimiento cae.
El anuncio público establece la arquitectura prevista, pero no publica una evaluación independiente completa. ABB comunica hasta un 75 % menos de esfuerzo de ingeniería y puesta en marcha. Es una señal comercial útil, pero no un resultado universal ni una garantía de que todas las fábricas obtendrán la misma reducción.
Por qué la logística de moda es una prueba reveladora
La logística de moda tiene suficiente repetición para justificar un robot, pero no tanta uniformidad como para que las herramientas fijas sean ideales. Las prendas difieren en forma, textura, color y talla, y llegan de maneras distintas dentro de un contenedor. La tela puede colapsar, superponerse y ocultar el rasgo que la pinza necesita encontrar. Una misma unidad de mantenimiento de existencias puede verse distinta después de doblarla, desembalarla o manipularla.
ABB afirma que Fashion Inductor puede clasificar hasta 1.300 artículos por hora y por célula, con objetivos de precisión de picking superiores al 99,5 %. Son cifras declaradas por ABB, no un resultado auditado de forma independiente en todos los entornos. Aun así, muestran por qué la visión debe juzgarse por algo más que el reconocimiento. Un picking fallido es un problema. Una identificación correcta seguida de un agarre inalcanzable, una colisión, una prenda caída o un atasco es otro.
El robot se integra en una cadena de cámaras, iluminación, transportadores, pinzas, planificación del movimiento, gestión de excepciones y software de coordinación. Un modelo puede clasificar imágenes muy bien y seguir siendo un componente deficiente si sus estimaciones de confianza están mal calibradas o si sus errores se concentran en los artículos más costosos.
La variabilidad visual tampoco equivale a autonomía en un mundo abierto. Los límites siguen definidos: los artículos llegan a una zona conocida, deben clasificarse en destinos conocidos y el robot opera con velocidad, alcance y carga útil conocidos. Es una ingeniería exigente, pero no un robot razonando libremente en un almacén sin estructura.
EyeMotion aporta la percepción; la célula aporta los límites
ABB lanzó OmniCore EyeMotion en 2025 como un sistema de visión independiente del hardware para robots OmniCore. La empresa afirma que puede utilizar cámaras o sensores de terceros, integrarse con RobotStudio y ofrecer una interfaz web para configurar aplicaciones de visión. En el lanzamiento inicial también afirmó que la puesta en marcha podía reducirse hasta un 90 % frente a soluciones personalizadas.
AI Robot Trainer se apoya en esa capa. EyeMotion aporta la detección y la interpretación visual; el entrenador facilita la mejora continua de la parte aprendida. RobotStudio y un gemelo digital proporcionan el entorno virtual de diseño y simulación, mientras que el controlador OmniCore sigue siendo la capa de ejecución del robot de producción.
Un modelo de visión no sustituye al controlador, los circuitos de seguridad ni el diseño mecánico. Puede influir en lo que el robot cree estar viendo y en el movimiento apropiado, pero el sistema necesita límites de velocidad, alcance, evitación de colisiones, comportamiento de parada y acceso a zonas peligrosas.
ABB dice que el Fashion Inductor actualizado incluye un gemelo digital descrito como una réplica exacta del software del módulo, conectada con Application Controller Platform, Automatic Path Planning, AI Robot Trainer y RobotStudio. Su valor depende de la fidelidad con que represente la producción. La simulación puede probar muchas combinaciones, pero no demuestra automáticamente que la cámara real verá cada textura, que la pinza sujetará cada artículo o que una intervención humana inesperada será inocua.
La lectura más sólida no es que el robot se vuelva independiente. Es que la pila ofrece una forma más disciplinada de gestionar un robot limitado por una aplicación diseñada.
El cuello de botella oculto es la propiedad de los datos
Cuando la visión se vende como una instalación puntual, el integrador suele conservar el conocimiento práctico: qué imágenes se recopilaron, por qué se rechazaron ejemplos, qué umbral se eligió y qué cambios mecánicos pueden invalidar el modelo. El arreglo puede funcionar, pero se encarece cuando el cliente opera varias plantas o modifica productos con frecuencia.
Un entrenador integrado desplaza parte de ese conocimiento hacia el operador y el fabricante. El cliente puede ver los casos que provocan excepciones, añadir ejemplos representativos y gestionar actualizaciones sin abrir un proyecto nuevo. El beneficio no es solo que más personas puedan pulsar un botón de entrenamiento; es que la organización puede construir una memoria de los casos de fallo.
También aparecen responsabilidades. Alguien debe decidir qué ejemplos son seguros. Imágenes de una condición de iluminación poco frecuente pueden mejorar una métrica y empeorar otra. Un modelo mejor de media puede ser peor detectando un artículo caro o frágil. La canalización puede conservar información sensible sobre trabajadores, visitantes o etiquetas de proveedores aunque la aplicación solo clasifique productos.
Por eso, un entrenador industrial debería evaluarse como un sistema de gestión de cambios. Conviene preguntar:
- ¿Conserva un historial de versiones de modelos y conjuntos de datos?
- ¿Permite comparar el modelo nuevo con el actual sobre un conjunto fijo de validación?
- ¿Son visibles los umbrales de confianza y el comportamiento de rechazo?
- ¿Puede el cliente volver rápidamente a la versión anterior?
- ¿Registra por qué se seleccionó una muestra para reentrenar?
- ¿Prueba el modelo contra casos difíciles conocidos y no solo ejemplos recientes?
ABB destaca la mejora continua, pero no publica todos estos detalles. Ellos determinarán si la función reduce la fricción o mueve la complejidad a una interfaz nueva.
Qué puede significar, y qué no, el 75 %
«Hasta un 75 % menos de esfuerzo de ingeniería y puesta en marcha» puede referirse a una comparación definida entre el flujo actualizado y un proceso anterior para una aplicación concreta. No significa que una instalación completa cueste un 75 % menos, que desaparezca el trabajo humano o que el cliente pueda operar sin experiencia de integración.
La ingeniería todavía incluye seleccionar y montar cámaras, diseñar iluminación, especificar una pinza, integrar transportadores, definir el espacio de trabajo, conectar equipos, probar fallos y formar trabajadores. La disposición física puede ser el mayor coste, y un entrenador de software no elimina construirla y validarla.
La puesta en marcha tampoco equivale al tiempo de crear un modelo. Incluye reunir componentes, ajustar movimientos, comprobar el tiempo de ciclo, validar comunicaciones, documentar la instalación y verificar qué ocurre si falta un artículo o se detiene la línea. Reducir una parte puede ser valioso, pero el titular debe tratarse como una promesa orientativa hasta que los datos de clientes muestren su alcance.
La cuestión es el coste total de propiedad. Hay que comparar software y soporte con visitas de especialistas, paradas, repuestos, reentrenamiento y rendimiento perdido. Si el equipo interno resuelve el desvío rutinario y el integrador atiende solo los cambios difíciles, la economía puede ser atractiva aunque la instalación inicial siga siendo compleja.
El momento de la mejora también importa. Una intervención breve que evita una parada larga puede valer más que una gran reducción del tiempo inicial. Un modelo rápido de reentrenar pero lento de validar puede crear otro cuello de botella.
La seguridad sigue siendo una propiedad del sistema
El ciclo de aprendizaje no cambia la obligación básica de seguridad. ISO 10218-1:2025 cubre los requisitos para robots industriales como maquinaria parcialmente terminada; ISO 10218-2:2025 aborda la integración, puesta en marcha, operación, mantenimiento y retirada de aplicaciones y células. El fabricante puede proporcionar un robot y controlador seguros, pero la célula completa conserva peligros específicos.
La Organización Internacional de Normalización separa el robot de la aplicación integrada. Una cámara puede influir en una tarea, pero no protege por sí sola a una persona que entra en el espacio de trabajo. No reconocer una prenda es un fallo de producción; no reconocer a una persona o un acceso abierto puede ser un incidente de seguridad. Debe gestionarse mediante arquitectura con funciones de seguridad, no mediante confianza ordinaria del modelo.
OSHA señala que Estados Unidos no tiene una norma única específica de robótica, aunque remite a normas de consenso y requisitos como protección de máquinas y bloqueo y etiquetado. La regla práctica es clara: la IA puede cambiar la percepción y planificación, pero no elimina la responsabilidad del empleador de evaluar peligros, instalar protecciones y formar a las personas.
Un despliegue responsable debe separar las funciones críticas de seguridad de la percepción aprendida cuando lo exija la evaluación de riesgos. También debe definir qué ocurre si el modelo duda, la cámara queda obstruida, aparece un objeto fuera de la distribución de entrenamiento o falla la red. Una parada controlada, un canal de rechazo o una intervención humana no son fallos si la célula fue diseñada para gestionarlos.
El cliente real puede ser el integrador
ABB presenta AI Robot Trainer como una forma de que los integradores desplieguen, escalen y optimicen aplicaciones de logística de moda. El primer mercado no tiene por qué ser una fábrica pequeña que configure un robot sola. Puede ser la red de integradores que construye células similares y necesita adaptarlas con menos esfuerzo.
Un integrador que reutiliza un flujo validado puede estandarizar cámaras, pinzas, escenas de validación y procedimientos de recuperación. También puede ofrecer un soporte más manejable: el reentrenamiento rutinario ocurre en la planta mientras el integrador controla los cambios importantes.
Para ABB, la ventaja es estratégica. Cuanta más parte del proceso se ejecute mediante RobotStudio, OmniCore, EyeMotion y el módulo, más difícil será sustituir la plataforma pieza por pieza. El cliente no compra solo un brazo; adopta herramientas para diseñar, desplegar y mantener la célula.
Eso puede mejorar la coherencia, pero también aumentar la dependencia. Los compradores deberían preguntar qué datos se exportan, si el modelo puede evaluarse fuera de las herramientas del proveedor, cuánto durará el soporte de cada versión y qué ocurre si se quieren cambiar cámaras o pinzas.
Dónde debería funcionar primero
Las mejores aplicaciones iniciales tienen una disposición estable, objetos definidos, variación visual manejable y una vía de recuperación para casos inciertos. También cuentan con suficiente volumen o coste de parada para justificar un proceso de datos y validación.
La clasificación de prendas encaja porque la mezcla cambia, pero la tarea puede acotarse. Otros candidatos son inspección de embalajes, picking de piezas conocidas, controles de calidad con iluminación repetible y mantenimiento de máquinas con una gama limitada de estados. Sus fallos pueden catalogarse.
El enfoque convence menos cuando el conjunto de objetos no tiene límites, un mal agarre tiene consecuencias graves o el entorno cambia más deprisa de lo que se validan los modelos. Un pasillo abierto a personas, una obra o un robot de servicio tienen una superficie de riesgo mayor. En alimentación, farmacia y otros entornos regulados, reconocer un artículo tampoco satisface por sí solo los requisitos de higiene, trazabilidad o validación del proceso.
Qué medir durante una prueba piloto
Una prueba seria comienza con una línea de base. Hay que registrar rendimiento, éxito a la primera, tasa de rechazo, intervenciones manuales, inactividad, tiempo medio de recuperación y tiempo para actualizar la visión. Después deben introducirse cambios representativos: colores nuevos, embalajes nuevos, iluminación alterada, oclusión parcial y disposiciones difíciles.
No basta con medir la precisión media. Hay que medir el coste de los errores. Un falso positivo que envía el artículo equivocado puede costar más que un falso negativo que lo manda a rechazo. Dejar caer una prenda puede ser una molestia menor en una operación y un problema de calidad grave en otra.
También hay que probar el flujo humano. ¿Entiende el operador por qué se rechazó un artículo? ¿Puede recopilar ejemplos sin contaminar los datos? ¿Puede un supervisor aprobar una actualización? ¿Puede la planta volver a la versión anterior sin esperar al proveedor? ¿Cuánto se tarda en demostrar que el cambio está listo?
Finalmente, hay que probar los casos aburridos: desconectar una cámara, cubrir la lente, presentar un artículo no entrenado, cambiar la luz, detener el transportador, interrumpir la red y abrir una zona protegida mediante el procedimiento correcto. El objetivo no es que el robot parezca ingenioso, sino saber si falla de forma visible, acotada y recuperable.
La importancia más amplia para la IA física
La robótica suele describir el progreso mediante modelos grandes, sensores ricos o comportamientos generales. ABB señala otro eje: industrializar el proceso de mejora. Un robot es más útil cuando el cliente mantiene su precisión después de instalarlo y puede explicar cómo se hizo cada cambio.
Es menos llamativo que aprender una tarea a partir de una orden hablada, pero quizá esté más cerca de convertir la IA física en infraestructura cotidiana. Los clientes compran disponibilidad, repetibilidad y fallos recuperables. No compran un modelo aislado, sino una célula que personas reales puedan mantener bajo presión de producción.
El Departamento de Energía de Estados Unidos ha descrito programas que combinan habilidades reutilizables, gemelos digitales, tareas de referencia, datos, modelos entrenados, prácticas de seguridad y registros de procedencia para el descubrimiento científico autónomo. Los detalles difieren, pero la lección coincide: el sistema útil incluye evidencia, versionado y contexto operativo, no solo inferencia.
El enfoque de ABB es más estrecho y más legible industrialmente. Parte de una plataforma conocida, sensores conocidos, una aplicación definida y un cliente que puede decidir cuándo el modelo está listo. Esa estrechez hace que la afirmación de rendimiento sea comprobable.
La pregunta abierta es si conservará esa disciplina al ampliarse a más aplicaciones. Reentrenar no equivale automáticamente a mejorar. Una actualización no es automáticamente segura. Un gemelo digital no es automáticamente una copia fiel de la planta. El valor de AI Robot Trainer se establecerá por cómo gestione esas diferencias durante meses de producción, no por la primera demostración.
Para las fábricas interesadas, el consejo es tratarlo como un sistema gestionado de visión y mantenimiento, no como un atajo hacia la autonomía general. Hay que empezar con una tarea acotada, conservar una línea de base, separar seguridad y percepción aprendida, exigir reversión y auditabilidad, y calcular el modelo operativo continuo. Si acelera los cambios ordinarios y mantiene los fallos visibles y controlados, ABB habrá abordado uno de los problemas menos celebrados y más costosos de la robótica industrial.
Fuentes
Anuncio de ABB sobre AI Robot Trainer para logística de moda; lanzamiento de OmniCore EyeMotion de ABB; información de ABB sobre robótica y plataformas; requisitos de seguridad ISO 10218-1:2025 para robots industriales; requisitos de seguridad ISO 10218-2:2025 para aplicaciones y células robóticas; orientación de OSHA sobre normas de robótica; selecciones del Departamento de Energía de Estados Unidos sobre robótica y automatización
Related articles
Isaac 1 muestra la etapa incómoda de los robots domésticos
El robot doméstico de Weave apunta a ropa y orden, pero su modelo con asistencia remota convierte privacidad, confianza y economía de servicio en la prueba central.
San Mateo prueba permisos para robots humanoides: las primeras reglas del physical AI
Un condado de Silicon Valley no prohíbe los humanoides: pregunta qué permisos, reglas contra incendios, supervisión y datos laborales deben existir antes del uso comercial.
Gemini Robotics 2 impresiona, pero la IA física aún debe probarse fuera de la demo
Los nuevos robotics models de DeepMind apuntan a robot agents más capaces, pero acceso, safety, hardware y economía aún separan la demo del despliegue.
La huelga de Hyundai por Atlas trata de quién escribe las reglas de los robots humanoides
Los paros de Ulsan son formalmente salariales, pero Atlas los convierte en una prueba temprana sobre cómo negociar la automatización humanoide.
Comments
Sign in to comment.
No comments yet.