مدرّب الروبوتات بالذكاء الاصطناعي من ABB ينقل رؤية المصنع من مشروع متخصص إلى سير عمل مُدار
تستهدف أداة ABB الجديدة عنق زجاجة هادئاً في الروبوتات الصناعية: الحفاظ على دقة أنظمة الرؤية بعد تغيّر المصنع والمنتجات والإضاءة. الوعد هو إعادة تدريب أسهل، لا استقلالية بلا إشراف.
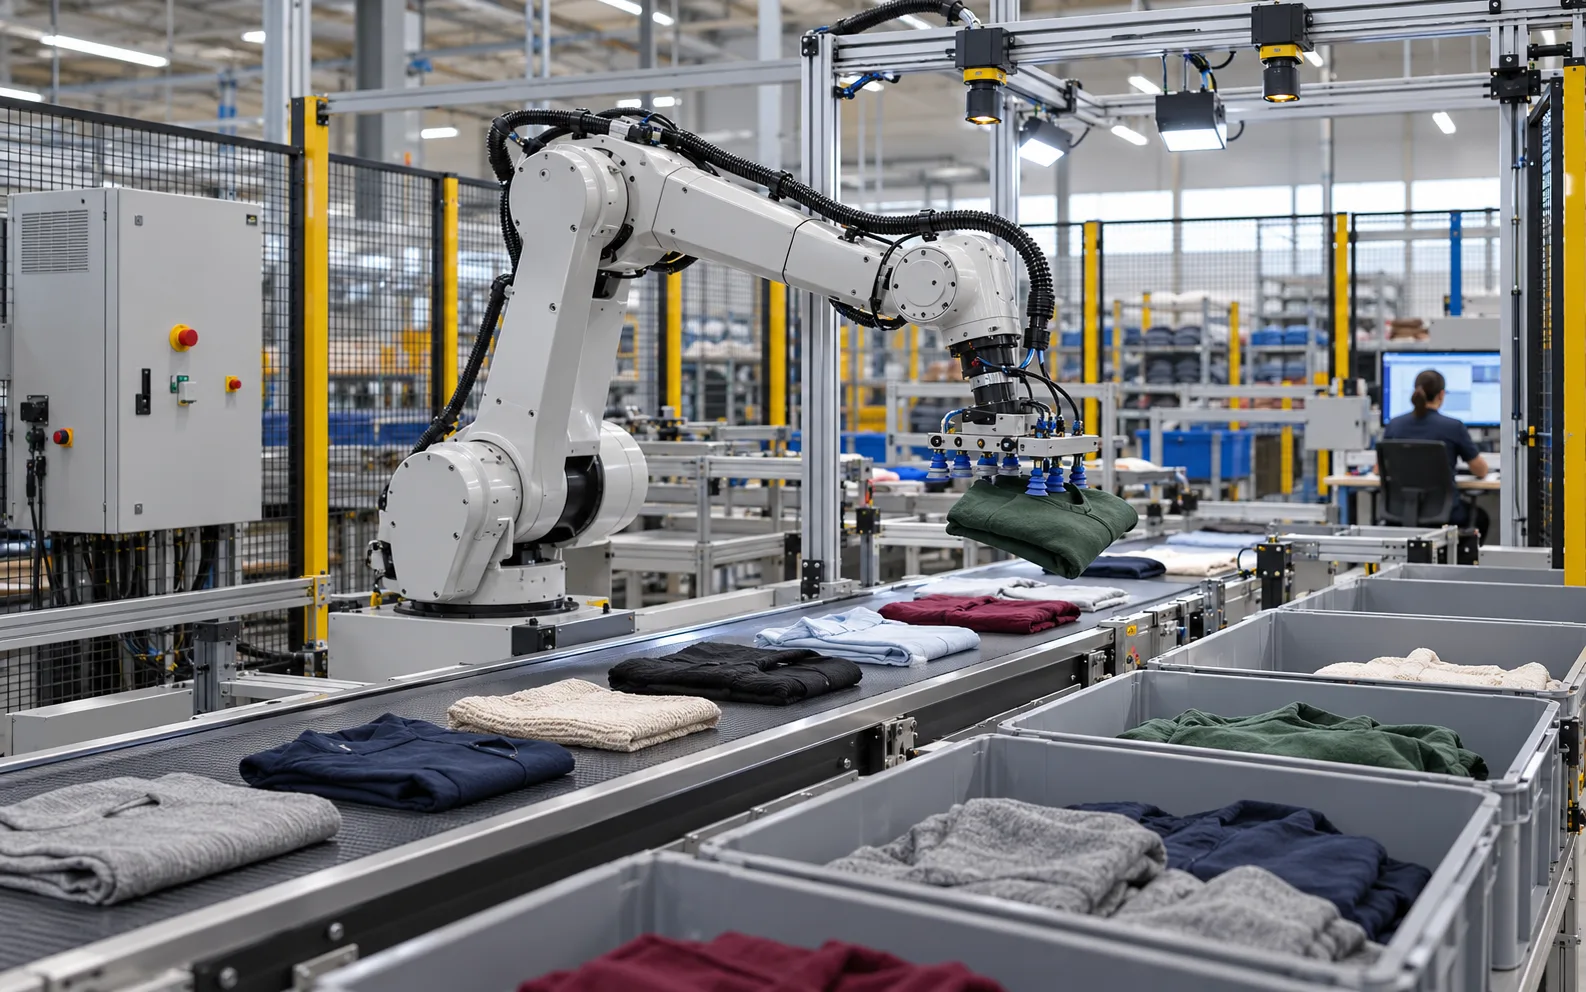
إعلان ABB الأخير في مجال الروبوتات لا يتعلق بزيادة المفردات التي يفهمها الروبوت بقدر ما يتعلق بتغيير الجهة المخوّلة بتحسين أدائه. ففي 15 أكتوبر، كشفت الشركة عن سير عمل متكامل للذكاء الاصطناعي المادي في لوجستيات الأزياء والملابس، عبر إضافة أداة AI Robot Trainer إلى وحدة Fashion Inductor. وتقول ABB إن النظام يمكن أن يخفض جهد الهندسة والتشغيل الأولي بنسبة تصل إلى 75 بالمئة.
لكن هذا الرقم يحتاج إلى قراءة حذرة. فهو لا يعني أن روبوتاً يمكن وضعه في مستودع مجهول ليعلّم نفسه بأمان كل مهمة. المقترح الأكثر تحديداً هو أن تطبيقاً للرؤية الصناعية يمكن تدريبه ونشره ومراقبته وإعادة تدريبه داخل حزمة مضبوطة من البرمجيات والعتاد، مع اعتماد أقل على متخصص يضطر إلى إعادة بناء النموذج كلما تغيّرت ظروف التشغيل.
هذه مشكلة مختلفة عن المشكلة المرتبطة عادة بالروبوتات الشبيهة بالبشر أو بالذكاء الاصطناعي المادي ذي الاستخدامات العامة. فالروبوت في المصنع لا يحتاج إلى فهم العالم كله. يكفيه أن يميّز قميصاً أسود من صندوق داكن تحت إضاءة متغيرة، وأن يتعرف إلى قطعة ملابس مطوية جزئياً، ويختار قبضة يمكن الوصول إليها، ويتجنب الاصطدامات، ويواصل العمل عندما يتغير مزيج المنتجات. والاختبار التجاري هو ما إذا كانت الخلية الكاملة ستصبح أسهل في التشغيل من دون إضعاف أساس السلامة الخاص بها.
الإعلان يتعلق بحلقة الصيانة
تصف ABB أداة AI Robot Trainer بأنها جزء من OmniCore EyeMotion ومن وحدة Fashion Inductor الوظيفية. وقد صُمم النظام لربط التقاط الصور وتدريب النماذج ونشرها والتحسين المستمر. ووفق سير العمل الذي تعلنه الشركة، يراقب النظام الأداء، ويبحث عن الحالات الشاذة، وينشئ بيانات تدريب جديدة، ثم يرسل نموذجاً محسّناً إلى الروبوت المادي.
تكتسب هذه السلسلة أهميتها لأن النموذج الأول نادراً ما يكون الجزء الأصعب في مشروع رؤية. فقد يعمل النظام أثناء اختبار القبول، ثم يتراجع أداؤه عندما يغيّر أحد الموردين التغليف، أو يصل منتج بلون مختلف، أو يُضبط ناقل الحركة، أو يتراكم الغبار على العدسة، أو تتغير إضاءة المستودع مع الفصول. وفي مشروع تقليدي قد يضطر العميل إلى استدعاء شركة تكامل، وجمع أمثلة، ووسمها، وإعادة تدريب النموذج، والتحقق من التحديث، ثم جدولة إعادة نشر مضبوطة. وقد يقاس التأخير بالساعات أو بالأسابيع.
يحاول سير عمل دورة الحياة تحويل هذا الانقطاع إلى إجراء تشغيلي. والوحدة المهمة ليست النموذج وحده، بل الحلقة المغلقة المحيطة به. وعليها أن تجيب عن أسئلة عملية: ما الذي تغير؟ ما درجة يقين النظام؟ ما الأمثلة التي ينبغي إضافتها؟ من يوافق على التحديث؟ وكيف يمكن استعادة الإصدار السابق إذا تراجع الأداء؟
يثبت إعلان ABB البنية المقصودة، لكنه لا ينشر اختباراً مستقلاً كاملاً يغطي كل هذه الأسئلة. وتذكر الشركة خفضاً يصل إلى 75 بالمئة في جهد الهندسة والتشغيل الأولي للتطبيق. وهذه إشارة تجارية مفيدة، لكنها ليست نتيجة إنتاجية عامة ولا ضماناً بأن كل مصنع سيحقق الخفض نفسه.
لماذا تمثل لوجستيات الأزياء اختباراً كاشفاً
تقع لوجستيات الأزياء في منطقة وسطى صعبة بالنسبة إلى الأتمتة. فلديها تكرار كاف لتبرير استخدام روبوت، لكنها لا تتمتع بتجانس يجعل الأدوات الثابتة البسيطة مثالية. تختلف الملابس في الشكل والملمس واللون والمقاس وطريقة وصولها داخل الحاوية. وقد ينهار القماش أو تتداخل القطع أو تحجب الميزة التي تحتاج أداة الإمساك إلى العثور عليها.
تقول ABB إن Fashion Inductor يستطيع فرز ما يصل إلى 1,300 قطعة في الساعة لكل خلية، وإن أهداف دقة الالتقاط تتجاوز 99.5 بالمئة. وهذه أرقام معلنة من ABB للوحدة، وليست نتيجة مدققة بصورة مستقلة في كل بيئة لدى العملاء. ومع ذلك فهي توضح سبب وجوب تقييم نظام الرؤية بأكثر من دقة التعرف. فالالتقاط الفائت مشكلة، لكن التعرف الصحيح الذي يتبعه إمساك لا يمكن الوصول إليه، أو اصطدام، أو سقوط قطعة، أو انحشار، مشكلة أخرى.
لذلك يعمل الروبوت داخل سلسلة تضم الكاميرات والإضاءة والناقلات والماسكات وتخطيط الحركة ومعالجة الاستثناءات والبرمجيات التي تنسق الخلية. وقد يكون النموذج ممتازاً في تصنيف الصور، لكنه يظل مكوّناً إنتاجياً ضعيفاً إذا كانت تقديرات الثقة لديه غير معايرة جيداً، أو إذا تركزت أخطاؤه حول القطع الأعلى تكلفة.
وقد يواجه النظام مظاهر كثيرة، لكن حدود المهمة تظل محددة: تصل القطع إلى منطقة معروفة، وتذهب إلى وجهات معروفة، ويعمل الروبوت بسرعة معروفة وضمن حدود معروفة للمدى والحمولة. هذه بيئة هندسية صعبة، لكنها ليست مثل روبوت يفكر بحرية في مستودع غير منظم.
EyeMotion يوفر الإدراك، والخلية تفرض الحدود
أطلقت ABB نظام OmniCore EyeMotion في عام 2025 بوصفه نظام رؤية لا يعتمد على عتاد شركة واحدة للروبوتات التي تعمل بمنصة OmniCore. وتقول الشركة إنه يستطيع استخدام كاميرات أو مستشعرات من جهات خارجية، والتكامل مع RobotStudio، وتوفير واجهة ويب لإعداد تطبيقات الرؤية. كما أعلنت ABB عند إطلاق EyeMotion السابق عن خفض يصل إلى 90 بالمئة في زمن التشغيل الأولي مقارنة بالحلول المخصصة.
ويبني إعلان AI Robot Trainer الأحدث على طبقة الإدراك تلك. يستطيع EyeMotion توفير الاستشعار والتفسير البصري، بينما تجعل أداة التدريب الجزء المتعلم أسهل في التحسين بمرور الوقت. ويوفر RobotStudio والتوأم الرقمي بيئة التصميم والمحاكاة، في حين تظل وحدة تحكم OmniCore طبقة التنفيذ على الروبوت الإنتاجي.
فنموذج الرؤية لا يحل محل وحدة تحكم الروبوت أو دوائر السلامة أو التصميم الميكانيكي للخلية. وقد يؤثر في ما يعتقد الروبوت أنه يراه وفي الحركة المناسبة، لكن النظام يظل بحاجة إلى قيود حول السرعة والمدى وتجنب الاصطدام وسلوك التوقف والوصول إلى المناطق الخطرة.
وتقول ABB إن Fashion Inductor المطوّرة تتضمن توأماً رقمياً يوصف بأنه نسخة مطابقة لبرمجيات الوحدة، ويربط بين Application Controller Platform وAutomatic Path Planning وAI Robot Trainer وRobotStudio. وتعتمد قيمته على مدى دقة تمثيله لبيئة الإنتاج. تستطيع المحاكاة اختبار تركيبات كثيرة، لكنها لا تثبت تلقائياً أن الكاميرا سترى كل نسيج، أو أن الماسك سيمسك كل قطعة، أو أن تدخلاً بشرياً غير متوقع سيكون بلا ضرر.
وعليه، فالقراءة الأقوى للإعلان ليست أن الروبوت أصبح مستقلاً. بل إن حزمة البرمجيات تمنح المصنع طريقة أكثر انضباطاً لإدارة روبوت يظل مقيداً بتطبيق مصمم وحدوده المعروفة.
عنق الزجاجة الخفي هو ملكية البيانات
عندما تُباع الرؤية الآلية على أنها تركيب لمرة واحدة، غالباً ما يحتفظ مُكامل الأنظمة بجزء كبير من المعرفة العملية. فهو يعرف الصور التي جُمعت، وسبب رفض أمثلة معينة، والعتبة التي اختيرت، والتغييرات الميكانيكية التي يمكن أن تجعل النموذج غير صالح. وقد ينجح هذا الترتيب، لكنه يصبح مكلفاً عندما يدير العميل عدة مواقع أو يغير المنتجات باستمرار.
تنقل أداة تدريب مدمجة في التطبيق جزءاً من هذه المعرفة إلى المشغل وإلى الشركة المصنعة. ويمكن للعميل رؤية الحالات التي تثير الاستثناء، وإضافة أمثلة ممثلة، وإدارة التحديثات من دون فتح مشروع جديد بالكامل. والفائدة ليست أن يصبح عدد أكبر من الناس قادراً على الضغط على زر التدريب؛ بل أن المؤسسة تستطيع بناء ذاكرة مؤسسية لحالات الفشل.
ويخلق هذا التحول مسؤوليات جديدة. فعلى أحدهم أن يقرر أي الأمثلة آمنة للاستخدام. وقد تحسن صور من ظروف إضاءة نادرة مقياساً واحداً بينما تضر بمقياس آخر. وقد يصبح نموذج أفضل في المتوسط أسوأ في اكتشاف قطعة مرتفعة القيمة أو هشة. كما يمكن لخط البيانات أن يحتفظ بمعلومات حساسة عن العاملين أو الزوار أو ملصقات الموردين.
لهذا ينبغي تقييم مدرب الذكاء الاصطناعي الصناعي كما لو كان نظاماً لإدارة تغييرات إنتاجية. وتشمل الأسئلة المفيدة:
- هل تحتفظ المنصة بسجل إصدارات للنماذج ومجموعات البيانات؟
- هل يستطيع المشغل مقارنة النموذج الجديد بالحالي على مجموعة تحقق ثابتة؟
- هل تظهر عتبات الثقة وسلوك الرفض للمسؤولين عن الخط؟
- هل يستطيع العميل الرجوع إلى الإصدار السابق بسرعة؟
- هل يسجل النظام سبب اختيار عينة لإعادة التدريب؟
- هل يمكن اختبار النموذج على حالات صعبة معروفة، لا على أمثلة جديدة فقط؟
يركز إعلان ABB على التحسين المستمر، لكنه لا يقدم كل تفاصيل التنفيذ. وهي التفاصيل التي ستحدد ما إذا كانت الميزة ستخفض الاحتكاك التشغيلي أو ستنقل التعقيد إلى واجهة جديدة.
ما الذي يعنيه ادعاء خفض 75 بالمئة
قد تشير عبارة خفض جهد الهندسة والتشغيل الأولي بنسبة تصل إلى 75 بالمئة إلى مقارنة محددة بين سير عمل ABB المطور وإجراء سابق لتطبيق معين. وهي لا تعني أن تركيباً روبوتياً كاملاً أصبح أقل تكلفة بنسبة 75 بالمئة، أو أن العمالة اختفت، أو أن العميل يستطيع تشغيل الخلية من دون خبرة في التكامل.
فلا يزال على العميل اختيار الكاميرات وتركيبها، وتصميم الإضاءة، وتحديد الماسك، ودمج الناقلات، وتعريف مساحة عمل الروبوت، وربط الخلية بالمعدات السابقة واللاحقة، واختبار أوضاع الفشل، وتدريب العمال. وقد يكون التخطيط المادي أكبر بند تكلفة في النشر، ولا يستطيع مدرب برمجي إزالة الحاجة إلى بنائه والتحقق منه.
كما أن جهد التشغيل الأولي لا يساوي الوقت المنفق على إنشاء نموذج. فهو يشمل جمع المكونات، وضبط الحركة، وفحص زمن الدورة، والتحقق من الاتصالات، وتوثيق التركيب، والتأكد من أن الخلية تتصرف بصورة صحيحة عندما تكون قطعة مفقودة أو يتوقف الخط. وقد يكون خفض جزء من هذا العمل ذا قيمة، لكن الرقم الرئيسي يظل وعداً اتجاهياً إلى أن تظهر بيانات العملاء.
والسؤال التجاري هو تكلفة الملكية الكاملة. ينبغي مقارنة تكلفة البرمجيات وعقد الدعم بتكلفة زيارات المتخصصين والتوقف وقطع الغيار وإعادة التدريب وفقدان الإنتاجية. وإذا أتاحت أداة التدريب لفريق داخلي حل الانحرافات الروتينية، بينما يتولى المُكامل التغييرات الصعبة، فقد تكون المعادلة جذابة حتى مع بقاء التركيب الأولي معقداً.
السلامة خاصية للنظام كله
لا يغير ظهور حلقة تعلم الالتزام الأساسي بالسلامة حول الروبوت الصناعي. تغطي ISO 10218-1:2025 متطلبات السلامة للروبوتات الصناعية بوصفها آلات مكتملة جزئياً، بينما يتناول ISO 10218-2:2025 تكامل تطبيقات وخلايا الروبوت وتشغيلها وصيانتها وإخراجها من الخدمة. فالروبوت قد يكون آمناً، لكن الخلية الكاملة تظل حاملة لمخاطر خاصة بالتطبيق.
وتفصل المنظمة الدولية للتوحيد القياسي بين الروبوت والتطبيق المتكامل. وقد يؤثر نموذج الكاميرا في سلوك المهمة، لكنه لا يوفر بمفرده حماية لشخص يدخل نطاق العمل. وإذا أخفق النظام في التعرف إلى قطعة ملابس فهذه علة إنتاج، أما إخفاقه في التعرف إلى شخص أو نقطة وصول مفتوحة فقد يصبح حادث سلامة، ويجب التعامل معه عبر بنية مصنفة للسلامة لا عبر ثقة نموذج عادية.
وتشير OSHA إلى أن الولايات المتحدة لا تملك معياراً واحداً خاصاً بالروبوتات، لكنها توجه أصحاب العمل إلى المعايير التوافقية والمتطلبات القائمة، مثل حواجز الآلات وإجراءات القفل ووضع بطاقة التحذير. ويعزز ذلك قاعدة عملية: يستطيع الذكاء الاصطناعي تغيير إدراك الروبوت وتخطيطه، لكنه لا يلغي مسؤولية صاحب العمل عن تقييم المخاطر وتركيب وسائل الحماية وتدريب الأشخاص.
وينبغي للنشر المسؤول أن يبقي الوظائف الحساسة للسلامة منفصلة عن مسار الإدراك المتعلم حيثما يقتضي تقييم المخاطر ذلك. كما يجب تحديد ما يحدث عندما يكون النموذج غير متأكد، أو تكون الكاميرا محجوبة، أو يرى الروبوت شيئاً خارج توزيع التدريب، أو ينقطع اتصال الشبكة. وقد تكون الاستجابة الآمنة توقفاً مضبوطاً، أو مسار رفض، أو طلب تدخل بشري. ولا تُعد هذه النتائج فشلاً إذا صُممت الخلية للتعامل معها.
قد يكون العميل الحقيقي هو مُكامل الأنظمة
تقدم ABB أداة AI Robot Trainer بوصفها وسيلة لمُكاملات الأنظمة كي تنشر تطبيقات لوجستيات الأزياء وتوسعها وتحسنها باستمرار. وهذا التموضع كاشف. فالسوق الأول ليس بالضرورة مصنعاً صغيراً يريد شراء روبوت وضبطه بمفرده، بل شبكة مُكاملين يبنون خلايا متشابهة ويحتاجون إلى خفض الجهد اللازم لتكييفها مع عملاء مختلفين.
والمُكامل الذي يستطيع إعادة استخدام سير عمل تم التحقق منه يستطيع بناء مكتبة من إعدادات الكاميرات والماسكات ومشاهد التحقق وإجراءات التعافي. وقد تتم إعادة التدريب الروتينية في الموقع، بينما يحتفظ المُكامل بالسيطرة على التغييرات الكبرى.
أما بالنسبة إلى ABB، فالفائدة استراتيجية أيضاً. فكلما زاد الجزء من سير العمل الذي يمر عبر RobotStudio وOmniCore وEyeMotion ووحدة التطبيق، أصبح استبدال الحزمة بمكوّن منافس أصعب. ولا يشتري العميل ذراعاً فقط؛ بل يتبنى أدوات لتصميم الخلية ونشرها وصيانتها.
وقد يزيد ذلك الاعتماد على المنصة. لذلك ينبغي للمشترين أن يسألوا أي بيانات يمكن تصديرها، وهل يمكن تقييم نموذج الرؤية خارج أدوات المورد، وكم ستظل نسخة البرمجيات مدعومة، وماذا يحدث عند تغيير الكاميرات أو الماسكات.
أين ينبغي أن ينجح النهج أولاً
تتسم التطبيقات المبكرة الأفضل بتخطيط مادي مستقر، ومجموعة كائنات محددة، وتباين بصري مهم لكنه قابل للإدارة، ومسار بديل للحالات غير المؤكدة. كما تحتاج إلى إنتاجية أو تكلفة توقف تبرران بناء عملية للبيانات والتحقق.
يناسب فرز الأزياء هذا الوصف لأن مزيج المنتجات متغير لكن المهمة مقيدة. وتشمل المرشحات الأخرى فحص التغليف، والتقاط قطع معروفة من الحاويات، وفحوص الجودة في إضاءة قابلة للتكرار، ومناولة الآلات ضمن نطاق محدود من حالات القطعة.
ويصبح النهج أقل إقناعاً عندما تكون مجموعة الأشياء غير محدودة، أو تكون عواقب الإمساك السيئ شديدة، أو تتغير البيئة أسرع من قدرة المؤسسة على التحقق من النماذج. فممر مستودع مفتوح أمام الناس، أو موقع إنشاء، أو روبوت خدمة أمام الجمهور يقدم سطح مخاطر أوسع.
وينطبق ذلك على الأغذية والأدوية وغيرها من البيئات المنظمة أو الحساسة للنظافة. فقد يتعرف النموذج إلى قطعة من دون أن يفي بمتطلبات السيطرة على التلوث أو التتبع أو التحقق من العملية. وقدرة الروبوت على التكيف ليست سوى جزء من مشكلة الاعتماد.
ما ينبغي للمشترين قياسه أثناء التجربة
ينبغي أن تبدأ تجربة جادة بخط أساس، لا بعرض تجريبي. سجّل الإنتاجية، ونسبة النجاح من المحاولة الأولى، ومعدل الرفض، والتدخلات اليدوية، ووقت التوقف، ومتوسط زمن التعافي، والوقت اللازم لتحديث نظام الرؤية. ثم أدخل تغييرات ممثلة: ألواناً جديدة، وتغليفاً جديداً، وإضاءة مختلفة، وحجباً جزئياً، وترتيبات صعبة.
وليست المقارنة المهمة هي ما إذا كان النموذج الجديد يحقق دقة متوسطة أعلى فقط. بل يجب قياس تكلفة الأخطاء. فقد يكون الإيجابي الكاذب الذي يرسل القطعة الخطأ إلى وجهة ما أغلى من السلبي الكاذب الذي يضع القطعة في حاوية الرفض.
وينبغي اختبار سير العمل البشري أيضاً. هل يفهم المشغل سبب رفض الروبوت؟ هل يستطيع جمع أمثلة مفيدة من دون تلويث البيانات؟ هل يستطيع المشرف الموافقة على التحديث؟ هل يستطيع المصنع العودة إلى الإصدار السابق من دون انتظار مهندس المورد؟ وكم يستغرق إثبات أن التغيير جاهز للإنتاج؟
اختبر كذلك الحالات المملة: افصل كاميرا، غطِّ العدسة، قدم قطعة خارج مجموعة التدريب، غيّر الضوء، أوقف الناقل، اقطع الشبكة، وافتح منطقة محمية عبر الإجراء الصحيح. الهدف ليس جعل الروبوت يبدو ذكياً، بل معرفة ما إذا كان يفشل بطريقة مرئية ومحدودة وقابلة للتعافي.
الدلالة الأوسع للذكاء الاصطناعي المادي
غالباً ما تصف صناعة الروبوتات التقدم من خلال نماذج أكبر أو مستشعرات أغنى أو سلوكيات أكثر عمومية. لكن إعلان ABB يشير إلى محور آخر: تصنيع عملية التحسين على المستوى الصناعي. يصبح الروبوت أكثر فائدة عندما يستطيع العميل إبقاءه دقيقاً بعد التركيب الأولي، وعندما تتمكن المؤسسة من شرح الطريقة التي أُجري بها التغيير.
هذه قصة أقل بريقاً من روبوت يتعلم مهمة جديدة من تعليمات صوتية، لكنها قد تكون أقرب إلى الطريقة التي يتحول بها الذكاء الاصطناعي المادي إلى بنية تحتية عادية. يشتري العملاء الصناعيون وقت التشغيل والاستقرار والفشل القابل للتعافي. وهم لا يشترون نموذجاً معزولاً، بل خلية يستطيع أشخاص حقيقيون صيانتها تحت ضغط إنتاج حقيقي.
وتنسجم الفكرة مع حركة أوسع نحو عمليات الروبوتات المعرفة بالبرمجيات. فقد وصفت وزارة الطاقة الأمريكية برامج تجمع مهارات روبوتية قابلة لإعادة الاستخدام، وتوائم رقمية، ومهام معيارية، ومجموعات بيانات، ونماذج مدربة، وممارسات سلامة، وسجلات مصدرية للاكتشاف العلمي المستقل. وتختلف التفاصيل عن لوجستيات الملابس، لكن الدرس المشترك واضح: النظام المفيد يشمل الأدلة والإصدارات والسياق التشغيلي، لا الاستدلال وحده.
نهج ABB أضيق وأكثر قابلية للقراءة الصناعية. فهو يبدأ بمنصة روبوت معروفة، ومستشعرات معروفة، وتطبيق محدد، وعميل يستطيع أن يقرر متى يصبح النموذج جاهزاً. وهذه الحدود ليست ضعفاً؛ بل ما يجعل ادعاء الأداء قابلاً للاختبار.
ويبقى السؤال ما إذا كان سير العمل سيحافظ على هذا الانضباط عند توسيعه إلى تطبيقات أخرى. فإعادة التدريب ليست تحسيناً تلقائياً، وتحديث النموذج ليس آمناً تلقائياً، والتوأم الرقمي ليس نسخة وفية من المصنع تلقائياً. وستتحدد قيمة AI Robot Trainer بقدرته على إدارة هذه الفروق خلال أشهر من الإنتاج، لا بأول عرض ناجح.
وبالنسبة إلى المصانع التي تدرس التقنية، النصيحة العملية واضحة: تعامل معها كنظام مُدار للرؤية والصيانة، لا كطريق مختصر إلى الاستقلالية العامة. ابدأ بمهمة محددة، واحتفظ بخط أساس قابل للقياس، وافصل وظائف السلامة عن الإدراك المتعلم، واشترط إمكانية الرجوع والتدقيق، وسعّر نموذج التشغيل المستمر. وإذا استطاعت البرمجيات جعل التغييرات العادية أسرع مع إبقاء حالات الفشل مرئية ومضبوطة، فستكون ABB قد عالجت واحدة من أقل مشكلات الروبوتات الصناعية احتفاءً وأكثرها تكلفة.
المصادر
إعلان ABB عن AI Robot Trainer في لوجستيات الأزياء؛ إطلاق ABB لمنصة OmniCore EyeMotion؛ معلومات ABB عن منتجات ومنصة الروبوتات؛ متطلبات السلامة للروبوتات الصناعية في ISO 10218-1:2025؛ متطلبات السلامة لتطبيقات وخلايا الروبوت في ISO 10218-2:2025؛ إرشادات OSHA بشأن معايير الروبوتات؛ اختيارات وزارة الطاقة الأمريكية في الروبوتات والأتمتة.
Related articles
مخطط SANDO للطائرات المسيّرة من MIT يجعل ضمان السلامة المحدود ذا أهمية
يقدّم مخطط SANDO خطوة جادة نحو ملاحة أكثر أماناً للطائرات المسيّرة في بيئات مجهولة ومتغيرة. لكن أهميته الحقيقية تكمن في افتراضاته المعلنة، وفي المشكلات التشغيلية التي لا تستطيع نظرية رياضية حلّها.
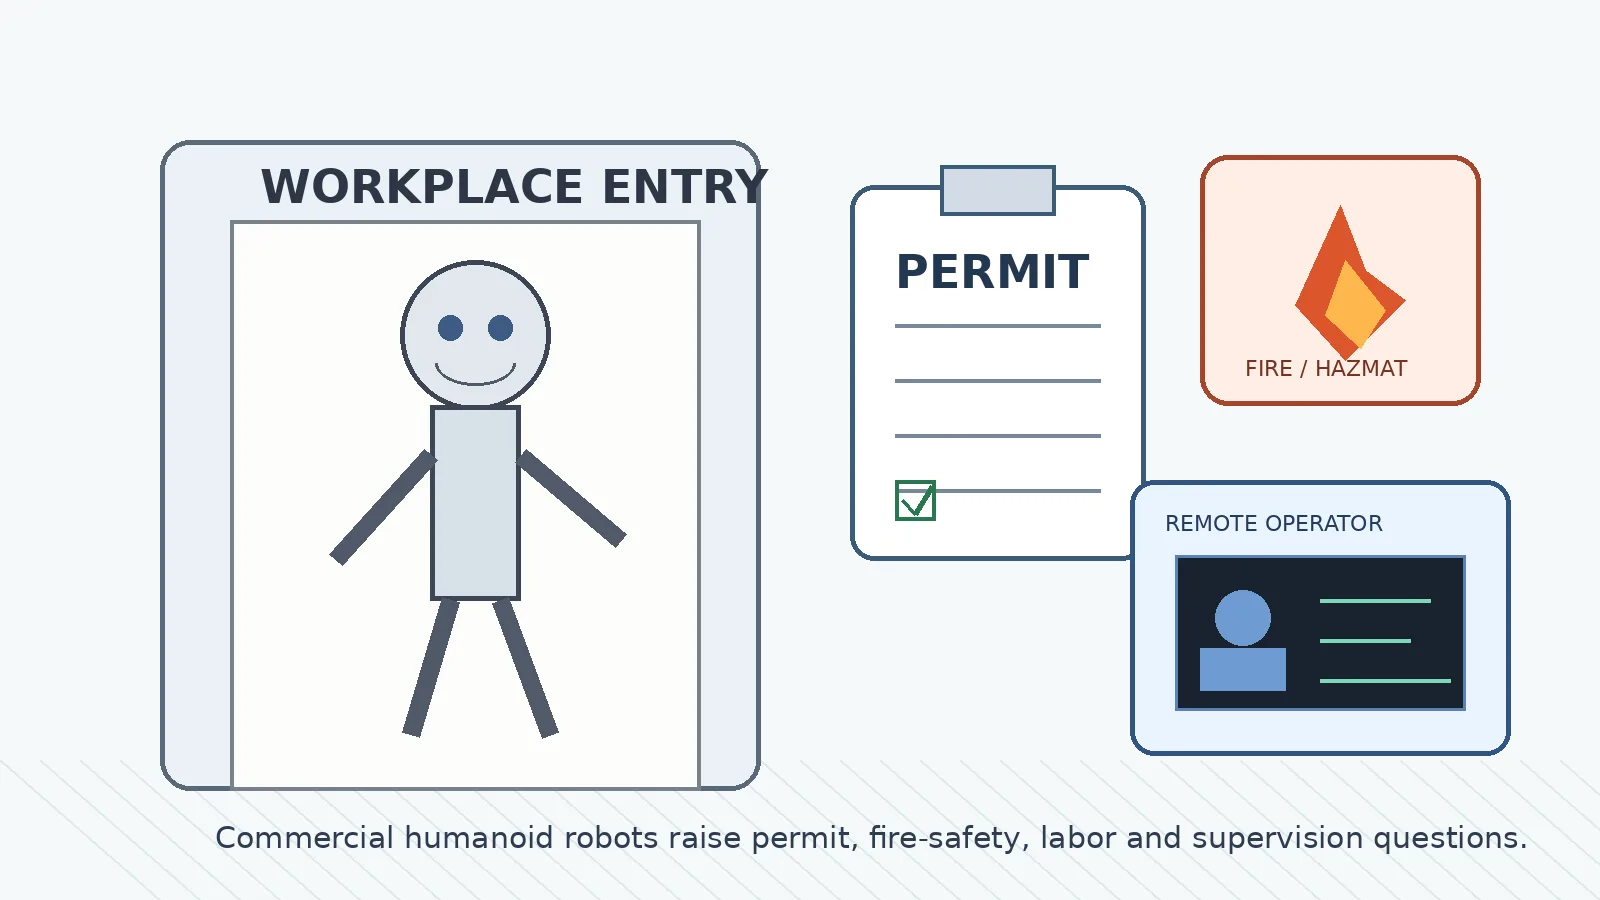
سان ماتيو تختبر تصاريح الروبوتات الشبيهة بالبشر: قواعد مبكرة لـ physical AI
المقاطعة الواقعة في قلب وادي السيليكون لا تحظر الروبوتات البشرية الشكل، بل تسأل عن التصاريح والسلامة والإشراف وآثار العمل قبل التشغيل التجاري.
استخدام الذكاء الاصطناعي لرعاية الحيوانات الأليفة من دون أن يحلّ روبوت المحادثة محل الطبيب البيطري
يدخل الذكاء الاصطناعي إلى العيادات البيطرية وإلى أحاديث أصحاب الحيوانات في الوقت نفسه. تعرّف إلى استخداماته الآمنة في التحضير وشرح المصطلحات، ومتى يصبح الاعتماد عليه خطراً، وكيف تحوّل إجابته إلى حوار أفضل مع الطبيب البيطري.
أدوات الذكاء الاصطناعي المدرسية للأطفال: ما الذي ينبغي للوالدين سؤاله قبل وصول روبوت المحادثة إلى الصف؟
تصل قواعد الذكاء الاصطناعي في المدارس أسرع من قدرة أدلة أولياء الأمور على شرحها. إليك طريقة عملية لتقييم أدوات الصف وفق العمر والخصوصية والإشراف وقيمتها التعليمية الفعلية.
Comments
Sign in to comment.
No comments yet.