Demonstracja Digita na IROS 2026 pokazuje, że kolejny test humanoida to mierzalna niezawodność
Udany za pierwszym razem test mobilnej manipulacji na robocie Agility Digit v4 jest ważnym sygnałem badawczym, ale nie dowodzi autonomii całego magazynu. Liczą się powtarzalność, odzyskiwanie po błędach, bezpieczeństwo i koszt.
Najciekawsza teza dotycząca humanoidalnych robotów, jaka pojawiła się na IROS 2026, jest zarazem tą, którą najłatwiej przecenić. Krótki raport z hali konferencyjnej mówi, że Agility Digit v4 wykonał za pierwszym podejściem pełny przebieg mobilnej manipulacji. To interesujące, ponieważ łączy dwa zadania, które zwykle pokazuje się osobno: przemieszczanie się w przestrzeni oraz wykonywanie użytecznej pracy ramionami. Sam ten fakt nie jest jednak dowodem, że humanoid potrafi niezawodnie przepracować całą zmianę w magazynie.
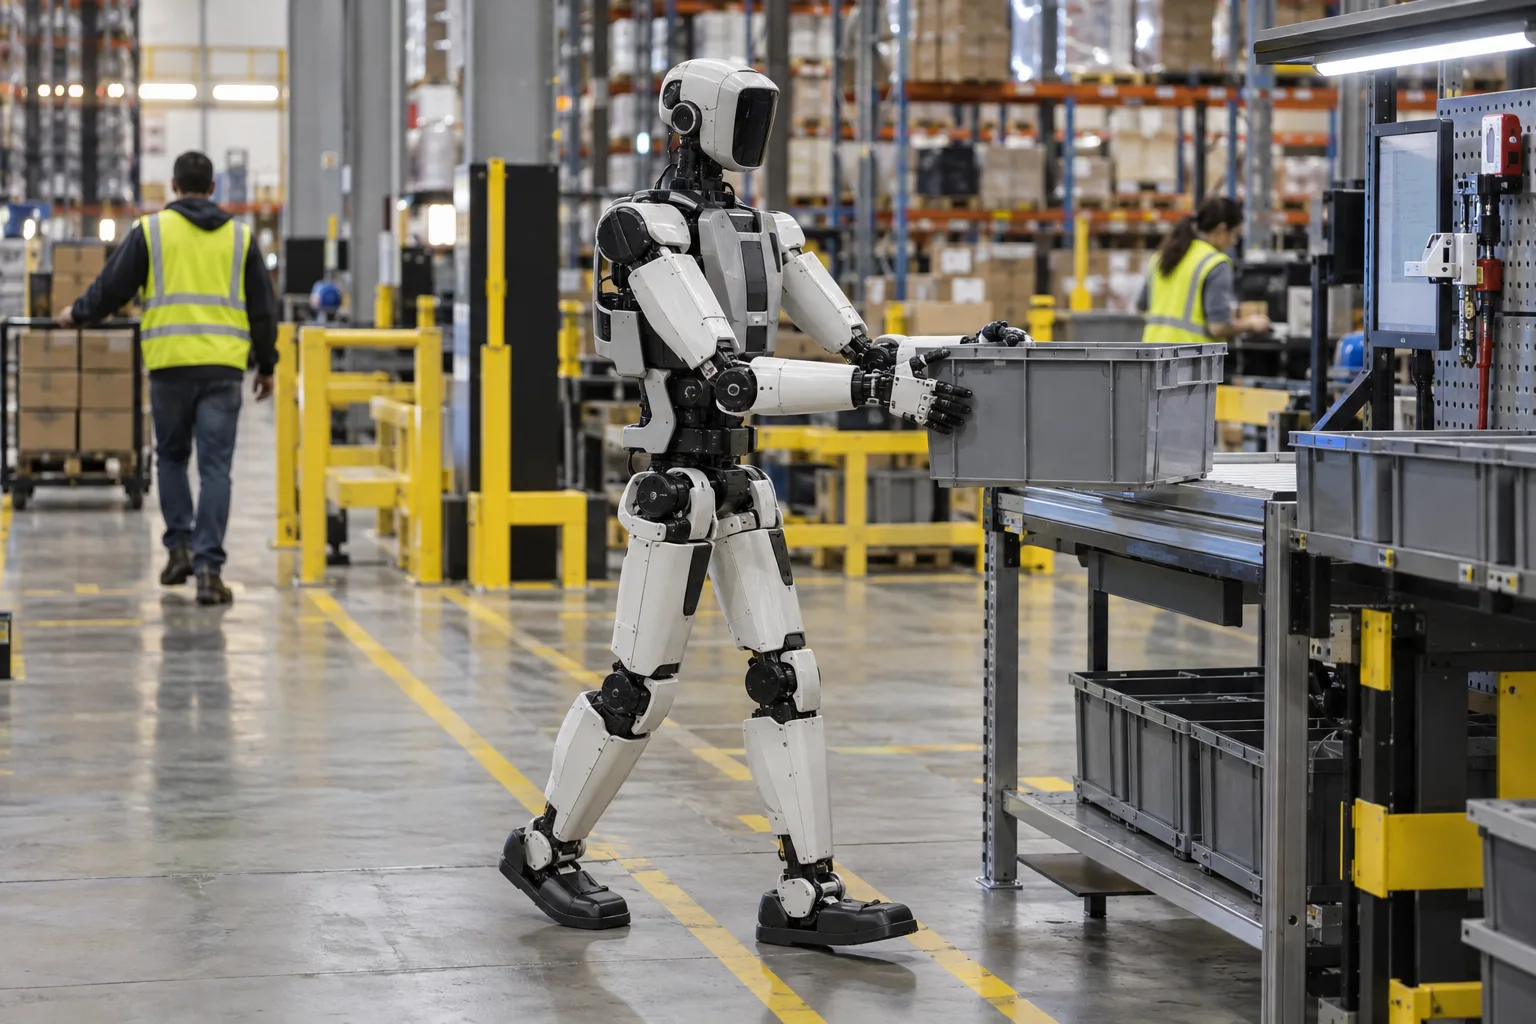
Różnica ma znaczenie. Firmy robotyczne przechodzą od starannie przygotowanych demonstracji do systemów, które muszą nawigować, postrzegać otoczenie, chwytać, korygować błędy i pozostawać bezpieczne w pobliżu urządzeń oraz ludzi. Pojedynczy udany przebieg może pokazać, że sterownik, robot i zadanie były zgodne w danej sytuacji. Nie pozwala ustalić tempa produkcji, argumentacji bezpieczeństwa, rozkładu awarii ani przewagi kosztowej.
IROS 2026, odbywające się w Pittsburghu od 27 września do 1 października, jest dobrym miejscem, by przyjrzeć się tej luce. Program konferencji zestawia mobilną manipulację, sterowanie całym ciałem, uczenie i bezpieczeństwo fizyczne. Relacja z pokazu Digita dostarcza punktu wyjścia, a materiały Agility dają kontekst komercyjny. Razem prowadzą do mniej efektownego, lecz bardziej użytecznego wniosku: kolejnym testem humanoidów nie jest to, czy wyuczona polityka potrafi jednocześnie poruszać ciałem i dłońmi. Pytanie brzmi, czy tę zdolność można zmierzyć, ograniczyć i eksploatować jako usługę.
Co naprawdę wynika z demonstracji na IROS
Publiczne twierdzenie pochodzi od Chrisa Paxtona, który opisał pełny przebieg mobilnej manipulacji na Agility Digit v4 podczas IROS 2026 jako działający „od razu po wyjęciu z pudełka” i za pierwszym podejściem. Relacja serwisu robotycznego, która zachowała wpis oraz dostępne nagrania, dodaje istotne zastrzeżenie: raport nie zawierał wskaźnika skuteczności, liczby prób, listy zadań ani kontrolowanego porównania.
Mimo to jest to znaczący rezultat. W tradycyjnym stosie robotycznym nawigacja, ruch ramienia, chwytanie i logika zadania mogą być osobnymi modułami. Moduły przekazują sobie stan, lecz każde przekazanie jest miejscem, w którym założenia mogą stać się kruche. Manipulator mobilny może dotrzeć do obiektu pod nieco złym kątem; planer ramienia może zakładać, że baza stoi nieruchomo; chwyt może się nie udać, bo przedmiot znajduje się gdzie indziej, niż przewidywał model kamery. Określenie „end-to-end” zazwyczaj sygnalizuje, że wyuczony albo wspólnie sterowany system koordynuje większą część zachowania robota jako jeden problem decyzyjny.
Samo sformułowanie nie wyjaśnia, jaka część systemu jest wyuczona, jaka zaprojektowana ręcznie ani jak wybrano zadanie. Nie mówi też, czy człowiek mógł interweniować, czy trasa i układ obiektów były przygotowane oraz czy robot widział scenę podczas wcześniejszego zbierania danych. Nie są to zarzuty. To podstawowe zmienne potrzebne do interpretacji demonstracji.
Sukces za pierwszym razem uzasadnia zatem wąskie stwierdzenie: Digit v4 potrafił wykonać co najmniej jeden zintegrowany scenariusz mobilnej manipulacji w warunkach demonstracji. Nie uzasadnia szerszej tezy, że Digit potrafi uogólniać zachowanie na dowolną pracę magazynową. Użyteczne pytanie redakcyjne nie brzmi: czy nagranie jest prawdziwe? Brzmi: jakie dowody zmieniłyby nagranie w twierdzenie operacyjne?
Dlaczego mobilna manipulacja jest trudniejsza niż nagranie pick-and-place
Stacjonarne ramię ma dużą przewagę: jego przestrzeń robocza, oprzyrządowanie, położenie kamery i granice kolizji można wcześniej zaprojektować. Komórki przemysłowe często wyglądają monotonnie, ponieważ powtarzalność jest częścią produktu. Robot nie musi rozumieć całego budynku; ma wykonać określony ruch w znanym obszarze.
Manipulator mobilny oddaje część tej kontroli. Zmiana położenia bazy zmienia geometrię każdego sięgnięcia. Podłoże może być nierówne. Człowiek może wejść na trasę. Pojemnik może być częściowo zasłonięty. Robot musi zdecydować, gdzie stanąć, jak blisko może bezpiecznie podejść, czy z tego miejsca dosięgnie celu i co zrobi, jeśli pierwszy chwyt się nie powiedzie. Jeżeli porusza się na dwóch nogach, utrzymanie równowagi podczas sięgania lub przenoszenia wprowadza dodatkowe sprzężenie między lokomocją a manipulacją.
Właśnie dlatego słowo „mobilna” ma tak duże znaczenie. Przejście do oznaczonego punktu jest nawigacją. Podniesienie obiektu z ustalonego miejsca jest manipulacją. Wykonanie obu czynności przy jednoczesnym dostosowaniu się do rzeczywistego położenia przedmiotu jest zdolnością obejmującą dłuższy horyzont. Przestrzeń działań rośnie, podobnie jak liczba sposobów, w jakie mały błąd może się rozprzestrzenić.
Program IROS odzwierciedla ten problem badawczy. Konferencja wymienia sesje dotyczące uczenia przez wzmacnianie dla zwinnej lokomocji humanoidów i robotów kroczących, poruszania się po trudnym podłożu oraz komunikacji i współpracy. Osobny warsztat Mobile Manipulation and Embodied Intelligence opisuje mobilną manipulację wymagającą licznych kontaktów jako podstawę odpornej autonomii możliwej do wdrożenia. To ujęcie mówi więcej niż ogólna obietnica „inteligencji ogólnego przeznaczenia”: właśnie kontakt, odzyskiwanie po błędach i warunki wdrożenia pokazują, gdzie założenia robota spotykają się ze światem fizycznym.
Komercyjna pozycja wyjściowa Digita jest węższa niż nagłówek
Publiczne materiały Agility umieszczają Digit v4 w określonej roli przemysłowej. W dokumencie złożonym w związku z proponowanym połączeniem biznesowym firma opisuje v4 jako robota wdrożonego, o deklarowanym udźwigu do 35 funtów, deklarowanym czasie pracy wynoszącym cztery godziny i autonomicznym ładowaniu. Ta sama prezentacja mówi o świadomości obejmującej 360 stopni, adaptacyjnej zręczności przeznaczonej do procesów przemysłowych oraz sterowaniu całym ciałem, w którym wykorzystywane są modele vision-language-action.
Są to twierdzenia firmy i należy je tak odczytywać. Dokument pokazuje również zamierzoną pracę: Digit v4 odkładający kosze z komponentami łożysk o masie 25 funtów ze stanowiska prasy do przemysłowej myjki. Nie jest to twierdzenie, że robot może wykonywać każde zadanie człowieka. To konkretny proces przeładunkowy z określoną klasą obiektu, trasą i miejscem docelowym.
W komunikacie prasowym z września 2026 roku Agility przedstawia Digit v5 jako późniejszą generację zaprojektowaną do współpracy na większą skalę. Prezentacja zestawia planowane możliwości v5 z v4, w tym większy deklarowany udźwig, potencjalnie dłuższy czas pracy, większy zasięg i wymienne efektory końcowe. Opisuje też v5 jako robota przeznaczonego do działania poza komórką roboczą i obok ludzi. Ważne jest słowo „planowane”: podane wartości v5 pozostają oczekiwaniami, dopóki produkt nie zostanie udostępniony, przetestowany i wdrożony w deklarowanych warunkach.
Ten komercyjny punkt odniesienia ułatwia interpretację przebiegu z IROS. Demonstracja może oznaczać przejście od zaprojektowanego pod jedno zastosowanie procesu przeładunkowego do bardziej zintegrowanego sterowania. Nie należy jej jednak mylić z już ujawnionymi dowodami wdrożenia, a żadnego z tych elementów nie należy utożsamiać z uniwersalnym zamiennikiem pracownika magazynu. Istnieją co najmniej trzy różne kamienie milowe:
- robot potrafi wykonać wybrane zadanie podczas demonstracji;
- robot potrafi powtarzać zdefiniowany proces przy zmierzonym odsetku interwencji;
- robot może zapewnić akceptowalną ekonomię i bezpieczeństwo w rzeczywistym harmonogramie pracy.
Pierwszy punkt jest wynikiem badawczym. Drugi jest wynikiem inżynieryjnym. Trzeci jest wynikiem biznesowym i operacyjnym. Relacje o humanoidach często ściskają je do jednego zdania.
W większości demonstracji robotów brakuje mianownika
„Za pierwszym razem” brzmi precyzyjnie, ale nie ma mianownika. Za pierwszym razem spośród ilu przygotowanych prób? Czy przebieg wybrano dlatego, że się udał? Ile nieudanych podejść miało miejsce podczas konfiguracji? Co uznano za sukces: dotknięcie obiektu, chwycenie go, odłożenie w poprawnym miejscu czy zakończenie całej sekwencji bez pomocy człowieka?
Rzetelna ewaluacja powinna opublikować definicję zadania i warunki, w których je wykonano. Czytelnicy muszą przynajmniej wiedzieć:
- ile prób wykonano i ile zakończyło się sukcesem;
- czy między próbami zmieniały się obiekt, trasa i miejsce docelowe;
- czy robot korzystał z wcześniejszych demonstracji albo dostrajania do konkretnej sceny;
- czy interweniował teleoperator lub obserwator bezpieczeństwa;
- ile trwał każdy przebieg i ile czasu zajęło odzyskiwanie po błędzie;
- jakie były konsekwencje nieudanego chwytu, kolizji lub błędu nawigacji;
- jakie czujniki i zasoby obliczeniowe działały na robocie;
- czy ta sama polityka działała na drugim robocie albo w drugim zakładzie.
Nie chodzi o biurokrację dla niej samej. Tak właśnie zdolność staje się porównywalna. Skuteczność 95 procent przy stałej, czystej prezentacji może być znakomita dla jednego procesu i bezużyteczna dla innego. Wynik 70 procent w zagraconym środowisku może być wartościowym etapem badań, jeśli robot potrafi wykrywać niepewność i bezpiecznie poprosić o pomoc. Bez mianownika i warunków pracy nagranie mierzy głównie jakość wybranej chwili.
Ta sama logika dotyczy autonomii. Robot może działać autonomicznie na poziomie ruchu, a jednocześnie polegać na człowieku przy wyborze zadania, zatwierdzaniu odzyskiwania po błędzie albo ponownym ustawianiu obiektu. Nadzór człowieka nie czyni systemu oszustwem; zmienia usługę, którą się sprzedaje. Operator magazynu kupujący robota działającego z okazjonalną pomocą kupuje inny produkt niż operator oczekujący pracy bez nadzoru.
Dlaczego zintegrowane sterowanie jest realnym postępem technicznym
Ostrożność nie powinna zasłaniać wartości badawczej. Koordynacja lokomocji i manipulacji jest trudna, ponieważ robot musi zachować użyteczną konfigurację ciała, gdy zmieniają się punkty kontaktu i równowaga. Ruch bazy poprawiający zasięg może zmniejszyć stabilność. Ostrożna pozycja może sprawić, że ramię minie obiekt. Chwyt może zmienić rozkład obciążenia. Jeśli sterownik traktuje każdy etap osobno, może wytwarzać lokalnie rozsądne działania, które jako sekwencja kończą się porażką.
Polityka end-to-end może w zasadzie nauczyć się zależności między tymi etapami. Może odkryć, że lepszy kąt podejścia ogranicza liczbę nieudanych chwytów albo że baza powinna zatrzymać się wcześniej, bo ramię potrzebuje miejsca, aby zamknąć się na przedmiocie. Przy dostatecznie zróżnicowanych danych i odpowiedniej warstwie bezpieczeństwa takie podejście może ograniczyć kruche interfejsy między ręcznie projektowanymi planerami.
End-to-end nie znaczy jednak „magia”. Polityka nadal zależy od przestrzeni obserwacji, rozkładu danych treningowych, ograniczeń ruchu, stanu sprzętu i projektu odzyskiwania po błędzie. Wyuczony system może działać płynnie i szybko w znanych sytuacjach, a przy krawędzi własnego doświadczenia mieć słabą kalibrację. Sterownik musi również rozpoznać, kiedy nie wie, co zrobić. W maszynach fizycznych niepewność nie jest wyłącznie wynikiem pewności wyświetlanym na ekranie; może stać się upuszczonym ładunkiem, nieoczekiwanym ruchem albo sytuacją, w której człowiek zostanie zmuszony do wejścia w obszar pracy.
Dlatego najbliższa komercyjna architektura może być hybrydowa. Komponenty uczące się mogą proponować ruchy i interpretować sceny. Sterowanie klasyczne, monitoring kolizji, ograniczenia siły, geofencing i logika nadzorcza mogą ograniczać to, co wydarzy się później. Dokładny podział będzie różny w zależności od zadania, ale wdrożenie komercyjne wymaga czegoś więcej niż polityki, która wygląda na sprawną w jednym nagraniu.
Testem operacyjnym jest odzyskiwanie po błędzie, nie samo ukończenie
Magazyn nie płaci robotowi za jeden sukces. Płaci za wykonaną pracę w czasie. Kosztowne zdarzenia często nie są spektakularnymi awariami, lecz drobnymi przerwami, które wymagają od pracownika zatrzymania się, usunięcia obiektu, ponownego ustawienia pojemnika, ponownego uruchomienia systemu albo wyjaśnienia, dlaczego robot stał się ostrożny.
Raport z wdrożenia powinien więc obejmować wskaźniki odzyskiwania obok skuteczności zadania. Jak często robot się zatrzymuje? Ile trwa powrót do pracy? Czy po nieudanym chwycie potrafi bezpiecznie wrócić do znanego stanu? Czy rozpoznaje przyczynę błędu, czy człowiek musi obejrzeć scenę? Co się dzieje, gdy pogarsza się stan baterii, chwytaka, kamery albo połączenia sieciowego?
W dokumencie Agility złożonym w SEC podano, że wdrożenia klientów zgromadziły ponad 65 000 godzin pracy, a także opisano wdrożenia lub zobowiązania w dziewięciu obiektach klientów. Te liczby są dla dojrzałości istotniejsze niż pojedynczy przebieg na scenie, ponieważ wskazują na powtarzalne użycie w rzeczywistych środowiskach. Nawet godziny pracy potrzebują jednak kontekstu. Same materiały publiczne nie przedstawiają pełnego podziału na godziny produktywne, interwencje, dostępność, zestaw zadań, oszczędność pracy ani koszt jednego ukończonego przemieszczenia.
Właściwa interpretacja nie jest ani lekceważąca, ani bezkrytyczna. Godziny wskazują, że firma wyszła poza historię ograniczoną do laboratorium. Nie dowodzą, że każdy proces jest ekonomiczny, że każda lokalizacja osiąga takie same wyniki ani że robot może działać bez wsparcia. Rzeczywiste wdrożenie jest dowodem inżynierii i gotowości klientów. Nie jest automatycznie dowodem dodatniej ekonomiki jednostkowej.
Bezpieczeństwo zmienia się, gdy robot opuszcza komórkę roboczą
Robot znajdujący się w ogrodzonej albo w inny sposób kontrolowanej komórce można projektować wokół przewidywalnych granic. Robot działający obok pracowników potrzebuje innego uzasadnienia bezpieczeństwa. Musi ograniczać siłę i prędkość, wykrywać ludzi oraz przeszkody, sygnalizować zamiar, bezpiecznie się zatrzymywać i kontrolowanie wznawiać pracę. Aktualizacje oprogramowania, procedury konserwacyjne i obsługa wyjątków stają się częścią systemu bezpieczeństwa.
Materiały Agility opisują Digit v4 jako wyposażonego w systemy bezpieczeństwa i ścieżkę wdrożenia zorientowaną na komórkę roboczą, podczas gdy firma przedstawia Digit v5 jako przeznaczonego do współpracy w pobliżu ludzi. Taka ewolucja jest wiarygodną strategią produktową, ale pokazuje też, dlaczego generacji nie można traktować wymiennie. Przyszły cel projektowy nie jest obecnym certyfikatem. Schemat marketingowy nie jest analizą zagrożeń.
Znaczenie ma również środowisko fizyczne. Robot bezpieczny w pobliżu wyznaczonego pasa dla palet może nie być bezpieczny przy pracowniku niosącym długi przedmiot, wózku widłowym skręcającym w martwym polu albo mokrej podłodze. Udany przebieg manipulacji niewiele mówi o takich interakcjach, chyba że były częścią testu. Im bardziej ogólne środowisko, tym więcej nietypowych, ale możliwych do przewidzenia sytuacji musi obejmować argumentacja bezpieczeństwa.
Dla nabywców praktyczne pytanie nie brzmi po prostu: „Czy robot jest bezpieczny?”. Brzmi: „Które zagrożenia kontroluje robot, które zakład, a które procedury ludzi?”. To prowadzi do konkretnych wymagań: stref ograniczonego dostępu, limitów prędkości, wyłączników awaryjnych, harmonogramów przeglądów, szkoleń operatorów, rejestrowania incydentów i jasnej procedury wyłączenia maszyny. Autonomia jest właściwością systemu, a nie etykietą przyklejoną do modelu.
Koszt i dojrzałość: humanoidalny kształt nie jest tym samym co wartość
Humanoidalna forma może być użyteczna tam, gdzie miejsce pracy już zbudowano dla ludzi. Dwie nogi pozwalają korzystać z istniejących alejek i schodów, a wyprostowane ciało może dosięgać półek i interfejsów zaprojektowanych dla ludzkich dłoni. To argument za formą ogólnego przeznaczenia.
Jest to również koszt. Robot dwunożny potrzebuje kontroli równowagi, zarządzania upadkami, bardziej złożonej konserwacji i większej strefy bezpieczeństwa niż stałe ramię albo wyspecjalizowana maszyna kołowa. Jeśli zadanie polega na przesunięciu pojemnika po płaskiej, przewidywalnej trasie, taśma, wózek lub baza mobilna mogą być tańsze i łatwiejsze w utrzymaniu. Humanoid uzasadnia swoją złożoność wtedy, gdy możliwość korzystania z istniejących przestrzeni i narzędzi równoważy koszt tej złożoności.
Model biznesowy jest równie ważny jak cena zakupu. Robot-as-a-Service może przenieść decyzję z wydatku kapitałowego do umowy operacyjnej, ale nie sprawia, że praca znika. Klient nadal płaci za miejsce, integrację, ładowanie, nadzór, konserwację i koszt wyjątków. Robot tani miesięcznie, lecz wymagający częstych interwencji, może nie pokonać wyspecjalizowanej maszyny. Droższy system może mieć sens, jeśli obsługuje kilka procesów bez dużej rekonfiguracji.
W tym miejscu obecny profil Digita jest bardziej wiarygodny niż szeroki język o „robocie ogólnego przeznaczenia”. Zdefiniowany proces przemysłowy daje dostawcy możliwość pomiaru wyniku i zbudowania procesu wsparcia. Produkt można później rozszerzać, jeśli dane pokażą, że następne zadanie jest warte rozwiązania. Droga komercyjna prawdopodobnie będzie mniej przypominała jednorazowe zastąpienie człowieka, a bardziej sekwencję ograniczonych zadań połączonych przez rozwijającą się platformę sterowania i operacji.
Na co zwracać uwagę po konferencji
Kolejne przydatne ujawnienia będą mniej filmowe niż nagranie z IROS. Warto szukać powtarzanych prób, opisów zadań, wskaźników interwencji i dowodów z drugiej lokalizacji. Ważna jest różnica między polityką, która kończy trasę, a polityką, która potrafi odzyskać działanie po przesunięciu obiektu, wejściu człowieka na drogę albo utracie chwytu.
W przypadku Digita ogłoszone wdrożenia klientów, informacje o godzinach pracy i plany v5 tworzą punkt odniesienia, z którym można porównywać nowe twierdzenia. Jeśli nowa demonstracja jest opisywana jako zdolność v4, należy zestawić ją z udźwigiem, czasem pracy, efektorem końcowym i kontekstem bezpieczeństwa v4. Jeśli dotyczy v5, trzeba odróżnić planowaną specyfikację od niezależnie zaobserwowanego wyniku terenowego.
W całym sektorze humanoidów obowiązuje podobna lista pytań:
- Czy zadanie ma wartość wystarczającą, by uzasadnić złożone ciało?
- Czy robot pracuje w tempie istotnym dla operatora?
- Czy potrafi rozpoznać i ograniczyć skutki awarii?
- Jaka część czasu wymaga człowieka?
- Co dzieje się, gdy środowisko się zmienia?
- Czy elementy bezpieczeństwa zweryfikowano dla planowanego miejsca?
- Czy twierdzenia opierają się na flocie, czy na starannie wybranym przebiegu?
Demonstracja Digita z hali konferencyjnej zasługuje na uwagę, ponieważ pokazuje, że branża próbuje rozwiązać realne wąskie gardło: połączenie dotarcia do zadania z jego fizycznym wykonaniem. Należy przedstawiać ją jako wczesny sygnał zintegrowanej zdolności, a nie jako dowód ogólnej autonomii.
To rozróżnienie jest praktyczną wskazówką dla każdego, kto dziś ocenia humanoidalne roboty. Warto żądać definicji zadania, mianownika, zasad interwencji i danych o odzyskiwaniu po błędach. Robot, który raz kończy trudny ruch, może być imponującym systemem badawczym. Robot, który wielokrotnie wykonuje użyteczną pracę, potrafi wyjaśnić, kiedy nie może jej wykonać, i pozostaje bezpieczny w przestrzeni współdzielonej z ludźmi, jest systemem możliwym do wdrożenia. Odległość między tymi dwoma opisami zdecyduje o przyszłości biznesu robotycznego.
Źródła
- Robotics Daily, „Paxton says end-to-end mobile manipulation ran first try on Digit v4”. Źródło faktów dotyczących demonstracji. https://roboticsweekly.news/stories/chris-paxton-digit-v4-end-to-end-mobile-manipulation-iros
- Georgia Tech Institute for Robotics and Intelligent Machines, „GT @ IROS 2026”. Źródło kontekstu konferencyjnego. https://robotics.gatech.edu/gt-iros-2026
- MOMA.v5 Workshop, „IROS 2026 Workshop: Perception, Planning, and Control for Mobile Manipulation and Embodied Intelligence”. Źródło kontekstu badawczego. https://mobile-manipulation.net/events/moma-iros26/
- U.S. Securities and Exchange Commission, „Agility investor presentation filed with the SEC”. Źródło faktów dotyczących materiałów inwestorskich Agility. https://www.sec.gov/Archives/edgar/data/2074973/000121390026071287/ea029548401ex99-2.htm
- Agility Robotics, „Agility press releases: Digit 5 and investor disclosures”. Źródło faktów dotyczących komunikatów firmy. https://www.agilityrobotics.com/press-releases
- Robotics Weekly, „Robotics Weekly, September 27, 2026”. Źródło dyskusji branżowej. https://roboticsweekly.news/issues/2026-09-27
Related articles
Adriatycki konwój robotów i dronów sprawdza, czego autonomia morska potrzebuje poza pojedynczą jednostką
Chorwacka demonstracja z 12 września łączy autonomiczny statek nawodny, powietrznego drona do pobierania próbek i zdalnie sterowany pojazd podwodny. Jej sednem jest koordynacja: komunikacja, przekazywanie kontroli i bezpieczne tryby awaryjne.
Isaac 1 pokazuje niewygodny etap robotów domowych
Robot Weave obiecuje pranie i porządkowanie, lecz zdalna pomoc sprawia, że prawdziwym testem są prywatność, zaufanie i ekonomia usługi.
Nori A3: tani robot domowy jako platforma, nie obietnica gotowej służącej
Nori A3 zapowiada robota z dwiema rękami za 1 688 dolarów. Największe znaczenie może mieć jednak nie obietnica domowej automatyzacji, lecz tańszy dostęp do sprzętu, na którym deweloperzy sprawdzą realne granice robotyki bliskiej codziennemu życiu.
git-annex i nowe pytanie o zależności: czy open source może unikać kodu generowanego przez AI?
Joey Hess poświęcił około 100 godzin, aby git-annex dało się zbudować bez zależności zawierających kod generowany przez LLM. To nie opowieść o panice, lecz wczesne ostrzeżenie o pochodzeniu kodu, utrzymaniu i zaufaniu w łańcuchu dostaw open source.
Comments
Sign in to comment.
No comments yet.