Adriatycki konwój robotów i dronów sprawdza, czego autonomia morska potrzebuje poza pojedynczą jednostką
Chorwacka demonstracja z 12 września łączy autonomiczny statek nawodny, powietrznego drona do pobierania próbek i zdalnie sterowany pojazd podwodny. Jej sednem jest koordynacja: komunikacja, przekazywanie kontroli i bezpieczne tryby awaryjne.
Łódź, dron i robot podwodny mają 12 września wspólnie działać w ramach demonstracyjnego konwoju na wodach wokół Kukljicy w Chorwacji. Wydarzenie organizowane przy okazji regat uniwersyteckich ELMAR oraz konferencji Robot Technologies and Applications ma pokazać, jak systemy autonomiczne współpracują w rzeczywistym środowisku morskim, zamiast wykonywać odizolowane sztuczki w laboratorium lub hali wystawowej.
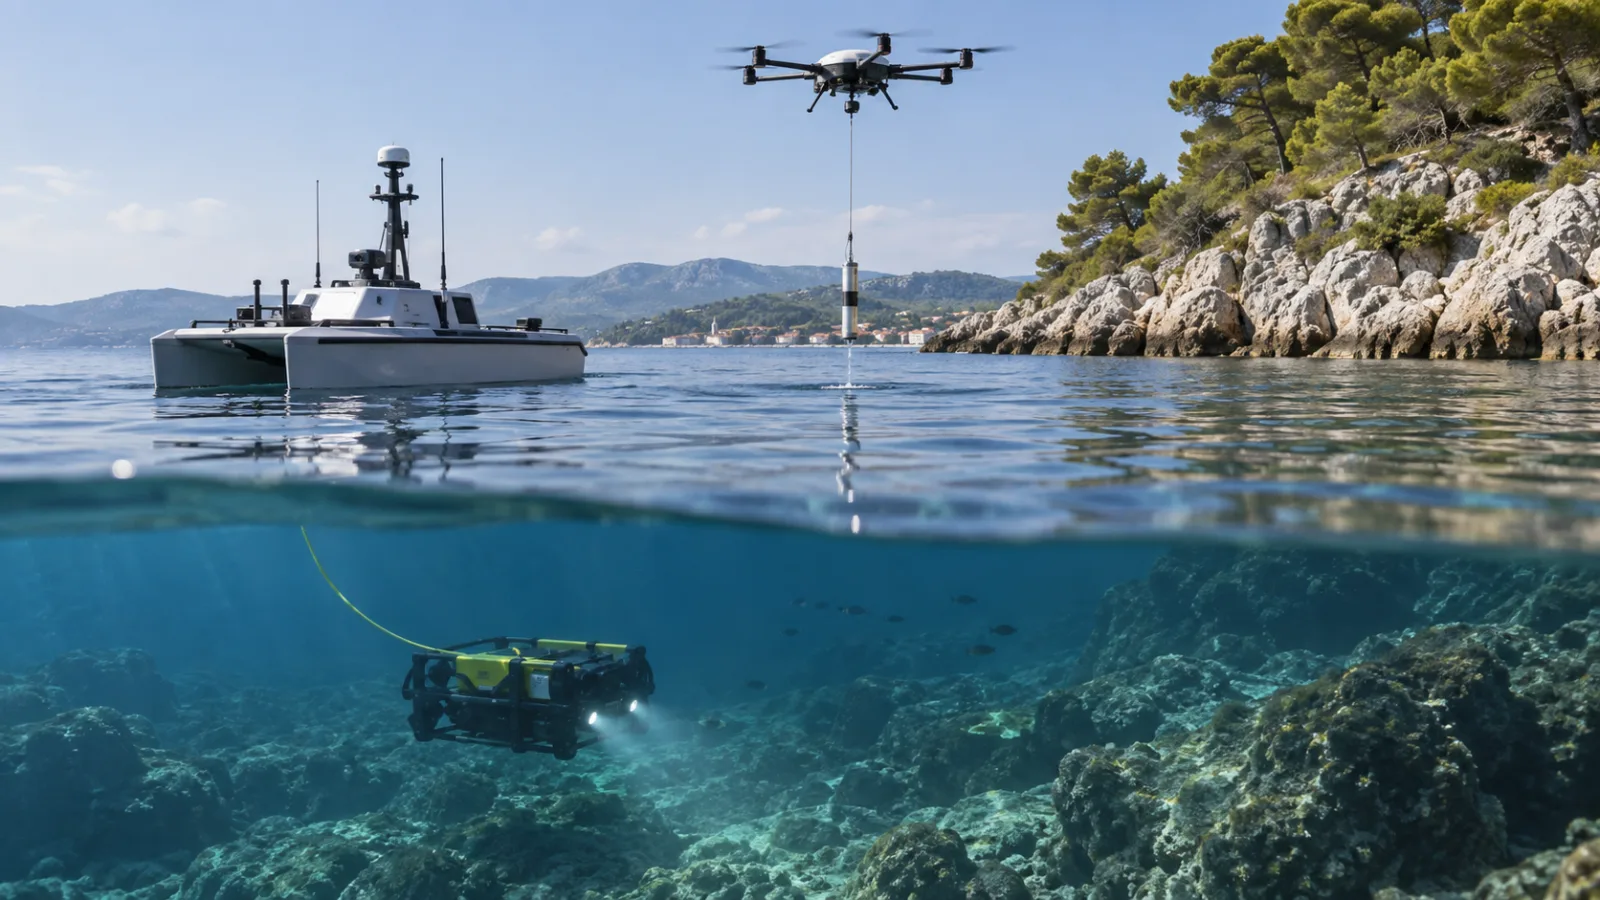
Konwój jest częścią prezentacji projektu MARBLE, której gospodarzami są Instytut Ruđera Boškovicia i jego partnerzy. Zapowiedziany plan łączy autonomiczny statek nawodny, bezzałogowy statek powietrzny oraz zdalnie sterowany pojazd podwodny. Jednostka nawodna ma podążać wyznaczoną trasą i utrzymywać pozycję; statek powietrzny ma dolecieć do wskazanego miejsca, zawisnąć, opuścić system pobierania próbek i wrócić; pojazd podwodny ma skontrolować dno oraz obiekty znajdujące się pod wodą, przesyłając obraz wideo obserwatorom na brzegu lub na jednostce wsparcia.
To skromny program w porównaniu z najbardziej śmiałymi zapowiedziami dotyczącymi autonomicznego transportu. Jest też testem, który może powiedzieć więcej. Robot morski rzadko staje się użyteczny tylko dlatego, że przez kilka minut potrafi samodzielnie nawigować. Jego wartość rośnie wtedy, gdy kilka maszyn potrafi podzielić zadanie, wymienić informacje wystarczające do utrzymania koordynacji i zapewnić operatorowi jasny sposób interwencji, gdy pogoda, łączność albo środowisko wykraczają poza założenia systemu.
Co właściwie jest demonstrowane
Publiczny harmonogram opisuje trzy połączone demonstracje. Pierwsza to ćwiczenie z użyciem jednostki nawodnej. Statek ma korzystać z nawigacji półautonomicznej, aby utrzymywać zaplanowaną trasę i pozycję, reagując na fale oraz prądy przy ograniczonej ingerencji operatora. Druga wykorzystuje drona do pobierania próbek morskich. Maszyna ma polecieć do wcześniej określonego punktu, ustabilizować się nad wodą, opuścić mechanizm pobierający, zebrać próbkę wody morskiej i wrócić. Trzecia część obejmuje zdalnie sterowany pojazd podwodny do inspekcji, w tym transmisję na żywo z podwodnej kamery.
Różnica między tymi systemami ma znaczenie. Nie działają one w takim samym środowisku i nie korzystają z tych samych czujników ani problemów sterowania. Statek nawodny może używać kadłuba i napędu, by tolerować część ruchów wywołanych przez fale, ale musi uwzględniać inne łodzie, geometrię brzegu i płytką wodę. Statek powietrzny ma znacznie krótszy czas działania oraz musi zarządzać wiatrem, stanem baterii, startem i odzyskaniem, a także ryzykiem operowania nad ludźmi lub jednostkami. Pojazd podwodny traci dostęp do nawigacji satelitarnej i zwykle zależy od przewodu albo wyspecjalizowanego systemu nawigacji akustycznej i inercyjnej.
Określenie „konwój” wskazuje więc na główny problem inżynieryjny: koordynację różnych rodzajów robotów. Statek nawodny może zapewniać ruchomą albo stałą bazę operacyjną. Samolot może szybko dotrzeć do miejsca pobierania próbek i zebrać informacje bez wysyłania tam większej łodzi. Pojazd podwodny może zbadać miejsce, którego ani dron, ani jednostka nawodna nie są w stanie bezpośrednio zobaczyć. Korzyść wynika z procesu, który łączy te możliwości.
W komunikacie instytutu nie ma twierdzenia, że trzy platformy utworzą całkowicie niezależny rój ani że będą działały bez nadzoru. Opisano praktyczną demonstrację nawigacji półautonomicznej, autonomicznego lotu do wcześniej określonego miejsca, zdalnie sterowanej inspekcji podwodnej, infrastruktury komunikacyjnej i systemów bezpieczeństwa. To ważne sformułowanie. Zaplanowana trasa i zdefiniowany punkt pobierania próbki są użytecznymi elementami demonstracji, ale nie dowodzą, że systemy poradzą sobie bez udziału człowieka z dowolnym ruchem jednostek, zmiennymi zadaniami albo nieoczekiwanymi zagrożeniami.
Dlaczego przekazywanie zadań jest trudniejsze niż działanie pojedynczych robotów
Pojedynczego robota można testować według jego własnych parametrów: błędu pozycji, zużycia baterii, opóźnienia sterowania, dostępności czujników albo jakości obrazu wideo. Misja wielu robotów dodaje kolejną warstwę. Każda platforma musi wiedzieć, co robią pozostałe, a zespół musi mieć ustaloną reakcję na sytuację, w której jedna z nich nie może wykonać swojej części zadania.
Weźmy sekwencję pobierania próbki. Dron potrzebuje bezpiecznego miejsca startu, akceptowalnego korytarza lotu oraz punktu, w którym statek nawodny lub zespół wsparcia będzie mógł go odzyskać. Jednostka nawodna musi pozostać w obszarze działania, nie stwarzając ryzyka kolizji. Mechanizm pobierania powinien dotrzeć do wody bez nadmiernych ruchów wywołanych przez wiatr lub fale. Jeśli dron straci łącze danych, gdy mechanizm jest opuszczony, właściwą reakcją może być przerwanie operacji, wycofanie ładunku i powrót albo lądowanie. Wartości systemu nie mierzy się wyłącznie tym, czy próbka została pobrana. Liczy się także to, czy awaria prowadzi do przewidywalnego i możliwego do odzyskania stanu.
Ta sama zasada dotyczy działań pod wodą. Transmisja obrazu na żywo może pomóc w inspekcji nabrzeża albo dna, lecz komunikacja pod wodą jest ograniczona, a widoczność może szybko się pogorszyć. Zdalnie sterowany pojazd może nadal się poruszać, gdy obraz z kamery przestaje być użyteczny, ale dalszy ruch nie zawsze jest wtedy właściwą decyzją. Operator musi rozumieć położenie pojazdu, stan przewodu, głębokość i pozostały margines bezpieczeństwa, zanim zdecyduje, czy kontynuować, wycofać się czy wynurzyć.
Dobra demonstracja powinna uwidocznić te granice. Powinna rejestrować nie tylko udane działania, lecz także warunki, w których autonomia jest ograniczana, wstrzymywana albo przekazywana człowiekowi. Obejmuje to utratę łączności, pogorszenie pozycjonowania, nieoczekiwany ruch jednostek, zbyt silny wiatr lub fale, niski poziom baterii, zablokowaną trasę oraz obiekt, którego system percepcji nie potrafi pewnie sklasyfikować. Wydarzenia publiczne często eksponują najczystszy przebieg. Działania operacyjne zależą od mniej efektownej obsługi wyjątków.
Środowisko morskie ujawnia ukryte założenia
Demonstracje robotyki na lądzie mogą często opierać się na zmapowanej podłodze, stabilnym oświetleniu i kontrolowanym obwodzie. Morze odbiera wiele z tych udogodnień. Trasa bezpieczna na spokojnej wodzie może stać się niebezpieczna, gdy wiatr i prąd zepchną statek z planowanego toru. Odbicia, odblaski i rozbryzgi wpływają na kamery. Mała łódź, pływak albo dryfujący obiekt może pojawić się późno. Sygnały GPS lub inne sygnały pozycjonowania mogą zostać przerwane albo być niedokładne. Pojazd może znajdować się fizycznie blisko przeszkody, nawet gdy mapa oprogramowania wskazuje, że trasa jest wolna.
Dla robota powietrznego powierzchnia wody jest jednocześnie obszarem działania i trudnym punktem odniesienia dla obrazu. Dron musi szacować własny ruch, gdy tło zmienia się pod wpływem fal i odbitego światła. Pobieranie próbki dodaje interakcję z ładunkiem: opuszczenie sondy lub pojemnika zmienia równowagę maszyny i tworzy połączenie między statkiem powietrznym a wodą. Najbezpieczniejsze zachowanie może być inne przed tą interakcją, w jej trakcie i po niej.
Platforma podwodna ma do czynienia z innym zestawem ograniczeń. Sygnały radiowe nie rozchodzą się w wodzie tak jak w powietrzu, więc pojazd nie może zakładać ciągłej komunikacji o dużej przepustowości. Może korzystać z przewodu zapewniającego zasilanie, sterowanie i obraz, co wprowadza ryzyko zaplątania oraz opór. Jeśli działa bez przewodu, może potrzebować bardziej złożonego planu nawigacji i odzyskania. W obu przypadkach operator pracuje z mniejszą ilością bezpośrednich informacji niż osoba stojąca obok robota lądowego.
Z tych ograniczeń wynika, że słowo „autonomiczny” należy traktować jako opis funkcji, a nie uniwersalną etykietę. Statek może być autonomiczny podczas podążania trasą, a jednocześnie nadal wymagać zgody człowieka na rozpoczęcie misji, monitorowania ruchu i przejęcia sterowania w razie anomalii. Dron może autonomicznie lecieć do punktu nawigacyjnego, podczas gdy człowiek pozostaje odpowiedzialny za start, obsługę ładunku i odzyskanie maszyny. Pojazd podwodny może wykonywać ruchy pod zdalnym sterowaniem, kiedy jego kamera, nawigacja i logika bezpieczeństwa działają automatycznie. W tej samej misji różne funkcje mogą mieć różny poziom autonomii.
Wytyczne Międzynarodowej Organizacji Morskiej stosują podobne podejście funkcjonalne. Jej FAQ definiuje autonomiczny statek nawodny według funkcji wykonywanych autonomicznie lub zdalnie, zamiast traktować każdą zautomatyzowaną jednostkę jako równoważną. Ramy te wymagają również określenia warunków, w których statek może działać bezpiecznie, w tym limitów związanych z wiatrem, stanem morza, widocznością, głębokością wody, pogodą oraz operowaniem w dzień lub w nocy.
Regulacje zmierzają w stronę limitów operacyjnych
W maju 2026 roku IMO przyjęła nieobowiązkowy Międzynarodowy kodeks bezpieczeństwa dla autonomicznych statków nawodnych, który wszedł w życie 1 lipca 2026 roku. Kodeks dotyczy odpowiednich statków towarowych objętych konwencją SOLAS, a w miarę możliwości zaleca się jego stosowanie również do mniejszych jednostek. Został zaprojektowany jako framework oparty na celach: operatorzy mają identyfikować ryzyka i wykazywać, jak będą nimi zarządzać poprzez projekt, certyfikację i eksploatację.
Kodeks nie zmienia demonstracji badawczej w komercyjny autonomiczny statek. Nie jest też deklaracją, że maszyna może zastąpić osobę odpowiedzialną za rejs. IMO podkreśla, że kapitan zachowuje ogólną odpowiedzialność nawet wtedy, gdy fizycznie nie przebywa na pokładzie, a także akcentuje znaczenie centrów operacji zdalnych, wyszkolonego personelu, cyberbezpieczeństwa, poszukiwania i ratownictwa oraz zachowania awaryjnego. Obecny plan organizacji zakłada zdobywanie doświadczeń w kolejnych latach i późniejsze wprowadzenie obowiązkowego kodeksu w dalszej części dekady.
Ten kierunek regulacyjny pasuje do tego, czego może nauczyć chorwacka demonstracja. Pytanie nie brzmi wyłącznie, czy robot potrafi sterować, latać albo przesyłać obraz. Chodzi o to, czy misja ma określoną domenę projektową działania oraz wiarygodną reakcję na przekroczenie tej domeny. System działający wyłącznie w dzień, na spokojnej wodzie i w zamkniętej strefie demonstracyjnej może nadal być użyteczny. Trzeba jednak uczciwie go opisać, traktując te warunki jako część systemu, a nie jako ukryte przypisy.
Segment powietrzny podlega również odrębnemu reżimowi bezpieczeństwa lotniczego. Przepisy EASA dotyczące bezzałogowych statków powietrznych rozdzielają odpowiedzialność operatora i pilota zdalnego oraz obejmują wymagania związane z warunkami operacyjnymi i informacjami dotyczącymi bezpieczeństwa. Misja morska nie znosi potrzeby zarządzania przestrzenią powietrzną, obecnością ludzi, obszarem odzyskania ani możliwością nieoczekiwanej interakcji statku powietrznego z jednostką nawodną. Koordynacja części nawodnej i powietrznej wymaga więc czegoś więcej niż wspólnej mapy. Potrzebuje jasnego podziału uprawnień oraz bezpiecznej reakcji, gdy statek powietrzny nie może wrócić do planowanego miejsca lądowania.
Użyteczną jednostką jest misja, nie maszyna
Wiele zakupów z dziedziny robotyki zaczyna się od platformy: łodzi, drona, ramienia albo czworonożnego robota. Demonstracja w stylu MARBLE sugeruje inny sposób oceniania autonomii. Najpierw trzeba określić zadanie. W ochronie środowiska morskiego może nim być wykrycie podejrzanej plamy, pobranie próbki, inspekcja podwodnej konstrukcji i dostarczenie dowodów zespołowi badawczemu. W takim procesie żaden pojedynczy robot nie musi robić wszystkiego. Statek nawodny może zapewniać wytrzymałość i koordynację, dron szybko pokrywać dystans, a pojazd podwodny prowadzić inspekcję poniżej powierzchni.
Taki podział może ograniczyć potrzebę wyposażania jednej platformy w zbyt wiele funkcji. Duży autonomiczny statek nie musi przenosić każdego czujnika, jeśli mniejszy statek powietrzny może czasowo dostarczyć obserwacji z góry. Dron nie potrzebuje manipulatora podwodnego, jeśli inspekcję może wykonać zdalnie sterowany pojazd. Ceną jest integracja systemu. Więcej platform oznacza więcej baterii, operatorów, procedur ładowania lub startu, łączy komunikacyjnych, harmonogramów konserwacji i trybów awarii.
Misja może być tańsza albo bezpieczniejsza, gdy roboty są koordynowane, ale może też być trudniejsza w obsłudze. Nabywca powinien porównywać koszt całej usługi, a nie reklamowaną cenę pojedynczego pojazdu. W tej kalkulacji mieszczą się planowanie, zgody morskie, wyszkolony personel, ubezpieczenie, części zamienne, obsługa danych i procedury odzyskania. Dla zespołów badawczych wartością może być dostęp do pomiarów trudnych lub niebezpiecznych do zebrania ręcznie. Dla operatorów portowych może nią być powtarzalna inspekcja. Dla agencji środowiskowych — szybsze pobieranie próbek na większym obszarze. Wymóg autonomii będzie więc różny dla każdego użytkownika.
Praktyczna przewaga mieszanego zespołu jest największa wtedy, gdy środowisko jest wystarczająco powtarzalne, by zdefiniować procedury, ale zbyt rozległe, niebezpieczne albo kosztowne, by ludzie mogli stale je pokrywać. Przykładami mogą być badania wybrzeża, inspekcja nabrzeży, pobieranie próbek jakości wody, monitoring siedlisk i ocena szkód po sztormie. Systemy nie muszą zachowywać się jak inteligencja ogólnego przeznaczenia. Muszą niezawodnie wykonywać ograniczone zadania i informować, czego nie były w stanie zrobić.
Na co obserwatorzy powinni zwrócić uwagę w Kukljicy
Zapowiedziany program pozwoli publiczności zobaczyć widoczne elementy autonomii: utrzymywanie trasy, zawis, pobieranie próbek i obraz podwodny. Obserwator znający technikę powinien przyjrzeć się również mniej widocznym szczegółom.
Po pierwsze, jak zdefiniowano obszar działania? Wydarzenie ma odbyć się na wodach wokół Kukljicy, a lokalizację opisano jako zapewniającą bezpieczne warunki i dobrą widoczność. To mocna strona demonstracji, ponieważ określony obszar umożliwia zarządzanie ryzykiem. Zarazem wyznacza granicę: sukces na przygotowanym terenie nie przenosi się automatycznie na otwarty szlak żeglugowy, akcję podczas sztormu ani nieznany port.
Po drugie, gdzie znajduje się ludzka władza decyzyjna? Komunikat wspomina o systemach sterowania i bezpieczeństwa oraz o ograniczonej ingerencji operatora, lecz kluczowym szczegółem operacyjnym jest przekazanie kontroli. Czy operator może zatrzymać drona podczas pobierania próbki? Czy statek nawodny można polecić, by utrzymywał pozycję albo wrócił? Czy pojazd podwodny da się odzyskać, jeśli obraz wideo zniknie? Czy polecenia są potwierdzane, rejestrowane i widoczne dla wszystkich zaangażowanych?
Po trzecie, co dzieje się, gdy sieć działa niedoskonale? Rzeczywiste operacje morskie nie mogą zakładać, że każde łącze pozostanie dostępne. Użyteczny test polega na sprawdzeniu, czy każdy pojazd ma lokalny bezpieczny stan oraz czy szersza misja może zostać bez niejasności kontynuowana, wstrzymana albo przeplanowana. Konwój, w którym jedna maszyna bezpiecznie się zatrzymuje, może być dojrzalszy od takiego, który realizuje bezbłędną sekwencję, ale nie pokazuje zachowania w warunkach pogorszenia.
Po czwarte, jakie dane powstają? Obraz wideo nie jest tym samym co użyteczny zapis inspekcji. Pobieranie próbek środowiskowych wymaga lokalizacji, czasu, głębokości, informacji o ciągłości nadzoru nad próbką oraz danych kalibracyjnych. Inspekcja podwodna potrzebuje kontekstu pozwalającego powiązać obraz z konstrukcją albo położeniem na dnie. Jeśli pojazdy są skoordynowane, ale nie da się zaufać zebranym danym, misja pozostaje demonstracją, a nie usługą operacyjną.
Wreszcie, jaki jest plan odzyskania? Łodzie mogą dryfować, drony tracić zasilanie, a pojazdy podwodne zaplątać się. Każda platforma powinna mieć procedurę odzyskania znaną jeszcze przed startem. Najbardziej odpowiedzialne demonstracje autonomii czynią z tych procedur część całej opowieści.
Dlaczego ma to znaczenie poza Chorwacją
Wydarzenie ma charakter regionalny i demonstracyjny, ale leżący u jego podstaw problem jest globalny. Państwa nadbrzeżne, instytucje badawcze i prywatni operatorzy badają robotykę pod kątem zadań kosztownych, niebezpiecznych albo powolnych, gdy wykonują je wyłącznie załogi. Autonomia morska jest atrakcyjna, ponieważ środowisko jest rozległe, praca może być powtarzalna, a część misji zbliża ludzi do zanieczyszczeń, uszkodzonej infrastruktury albo niepewnych warunków na wodzie.
Droga do użytecznego wdrożenia będzie prawdopodobnie stopniowa. Operatorzy mogą zacząć od asysty przy wyznaczaniu trasy, automatycznego utrzymywania pozycji albo zdalnej inspekcji, gdy ludzie pozostają w pobliżu. Następnie mogą dodać autonomiczne pobieranie próbek, automatyczne wykrywanie anomalii albo zdalny nadzór na większą odległość. Każdy krok tworzy nowy przypadek bezpieczeństwa. System, który potrafi utrzymać pozycję, nie jest automatycznie gotowy do unikania każdej jednostki. Dron zdolny wrócić do miejsca startu nie musi być gotowy do współpracy z poruszającym się statkiem. Robot podwodny, który potrafi podążać za przewodem, nie musi być gotowy do samodzielnych decyzji dotyczących nieznanej konstrukcji.
Ten stopniowy model odpowiada opisowi autonomii morskiej przedstawianemu przez IMO. Organizacja zauważa, że całkowicie bezzałogowe albo zdalnie sterowane statki towarowe w międzynarodowym handlu nadal są nieliczne i oczekuje, że bardziej zaawansowane działania będą rozwijać się z systemów, w których tylko niektóre funkcje są zautomatyzowane lub sterowane zdalnie. To wiarygodniejsza ścieżka niż nagłe przejście od żeglugi załogowej do flot działających bez nadzoru.
Zmienia to również sposób mierzenia postępu. Najcenniejszym kamieniem milowym nie musi być szybszy robot ani maszyna bardziej podobna do człowieka. Może nim być dokładniej określony zakres działania, lepszy rejestr incydentów, bardziej niezawodne przekazywanie komunikacji albo procedura odzyskania, która działa pod presją. Takie osiągnięcia trudno pokazać na krótkim filmie, lecz to one decydują, czy robot może opuścić strefę demonstracyjną.
Główna lekcja: autonomia potrzebuje choreografii
Robot-Drone Demo Convoy warto obserwować, ponieważ umieszcza trzy różne systemy robotyczne w jednej strukturze misji. Jego znaczenie nie zależy od tego, czy maszyny będą wyglądały na całkowicie niezależne. Wydarzenie będzie bardziej użyteczne, jeśli dokładnie pokaże, gdzie kończy się autonomia, a zaczyna nadzór.
Statek nawodny, powietrzny próbnik i robot do inspekcji podwodnej mogą się uzupełniać, ale tylko wtedy, gdy otaczający je system został zaprojektowany z myślą o utracie łączności, niepewnym rozpoznaniu, zmiennych warunkach na wodzie i interwencji człowieka. Trudność polega na choreografii: ustaleniu, kto działa, kto obserwuje, kto ma władzę decyzyjną i co robi każda platforma, gdy plan przestaje pasować do rzeczywistości.
To praktyczny standard dla robotyki morskiej w 2026 roku. Udanej demonstracji nie należy odczytywać jako dowodu, że autonomiczne statki już nadeszły. Należy ją traktować jako dowód, że ograniczone misje wielu robotów można publicznie testować w określonych warunkach, podczas gdy branża i regulatorzy pracują nad zasadami pozwalającymi robić więcej. Kolejne użyteczne pytanie nie brzmi, czy robot potrafi działać sam. Brzmi: czy grupa robotów pozostaje zrozumiała i możliwa do odzyskania, gdy morze przestaje współpracować.
Źródła
- Robot-Drone Demo Convoy - 12.09.2026 — Instytut Ruđera Boškovicia.
- Robot-Drone Demo Convoy - Uskok - Kukljica 12.09.2026 — Instytut Ruđera Boškovicia.
- FAQ - Autonomous shipping — Międzynarodowa Organizacja Morska.
- IMO adopts first global Code for autonomous ships — Międzynarodowa Organizacja Morska.
- Maritime Autonomous Ships and Shipping — Komisja Europejska.
- Easy Access Rules for Unmanned Aircraft Systems - Revision from June 2026 — Agencja Unii Europejskiej ds. Bezpieczeństwa Lotniczego.
Comments
Sign in to comment.
No comments yet.