La apuesta de Agility por la batería del Digit 5 convierte el tiempo de carga en un problema de planificación del almacén
Agility afirma que Digit 5 puede trabajar durante 90 minutos y recargarse en nueve. La prueba importante no es la proporción anunciada, sino si la carga rápida, el software de flotas, los controles de seguridad y la vida útil de la batería ofrecen un rendimiento fiable en el almacén.
Un robot humanoide para almacenes solo es tan útil como los minutos que puede dedicar a trabajar. El último anuncio de Agility Robotics sobre Digit 5 hace especialmente visible ese hecho operativo: la empresa afirma que un nuevo sistema de batería suministrado por Nyobolt puede funcionar durante 90 minutos y recargarse en nueve, lo que eleva al robot de una proporción aproximada de dos a uno entre trabajo y carga en Digit 4 a una proporción anunciada de diez a uno en Digit 5.
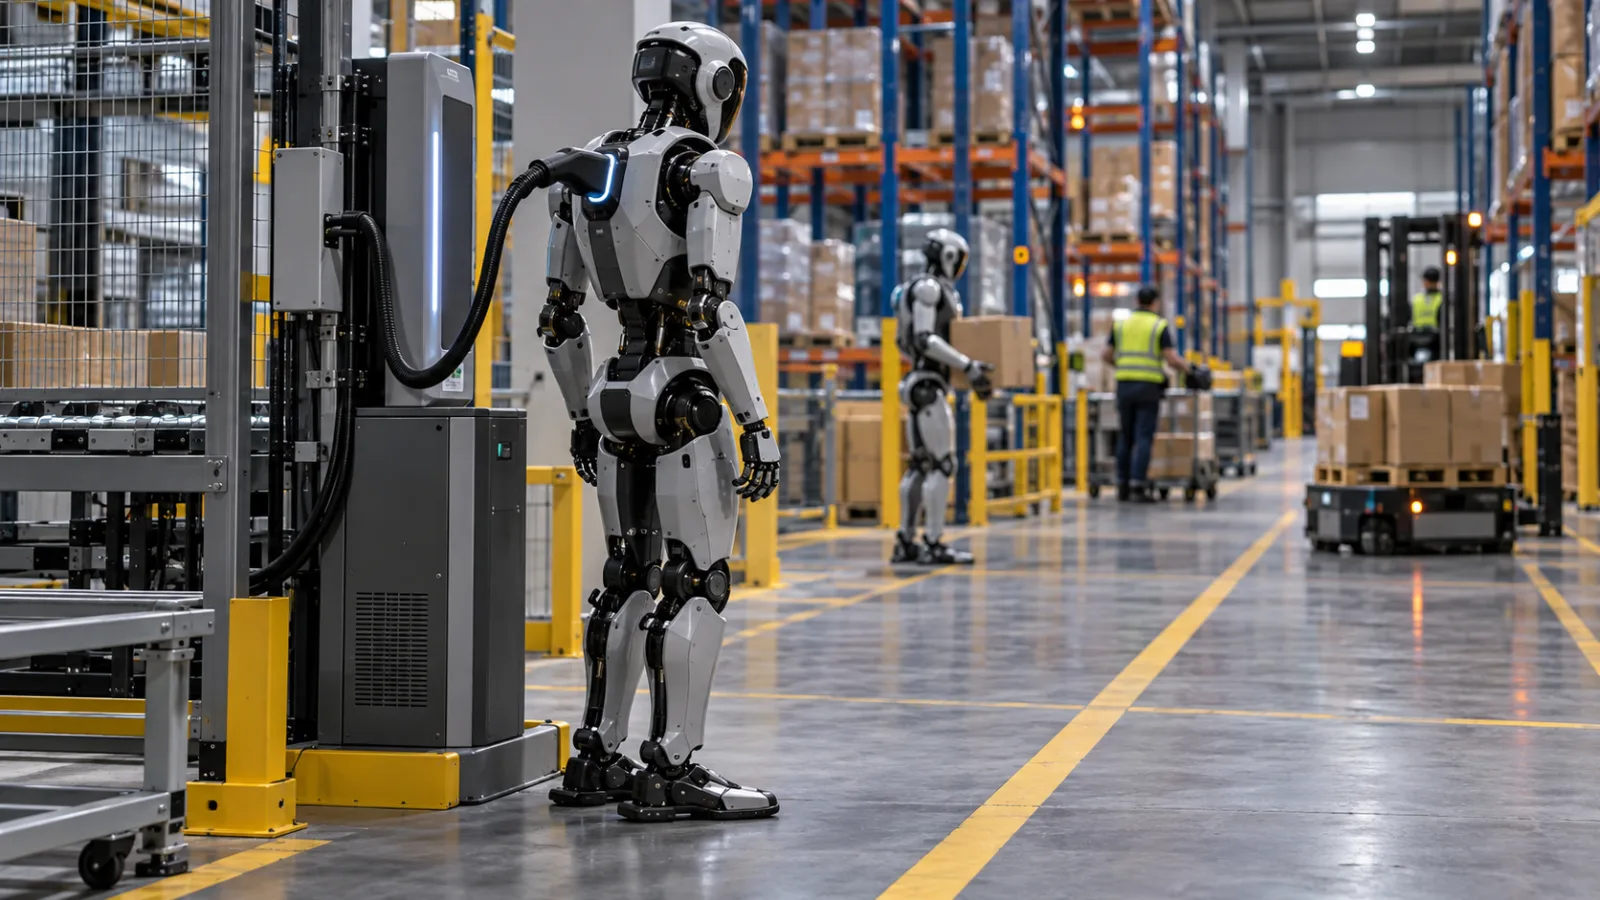
Eso no significa que un humanoide pueda sustituir a un trabajador de almacén durante un turno completo sin supervisión. La propuesta es más concreta. Agility intenta que el tiempo de inactividad por carga encaje en el ritmo de una instalación, de modo que un robot pueda abandonar una tarea, recargar lo necesario y volver antes de que la interrupción se convierta en un problema para toda una línea. Por tanto, la cuestión importante no es si nueve minutos parecen pocos. Es si el flujo completo de carga, el planificador de la flota, los controles térmicos de la batería y el plan de mantenimiento pueden convertir esa cifra en un rendimiento fiable.
El anuncio trata sobre el tiempo dentro del flujo de trabajo
Nyobolt y Agility anunciaron la alianza el 15 de octubre de 2026. Su comunicado afirma que Digit 5 utilizará un sistema de batería de recarga rápida con 90 minutos de autonomía y una carga de nueve minutos, lo que permitiría más de 20 horas de trabajo en un día de 24 horas bajo los supuestos operativos indicados por la empresa. El mismo comunicado sitúa la proporción anterior de Digit 4 en dos horas de funcionamiento por una hora de carga.
Estas cifras deben interpretarse como afirmaciones operativas, no como una clasificación universal de autonomía. El tiempo de funcionamiento depende de la tarea, la carga útil, la distancia recorrida, la superficie del suelo, la temperatura, el estado de la batería y cuánto tiempo pasa el robot quieto o manipulando objetos. Un robot que transporta contenedores por un pasillo predecible consume energía de forma distinta a otro que levanta, extiende los brazos, mantiene el equilibrio y se recupera repetidamente de interrupciones. El comunicado no publica un protocolo completo de pruebas del ciclo de trabajo, la capacidad de la batería en kilovatios-hora, la potencia del cargador ni un resultado de disponibilidad a nivel de flota.
Aun así, el cambio en la proporción importa. Una proporción de dos a uno significa que un robot que trabaja durante dos horas y después necesita una hora de carga pierde una parte considerable de una ventana operativa larga, a menos que el cliente compre robots o baterías de repuesto. Una proporción de diez a uno hace más viables las cargas breves durante las pausas. Una parada de nueve minutos puede situarse entre asignaciones, durante el relevo de un turno o mientras un área de trabajo espera material entrante. La ventaja no consiste simplemente en disponer de más energía. Consiste en contar con más opciones de planificación.
Agility afirma que Digit 5 está pensado para la fabricación, el almacenamiento y la logística. El anuncio independiente del producto describe el robot como la siguiente generación de una plataforma con más de 65.000 horas de funcionamiento y despliegues comerciales, y afirma que ha recibido más de 300 millones de dólares en pedidos plurianuales y cuenta con una cartera de clientes en crecimiento. Son cifras comunicadas por la empresa. Indican interés comercial, pero por sí solas no demuestran que el nuevo sistema de batería haya alcanzado el mismo grado de madurez en las operaciones de los clientes.
Por qué la carga es un problema de robótica, no solo de baterías
Un almacén no evalúa a un robot únicamente por la duración de su batería. Mide las tareas completadas, los pasillos bloqueados, los traspasos incumplidos, las excepciones, el tiempo de recuperación y el número de personas necesarias para mantener el sistema en funcionamiento. La carga forma parte de ese circuito más amplio.
La secuencia normal es más complicada que simplemente llevar el robot al cargador. Un sistema de gestión de flotas debe decidir cuándo interrumpir un trabajo, reservar un punto de carga, dirigir al robot alrededor de personas y otras máquinas, colocarlo correctamente, gestionar la conexión eléctrica, verificar que la carga ha comenzado y liberarlo cuando la batería está lista. Si varios robots alcanzan al mismo tiempo su nivel mínimo, una carga de nueve minutos puede convertirse igualmente en una cola. Si un robot no logra acoplarse, el tiempo nominal de carga deja de importar hasta que interviene un operador.
La documentación de SAP sobre robótica de almacenes describe esta lógica en términos prácticos: los robots pueden enviarse a puntos de carga cuando su batería cae por debajo de un umbral de carga autónoma, los puntos de carga pueden reservarse y los operadores pueden supervisar el estado de los robots y las excepciones. Zebra describe la carga inteligente para flotas de robots móviles autónomos como un problema de planificación que tiene en cuenta la disponibilidad de los robots, los horarios, el estado de la batería y su salud. Estos sistemas están diseñados para robots con ruedas, pero la lección operativa se traslada a los humanoides. El subsistema energético debe gestionarse como parte de la flota, no tratarse como un asunto privado de cada máquina.
Los humanoides añaden complicaciones. Un bípedo alto tiene que aproximarse a una estación de carga con más articulaciones móviles, un problema de equilibrio menos tolerante y un cuerpo que puede bloquear el acceso a conectores o superficies de contacto. Su demanda máxima de potencia puede cambiar bruscamente durante las tareas de elevación y al caminar. Por tanto, el sistema de gestión de la batería debe vigilar la temperatura, el voltaje, la corriente, el equilibrio entre celdas y el comportamiento de apagado controlado, mientras se espera que el robot mantenga la estabilidad y la seguridad cerca de personas.
El material técnico de Renesas sobre gestión de baterías para humanoides enumera la supervisión y el equilibrado de celdas, la protección durante la carga y la descarga, la detección del voltaje y la corriente del paquete, las comunicaciones, la alimentación auxiliar y la refrigeración activa como partes del sistema. No son especificaciones ornamentales. Son los mecanismos que determinan si una carga rápida puede repetirse, si una batería puede utilizarse sin una degradación excesiva y si el robot puede afrontar un fallo sin perder el control.
La proporción de diez a uno cambia el caso de negocio, pero no lo resuelve
Supongamos que las cifras publicadas se mantienen en un ciclo de trabajo de almacén definido. En teoría, un solo Digit 5 podría trabajar durante 90 minutos, cargarse durante nueve minutos y volver al trabajo. En un periodo de 24 horas, eso haría posible más de 20 horas de disponibilidad productiva, según la formulación de Agility.
La diferencia es considerable frente a un sistema que necesita una hora de carga después de cada dos horas de trabajo. Con la proporción anterior, el cliente debe cubrir las pausas de carga con unidades de reserva, un operador humano o aceptar que el robot no estará disponible durante una parte importante del día. Con la nueva proporción, una instalación podría mantener menos robots asignados a una tarea y utilizar paradas breves planificadas.
La aritmética no equivale al tiempo de actividad. La disponibilidad productiva incluye el desplazamiento hasta el cargador, el acoplamiento, los intercambios de información con el software, las comprobaciones de seguridad, la reasignación de tareas y el tiempo necesario para recuperarse de intentos fallidos. También incluye el mantenimiento planificado y la posibilidad de que el robot tenga que detenerse antes de alcanzar el mínimo teórico. Un responsable de flota puede reservar un margen de seguridad mayor porque un robot que llega a cero en el extremo más alejado de una instalación es más difícil de recuperar que un robot móvil que simplemente se desplaza hasta una estación de carga.
La vida útil de la batería es otro coste sin resolver. La carga rápida puede reducir el tiempo de inactividad, pero aumentar las exigencias sobre las celdas, la refrigeración, los conectores y la electrónica de potencia. Nyobolt presenta su tecnología como diseñada para la carga de alta potencia y ultrarrápida, pero el anuncio público no proporciona una curva completa de vida útil de los ciclos de Digit 5 en la carga de trabajo exacta que describe Agility. Un comprador necesita saber cómo se comporta la batería después de cientos o miles de ciclos, cuánta capacidad conserva al final del periodo de garantía y si un paquete de reemplazo es un elemento de mantenimiento rutinario o una reparación importante.
El modelo de costes también debe incluir la infraestructura. Un centro que despliegue varios humanoides puede necesitar posiciones de carga específicas, mejoras eléctricas, sistemas de supervisión contra incendios y térmica, paquetes de reserva, acceso para el servicio técnico y una capa de control que conecte los robots con los sistemas de gestión del almacén y de la flota. Una carga más rápida puede reducir el número de robots necesarios, pero un cargador de alta potencia puede elevar el coste y la complejidad de la instalación. La comparación adecuada no es el precio de la batería frente al coste laboral. Es el coste total de propiedad frente al valor de las tareas completadas de forma fiable.
Una distinción útil: disponibilidad de energía frente a capacidad para realizar tareas
La nueva historia de la batería puede resultar atractiva porque aborda un cuello de botella claro, pero no debe confundirse con un avance en la capacidad de manipulación. Disponer de más energía no hace que un robot sea mejor recogiendo un objeto desconocido, recuperándose de una caja que se ha caído, comprendiendo un puesto de trabajo cambiante o trabajando de forma segura junto a una persona.
El anuncio del Digit 5 de Agility afirma que el robot fue diseñado para trabajar de forma segura y cooperativa a escala y cerca de las personas. El material del producto también describe mejoras basadas en tres años de trabajo del Digit 4 en plantas de producción. Estas afirmaciones apuntan a un esfuerzo de ingeniería de sistemas en torno al robot, no solo a una nueva batería. Pero un comprador aún necesita pruebas a nivel de tarea: tasa de éxito por tarea, tasa de intervenciones, tiempo medio de recuperación, carga útil durante operaciones repetidas, rendimiento en distintos turnos y condiciones en las que el robot debe ser teleoperado.
La carga puede mejorar la economía de un robot que ya ejecuta bien una tarea limitada. No puede salvar un flujo de trabajo cuya percepción, agarre, navegación o gestión de excepciones sean poco fiables. En algunas instalaciones, la restricción energética quizá ni siquiera sea la limitación principal. Si los trabajadores tienen que despejar la ruta, reiniciar el robot o corregir una colocación fallida cada pocos minutos, un cargador más rápido dejará intacto el coste dominante.
Por eso, la prueba de cliente más útil debería informar dos conjuntos de cifras separados. El primero describiría la energía y el equipo: minutos de trabajo, minutos de carga, ocupación del cargador, temperatura de la batería, energía por tarea, degradación de la batería y fallos al acoplarse. El segundo describiría las operaciones: unidades completadas, intervenciones humanas, tiempo medio de recuperación, paradas de seguridad, éxito de las tareas y rendimiento en el punto de entrega. Combinar estas cifras en un único porcentaje de disponibilidad ocultaría las compensaciones que el comprador necesita ver.
La carga de oportunidad es el objetivo real
La interpretación más sólida de la asociación con Nyobolt es que Agility quiere que el Digit 5 utilice carga de oportunidad en lugar de esperar una pausa prolongada para recargar la batería. Los robots móviles industriales ya emplean esta idea. Un robot puede tomar energía durante una pausa natural, en un punto de preparación o entre asignaciones, y después volver al flujo de trabajo antes de que su nivel de carga se convierta en una limitación.
En un humanoide, la carga de oportunidad debe diseñarse en torno a la forma y el comportamiento de la máquina. El robot necesita un lugar seguro donde situarse, un movimiento de acoplamiento repetible, espacio libre suficiente para las personas y otros vehículos, y una forma de abandonar la maniobra si el paso está bloqueado. La estación debe soportar conexiones y desconexiones repetidas. El software debe entender que un robot con una batería parcialmente cargada puede ser más valioso en una tarea cercana que en otra lejana.
Por tanto, la ubicación de los cargadores se convierte en una decisión de distribución. Un solo cargador en el extremo de un almacén grande puede ofrecer excelentes cifras de laboratorio y malos resultados operativos porque el robot pasa demasiado tiempo desplazándose hasta él. Varias oportunidades de carga más pequeñas pueden reducir los desplazamientos y las colas, pero aumentan el coste de infraestructura y mantenimiento. Una buena implementación medirá la utilización de los cargadores y el desplazamiento del robot hasta ellos con el mismo cuidado que la velocidad de carga.
El problema de planificación se vuelve más interesante cuando crece la flota. Si un robot puede trabajar durante 90 minutos y recargarse en nueve, un grupo de robots puede generar una demanda sincronizada cada 99 minutos, a menos que el planificador escalone deliberadamente sus ciclos. Un sistema inteligente asignará tareas con distintos perfiles energéticos, reservará capacidad para trabajos urgentes y evitará enviar varios robots a la misma estación al mismo tiempo. El sistema de pedidos de la instalación y el gestor de la flota de robots deben compartir suficiente información de estado para tomar esas decisiones.
La investigación sobre la planificación de robots móviles autónomos consciente de la batería ha llegado a la misma conclusión desde otra perspectiva: las decisiones de asignación de tareas y de carga deben optimizarse conjuntamente, teniendo en cuenta el acceso a los cargadores y la degradación de la batería. Las matemáticas cambian según cada instalación, pero el principio operativo es sencillo. No se debe asignar una tarea a un robot únicamente porque sea el más cercano físicamente. También importan la energía restante, la cola del cargador, la tarea siguiente y el coste de una parada forzosa.
Lo que el anuncio demuestra y lo que no
La información pública respalda varias conclusiones mesuradas.
En primer lugar, Agility ha identificado el tiempo de inactividad de la batería como un problema importante para un humanoide industrial y ha elegido a un socio tecnológico concreto para abordarlo. En segundo lugar, la autonomía anunciada de 90 minutos y la carga de nueve minutos supondrían una mejora considerable frente a la proporción que Agility comunica para Digit 4. En tercer lugar, la mejora apunta a la economía del despliegue: un robot que pasa menos tiempo estacionado puede asignarse a una parte mayor de la ventana operativa de una instalación.
El anuncio no demuestra que todos los Digit 5 vayan a funcionar durante 20 horas en cualquier almacén. No revela la carga de trabajo exacta que sustenta la cifra de 90 minutos, la potencia de carga, la masa y capacidad del paquete de baterías, el número de cargadores simultáneos que necesita un cliente ni la vida útil prevista en ciclos. Tampoco ofrece una validación independiente del rendimiento, la seguridad o el coste total. Además, no afirma que un cliente pueda comprar hoy Digit 5 en las mismas condiciones que un robot de almacén convencional.
Esta distinción importa porque los lanzamientos de robótica suelen mezclar especificaciones del producto, demostraciones, compromisos de clientes y planes futuros. Una especificación puede ser real y, aun así, no resultar adecuada para una instalación concreta. Un pedido de un cliente puede mostrar que existe demanda sin demostrar que el sistema haya cumplido objetivos de servicio propios de la producción. Un robot puede completar una tarea en un vídeo y seguir necesitando intervenciones humanas frecuentes en una operación real.
Para quienes evalúen el anuncio, las pruebas que faltan son más valiosas que un eslogan de autonomía todavía más llamativo. Conviene pedir la definición del ciclo de trabajo. Hay que preguntar si los 90 minutos incluyen desplazamientos, manipulación y paradas de seguridad. También cuántos ciclos consecutivos de carga rápida se probaron. Es importante solicitar el estado de la batería al final de un turno normal y después de un intervalo completo de servicio. Hay que saber qué ocurre cuando el robot llega a la estación y encuentra a una persona, un palé u otro robot en medio. También quién se encarga de un acoplamiento fallido y cuánto tarda esa recuperación.
Quién se beneficia primero
Los primeros clientes más claros son las instalaciones con rutas interiores previsibles, tareas repetitivas de manipulación de materiales y suficiente volumen operativo para justificar la infraestructura de la flota. Un almacén o una fábrica que ya dispone de órdenes de trabajo digitales, rutas de desplazamiento cartografiadas, acceso controlado y un equipo responsable de la automatización está mejor preparado para aprovechar la carga de oportunidad que una instalación pequeña con un trabajo irregular.
Las empresas que operan durante muchas horas seguidas podrían beneficiarse especialmente de una proporción elevada entre trabajo y carga. Pueden repartir la demanda energética a lo largo del día y utilizar el robot en periodos en los que un cuerpo con forma humana facilita el acceso a puestos de trabajo existentes. Una fábrica que necesite una máquina para manipular contenedores, mover materiales o realizar una tarea repetitiva de carga puede valorar la reducción de las interrupciones de carga aunque el robot siga siendo especializado.
El primer cliente menos evidente es un usuario doméstico. En una vivienda hay objetos más variables, un tránsito menos controlado, menos motivos para instalar una estación de carga de alta potencia y una tolerancia mucho menor hacia un robot que necesita ayuda. La mejora de la batería podría acabar ayudando a los robots domésticos, pero el anuncio actual está planteado en torno al uso industrial, donde el operador puede gestionar el espacio, los horarios y las excepciones.
Las pequeñas empresas también pueden tener dificultades para aprovechar el beneficio. Una carga rápida solo resulta útil si hay suficiente trabajo para mantener ocupado al robot y suficiente disciplina operativa para integrarlo. Comprar un humanoide para realizar unas pocas tareas al día podría dejar al cliente pagando por un sistema sofisticado de batería y carga sin utilizar la capacidad que hace atractiva la economía del conjunto.
La prueba práctica es un turno, no una demostración de carga
La alianza de Digit 5 en torno a la batería es una decisión de producto relevante porque apunta a una limitación presente en cualquier despliegue físico: la energía tiene que estar disponible cuando se programa el trabajo. Una proporción de diez a uno entre trabajo y carga, si se demuestra con un ciclo de trabajo transparente y repetible, podría facilitar la integración de un humanoide en el ritmo de producción existente.
La prueba más difícil es comprobar si el robot puede convertir esa energía en trabajo terminado sin que una persona permanezca a su lado. Para eso hacen falta datos de turnos completos y flujos de trabajo completos. Las métricas decisivas serán el éxito de las tareas, las intervenciones, el tiempo de recuperación, la utilización de los cargadores, el estado de la batería y el coste de mantener el sistema disponible; no solo el tiempo que aparece en una pantalla de carga.
Por ahora, el anuncio se entiende mejor como una apuesta por la infraestructura. Agility intenta que la batería de un humanoide se comporte más como un recurso de programación y menos como un motivo de parada diaria. Si el sistema de carga, el software de la flota, los controles de seguridad y el rendimiento de las tareas maduran conjuntamente, la mejora podría importar más que otra demostración impresionante. Si no lo hacen, una carga de nueve minutos simplemente hará que un robot poco fiable vuelva antes al suelo de la fábrica.
Related articles
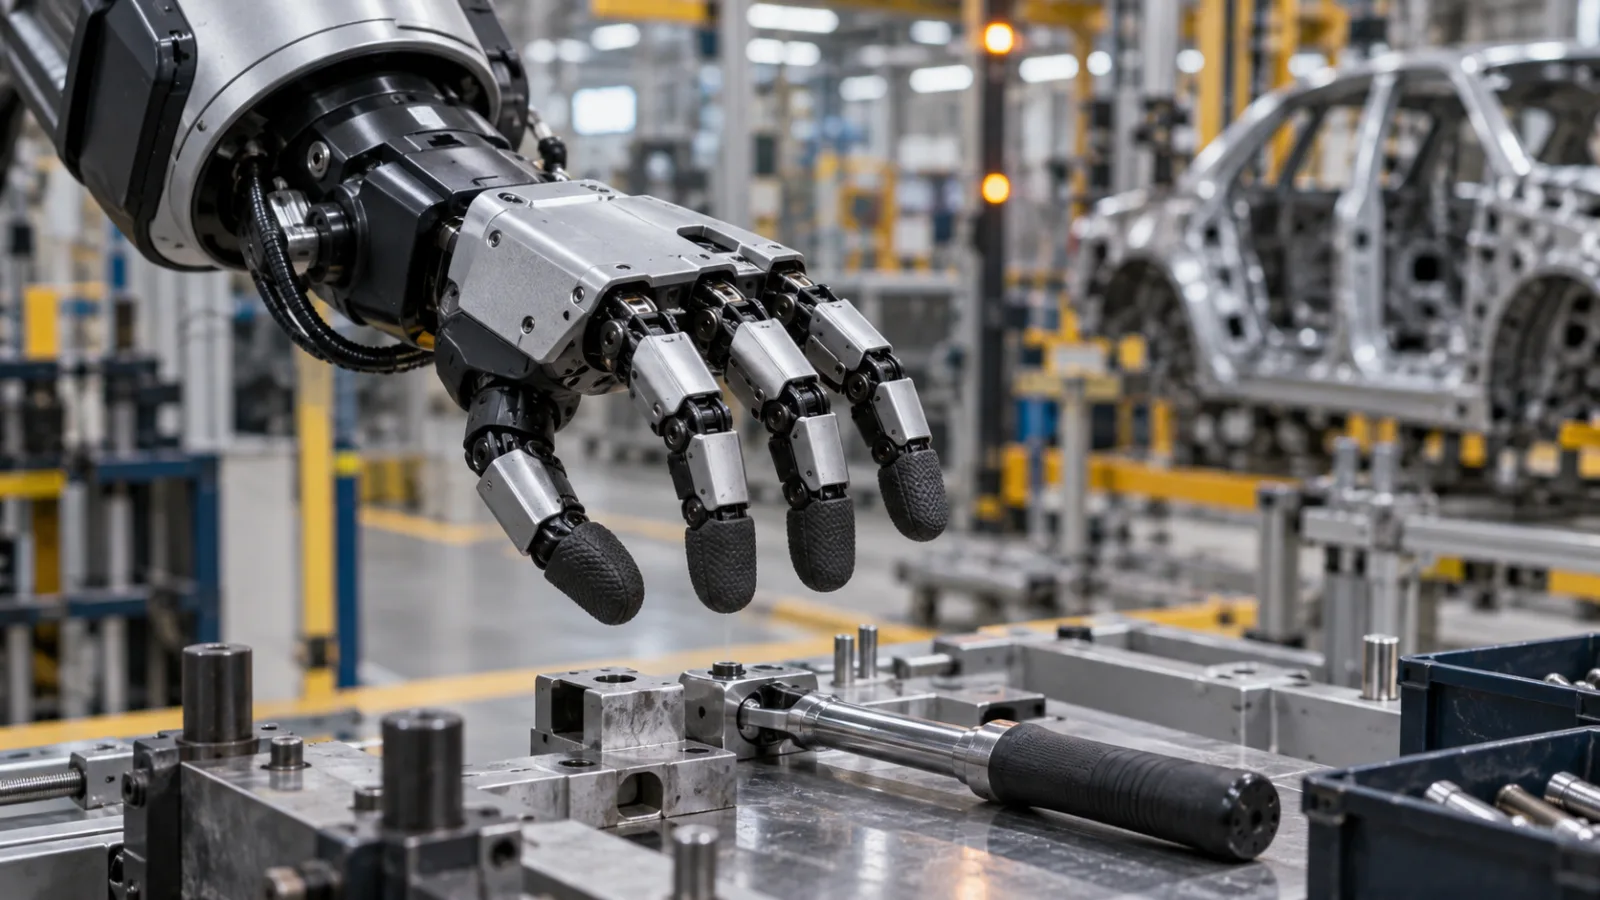
La nueva mano de Atlas convierte la robótica humanoide en un problema de producto industrial
La mano de cuatro dedos de Atlas importa menos por su parecido con la humana que por su capacidad para usar herramientas, soportar turnos, facilitar reparaciones y superar auditorías de seguridad. Ahí se juega el futuro industrial de los humanoides.
La apuesta de 100 millones de dólares de Anthropic revela el verdadero cuello de botella de la IA empresarial
Anthropic formará a 10.000 ingenieros para desplegar IA, una señal de que comprar acceso a un modelo es sencillo; convertirlo en un flujo gobernado, mantenible y útil exige criterio de implementación escaso.
El compilador abierto de Mojo es la verdadera prueba tras la versión 1.0
Modular abrió el compilador, las herramientas y el lenguaje Mojo bajo Apache 2.0 con excepciones LLVM. Se elimina el bloqueo principal, pero faltan pruebas de compilación, gobernanza, MAX y uso real.
La plataforma abierta de seguridad de agentes de Nvidia convierte la contención en tiempo de ejecución en la próxima pregunta de compra de IA
La nueva plataforma de Nvidia no es un freno mágico: muestra que la diligencia empresarial sobre agentes de IA exige permisos explícitos, ejecución vigilada y pruebas de que las herramientas autónomas pueden detenerse.
Comments
Sign in to comment.
No comments yet.