Адриатический конвой из робота и дронов проверяет, что нужно морской автономности за пределами одного судна
12 сентября у хорватской Куклицы автономное надводное судно, воздушный дрон для отбора проб и дистанционно управляемый подводный аппарат выступят как единый конвой. Главная проверка — не эффектность машин, а связь, передача управления и безопасное поведение при сбоях.
Лодка, дрон и подводный робот 12 сентября будут работать как единый демонстрационный конвой в акватории Куклицы, Хорватия. Мероприятие пройдет в рамках университетской регаты ELMAR и конференции Robot Technologies and Applications. Его задача — показать, как автономные системы взаимодействуют в реальной морской обстановке, а не разыгрывают отдельные эффектные сценарии в лаборатории или выставочном павильоне.
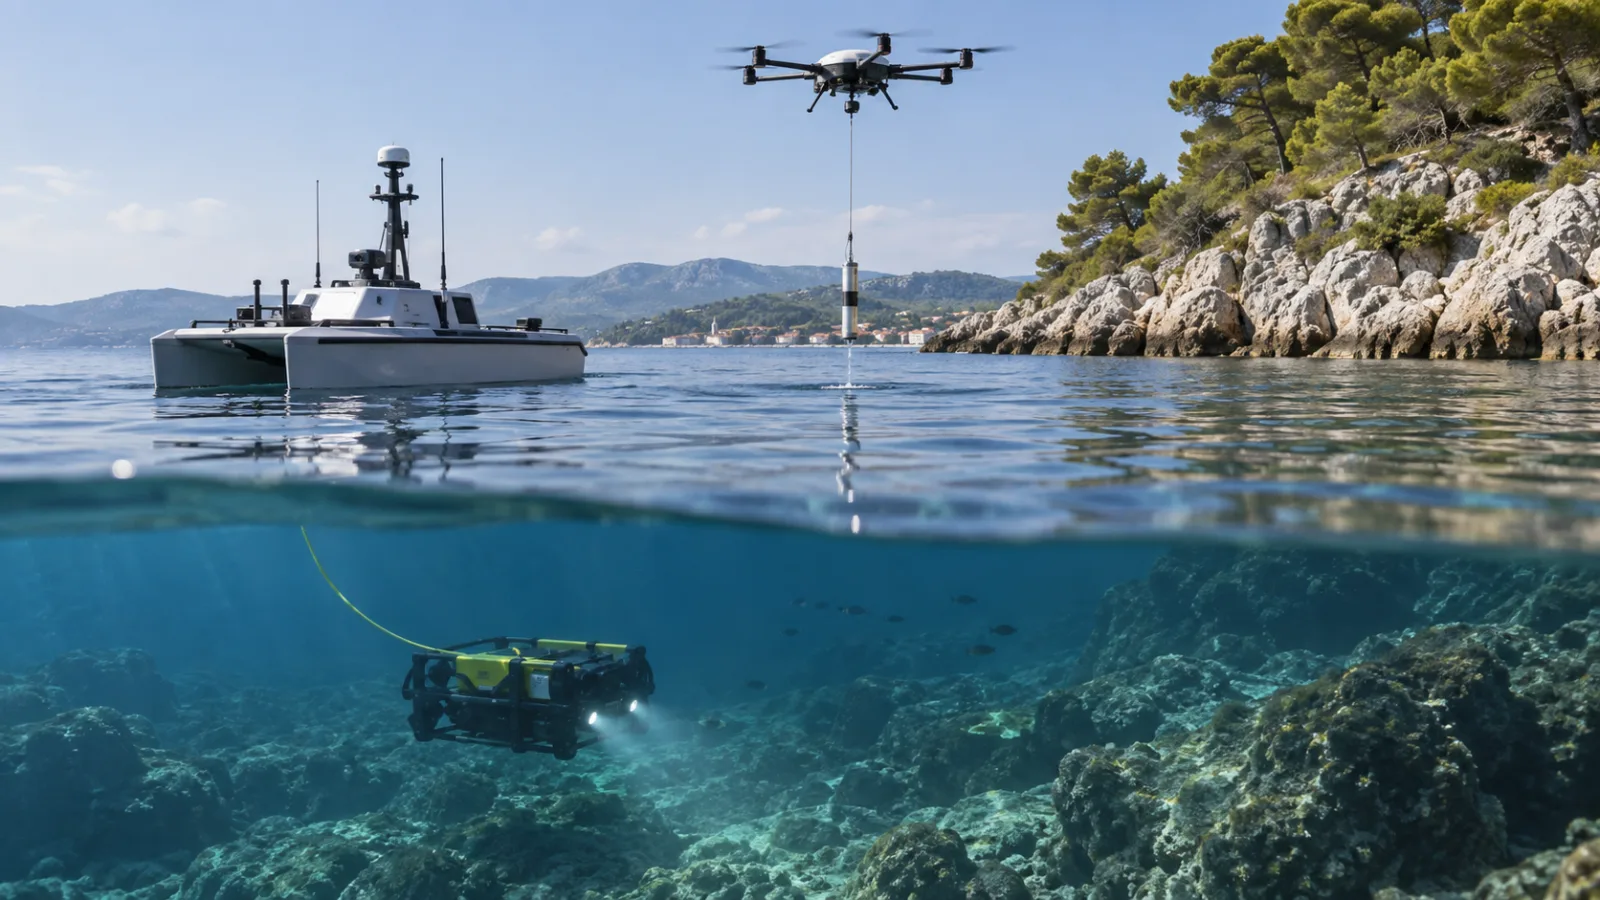
Конвой представит проект MARBLE, презентацию которого проводят Институт Руджера Бошковича и его партнеры. В заявленную программу входят автономное надводное судно, беспилотный летательный аппарат и дистанционно управляемый подводный аппарат. Ожидается, что надводная платформа пройдет по заранее заданному маршруту и удержит позицию; воздушный аппарат отправится к указанной точке, зависнет, опустит систему отбора проб и вернется; подводный аппарат обследует морское дно и подводные объекты, передавая видео наблюдателям на берегу или на борту судна обеспечения.
По сравнению с самыми громкими обещаниями автономного транспорта программа выглядит скромно. Но именно поэтому она может оказаться более показательной. Морской робот редко становится полезным только потому, что способен несколько минут идти по маршруту без человека. Практическая ценность появляется, когда несколько машин делят одну задачу, обмениваются достаточным объемом информации и дают оператору понятный способ вмешаться, если погода, связь или окружающая среда выходят за пределы расчетных условий.
Что именно демонстрируют
В открытом расписании описаны три связанные демонстрации. Первая посвящена надводному судну. Аппарат будет использовать полуавтономную навигацию, чтобы удерживать заданный курс и позицию, подстраиваясь под волны и течения при ограниченном вмешательстве оператора. Во второй части дрон выполнит морской отбор проб. Он полетит к заранее определенной точке, стабилизируется над водой, опустит пробоотборный механизм, соберет морскую воду и вернется. Третья часть предусматривает инспекцию с помощью дистанционно управляемого подводного аппарата, включая прямую передачу изображения с подводной камеры.
Различия между этими системами принципиальны. У них разные рабочие среды, наборы датчиков и задачи управления. Надводное судно может использовать корпус и двигатель, чтобы компенсировать часть движения от волн, но ему приходится учитывать другие лодки, очертания берега и мелководье. У воздушного аппарата гораздо меньше запас энергии; он должен учитывать ветер, состояние батареи, запуск и посадку, а также риски работы над людьми или судами. Под водой аппарат теряет доступ к спутниковой навигации и обычно зависит от кабеля либо от специализированной акустической и инерциальной навигации.
Поэтому слово «конвой» указывает на центральную инженерную проблему: координацию роботов разных типов. Надводное судно может служить движущейся или неподвижной операционной базой. Дрон быстро добирается до точки отбора проб и собирает информацию, не отправляя туда крупную лодку. Подводный аппарат способен обследовать место, которое ни воздушная, ни надводная платформа не видит напрямую. Польза возникает не из отдельных возможностей, а из рабочего процесса, который соединяет их между собой.
В сообщении института не утверждается, что три платформы образуют полностью независимый рой или работают без наблюдения. В нем говорится о практической демонстрации полуавтономной навигации, автономного полета к заданной точке, дистанционно управляемой подводной инспекции, коммуникационной инфраструктуры и систем безопасности. Такая формулировка важна. Запланированный маршрут и определенная точка отбора проб — полезные элементы испытания, но они не доказывают, что системы смогут без указаний человека справляться с произвольным движением судов, изменением задания или неожиданными опасностями.
Почему передача задач сложнее, чем работа отдельных роботов
Один робот можно оценивать по собственным показателям: ошибке позиционирования, расходу батареи, задержке управления, доступности датчиков или качеству видеопотока. Многороботная миссия добавляет еще один уровень сложности. Каждая платформа должна понимать, что делают остальные, а команда — заранее определить, что произойдет, если одна из машин не сможет выполнить свою часть работы.
Возьмем последовательность отбора проб. Дрону нужны безопасная точка запуска, приемлемый воздушный коридор и место, где надводное судно или команда обеспечения сможет его принять. Судно должно оставаться в рабочей зоне, не создавая угрозы столкновения. Пробоотборный механизм должен достичь воды без чрезмерных колебаний из-за ветра или волн. Если дрон потеряет канал передачи данных, пока механизм опущен, правильной реакцией может быть остановка операции, втягивание полезной нагрузки и возвращение или посадка. Ценность системы определяется не только тем, удалось ли получить образец. Не менее важно, приводит ли отказ к предсказуемому состоянию, из которого можно безопасно выйти.
Та же логика применима под водой. Прямое видео может помочь при осмотре причала или морского дна, однако подводная связь ограничена, а видимость способна быстро ухудшиться. Дистанционно управляемый аппарат может продолжать движение, когда изображение с камеры уже малоинформативно, но продолжение не всегда будет разумным решением. Оператору нужно понимать положение аппарата, состояние кабеля, глубину и оставшийся запас безопасности, прежде чем решать, двигаться дальше, отступать или всплывать.
Хорошая демонстрация должна показывать эти границы, а не только удачные действия. Важно фиксировать условия, при которых автономность снижается, приостанавливается или управление возвращается человеку. К ним относятся потеря связи, ухудшение позиционирования, неожиданное движение судов, слишком сильный ветер или волнение, низкий заряд, перекрытый маршрут и объект, который система восприятия не может уверенно классифицировать. На публичных мероприятиях обычно показывают самый чистый сценарий. Эксплуатация зависит от менее зрелищной обработки исключений.
Морская среда выявляет скрытые допущения
Наземные демонстрации робототехники часто опираются на карту пола, стабильное освещение и контролируемый периметр. Море лишает систему многих таких преимуществ. Маршрут, безопасный при штиле, может стать опасным, если ветер и течение сдвигают судно с расчетной линии. Блики, отражения и брызги влияют на камеры. Небольшая лодка, пловец или плавающий предмет могут появиться в поле зрения поздно. Сигналы GPS и других систем позиционирования могут прерываться или быть неточными. Аппарат способен физически оказаться рядом с препятствием, даже если программная карта продолжает считать маршрут свободным.
Для воздушного робота поверхность воды одновременно является рабочей зоной и сложным визуальным ориентиром. Дрон должен оценивать собственное движение, хотя фон постоянно меняется из-за волн и отраженного света. Отбор проб добавляет взаимодействие с полезной нагрузкой: опускание зонда или контейнера меняет баланс аппарата и создает связь между летательным аппаратом и водой. Наиболее безопасное поведение до, во время и после этого взаимодействия может быть разным.
Подводная платформа сталкивается с иным набором ограничений. Радиосигналы не распространяются в воде так же, как в воздухе, поэтому аппарат не может рассчитывать на непрерывную широкополосную связь. Он может зависеть от кабеля, по которому поступают питание, команды и видео; кабель создает риск запутывания и дополнительное сопротивление. Если аппарат работает без кабеля, ему может потребоваться более сложный план навигации и возврата. В любом случае оператор получает меньше непосредственной информации, чем человек, стоящий рядом с наземным роботом.
Именно поэтому слово «автономный» следует понимать как описание конкретной функции, а не как универсальный ярлык. Судно может автономно следовать маршруту, но при этом требовать от человека утверждения миссии, наблюдения за движением и перехвата управления при аномалии. Дрон может самостоятельно лететь к путевой точке, пока человек отвечает за запуск, работу с полезной нагрузкой и прием аппарата. Подводная машина может выполнять движение под дистанционным управлением, а камера, навигация и логика безопасности при этом будут автоматизированы. В одной миссии разные функции могут иметь разные уровни автономности.
В подходе Международной морской организации используется похожая функциональная логика. В ее разделе часто задаваемых вопросов Maritime Autonomous Surface Ship определяется через функции, выполняемые автономно или дистанционно, а не как единый класс, к которому относится любое автоматизированное судно. Эта рамка также требует определить условия безопасной работы, включая ограничения по ветру, волнению, видимости, глубине, погоде и времени суток.
Регулирование движется к эксплуатационным ограничениям
В мае 2026 года IMO приняла необязательный Международный кодекс безопасности для морских автономных надводных судов; кодекс вступил в силу 1 июля 2026 года. Он применяется к соответствующим грузовым судам, подпадающим под действие SOLAS, и, насколько это практически возможно, рекомендуется также для судов меньшего размера. Документ построен на целевых требованиях: операторы должны выявлять риски и показывать, как они будут управляться на этапах проектирования, сертификации и эксплуатации.
Этот кодекс не превращает исследовательскую демонстрацию в коммерческое автономное судно. Он также не означает, что машина может заменить человека, ответственного за рейс. IMO указывает, что капитан сохраняет общую ответственность даже тогда, когда физически находится не на борту, и отдельно подчеркивает значение центров дистанционного управления, подготовленного персонала, кибербезопасности, поисково-спасательных процедур и поведения при отказах. Текущая дорожная карта организации предусматривает накопление практического опыта в ближайшие годы и появление обязательного кодекса позднее в этом десятилетии.
Такое направление регулирования совпадает с тем, чему может научить хорватская демонстрация. Вопрос состоит не просто в том, умеет ли робот управлять курсом, лететь или передавать видео. Нужно понять, задана ли для миссии область допустимой эксплуатации и существует ли убедительная реакция на выход за ее пределы. Система, которая работает только при дневном свете, спокойной воде и в закрытой демонстрационной зоне, все равно может быть полезной. Но эти условия следует честно описывать как часть системы, а не прятать в сносках.
Воздушный сегмент одновременно подпадает под отдельный режим авиационной безопасности. Правила EASA для беспилотных воздушных судов разделяют обязанности удаленного пилота и оператора и включают требования к условиям эксплуатации и информации по безопасности. Морская миссия не отменяет необходимость контролировать воздушное пространство, людей, зоны восстановления и возможность неожиданного взаимодействия летательного аппарата с судном. Поэтому координация надводной и воздушной частей требует не только общей карты. Нужны четкое распределение полномочий и безопасная реакция на случай, если дрон не сможет вернуться к запланированной точке посадки.
Полезная единица — миссия, а не машина
Многие закупки в робототехнике начинаются с платформы: лодки, дрона, манипулятора или четвероногого робота. Демонстрация в духе MARBLE предлагает иначе оценивать автономность — отталкиваться от задачи. В сфере охраны моря такой задачей может быть обнаружение подозрительного пятна, отбор образца, осмотр подводной конструкции и передача материалов исследовательской группе. В подобном процессе ни одному роботу не нужно уметь делать все. Надводное судно обеспечивает выносливость и координацию, дрон быстро покрывает расстояние, а подводный аппарат исследует пространство ниже поверхности.
Такое разделение может избавить от необходимости делать одну платформу чрезмерно универсальной. Большому автономному судну не обязательно нести каждый датчик, если небольшой летательный аппарат способен временно обеспечить воздушное наблюдение. Дрону не нужен подводный манипулятор, если инспекцию может выполнить дистанционно управляемый аппарат. Цена компромисса — интеграция системы. Чем больше платформ, тем больше батарей, операторов, процедур зарядки или запуска, каналов связи, графиков технического обслуживания и возможных отказов.
Согласованная работа роботов может сделать миссию дешевле или безопаснее, но управлять ею может стать труднее. Покупателю следует сравнивать стоимость всей услуги, а не рекламную цену отдельного аппарата. В расчет входят планирование, разрешения на морскую деятельность, подготовленный персонал, страхование, запасные части, обработка данных и процедуры возвращения. Для исследовательских групп ценность может заключаться в доступе к измерениям, которые трудно или опасно получать вручную. Для портовых операторов — в повторяемой инспекции. Для экологических ведомств — в более быстром отборе проб на большей площади. Требования к автономности у каждого пользователя будут разными.
Смешанный парк особенно полезен там, где среда достаточно повторяема для формализации процедур, но слишком велика, опасна или дорога, чтобы люди непрерывно покрывали ее сами. Возможные примеры — обследование побережья, осмотр причалов, анализ качества воды, мониторинг мест обитания и оценка последствий шторма. Системам не нужно вести себя как универсальный интеллект. От них требуется надежно выполнять ограниченные задачи и сообщать, чего сделать не удалось.
На что наблюдателям стоит обратить внимание в Куклице
Заявленная программа дает публике возможность увидеть заметные части автономной работы: удержание маршрута, зависание, отбор проб и подводное видео. Технически подготовленному наблюдателю стоит следить и за менее очевидными деталями.
Во-первых, как определена рабочая зона? Мероприятие запланировано в акватории Куклицы; организаторы описывают это место как обеспечивающее безопасные условия и хорошую видимость. Это сильная сторона демонстрации: четко заданная территория упрощает управление рисками. Но одновременно это граница результата. Успех в подготовленной зоне не переносится автоматически на открытый судоходный путь, ликвидацию последствий шторма или незнакомую гавань.
Во-вторых, где находится человеческое полномочие? В сообщении упоминаются системы управления и безопасности, а также ограниченное вмешательство оператора. Однако важна практическая процедура передачи управления. Может ли оператор остановить дрон во время отбора проб? Можно ли дать надводному судну команду удерживать позицию или возвращаться? Можно ли вернуть подводный аппарат, если видеосвязь оборвалась? Подтверждаются ли команды, записываются ли они и видны ли всем участникам?
В-третьих, что происходит при нестабильной сети? Настоящая морская операция не может исходить из того, что каждый канал всегда доступен. Полезная проверка состоит в том, есть ли у каждой машины локальное безопасное состояние и может ли общая миссия без двусмысленности продолжиться, приостановиться или быть перепланирована. Конвой, в котором одна машина безопасно останавливается, может быть более зрелым решением, чем безупречная последовательность без доказательств того, как система ведет себя при ухудшении условий.
В-четвертых, какие данные создаются? Видеопоток — не то же самое, что пригодная для анализа запись инспекции. Для экологического отбора проб нужны координаты, время, глубина, сведения о цепочке хранения и данные калибровки. Для подводного осмотра нужен достаточный контекст, чтобы связать изображение с конструкцией или участком дна. Если машины согласованно работают, но данным нельзя доверять, миссия остается демонстрацией, а не эксплуатационной услугой.
Наконец, как устроено возвращение? Лодки могут дрейфовать, дроны — потерять питание, а подводные аппараты — запутаться. Для каждой платформы должна существовать процедура восстановления, известная до запуска. Наиболее ответственные демонстрации автономности включают такие процедуры в сам сценарий, а не оставляют их за кадром.
Почему это важно далеко за пределами Хорватии
Мероприятие имеет региональный и демонстрационный характер, но лежащая в его основе проблема глобальна. Прибрежные государства, исследовательские учреждения и частные операторы изучают робототехнику для задач, которые слишком дороги, опасны или медленны при выполнении исключительно экипажами. Морская автономность привлекательна из-за масштабов среды, повторяемости многих операций и того, что отдельные миссии приближают людей к загрязнению, поврежденной инфраструктуре или неясным условиям под водой.
Переход к полезной эксплуатации, вероятно, будет постепенным. Операторы могут начать с помощи при следовании по маршруту, автоматического удержания позиции или дистанционной инспекции, пока люди остаются поблизости. Затем к системе добавятся автономный отбор проб, автоматическое обнаружение аномалий или наблюдение на большем расстоянии. Каждый новый шаг создает отдельное обоснование безопасности. Система, способная удерживать позицию, не обязательно готова избегать любого судна. Дрон, который возвращается к месту запуска, не обязательно готов взаимодействовать с движущимся кораблем. Подводный робот, умеющий следовать за кабелем, не обязательно готов самостоятельно принимать решения при обследовании незнакомой конструкции.
Такая постепенность согласуется и с описанием морской автономности самой IMO. Организация отмечает, что полностью безэкипажные или дистанционно управляемые грузовые суда международного плавания пока остаются редкими, а более сложные операции, вероятно, будут развиваться из систем, где автоматизированы или управляются дистанционно лишь отдельные функции. Это более правдоподобная траектория, чем внезапный переход от судоходства с экипажем к флотам без людей на борту.
Меняется и способ измерения прогресса. Самым важным достижением может оказаться не более быстрый робот и не машина, похожая на человека. Им может стать более четко описанная область эксплуатации, качественный журнал инцидентов, надежная передача данных или процедура восстановления, которая работает под нагрузкой. Такие результаты трудно показать в коротком ролике, но именно они определяют, сможет ли робот покинуть демонстрационную зону.
Главный вывод: автономности нужна хореография
Robot-Drone Demo Convoy заслуживает внимания потому, что объединяет три разные роботизированные системы в структуре одной миссии. Его значение не зависит от того, будут ли машины выглядеть полностью самостоятельными. Напротив, демонстрация окажется полезнее, если точно покажет, где автономность заканчивается и начинается надзор.
Надводное судно, воздушный пробоотборник и подводный инспекционный робот могут дополнять друг друга, но только при наличии системы, рассчитанной на потерю связи, неуверенное распознавание, меняющиеся условия на воде и вмешательство человека. Самая сложная часть — хореография: определить, кто действует, кто наблюдает, у кого есть полномочия и что делает каждая платформа, когда план перестает соответствовать реальности.
Таков практический стандарт морской робототехники в 2026 году. Успешную демонстрацию не следует воспринимать как доказательство того, что автономные корабли уже появились. Это свидетельство того, что ограниченные многороботные миссии можно публично испытывать в заданных условиях, пока отрасль и регуляторы формируют правила для дальнейшего расширения. Следующий полезный вопрос звучит не так: может ли робот работать один? Важнее понять, остается ли группа роботов понятной для людей и способной безопасно восстановиться, когда море перестает сотрудничать.
Источники
Материал основан на сообщениях Института Руджера Бошковича о демонстрации Robot-Drone Demo Convoy в Куклице, справочных материалах Международной морской организации об автономном судоходстве и кодексе для автономных судов, материалах Европейской комиссии о морских автономных судах и правилах Европейского агентства по безопасности полетов для беспилотных авиационных систем.
- Robot-Drone Demo Convoy — 12.09.2026 — Институт Руджера Бошковича.
- Robot-Drone Demo Convoy — Uskok — Kukljica 12.09.2026 — Институт Руджера Бошковича.
- FAQ — Autonomous shipping — Международная морская организация.
- IMO adopts first global Code for autonomous ships — Международная морская организация.
- Maritime Autonomous Ships and Shipping — Европейская комиссия.
- Easy Access Rules for Unmanned Aircraft Systems — Revision from June 2026 — Европейское агентство по безопасности полетов.
Comments
Sign in to comment.
No comments yet.