قافلة أدرياتيكية من الروبوتات والطائرات المسيّرة تختبر ما تحتاجه الاستقلالية البحرية بعد سفينة واحدة
عرض كرواتي في 12 سبتمبر يجمع سفينة سطحية ذاتية القيادة، وطائرة مسيّرة لأخذ العينات، ومركبة تحت الماء تُدار عن بُعد. الدرس الأهم هو صعوبة التنسيق: فالاستقلالية البحرية المفيدة تحتاج إلى اتصالات وتسليمات آمنة وخطط بديلة واضحة.
ستعمل قارب وطائرة مسيّرة وروبوت تحت الماء بوصفها قافلة تجريبية واحدة في المياه المحيطة ببلدة كوكلييتسا في كرواتيا يوم 12 سبتمبر. ويُنظَّم الحدث في إطار سباق القوارب الجامعي إلمار ومؤتمر تقنيات الروبوتات وتطبيقاتها، بهدف إظهار كيفية تعاون الأنظمة الذاتية في بيئة بحرية حقيقية، بدل أن تؤدي كل منها حركة معزولة داخل مختبر أو قاعة عرض.
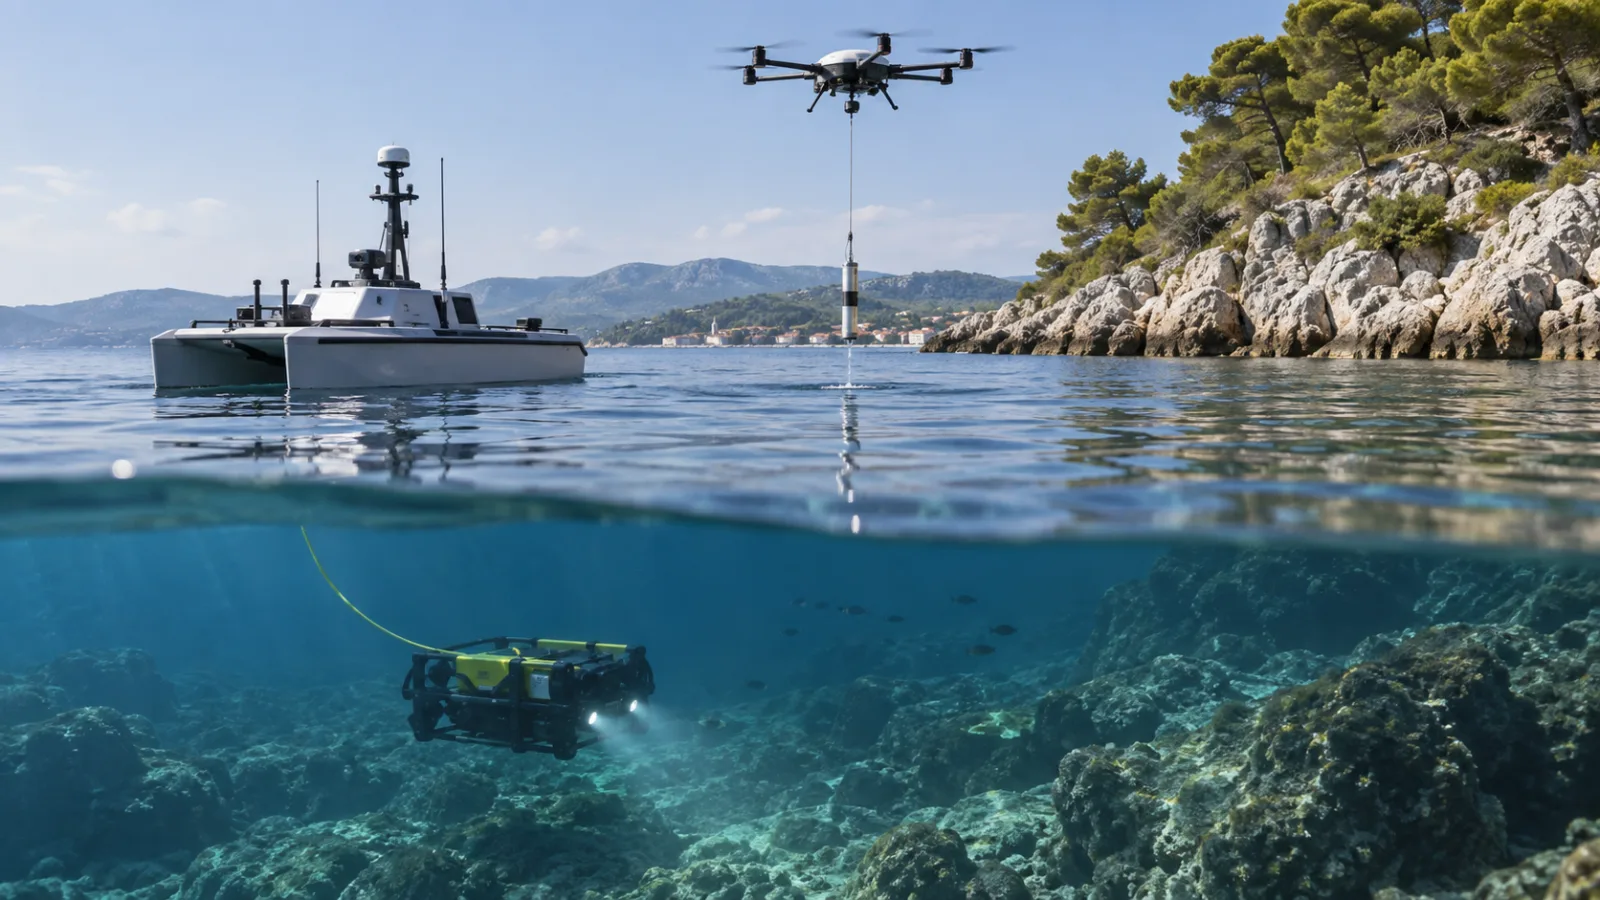
وتأتي القافلة ضمن عرض مشروع ماربل الذي يستضيفه معهد روغير بوشكوفيتش وشركاؤه. وتتضمن الخطة المعلنة سفينة سطحية ذاتية القيادة، ومركبة جوية غير مأهولة، ومركبة تحت الماء تُدار عن بُعد. ومن المتوقع أن تتبع المركبة السطحية مساراً محدداً مسبقاً وتحافظ على موقعها؛ وأن تتجه الطائرة إلى نقطة معينة وتحوم فوقها وتخفض نظاماً لأخذ العينات ثم تعود؛ وأن تفحص المركبة تحت الماء قاع البحر والأجسام الموجودة تحته، مع إرسال فيديو إلى مراقبين على الشاطئ أو على متن سفينة دعم.
قد يبدو ذلك برنامجاً متواضعاً مقارنة بأكبر الوعود التي تُطلق حول النقل الذاتي. لكنه اختبار أكثر كشفاً للمشكلة الفعلية. فالروبوت البحري لا يصبح مفيداً لمجرد قدرته على الملاحة منفرداً لبضع دقائق. وتظهر فائدته عندما تستطيع عدة آلات تقسيم المهمة، وتبادل قدر كافٍ من المعلومات للبقاء منسقة، ومنح المشغّل البشري طريقة واضحة للتدخل عندما يتجاوز الطقس أو الاتصالات أو البيئة افتراضات النظام.
ما الذي يجري عرضه فعلياً
يصف البرنامج العلني ثلاثة عروض مترابطة. الأول تمرين لمركبة سطحية. ستستخدم المركبة ملاحة شبه ذاتية للحفاظ على مسار وموقع مخططين، مع التكيف مع الأمواج والتيارات وبقدر محدود من تدخل المشغّل. والثاني يستخدم طائرة مسيّرة لأخذ عينات بحرية. ستطير الطائرة إلى نقطة محددة مسبقاً، وتستقر فوق الماء، وتخفض آلية لأخذ العينة، وتجمع ماء البحر ثم تعود. أما الثالث فيستخدم مركبة تحت الماء تُدار عن بُعد للتفتيش، بما في ذلك نقل مباشر من كاميرا تحت الماء.
والتمييز بين هذه الأنظمة مهم. فهي لا تعمل في البيئة نفسها، ولا تستخدم المستشعرات نفسها، ولا تواجه مشكلة التحكم ذاتها. تستطيع السفينة السطحية استخدام بدنها ونظام دفعها لتحمل بعض حركة الأمواج، لكنها مطالبة بالتعامل مع القوارب الأخرى وشكل الساحل والمياه الضحلة. وتملك المركبة الجوية قدرة تحمّل أقصر بكثير، وعليها إدارة الرياح وحالة البطارية وعمليتي الإقلاع والاستعادة، إلى جانب مخاطر التشغيل فوق الأشخاص أو السفن. أما المركبة تحت الماء فتفقد الوصول إلى الملاحة عبر الأقمار الصناعية، وتعتمد عادةً على كابل أو على منظومة متخصصة للملاحة الصوتية والقصورية.
لذلك فإن وصف الحدث بأنه قافلة يشير إلى المشكلة الهندسية المركزية: التنسيق بين أنواع مختلفة من الروبوتات. قد توفر السفينة السطحية قاعدة تشغيل ثابتة أو متحركة. ويمكن للطائرة الوصول بسرعة إلى نقطة أخذ العينات وجمع المعلومات من دون إرسال قارب أكبر إليها. وتستطيع المركبة تحت الماء تفتيش مكان لا يمكن للطائرة أو المركبة السطحية رؤيته مباشرة. وتأتي الفائدة من سير العمل الذي يربط هذه القدرات، لا من كل قدرة منفردة.
لا يقول إعلان المعهد إن المنصات الثلاث ستشكل سرباً مستقلاً بالكامل، أو إنها ستعمل من دون إشراف. بل يصف عرضاً عملياً للملاحة شبه الذاتية، والطيران الذاتي إلى موقع محدد مسبقاً، والتفتيش تحت الماء عن بُعد، وبنية الاتصالات، وأنظمة السلامة. وهذه الصياغة مهمة. فالمسار المخطط ونقطة أخذ العينات المحددة مفيدان كاختبار، لكنهما لا يثبتان أن الأنظمة قادرة على التعامل مع حركة مرور عشوائية، أو مهمات متغيرة، أو مخاطر غير متوقعة من دون توجيه بشري.
لماذا تكون عمليات التسليم أصعب من الروبوتات نفسها
يمكن اختبار روبوت واحد مقابل أهداف أدائه الخاصة، مثل خطأ الموقع، واستهلاك البطارية، وزمن استجابة التحكم، وتوافر المستشعرات، وجودة بث الفيديو. لكن المهمة متعددة الروبوتات تضيف طبقة أخرى. فعلى كل منصة أن تعرف ما تفعله المنصات الأخرى، وعلى الفريق أن يحدد ما سيحدث عندما تعجز إحدى المنصات عن إنجاز الجزء الموكول إليها.
خذوا تسلسل أخذ العينة مثالاً. تحتاج الطائرة إلى نقطة إطلاق آمنة، وممر طيران مقبول، ومكان تستطيع فيه السفينة السطحية أو فريق الدعم استعادتها. وعلى السفينة أن تبقى داخل منطقة التشغيل من دون أن تخلق خطراً للتصادم. ويجب أن تصل آلية أخذ العينة إلى الماء من دون حركة مفرطة بسبب الرياح أو الأمواج. فإذا فقدت الطائرة وصلة البيانات بينما كانت الآلية منخفضة، فقد تكون الاستجابة الصحيحة هي إيقاف العملية، وسحب الحمولة، ثم العودة أو الهبوط. ولا تُقاس قيمة النظام فقط بما إذا جُمعت العينة، بل أيضاً بما إذا كان الفشل يقود إلى حالة متوقعة وقابلة للاستعادة.
وينطبق المنطق نفسه على العمل تحت الماء. قد يكون بث الفيديو المباشر مفيداً لتفتيش رصيف أو قاع بحر، لكن الاتصالات تحت الماء مقيدة، وقد تتدهور الرؤية بسرعة. وربما تستطيع مركبة تُدار عن بُعد مواصلة الحركة بينما تصبح صورة الكاميرا قليلة الفائدة، غير أن الاستمرار ليس الخيار الصحيح تلقائياً. يحتاج المشغّل إلى فهم موقع المركبة وحالة الكابل والعمق والهامش المتبقي قبل أن يقرر هل يواصل أو يتراجع أو يصعد إلى السطح.
وينبغي للعرض الجيد أن يجعل هذه الحدود مرئية. فعليه أن يسجل ليس فقط الأفعال الناجحة، بل أيضاً الظروف التي تُخفَّض فيها الاستقلالية أو تُعلَّق أو تُعاد فيها السيطرة إلى شخص. ويشمل ذلك فقدان الاتصالات، وتراجع دقة تحديد الموقع، وحركة مرور غير متوقعة، ورياح أو أمواجاً شديدة، وانخفاض البطارية، ومساراً مسدوداً، وجسماً لا يستطيع نظام الإدراك تصنيفه بثقة. وغالباً ما تركز الفعاليات العامة على التسلسل الأنظف، لكن التشغيل الفعلي يعتمد على معالجة الاستثناءات غير المثيرة.
البيئة البحرية تكشف الافتراضات الخفية
يمكن لعروض الروبوتات على اليابسة أن تعتمد غالباً على أرضية مرسومة، وإضاءة مستقرة، ومحيط مضبوط. أما البحر فيزيل كثيراً من هذه التسهيلات. فقد يصبح مسار آمن في الماء الهادئ غير آمن عندما تدفع الرياح والتيار السفينة بعيداً عن خطها المقصود. وتؤثر الانعكاسات والوهج ورذاذ الماء في الكاميرات. وقد يظهر قارب صغير أو سبّاح أو جسم طافٍ في وقت متأخر. وقد تنقطع إشارات تحديد الموقع أو تصبح غير دقيقة. ويمكن أن تكون المركبة قريبة فعلياً من عائق، حتى عندما تقول خريطة البرنامج إن المسار خالٍ.
وبالنسبة إلى الروبوت الجوي، فإن سطح الماء منطقة تشغيل ومرجع بصري صعب في آن واحد. فعلى الطائرة تقدير حركتها بينما تتغير الخلفية مع الأمواج والضوء المنعكس. وتضيف عملية أخذ العينة تفاعلاً مع الحمولة؛ إذ إن خفض مسبار أو حاوية يغير توازن المركبة وينشئ صلة بين الطائرة والماء. وقد يختلف السلوك الأكثر أماناً قبل هذا التفاعل وأثناءه وبعده.
وتواجه المنصة تحت الماء مجموعة مختلفة من القيود. فالإشارات اللاسلكية لا تنتقل عبر الماء بالطريقة نفسها التي تنتقل بها في الهواء، ولذلك لا يمكن للمركبة افتراض اتصال مستمر وعالي السعة. وقد تعتمد على كابل للطاقة والتحكم والفيديو، وهو ما يضيف مخاطر التشابك والسحب. وإذا كانت غير مرتبطة بكابل، فقد تحتاج إلى خطة ملاحة واستعادة أكثر تعقيداً. وفي كلتا الحالتين، يعمل المشغّل بمعلومات مباشرة أقل من تلك المتاحة لشخص يقف بجوار روبوت بري.
لهذا ينبغي التعامل مع كلمة ذاتي بوصفها وصفاً لوظيفة، لا ملصقاً شاملاً. فقد تكون السفينة ذاتية في متابعة المسار، مع استمرار حاجة الإنسان إلى الموافقة على المهمة ومراقبة حركة المرور وتولي السيطرة أثناء الخلل. وقد تطير الطائرة ذاتياً إلى نقطة مسار، بينما يبقى شخص مسؤولاً عن الإطلاق والتعامل مع الحمولة والاستعادة. وقد تنفذ المركبة تحت الماء حركتها بتحكم عن بُعد، في حين تكون الكاميرا والملاحة ومنطق السلامة مؤتمتة. ويمكن أن تملك الوظائف المختلفة مستويات استقلالية مختلفة داخل المهمة نفسها.
وتستخدم إرشادات المنظمة البحرية الدولية نهجاً وظيفياً مشابهاً. فأسئلتها الشائعة تعرّف السفينة السطحية البحرية ذاتية القيادة وفق الوظائف التي تُنفذ ذاتياً أو عن بُعد، بدلاً من معاملة كل سفينة مؤتمتة على أنها متساوية. كما يطلب الإطار من المشغلين تحديد الظروف التي تستطيع فيها السفينة العمل بأمان، بما في ذلك الحدود المتعلقة بالرياح وحالة البحر والرؤية وعمق المياه والطقس والتشغيل نهاراً أو ليلاً.
التنظيم يتجه نحو الحدود التشغيلية
اعتمدت المنظمة البحرية الدولية مدونة دولية غير إلزامية للسلامة تخص السفن السطحية البحرية ذاتية القيادة في مايو 2026، على أن تدخل المدونة حيز التنفيذ في 1 يوليو 2026. وتنطبق المدونة على سفن الشحن ذات الصلة التي تغطيها اتفاقية سولاس، كما يُوصى بتطبيقها، قدر الإمكان، على السفن الأصغر أيضاً. وهي مصممة بوصفها إطاراً قائماً على الأهداف؛ إذ يتعين على المشغلين تحديد المخاطر وإظهار كيفية إدارتها من خلال التصميم والاعتماد والتشغيل.
ولا تحول المدونة عرضاً بحثياً إلى سفينة ذاتية تجارية. كما أنها ليست إعلاناً بأن الآلة تستطيع استبدال الشخص المسؤول عن الرحلة. وتقول المنظمة البحرية الدولية إن القبطان يحتفظ بالمسؤولية العامة حتى عندما لا يكون موجوداً فعلياً على متن السفينة، وتشدد على مراكز التشغيل عن بُعد، والعاملين المدربين، والأمن السيبراني، والبحث والإنقاذ، والسلوك البديل عند التعطل. وتتوقع خريطة الطريق الحالية للمنظمة بناء الخبرة خلال السنوات المقبلة، ثم مدونة إلزامية لاحقاً في هذا العقد.
وينسجم هذا الاتجاه التنظيمي مع ما يمكن للعرض الكرواتي أن يعلّمه. فالسؤال ليس ببساطة هل يستطيع الروبوت التوجيه أو الطيران أو بث الفيديو. السؤال هو هل للمهمة مجال تصميم تشغيلي محدد، وهل توجد استجابة موثوقة عندما يتجاوز النظام ذلك المجال. وقد يكون النظام الذي يعمل فقط في وضح النهار والمياه الهادئة ومنطقة عرض مغلقة مفيداً مع ذلك. لكن يجب وصفه بصدق، واعتبار هذه الشروط جزءاً من النظام لا حواشي مخفية.
ويخضع الجزء الجوي أيضاً لنظام منفصل لسلامة الطيران. فالقواعد الأوروبية للطائرات غير المأهولة تميز بين مسؤوليات الطيار عن بُعد والمشغّل، وتتضمن متطلبات مرتبطة بظروف التشغيل ومعلومات السلامة. ولا تلغي المهمة البحرية الحاجة إلى إدارة المجال الجوي والأشخاص ومناطق الاستعادة واحتمال تفاعل الطائرة والسفينة على نحو غير متوقع. ولذلك يتطلب تنسيق الجزء السطحي والجوي من المهمة أكثر من خريطة مشتركة؛ فهو يحتاج إلى توزيع واضح للصلاحيات واستجابة آمنة إذا لم تستطع الطائرة العودة إلى نقطة هبوطها المخططة.
وحدة القيمة هي المهمة لا الآلة
تبدأ مشتريات كثيرة في مجال الروبوتات من منصة: قارب أو طائرة مسيّرة أو ذراع أو روبوت رباعي الأرجل. لكن عرضاً من نمط مشروع ماربل يقترح طريقة مختلفة لتقييم الاستقلالية. ابدأ بالمهمة. ففي حماية البيئة البحرية، قد تتمثل المهمة في تحديد بقعة ملوثة مثيرة للشك، وجمع عينة، وتفتيش بنية تحت الماء، وتسليم الأدلة إلى فريق بحث. وفي سير العمل هذا لا يحتاج روبوت واحد إلى فعل كل شيء. تستطيع السفينة السطحية توفير القدرة على التحمل والتنسيق، ويمكن للطائرة تغطية المسافة بسرعة، بينما تنفذ المركبة تحت الماء التفتيش أسفل السطح.
وقد يقلل هذا التقسيم الحاجة إلى جعل منصة واحدة ذات قدرات مفرطة. فالسفينة الذاتية الكبيرة لا تحتاج إلى حمل كل المستشعرات إذا استطاعت طائرة أصغر توفير المراقبة الجوية مؤقتاً. والطائرة لا تحتاج إلى ذراع مناولة تحت الماء إذا كانت مركبة تُدار عن بُعد قادرة على تنفيذ التفتيش. لكن المقابل هو دمج الأنظمة. فزيادة عدد المنصات تعني بطاريات أكثر، ومشغلين أكثر، وإجراءات شحن أو إطلاق، وروابط اتصالات، وجداول صيانة، وأنماط فشل إضافية.
قد تكون المهمة أرخص أو أكثر أماناً عندما تُنسق الروبوتات، لكنها قد تصبح أصعب في التشغيل. وينبغي للمشتري أن يقارن تكلفة الخدمة الكاملة، لا السعر المعلن للمركبة الفردية. ويشمل ذلك برامج التخطيط، والتصاريح البحرية، والعاملين المدربين، والتأمين، وقطع الغيار، ومعالجة البيانات، وإجراءات الاستعادة. وقد تتمثل قيمة الأنظمة بالنسبة إلى فرق البحث في الوصول إلى قياسات يصعب أو يشكل جمعها يدوياً خطراً. وبالنسبة إلى مشغلي الموانئ، قد تأتي القيمة من التفتيش القابل للتكرار. أما الهيئات البيئية فقد تستفيد من أخذ عينات أسرع على نطاق أوسع. وسيختلف مطلب الاستقلالية من مستخدم إلى آخر.
وتكون الميزة العملية للأسطول المختلط أقوى عندما تكون البيئة متكررة بما يكفي لتعريف الإجراءات، لكنها واسعة أو خطرة أو مكلفة إلى درجة تجعل تغطيتها المستمرة بواسطة البشر غير عملية. وتشمل الأمثلة المحتملة المسوحات الساحلية، وتفتيش الأرصفة، وأخذ عينات جودة المياه، ومراقبة الموائل، وتقييم الأضرار بعد العواصف. ولا تحتاج الأنظمة إلى التصرف كذكاء عام. يكفي أن تنفذ أعمالاً محددة بموثوقية وأن تبلغ بما لم تستطع فعله.
ما الذي ينبغي للمراقبين البحث عنه في كوكلييتسا
يمنح البرنامج المعلن الجمهور فرصة لمشاهدة الأجزاء المرئية من الاستقلالية: الحفاظ على المسار، والتحويم، وأخذ العينات، وفيديو تحت الماء. لكن على المراقب المطلع تقنياً أن يبحث أيضاً عن التفاصيل الأقل ظهوراً.
أولاً، كيف حُددت منطقة التشغيل؟ من المخطط إقامة الحدث في المياه المحيطة بكوكلييتسا، ويصف الإعلان الموقع بأنه يوفر ظروفاً آمنة ورؤية جيدة. وهذه نقطة قوة في العرض، لأن المنطقة المحددة تجعل إدارة المخاطر ممكنة. لكنها تحدد أيضاً نطاقاً لا يجوز تجاهله: فالنجاح في منطقة مهيأة لا ينتقل تلقائياً إلى ممر ملاحي مفتوح، أو استجابة لعاصفة، أو ميناء غير مألوف.
ثانياً، أين توجد السلطة البشرية؟ يشير الإعلان إلى أنظمة التحكم والسلامة وإلى تدخل محدود من المشغّل، لكن التفصيل التشغيلي الأهم هو عملية التسليم. هل يستطيع المشغّل إيقاف الطائرة بينما تكون في مرحلة أخذ العينة؟ وهل يمكن توجيه السفينة السطحية إلى الثبات أو العودة؟ وهل يمكن استعادة المركبة تحت الماء إذا فشل بث الفيديو؟ وهل تُؤكَّد الأوامر وتُسجَّل وتظهر لجميع المشاركين؟
ثالثاً، ماذا يحدث عندما تكون الشبكة غير مثالية؟ لا تستطيع العمليات البحرية الحقيقية افتراض بقاء كل وصلة متاحة. والاختبار المفيد هو معرفة ما إذا كانت لكل مركبة حالة آمنة محلية، وما إذا كانت المهمة الأوسع تستطيع الاستمرار أو التوقف أو إعادة التخطيط من دون غموض. وقد تكون القافلة التي تتوقف فيها إحدى الآلات بأمان أكثر نضجاً من قافلة تنجز تسلسلاً مثالياً، لكنها لا تقدم دليلاً على سلوكها في ظروف متدهورة.
رابعاً، ما البيانات التي يجري إنتاجها؟ فبث الفيديو ليس هو نفسه سجل تفتيش قابل للاستخدام. ويتطلب أخذ العينات البيئية الموقع والوقت والعمق وسلسلة حيازة العينة وتفاصيل المعايرة. ويحتاج التفتيش تحت الماء إلى سياق كافٍ لربط الصورة ببنية أو بموضع على قاع البحر. وإذا كانت المركبات منسقة لكن البيانات غير موثوقة، تظل المهمة عرضاً لا خدمة تشغيلية.
وأخيراً، ما خطة الاستعادة؟ قد تنجرف القوارب، وقد تفقد الطائرات الطاقة، وقد تتشابك المركبات تحت الماء. وينبغي أن تكون لكل منصة إجراءات استعادة مفهومة قبل الإطلاق. وعروض الاستقلالية الأكثر مسؤولية تجعل هذه الإجراءات جزءاً من القصة نفسها.
لماذا يتجاوز الأمر حدود كرواتيا
الحدث إقليمي وتجريبي، لكن مشكلته الأساسية عالمية. فالدول الساحلية والمؤسسات البحثية والمشغلين الخاصين يستكشفون الروبوتات لتنفيذ أعمال مكلفة أو خطرة أو بطيئة عندما تؤدى بالكامل بواسطة الطواقم. وتبدو الاستقلالية البحرية جذابة لأن البيئة واسعة، والعمل قد يكون متكرراً، وبعض المهام تضع الناس بالقرب من التلوث أو البنى المتضررة أو ظروف المياه غير المؤكدة.
ومن المرجح أن يكون طريق النشر المفيد تدريجياً. فقد يبدأ المشغلون بالمساعدة في اتباع المسار، أو التثبيت الآلي في الموقع، أو التفتيش عن بُعد، بينما يبقى الأشخاص قريبين. ثم يضيفون أخذ عينات ذاتياً، أو اكتشافاً آلياً للحالات الشاذة، أو إشرافاً عن بُعد لمسافات أطول. وكل خطوة تنشئ ملف سلامة جديداً. فالنظام القادر على الثبات في موقع ليس بالضرورة جاهزاً لتجنب كل سفينة. والطائرة التي تستطيع العودة إلى نقطة الإطلاق ليست بالضرورة جاهزة للتنسيق مع سفينة متحركة. والروبوت تحت الماء الذي يتبع كابلاً ليس بالضرورة مستعداً لاتخاذ قرارات مستقلة حول بنية غير مألوفة.
وينسجم هذا التدرج مع وصف المنظمة البحرية الدولية نفسها للاستقلالية البحرية. إذ تشير المنظمة إلى أن سفن الشحن التجارية العاملة دولياً من دون طاقم أو بتشغيل عن بُعد ما زالت محدودة، وتتوقع أن تتطور العمليات الأكثر تقدماً انطلاقاً من أنظمة تكون فيها بعض الوظائف فقط مؤتمتة أو خاضعة للتحكم عن بُعد. وهذا مسار أكثر قابلية للتصديق من انتقال مفاجئ من الشحن المأهول إلى أساطيل تعمل من دون مراقبة.
ويغير ذلك أيضاً طريقة قياس التقدم. فقد لا تكون المرحلة الأهم روبوتاً أسرع أو آلة أكثر شبهاً بالبشر. وربما تكون تحديداً أوضح لنطاق التشغيل، أو سجل حوادث أفضل، أو تسليماً أكثر موثوقية للاتصالات، أو إجراء استعادة يعمل تحت الضغط. ومن الصعب عرض هذه الإنجازات في فيديو قصير، لكنها هي التي تحدد ما إذا كان الروبوت يستطيع مغادرة منطقة العرض.
الدرس المركزي: الاستقلالية تحتاج إلى تنسيق دقيق
تستحق قافلة عرض الروبوت والطائرة المسيّرة المتابعة لأنها تضع ثلاثة أنظمة روبوتية مختلفة داخل هيكل مهمة واحد. ولا تعتمد أهميتها على ظهور الآلات بمظهر المستقل تماماً. بل إن الحدث يصبح أكثر فائدة إذا أظهر بدقة أين تنتهي الاستقلالية وأين يبدأ الإشراف.
يمكن لسفينة سطحية، وطائرة لأخذ العينات، وروبوت تفتيش تحت الماء أن يكمل بعضها بعضاً، لكن ذلك لا يحدث إلا إذا صُمم النظام المحيط بها للتعامل مع فقدان الاتصالات، والإدراك غير المؤكد، وتغير ظروف المياه، والتدخل البشري. والجزء الأصعب هو التنسيق: تحديد من يتصرف، ومن يراقب، ومن يملك الصلاحية، وما الذي تفعله كل منصة عندما لا تعود الخطة منطبقة على الواقع.
وهذا هو المعيار العملي للروبوتات البحرية في عام 2026. فلا ينبغي قراءة عرض ناجح بوصفه دليلاً على وصول السفن الذاتية. بل ينبغي اعتباره دليلاً على إمكانية اختبار مهمات محددة متعددة الروبوتات علناً، وفي ظروف معرّفة، بينما تعمل الصناعة والجهات التنظيمية على وضع قواعد التوسع. والسؤال المفيد التالي ليس هل يستطيع روبوت أن يعمل منفرداً، بل هل تستطيع مجموعة من الروبوتات أن تظل مفهومة وقابلة للاستعادة عندما يتوقف البحر عن التعاون.
المصادر
- قافلة عرض الروبوت والطائرة المسيّرة - 12 سبتمبر 2026، معهد روغير بوشكوفيتش، مصدر للوقائع.
- قافلة عرض الروبوت والطائرة المسيّرة - أوْسكوك - كوكلييتسا، 12 سبتمبر 2026، معهد روغير بوشكوفيتش، مصدر للوقائع.
- أسئلة شائعة حول الشحن الذاتي، المنظمة البحرية الدولية، مصدر للسياق.
- المنظمة البحرية الدولية تعتمد أول مدونة عالمية للسفن الذاتية، المنظمة البحرية الدولية، مصدر للسياق.
- السفن والشحن البحريان ذاتيا القيادة، المفوضية الأوروبية، مصدر للسياق.
- قواعد الوصول السهل لأنظمة الطائرات غير المأهولة، مراجعة يونيو 2026، وكالة سلامة الطيران التابعة للاتحاد الأوروبي، مصدر للسياق.
Related articles
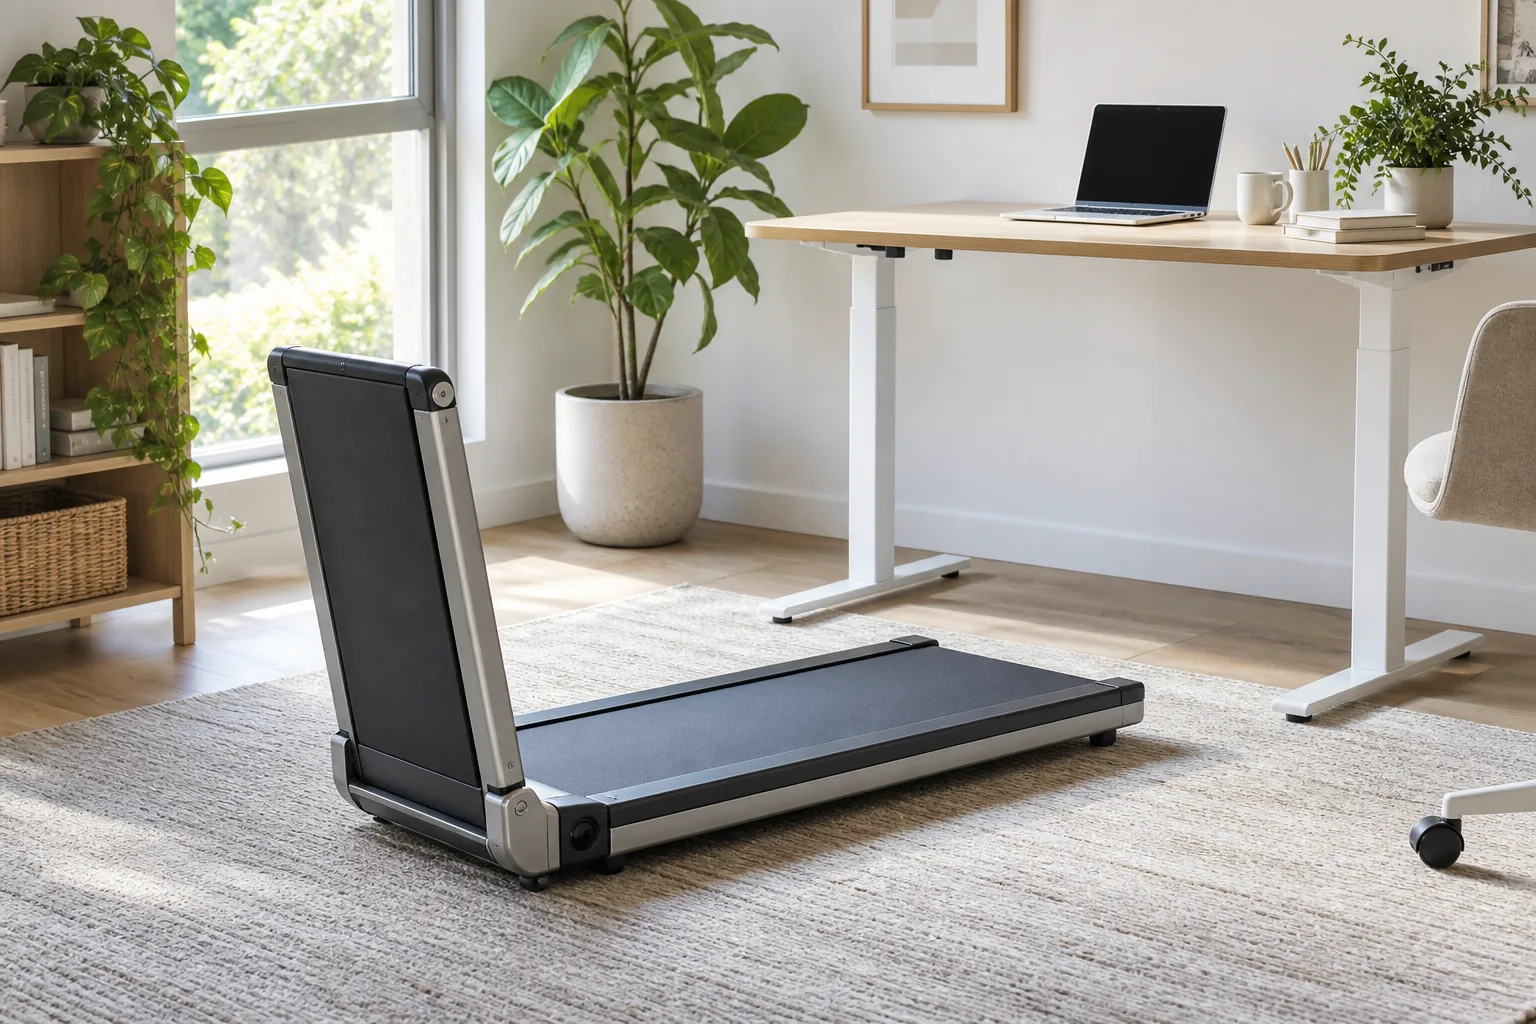
أجهزة المشي القابلة للطي الرخيصة من AliExpress: ما الذي يجب فحصه قبل أن يبدو سعر التخفيض الخريفي صفقة حقيقية؟
قد يحل جهاز مشي بأقل من 100 دولار مشكلة المساحة، لكن السعر الأدنى قد يخفي تنازلات في عرض السير والثبات والضجيج والدعم والسلامة. هكذا تفحص صفحة المنتج قبل الشراء.
حظر الروبوتات في الولايات المتحدة لم يعد نظرياً: HoverAir وUnitree يكشفان الانقسام الجديد
تُظهر كاميرا جيب طائرة وموزع robot-dogs التحول نفسه: تدخل الروبوتات مرحلة تنظيم سلاسل التوريد ومراجعة الأمن القومي وخيارات التصنيع الإقليمي.
ساعة UNA GPS تطرح السؤال الصحيح عن wearables القابلة للإصلاح
ساعة GPS modular مع USB-C وبطارية قابلة للتبديل و SDK تبدو واعدة. الاختبار الحقيقي هو الماء والقطع والثقة.
استهلاك طاقة الذكاء الاصطناعي أصبح مشكلة قابلة للقياس لا ذعراً أخلاقياً
البيانات الجديدة تفصل بين الأثر الصغير للسؤال النصي البسيط والأسئلة الحقيقية حول مراكز البيانات والشبكات والطاقة النظيفة.
Comments
Sign in to comment.
No comments yet.