AGIBOTs Worken-Metrik fragt, ob Roboter Arbeit leisten – nicht nur ausgeliefert werden
AGIBOTs neuer Worken-Vorschlag soll nützliche Roboterarbeit anhand aktiver Einheiten, autonomer Arbeitsstunden und Aufgabeneffizienz messen. Entscheidend ist, ob daraus ein glaubwürdiges Instrument für Deployment-Vergleiche und ROI-Berechnungen werden kann.
Warum Roboterzahlen zunehmend ein schwaches Fortschrittsmaß sind
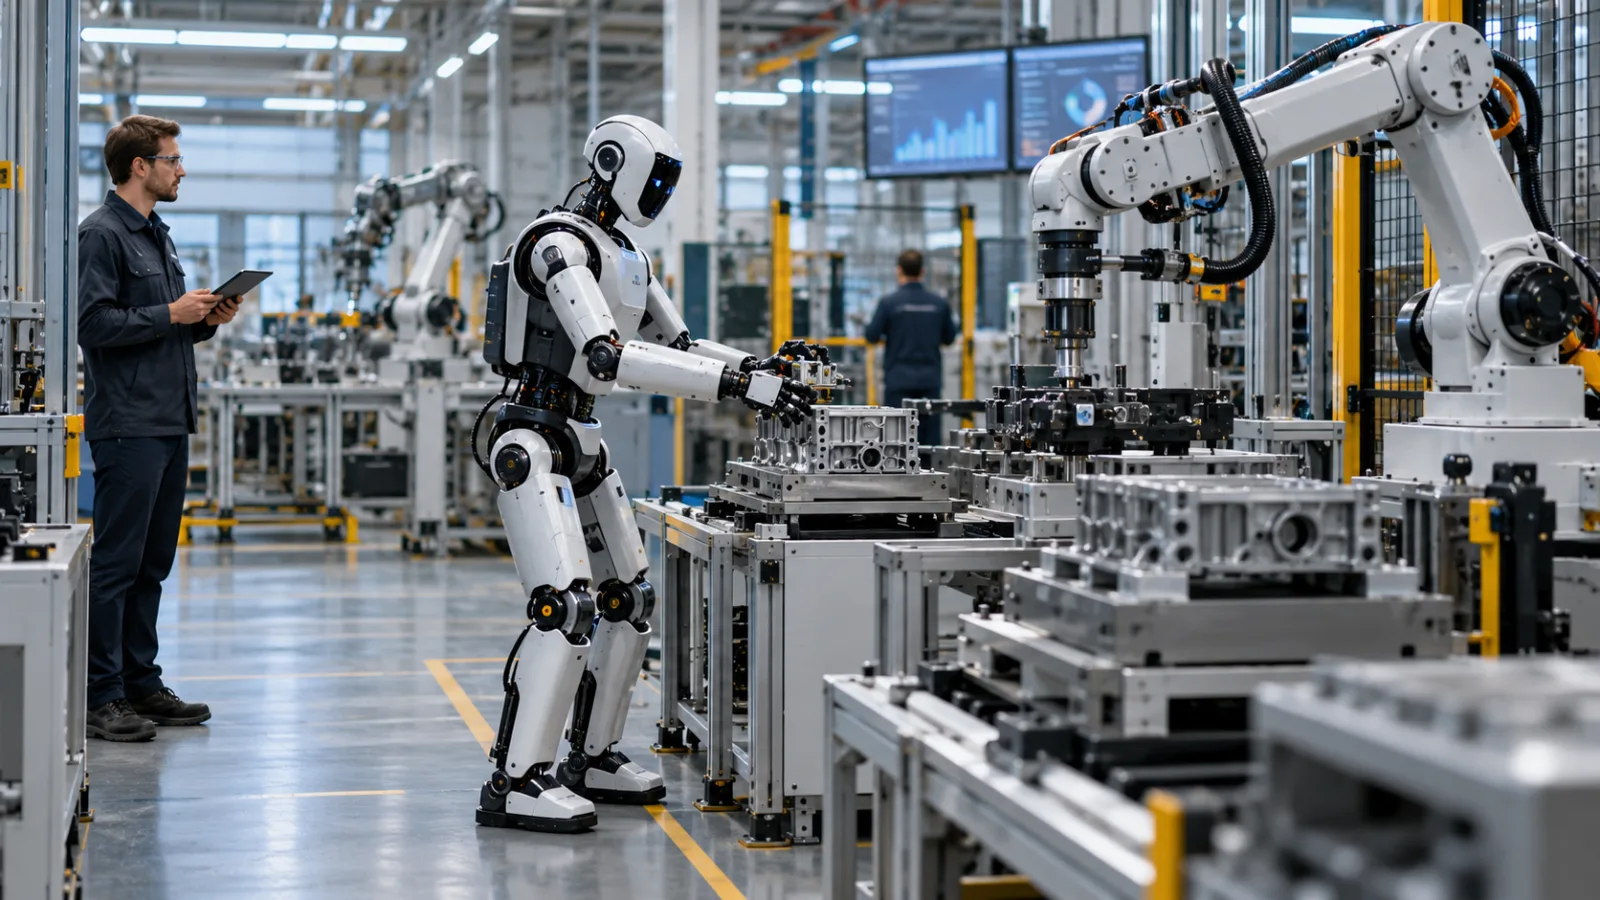
AGIBOTs Worken-Vorschlag setzt bei einer einfachen Kritik an der üblichen Beschreibung von Fortschritten in der Robotik an: Ein Roboter kann gebaut, ausgeliefert, vorgeführt oder in einem Auftragsbericht gezählt werden, ohne dass daraus ein klares Maß für tatsächlich geleistete Arbeit hervorgeht. Am 29. Oktober stellte AGIBOT Worken als vorgeschlagenen Rahmen zur Messung produktiver Arbeit in realen Umgebungen vor. Nach eigener Aussage will das Unternehmen die Aufmerksamkeit weg von der Zahl gefertigter oder eingesetzter Roboter und hin zu der Frage lenken, wie viel nützliche Arbeit diese autonom und zuverlässig erledigen.
Diese Unterscheidung trennt eine Bestandskennzahl von einer Betriebskennzahl. Stückzahlen können Fertigungskapazität, Auslieferungen oder Marktaktivität beschreiben. Sie zeigen jedoch nicht, ob ein Roboter Produktionsschritte abschließt, Material zuverlässig bewegt, Menschen unterstützt oder über längere Zeit für Arbeit verfügbar bleibt. Eine Auslieferung kann für einen dauerhaften Einsatz, ein Pilotprojekt, einen Ersatz oder eine Maschine stehen, der noch keine wiederkehrende Aufgabe zugewiesen wurde. Eine Demonstration kann unter ausgewählten Bedingungen belegen, dass eine Fähigkeit grundsätzlich möglich ist, sagt aber wenig darüber aus, wie gut sie sich in der Umgebung wiederholen lässt, in der der Roboter seinen Nutzen erbringen soll.
Der Zeitpunkt verweist auf ein größeres Messproblem in der Robotik. Die Association for Advancing Automation meldete, dass die Bestellungen von Industrierobotern in Nordamerika im dritten Quartal 2026 um 24,8 % gestiegen sind. Das ist ein nützlicher Hinweis auf die Nachfrage nach industrieller Automatisierung, bleibt aber eine Auftragszahl: Erfasst werden von Unternehmen gekaufte Roboter, nicht Umfang oder Qualität der Arbeit, die diese später verrichten. Solche Daten können zeigen, wohin sich Investitionen bewegen und wie stark Käufer auf Automatisierung setzen. Sie belegen jedoch nicht, ob die Systeme vollständig eingesetzt sind, wie viel ihrer eingeplanten Zeit sie autonom arbeiten, wie viele akzeptable Zyklen sie absolvieren oder ob ihre Leistung den betrieblichen Anforderungen des Käufers entspricht.
Die Abgrenzung der A3-Zahlen ist beim Vergleich verschiedener Maschinenkategorien wichtig. Die Daten von A3 beziehen sich auf Industrieroboter und umfassen weder autonome mobile Roboter noch humanoide Roboter. Ein konventioneller Industrieroboter, der eine eng definierte Handhabungsaufgabe übernimmt, kann über einen klaren Produktionszyklus verfügen. Ein humanoider oder mobiler Roboter bewegt sich möglicherweise durch wechselnde Räume, interagiert mit Menschen oder wechselt zwischen Aufgaben, deren akzeptable Ergebnisse schwerer zu definieren sind. Werden all diese Systeme in einer einzigen Stückzahl zusammengefasst, können die betrieblichen Unterschiede verschwinden, die ihren Nutzen bestimmen. Die Statistik kann einen Marktbereich korrekt beschreiben und über einen anderen dennoch wenig aussagen.
Dieselbe Vorsicht gilt für Unternehmensmeldungen über Einsätze. Dass ein Roboter in einer Fabrik, einem Lager, einer Serviceumgebung oder an einem Demonstrationsstandort vorhanden ist, stellt noch kein verifiziertes Produktivitätsergebnis dar. Die nützlicheren Fragen sind konkreter: Welche Aufgabe wurde zugewiesen? Was gilt als erfolgreiche Erledigung? Wie viel Zeit wurde ohne Eingriff gearbeitet? Was geschah, als das System auf eine Ausnahme stieß? Ohne diese Details kann eine Schlagzeile über Auslieferungen oder Einsätze den Eindruck von Fortschritt erzeugen, während das tatsächliche Betriebsergebnis unklar bleibt.
Worken soll diese fehlende Evidenzebene ergänzen. AGIBOT beschreibt die Metrik anhand von drei Elementen: der Zahl aktiver Roboter, den Stunden, in denen sie autonom arbeiten, und einem Verhältnis der Ausgabeeffizienz, das an einen definierten Aufgaben-Benchmark gebunden ist. Im Prinzip verbindet diese Struktur den Umfang des Einsatzes mit dem tatsächlichen Betrieb. Sie fragt nicht nur, ob an einem Standort ein Roboter vorhanden ist, sondern auch, ob er aktiv ist, wie selbstständig er arbeitet und wie viel akzeptable Leistung er erbringt.
Diese Verbindung entsteht nicht automatisch. Was als „produktiv“ gilt, hängt von der Aufgabe und dem Betriebskontext ab. Teile zwischen Stationen zu bewegen, eine CNC-Maschine zu bedienen, die Logistik zu unterstützen oder in einem öffentlichen Serviceumfeld zu interagieren, kann jeweils nützlich sein. Die Ergebnisse lassen sich jedoch nicht mit einem einheitlichen, undifferenzierten Erfolgsbegriff bewerten. Aktivität ist ebenfalls nicht dasselbe wie Wert: Ein Roboter kann viele Stunden laufen und dabei häufige Wiederherstellungen oder menschliche Eingriffe erfordern. Ein kürzerer autonomer Lauf kann dagegen wertvoll sein, wenn er eine kritische Aufgabe zuverlässig erledigt. Eine belastbare Kennzahl muss deshalb die aufgabenbezogenen Fakten hinter dem Ergebniswert erhalten.
Worken ist derzeit am besten als Vorschlag zu verstehen, die Fragestellung in der Robotik-Berichterstattung zu verändern. Bestellungen, Auslieferungen und installierte Einheiten bleiben nützliche Indikatoren für Geschäftstätigkeit und Käuferinteresse. Sie enden lediglich auf der Ebene des Besitzes. Betreiber, die über eine Ausweitung des Einsatzes entscheiden, brauchen Erkenntnisse, die näher an der eigentlichen Arbeit liegen: Wie viel akzeptabler Output wurde unter welchen Bedingungen und mit welchem Maß an menschlicher Unterstützung fertiggestellt? Ob Worken diesen Zweck erfüllen kann, hängt von einheitlichen Definitionen, vergleichbaren Aufzeichnungen und einer Überprüfung ab, die über das Unternehmen hinausgeht, das das Ergebnis präsentiert.
Was Worken misst – und was die Formel offenlässt
AGIBOTs Worken-Vorschlag richtet den Blick darauf, wie viel nützliche Arbeit die Maschinen leisten, statt darauf, wie viele Roboter ein Unternehmen baut oder einsetzt. Die vorgeschlagene Formel kombiniert drei Eingaben: die Zahl der aktiven Roboter, ihre autonomen Arbeitsstunden und eine Output-Effizienzquote. Kurz gesagt versteht Worken produktive Roboterarbeit als Funktion von Flottengröße, der ohne direkte Steuerung verbrachten Betriebszeit sowie der Qualität oder Menge des erzielten Ergebnisses.
Diese Struktur begegnet einer Schwäche von Statistiken zu Auslieferungen und Einsätzen. Eine Flotte kann auf dem Papier existieren, während sie einen großen Teil ihrer Zeit stillsteht, gewartet wird oder auf menschliches Eingreifen wartet. Der erste Faktor von Worken soll deshalb Roboter erfassen, die in realen Umgebungen aktiv Aufgaben ausführen, statt Einheiten im Lager zu zählen. Der zweite unterscheidet autonome Arbeitszeit von der gesamten Zeit, in der ein Roboter eingeschaltet ist. Der dritte fragt, ob diese Aktivität gemessen an einer festgelegten Referenzaufgabe ein akzeptables Ergebnis hervorgebracht hat.
Die Schwierigkeit beginnt bei der Output-Effizienzquote. „Akzeptable Arbeit“ bedeutet nicht in jeder Umgebung dasselbe. Bei der Handhabung in einer Fabrik lässt sich die Aufgabe möglicherweise relativ klar abgrenzen: Ein Teil wird korrekt aufgenommen, transportiert oder abgelegt, innerhalb der erwarteten Zykluszeit und ohne Beschädigung. In der Logistik könnte der Maßstab darin bestehen, Material zuverlässig durch ein Lager zu bewegen oder palettenbezogene Abläufe abzuschließen. Ein Serviceroboter an einer U-Bahn-Station oder in einer Besucherattraktion hat eine andere Aufgabe. Seine Leistung kann davon abhängen, ob er eine Frage versteht, hilfreiche Auskunft gibt, rechtzeitig reagiert und eine Interaktion abschließt, ohne dass ein Mensch übernehmen muss.
Diese Beispiele zeigen, warum eine einzige universelle Punktzahl irreführend wäre. Dieselbe autonome Stunde kann entweder ein hohes Volumen wiederholbarer Industriearbeit oder eine kleinere Zahl von Serviceinteraktionen darstellen, deren Wert von Reaktionsfähigkeit und erfolgreicher Klärung abhängt. AGIBOT beschreibt Worken als Rahmen, der aufgabenspezifische Maßstäbe verwenden kann. Der Vorschlag selbst legt jedoch nicht für jeden Einsatz den Maßstab fest. Betreiber müssten weiterhin die Arbeitseinheit, die Qualitätsschwelle und das Referenzniveau bestimmen, an dem der Roboter bewertet wird.
Die Formel lässt außerdem offen, wie Unterbrechungen erfasst werden sollten. Pausiert ein Roboter, weil eine Sicherheitsbedingung erkannt wurde, wird diese Zeit dann einfach von der autonomen Arbeitszeit abgezogen, oder sollte das Sicherheitsereignis als eigene Leistungskennzahl erscheinen? Korrigiert ein Bediener einen Greifvorgang oder startet eine fehlgeschlagene Aktion neu: Zählt der gesamte Ablauf dann nicht mehr als autonom, oder wird der Eingriff als Abzug von einer ansonsten autonomen Aufgabe protokolliert? Diese Entscheidungen können das Ergebnis deutlich verändern. Ohne gemeinsame Regeln könnten zwei Standorte Worken für ähnliche Roboter melden und dabei unterschiedliche Formen von Autonomie messen.
Stillstand und Wartung führen zu einem verwandten Problem. Ein System kann während aktiver Zyklen gut funktionieren, aber so viel Service benötigen, dass weniger Zeit für produktiven Betrieb zur Verfügung steht. Eine Produktivitätskennzahl, die nur erfolgreiche Betriebsphasen zählt, könnte diese Belastung unsichtbar machen. Auch Sicherheitsvorfälle erfordern dieselbe Sorgfalt: Eine Effizienzquote sollte ein System nicht dafür belohnen, mehr Aktionen abzuschließen, während unsichere Stopps, fehlgeschlagene Wiederherstellungen oder enge menschliche Überwachung verborgen bleiben. Autonomer Output und sicherer Betrieb müssen gemeinsam erfasst werden, wenn die Zahl den praktischen Wert abbilden soll.
Die Verifizierung ist die letzte offene Frage. Aktive Einheiten, autonome Arbeitszeit und Leistungseffizienz würden normalerweise aus Protokollen stammen, die vom einsetzenden Unternehmen kontrolliert werden. Deshalb sind klare Definitionen nötig. Doch Definitionen allein machen die Daten noch nicht unabhängig belastbar. Käufer müssten wissen, ob fehlgeschlagene Versuche gespeichert werden, wie menschliche Eingriffe erkannt werden, wie Ausfallzeiten klassifiziert werden und wer die zugrunde liegenden Aufzeichnungen prüfen kann. Worken kann eine nützliche Begrifflichkeit liefern, um diese Fragen zu ordnen. Es bleibt jedoch ein vorgeschlagener Rahmen und kein etablierter Branchenstandard.
Der unmittelbare Wert liegt daher weniger darin, eine einzelne Schlagzeilenzahl zu erzeugen, als einen Einsatz dazu zu zwingen, seine Ergebnisse offenzulegen: Welche Roboter waren tatsächlich aktiv, wie lange arbeiteten sie selbstständig, welche Aufgabe erledigten sie, wie oft griffen Menschen ein und ob Sicherheit oder Wartung das Ergebnis begrenzten. Solange diese Eingaben nicht einheitlich definiert und geprüft werden, ist Worken am besten als Ausgangspunkt für eine aufgabenbezogene Messung zu verstehen – nicht als vollständige Berechnung der Roboterproduktivität oder des Return on Investment.
Die Einsatznachweise hinter dem Vorschlag
AGIBOT stützt seine Argumentation für Worken auf eine bewusst breit gefasste Reihe gemeldeter Einsätze. Die Beispiele reichen von Longcheer sowie der Verpackung und Prüfung von Halbleitern über die Beschickung von CNC-Maschinen und Logistik bis hin zur Guangzhou Metro und Chimelong. Zusammengenommen sollen sie zeigen, dass die vorgeschlagene Metrik nicht auf einen einzigen Fabrikablauf beschränkt ist. Sie soll nützliche Roboteraktivität in der industriellen Produktion, beim Materialtransport und in öffentlich zugänglichen Umgebungen beschreiben – also in Bereichen, in denen die Bedeutung einer erfolgreichen Aufgabe erheblich voneinander abweichen kann.
Diese Bandbreite ist wichtig, weil eine Produktivitätskennzahl schwerer zu interpretieren ist, sobald sich der betriebliche Kontext verändert. In einem Verpackungs- oder Prüfprozess kann der nutzbare Output an wiederholbaren Handhabungsschritten und abgeschlossenen Produktionszyklen hängen. Die Beschickung von CNC-Maschinen bringt eine andere Kombination aus Be- und Entladen sowie der Abstimmung mit Anlagen mit sich. Bei Logistikaufgaben steht der Transport von Gegenständen durch einen Prozess stärker im Mittelpunkt, während die Arbeit in einem U-Bahn-System oder bei Chimelong Interaktionen in einer öffentlichen Umgebung umfassen kann. Die von AGIBOT gemeldeten Beispiele veranschaulichen daher die Bandbreite von Situationen, in denen sich aktive Roboter, autonome Arbeitszeit und Aufgabeneffizienz ihrer Ansicht nach zur Beschreibung geleisteter Arbeit einsetzen lassen.
Sie sollten dennoch als vom Unternehmen gemeldete Beschreibungen von Einsätzen gelesen werden, nicht als unabhängig geprüfte Leistungsresultate. Eine Liste von Standorten und Anwendungsfällen kann belegen, dass Roboter in diesen Umgebungen vorgestellt wurden. Sie belegt jedoch nicht automatisch ein einheitliches Produktivitätsniveau über alle Fälle hinweg. Die Beispiele legen für sich genommen kein standardisiertes Protokoll erfolgreicher Zyklen, von Wiederherstellungsmaßnahmen, menschlichen Eingriffen, sicherheitsbedingten Stopps, Wartungszeiten oder Betriebskosten offen. Diese Details sind entscheidend, wenn Worken künftig Vergleiche zwischen Einsätzen ermöglichen soll, statt AGIBOT lediglich eine strukturierte Beschreibung der eigenen Aktivitäten zu liefern.
Der Unterschied ist besonders relevant, wenn dieselbe Schlagzeilenmetrik auf industrielle Arbeit und öffentliche Dienstleistungen angewendet wird. Ein Roboter kann unter kontrollierten Bedingungen wiederholt eine klar definierte Fabrikaktion ausführen, während ein öffentlich eingesetztes System auf wechselnde Umgebungen und unterschiedliche Interaktionen reagieren muss. Der messbare Output kann deshalb in den jeweiligen Einsatzfeldern unterschiedliche Aufgabendefinitionen und Abnahmekriterien erfordern. Ohne eine Veröffentlichung darüber, wie diese Kriterien ausgewählt und überprüft werden, könnte ein Worken-Wert formal präzise wirken und sich für externe Betreiber dennoch nur schwer reproduzieren lassen.
AGIBOTs AGIBOT WORLD Release 4 liefert dazu einen ergänzenden Kontext. Die Veröffentlichung wird als Datensatz zum physischen Schlussfolgern beschrieben, der sich verändernde Zustände, Entscheidungszweige und Handlungsverläufe erfasst. Dieser Schwerpunkt ist für das Messproblem relevant, weil nützliche Roboterarbeit nicht nur aus einer abschließenden sichtbaren Handlung besteht. Sie umfasst auch die Reaktion des Systems auf veränderte Bedingungen, die getroffenen Entscheidungen und die Frage, ob das beabsichtigte Ergebnis ohne wiederholte menschliche Korrektur erreicht wird. Aufzeichnungen von Zuständen und Handlungsverläufen könnten dazu beitragen, diese Leistungsbestandteile besser überprüfbar zu machen – sofern sie mit klar definierten Aufgaben und Ergebnissen verknüpft sind.
Datensatz und Praxiseinsätze erfüllen unterschiedliche Zwecke. Die gemeldeten Einsätze zeigen, wo AGIBOT praktische Nachfrage nach Robotern sieht; AGIBOT WORLD Release 4 behandelt die Informationen, die nötig sind, um Verhalten in wechselnden physischen Situationen abzubilden. Für sich genommen macht weder das eine noch das andere Worken zu einem verifizierten Branchenbenchmark. Dafür müssten die Eingaben in die Metrik so dokumentiert werden, dass Kunden, Forschende oder andere Hersteller dieselben Nachweise auf Aufgabenebene überprüfen können. Dazu gehörte eine klare Darstellung, was als akzeptables Ergebnis galt, wie die autonome Zeit erfasst wurde und wie Unterbrechungen oder Unterstützung das Resultat beeinflussten.
Vorerst lässt sich daraus eine engere Schlussfolgerung ziehen: AGIBOT versucht, die Diskussion vom Installationsort der Roboter auf das zu lenken, was sie nach der Installation leisten. Die Beispiele decken ein praktisches Spektrum an Einsatzumgebungen ab, während der Datensatz auf eine detailliertere Erfassung von Roboterentscheidungen und -aktionen verweist. Die Glaubwürdigkeit des Vorschlags wird davon abhängen, ob sich diese Beschreibungen in vergleichbare, unabhängig überprüfbare Maße für erledigte Arbeit übersetzen lassen.
Wie Käufer aus einer Produktivitätsidee einen brauchbaren Test machen können
Für Käufer besteht die sinnvollste Reaktion auf Worken nicht darin, einen Schlagzeilenwert als Beleg für Produktivität zu akzeptieren. Stattdessen sollten sie die zugrunde liegende Idee in einen eng gefassten, prüfbaren Test überführen. Am Anfang stehen eine Aufgabe, eine Betriebsumgebung und eine eindeutige Definition des akzeptablen Ergebnisses. Dabei kann es um das Handhaben eines bestimmten Bauteils, die Beschickung einer CNC-Maschine, den Transport von Waren über eine festgelegte Strecke oder die Abwicklung eines Kundenkontakts gehen. Im Test muss festgelegt sein, was als erfolgreicher Zyklus gilt, welche Fehler nicht akzeptabel sind und wann ein Eingriff erforderlich ist. Ohne solche Grenzen kann ein Roboter schon deshalb produktiv wirken, weil der Berichtsstandard unpräzise ist.
Im nächsten Schritt wird die relevante Betriebszeit erfasst. Käufer sollten autonome Minuten getrennt von der Zeit unter direkter menschlicher Kontrolle protokollieren und diese Minuten anschließend erfolgreichen Zyklen und akzeptierten Ergebnissen gegenüberstellen. Wiederherstellungsmaßnahmen verdienen ein eigenes Feld: Ein System, das eine Aufgabe erst nach häufigen Pausen, Zurücksetzungen oder Bedieneraufforderungen abschließt, bietet einen anderen Nutzwert als eines, das dieselbe Arbeitsmenge kontinuierlich bewältigt. Das Protokoll sollte außerdem menschliche Eingriffe, sicherheitsbedingte Stopps, Ausfallzeiten, Wartungsereignisse und Betriebszeit festhalten. Diese Kennzahlen ersetzen kein Verhältnis zur Ausgabeeffizienz; sie machen sichtbar, was sich dahinter verbirgt.
Ein praxistauglicher Test sollte deshalb mit einem einfachen Protokoll auf Aufgabenebene arbeiten, nicht mit einer einzigen zusammengefassten Zahl. Mindestens können folgende Punkte erfasst werden:
- Aufgabenbeschreibung und Abnahmekriterien;
- autonome Minuten und gesamte geplante Betriebszeit;
- erfolgreiche und abgelehnte Zyklen sowie der Grund für jede Ablehnung;
- Wiederherstellungsmaßnahmen, menschliche Eingriffe und Unterstützungsanfragen;
- sicherheitsbedingte Stopps, Fehler, Wartungszeit und sonstige Ausfallzeiten;
- Betriebszeit und die gesamten Betriebskosten für den Testzeitraum.
Die Kostenposition ist entscheidend, denn produktive Arbeit ist nicht dasselbe wie Bewegung oder Aktivität. Ein Einsatz kann eine attraktive Zahl autonomer Stunden liefern und zugleich umfangreiche Beaufsichtigung, häufige Wartung oder kostspielige Änderungen am umgebenden Prozess erfordern. Die gesamten Betriebskosten sollten gemeinsam mit dem akzeptierten Ergebnis betrachtet werden, nicht nachträglich als Fußnote. Dasselbe gilt für die Sicherheit: Ein Stopp, der eine unsichere Aktion verhindert, ist nicht mit einem ungeklärten Ausfall gleichzusetzen. Beide Fälle sollten im Protokoll sichtbar sein, statt in einer allgemeinen Ausfallzeit zusammenzufließen.
Vergleichbarkeit setzt außerdem voraus, dass die Aufgabenbeschreibung stabil bleibt. Fabrikhandling, Logistik und Interaktionen im öffentlichen Dienst können allesamt als Roboterarbeit bezeichnet werden, doch ihre akzeptablen Ergebnisse und Fehlerbedingungen sind nicht austauschbar. Käufer sollten Systeme vergleichen, die dieselbe Aufgabe unter materiell ähnlichen Bedingungen ausführen, oder die Unterschiede klar kennzeichnen, wenn das nicht möglich ist. Ein Ergebnis aus einer streng kontrollierten Demonstration sollte nicht als gleichwertig mit einem Ergebnis aus einem laufenden Betrieb behandelt werden, in dem sich Eingaben ändern, Arbeitsbereiche geteilt werden und gewöhnliche Unterbrechungen auftreten. Die entscheidende Frage lautet nicht, ob zwei Roboter über dieselben nominellen Fähigkeiten verfügen, sondern ob sie dasselbe akzeptierte Ergebnis mit einer ähnlichen Belastung für Menschen und Infrastruktur hervorbringen können.
Hier braucht die vorgeschlagene Metrik eine unabhängige Prüfung. AGIBOT kann die Logik festlegen und Beispiele aus Einsätzen vorlegen. Käufer, Integratoren oder externe Prüfer sollten jedoch nachvollziehen können, wie die Eingaben erhoben wurden. Dazu gehört, Ereignisprotokolle aufzubewahren, Eingriffe zum Zeitpunkt ihres Auftretens zu erfassen und Ausschlüsse zu erläutern. Ebenso muss zwischen einem erfolgreich autonom abgeschlossenen Zyklus und einem Zyklus unterschieden werden, den eine Person nach einer Korrektur des Roboters, einer Neupositionierung des Werkstücks oder einer Übernahme der Aufgabe beendet hat. Werden in verschiedenen Einsätzen dieselben Definitionen verwendet, wird das Ergebnis für Beschaffungs- und Rentabilitätsentscheidungen aussagekräftiger. Legt dagegen jeder Einsatz seine eigenen Grenzen fest, bleibt der Wert im Wesentlichen eine unternehmensdefinierte Behauptung.
AGIBOT WORLD Release 4 weist auf die Art von Belegen hin, die diesen Prozess stärken kann, indem veränderte Zustände, Entscheidungszweige und Aktionsverläufe aufgezeichnet werden. Solche Aufzeichnungen können nicht nur zeigen, dass eine Aufgabe erfolgreich endete, sondern auch, wie das System dieses Ergebnis erreicht hat und was geschah, als sich die Bedingungen änderten. Sie belegen für sich genommen weder den kommerziellen Wert noch die Sicherheitsleistung oder die Kosteneffizienz. Sie können den Weg von der Eingabe zum Ergebnis jedoch besser überprüfbar machen. Das ist nötig, wenn Käufer Aussagen zur Autonomie vergleichen, statt lediglich ausgelieferte Maschinen zu zählen.
Worken sollte daher am besten als Vorschlag verstanden werden, um Fragen zu ordnen, die Betreiber ohnehin beantworten müssen – nicht als Industriestandard, der diese Fragen abschließend klärt. Sein praktischer Nutzen hängt davon ab, ob Einsätze vergleichbare Daten auf Aufgabenebene offenlegen, einschließlich Fehlschlägen und menschlicher Beteiligung, und ob diese Aufzeichnungen von unabhängigen Stellen überprüft werden können. Für Käufer ist die belastbare Vergleichsgröße keine einzelne Produktivitätszahl. Entscheidend ist der wiederholbare Nachweis, dass ein Roboter eine vereinbarte Aufgabe mit akzeptabler Qualität und Sicherheit, messbarer Autonomie und Gesamtkosten erledigt, die den Einsatz wirtschaftlich sinnvoll machen.
Comments
Sign in to comment.
No comments yet.