La métrica Worken de AGIBOT pregunta si los robots realizan trabajo, no solo envíos
La propuesta Worken de AGIBOT intenta medir el trabajo útil de los robots mediante unidades activas, horas autónomas y eficiencia por tarea. La cuestión es si una métrica definida por una empresa puede convertirse en una herramienta fiable para comparar despliegues y calcular el retorno de la inversión.
Por qué contar robots se está convirtiendo en una medida débil del progreso
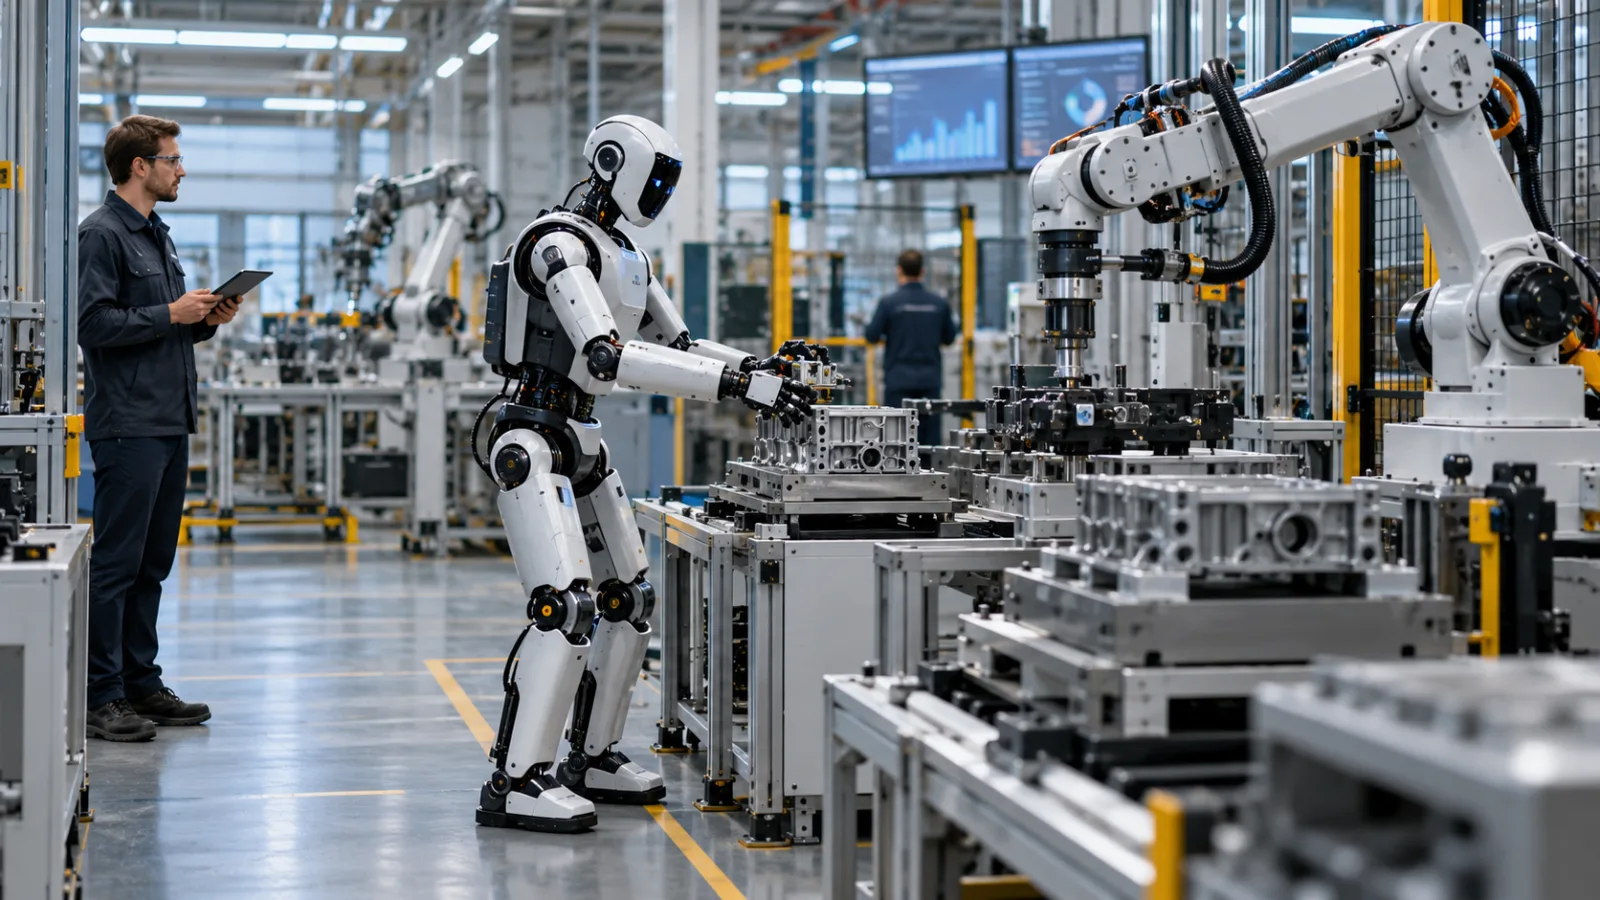
La propuesta Worken de AGIBOT parte de un cuestionamiento sencillo a la forma habitual de describir el avance de la robótica: un robot puede construirse, enviarse, demostrarse o contabilizarse en un informe de pedidos sin ofrecer una medida clara del trabajo útil que realiza. El 29 de octubre, AGIBOT presentó Worken como un marco propuesto para medir el trabajo productivo en entornos reales. El objetivo declarado de la empresa es desplazar la atención de cuántos robots se fabrican o despliegan hacia cuánto trabajo útil realizan de forma autónoma y constante.
Esa distinción separa una métrica de inventario de una métrica operativa. El número de unidades puede describir la capacidad de fabricación, las entregas o la actividad del mercado, pero no indica si un robot completa etapas de producción, manipula materiales de manera fiable, presta servicio a las personas o permanece disponible para trabajar con el paso del tiempo. Un envío puede corresponder a un despliegue sostenido, un proyecto piloto, una sustitución o una máquina que todavía no tiene asignada una tarea recurrente. Una demostración puede probar que una capacidad es posible en condiciones seleccionadas, pero revelar muy poco sobre su repetibilidad en el entorno donde se espera que el robot aporte valor.
El momento refleja un problema de medición más amplio en la robótica. La Association for Advancing Automation informó de que los pedidos de robots industriales en Norteamérica aumentaron un 24,8 % en el tercer trimestre de 2026. Es una evidencia útil de la demanda de automatización industrial, pero sigue siendo una cifra de pedidos: registra los robots adquiridos por las empresas, no la cantidad ni la calidad del trabajo que esos robots realizan después. Estos datos pueden indicar hacia dónde se dirige la inversión y hasta qué punto los compradores apuestan por la automatización. No pueden establecer si los sistemas están completamente desplegados, cuánto de su tiempo programado funcionan de manera autónoma, cuántos ciclos aceptables completan ni si su producción cumple los requisitos operativos del comprador.
El alcance de las cifras de A3 es importante al comparar distintas categorías de máquinas. Los datos de A3 abarcan robots industriales y no incluyen robots móviles automatizados ni humanoides. Un robot industrial convencional asignado a una operación de manipulación perfectamente definida puede tener un ciclo de producción claro. Un robot humanoide o móvil puede desplazarse por espacios cambiantes, interactuar con personas o alternar entre tareas cuyos resultados aceptables son más difíciles de definir. Incluir todos estos sistemas en un único recuento de unidades puede ocultar las diferencias operativas que determinan su utilidad. La estadística puede describir con precisión una parte del mercado y decir muy poco sobre otra.
La misma cautela se aplica a los anuncios corporativos sobre despliegues. La presencia de un robot en una fábrica, un almacén, un entorno de servicio o un sitio de demostración no constituye por sí sola un resultado de productividad verificado. Las preguntas más útiles son concretas: ¿Qué tarea se le asignó? ¿Qué se considera una finalización exitosa? ¿Cuánto tiempo trabajó sin intervención? ¿Qué ocurrió cuando el sistema encontró una excepción? Sin esos detalles, un titular sobre envíos o despliegues puede crear la apariencia de progreso y dejar sin aclarar el resultado operativo.
Worken pretende añadir esa capa de evidencia que falta. AGIBOT lo describe mediante tres elementos: el número de robots activos, las horas que trabajan de forma autónoma y un índice de eficiencia de producción vinculado a un parámetro de referencia definido para la tarea. En principio, esa estructura conecta la escala del despliegue con la operación real. No pregunta únicamente si existe un robot en un centro, sino si está activo, con qué independencia trabaja y cuánto resultado aceptable produce.
Esa conexión no es automática. Lo «productivo» depende de la tarea y del contexto operativo. Trasladar piezas entre estaciones, atender una máquina CNC, apoyar la logística e interactuar en un entorno de servicio público pueden ser actividades útiles, pero sus resultados no pueden evaluarse con una noción única e indiferenciada de éxito. La actividad tampoco equivale al valor: un robot puede funcionar durante muchas horas y necesitar recuperaciones o intervenciones humanas frecuentes, mientras que una operación autónoma más breve puede ser valiosa si completa de manera constante una tarea crítica. Por eso, una medida creíble debe conservar los datos concretos de la tarea que sustentan la puntuación.
Por ahora, Worken se entiende mejor como una propuesta para cambiar la pregunta que plantean los informes de robótica. Los pedidos, los envíos y las unidades instaladas siguen siendo indicadores útiles de la actividad comercial y del interés de los compradores. Simplemente se detienen en el nivel de la posesión. Los operadores que deciden si deben ampliar un sistema necesitan pruebas más cercanas al trabajo en sí: cuánto resultado aceptable se completó, bajo qué condiciones y con qué nivel de apoyo humano. Que Worken pueda cumplir ese propósito dependerá de definiciones coherentes, registros comparables y una verificación que vaya más allá de la empresa que presenta el resultado.
Qué mide Worken y qué deja sin resolver la fórmula
La propuesta Worken de AGIBOT desplaza la atención de cuántos robots fabrica o despliega una empresa hacia cuánto trabajo útil entregan esas máquinas. Su fórmula propuesta combina tres elementos: el número de robots activos, sus horas de trabajo autónomo y un índice de eficiencia del resultado. En términos resumidos, Worken entiende el trabajo productivo de los robots como una función del tamaño de la flota, el tiempo que pasan operando sin control directo y la calidad o cantidad del resultado producido.
Esta estructura aborda una debilidad de las estadísticas de envíos y despliegues. Una flota puede existir sobre el papel mientras pasa buena parte del tiempo inactiva, en mantenimiento o esperando la intervención humana. Por eso, el primer factor de Worken pretende contabilizar los robots que realizan tareas activamente en entornos reales, no las unidades almacenadas. El segundo distingue el tiempo de trabajo autónomo del periodo total durante el que un robot permanece encendido. El tercero pregunta si esa actividad produjo un resultado aceptable frente a una tarea de referencia definida.
La dificultad aparece con el índice de eficiencia del resultado. El «trabajo aceptable» no significa lo mismo en todos los contextos. En la manipulación industrial, la tarea puede tener límites relativamente claros: una pieza se recoge, se traslada o se coloca correctamente, dentro del tiempo de ciclo previsto y sin daños. En logística, el parámetro podría consistir en mover material de forma fiable por un almacén o completar operaciones relacionadas con palés. Un robot de servicio público en una estación de metro o una atracción turística tiene otro cometido. Su rendimiento puede depender de si entiende una pregunta, ofrece una orientación útil, responde a tiempo y completa la interacción sin que una persona tenga que hacerse cargo.
Estos ejemplos explican por qué una única puntuación universal sería engañosa. La misma hora autónoma puede representar un gran volumen de trabajo industrial repetible o un número menor de interacciones de servicio cuyo valor depende de la rapidez de respuesta y de que se resuelvan correctamente. AGIBOT describe Worken como un marco capaz de utilizar parámetros específicos para cada tarea, pero la propuesta no define por sí sola el parámetro correspondiente a cada despliegue. Los operadores seguirían teniendo que especificar la unidad de trabajo, el umbral de calidad y el nivel de referencia frente al que se evalúa al robot.
La fórmula también deja abierta la forma de registrar las interrupciones. Si un robot se detiene porque detecta una condición de seguridad, ¿ese tiempo se excluye simplemente del trabajo autónomo o el incidente de seguridad debería aparecer como una medida de rendimiento independiente? Si un operador corrige un agarre o reinicia una acción fallida, ¿deja de contar todo el ciclo como autónomo o se registra la intervención como una deducción de una tarea que, por lo demás, era autónoma? Estas decisiones pueden cambiar sustancialmente el resultado. Sin reglas comunes, dos centros podrían informar de Worken para robots similares mientras miden formas distintas de autonomía.
El tiempo de inactividad y el mantenimiento plantean un problema relacionado. Un sistema puede rendir bien durante los ciclos activos, pero necesitar suficiente servicio como para reducir el tiempo disponible para la operación productiva. Una medida de productividad que solo contabilice los periodos de funcionamiento satisfactorio podría ocultar esa carga. Los incidentes de seguridad exigen el mismo cuidado: un índice de eficiencia no debería premiar a un sistema por completar más acciones mientras oculta paradas inseguras, recuperaciones fallidas o una supervisión humana constante. El resultado autónomo y la operación segura deben registrarse conjuntamente si la cifra pretende describir el valor práctico.
La verificación es el último asunto sin resolver. Las unidades activas, el tiempo autónomo y la eficiencia de producción normalmente se obtendrían de registros controlados por la empresa que realiza el despliegue. Por eso hacen falta definiciones claras, aunque las definiciones por sí solas no vuelven creíbles los datos de forma independiente. Los compradores necesitarían saber si se conservan los intentos fallidos, cómo se identifican las intervenciones humanas, cómo se clasifica el tiempo de inactividad y quién puede inspeccionar los registros subyacentes. Worken puede ofrecer un vocabulario útil para ordenar esas preguntas, pero sigue siendo un marco propuesto, no un estándar consolidado de la industria.
Su valor inmediato, por tanto, tiene menos que ver con producir una única cifra destacada que con obligar a un despliegue a mostrar cómo se obtuvo: qué robots estuvieron realmente activos, cuánto tiempo trabajaron de forma independiente, qué tarea completaron, con qué frecuencia intervinieron las personas y si la seguridad o el mantenimiento limitaron el resultado. Hasta que esos datos de entrada se definan y comprueben de manera uniforme, Worken se entiende mejor como un punto de partida para medir el trabajo a nivel de tarea, no como un cálculo completo de la productividad de los robots ni del retorno de la inversión.
Las pruebas de despliegue detrás de la propuesta
La defensa que AGIBOT hace de Worken se apoya en un conjunto deliberadamente amplio de despliegues reportados. Los ejemplos van desde Longcheer y el empaquetado y las pruebas de semiconductores hasta la atención de máquinas CNC, la logística, Guangzhou Metro y Chimelong. En conjunto, pretenden mostrar que la métrica propuesta no se limita a un único flujo de trabajo fabril. Su propósito es describir actividad robótica útil en la producción industrial, el movimiento de materiales y los entornos abiertos al público, donde el significado de una tarea exitosa puede variar de forma considerable.
Esa amplitud es importante porque una medida de productividad se vuelve más difícil de interpretar cuando cambia el contexto operativo. En un proceso de empaquetado o pruebas, la producción útil puede estar vinculada a pasos de manipulación repetibles y a ciclos de producción completados. La atención de máquinas CNC incorpora otra combinación de carga, descarga y coordinación con los equipos. Las tareas logísticas ponen más énfasis en trasladar artículos a través de un proceso, mientras que el trabajo en un sistema de metro o en Chimelong puede implicar interacción en un espacio público. Así, los ejemplos reportados por AGIBOT ilustran el abanico de situaciones en las que considera posible usar robots activos, tiempo de trabajo autónomo y eficiencia de las tareas para describir el trabajo entregado.
Aun así, deben leerse como descripciones de despliegues proporcionadas por la empresa, no como resultados de rendimiento auditados de forma independiente. Una lista de instalaciones y casos de uso puede demostrar que los robots han sido presentados en esos entornos, pero por sí misma no establece un nivel común de productividad entre ellos. Los ejemplos no revelan, por sí solos, un registro estandarizado de ciclos exitosos, acciones de recuperación, intervenciones humanas, paradas de seguridad, tiempo de mantenimiento o costes operativos. Esos detalles son esenciales si Worken pretende respaldar comparaciones entre despliegues en el futuro, en lugar de limitarse a ofrecer a AGIBOT una forma estructurada de describir su propia actividad.
La distinción importa especialmente cuando se aplica la misma métrica principal al trabajo industrial y a los servicios públicos. Un robot puede repetir una acción fabril definida bajo condiciones controladas, mientras que un sistema destinado al público puede tener que responder a entornos cambiantes e interacciones variables. Por ello, la producción medible en cada contexto puede requerir definiciones de tarea y criterios de aceptación diferentes. Sin publicar cómo se eligen y comprueban esos criterios, una puntuación de Worken podría ser precisa en su forma y, aun así, resultar difícil de reproducir para un operador externo.
La versión AGIBOT WORLD Release 4 de AGIBOT aporta un elemento relacionado de contexto. Se describe como un conjunto de datos de razonamiento físico que registra estados cambiantes, ramas de decisión y trayectorias de acción. Ese enfoque es relevante para el problema de la medición porque el trabajo robótico útil no consiste únicamente en una acción final visible. También implica cómo responde el sistema cuando cambian las condiciones, qué decisiones toma y si alcanza el resultado previsto sin correcciones humanas repetidas. Los registros de estados y trayectorias podrían ayudar a hacer más inspeccionables esos aspectos del rendimiento, siempre que estén conectados con tareas y resultados definidos con claridad.
El conjunto de datos y los ejemplos de despliegue cumplen propósitos distintos. Los despliegues descritos sugieren dónde AGIBOT percibe una demanda práctica de robots; AGIBOT WORLD Release 4 aborda la información necesaria para representar el comportamiento en situaciones físicas cambiantes. Ninguno de los dos convierte por sí solo a Worken en un referente industrial verificado. Para llegar a ese punto, los datos que alimentan la métrica tendrían que documentarse de forma que clientes, investigadores u otros fabricantes pudieran comprobar las mismas evidencias a nivel de tarea. Esto incluiría explicar con claridad qué se consideró un resultado aceptable, cómo se registró el tiempo autónomo y cómo afectaron al resultado las interrupciones o la asistencia.
Por ahora, las pruebas respaldan una conclusión más acotada: AGIBOT intenta trasladar la conversación del lugar donde se instalan los robots a lo que consiguen después de la instalación. Sus ejemplos dan a Worken un abanico práctico de entornos que abordar, mientras que el conjunto de datos apunta hacia un registro más detallado de las decisiones y acciones de los robots. La credibilidad de la propuesta dependerá de que esas descripciones puedan convertirse en mediciones comparables e independientes del trabajo completado.
Cómo pueden los compradores convertir una idea de productividad en una prueba útil
Para un comprador, la respuesta más útil a Worken no consiste en aceptar una puntuación destacada como prueba de productividad. Consiste en transformar la idea subyacente en una prueba concreta y auditable. Hay que empezar con una tarea, un entorno operativo y una definición de resultado aceptable. La tarea podría consistir en manipular una pieza determinada, atender una máquina CNC, trasladar mercancías por una ruta definida o completar una interacción con un cliente. La prueba debe especificar qué cuenta como ciclo exitoso, qué defectos son inaceptables y en qué momento se requiere una intervención. Sin esos límites, un robot puede parecer productivo simplemente porque el criterio de registro es impreciso.
El siguiente paso es registrar el tiempo operativo relevante. Los compradores deberían anotar por separado los minutos autónomos y el tiempo bajo control humano directo, y después comparar esos minutos con los ciclos exitosos y los resultados aceptados. Las acciones de recuperación merecen un campo propio: un sistema que completa una tarea solo después de pausas, reinicios o indicaciones frecuentes del operador ofrece un nivel de valor distinto al de otro que gestiona la misma carga de trabajo de forma continua. El registro también debería recoger las intervenciones humanas, las paradas de seguridad, los periodos de inactividad, los mantenimientos y el tiempo de funcionamiento. Estas medidas no sustituyen a una ratio de eficiencia de producción; muestran qué queda oculto detrás de ella.
Por tanto, una prueba práctica debería utilizar un registro sencillo a nivel de tarea, en lugar de una única cifra agregada. Como mínimo, el registro puede incluir:
- la definición de la tarea y los criterios de aceptación;
- los minutos autónomos y el tiempo total de funcionamiento programado;
- los ciclos exitosos, los ciclos rechazados y el motivo de cada rechazo;
- las acciones de recuperación, las intervenciones humanas y las solicitudes de asistencia;
- las paradas de seguridad, los fallos, el tiempo de mantenimiento y otros periodos de inactividad;
- el tiempo de funcionamiento y el coste operativo total del periodo de prueba.
La partida de costes es esencial porque el trabajo productivo no equivale a movimiento o actividad. Un despliegue puede generar una cifra atractiva de horas autónomas y, al mismo tiempo, exigir una supervisión considerable, mantenimientos frecuentes o cambios costosos en el proceso circundante. El coste operativo total debe considerarse junto con el resultado aceptado, no añadirse después como una nota al pie. Lo mismo se aplica a la seguridad: una parada que evita una acción insegura no equivale a un fallo sin explicación, y ambos deben quedar visibles en el registro en lugar de integrarse en una cifra general de inactividad.
La comparabilidad también depende de mantener estable la definición de la tarea. La manipulación en fábrica, la logística y la interacción con el público pueden describirse como trabajo robótico, pero sus resultados aceptables y condiciones de fallo no son intercambiables. Los compradores deberían comparar sistemas que realicen la misma tarea en condiciones materialmente similares, o señalar con claridad las diferencias cuando no sea posible. Un resultado obtenido en una demostración estrictamente controlada no debería tratarse como equivalente a otro procedente de una operación real con entradas cambiantes, espacios de trabajo compartidos e interrupciones habituales. La pregunta pertinente no es si dos robots tienen la misma capacidad nominal, sino si pueden producir el mismo resultado aceptado con una carga similar para las personas y la infraestructura.
Aquí es donde la métrica propuesta necesita una verificación independiente. AGIBOT puede definir la lógica y presentar ejemplos de despliegue, pero un comprador, un integrador o un evaluador externo debería poder revisar cómo se recopilaron los datos de entrada. Eso implica conservar los registros de eventos, anotar las intervenciones en el momento en que ocurren y explicar las exclusiones. También exige distinguir un ciclo autónomo completado con éxito de otro que terminó después de que una persona corrigiera el robot, recolocara la pieza o asumiera el control de la tarea. Si se aplican las mismas definiciones en distintos despliegues, el resultado resulta más útil para las decisiones de compra y de retorno de la inversión. Si cada despliegue fija sus propios límites, la puntuación seguirá siendo, sobre todo, una afirmación definida por la empresa.
AGIBOT WORLD Release 4 apunta al tipo de evidencia que puede reforzar este proceso, al registrar estados cambiantes, ramas de decisión y trayectorias de acción. Estos registros pueden mostrar no solo que una tarea terminó correctamente, sino también cómo llegó el sistema a ese resultado y qué ocurrió cuando cambiaron las condiciones. Por sí solos no demuestran el valor comercial, el desempeño en materia de seguridad ni la eficiencia de costes. Sí pueden hacer más auditable el recorrido desde la entrada hasta el resultado, algo necesario cuando los compradores comparan afirmaciones de autonomía en lugar de limitarse a contar las máquinas enviadas.
Por tanto, conviene tratar Worken como una propuesta para ordenar preguntas que los operadores ya necesitan responder, no como un estándar industrial que las resuelve. Su valor práctico dependerá de que los despliegues expongan datos comparables a nivel de tarea, incluidos los fallos y la intervención humana, y de que esos registros puedan ser revisados por partes ajenas a la empresa que los comunica. Para los compradores, el parámetro de referencia duradero no es un único titular sobre productividad. Es una demostración repetible de que un robot completa una tarea acordada, con un nivel aceptable de calidad y seguridad, una autonomía medible y un coste total que justifica el despliegue.
Related articles
La robótica no necesita otro vídeo: necesita fiabilidad
La IA física tiene mejores modelos, robots de desarrollo baratos y demanda industrial. El salto pendiente es trabajar con fiabilidad en entornos reales.
Needle 2 acerca un modelo de acción de 14 MB a los robots y sube la exigencia de seguridad
El pequeño modelo de Cactus promete control local y privado de dispositivos, pero los robots físicos necesitan rechazos, políticas y confirmaciones tanto como velocidad.
Cuándo merece la pena la IA multiagente y cuándo solo quema tokens
El nuevo análisis de Anthropic deja una regla práctica: los equipos de agentes compran atención paralela, pero solo funcionan con orquestación, evaluación y revisión estrictas.
Amazon S3 llega al Marketplace de Vercel: aprovisionamiento más sencillo y nuevas tareas de gobernanza para los equipos de plataforma
Amazon S3, S3 Tables y S3 Vectors ya pueden aprovisionarse mediante Vercel y v0. La cuestión decisiva para los equipos es cómo conservar la titularidad de AWS, los límites de acceso, los controles de datos y la visibilidad de costes cuando el almacenamiento entra en el flujo de despliegue.
Comments
Sign in to comment.
No comments yet.