La métrique Worken d’AGIBOT demande si les robots produisent du travail, au-delà des simples livraisons
La proposition Worken d’AGIBOT cherche à mesurer le travail utile des robots à partir des unités actives, des heures autonomes et de l’efficacité des tâches. Reste à savoir si une métrique définie par une entreprise peut servir à comparer les déploiements et à calculer le ROI.
Pourquoi compter les robots devient une mesure limitée des progrès
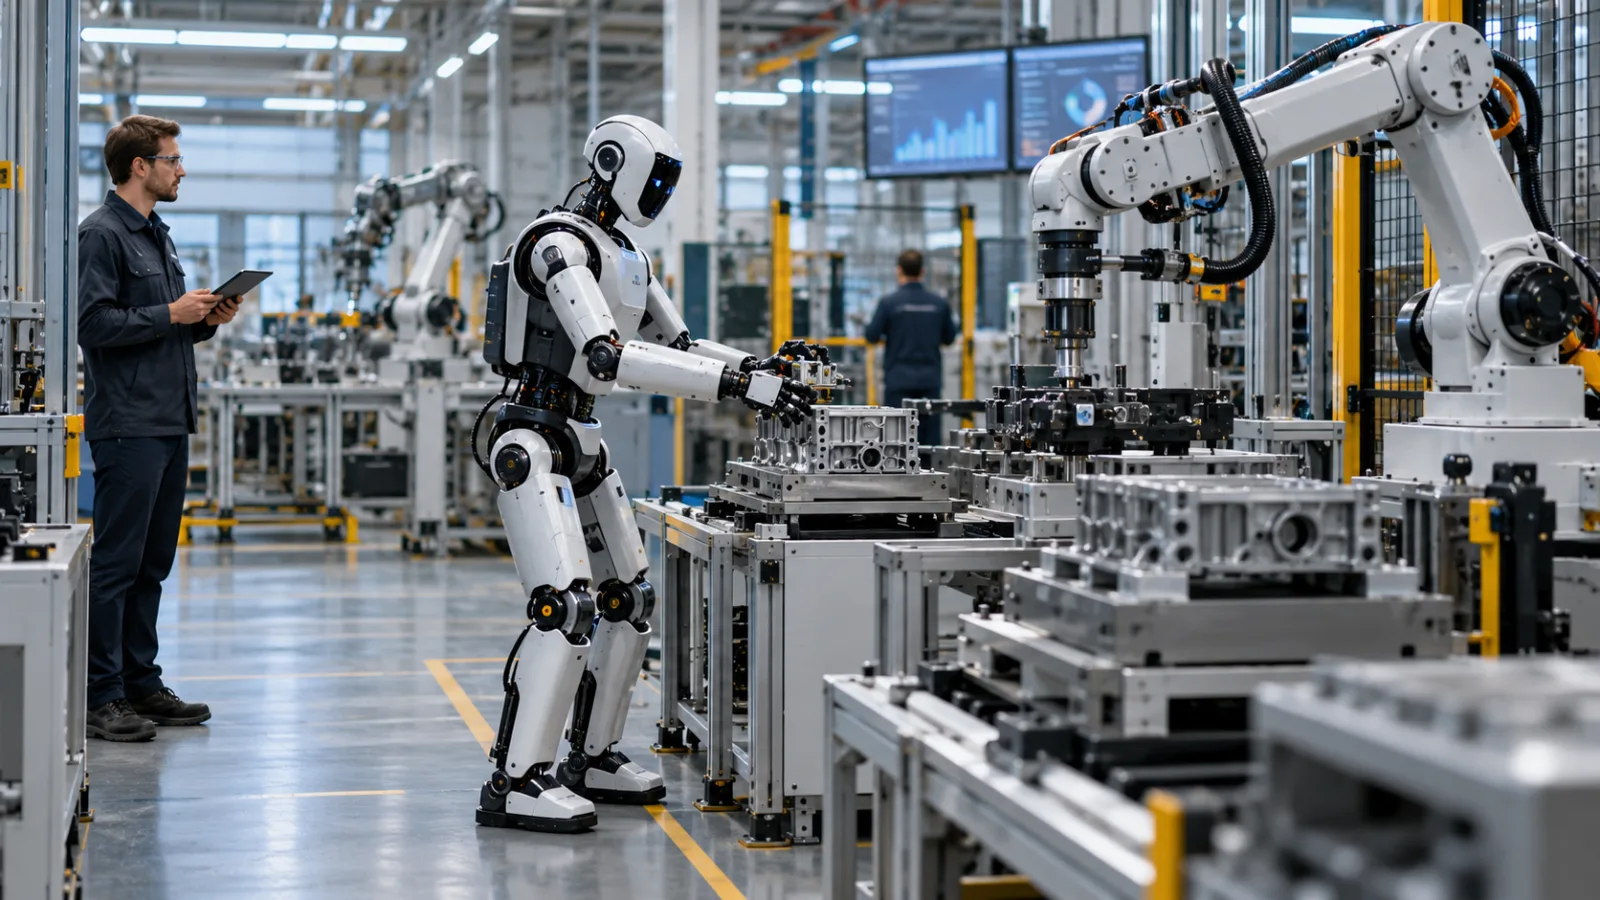
La proposition Worken d’AGIBOT part d’un constat simple sur la manière dont les progrès de la robotique sont généralement décrits : un robot peut être construit, expédié, présenté en démonstration ou comptabilisé dans un rapport de commandes sans fournir de mesure claire du travail utile réalisé. Le 29 octobre, AGIBOT a présenté Worken comme un cadre destiné à mesurer le travail productif dans des environnements réels. L’objectif affiché par l’entreprise est de déplacer l’attention du nombre de robots fabriqués ou déployés vers la quantité de travail utile qu’ils accomplissent de manière autonome et régulière.
Cette distinction sépare une métrique d’inventaire d’une métrique opérationnelle. Le nombre d’unités peut renseigner sur la capacité de production, les livraisons ou l’activité commerciale, mais il ne montre pas si un robot exécute des étapes de production, manipule des matériaux de façon fiable, rend un service ou reste disponible pour travailler au fil du temps. Une livraison peut correspondre à un déploiement durable, à un projet pilote, à un remplacement ou à une machine qui n’a pas encore reçu de tâche récurrente. Une démonstration peut établir qu’une capacité est possible dans des conditions choisies, tout en disant peu sur sa répétabilité dans l’environnement où le robot est censé créer de la valeur.
Le calendrier de cette proposition reflète un problème de mesure plus large dans la robotique. L’Association for Advancing Automation a indiqué que les commandes de robots industriels en Amérique du Nord avaient augmenté de 24,8 % au troisième trimestre 2026. Il s’agit d’un indicateur utile de la demande en automatisation industrielle, mais cela reste un chiffre de commandes : il comptabilise les robots achetés par les entreprises, et non la quantité ou la qualité du travail qu’ils accompliront ensuite. Ces données peuvent montrer vers quels domaines les investissements se dirigent et avec quelle intensité les acheteurs s’engagent dans l’automatisation. Elles ne permettent pas d’établir si les systèmes sont pleinement déployés, quelle part de leur temps programmé se déroule en autonomie, combien de cycles conformes ils réalisent ou si leur production répond aux exigences opérationnelles de l’acheteur.
La portée des chiffres de l’A3 est importante lorsqu’on compare différentes catégories de machines. Les données de l’A3 couvrent les robots industriels, mais n’incluent ni les robots mobiles autonomes ni les humanoïdes. Un robot industriel conventionnel affecté à une opération de manutention précisément définie peut suivre un cycle de production clair. Un humanoïde ou un robot mobile peut évoluer dans des espaces changeants, interagir avec des personnes ou passer d’une tâche à l’autre, avec des résultats acceptables plus difficiles à définir. Regrouper tous ces systèmes dans un même décompte d’unités peut masquer les différences opérationnelles qui déterminent leur utilité. La statistique peut décrire correctement une partie du marché tout en apportant peu d’informations sur une autre.
La même prudence s’impose face aux annonces des entreprises concernant leurs déploiements. La présence d’un robot dans une usine, un entrepôt, un environnement de services ou un site de démonstration ne constitue pas en soi un résultat de productivité vérifié. Les questions vraiment utiles sont plus précises : quelle tâche lui a été assignée ? Qu’est-ce qui compte comme une exécution réussie ? Combien de temps a-t-il travaillé sans intervention ? Que s’est-il passé lorsque le système a rencontré une exception ? Sans ces détails, un titre consacré aux livraisons ou aux déploiements peut donner une impression de progrès tout en laissant le résultat opérationnel dans le flou.
Worken entend apporter cette couche de données manquante. AGIBOT la décrit à travers trois éléments : le nombre de robots actifs, les heures pendant lesquelles ils travaillent de façon autonome et un ratio d’efficacité de la production rattaché à un critère de référence défini pour la tâche. En principe, cette structure relie l’ampleur du déploiement au fonctionnement réel. Elle ne demande pas seulement si un robot est présent sur un site, mais aussi s’il est actif, avec quel degré d’autonomie il travaille et quelle quantité de production acceptable il fournit.
Ce lien n’est pas automatique. Le caractère « productif » dépend de la tâche et du contexte opérationnel. Déplacer des pièces entre des postes, alimenter une machine CNC, contribuer à la logistique ou interagir dans un cadre de service public peuvent toutes être des activités utiles, mais leurs résultats ne peuvent pas être évalués avec une notion uniforme de la réussite. L’activité ne se confond pas non plus avec la valeur : un robot peut fonctionner pendant de nombreuses heures tout en nécessitant des interventions humaines ou des remises en route fréquentes, tandis qu’une période autonome plus courte peut être précieuse si elle lui permet d’accomplir régulièrement une tâche critique. Une mesure crédible doit donc conserver les faits propres à chaque tâche qui se trouvent derrière le score.
Pour l’instant, Worken doit surtout être compris comme une proposition visant à changer la question posée par les rapports sur la robotique. Les commandes, les expéditions et le nombre d’unités installées restent des indicateurs utiles de l’activité commerciale et de l’intérêt des acheteurs. Ils s’arrêtent simplement au stade de la possession. Les exploitants qui décident de déployer un système à plus grande échelle ont besoin d’éléments plus proches du travail lui-même : quelle quantité de production conforme a été réalisée, dans quelles conditions et avec quel niveau d’assistance humaine. La capacité de Worken à remplir ce rôle dépendra de définitions cohérentes, de données comparables et d’une vérification allant au-delà de l’entreprise qui présente le résultat.
Ce que mesure Worken — et ce que la formule ne permet pas encore de trancher
La proposition Worken d’AGIBOT déplace l’attention du nombre de robots construits ou déployés par une entreprise vers la quantité de travail utile fournie par ces machines. Sa formule combine trois paramètres : le nombre de robots actifs, leurs heures de fonctionnement autonome et un ratio d’efficacité de la production. En résumé, Worken considère le travail robotisé productif comme une fonction de la taille du parc, du temps de fonctionnement sans contrôle direct et de la qualité ou de la quantité du résultat obtenu.
Cette structure répond à une faiblesse des statistiques d’expédition et de déploiement. Un parc peut exister sur le papier tout en passant une grande partie de son temps à l’arrêt, en maintenance ou dans l’attente d’une intervention humaine. Le premier facteur de Worken est donc censé compter les robots qui exécutent activement des tâches dans des environnements réels, plutôt que les unités entreposées. Le deuxième distingue le temps de travail autonome de la durée totale pendant laquelle un robot est sous tension. Le troisième cherche à déterminer si cette activité a produit un résultat acceptable par rapport à une tâche de référence définie.
La difficulté commence avec le ratio d’efficacité de la production. Le « travail acceptable » ne signifie pas la même chose dans tous les contextes. Dans la manutention en usine, la tâche peut avoir des limites relativement claires : une pièce est saisie, transférée ou déposée correctement, dans le temps de cycle attendu et sans dommage. En logistique, le référentiel pourrait consister à déplacer des matériaux de manière fiable dans un entrepôt ou à effectuer des opérations liées aux palettes. Un robot de service public dans une station de métro ou un lieu touristique a une mission différente. Sa performance peut dépendre de sa capacité à comprendre une question, à fournir des indications utiles, à répondre dans les temps et à mener l’échange à son terme sans qu’une personne doive prendre le relais.
Ces exemples montrent pourquoi un score universel unique serait trompeur. Une même heure autonome peut correspondre à un volume élevé de tâches industrielles répétitives ou à un nombre plus limité d’interactions de service, dont la valeur dépend de la réactivité et de la résolution effective de la demande. AGIBOT présente Worken comme un cadre pouvant utiliser des référentiels propres à chaque tâche, mais la proposition ne définit pas à elle seule le référentiel applicable à chaque déploiement. Les exploitants devront toujours préciser l’unité de travail, le seuil de qualité et le niveau de référence servant à évaluer le robot.
La formule ne précise pas non plus comment enregistrer les interruptions. Si un robot s’arrête parce qu’une condition de sécurité a été détectée, ce temps doit-il être simplement exclu du travail autonome, ou l’événement de sécurité doit-il apparaître comme une mesure de performance distincte ? Si un opérateur corrige une prise ou relance une action échouée, l’ensemble de l’exécution cesse-t-il de compter comme autonome, ou l’intervention est-elle enregistrée comme une déduction sur une tâche par ailleurs autonome ? Ces choix peuvent modifier sensiblement le résultat. En l’absence de règles communes, deux sites pourraient publier un Worken pour des robots similaires tout en mesurant des formes d’autonomie différentes.
Les arrêts et la maintenance posent un problème comparable. Un système peut être performant pendant ses cycles actifs, mais nécessiter suffisamment d’entretien pour réduire le temps disponible pour une exploitation productive. Une mesure de productivité qui ne compte que les périodes de fonctionnement réussies pourrait rendre cette charge invisible. Les incidents de sécurité exigent la même rigueur : un ratio d’efficacité ne devrait pas récompenser un système qui réalise davantage d’actions tout en dissimulant les arrêts dangereux, les reprises échouées ou la surveillance humaine rapprochée. La production autonome et la sécurité d’exploitation doivent être enregistrées ensemble si le chiffre doit décrire une valeur concrète.
La vérification reste le dernier point non résolu. Les unités actives, le temps d’autonomie et l’efficacité de production seraient normalement tirés de journaux contrôlés par l’entreprise qui déploie les robots. Des définitions claires sont donc nécessaires, mais elles ne suffisent pas à rendre les données indépendamment crédibles. Les acheteurs devraient savoir si les tentatives échouées sont conservées, comment les interventions humaines sont identifiées, de quelle manière les périodes d’arrêt sont classées et qui peut consulter les enregistrements sous-jacents. Worken peut fournir un vocabulaire utile pour organiser ces questions, mais il reste un cadre proposé, et non une norme industrielle établie.
Sa valeur immédiate tient donc moins à la production d’un chiffre emblématique qu’à l’obligation, pour un déploiement, de montrer concrètement ce qu’il a accompli : quels robots étaient réellement actifs, combien de temps ils ont fonctionné de manière autonome, quelle tâche ils ont exécutée, à quelle fréquence les humains sont intervenus et si la sécurité ou la maintenance ont limité le résultat. Tant que ces données d’entrée ne seront pas définies et vérifiées de façon cohérente, Worken doit être considéré comme un point de départ pour mesurer le travail au niveau des tâches, et non comme un calcul complet de la productivité des robots ou du retour sur investissement.
Les éléments de déploiement à l’origine de la proposition
L’argumentaire d’AGIBOT en faveur de Worken repose sur un ensemble volontairement large de déploiements rapportés. Les exemples vont de Longcheer et du conditionnement et des tests de semi-conducteurs à l’alimentation de machines CNC, en passant par la logistique, le métro de Guangzhou et Chimelong. Pris ensemble, ils visent à montrer que la métrique proposée ne se limite pas à un seul processus industriel. Elle est censée décrire une activité robotique utile dans la production industrielle, le déplacement de matériaux et les environnements accueillant du public, où la définition d’une tâche réussie peut varier sensiblement.
Cette amplitude compte, car une mesure de productivité devient plus difficile à interpréter lorsque le contexte opérationnel change. Dans un processus de conditionnement ou de test, la production utile peut être liée à des étapes de manipulation répétables et à des cycles de production achevés. L’alimentation de machines CNC combine autrement le chargement, le déchargement et la coordination avec les équipements. Les tâches logistiques accordent davantage d’importance au déplacement des articles dans un processus, tandis que le travail dans un réseau de métro ou à Chimelong peut impliquer des interactions dans un espace public. Les exemples rapportés par AGIBOT illustrent ainsi l’éventail des situations dans lesquelles elle estime que les robots actifs, le temps de travail autonome et l’efficacité des tâches pourraient servir à décrire le travail effectivement fourni.
Ils doivent néanmoins être lus comme des descriptions de déploiements fournies par l’entreprise, et non comme des résultats de performance audités indépendamment. Une liste de sites et de cas d’usage peut établir que des robots ont été présentés dans ces environnements, mais elle ne permet pas à elle seule d’établir un niveau de productivité commun entre eux. Les exemples ne dévoilent pas, en eux-mêmes, un relevé standardisé des cycles réussis, des actions de récupération, des interventions humaines, des arrêts pour raisons de sécurité, du temps de maintenance ou des coûts d’exploitation. Ces détails sont indispensables si Worken doit un jour permettre de comparer des déploiements, plutôt que simplement offrir à AGIBOT une manière structurée de décrire sa propre activité.
La distinction est particulièrement importante lorsque la même métrique générale est appliquée à des travaux industriels et à des services publics. Un robot peut répéter une action définie en usine dans des conditions contrôlées, tandis qu’un système destiné au public doit parfois réagir à un environnement changeant et à des interactions variables. La production mesurable peut donc nécessiter, selon le contexte, des définitions de tâches et des critères d’acceptation différents. Sans publier la manière dont ces critères sont choisis et vérifiés, un score Worken pourrait être précis dans sa forme tout en restant difficile à reproduire pour un opérateur extérieur.
La publication AGIBOT WORLD Release 4 d’AGIBOT apporte un élément de contexte connexe. Elle est présentée comme un jeu de données consacré au raisonnement physique, qui enregistre les états changeants, les embranchements décisionnels et les trajectoires d’action. Cette approche est pertinente pour le problème de la mesure, car le travail utile d’un robot ne se résume pas à une action finale visible. Il dépend aussi de la manière dont le système réagit lorsque les conditions changent, des décisions qu’il prend et de sa capacité à atteindre le résultat attendu sans corrections humaines répétées. Des enregistrements d’états et de trajectoires pourraient rendre ces aspects de la performance plus faciles à examiner, à condition d’être reliés à des tâches et à des résultats clairement définis.
Le jeu de données et les exemples de déploiement ont des fonctions différentes. Les déploiements rapportés indiquent les domaines où AGIBOT perçoit une demande concrète pour les robots ; AGIBOT WORLD Release 4 répond aux besoins d’information nécessaires pour représenter des comportements dans des situations physiques changeantes. Pris séparément, aucun des deux ne suffit à faire de Worken une référence sectorielle vérifiée. Pour y parvenir, les données utilisées par la métrique devraient être documentées de manière à permettre aux clients, aux chercheurs ou à d’autres fabricants de vérifier les mêmes éléments au niveau des tâches. Il faudrait notamment préciser ce qui était considéré comme un résultat acceptable, comment le temps autonome était enregistré et comment les interruptions ou l’assistance influençaient le résultat.
Pour l’instant, les éléments disponibles permettent de tirer une conclusion plus limitée : AGIBOT cherche à déplacer la discussion du lieu d’installation des robots vers ce qu’ils accomplissent une fois installés. Ses exemples donnent à Worken un éventail concret de situations à couvrir, tandis que le jeu de données ouvre la voie à une description plus détaillée des décisions et des actions des robots. La crédibilité de la proposition dépendra de la capacité à transformer ces descriptions en mesures comparables et vérifiées indépendamment du travail accompli.
Comment les acheteurs pourraient transformer une idée de productivité en test utile
Pour un acheteur, la réponse la plus utile à Worken n’est pas d’accepter un score présenté comme une preuve de productivité. Il s’agit de transformer l’idée sous-jacente en un test limité et vérifiable. Il faut commencer par une tâche, un environnement d’exploitation et une définition du résultat acceptable. La tâche peut consister à manipuler une pièce donnée, alimenter une machine CNC, déplacer des marchandises sur un itinéraire défini ou mener à bien une interaction avec un client. Le test doit préciser ce qui constitue un cycle réussi, quels défauts sont inacceptables et dans quelles circonstances une intervention est nécessaire. Sans ces limites, un robot peut sembler productif simplement parce que le cadre de mesure reste vague.
L’étape suivante consiste à enregistrer le temps d’exploitation pertinent. Les acheteurs devraient comptabiliser séparément les minutes en autonomie et le temps passé sous contrôle humain direct, puis comparer ces minutes aux cycles réussis et aux résultats acceptés. Les actions de reprise méritent un champ distinct : un système qui ne termine une tâche qu’après des pauses, des réinitialisations ou des sollicitations fréquentes de l’opérateur n’offre pas la même valeur qu’un système capable de traiter la même charge en continu. Le relevé devrait également inclure les interventions humaines, les arrêts de sécurité, les périodes d’arrêt, les opérations de maintenance et le temps de disponibilité. Ces mesures ne remplacent pas un ratio d’efficacité de la production ; elles montrent ce qui se cache derrière ce ratio.
Un test pratique devrait donc s’appuyer sur un relevé simple au niveau de la tâche, plutôt que sur un unique chiffre agrégé. Au minimum, le registre peut comprendre :
- la définition de la tâche et les critères d’acceptation ;
- les minutes en autonomie et le temps total d’exploitation planifié ;
- les cycles réussis, les cycles rejetés et la raison de chaque rejet ;
- les actions de reprise, les interventions humaines et les demandes d’assistance ;
- les arrêts de sécurité, les défaillances, le temps de maintenance et les autres périodes d’arrêt ;
- le temps de disponibilité et le coût total d’exploitation pendant la période de test.
Le volet financier est essentiel, car le travail productif ne se confond ni avec le mouvement ni avec l’activité. Un déploiement peut afficher un nombre attrayant d’heures autonomes tout en exigeant une supervision importante, une maintenance fréquente ou des modifications coûteuses du processus environnant. Le coût total d’exploitation doit être pris en compte en même temps que le résultat accepté, et non ajouté ensuite sous forme de note marginale. Il en va de même pour la sécurité : un arrêt qui empêche une action dangereuse n’est pas équivalent à une défaillance inexpliquée, et les deux doivent apparaître dans le relevé plutôt que d’être fondus dans une catégorie générale d’indisponibilité.
La comparabilité dépend aussi de la stabilité de la définition de la tâche. La manutention en usine, la logistique et les interactions avec le public peuvent toutes être décrites comme du travail robotisé, mais leurs résultats acceptables et leurs conditions d’échec ne sont pas interchangeables. Les acheteurs devraient comparer des systèmes exécutant la même tâche dans des conditions matériellement similaires, ou signaler clairement les différences lorsque ce n’est pas possible. Un résultat obtenu lors d’une démonstration étroitement contrôlée ne doit pas être considéré comme équivalent à celui d’une opération réelle avec des entrées variables, des espaces de travail partagés et des interruptions ordinaires. La question pertinente n’est pas de savoir si deux robots disposent de la même capacité théorique, mais s’ils peuvent produire le même résultat accepté avec une charge comparable pour les personnes et les infrastructures.
C’est ici que la métrique proposée doit être vérifiée indépendamment. AGIBOT peut en définir la logique et présenter des exemples de déploiement, mais un acheteur, un intégrateur ou un évaluateur extérieur devrait pouvoir examiner la manière dont les données d’entrée ont été recueillies. Cela suppose de conserver les journaux d’événements, d’enregistrer les interventions au moment où elles se produisent et d’expliquer les exclusions. Il faut également distinguer un cycle autonome réussi d’un cycle achevé après qu’une personne a corrigé le robot, repositionné la pièce ou repris la tâche. Si les mêmes définitions sont appliquées à tous les déploiements, le résultat devient plus utile pour les décisions d’achat et de retour sur investissement. Si chaque déploiement fixe ses propres limites, le score reste principalement une affirmation définie par l’entreprise.
La version 4 d’AGIBOT WORLD montre le type de preuves qui peut renforcer ce processus, en enregistrant les changements d’état, les branches de décision et les trajectoires d’action. De tels enregistrements peuvent montrer non seulement qu’une tâche s’est terminée avec succès, mais aussi comment le système est parvenu à ce résultat et ce qui s’est produit lorsque les conditions ont changé. Ils ne suffisent pas, à eux seuls, à établir la valeur commerciale, les performances de sécurité ou l’efficacité des coûts. Ils peuvent toutefois rendre le chemin entre l’entrée et le résultat plus vérifiable, ce qui est nécessaire lorsque les acheteurs comparent des promesses d’autonomie plutôt que de simplement compter les machines expédiées.
Worken doit donc être considéré avant tout comme une proposition pour structurer les questions auxquelles les opérateurs doivent déjà répondre, et non comme une norme industrielle qui les trancherait. Sa valeur pratique dépendra de la capacité des déploiements à fournir des données comparables au niveau des tâches, y compris sur les échecs et l’intervention humaine, ainsi que de la possibilité pour des acteurs extérieurs à l’entreprise déclarante de vérifier ces données. Pour les acheteurs, le repère durable n’est pas un seul chiffre de productivité. C’est la démonstration reproductible qu’un robot accomplit une tâche définie, avec un niveau de qualité et de sécurité acceptable, une autonomie mesurable et un coût total qui justifie le déploiement.
Related articles
La robotique n’a pas besoin d’une autre vidéo, mais de fiabilité
L’IA physique progresse avec modèles, plateformes moins chères et demande industrielle. Le vrai seuil reste le travail fiable dans le réel.
L’AI Robot Trainer d’ABB fait passer la vision industrielle du projet spécialisé au flux de travail maîtrisé
ABB veut simplifier un problème discret de la robotique industrielle : maintenir la précision de la vision quand les produits, l’éclairage et les conditions d’exploitation changent. La promesse concerne le réentraînement des modèles, pas une autonomie sans supervision.
Amazon S3 arrive dans la Marketplace de Vercel : un provisionnement plus simple, une nouvelle gouvernance pour les équipes plateforme
Amazon S3, S3 Tables et S3 Vectors peuvent désormais être provisionnés depuis Vercel et v0. Le véritable enjeu est de préserver la propriété AWS, les frontières d’accès, les contrôles sur les données et la visibilité des coûts lorsque le stockage rejoint le workflow de déploiement.
Quand l’IA multi-agent vaut le coût — et quand elle brûle des tokens
La dernière analyse d’Anthropic donne une règle pratique : une équipe d’agents achète de l’attention parallèle, mais exige orchestration, évaluations et revue rigoureuses.
Comments
Sign in to comment.
No comments yet.