Wskaźnik Worken firmy AGIBOT pyta, czy roboty wykonują pracę, a nie tylko realizują dostawy
Nowa propozycja AGIBOT, Worken, ma mierzyć użyteczną pracę robotów na podstawie aktywnych jednostek, godzin autonomicznego działania i efektywności zadań. Pytanie brzmi, czy firmowy wskaźnik stanie się wiarygodnym narzędziem porównywania wdrożeń i obliczania zwrotu z inwestycji.
Dlaczego liczba robotów staje się słabą miarą postępu
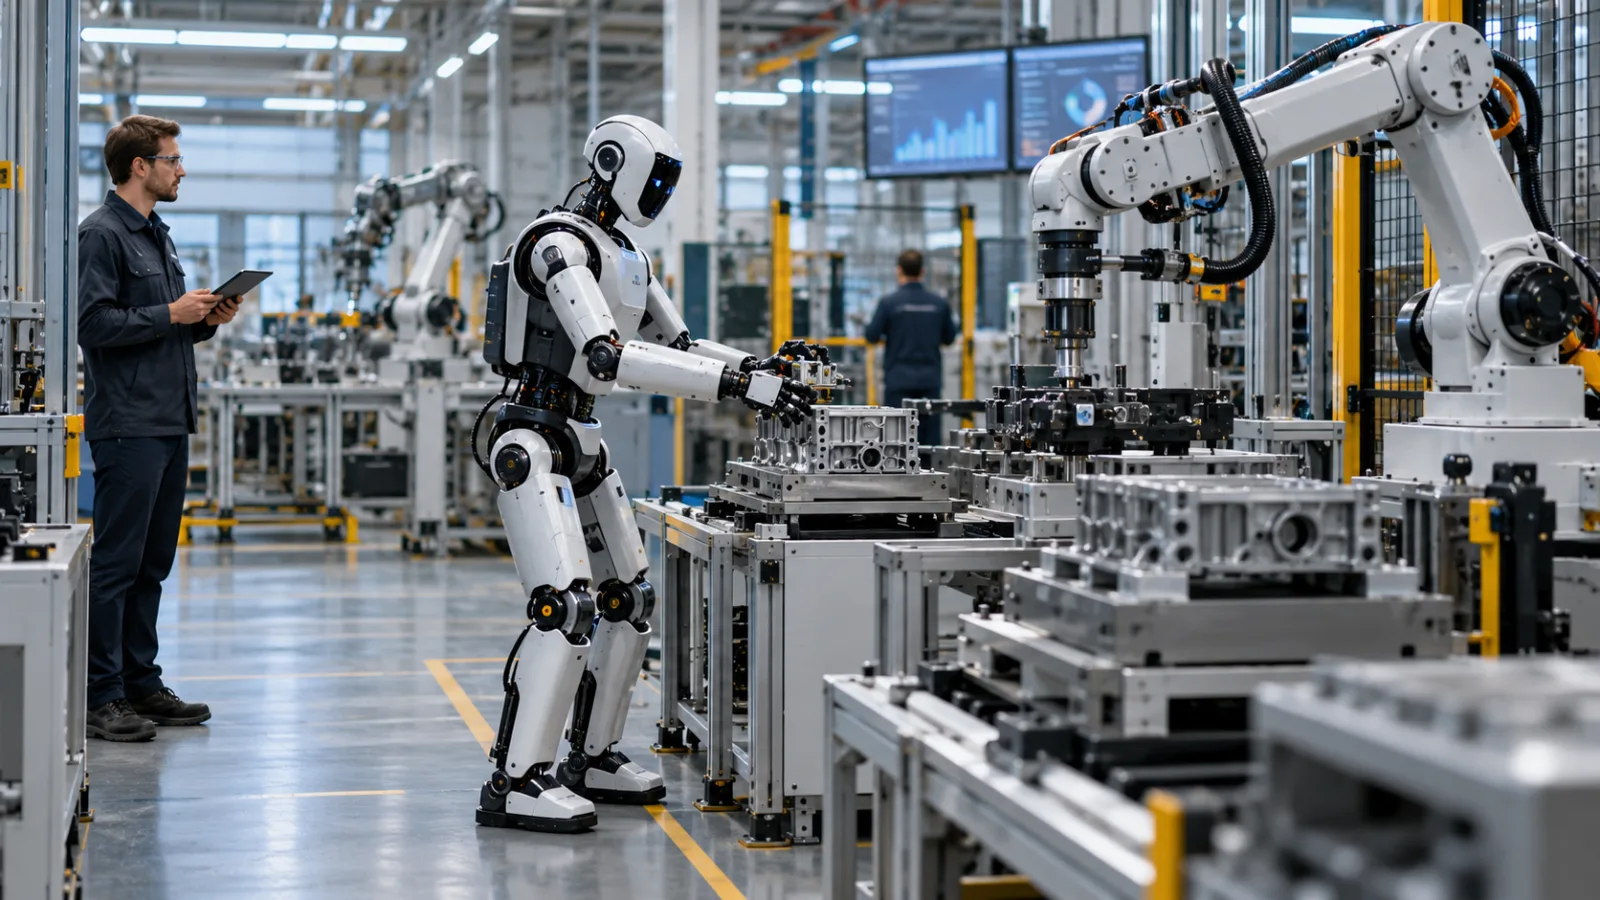
Propozycja Worken firmy AGIBOT wychodzi od prostego zakwestionowania sposobu, w jaki zwykle opisuje się postęp w robotyce: robota można zbudować, wysłać, zaprezentować albo ująć w raporcie zamówień, nie pokazując przy tym, ile użytecznej pracy faktycznie wykonuje. 29 października AGIBOT przedstawił Worken jako proponowane ramy pomiaru produktywnej pracy w rzeczywistych środowiskach. Celem firmy jest przesunięcie uwagi poza liczbę wyprodukowanych lub wdrożonych robotów — w stronę tego, ile użytecznej pracy wykonują one autonomicznie i w sposób powtarzalny.
To rozróżnienie oddziela wskaźnik zasobów od wskaźnika operacyjnego. Liczba jednostek może opisywać zdolności produkcyjne, dostawy lub aktywność rynkową, ale nie pokazuje, czy robot realizuje etapy produkcji, niezawodnie obsługuje materiały, pomaga ludziom ani czy przez dłuższy czas pozostaje dostępny do pracy. Dostawa może oznaczać stałe wdrożenie, pilotaż, wymianę urządzenia albo maszynę, której nie przydzielono jeszcze powtarzalnego zadania. Demonstracja może dowodzić, że dana funkcja jest możliwa w wybranych warunkach, a jednocześnie niewiele mówić o jej powtarzalności w środowisku, w którym robot ma przynosić wartość.
Moment przedstawienia Worken odzwierciedla szerszy problem z pomiarem w robotyce. Association for Advancing Automation podało, że zamówienia na roboty przemysłowe w Ameryce Północnej wzrosły w trzecim kwartale 2026 roku o 24,8%. To przydatny dowód na popyt na automatyzację przemysłową, ale nadal jest to wyłącznie liczba zamówień: pokazuje roboty kupione przez firmy, a nie ilość ani jakość pracy, którą urządzenia później wykonują. Takie dane mogą wskazywać, w jakim kierunku przesuwają się inwestycje i jak zdecydowanie nabywcy angażują się w automatyzację. Nie pozwalają jednak ustalić, czy systemy zostały w pełni wdrożone, jaka część ich zaplanowanego czasu pracy przebiega autonomicznie, ile poprawnych cykli realizują ani czy ich wyniki spełniają wymagania operacyjne nabywcy.
Granice danych A3 mają znaczenie przy porównywaniu różnych kategorii maszyn. Dane A3 obejmują roboty przemysłowe, ale nie uwzględniają autonomicznych robotów mobilnych ani humanoidów. Konwencjonalny robot przemysłowy przydzielony do ściśle określonej operacji przenoszenia może mieć jasno zdefiniowany cykl produkcyjny. Robot humanoidalny lub mobilny może poruszać się po zmiennych przestrzeniach, wchodzić w interakcje z ludźmi albo przełączać się między zadaniami, w których trudniej określić akceptowalny rezultat. Umieszczenie wszystkich tych systemów w jednej liczbie jednostek może ukrywać różnice operacyjne decydujące o ich użyteczności. Statystyka może trafnie opisywać jedną część rynku, niewiele mówiąc o innej.
Ta sama ostrożność jest potrzebna przy korporacyjnych komunikatach o wdrożeniach. Sama obecność robota w fabryce, magazynie, środowisku usługowym czy miejscu demonstracji nie jest jeszcze potwierdzonym wynikiem produktywności. Bardziej użyteczne są pytania szczegółowe: jakie zadanie przydzielono robotowi? Co uznaje się za pomyślne wykonanie? Ile czasu pracował bez interwencji? Co działo się, gdy system napotkał wyjątek? Bez tych informacji nagłówek o dostawach lub wdrożeniach może sprawiać wrażenie postępu, nie wyjaśniając rzeczywistego wyniku operacyjnego.
Worken ma uzupełnić właśnie tę brakującą warstwę dowodów. AGIBOT opisuje go za pomocą trzech elementów: liczby aktywnych robotów, liczby godzin ich autonomicznej pracy oraz wskaźnika efektywności wyniku powiązanego ze zdefiniowanym wzorcem zadania. W założeniu taka konstrukcja łączy skalę wdrożenia z faktycznym działaniem. Pyta nie tylko, czy robot znajduje się w danym miejscu, lecz także czy jest aktywny, jak niezależnie pracuje i ile akceptowalnego wyniku wytwarza.
To połączenie nie powstaje automatycznie. To, co jest „produktywne”, zależy od zadania i kontekstu operacyjnego. Przenoszenie części między stanowiskami, obsługa obrabiarki CNC, wsparcie logistyki i interakcja w środowisku usług publicznych mogą być użytecznymi aktywnościami, ale ich wyników nie da się oceniać za pomocą jednego, nieuwzględniającego różnic pojęcia sukcesu. Sama aktywność nie jest też równoznaczna z wartością: robot może działać przez wiele godzin, często wymagając przywracania do pracy lub interwencji człowieka, podczas gdy krótszy autonomiczny cykl może mieć dużą wartość, jeśli konsekwentnie realizuje kluczowe zadanie. Wiarygodny pomiar musi więc zachowywać szczegóły dotyczące zadania, które stoją za wynikiem.
Na razie Worken najlepiej rozumieć jako propozycję zmiany pytania, które zadaje się w raportach dotyczących robotyki. Zamówienia, wysyłki i liczba zainstalowanych jednostek nadal są użytecznymi wskaźnikami aktywności handlowej oraz zainteresowania kupujących. Zatrzymują się jednak na poziomie posiadania. Operatorzy, którzy decydują, czy skalować system, potrzebują dowodów bliższych samej pracy: ile akceptowalnego wyniku wykonano, w jakich warunkach i przy jakim poziomie wsparcia człowieka. To, czy Worken spełni tę funkcję, będzie zależeć od spójnych definicji, porównywalnych zapisów i weryfikacji wykraczającej poza firmę przedstawiającą dany rezultat.
Co mierzy Worken — i czego wzór nie rozstrzyga
Propozycja Worken firmy AGIBOT przenosi uwagę z liczby robotów budowanych lub wdrażanych przez przedsiębiorstwo na ilość użytecznej pracy, jaką te maszyny wykonują. Zaproponowany wzór łączy trzy dane wejściowe: liczbę aktywnych robotów, liczbę godzin ich autonomicznej pracy oraz współczynnik efektywności wyniku. W skrócie Worken traktuje produktywną pracę robotów jako funkcję wielkości floty, czasu działania bez bezpośredniej kontroli oraz jakości lub ilości uzyskanego rezultatu.
Taka konstrukcja odpowiada na słabość statystyk dotyczących wysyłek i wdrożeń. Flota może istnieć na papierze, a jednocześnie przez znaczną część czasu pozostawać bezczynna, przechodzić konserwację albo czekać na interwencję człowieka. Pierwszy czynnik Worken ma więc uwzględniać roboty aktywnie wykonujące zadania w rzeczywistych warunkach, a nie jednostki stojące w magazynie. Drugi odróżnia czas pracy autonomicznej od całego okresu, w którym robot jest włączony. Trzeci sprawdza, czy ta aktywność przyniosła akceptowalny rezultat względem zdefiniowanego zadania referencyjnego.
Trudność zaczyna się przy współczynniku efektywności wyniku. „Akceptowalna praca” nie oznacza tego samego w każdym środowisku. Przy obsłudze ładunków w fabryce zadanie może mieć stosunkowo wyraźne granice: część została prawidłowo pobrana, przeniesiona lub odłożona, w oczekiwanym czasie cyklu i bez uszkodzeń. W logistyce punktem odniesienia może być niezawodne przemieszczanie materiałów po magazynie albo wykonywanie operacji związanych z paletami. Robot obsługujący przestrzeń publiczną, na przykład stację metra lub atrakcję dla odwiedzających, ma inne zadanie. Jego działanie może zależeć od tego, czy rozumie pytanie, udziela użytecznych wskazówek, reaguje na czas i kończy interakcję bez przejęcia zadania przez człowieka.
Te przykłady pokazują, dlaczego jeden uniwersalny wynik byłby mylący. Ta sama godzina autonomicznej pracy może oznaczać dużą liczbę powtarzalnych zadań przemysłowych albo mniejszą liczbę interakcji usługowych, których wartość zależy od szybkości reakcji i skutecznego rozwiązania sprawy. AGIBOT opisuje Worken jako ramy, które mogą korzystać ze wskaźników właściwych dla danego zadania, ale sama propozycja nie definiuje wskaźnika dla każdego wdrożenia. Operatorzy nadal musieliby określić jednostkę pracy, próg jakości oraz poziom odniesienia, względem którego oceniany jest robot.
Wzór pozostawia również otwartą kwestię rejestrowania przerw. Jeśli robot zatrzyma się po wykryciu zagrożenia, czy ten czas należy po prostu wyłączyć z pracy autonomicznej, czy zdarzenie związane z bezpieczeństwem powinno pojawić się jako osobny miernik wydajności? Jeśli operator poprawi chwyt albo ponownie uruchomi nieudaną czynność, czy cała próba przestaje być liczona jako autonomiczna, czy interwencję należy odnotować jako potrącenie od zadania, które poza tym przebiegało autonomicznie? Te decyzje mogą istotnie zmienić wynik. Bez wspólnych zasad dwa zakłady mogłyby raportować Worken dla podobnych robotów, mierząc przy tym różne rodzaje autonomii.
Przestoje i konserwacja tworzą podobny problem. System może dobrze działać podczas aktywnych cykli, ale wymagać tylu czynności serwisowych, że skróci to czas dostępny na produktywną pracę. Wskaźnik produktywności uwzględniający wyłącznie pomyślne okresy działania mógłby ukryć to obciążenie. Takiej samej ostrożności wymagają incydenty związane z bezpieczeństwem: współczynnik efektywności nie powinien nagradzać systemu za wykonywanie większej liczby czynności, jeśli jednocześnie pomija niebezpieczne zatrzymania, nieudane odzyskiwanie sprawności lub bliski nadzór człowieka. Wynik autonomicznej pracy i bezpieczne działanie trzeba rejestrować razem, jeśli liczba ma opisywać praktyczną wartość.
Ostateczną nierozstrzygniętą kwestią pozostaje weryfikacja. Liczba aktywnych jednostek, czas pracy autonomicznej i efektywność realizacji zadań byłyby zwykle ustalane na podstawie dzienników kontrolowanych przez firmę wdrażającą system. Dlatego potrzebne są jasne definicje, ale same definicje nie sprawią, że dane staną się niezależnie wiarygodne. Nabywcy musieliby wiedzieć, czy nieudane próby są zachowywane, jak identyfikuje się interwencje człowieka, jak klasyfikuje się przestoje oraz kto może sprawdzić dane źródłowe. Worken może dostarczyć użytecznego słownika do porządkowania tych pytań, ale nadal pozostaje proponowanym schematem, a nie uznanym standardem branżowym.
Jego bezpośrednia wartość polega więc mniej na wyprodukにowaniu jednej efektownej liczby, a bardziej na wymuszeniu, by wdrożenie pokazało, jak osiągnięto wynik: które roboty rzeczywiście były aktywne, jak długo działały niezależnie, jakie zadanie wykonały, jak często interweniowali ludzie oraz czy bezpieczeństwo lub konserwacja ograniczały rezultat. Dopóki te dane nie zostaną zdefiniowane i konsekwentnie sprawdzane, Worken najlepiej rozumieć jako punkt wyjścia do pomiaru na poziomie zadań, a nie kompletny sposób obliczania produktywności robotów czy zwrotu z inwestycji.
Dane z wdrożeń stojące za propozycją
Uzasadnienie dla Worken przedstawione przez AGIBOT opiera się na celowo szerokim zestawie opisanych wdrożeń. Przykłady obejmują Longcheer, pakowanie i testowanie półprzewodników, obsługę maszyn CNC, logistykę, Guangzhou Metro oraz Chimelong. Razem mają pokazać, że proponowana metryka nie ogranicza się do jednego rodzaju pracy w fabryce. Ma opisywać użyteczną aktywność robotów w produkcji przemysłowej, przemieszczaniu materiałów i środowiskach obsługujących ludzi, gdzie znaczenie pomyślnie wykonanego zadania może się znacznie różnić.
To szerokie zastosowanie ma znaczenie, ponieważ interpretacja miary produktywności staje się trudniejsza wraz ze zmianą kontekstu pracy. W procesie pakowania lub testowania użyteczny wynik może być powiązany z powtarzalnymi czynnościami manipulacyjnymi i zakończonymi cyklami produkcyjnymi. Obsługa maszyn CNC wprowadza inną kombinację załadunku, rozładunku i koordynacji z urządzeniami. Zadania logistyczne kładą większy nacisk na przemieszczanie przedmiotów przez kolejne etapy procesu, natomiast praca w systemie metra lub w Chimelong może wymagać interakcji w przestrzeni publicznej. Opisane przez AGIBOT przykłady pokazują więc zakres sytuacji, w których firma uważa, że aktywne roboty, czas pracy autonomicznej i efektywność zadań mogą służyć do opisu faktycznie wykonanej pracy.
Należy jednak odczytywać je jako opisy wdrożeń przedstawione przez firmę, a nie jako niezależnie audytowane wyniki wydajności. Lista lokalizacji i zastosowań może potwierdzać, że roboty były prezentowane w takich warunkach, ale sama w sobie nie ustanawia wspólnego poziomu produktywności dla wszystkich tych przypadków. Przykłady nie ujawniają samodzielnie ustandaryzowanego rejestru udanych cykli, działań naprawczych, interwencji ludzi, zatrzymań związanych z bezpieczeństwem, czasu konserwacji ani kosztów operacyjnych. Te szczegóły są niezbędne, jeśli Worken ma w przyszłości wspierać porównywanie wdrożeń, a nie tylko dostarczać AGIBOT uporządkowanego sposobu opisywania własnej działalności.
Rozróżnienie to jest szczególnie istotne, gdy tę samą główną metrykę stosuje się do pracy przemysłowej i usług publicznych. Robot może wielokrotnie wykonywać określoną czynność fabryczną w kontrolowanych warunkach, podczas gdy system działający w przestrzeni publicznej może musieć reagować na zmienne otoczenie i różnorodne interakcje. Mierzalny wynik w każdym z tych środowisk może więc wymagać odmiennych definicji zadań i kryteriów akceptacji. Bez opublikowania sposobu wyboru i sprawdzania tych kryteriów wynik Worken może być precyzyjny formalnie, a jednocześnie trudny do odtworzenia przez operatora z zewnątrz.
AGIBOT WORLD Release 4 firmy AGIBOT dostarcza dodatkowego kontekstu. Wydanie to opisano jako zbiór danych dotyczących rozumowania fizycznego, rejestrujący zmieniające się stany, rozgałęzienia decyzji i trajektorie działań. Ten akcent jest istotny dla problemu pomiaru, ponieważ użyteczna praca robota nie sprowadza się wyłącznie do końcowej, widocznej czynności. Obejmuje także sposób reagowania systemu na zmianę warunków, podejmowane decyzje oraz to, czy osiąga zamierzony rezultat bez powtarzających się korekt ze strony człowieka. Rejestry stanów i trajektorii mogłyby ułatwić kontrolę tych elementów wydajności, o ile zostaną powiązane z jasno zdefiniowanymi zadaniami i wynikami.
Zbiór danych i przykłady wdrożeń pełnią różne funkcje. Opisane wdrożenia pokazują, gdzie AGIBOT dostrzega praktyczne zapotrzebowanie na roboty; AGIBOT WORLD Release 4 dotyczy informacji potrzebnych do przedstawiania zachowania w zmiennych sytuacjach fizycznych. Żaden z tych elementów sam w sobie nie czyni z Worken zweryfikowanego branżowego benchmarku. Aby tak się stało, dane wejściowe metryki trzeba byłoby opisać w sposób umożliwiający klientom, badaczom lub innym producentom sprawdzenie tych samych dowodów na poziomie zadania. Obejmowałoby to jasne określenie, co uznano za akceptowalny rezultat, jak rejestrowano czas autonomicznej pracy oraz jak na wynik wpływały przerwy lub pomoc człowieka.
Na razie dowody uzasadniają węższy wniosek: AGIBOT próbuje przesunąć rozmowę z pytania, gdzie instaluje się roboty, na pytanie, co osiągają po instalacji. Przykłady pokazują praktyczny zakres zastosowań, do których Worken ma się odnosić, a zbiór danych wskazuje na bardziej szczegółowy zapis decyzji i działań robotów. Wiarygodność tej propozycji będzie zależeć od tego, czy takie opisy da się przekształcić w porównywalne, niezależnie sprawdzane miary wykonanej pracy.
Jak kupujący mogą przekształcić pomysł na produktywność w użyteczny test
Dla kupującego najrozsądniejszą reakcją na Worken nie jest uznanie nagłówkowego wyniku za dowód produktywności. Lepiej przekształcić stojącą za nim ideę w wąski, możliwy do audytu test. Należy zacząć od jednego zadania, jednego środowiska pracy i jednej definicji akceptowalnego rezultatu. Zadanie może obejmować obsługę określonej części, nadzorowanie maszyny CNC, przemieszczanie towarów po wyznaczonej trasie lub przeprowadzenie interakcji z klientem. Test powinien określać, co uznaje się za udany cykl, jakie wady są niedopuszczalne i kiedy wymagana jest interwencja. Bez tych granic robot może wyglądać na produktywny wyłącznie dlatego, że standard raportowania jest nieprecyzyjny.
Kolejny krok to rejestrowanie istotnego czasu pracy. Kupujący powinni oddzielnie zapisywać minuty pracy autonomicznej i czas spędzony pod bezpośrednią kontrolą człowieka, a następnie zestawiać te wartości z liczbą udanych cykli i zaakceptowanym rezultatem. Działania naprawcze zasługują na osobne pole: system, który kończy zadanie dopiero po częstych przerwach, resetach lub poleceniach operatora, dostarcza inną wartość niż system obsługujący ten sam zakres pracy w sposób ciągły. Rejestr powinien również uwzględniać interwencje człowieka, zatrzymania bezpieczeństwa, przestoje, czynności konserwacyjne i czas pracy. Miary te nie zastępują wskaźnika efektywności wyjściowej; pokazują, co kryje się za jego wartością.
Praktyczny test powinien więc opierać się na prostym rejestrze na poziomie zadania, a nie na jednej zagregowanej liczbie. W minimum dziennik może obejmować:
- definicję zadania i kryteria akceptacji;
- minuty pracy autonomicznej i całkowity zaplanowany czas pracy;
- udane cykle, odrzucone cykle oraz przyczynę każdego odrzucenia;
- działania naprawcze, interwencje człowieka i prośby o pomoc;
- zatrzymania bezpieczeństwa, awarie, czas konserwacji i inne przestoje;
- czas pracy oraz całkowity koszt operacyjny w okresie testu.
Pozycja dotycząca kosztów jest kluczowa, ponieważ produktywna praca nie jest tym samym co ruch lub aktywność. Wdrożenie może wykazywać atrakcyjną liczbę godzin autonomicznej pracy, a jednocześnie wymagać znacznego nadzoru, częstej konserwacji lub kosztownych zmian w otaczającym procesie. Całkowity koszt operacyjny należy rozpatrywać razem z zaakceptowanym rezultatem, a nie dopisywać go później w przypisie. To samo dotyczy bezpieczeństwa: zatrzymanie, które zapobiega niebezpiecznemu działaniu, nie jest równoważne z niewyjaśnioną awarią, a oba przypadki powinny być widoczne w rejestrze, zamiast trafiać do ogólnej kategorii przestojów.
Porównywalność zależy również od zachowania stabilnej definicji zadania. Obsługa w fabryce, logistyka i interakcja w usługach publicznych mogą być opisywane jako praca robota, ale ich akceptowalne rezultaty i warunki niepowodzenia nie są wzajemnie wymienne. Kupujący powinni porównywać systemy wykonujące to samo zadanie w zasadniczo podobnych warunkach albo jasno oznaczać różnice, gdy nie da się ich wyeliminować. Wyniku z demonstracji przeprowadzonej w ściśle kontrolowanych warunkach nie należy traktować jako równoważnego z wynikiem z rzeczywistej operacji, w której zmieniają się dane wejściowe, przestrzeń robocza jest współdzielona, a przerwy są częścią codziennego działania. Istotne pytanie nie brzmi, czy dwa roboty mają takie same deklarowane możliwości, lecz czy potrafią dostarczyć ten sam zaakceptowany rezultat przy podobnym obciążeniu ludzi i infrastruktury.
Właśnie tutaj proponowana metryka wymaga niezależnej weryfikacji. AGIBOT może zdefiniować jej logikę i przedstawić przykłady wdrożeń, ale nabywca, integrator lub zewnętrzny ewaluator powinien móc sprawdzić, w jaki sposób zebrano dane wejściowe. Oznacza to zachowanie dzienników zdarzeń, rejestrowanie interwencji w momencie ich wystąpienia oraz wyjaśnianie wyłączeń. Trzeba też odróżnić udany cykl autonomiczny od cyklu zakończonego dopiero po tym, jak człowiek skorygował działanie robota, przestawił obrabiany przedmiot lub przejął zadanie. Jeśli te same definicje będą stosowane we wszystkich wdrożeniach, wynik stanie się bardziej użyteczny przy zakupach i ocenie zwrotu z inwestycji. Jeśli każde wdrożenie wyznaczy własne granice, wynik pozostanie przede wszystkim deklaracją zdefiniowaną przez firmę.
Wydanie AGIBOT WORLD Release 4 wskazuje, jakie dowody mogą wzmocnić ten proces: rejestrowanie zmieniających się stanów, rozgałęzień decyzyjnych i trajektorii działań. Takie zapisy pomagają pokazać nie tylko, że zadanie zakończyło się powodzeniem, lecz także jak system osiągnął ten rezultat i co wydarzyło się po zmianie warunków. Same w sobie nie potwierdzają wartości komercyjnej, poziomu bezpieczeństwa ani efektywności kosztowej. Mogą jednak uczynić drogę od danych wejściowych do wyniku bardziej przejrzystą, co jest konieczne, gdy nabywcy porównują deklaracje dotyczące autonomii, a nie tylko liczbę wysłanych maszyn.
Dlatego Worken najlepiej traktować jako propozycję uporządkowania pytań, na które operatorzy już muszą odpowiadać, a nie jako standard branżowy, który rozstrzyga te kwestie. Jego praktyczna wartość będzie zależeć od tego, czy wdrożenia udostępnią porównywalne dane na poziomie zadań, obejmujące również awarie i udział człowieka, oraz czy zapisy te będą mogły zostać sprawdzone przez podmioty spoza firmy, która je raportuje. Dla nabywców trwałym punktem odniesienia nie jest pojedynczy nagłówek o produktywności. Jest nim powtarzalny dowód, że robot wykonuje uzgodnione zadanie z akceptowalną jakością i bezpieczeństwem, przy mierzalnym poziomie autonomii oraz całkowitym koszcie uzasadniającym wdrożenie.
Related articles
FailureSpot celuje w brakującą warstwę bezpieczeństwa robotów wykorzystujących wizję, język i działanie
Nowy preprint traktuje awarię robota jako moment, który trzeba wykryć, a nie tylko werdykt na końcu zadania. Metoda wykorzystuje wzorce działań i wybiórcze etykiety czasowe, by systemy VLA rozpoznawały początek utraty kontroli.
GitHub przebudowuje Git na skalę agentów, oddzielając odczyty repozytoriów od koordynacji zapisów
GitHub przebudowuje warstwę przechowywania GitHub.com, bo agenty zwiększają aktywność w repozytoriach. Dla zespołów inżynieryjnych oznacza to konieczność kontrolowania rozgałęzień zapisów, gorących referencji, odczytów CI i zasad zarządzania podczas migracji.
CVE-2026-75650 w Adobe Commerce i Magento: załataj sklep, a potem go zbadaj
Adobe informuje o aktywnym wykorzystywaniu CVE-2026-75650. Awaryjna poprawka zamyka krytyczną ścieżkę nieuwierzytelnionego wykonania kodu, lecz sprzedawcy muszą jeszcze ustalić, czy napastnicy dotarli do sklepu przed jej wdrożeniem.

Czy warto kupić Apple Watch Series 12? Nowe czujniki zdrowotne, ale niewielki powód do przesiadki
Apple Watch Series 12 mierzy tętno częściej i dodaje wskaźnik gotowości, lecz codzienne doświadczenie pozostaje podobne. Sprawdzamy, dla kogo nowy model ma sens, kto powinien poczekać i kiedy lepszym wyborem będzie tańszy zegarek.
Comments
Sign in to comment.
No comments yet.