Agilitys Akku-Wette beim Digit 5 macht Ladezeit zu einem Planungsproblem im Lager
Agility zufolge kann Digit 5 90 Minuten arbeiten und in neun Minuten aufladen. Entscheidend ist nicht das Schlagzeilenverhältnis, sondern ob Schnellladen, Flottensoftware, Sicherheitskontrollen und Akkulebensdauer zuverlässig für Durchsatz im Lager sorgen.
Ein humanoider Lagerroboter ist nur so nützlich wie die Minuten, in denen er tatsächlich arbeiten kann. Agility Robotics’ jüngste Ankündigung zum Digit 5 macht diese betriebliche Tatsache ungewöhnlich deutlich: Das Unternehmen erklärt, ein von Nyobolt geliefertes neues Akkusystem könne den Roboter 90 Minuten lang betreiben und in neun Minuten wieder aufladen. Damit verschiebt sich Digit 5 von einem beim Digit 4 ungefähr zweistündigen Arbeitsverhältnis zu einer Ladezeit von eins zu zwei hin zu einem behaupteten Verhältnis von zehn zu eins.
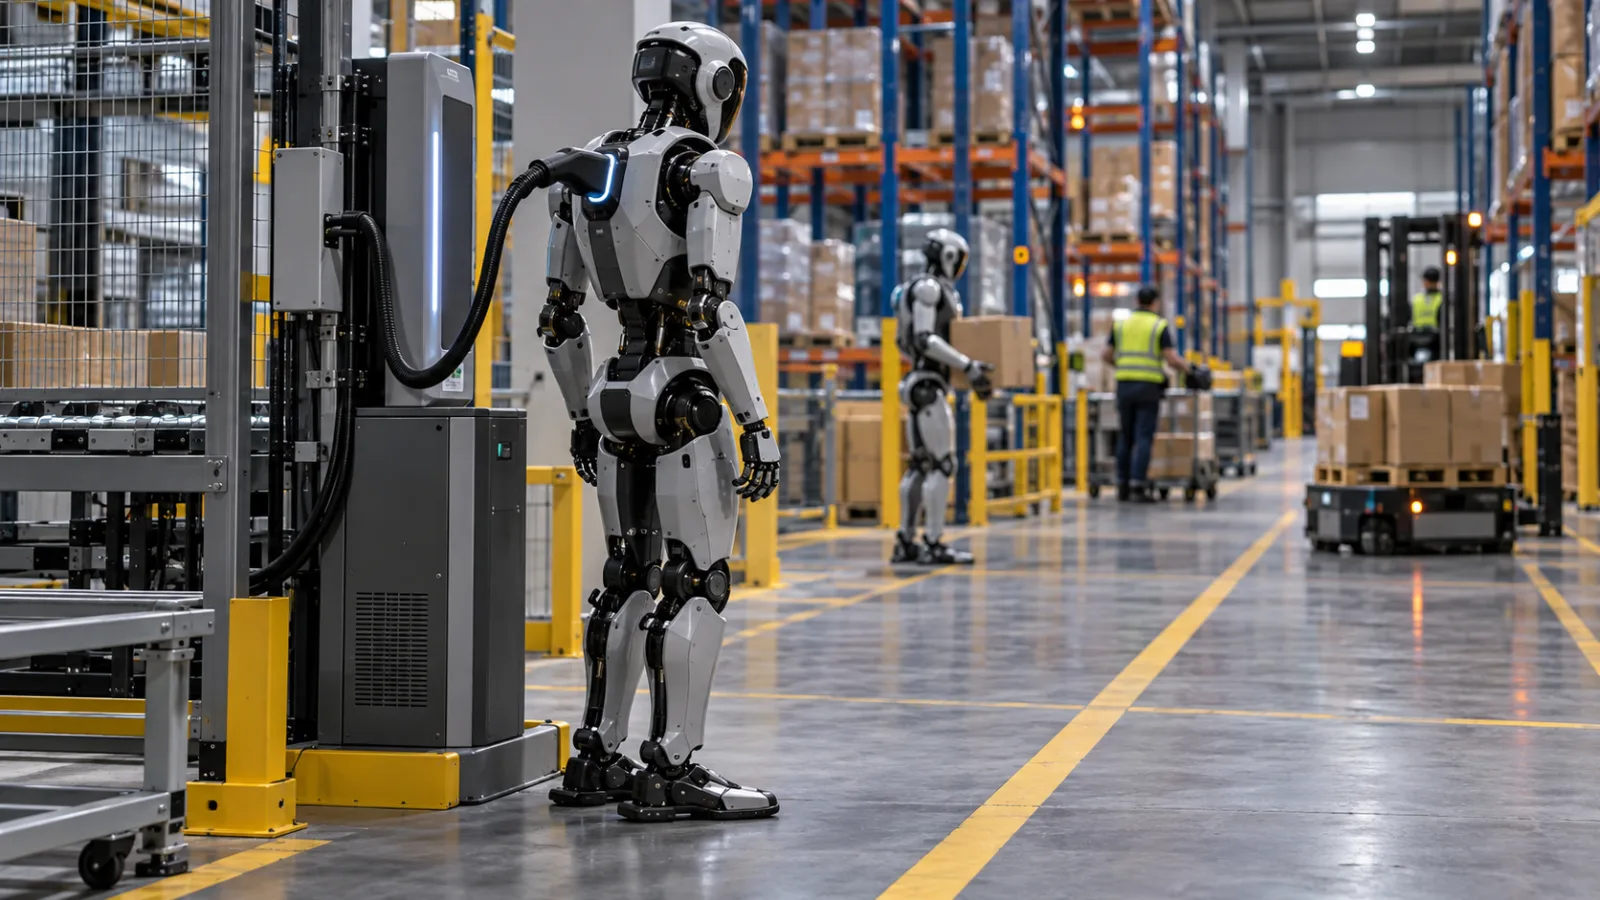
Das ist kein Versprechen, dass ein Humanoid eine vollständige Schicht ohne Aufsicht einen Lagerarbeiter ersetzen kann. Die Aussage ist konkreter. Agility versucht, die Akku-Ausfallzeit in den Rhythmus einer Anlage einzupassen: Ein Roboter kann eine Aufgabe verlassen, nachladen und zurückkehren, bevor die Unterbrechung zu einem Problem auf Linienebene wird. Die entscheidende Frage lautet deshalb nicht, ob neun Minuten schnell klingen. Es geht darum, ob der gesamte Ladeablauf, die Flottenplanung, die thermischen Akkukontrollen und der Wartungsplan aus dieser Zahl einen verlässlichen Durchsatz machen können.
Bei der Ankündigung geht es um Zeit im Arbeitsablauf
Nyobolt und Agility gaben die Partnerschaft am 15. Oktober 2026 bekannt. In ihrer Mitteilung heißt es, Digit 5 werde ein schnell aufladbares Akkusystem mit 90 Minuten Laufzeit und neun Minuten Ladezeit verwenden. Unter den vom Unternehmen genannten Betriebsannahmen ermögliche das mehr als 20 Arbeitsstunden innerhalb eines 24-Stunden-Tages. Dieselbe Mitteilung nennt für den früheren Digit 4 ein Verhältnis von zwei Betriebsstunden zu einer Ladestunde.
Diese Zahlen sollten als Betriebsangaben gelesen werden, nicht als universelle Ausdauerwerte. Die Laufzeit hängt von der Aufgabe, der Nutzlast, der zurückgelegten Strecke, dem Bodenbelag, der Temperatur, dem Ladezustand und davon ab, wie viel Zeit der Roboter im Stehen oder beim Manipulieren verbringt. Ein Roboter, der Behälter durch einen vorhersehbaren Gang transportiert, verbraucht anders Energie als einer, der wiederholt hebt, greift, das Gleichgewicht hält und Unterbrechungen ausgleichen muss. Die Mitteilung veröffentlicht kein vollständiges Testverfahren für den Arbeitszyklus, keine Akkukapazität in Kilowattstunden, keine Ladeleistung und kein Ergebnis zur Verfügbarkeit auf Flottenebene.
Trotzdem ist die Veränderung des Verhältnisses relevant. Ein Verhältnis von zwei zu eins bedeutet: Ein Roboter, der zwei Stunden arbeitet und anschließend eine Stunde laden muss, verliert einen beträchtlichen Teil eines langen Betriebsfensters, sofern der Kunde nicht Ersatzroboter oder zusätzliche Akkus anschafft. Ein Verhältnis von zehn zu eins macht kurze Zwischenladungen realistischer. Ein neuminütiger Stopp kann zwischen Aufträgen, während einer Schichtübergabe oder während ein Arbeitsbereich auf eingehendes Material wartet, eingeplant werden. Der Vorteil besteht nicht nur in mehr Energie. Es gibt auch mehr Spielraum bei der Planung.
Agility zufolge ist Digit 5 für Fertigung, Lagerhaltung und Logistik vorgesehen. Die separate Produktankündigung des Unternehmens beschreibt den Roboter als nächste Generation einer Plattform mit mehr als 65.000 Betriebsstunden und kommerziellen Einsätzen. Außerdem heißt es darin, Agility habe mehr als 300 Millionen US-Dollar an mehrjährigen Aufträgen erhalten und verfüge über eine wachsende Pipeline von Kunden. Das sind vom Unternehmen gemeldete Zahlen. Sie zeigen kommerzielles Interesse, belegen aber nicht von sich aus, dass das neue Akkusystem im Betrieb bei Kunden denselben Reifegrad erreicht hat.
Warum Laden ein Robotikproblem ist und nicht nur ein Akkuproblem
Ein Lager bewertet einen Roboter nicht allein danach, wie lange sein Akku hält. Gemessen werden erledigte Aufgaben, blockierte Gänge, verpasste Übergaben, Ausnahmefälle, die Wiederherstellungszeit und die Zahl der Menschen, die nötig sind, um das System in Bewegung zu halten. Das Laden ist Teil dieses größeren Kreislaufs.
Der normale Ablauf ist komplizierter als „Roboter fährt zum Ladegerät“. Ein Flottensystem muss entscheiden, wann es einen Auftrag unterbricht, einen Ladepunkt reserviert, den Roboter um Menschen und andere Maschinen herumführt, ihn korrekt ausrichtet, die elektrische Verbindung verwaltet, prüft, ob der Ladevorgang begonnen hat, und ihn wieder freigibt, sobald der Akku bereit ist. Wenn mehrere Roboter gleichzeitig ihren Mindestladestand erreichen, kann auch eine neuminütige Ladung zu einer Warteschlange führen. Dockt ein Roboter nicht korrekt an, wird die nominelle Ladezeit irrelevant, bis ein Bediener eingreift.
Die Dokumentation von SAP zur Lagerrobotik beschreibt diese Logik praxisnah: Roboter können zu Ladestationen geschickt werden, sobald ihre Batterie unter einen Schwellenwert für autonomes Laden fällt; Ladestationen können reserviert werden, und Betreiber können Roboterzustände sowie Ausnahmefälle überwachen. Zebra beschreibt intelligentes Laden für Flotten autonomer mobiler Roboter als Planungsproblem, das Verfügbarkeit, Zeitpläne, Batteriestatus und Batteriezustand berücksichtigt. Diese Systeme sind auf Roboter mit Rädern ausgelegt, doch die betriebliche Lehre lässt sich auf Humanoide übertragen. Das Energiesystem muss als Teil der Flotte verwaltet werden und darf nicht als Privatsache jeder einzelnen Maschine gelten.
Humanoide bringen zusätzliche Schwierigkeiten mit sich. Ein großer Zweibeiner muss sich einer Ladestation mit mehr beweglichen Gelenken, einem weniger fehlertoleranten Gleichgewichtsproblem und einem Körper nähern, der den Zugang zu Steckverbindern oder Kontaktflächen versperren kann. Sein Spitzenleistungsbedarf kann sich beim Heben und Gehen stark verändern. Ein Batteriemanagementsystem muss deshalb Temperatur, Spannung, Stromstärke, Zellenausgleich und das kontrollierte Abschaltverhalten überwachen, während der Roboter weiterhin stabil bleiben und sich in der Nähe von Menschen sicher verhalten soll.
In den technischen Unterlagen von Renesas zum Batteriemanagement humanoider Roboter werden Zellüberwachung und -ausgleich, Lade- und Entladeschutz, Messung von Packspannung und Stromstärke, Kommunikation, Hilfsstromversorgung und aktive Kühlung als Bestandteile des Systems aufgeführt. Das sind keine bloßen Schmuckdaten. Diese Mechanismen entscheiden darüber, ob sich ein Schnellladevorgang wiederholen lässt, ob eine Batterie ohne übermäßige Degradation eingesetzt werden kann und ob der Roboter bei einem Fehler die Kontrolle behält.
Das Zehn-zu-eins-Verhältnis verändert den Business Case, löst ihn aber nicht
Nehmen wir an, die veröffentlichten Zahlen gelten für einen klar definierten Arbeitszyklus im Lager. Ein einzelner Digit 5 könnte theoretisch 90 Minuten arbeiten, neun Minuten laden und anschließend wieder an die Arbeit gehen. Über einen Zeitraum von 24 Stunden wären damit nach Agilitys Darstellung mehr als 20 Stunden produktive Verfügbarkeit möglich.
Das unterscheidet sich deutlich von einem System, das nach jeweils zwei Arbeitsstunden eine Stunde laden muss. Beim älteren Verhältnis muss ein Kunde Ladepausen mit Ersatzgeräten, einem menschlichen Bediener oder der Akzeptanz überbrücken, dass der Roboter große Teile des Tages nicht verfügbar ist. Beim neuen Verhältnis könnte eine Anlage möglicherweise weniger Roboter für eine Aufgabe einplanen und stattdessen kurze, geplante Stopps nutzen.
Die Rechnung entspricht nicht der tatsächlichen Betriebszeit. Zur produktiven Verfügbarkeit gehören die Fahrt zur Ladestation, das Andocken, Software-Handshakes, Sicherheitsprüfungen, die Neuzuweisung von Aufgaben und die Zeit, die zur Behebung fehlgeschlagener Versuche nötig ist. Auch geplante Wartung und die Möglichkeit, dass der Roboter anhalten muss, bevor die theoretische Mindestladung erreicht ist, zählen dazu. Ein Flottenmanager kann eine größere Sicherheitsmarge einplanen, weil ein Roboter, der am anderen Ende einer Anlage auf null fällt, schwerer zu bergen ist als ein mobiler Roboter, der einfach zu einer Ladestation rollt.
Die Batterielebensdauer ist ein weiterer ungeklärter Kostenfaktor. Schnellladen kann Ausfallzeiten verkürzen, gleichzeitig aber die Anforderungen an Zellen, Kühlung, Steckverbinder und Leistungselektronik erhöhen. Nyobolt stellt seine Technologie als für Hochleistungs- und ultraschnelles Laden entwickelt dar, doch die öffentliche Ankündigung enthält keine vollständige Kurve zur Zyklenlebensdauer des Digit 5 unter genau dem von Agility beschriebenen Arbeitsprofil. Ein Käufer muss wissen, wie sich die Batterie nach Hunderten oder Tausenden von Zyklen verhält, wie viel Kapazität am Ende der Garantiezeit übrig bleibt und ob ein Austauschpack ein routinemäßiger Serviceposten oder eine größere Reparatur ist.
Das Kostenmodell muss außerdem die Infrastruktur einbeziehen. Ein Standort, der mehrere humanoide Roboter einsetzt, benötigt möglicherweise spezielle Ladeplätze, elektrische Aufrüstung, Brand- und Wärmem Überwachung, Ersatzpacks, Servicezugang und eine Steuerungsebene, die die Roboter mit Lagerverwaltungs- und Flottensystemen verbindet. Ein schnellerer Ladevorgang kann die Zahl der benötigten Roboter verringern, doch ein Hochleistungsladegerät kann Kosten und Komplexität der Anlage erhöhen. Der richtige Vergleich lautet nicht Batteriepreis gegen Arbeitskosten. Entscheidend sind die Gesamtbetriebskosten im Verhältnis zum Wert der Aufgaben, die zuverlässig erledigt werden.
Eine nützliche Unterscheidung: Energieverfügbarkeit versus Aufgabenfähigkeit
Die neue Batteriegeschichte kann attraktiv sein, weil sie einen klaren Engpass adressiert. Sie sollte jedoch nicht mit einem Durchbruch bei der Manipulationsfähigkeit verwechselt werden. Mehr verfügbare Energie macht einen Roboter nicht automatisch besser darin, einen unbekannten Gegenstand zu greifen, eine heruntergefallene Kiste zu bergen, einen sich verändernden Arbeitsplatz zu verstehen oder sicher neben einem Menschen zu arbeiten.
Agilitys Ankündigung zu Digit 5 besagt, dass der Roboter für kooperativ sichere Arbeit in großem Maßstab und in unmittelbarer Nähe von Menschen entwickelt wurde. Das Produktmaterial beschreibt außerdem Verbesserungen, die auf drei Jahren Arbeit mit Digit 4 in Produktionsumgebungen beruhen. Diese Aussagen deuten auf ein Systemengineering rund um den Roboter hin, nicht nur auf einen neuen Akku. Käufer benötigen dennoch Nachweise auf Aufgabenebene: Erfolgsquote je Aufgabe, Interventionsrate, durchschnittliche Wiederherstellungszeit, Nutzlast bei wiederholtem Betrieb, Leistung über mehrere Schichten hinweg und die Bedingungen, unter denen der Roboter ferngesteuert werden muss.
Schnelles Laden kann die Wirtschaftlichkeit eines Roboters verbessern, der eine eng umrissene Aufgabe bereits zuverlässig ausführt. Einen Arbeitsablauf, dessen Wahrnehmung, Greifen, Navigation oder Umgang mit Ausnahmen unzuverlässig ist, kann es nicht retten. In manchen Anlagen ist die Energiebegrenzung möglicherweise überhaupt nicht der entscheidende Engpass. Wenn Beschäftigte alle paar Minuten den Weg freimachen, den Roboter zurücksetzen oder eine fehlerhafte Ablage korrigieren müssen, lässt ein schnelleres Ladegerät den größten Kostenfaktor unangetastet.
Deshalb sollte der aussagekräftigste Kundentest zwei getrennte Zahlensätze ausweisen. Der erste würde Energie und Ausrüstung beschreiben: Arbeitsminuten, Lademinuten, Auslastung des Ladegeräts, Batterietemperatur, Energieverbrauch je Aufgabe, Batterieverschleiß und fehlgeschlagene Andockvorgänge. Der zweite würde den Betrieb abbilden: abgeschlossene Einheiten, menschliche Eingriffe, mittlere Wiederherstellungszeit, Sicherheitsstopps, Aufgabenerfolg und Durchsatz am Übergabepunkt. Werden diese Zahlen zu einem einzigen Verfügbarkeitsprozentsatz zusammengeführt, verschwinden die Zielkonflikte, die ein Käufer sehen muss.
Gelegenheitsladen ist das eigentliche Ziel
Die stärkste Auslegung der Partnerschaft mit Nyobolt ist, dass Agility Digit 5 für Gelegenheitsladen nutzen will, statt eine lange Ladepause abzuwarten. Industrielle mobile Roboter verwenden dieses Prinzip bereits. Ein Roboter kann während einer natürlichen Pause, an einem Bereitstellungspunkt oder zwischen Aufträgen Energie aufnehmen und anschließend in den Arbeitsablauf zurückkehren, bevor der Ladezustand zum Engpass wird.
Bei einem humanoiden Roboter muss das Gelegenheitsladen auf die Form und das Verhalten der Maschine abgestimmt sein. Der Roboter braucht einen sicheren Standplatz, eine wiederholbare Andockbewegung, ausreichend Abstand zu Menschen und anderen Fahrzeugen sowie eine Möglichkeit, den Anfahrvorgang abzubrechen, wenn der Weg blockiert ist. Die Station muss wiederholte Verbindungen und Trennvorgänge verkraften. Die Software muss berücksichtigen, dass ein Roboter mit teilweise geladener Batterie bei einem nahegelegenen Auftrag wertvoller sein kann als bei einem entfernten.
Die Platzierung der Ladepunkte wird damit zu einer Layoutentscheidung. Ein einzelnes Ladegerät am Rand eines großen Lagers kann im Labor hervorragende Werte liefern und im Betrieb schlechte Ergebnisse, weil der Roboter zu viel Zeit für den Weg dorthin benötigt. Mehrere kleinere Lademöglichkeiten können Wege und Warteschlangen verkürzen, erhöhen aber die Infrastruktur- und Wartungskosten. Bei einer guten Einführung werden die Auslastung der Ladegeräte und die Fahrzeit der Roboter zum Ladepunkt ebenso sorgfältig gemessen wie die Ladegeschwindigkeit.
Das Planungsproblem wird interessanter, wenn die Flotte wächst. Kann ein Roboter 90 Minuten arbeiten und in neun Minuten laden, erzeugt eine Gruppe von Robotern alle 99 Minuten einen synchronisierten Bedarf, sofern der Planer ihre Zyklen nicht bewusst versetzt. Ein intelligentes System weist Aufgaben mit unterschiedlichen Energieprofilen zu, reserviert Kapazität für dringende Aufträge und verhindert, dass mehrere Roboter gleichzeitig dieselbe Station anfahren. Auftragssystem und Flottenmanager der Roboter müssen genügend Zustandsdaten teilen, um solche Entscheidungen zu treffen.
Die Forschung zur batteriebewussten Planung autonomer mobiler Roboter kommt aus einer anderen Richtung zum gleichen Schluss: Aufgabenvergabe und Ladeentscheidungen sollten gemeinsam optimiert werden, unter Berücksichtigung des Zugangs zu Ladegeräten und des Batterieverschleißes. Die Mathematik unterscheidet sich von Standort zu Standort, doch das betriebliche Prinzip ist einfach. Ein Roboter sollte nicht allein deshalb für eine Aufgabe eingeteilt werden, weil er physisch am nächsten ist. Seine verbleibende Energie, die Warteschlange am Ladegerät, die nächste Aufgabe und die Kosten eines erzwungenen Stopps spielen ebenfalls eine Rolle.
Was die Ankündigung belegt – und was nicht
Die öffentlich verfügbaren Informationen stützen mehrere nüchterne Schlussfolgerungen.
Erstens hat Agility erkannt, dass Batterieausfälle bei einem industriellen humanoiden Roboter ein wichtiges Produktproblem darstellen, und einen namentlich genannten Technologiepartner für dessen Lösung ausgewählt. Zweitens würden die behauptete Laufzeit von 90 Minuten und die Ladezeit von neun Minuten eine deutliche Verbesserung gegenüber dem von Agility für den Digit 4 genannten Verhältnis darstellen. Drittens zielt die Verbesserung auf die Wirtschaftlichkeit des Einsatzes: Ein Roboter, der weniger Zeit abgestellt verbringt, kann einem größeren Anteil des Betriebszeitfensters einer Anlage zugewiesen werden.
Die Ankündigung belegt nicht, dass jeder Digit 5 in jedem Lager 20 Stunden lang arbeiten wird. Sie nennt weder die genaue Arbeitslast hinter der Angabe von 90 Minuten noch die Ladeleistung, Masse und Kapazität des Akkupacks, die Zahl der von einem Kunden benötigten parallelen Ladegeräte oder die erwartete Zyklenlebensdauer. Eine unabhängige Validierung von Durchsatz, Sicherheit oder Gesamtkosten liegt ebenfalls nicht vor. Außerdem heißt es nicht, dass Kunden den Digit 5 heute zu denselben Bedingungen wie einen herkömmlichen Lagerroboter kaufen können.
Diese Unterscheidung ist wichtig, weil bei Robotikstarts häufig Produktspezifikationen, Demonstrationen, Kundenverpflichtungen und Zukunftspläne vermischt werden. Eine Spezifikation kann real sein und sich dennoch für eine bestimmte Anlage nicht eignen. Ein Kundenauftrag kann Nachfrage zeigen, ohne zu beweisen, dass das System die Serviceziele im Produktionseinsatz erfüllt. Ein Roboter kann eine Aufgabe in einem Video erledigen und in einem laufenden Betrieb trotzdem häufig menschliche Unterstützung benötigen.
Wer die Ankündigung bewertet, sollte nach den fehlenden Nachweisen fragen – sie sind wertvoller als ein noch dramatischerer Slogan zur Ausdauer. Fragen Sie nach der Definition des Arbeitszyklus. Umfasst die Angabe von 90 Minuten Gehen, Manipulation und Sicherheitsstopps? Wie viele aufeinanderfolgende Schnellladezyklen wurden getestet? Wie hoch ist der Akkustand am Ende einer normalen Schicht und nach einem vollständigen Wartungsintervall? Was passiert, wenn eine Person, eine Palette oder ein anderer Roboter den Weg zur Ladestation versperrt? Wer kümmert sich um eine fehlgeschlagene Andockung, und wie lange dauert die Wiederherstellung?
Wer zuerst profitiert
Die naheliegendsten frühen Kunden sind Anlagen mit vorhersehbaren Innenwegen, wiederholbaren Materialtransportaufgaben und einem ausreichenden Betriebsvolumen, um die nötige Flotteninfrastruktur zu rechtfertigen. Ein Lager oder eine Fabrik, die bereits über digitale Arbeitsaufträge, kartierte Fahrwege, kontrollierten Zugang und ein für Automatisierung zuständiges Team verfügt, ist für Zwischenladen besser aufgestellt als ein kleiner Standort mit unregelmäßigem Betrieb.
Unternehmen mit verlängerten Betriebszeiten könnten am stärksten von einem hohen Verhältnis zwischen Arbeits- und Ladezeit profitieren. Sie können den Energiebedarf über den Tag verteilen und den Roboter in Zeiträumen einsetzen, in denen ein menschenähnlicher Körper Zugang zu vorhandenen Arbeitsplätzen bietet. Eine Fabrik, in der eine Maschine Behälter handhaben, Materialien bewegen oder eine wiederholte Beladeaufgabe ausführen soll, könnte kürzere Ladeunterbrechungen schätzen, selbst wenn der Roboter spezialisiert bleibt.
Der am wenigsten naheliegende erste Kunde ist ein Privathaushalt. Dort gibt es vielfältigere Gegenstände, weniger kontrollierten Verkehr, weniger Gründe für die Installation einer leistungsstarken Ladestation und eine deutlich höhere Toleranzproblematik bei einem Roboter, der Unterstützung benötigt. Die Verbesserung beim Akku könnte Haushaltsrobotern irgendwann helfen, doch die aktuelle Ankündigung ist auf den industriellen Einsatz ausgerichtet, bei dem der Betreiber Raum, Zeitpläne und Ausnahmen steuern kann.
Auch kleine Unternehmen könnten Schwierigkeiten haben, den Vorteil auszuschöpfen. Schnellladen ist nur dann nützlich, wenn genügend Arbeit vorhanden ist, um den Roboter auszulasten, und wenn ausreichend betriebliche Disziplin für seine Integration besteht. Wer einen humanoiden Roboter für wenige Aufgaben pro Tag kauft, könnte für ein anspruchsvolles Akku- und Ladesystem bezahlen, ohne die Kapazität zu nutzen, die das Geschäftsmodell attraktiv macht.
Der Praxistest ist eine Schicht, keine Ladedemonstration
Die Akku-Partnerschaft des Digit 5 ist eine bedeutende Produktentscheidung, weil sie eine Einschränkung adressiert, die bei jedem physischen Einsatz auftritt: Energie muss verfügbar sein, wenn die Arbeit eingeplant ist. Ein Verhältnis von zehn zu eins zwischen Arbeits- und Ladezeit könnte – sofern es unter einem transparenten und wiederholbaren Arbeitszyklus nachgewiesen wird – die Integration eines humanoiden Roboters in einen bestehenden Produktionsrhythmus erleichtern.
Die schwierigere Prüfung besteht darin, ob der Roboter diese Energie ohne eine danebenstehende Person in erledigte Arbeit umsetzen kann. Dafür braucht es Nachweise aus vollständigen Schichten und vollständigen Arbeitsabläufen. Entscheidend werden Aufgabenerfolg, Eingriffe, Wiederherstellungszeit, Auslastung der Ladegeräte, Akkuzustand und die Kosten sein, das System verfügbar zu halten – nicht nur die auf einem Ladebildschirm angezeigte Zeit.
Für den Moment ist die Ankündigung am besten als Infrastrukturwette zu verstehen. Agility versucht, den Akku eines Humanoiden eher wie eine Planungsressource und weniger wie ein tägliches Abschaltereignis funktionieren zu lassen. Wenn Ladesystem, Flottensoftware, Sicherheitskontrollen und Aufgabenleistung gemeinsam ausreifen, könnte diese Verbesserung wichtiger sein als eine weitere beeindruckende Demonstration. Wenn nicht, bringt eine Ladezeit von neun Minuten lediglich einen unzuverlässigen Roboter schneller zurück auf die Fläche.
Related articles
Agilitys Oktober-Kurswechsel: Warum humanoide Roboter jetzt eine Sicherheitsarchitektur um die Maschine brauchen
Zwei Meldungen von Agility führen zu derselben praktischen Frage: Humanoide Roboter werden sich im Einsatz nicht allein durch gelernte Fähigkeiten bewähren, sondern durch externe Kontrollen, klare Betriebsregeln und nachvollziehbare Verantwortung.
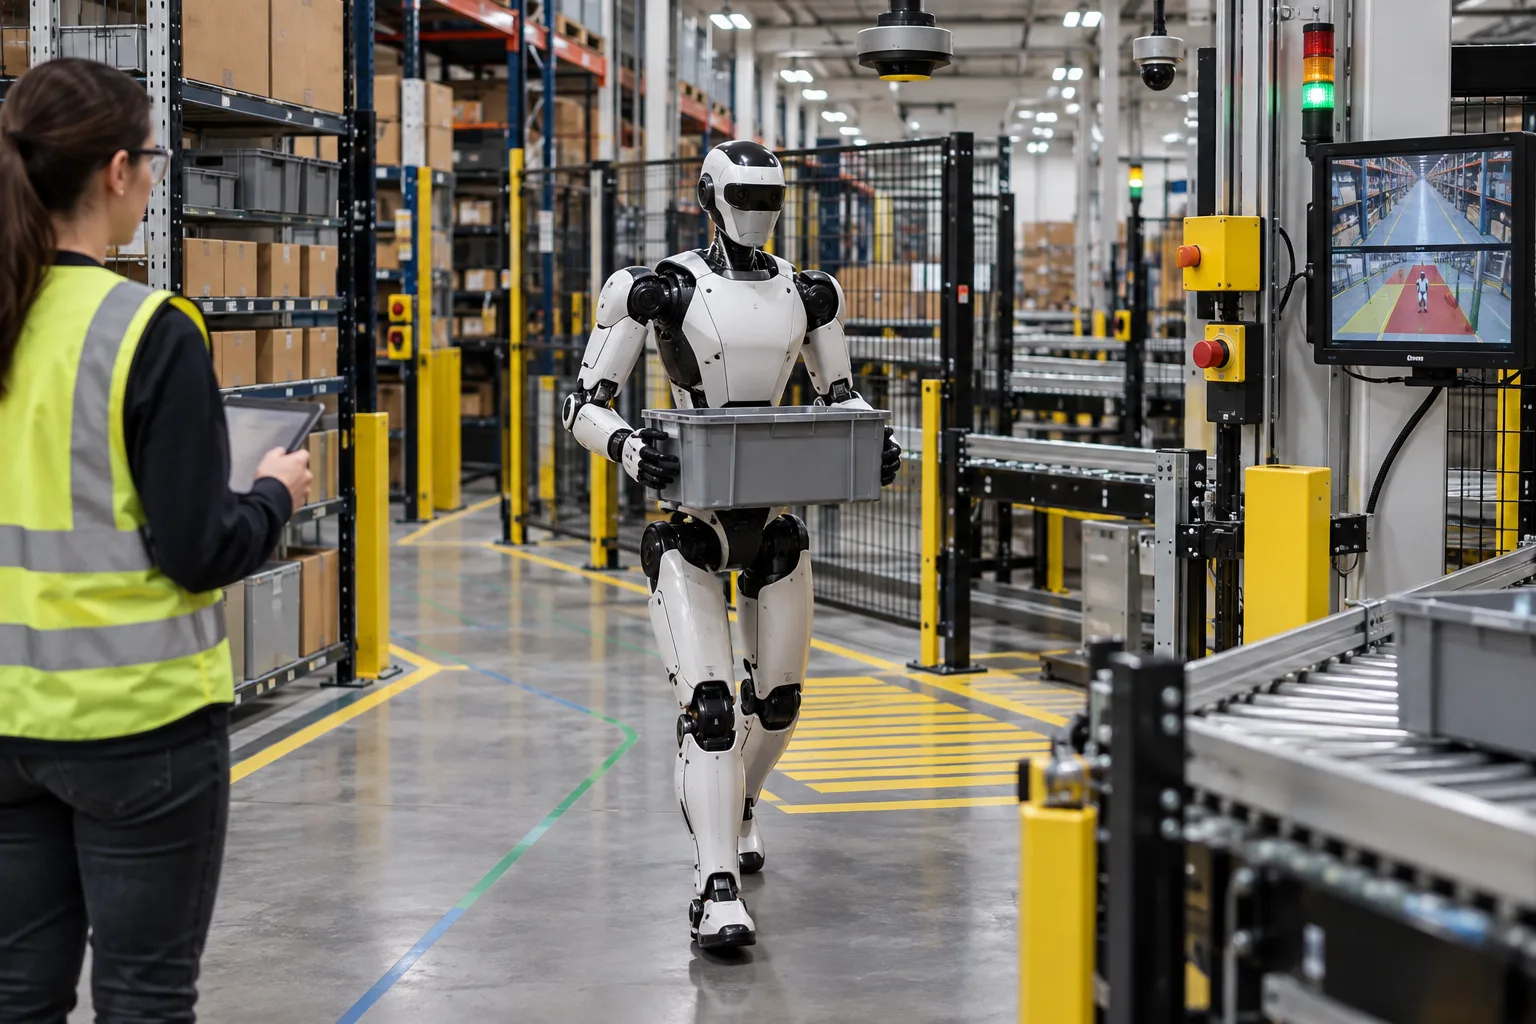
Die Digit-Demo auf der IROS 2026 zeigt: Der nächste Humanoidentest heißt messbare Zuverlässigkeit
Ein Erstversuch mit Agilitys Digit v4 ist ein relevantes Forschungssignal, aber kein Beleg für autonome Lagerarbeit. Entscheidend sind Wiederholbarkeit, sichere Fehlerbehebung, Eingriffsquote und Kosten im laufenden Betrieb.
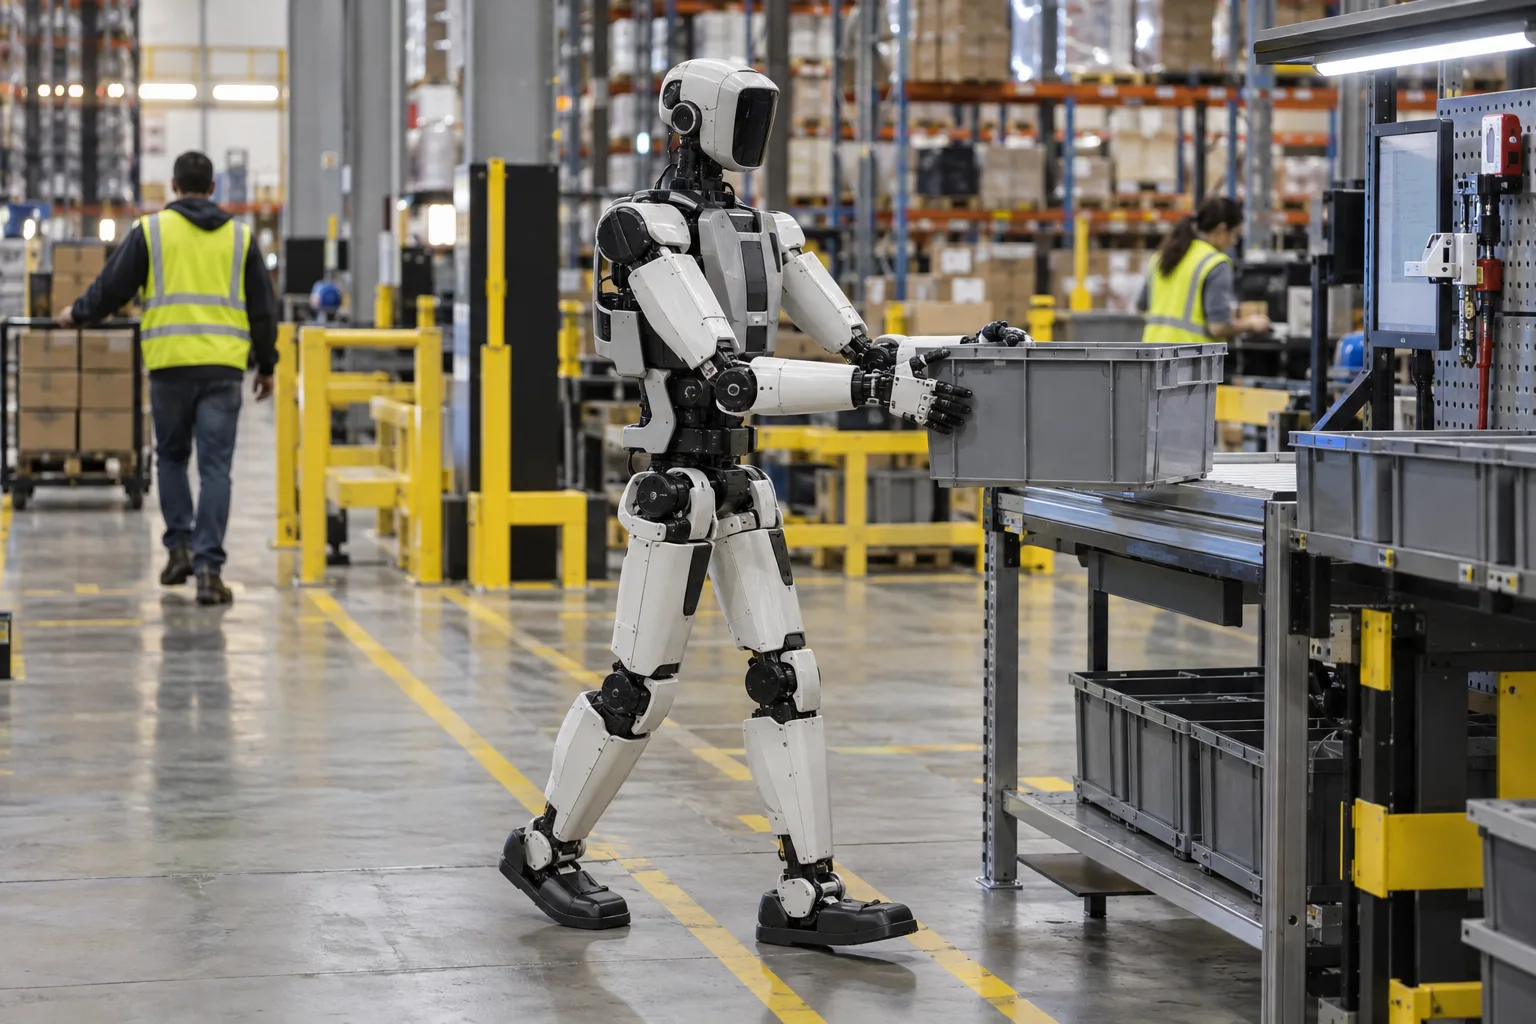
Atlas’ neue Hand macht humanoide Robotik zu einer Produktfrage für Fabriken
Boston Dynamics’ neue Vierfinger-Hand für Atlas richtet den Blick auf Werkzeuge, Schichten, Reparaturen und Sicherheitsprüfungen. Genau daran zeigt sich, wohin sich humanoide Roboter in der Industrie tatsächlich bewegen.
Agility’s October Pivot: Why Humanoid Robots Now Need a Safety Architecture Around the Machine
Agility’s new defense-policy role and its expanded safety partnership with FORT Robotics point to the same practical lesson: humanoid deployment will depend as much on external controls, operating procedures, and accountability as on the robot’s learned skills.
Comments
Sign in to comment.
No comments yet.