رهان أغيليتي على بطارية Digit 5 يحوّل وقت الشحن إلى مشكلة جدولة في المستودعات
تقول أغيليتي إن Digit 5 يستطيع العمل 90 دقيقة وإعادة الشحن خلال تسع دقائق. الاختبار الحقيقي ليس نسبة العمل إلى الشحن المعلنة، بل قدرة الشحن السريع وبرمجيات الأسطول وضوابط السلامة وعمر البطارية على ضمان إنتاجية مستقرة في المستودع.
لا تكون فائدة الروبوت humanoid في المستودع أكبر من عدد الدقائق التي يستطيع خلالها أداء العمل. وقد جعل إعلان Agility Robotics الأخير عن Digit 5 هذه الحقيقة التشغيلية واضحة على نحو لافت: إذ تقول الشركة إن نظام بطاريات جديداً توفره Nyobolt يمكنه تشغيل الروبوت 90 دقيقة وإعادة شحنه خلال تسع دقائق، ما ينقل الروبوت من نسبة عمل إلى شحن تقارب اثنين إلى واحد في Digit 4 إلى نسبة معلنة تبلغ عشرة إلى واحد في Digit 5.
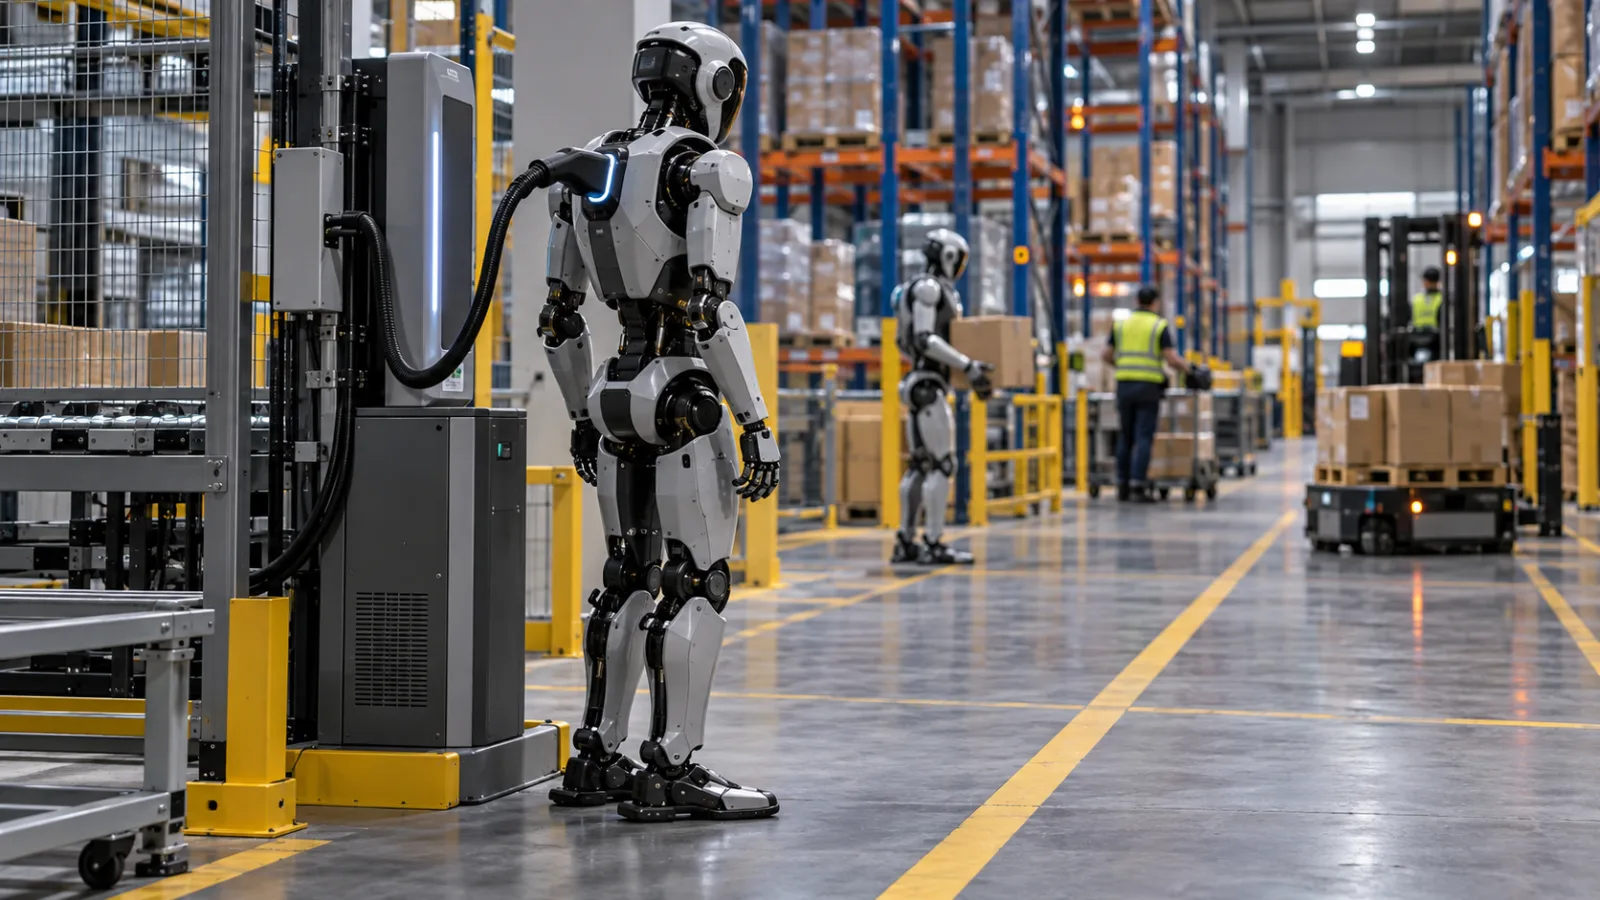
لا يعني ذلك وعداً بأن الروبوت humanoid يستطيع استبدال عامل مستودع طوال وردية كاملة من دون إشراف. إنها مقولة أكثر تحديداً. تحاول Agility أن تجعل وقت تعطل البطارية منسجماً مع إيقاع المنشأة، بحيث يغادر الروبوت مهمة، ويشحن ما يكفي، ثم يعود قبل أن يتحول التوقف إلى مشكلة على مستوى خط العمل. لذلك لا يكمن السؤال المهم في ما إذا كانت تسع دقائق تبدو سريعة. السؤال هو ما إذا كان سير عمل الشحن كاملاً، وجدولة الأسطول، وضوابط الحرارة في البطارية، وخطة الصيانة، قادرة على تحويل هذا الرقم إلى إنتاجية يمكن الاعتماد عليها.
الإعلان يتناول الوقت داخل سير العمل
أعلنت Nyobolt وAgility عن الشراكة في 15 أكتوبر 2026. ويقول بيانهما إن Digit 5 سيستخدم نظام بطاريات سريع إعادة الشحن يوفر 90 دقيقة من التشغيل وتسع دقائق من الشحن، ما يتيح أكثر من 20 ساعة من العمل خلال يوم مدته 24 ساعة وفق افتراضات التشغيل التي تحددها الشركة. ويذكر البيان نفسه أن نسبة Digit 4 السابقة كانت ساعتين من التشغيل مقابل ساعة واحدة من الشحن.
ينبغي قراءة هذه الأرقام باعتبارها ادعاءات تشغيلية، لا تصنيفاً عالمياً لمدة التحمل. فمدة التشغيل تعتمد على المهمة، والحمولة، ومسافة المشي، وسطح الأرضية، ودرجة الحرارة، وحالة البطارية، ومقدار الوقت الذي يقضيه الروبوت واقفاً أو في عمليات المناولة. وسيستهلك روبوت ينقل صناديق عبر ممر متوقع الطاقة بطريقة مختلفة عن روبوت يرفع الأشياء ويمد ذراعيه ويحافظ على توازنه ويتعافى مراراً من الانقطاعات. ولا ينشر البيان بروتوكولاً كاملاً لاختبار دورة العمل، أو سعة البطارية بالكيلوواط-ساعة، أو قدرة الشاحن، أو نتيجة توافر على مستوى الأسطول.
ومع ذلك، فإن التغير في النسبة مهم. فنسبة اثنين إلى واحد تعني أن روبوتاً يعمل ساعتين ثم يحتاج إلى ساعة من الشحن يخسر حصة كبيرة من نافذة تشغيل طويلة، ما لم يشتر العميل روبوتات أو بطاريات احتياطية. أما نسبة عشرة إلى واحد فتجعل الشحنات القصيرة أثناء فترات العمل أكثر قابلية للتطبيق. ويمكن وضع توقف مدته تسع دقائق بين مهمتين، أو أثناء تسليم الوردية، أو في وقت تنتظر فيه منطقة عمل وصول المواد الواردة. المكسب ليس طاقة إضافية فحسب، بل خيارات أكثر للجدولة.
تقول Agility إن Digit 5 مخصص للتصنيع والتخزين والخدمات اللوجستية. ويصف إعلان منفصل للمنتج الروبوت بأنه الجيل التالي من منصة سجلت أكثر من 65,000 ساعة تشغيل ونشرت تجارياً، كما يقول إن الشركة تلقت طلبات متعددة السنوات تتجاوز قيمتها 300 مليون دولار، إلى جانب قائمة متنامية من العملاء المحتملين. هذه أرقام أبلغت عنها الشركة. وهي تشير إلى اهتمام تجاري، لكنها لا تثبت وحدها أن نظام البطارية الجديد وصل إلى مستوى النضج نفسه في عمليات العملاء.
لماذا يمثل الشحن مشكلة في الروبوتات، لا في البطارية وحدها
لا يقيس المستودع الروبوت وفق مدة بقاء بطاريته فقط. بل يقيس المهام المكتملة، والممرات المسدودة، وعمليات التسليم الفائتة، والحالات الاستثنائية، ووقت التعافي، وعدد الأشخاص اللازمين لإبقاء النظام متحركاً. والشحن جزء من هذه الحلقة الأكبر.
التسلسل المعتاد أكثر تعقيداً من مجرد انتقال الروبوت إلى الشاحن. إذ يجب على نظام إدارة الأسطول أن يقرر متى يوقف المهمة، ويحجز نقطة شحن، ويوجه الروبوت حول الأشخاص والآلات الأخرى، ويضبط محاذاته بدقة، ويدير الاتصال الكهربائي، ويتحقق من بدء الشحن، ثم يحرره عندما تصبح البطارية جاهزة. وإذا وصل عدة روبوتات إلى الحد الأدنى لمستوى الشحن في الوقت نفسه، فقد تتحول مدة الشحن البالغة تسع دقائق إلى طابور. وإذا فشل روبوت في الالتحام بالشاحن، تصبح مدة الشحن الاسمية بلا أهمية إلى أن يتدخل مشغل.
تصف وثائق SAP الخاصة بروبوتات المستودعات هذا المنطق بعبارات عملية: يمكن إرسال الروبوتات إلى نقاط الشحن عندما تنخفض بطارياتها عن عتبة الشحن الذاتي، كما يمكن حجز نقاط الشحن ومراقبة حالات الروبوتات والاستثناءات. وتصف Zebra الشحن الذكي لأساطيل الروبوتات المتنقلة ذاتية التشغيل بأنه مشكلة جدولة تراعي توافر الروبوتات ومواعيدها وحالة البطارية وصحتها. صُممت هذه الأنظمة للروبوتات ذات العجلات، لكن الدرس التشغيلي ينطبق أيضاً على الروبوتات الشبيهة بالبشر. يجب إدارة منظومة الطاقة باعتبارها جزءاً من الأسطول، لا شأناً خاصاً بكل آلة.
تضيف الروبوتات الشبيهة بالبشر تعقيدات أخرى. فالروبوت ثنائي الساقين والطويل القامة يحتاج إلى الاقتراب من محطة الإرساء بمفاصل متحركة أكثر، مع مشكلة توازن أقل تسامحاً، وجسم قد يحجب الوصول إلى الموصلات أو وسادات الشحن. وقد يتغير طلبه على القدرة القصوى بصورة حادة أثناء الرفع والمشي. لذلك ينبغي لنظام إدارة البطارية مراقبة الحرارة والجهد والتيار وتوازن الخلايا وسلوك الإيقاف المنضبط، بينما يُتوقع من الروبوت في الوقت نفسه أن يحافظ على استقراره وسلامته حول الأشخاص.
تدرج المواد التقنية التي نشرتها Renesas حول إدارة بطاريات الروبوتات الشبيهة بالبشر مراقبة الخلايا وموازنتها، وحماية الشحن والتفريغ، واستشعار جهد الحزمة والتيار، والاتصالات، والطاقة المساعدة، والتبريد النشط بوصفها أجزاءً من المنظومة. هذه ليست مواصفات تجميلية؛ فهي الآليات التي تحدد ما إذا كان الشحن السريع قابلاً للتكرار، وما إذا كان بالإمكان استخدام البطارية من دون تدهور مفرط، وما إذا كان الروبوت يستطيع التعامل مع عطل من دون فقدان السيطرة.
نسبة العشرة إلى واحد تغيّر جدوى الأعمال، لكنها لا تحل المشكلة
لنفترض أن الأرقام المنشورة تصمد ضمن دورة عمل محددة في المستودع. عندها يمكن لـ Digit 5 واحد، نظرياً، أن يعمل 90 دقيقة، ويشحن تسع دقائق، ثم يعود إلى العمل. وعلى مدى 24 ساعة، يتيح ذلك أكثر من 20 ساعة من التوافر الإنتاجي وفق صياغة Agility.
وهذا يختلف بوضوح عن نظام يحتاج إلى ساعة من الشحن بعد كل ساعتين من العمل. مع النسبة الأقدم، يتعين على العميل سد فجوات الشحن بوحدات احتياطية أو عامل بشري، أو تقبّل أن الروبوت لن يكون متاحاً خلال أجزاء كبيرة من اليوم. أما مع النسبة الأحدث، فقد تتمكن المنشأة من تخصيص عدد أقل من الروبوتات للمهمة مع استخدام توقفات قصيرة ومخططة.
لكن الحسابات ليست هي نفسها وقت التشغيل الفعلي. فالتوافر الإنتاجي يشمل الانتقال إلى الشاحن، والإرساء، ومصافحات البرامج، وفحوص السلامة، وإعادة إسناد المهام، والوقت اللازم للتعافي من المحاولات الفاشلة. كما يشمل الصيانة المخططة واحتمال اضطرار الروبوت إلى التوقف قبل بلوغ الحد الأدنى النظري. وقد يحتفظ مدير الأسطول بهامش أمان أكبر، لأن استعادة روبوت يصل إلى الصفر عند الطرف البعيد من المنشأة أصعب من استعادة روبوت متنقل يكتفي بالتدحرج إلى محطة إرساء.
وعمر البطارية تكلفة أخرى لم تُحسم بعد. فقد يقلل الشحن السريع من وقت التوقف، لكنه يزيد في الوقت نفسه المتطلبات المفروضة على الخلايا والتبريد والموصلات وإلكترونيات القدرة. وتعرض Nyobolt تقنيتها على أنها مصممة للشحن عالي القدرة وفائق السرعة، لكن الإعلان العام لا يقدم منحنى كاملاً لعمر الدورات الخاصة بـ Digit 5 ضمن عبء العمل الدقيق الذي تصفه Agility. ويحتاج المشتري إلى معرفة سلوك البطارية بعد مئات أو آلاف الدورات، ومقدار السعة المتبقية في نهاية فترة الضمان، وما إذا كانت حزمة الاستبدال عنصراً روتينياً في الخدمة أم إصلاحاً كبيراً.
ويجب أن يتضمن نموذج التكلفة البنية التحتية أيضاً. فقد يحتاج الموقع الذي ينشر عدة روبوتات شبيهة بالبشر إلى مواقع شحن مخصصة، وترقيات كهربائية، ومراقبة للحرائق والحرارة، وحزم احتياطية، وإمكانية وصول للصيانة، وطبقة تحكم تصل الروبوتات بأنظمة إدارة المستودع والأسطول. يمكن للشحن الأسرع أن يقلل عدد الروبوتات المطلوبة، لكن الشاحن عالي القدرة قد يرفع تكلفة المنشأة وتعقيدها. والمقارنة الصحيحة ليست بين سعر البطارية وسعر العمالة، بل بين التكلفة الإجمالية للملكية وقيمة المهام التي تُنجز بصورة موثوقة.
تمييز مفيد: توافر الطاقة مقابل القدرة على تنفيذ المهام
قد تبدو قصة البطارية الجديدة جذابة لأنها تعالج عنق زجاجة واضحاً، لكن لا ينبغي الخلط بينها وبين تحقيق اختراق في قدرات المناولة. فزيادة الطاقة المتاحة لا تجعل الروبوت أفضل في التقاط جسم غير مألوف، أو التعامل مع حاوية سقطت، أو فهم محطة عمل متغيرة، أو العمل بأمان إلى جانب شخص.
يقول إعلان Agility عن Digit 5 إن الروبوت صُمم للعمل بأمان تعاوني وعلى نطاق واسع وبالقرب من الناس. كما تصف مواده التعريفية ترقيات تستند إلى ثلاثة أعوام من عمل Digit 4 في أرضيات الإنتاج. وتشير هذه الادعاءات إلى جهد في هندسة النظام المحيط بالروبوت، لا إلى حزمة بطارية جديدة فحسب. لكن على المشتري أن يطلب أدلة على مستوى المهام: معدل النجاح لكل مهمة، ومعدل التدخل، ومتوسط زمن التعافي، والحمولة أثناء التشغيل المتكرر، والأداء عبر الورديات، والظروف التي يُضطر فيها الروبوت إلى التشغيل عن بُعد.
يمكن للشحن أن يحسّن اقتصاديات روبوت يؤدي مهمة محددة جيدًا بالفعل. لكنه لا يستطيع إنقاذ سير عمل تكون فيه الرؤية أو الإمساك أو الملاحة أو معالجة الحالات الاستثنائية غير موثوقة. وفي بعض المنشآت، قد لا يكون قيد الطاقة هو القيد الحاسم أصلًا. فإذا كان على العمال إخلاء المسار، أو إعادة ضبط الروبوت، أو تصحيح عملية وضع فاشلة كل بضع دقائق، فلن يغيّر الشاحن الأسرع أكبر بند في التكلفة.
لهذا السبب، ينبغي أن تسجل تجربة العميل الأكثر فائدة مجموعتين منفصلتين من الأرقام. تصف الأولى الطاقة والمعدات: دقائق العمل، ودقائق الشحن، ونسبة إشغال الشاحن، ودرجة حرارة البطارية، والطاقة لكل مهمة، وتدهور البطارية، وحالات الفشل في الالتحام. أما الثانية فتصف العمليات: الوحدات المكتملة، والتدخلات البشرية، ومتوسط زمن التعافي، والتوقفات المتعلقة بالسلامة، ونجاح المهمة، ومعدل التدفق عند نقطة التسليم. إن دمج هذه الأرقام في نسبة تشغيلية واحدة سيخفي المفاضلات التي يحتاج المشتري إلى رؤيتها.
الشحن الانتهازي هو الهدف الحقيقي
أقوى تفسير لشراكة Nyobolt هو أن Agility تريد أن يستخدم Digit 5 الشحن الانتهازي بدلًا من انتظار توقف طويل للبطارية. وتستخدم الروبوتات الصناعية المتنقلة هذه الفكرة بالفعل. إذ يستطيع الروبوت الحصول على الطاقة أثناء توقف طبيعي، أو في نقطة تجهيز، أو بين مهمتين، ثم العودة إلى سير العمل قبل أن تصبح حالة شحنه قيدًا.
وبالنسبة إلى روبوت شبيه بالبشر، يجب تصميم الشحن الانتهازي وفق شكل الآلة وسلوكها. يحتاج الروبوت إلى مكان آمن للوقوف، وحركة التحام قابلة للتكرار، وخلوص كافٍ للأشخاص والمركبات الأخرى، وطريقة للتراجع عن الاقتراب إذا كان المسار مسدودًا. كما يجب أن تتحمل المحطة عمليات التوصيل والفصل المتكررة. ويحتاج البرنامج إلى فهم أن الروبوت ذي البطارية المشحونة جزئيًا قد يكون أكثر قيمة في مهمة قريبة منه في مهمة بعيدة.
لذلك يصبح موضع الشحن قرارًا متعلقًا بتخطيط المنشأة. فقد يحقق شاحن واحد عند طرف مستودع كبير أرقامًا ممتازة في المختبر ونتائج تشغيلية ضعيفة، لأن الروبوت يقضي وقتًا طويلًا في الوصول إليه. وقد تقلل عدة فرص شحن أصغر من مسافات التنقل والانتظار، لكنها تزيد تكلفة البنية التحتية والصيانة. وسيقيس النشر الجيد استخدام الشاحن ومسافة تنقل الروبوت إليه، بالقدر نفسه من الدقة الذي يقيس به سرعة الشحن.
وتصبح مشكلة الجدولة أكثر إثارة للاهتمام مع نمو الأسطول. فإذا كان روبوت واحد يستطيع العمل 90 دقيقة وإعادة الشحن خلال تسع دقائق، فقد تنشئ مجموعة من الروبوتات طلبًا متزامنًا كل 99 دقيقة، ما لم يعمد المجدول إلى توزيع دوراتها زمنيًا. وسيوزع النظام الذكي مهام ذات أنماط مختلفة من استهلاك الطاقة، ويحجز سعة للمهام العاجلة، ويتجنب إرسال عدة روبوتات إلى المحطة نفسها في الوقت ذاته. ويتعين على نظام الطلبات في المنشأة ومدير أسطول الروبوتات مشاركة قدر كافٍ من الحالة لاتخاذ هذه القرارات.
توصلت الأبحاث حول الجدولة الواعية بالبطارية للروبوتات المتنقلة ذاتية التشغيل إلى النتيجة نفسها من زاوية أخرى: ينبغي تحسين إسناد المهام وقرارات الشحن معًا، مع مراعاة الوصول إلى الشاحن وتدهور البطارية. وتختلف الرياضيات من موقع إلى آخر، لكن المبدأ التشغيلي بسيط. لا ينبغي إسناد مهمة إلى روبوت لمجرد أنه الأقرب فعليًا. فطاقته المتبقية، وطابور الشحن، والمهمة التالية، وتكلفة التوقف القسري، كلها عوامل مهمة.
ما الذي يثبته الإعلان وما الذي لا يثبته
تدعم المعلومات المتاحة للعامة عدة استنتاجات محسوبة.
أولًا، حدّدت Agility فترة التوقف بسبب البطارية بوصفها مشكلة مهمة في منتج روبوتي بشريّ الشكل مخصص للقطاع الصناعي، واختارت شريكًا تقنيًا معروفًا لمعالجتها. ثانيًا، فإن زمن التشغيل المعلن، البالغ 90 دقيقة، والشحن خلال تسع دقائق، سيمثلان تحسنًا كبيرًا مقارنةً بنسبة التشغيل إلى الشحن التي تعلنها Agility عن Digit 4. ثالثًا، يستهدف هذا التحسن اقتصاديات النشر: فالروبوت الذي يقضي وقتًا أقل متوقفًا يمكن إسناد العمل إليه خلال حصة أكبر من فترة تشغيل المنشأة.
لا يثبت الإعلان أن كل روبوت Digit 5 سيعمل 20 ساعة في كل مستودع. فهو لا يكشف طبيعة المهمة الدقيقة التي استند إليها رقم الـ90 دقيقة، ولا قدرة الشحن، ولا كتلة حزمة البطارية وسعتها، ولا عدد أجهزة الشحن المتزامنة التي يحتاجها العميل، ولا العمر المتوقع لدورات البطارية. كما لا يقدم تحققًا مستقلًا من معدل الإنجاز أو السلامة أو التكلفة الإجمالية. ولا يقول أيضًا إن العميل يستطيع شراء Digit 5 اليوم بالشروط نفسها المتاحة لروبوت مستودعات تقليدي.
هذا التمييز مهم لأن إطلاقات الروبوتات تخلط كثيرًا بين مواصفات المنتج والعروض التوضيحية والتزامات العملاء والخطط المستقبلية. قد تكون المواصفة حقيقية، ومع ذلك لا تلائم منشأة بعينها. وقد يثبت طلب من عميل وجود طلب في السوق، من دون أن يثبت أن النظام حقق أهداف الخدمة المطلوبة على مستوى الإنتاج. وقد ينجز الروبوت مهمة في مقطع فيديو، بينما يظل محتاجًا إلى تدخل بشري متكرر أثناء التشغيل الفعلي.
بالنسبة إلى القراء الذين يقيّمون الإعلان، فإن الأدلة الناقصة أكثر قيمة من شعار أكثر إثارة عن مدة التشغيل. اسألوا عن تعريف دورة العمل. وهل تشمل الدقائق الـ90 المشي والمناولة والتوقفات المتعلقة بالسلامة؟ اسألوا عن عدد دورات الشحن السريع المتتالية التي خضعت للاختبار. واطلبوا معرفة حالة البطارية في نهاية الوردية المعتادة وبعد فترة خدمة كاملة. واسألوا عما يحدث عندما يصل الروبوت إلى محطة الشحن ويجد شخصًا أو منصة نقالة أو روبوتًا آخر في طريقه. ومن يتولى معالجة فشل الالتحام بالمحطة، وكم تستغرق عملية التعافي؟
من سيستفيد أولًا
العملاء الأوائل الأكثر وضوحًا هم المنشآت ذات المسارات الداخلية المتوقعة، ومهام مناولة المواد القابلة للتكرار، وحجم التشغيل الكافي لتبرير البنية التحتية للأسطول. فالمستودع أو المصنع الذي لديه أصلًا أوامر عمل رقمية، ومسارات تنقل مرسومة، ودخول مضبوط، وفريق مسؤول عن الأتمتة، يكون أقدر على استخدام الشحن الانتهازي من موقع صغير ذي أعمال غير منتظمة.
قد تستفيد الشركات التي تعمل لساعات ممتدة أكثر من ارتفاع نسبة العمل إلى الشحن. إذ يمكنها توزيع الطلب على الطاقة على مدار اليوم، واستخدام الروبوت خلال الفترات التي يتيح فيها الجسم الشبيه بالبشر الوصول إلى محطات العمل القائمة. وقد تقدر المنشأة التي تحتاج إلى آلة لمناولة الصناديق أو نقل المواد أو تنفيذ مهمة تحميل متكررة تقليل انقطاعات الشحن، حتى لو ظل الروبوت متخصصًا.
أما العميل الأول الأقل وضوحًا فهو المستخدم المنزلي. فالمنزل يضم أشياء أكثر تنوعًا، وحركة أقل ضبطًا، وأسبابًا أقل لتركيب محطة شحن عالية القدرة، كما أن مشكلة تقبل روبوت يحتاج إلى المساعدة أكثر حدة فيه. وقد يساعد تحسن البطارية روبوتات المنازل مستقبلًا، لكن الإعلان الحالي مصاغ حول النشر الصناعي، حيث يستطيع المشغّل إدارة المساحة والجداول والاستثناءات.
وقد تجد الشركات الصغيرة صعوبة أيضًا في الاستفادة من هذا التحسن. فالشحن السريع لا يكون مفيدًا إلا إذا كان هناك عمل كافٍ لإبقاء الروبوت مشغولًا، وانضباط تشغيلي كافٍ لدمجه. وقد يؤدي شراء روبوت بشريّ الشكل لتنفيذ بضع مهام يوميًا إلى دفع العميل ثمن نظام متطور للبطارية والشحن، من دون استخدام السعة التي تجعل الاقتصاديات جذابة.
الاختبار العملي هو وردية كاملة، لا عرض شحن
تُعد شراكة البطارية الخاصة بـDigit 5 قرارًا مهمًا على مستوى المنتج لأنها تستهدف قيدًا يظهر في كل عملية نشر مادية: يجب أن تكون الطاقة متاحة عندما يُجدول العمل. وقد تجعل نسبة عمل إلى شحن تبلغ عشرة إلى واحد، إذا جرى إثباتها ضمن دورة عمل شفافة وقابلة للتكرار، وضع روبوت بشريّ الشكل ضمن إيقاع إنتاج قائم أمرًا أسهل.
أما الاختبار الأصعب فهو ما إذا كان الروبوت يستطيع تحويل تلك الطاقة إلى عمل مكتمل من دون وقوف شخص إلى جواره. وهذا يتطلب أدلة من ورديات كاملة وسير عمل كامل. وستكون المقاييس الحاسمة هي نجاح المهام، والتدخلات، ووقت التعافي، واستغلال أجهزة الشحن، وصحة البطارية، وتكلفة إبقاء النظام متاحًا للعمل، لا مجرد الوقت الظاهر على شاشة الشحن.
في الوقت الحالي، من الأفضل فهم الإعلان بوصفه رهانًا على البنية التحتية. تحاول Agility جعل بطارية الروبوت البشريّ الشكل تتصرف كأنها مورد للجدولة، لا كأنها حدث إيقاف يومي. فإذا نضج نظام الشحن، وبرمجيات الأسطول، وضوابط السلامة، وأداء المهام معًا، فقد يكون لهذا التحسن أثر أكبر من عرض توضيحي آخر مثير للإعجاب. أما إذا لم يحدث ذلك، فسيجعل الشحن خلال تسع دقائق روبوتًا غير موثوق يعود إلى أرضية التشغيل بسرعة أكبر فحسب.
Related articles
NORI A3: روبوت منزلي منخفض التكلفة بين وعد المنصة وحدود الواقع
تطرح Nori روبوت NORI A3 بسعر 1,688 دولاراً وشحن مستهدف في خريف 2026، لكن أهميته الحقيقية تكمن في كونه منصة تطوير ثنائية الذراعين تحتاج إلى اختبار هادئ لا إلى وعود منزلية مبالغ فيها.
رهان أنثروبيك البالغ 100 مليون دولار على التدريب يكشف عنق الزجاجة الحقيقي للذكاء الاصطناعي المؤسسي
تعتزم أنثروبيك تدريب 10 آلاف مهندس على نشر أنظمة الذكاء الاصطناعي، في إشارة إلى مشكلة تتجنبها شركات كثيرة: شراء الوصول إلى النماذج سهل، لكن تحويله إلى سير عمل محكوم وقابل للصيانة يتطلب خبرة نادرة في التنفيذ.
فتح مترجم Mojo هو الاختبار الحقيقي بعد الإصدار 1.0
فتحت Modular مترجم Mojo وأدواته ومصادر اللغة بترخيص Apache 2.0 مع استثناءات LLVM. أزيل أكبر عائق، لكن البناء والحوكمة وحدود MAX والاستخدام الحقيقي ما زالت تحتاج اختباراً.
Fairphone (Gen. 6+): هل يصمد وعد الإصلاح حتى 2033؟
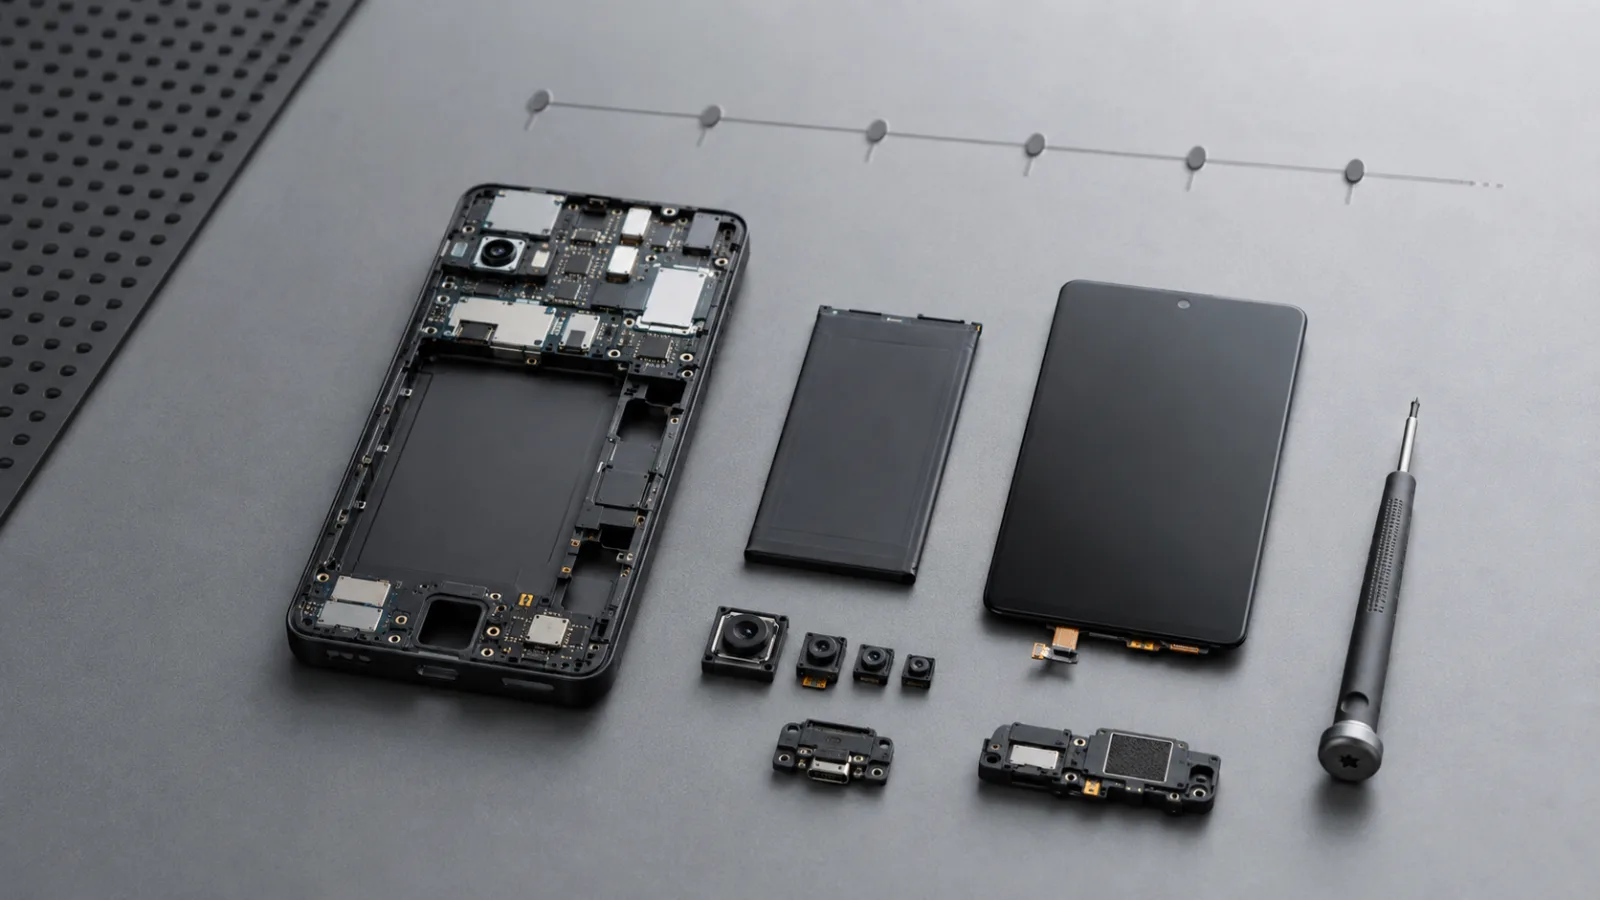
هاتف جديد يدخل السوق الأميركية ويراهن على سهولة الصيانة وطول الدعم، لكن قرار شرائه يتوقف على توافر القطع وشروط الضمان وتوافق الشبكات بقدر ما يتوقف على تصميمه القابل للفك.
Comments
Sign in to comment.
No comments yet.