El acuerdo de Qualcomm con PickNik coloca la planificación abierta del movimiento robótico en el centro de la IA física
La adquisición prevista de PickNik por parte de Qualcomm no consiste tanto en comprar un robot como en controlar una capa crítica que puede sostener a muchos de ellos. El resultado dependerá de si MoveIt obtiene aceleración de hardware sin perder la apertura que lo hizo útil.
El acuerdo de Qualcomm para adquirir la empresa de software robótico PickNik es un acontecimiento importante en una parte de la robótica que rara vez produce vídeos espectaculares: la capa de software que planifica cómo debe moverse una máquina, evitar colisiones y manipular objetos. La operación no aporta un nuevo humanoide, una flota de almacén ni un vehículo autónomo. Su objetivo es una infraestructura que puede situarse por debajo de muchos tipos distintos de robots.
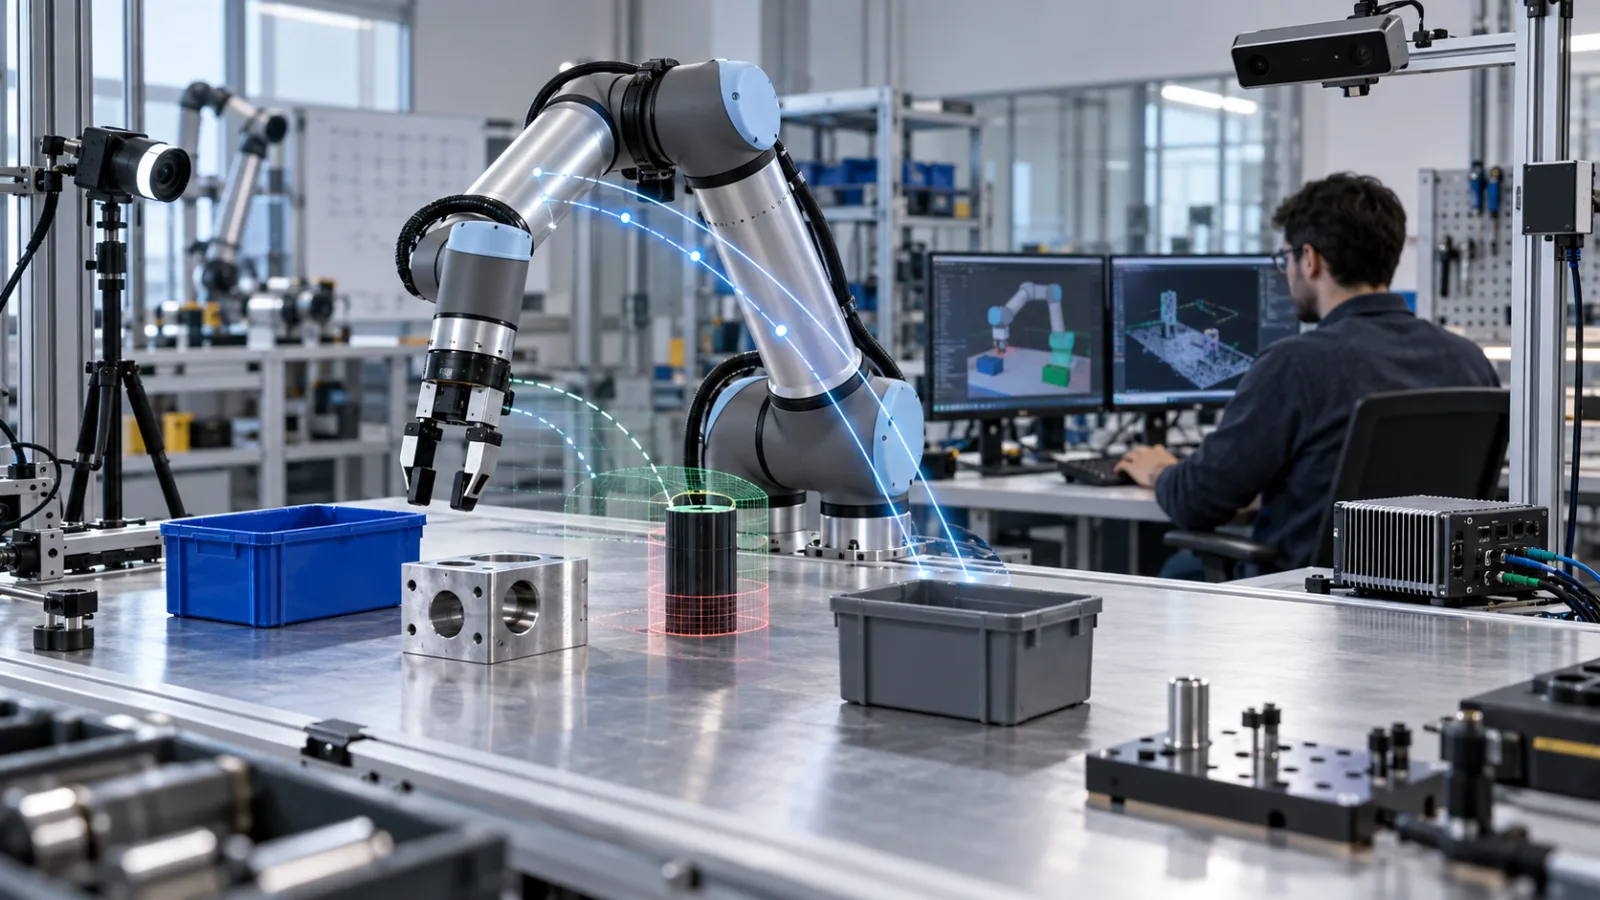
Por eso es fácil subestimar el acuerdo. Un robot puede tener motores capaces, cámaras, un modelo multimodal de gran tamaño y una demostración pulida, pero aun así no realizar una tarea útil si su planificador de movimiento no puede convertir una instrucción de alto nivel en una secuencia físicamente válida. El sistema debe comprender la geometría del robot, el mundo que lo rodea, las limitaciones de sus articulaciones y las consecuencias de mover una pinza por un espacio de trabajo atestado.
El 23 de septiembre, Qualcomm anunció un acuerdo para adquirir PickNik y afirmó que MoveIt, MoveIt Pro y las futuras tecnologías de PickNik se integrarían más estrechamente con sus plataformas robóticas Dragonwing. Qualcomm también señaló que MoveIt 1 y MoveIt 2 seguirán siendo de código abierto, impulsados por la comunidad y compatibles con hardware de terceros. La operación todavía está sujeta a las condiciones habituales de cierre, de modo que se trata de un cambio de propiedad previsto, no de una integración ya completada. El anuncio de Qualcomm es la fuente principal de esos compromisos.
La forma útil de leer el acuerdo es verlo como una prueba de si la robótica puede construir una capa de software común y fiable mientras el mercado del hardware sigue fragmentado. También plantea una pregunta que para los desarrolladores será más importante que el titular de la adquisición: ¿puede un marco abierto obtener recursos comerciales y optimización para la computación en el borde sin quedar vinculado de facto a una sola plataforma de chips?
Qué hace realmente MoveIt
MoveIt está construido sobre Robot Operating System y se utiliza para la manipulación robótica y la planificación del movimiento. No es un cerebro robótico de propósito general ni decide por sí solo qué debería hacer un robot en una fábrica, un hospital, un laboratorio o un hogar. En cambio, ofrece herramientas que ayudan al desarrollador a describir un robot y su entorno, calcular movimientos viables, comprobar colisiones y ejecutar un plan a través de la pila de control del robot.
La distinción importa porque entender la tarea y poder ejecutar con seguridad el siguiente movimiento son problemas de ingeniería distintos. Un modelo de visión, lenguaje y acción podría interpretar una petición como recoger el recipiente que está junto a la herramienta. Aun así, un marco de planificación debe determinar si el brazo puede alcanzar el recipiente, si el agarre elegido es compatible con el objeto, si la muñeca chocará con la mesa de trabajo, si otro robot ha entrado en el mismo espacio y si la trayectoria resultante respeta los límites de las articulaciones y de la velocidad.
La escena de planificación de MoveIt es la representación central para ese trabajo. La documentación oficial la describe como un modelo del estado actual del robot, su geometría, cinemática, dinámica y el mundo que lo rodea. Esa información permite trabajar con cinemática directa e inversa, evaluar restricciones y comprobar colisiones. El marco puede comprobar tanto el robot frente a su entorno como el robot contra sí mismo.
Estas funciones no son vistosas, pero son el punto en el que muchas afirmaciones sobre la IA física se encuentran con el suelo. Un modelo de lenguaje puede sugerir una secuencia que parece sensata y que, sin embargo, resulta imposible para el hardware. Una política aprendida puede producir una trayectoria prometedora en una demostración sin disponer de una representación fiable de un obstáculo recién introducido. La planificación del movimiento aporta una capa de razonamiento geométrico explícito y de validación entre la intención de una política y las órdenes de los actuadores.
También por eso MoveIt no es una garantía de seguridad que pueda instalarse sin más. La comprobación de colisiones depende de la calidad y actualización del modelo del robot, de los datos de los sensores, la calibración, la geometría de los objetos, las reglas de colisión permitida y el sistema de control. Un planificador puede rechazar una trayectoria que sabe que es inválida, pero no puede razonar correctamente sobre un obstáculo que nunca fue representado ni sobre una pinza mal calibrada. Un plan válido no equivale a una máquina certificada como segura.
Por qué Qualcomm quiere esta capa
Qualcomm lleva años construyendo plataformas de computación de bajo consumo y heterogéneas para dispositivos que necesitan procesar los datos cerca del lugar donde se generan. Su marca Dragonwing abarca ahora plataformas informáticas orientadas a la industria y la robótica. El acuerdo con PickNik proporciona a Qualcomm un equipo de software y un proyecto robótico abierto muy utilizado, capaz de conectar esos procesadores con cargas de trabajo reales de manipulación.
El objetivo declarado de la empresa es facilitar el paso desde modelos de IA, como los modelos de visión y lenguaje y los modelos de visión, lenguaje y acción, hasta la planificación, la manipulación y el control en tiempo real. También destacó la integración con las placas Arduino VENTUNO Q, presentando esa vía como una forma de llegar a una comunidad amplia de desarrolladores. En términos prácticos, Qualcomm intenta hacer que su hardware sea más relevante justo en el punto donde un robot debe percibir, planificar y actuar de manera continua, en lugar de limitarse a ejecutar una inferencia aislada en una prueba de rendimiento.
Esto es estratégicamente distinto de vender un robot completo. Un fabricante de robots controla todo el producto y puede ocultar buena parte de su pila de software detrás de una aplicación única. Una empresa de chips quiere que muchos fabricantes, grupos de investigación, integradores de sistemas y desarrolladores utilicen su plataforma informática en máquinas diferentes. Un marco robótico independiente del hardware puede servir de puente entre esos mercados.
La ventaja que busca Qualcomm no consiste simplemente en que MoveIt pueda ejecutarse en una placa Dragonwing. La oportunidad mayor es optimizar un flujo de desarrollo conocido alrededor de los aceleradores de IA, los núcleos de CPU, la conectividad y las capacidades de tiempo real del procesador. Si un desarrollador puede utilizar los mismos conceptos de planificación en un brazo de sobremesa, un manipulador móvil, un robot de inspección o una plataforma de investigación personalizada, el fabricante de chips tendrá la posibilidad de formar parte de la pila predeterminada, en vez de ser un componente intercambiable elegido al final de un proyecto.
Esa ambición tiene un límite práctico. La planificación del movimiento es solo una parte de un robot desplegado. La percepción, la estimación del estado, la selección del agarre, la secuenciación de tareas, el control de los actuadores, la supervisión con funciones de seguridad, las redes, la simulación, la gestión de flotas y el mantenimiento siguen siendo asuntos separados. Una inferencia más rápida o una integración más estrecha pueden reducir la latencia y el trabajo de desarrollo, pero no eliminan la carga de integración.
La promesa de código abierto es el detalle más importante
El anuncio de Qualcomm dice explícitamente que MoveIt 1 y MoveIt 2 seguirán siendo de código abierto bajo su licencia actual, con hojas de ruta impulsadas por la comunidad, recursos abiertos y compatibilidad con hardware de terceros. El fundador de PickNik, Dave Coleman, señaló lo mismo en su explicación de la operación: el proyecto seguiría siendo independiente del hardware y la empresa continuaría apoyando MoveIt y ROS de código abierto. La explicación de PickNik aporta además contexto útil sobre la historia del proyecto y su base de colaboradores.
Esa promesa responde a la preocupación evidente que suscita una adquisición comercial. Los proyectos abiertos pueden perder colaboradores si los usuarios creen que el nuevo propietario orientará el desarrollo hacia una plataforma propietaria o convertirá el hardware competidor en una opción de segunda clase. Incluso cuando el código fuente sigue siendo público, la gobernanza, las prioridades de lanzamiento, la calidad de la documentación, la disponibilidad de los mantenedores y el trato dado a las contribuciones externas pueden cambiar la experiencia real de uso.
La declaración inicial resulta tranquilizadora, pero la prueba a largo plazo será operativa. Los desarrolladores observarán si las funciones importantes llegan primero al hardware de Qualcomm, si los controladores de terceros siguen recibiendo atención, si las instrucciones de compilación y despliegue continúan siendo prácticas fuera del ecosistema Dragonwing y si la gobernanza del proyecto concede un papel significativo a los mantenedores externos.
Aquí existe una tensión real, no una contradicción sencilla. Un proyecto abierto puede beneficiarse del personal de ingeniería, los recursos de prueba, las relaciones con desarrolladores y la capacidad de financiar el mantenimiento a largo plazo de una empresa mayor. Ese mismo proyecto también puede perder neutralidad si las prioridades comerciales de su propietario condicionan el trabajo de rendimiento, la documentación o las decisiones de la hoja de ruta. El resultado dependerá de cuánta independencia conceda Qualcomm a los mantenedores y de lo visibles que sean esas decisiones para la comunidad.
La Open Source Robotics Alliance forma parte de ese contexto. Qualcomm y PickNik son miembros fundadores, y Qualcomm dijo que continuaría apoyando ROS y proyectos como Space ROS. Esto no crea una garantía legal de neutralidad, pero sitúa el acuerdo dentro de un esfuerzo institucional más amplio para mantener una infraestructura robótica compartida, en lugar de dejar cada componente importante bajo el control de un único proveedor de productos.
Por qué importa el momento
Las empresas de robótica intentan actualmente combinar políticas aprendidas con control y planificación clásicos. Los sistemas más ambiciosos de la industria prometen comportamientos más flexibles en almacenes, fábricas, hogares y otros entornos que no pueden programarse por completo. Sin embargo, los robots siguen necesitando interfaces y restricciones previsibles cuando se mueven cerca de personas, equipos valiosos u objetos frágiles.
La arquitectura resultante está cada vez más estratificada. Un modelo de alto nivel interpreta el lenguaje, las imágenes o las demostraciones. Un sistema de nivel de tarea decide qué subobjetivos perseguir. Un planificador de movimiento convierte esos subobjetivos en trayectorias. Un controlador traduce las trayectorias en órdenes para los actuadores. Los sistemas de supervisión comprueban si el robot real se está desviando del estado esperado. Los operadores humanos pueden intervenir cuando la incertidumbre o el fallo supera un umbral.
MoveIt ocupa una posición intermedia en esa pila. Puede aceptar objetivos procedentes de sistemas más inteligentes sin pretender sustituirlos, y puede ofrecer capacidades de movimiento estructuradas a sistemas que no utilizan un modelo grande de IA. Eso lo hace útil durante la transición de la automatización industrial convencional hacia una IA física más adaptable.
La transición no es tan limpia como sugiere la expresión IA para robótica. La automatización tradicional suele funcionar porque el entorno, las herramientas, la presentación de los objetos y la secuencia están muy controlados. Las políticas aprendidas pueden manejar más variación, pero introducen nueva incertidumbre y requieren datos, evaluación y supervisión. Una capa de planificación compartida puede ayudar a conectar ambos enfoques, pero no puede convertir por sí sola una tarea desestructurada en una estructurada.
Por eso, las aplicaciones creíbles a corto plazo probablemente serán acotadas: un robot conocido, un espacio de trabajo definido, una familia limitada de objetos y un procedimiento claro de recuperación. Eso puede seguir siendo valioso. La manipulación móvil, la automatización de laboratorios, la logística de almacenes, el procesamiento de alimentos y productos farmacéuticos y la robótica espacial contienen tareas en las que un poco de flexibilidad elimina una programación personalizada costosa. El objetivo no es lograr autonomía universal en un solo lanzamiento, sino acortar el camino entre una capacidad probada y un despliegue repetible.
Qué podría mejorar para los desarrolladores
Si Qualcomm ejecuta bien la operación, los desarrolladores podrían ver mejoras en varias áreas. La primera es la puesta en marcha del hardware. Los equipos de robótica suelen dedicar demasiado tiempo a conectar sensores, computación, middleware, planificación del movimiento y componentes de control antes de poder evaluar la aplicación real. Unas plataformas de referencia con mejor soporte podrían reducir ese trabajo inicial de integración.
La segunda es el despliegue en el borde. Un prototipo de laboratorio puede depender de una estación de trabajo, una refrigeración generosa y una red estable. Un robot móvil o industrial normalmente no puede hacerlo. Puede necesitar tomar decisiones de forma local porque la latencia de la red, la pérdida de conectividad, los requisitos de privacidad o las restricciones de seguridad hacen inadecuada la dependencia de la nube. Una computación más eficiente en el dispositivo podría facilitar la ejecución conjunta de modelos de percepción y políticas con la planificación y el control.
La tercera es el camino desde el experimento hasta el producto. MoveIt Pro es la plataforma comercial de PickNik para sistemas robóticos avanzados, mientras que MoveIt sigue siendo la base de código abierto. Esa separación ofrece a las organizaciones una posible ruta desde herramientas públicas hacia soporte de pago, asistencia de despliegue y funciones orientadas a producción. Los recursos de Qualcomm podrían ampliar esa ruta si la empresa invierte en documentación, pruebas, diseños de referencia y soporte, en lugar de concentrarse únicamente en el rendimiento del silicio.
La cuarta es el acceso para equipos pequeños. Un grupo de robótica no necesita inventar cada componente de una pila de manipulación, pero a menudo tiene que integrar muchos componentes por su cuenta. Una combinación respaldada de ROS, MoveIt, computación en el borde y placas de desarrollo podría hacer que los prototipos creíbles fueran más asequibles para universidades, fabricantes especializados y empresas jóvenes. El efecto sería mayor allí donde el valor del robot procede de una tarea especializada y no de un volumen de producción enorme.
Ninguno de estos beneficios llega automáticamente con una adquisición. La abstracción del hardware puede ocultar diferencias importantes en vez de eliminarlas. Una placa que ejecuta una demostración todavía puede carecer de los controladores, el comportamiento en tiempo real, el margen térmico, la vía de certificación o el compromiso de soporte que exige un cliente de producción. Los desarrolladores tendrán que evaluar el sistema completo, no solo el número de modelos compatibles o la velocidad de una prueba de inferencia.
Quién se beneficia primero
Los primeros beneficiarios probablemente serán los equipos que ya utilizan ROS y MoveIt o que los están considerando para proyectos de manipulación. Pueden obtener objetivos de computación mejor respaldados sin abandonar un marco conocido. Los grupos de investigación podrían beneficiarse del acceso a plataformas de borde más capaces y de la capacidad de una empresa mayor para mantener el software durante un periodo más largo.
Los integradores de sistemas son otro grupo importante. Tienen que combinar robots, cámaras, pinzas, sistemas de seguridad, transportadores y software empresarial para clientes con requisitos diferentes. Una capa común de planificación puede reducir la ingeniería repetida, sobre todo cuando el integrador trabaja con varias marcas de robots o necesita adaptar una célula a un producto nuevo.
Los fabricantes de brazos robóticos y manipuladores móviles también pueden beneficiarse, siempre que el soporte de hardware siga siendo verdaderamente multiplataforma. Podrían concentrarse en el diseño mecánico, los sensores, los efectores finales y el comportamiento específico de la aplicación mientras dependen de un marco de planificación maduro para las funciones de manipulación comunes.
Los usuarios finales se beneficiarán después y de forma menos visible. A un responsable de fábrica probablemente no le importará que MoveIt esté debajo de una máquina. Lo relevante serán una puesta en marcha más corta, menos fallos, una reconfiguración más sencilla, un mantenimiento mejor y un coste total de propiedad menor. Esos resultados requieren validación en el entorno del usuario, no solo una demostración de software satisfactoria.
Es poco probable que los consumidores vean pronto un efecto directo. Los robots domésticos afrontan problemas de percepción y seguridad más difíciles que las células industriales controladas, y un marco de planificación del movimiento no resuelve la ambigüedad del hogar, la privacidad ni la responsabilidad legal. Con el tiempo podría formar parte de la pila de un robot de consumo, pero este acuerdo resulta más relevante de inmediato para los desarrolladores y los despliegues industriales que para quienes esperan un ayudante doméstico de propósito general.
Coste y madurez: lo que el acuerdo no revela
Ni el anuncio de Qualcomm ni la explicación pública de PickNik ofrecen un precio de compra o un calendario para el cierre de la adquisición. Tampoco presentan una hoja de ruta detallada sobre cómo se integrará MoveIt con Dragonwing. Por tanto, sería prematuro afirmar una mejora concreta del rendimiento, una reducción del precio de los robots o un calendario de despliegue acelerado.
Tampoco hay motivos para interpretar la adquisición como una prueba de que los robots de propósito general están listos para los lugares de trabajo ordinarios. MoveIt puede hacer más accesible la planificación del movimiento, pero un robot desplegable todavía necesita hardware fiable, detección precisa, efectores finales adecuados, comportamiento de recuperación, ingeniería de seguridad, formación de operadores y un caso de negocio. El mismo software puede respaldar un prototipo de investigación y una máquina de producción con niveles de robustez muy distintos.
La madurez debe juzgarse a nivel de sistema. Algunas preguntas útiles son:
- ¿Puede el robot detectar cuándo su modelo del mundo es incorrecto?
- ¿Puede detenerse de forma segura cuando una persona u objeto inesperado entra en el espacio de trabajo?
- ¿Puede un operador inspeccionar, modificar y repetir los planes?
- ¿Se recupera de un agarre fallido sin provocar un segundo fallo?
- ¿Se prueban la latencia, la deriva de la calibración y la pérdida de red en condiciones reales de funcionamiento?
- ¿Puede el cliente seguir operando el robot si cambia la plataforma de computación preferida?
Un planificador de movimiento ayuda a responder algunas de esas preguntas, especialmente las relacionadas con la geometría, las restricciones y la validez de las trayectorias. No responde a todas. La diferencia importa porque la industria robótica ha confundido repetidamente un subsistema capaz con un producto terminado.
El riesgo estratégico para Qualcomm
Qualcomm entra en un mercado donde la confianza de los desarrolladores puede importar más que una sola prueba de rendimiento. Los equipos de robótica suelen construir sistemas durante años, acumular controladores y datos de calibración personalizados y elegir herramientas, en parte, porque no quieren quedar atrapados con un único proveedor. Si Qualcomm es percibida como una empresa que utiliza MoveIt principalmente para conducir a los desarrolladores hacia Dragonwing, algunos de los usuarios más fuertes del proyecto podrían buscar alternativas o mantener sus propias bifurcaciones.
Por eso, el mejor argumento de la empresa no es que el hardware de Qualcomm sea más rápido. Es que los desarrolladores pueden obtener mejor rendimiento y soporte, conservando al mismo tiempo la posibilidad de utilizar otro hardware cuando su aplicación lo exija. Ese argumento se comprobará en los detalles: contribuciones al proyecto principal, ritmo de lanzamientos, soporte para plataformas que no sean de Qualcomm, gobernanza transparente y calidad de los ejemplos que funcionen fuera de un entorno de exhibición.
Qualcomm también debe demostrar que entiende la robótica como un problema operativo. Una empresa de chips tiende naturalmente a destacar la computación, pero los robots fallan por motivos que están fuera del procesador: lentes sucias, pinzas desgastadas, modelos defectuosos de los objetos, palés mal colocados, instrucciones ambiguas, cambios de iluminación, interrupciones de red y comportamiento humano. Una pila de software que reconozca esas condiciones tendrá más valor que otra que solo haga más rápido el recorrido nominal.
La oportunidad estratégica para PickNik
Para PickNik, el acuerdo ofrece una vía para ampliar el alcance del proyecto sin abandonar la identidad que le dio credibilidad. El propio relato de la empresa afirma que más de 560 personas han contribuido a MoveIt, con miles de bifurcaciones y un uso extenso en la investigación y la industria. Esas cifras describen un activo comunitario, no simplemente un producto propietario convencional.
Un propietario mayor podría financiar pruebas con más configuraciones de robots, mejorar la documentación, respaldar versiones de larga duración y ayudar a convertir integraciones de investigación exitosas en patrones de despliegue repetibles. También podría facilitar la alineación de las herramientas abiertas con las exigencias de la IA en el borde, los sistemas en tiempo real y el soporte comercial.
El peligro es que la escala vuelva el proyecto más pesado y lento. Los desarrolladores valoran el software robótico abierto, en parte, porque pueden inspeccionarlo, adaptarlo y combinarlo con hardware poco habitual. Si las nuevas capas se vuelven difíciles de entender o las capacidades importantes pasan a estar detrás de ofertas comerciales, el proyecto podría perder la flexibilidad que lo convirtió en una base común. El éxito de la adquisición se medirá por la capacidad adicional que llegue a la capa abierta, no solo por el tamaño del negocio robótico de Qualcomm.
Qué observar a continuación
Las señales más informativas llegarán después del anuncio, no del anuncio mismo. Los desarrolladores deberían observar las primeras versiones concretas de integración, las configuraciones compatibles de Dragonwing y Arduino y las pruebas de que los mismos flujos de trabajo siguen funcionando en hardware de terceros. También deberían buscar cambios en la gobernanza de MoveIt, la estructura de mantenedores, la respuesta a incidencias y el proceso de lanzamiento.
Los equipos técnicos que evalúen el ecosistema deberían probar flujos de trabajo completos, no demostraciones aisladas. Una evaluación justa incluiría actualizaciones de la escena, objetos de colisión, cinemática inversa, ejecución de trayectorias, retrasos de los sensores, intervención del operador y recuperación de planes fallidos. Cuando la neutralidad del hardware sea un requisito, debería comparar el rendimiento y la fiabilidad en al menos dos objetivos de computación.
Los clientes deberían preguntar a los proveedores qué partes de su pila robótica dependen de MoveIt, cuáles son propietarias y qué ocurre si un componente deja de fabricarse. También deberían solicitar pruebas procedentes del entorno operativo previsto: distribuciones del tiempo de ciclo, tasas de intervención, registros de fallos, procedimientos de calibración y requisitos de mantenimiento. Un vídeo pulido de manipulación no basta para estimar el coste de un despliegue.
Para los investigadores, la adquisición crea una oportunidad y una responsabilidad. Unas plataformas de borde más capaces pueden facilitar las pruebas de políticas aprendidas cerca del robot. Al mismo tiempo, la continuidad de la apertura de MoveIt debe tratarse como una práctica comunitaria que necesita colaboradores, revisiones, documentación y pruebas independientes. El código abierto no es simplemente una etiqueta de licencia; es una manera de mantener utilizable la pila cuando las prioridades de un único proveedor no coinciden con las necesidades de todos los usuarios.
La lección más amplia
El progreso de la robótica suele narrarse a través de los cuerpos: un humanoide que camina, un dron que navega o un brazo robótico que completa un agarre difícil. El acuerdo entre Qualcomm y PickNik señala una limitación menos visible. Para muchas máquinas, el cuello de botella no está únicamente en el cuerpo o en el modelo. Está en el tejido conectivo que permite que distintos modelos, sensores, planificadores, controladores y plataformas de hardware trabajen juntos de forma predecible.
Controlar ese tejido conectivo puede tener valor estratégico, pero también es fácil dañarlo. Qualcomm tiene la oportunidad de hacer que el software abierto de manipulación sea más sencillo de desplegar en hardware eficiente para el borde. PickNik obtiene recursos para ampliar un proyecto que ya abarca usos de investigación y producción. Los desarrolladores tienen motivos para esperar una mejor integración, pero también para prestar mucha atención a la neutralidad y la gobernanza.
Por tanto, el acuerdo debería juzgarse con un criterio práctico: ¿ayuda a más equipos a construir robots capaces de realizar tareas acotadas repetidamente, recuperarse cuando cambian las condiciones y seguir siendo mantenibles a través de varias generaciones de hardware? Si la respuesta es afirmativa, la adquisición importará mucho más allá de la línea de productos de Qualcomm. Si es negativa, la industria habrá adquirido otra pila robótica destacada sin resolver el problema de despliegue que se encuentra entre un plan en una pantalla y una máquina en el suelo.
Por ahora, la conclusión verificada más sólida es más estrecha. Qualcomm ha acordado adquirir una empresa responsable de un marco robótico abierto importante y se ha comprometido públicamente a mantener MoveIt abierto e independiente del hardware. La siguiente etapa no es una promesa de autonomía de propósito general. Es una prueba de si la escala comercial puede fortalecer la infraestructura robótica compartida sin convertirla en un embudo encubierto hacia un único proveedor.
Fuentes
Las atribuciones principales de este artículo proceden del anuncio de Qualcomm y de la explicación de PickNik sobre los quince años de MoveIt y su próxima etapa. El contexto técnico se basa en la documentación de MoveIt sobre la escena de planificación, la planificación alrededor de objetos y la cinemática. También se consideró el contexto comunitario de la migración de los proyectos de MoveIt a una organización dedicada y la página de comunicados de Qualcomm.
Related articles
Isaac 1 muestra la etapa incómoda de los robots domésticos
El robot doméstico de Weave apunta a ropa y orden, pero su modelo con asistencia remota convierte privacidad, confianza y economía de servicio en la prueba central.
Los robots de servicio necesitan operaciones antes que exageraciones
Un artículo de robótica fundamentado sobre por qué los robots de servicio tienen éxito a través del diseño de rutas, soporte, casos de seguridad y operaciones poco glamorosas.
Salesforce en Claude lleva el trabajo de CRM al chat: qué deben probar los equipos antes de ampliar la beta
Anthropic y Salesforce están llevando el contexto del CRM, habilidades de ventas prediseñadas y acciones gobernadas a Claude. La pregunta útil es qué tareas de Salesforce son seguras, medibles y realmente merecen trasladarse a una interfaz de IA.
¿Conviene comprar Airtable después de Bending Spoons? Solo con auditoría de salida
Airtable puede seguir valiendo la pena, pero la adquisición cambia el cálculo: precio, exportación, automatizaciones y coste de salida importan más que la demo.

Comments
Sign in to comment.
No comments yet.