Qualcomms PickNik-Übernahme rückt offene Roboterbewegungsplanung ins Zentrum der Physical AI
Qualcomms geplante Übernahme von PickNik zielt weniger auf einen einzelnen Roboter als auf eine zentrale Software-Schicht darunter. Entscheidend wird sein, ob MoveIt Hardwarebeschleunigung gewinnt, ohne seine Offenheit und Hardwareneutralität zu verlieren.
Qualcomms Vereinbarung zur Übernahme des Robotiksoftware-Unternehmens PickNik ist ein bedeutendes Ereignis in einem Bereich der Robotik, der nur selten spektakuläre Videos hervorbringt: der Softwareschicht, die plant, wie sich eine Maschine bewegt, Kollisionen vermeidet und Gegenstände manipuliert. Die Transaktion bringt keinen neuen humanoiden Roboter, keine Lagerflotte und kein autonomes Fahrzeug hervor. Im Visier steht Infrastruktur, die unter vielen verschiedenen Robotertypen eingesetzt werden kann.
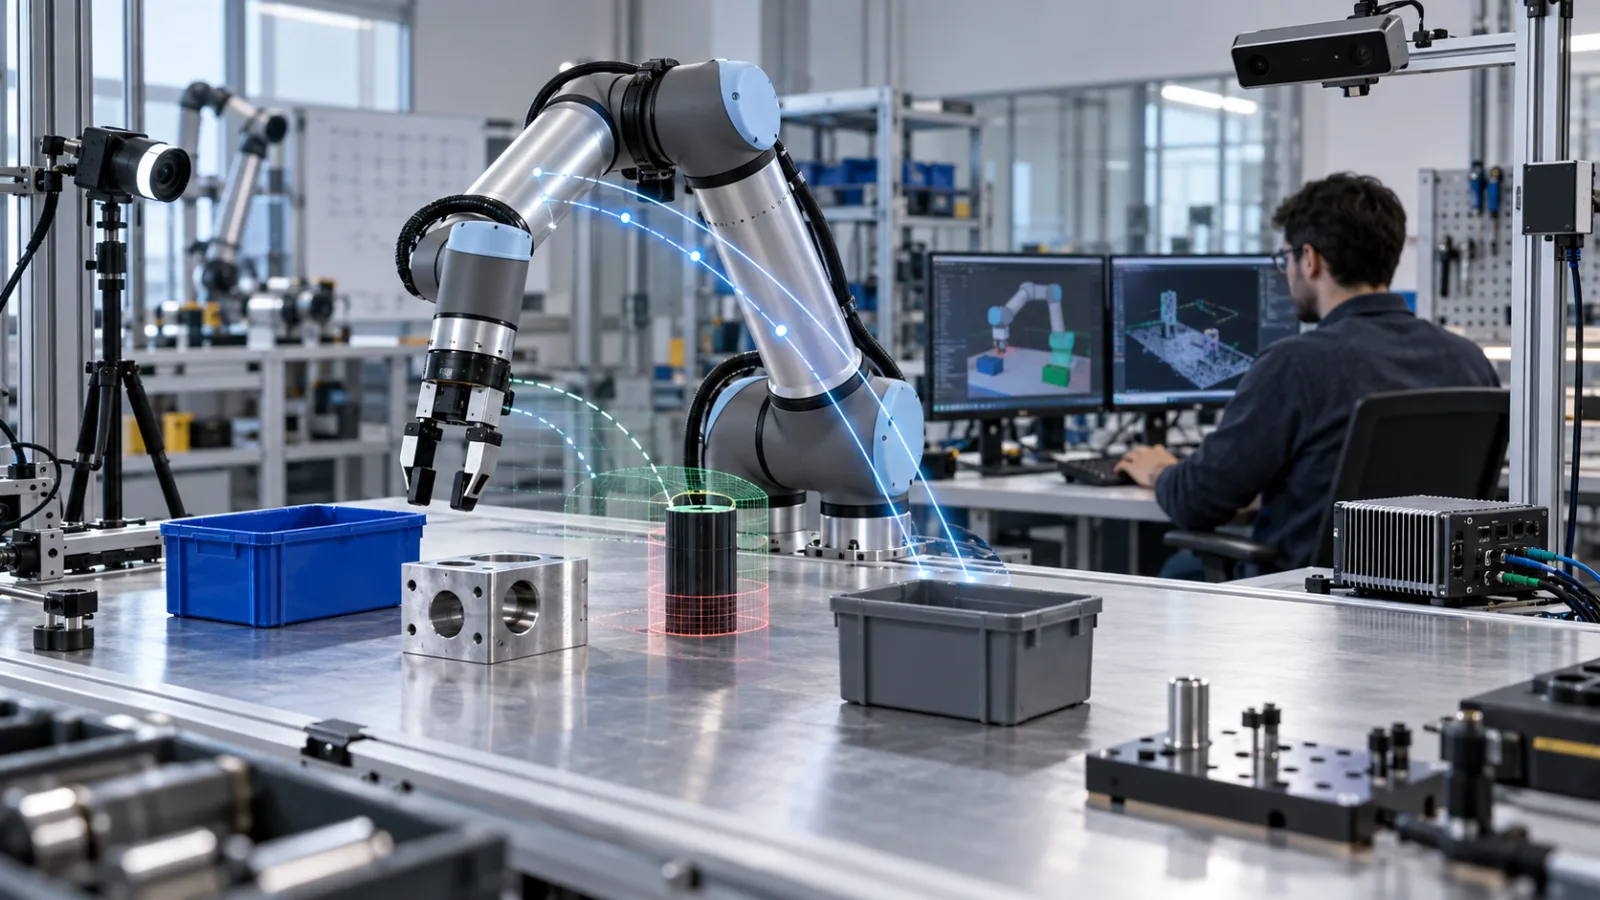
Gerade deshalb lässt sich die Bedeutung des Deals leicht unterschätzen. Ein Roboter kann über leistungsfähige Motoren, Kameras, ein großes multimodales Modell und eine überzeugende Demonstration verfügen und dennoch an einer nützlichen Aufgabe scheitern, wenn sein Bewegungsplaner eine Anweisung nicht in eine physikalisch gültige Abfolge übersetzen kann. Das System muss die Geometrie des Roboters, die Umgebung, die Beschränkungen seiner Gelenke und die Folgen einer Greiferbewegung durch einen belebten Arbeitsbereich berücksichtigen.
Am 23. September gab Qualcomm eine Vereinbarung zur Übernahme von PickNik bekannt. Das Unternehmen erklärte, MoveIt, MoveIt Pro und künftige PickNik-Technologien sollten enger in seine Dragonwing-Robotikplattformen integriert werden. Zugleich teilte Qualcomm mit, MoveIt 1 und MoveIt 2 blieben quelloffen, gemeinschaftsgetrieben und auf Hardware von Drittanbietern unterstützt. Die Transaktion steht noch unter den üblichen Abschlussbedingungen. Es handelt sich also um eine geplante Änderung der Eigentümerstruktur, nicht um eine bereits abgeschlossene Integration. Qualcomms Ankündigung ist die primäre Quelle für diese Zusagen.
Sinnvoll lässt sich der Deal als Test dafür lesen, ob die Robotik eine verlässliche gemeinsame Softwareschicht aufbauen kann, während der Hardwaremarkt fragmentiert bleibt. Zugleich stellt sich eine Frage, die für Entwickler wichtiger sein dürfte als die Übernahmemeldung selbst: Kann ein offenes Framework kommerzielle Ressourcen und Optimierung für Edge-Computing erhalten, ohne faktisch an eine einzige Chipplattform gebunden zu werden?
Was MoveIt tatsächlich leistet
MoveIt basiert auf dem Robot Operating System und wird für robotische Manipulation und Bewegungsplanung eingesetzt. Es ist kein universelles Robotergehirn und entscheidet nicht selbst, was ein Roboter in einer Fabrik, einem Krankenhaus, Labor oder Haushalt tun sollte. Stattdessen stellt es Werkzeuge bereit, mit denen Entwickler einen Roboter und seine Umgebung beschreiben, machbare Bewegungen berechnen, Kollisionen prüfen und einen Plan über die Steuerungsschicht des Roboters ausführen können.
Diese Unterscheidung ist wichtig, denn „Der Roboter versteht die Aufgabe“ und „Der Roboter kann die nächste Bewegung sicher ausführen“ sind unterschiedliche technische Probleme. Ein Vision-Language-Action-Modell könnte eine Anweisung wie „Nimm den Behälter neben dem Werkzeug“ interpretieren. Ein Planungsframework muss anschließend klären, ob der Arm den Behälter erreicht, ob der gewählte Griff zum Objekt passt, ob das Handgelenk an die Arbeitsfläche stößt, ob ein anderer Roboter in denselben Raum gefahren ist und ob die Trajektorie Gelenk- und Geschwindigkeitsgrenzen einhält.
Die Planning Scene von MoveIt ist die zentrale Darstellung für diese Arbeit. Die offizielle Dokumentation beschreibt sie als Modell des aktuellen Zustands und der Geometrie des Roboters, seiner Kinematik und Dynamik sowie der umgebenden Welt. Diese Informationen unterstützen Vorwärts- und inverse Kinematik, die Auswertung von Einschränkungen und die Kollisionsprüfung. Das Framework kann sowohl den Roboter gegen seine Umgebung als auch den Roboter gegen sich selbst prüfen.
Diese Funktionen sind nicht glamourös. Sie sind jedoch der Punkt, an dem viele Versprechen der Physical AI auf den Boden treffen. Ein Sprachmodell kann eine plausibel klingende Sequenz vorschlagen, die für die Hardware trotzdem unmöglich ist. Eine gelernte Policy kann in einer Demonstration eine vielversprechende Trajektorie erzeugen und dennoch keinen verlässlichen Umgang mit einem neu aufgetauchten Hindernis besitzen. Bewegungsplanung liefert zwischen der Absicht einer Policy und den Aktuatorbefehlen eine Schicht expliziter geometrischer Prüfung und Validierung.
Daraus folgt auch, dass MoveIt keine automatische Sicherheitsgarantie darstellt. Die Kollisionsprüfung hängt von der Qualität und Aktualität des Robotermodells, den Sensordaten, der Kalibrierung, der Objektgeometrie, den Regeln für zulässige Kollisionen und dem Steuerungssystem ab. Ein Planer kann eine Trajektorie zurückweisen, von der er weiß, dass sie ungültig ist. Er kann aber nicht korrekt auf ein Hindernis reagieren, das nie repräsentiert wurde, oder auf einen falsch kalibrierten Greifer. Ein gültiger Plan ist nicht dasselbe wie eine zertifiziert sichere Maschine.
Warum Qualcomm diese Schicht haben will
Qualcomm entwickelt seit Jahren stromsparende und heterogene Rechenplattformen für Geräte, die Daten nahe am Ort ihrer Entstehung verarbeiten müssen. Unter der Marke Dragonwing bündelt das Unternehmen inzwischen auch Rechenplattformen für Industrie und Robotik. Die Vereinbarung mit PickNik verschafft Qualcomm ein Softwareteam und ein verbreitetes offenes Robotikprojekt, das diese Prozessoren mit realen Manipulationsaufgaben verbinden kann.
Das erklärte Ziel besteht darin, den Weg von KI-Modellen wie Vision-Language-Modellen und Vision-Language-Action-Modellen zu Planung, Manipulation und Echtzeitsteuerung zu vereinfachen. Qualcomm hob außerdem die Integration mit Arduino VENTUNO Q hervor und stellte diese als Zugang zu einer breiten Entwicklergemeinschaft dar. Praktisch versucht Qualcomm, seine Hardware an dem Punkt relevanter zu machen, an dem ein Roboter kontinuierlich wahrnehmen, planen und handeln muss, statt nur einen isolierten Inferenzbenchmark auszuführen.
Das unterscheidet sich strategisch vom Verkauf eines vollständigen Roboters. Ein Roboterhersteller besitzt das gesamte Produkt und kann große Teile seines Softwarestapels hinter einer einzelnen Anwendung verbergen. Ein Chiphersteller möchte dagegen, dass viele Produzenten, Forschungsgruppen, Systemintegratoren und Entwickler seine Rechenplattform auf unterschiedlichen Maschinen einsetzen. Ein hardwareunabhängiges Robotikframework kann als Brücke zwischen diesen Märkten dienen.
Der Vorteil, den Qualcomm anstrebt, besteht nicht einfach darin, dass MoveIt auf einem Dragonwing-Board läuft. Die größere Chance liegt darin, einen vertrauten Entwicklungsablauf an die KI-Beschleuniger, CPU-Kerne, Verbindungen und Echtzeitfähigkeiten des Prozessors anzupassen. Wenn Entwickler dieselben Planungskonzepte bei einem Tischarm, einem mobilen Manipulator, einem Inspektionsroboter oder einer individuellen Forschungsplattform verwenden können, kann der Chipanbieter zu einem Bestandteil des Standardstapels werden, statt erst spät in einem Projekt als austauschbare Komponente ausgewählt zu werden.
Dieses Vorhaben hat eine praktische Grenze. Bewegungsplanung ist nur ein Teil eines eingesetzten Roboters. Wahrnehmung, Zustandsschätzung, Greifauswahl, Aufgabenabfolge, Aktuatorsteuerung, sicherheitsgerichtete Überwachung, Netzwerke, Simulation, Flottenverwaltung und Wartung bleiben eigenständige Aufgaben. Schnellere Inferenz oder eine engere Integration können Latenz und Entwicklungsaufwand verringern, aber die Integrationslast nicht beseitigen.
Das Open-Source-Versprechen ist das wichtigste Detail
Qualcomms Ankündigung sagt ausdrücklich, MoveIt 1 und MoveIt 2 würden unter ihrer bestehenden Lizenz quelloffen bleiben. Auch gemeinschaftsgetriebene Roadmaps, offene Ressourcen und Unterstützung für Hardware von Drittanbietern sollen erhalten bleiben. PickNik-Gründer Dave Coleman betonte denselben Punkt in seiner Darstellung der Transaktion. Er schrieb, das Projekt bleibe hardwareunabhängig und das Unternehmen werde das offene MoveIt- und ROS-Ökosystem weiter unterstützen. PickNiks Erklärung liefert außerdem Kontext zur Geschichte des Projekts und zu seiner Beiträgerbasis.
Diese Zusage adressiert die naheliegende Sorge bei einer kommerziellen Übernahme. Offene Projekte können Mitwirkende verlieren, wenn Nutzer annehmen, der neue Eigentümer werde die Entwicklung auf eine proprietäre Plattform ausrichten oder konkurrierende Hardware zur zweiten Klasse machen. Selbst wenn der Quellcode öffentlich bleibt, können sich Governance, Veröffentlichungsprioritäten, Dokumentationsqualität, Verfügbarkeit von Maintainerinnen und Maintainer sowie der Umgang mit externen Beiträgen verändern. Dadurch verändert sich die tatsächliche Nutzungserfahrung.
Die erste Stellungnahme ist beruhigend. Der langfristige Test wird jedoch im Betrieb stattfinden. Entwickler werden beobachten, ob wichtige Funktionen zuerst auf Qualcomm-Hardware erscheinen, ob Treiber von Drittanbietern weiterhin Aufmerksamkeit erhalten, ob Build- und Deployment-Anleitungen außerhalb des Dragonwing-Ökosystems praktikabel bleiben und ob die Projektverwaltung externen Maintainerinnen und Maintainer eine echte Rolle gibt.
Hier besteht eine echte Spannung, kein einfacher Widerspruch. Ein offenes Projekt kann von den technischen Teams, Testressourcen, Entwicklerbeziehungen und langfristigen Finanzierungsmöglichkeiten eines größeren Unternehmens profitieren. Dasselbe Projekt kann an Neutralität verlieren, wenn die kommerziellen Prioritäten des Eigentümers Performancearbeit, Dokumentation oder Roadmap-Entscheidungen prägen. Das Ergebnis hängt davon ab, wie viel Unabhängigkeit Qualcomm den Maintainerinnen und Maintainer lässt und wie sichtbar diese Entscheidungen für die Gemeinschaft sind.
Die Open Source Robotics Alliance gehört ebenfalls in diesen Zusammenhang. Qualcomm und PickNik sind beide Gründungsmitglieder, und Qualcomm erklärte, ROS sowie Projekte wie Space ROS weiter unterstützen zu wollen. Das schafft keine rechtliche Neutralitätsgarantie. Es ordnet den Deal aber in eine breitere institutionelle Anstrengung ein, gemeinsame Robotikinfrastruktur zu erhalten, anstatt jede wichtige Komponente einem einzelnen Produktanbieter zu überlassen.
Warum der Zeitpunkt eine Rolle spielt
Robotikunternehmen versuchen derzeit, gelernte Policies mit klassischer Steuerung und Planung zu verbinden. Die ambitioniertesten Systeme versprechen flexibleres Verhalten in Lagern, Fabriken, Haushalten und Umgebungen, die sich nicht vollständig skripten lassen. Dennoch brauchen Roboter vorhersehbare Schnittstellen und Einschränkungen, wenn sie sich in der Nähe von Menschen, wertvoller Ausrüstung oder empfindlichen Gegenständen bewegen.
Die daraus entstehende Architektur ist zunehmend geschichtet. Ein übergeordnetes Modell interpretiert Sprache, Bilder oder Demonstrationen. Ein System auf Aufgabenebene entscheidet, welche Teilziele verfolgt werden. Ein Bewegungsplaner übersetzt diese Teilziele in Trajektorien. Ein Controller überführt die Trajektorien in Aktuatorbefehle. Überwachungssysteme prüfen, ob der reale Roboter vom erwarteten Zustand abweicht. Menschen können eingreifen, wenn Unsicherheit oder Fehler einen Schwellenwert überschreiten.
MoveIt sitzt in der Mitte dieses Stapels. Es kann Ziele intelligenterer Systeme entgegennehmen, ohne diese zu ersetzen, und es kann strukturierte Bewegungsfunktionen auch Systemen bereitstellen, die kein großes KI-Modell einsetzen. Damit ist es während des Übergangs von konventioneller Industrieautomatisierung zu anpassungsfähigerer Physical AI nützlich.
Der Übergang ist weniger sauber, als die Formel „KI für Robotik“ nahelegt. Traditionelle Automatisierung funktioniert häufig, weil Umgebung, Werkzeuge, Objektpräsentation und Ablauf eng kontrolliert sind. Gelernte Policies können mit mehr Abweichungen umgehen, bringen aber zusätzliche Unsicherheit mit und erfordern Daten, Auswertung und Überwachung. Eine gemeinsame Planungsschicht kann beide Ansätze verbinden. Sie macht eine unstrukturierte Aufgabe jedoch nicht von selbst strukturiert.
Die glaubwürdigsten kurzfristigen Anwendungen dürften deshalb begrenzte Szenarien sein: ein bekannter Roboter, ein definierter Arbeitsbereich, eine begrenzte Objektfamilie und ein klares Verfahren zur Fehlerbehebung. Das kann trotzdem wertvoll sein. Mobile Manipulation, Laborautomatisierung, Lagerhandling, Lebensmittel- und Pharmaverarbeitung sowie Raumrobotik enthalten Aufgaben, bei denen ein wenig Flexibilität teure individuelle Programmierung überflüssig macht. Das Ziel ist keine universelle Autonomie in einer einzigen Veröffentlichung, sondern ein kürzerer Weg von einer getesteten Fähigkeit zu einem wiederholbaren Einsatz.
Was sich für Entwickler verbessern könnte
Wenn Qualcomm den Plan gut umsetzt, könnten Entwickler in mehreren Bereichen Fortschritte sehen. Der erste betrifft die Inbetriebnahme der Hardware. Robotikteams verbringen oft zu viel Zeit damit, Sensoren, Rechenhardware, Middleware, Bewegungsplanung und Steuerung zu verbinden, bevor sie die eigentliche Anwendung bewerten können. Besser unterstützte Referenzplattformen könnten diesen anfänglichen Integrationsaufwand verringern.
Der zweite Bereich ist der Einsatz am Edge. Ein Laborprototyp kann auf eine Workstation, großzügige Kühlung und ein stabiles Netzwerk zurückgreifen. Ein mobiler oder industrieller Roboter kann das meist nicht. Er muss Entscheidungen möglicherweise lokal treffen, weil Netzwerklatenz, Verbindungsabbrüche, Datenschutzanforderungen oder Sicherheitsregeln eine Abhängigkeit von der Cloud ungeeignet machen. Effizientere Berechnung auf dem Gerät könnte es erleichtern, Wahrnehmungs- und Policy-Modelle gemeinsam mit Planung und Steuerung auszuführen.
Der dritte Bereich ist der Weg vom Experiment zum Produkt. MoveIt Pro ist PickNiks kommerzielle Plattform für fortgeschrittene Robotiksysteme, während MoveIt selbst die Open-Source-Grundlage bleibt. Diese Trennung eröffnet Organisationen einen möglichen Weg von öffentlichen Werkzeugen zu bezahltem Support, Unterstützung bei der Bereitstellung und produktionsorientierten Funktionen. Qualcomms Ressourcen könnten diesen Weg ausbauen, wenn das Unternehmen in Dokumentation, Tests, Referenzdesigns und Betreuung investiert und sich nicht nur auf die Leistung des Siliziums konzentriert.
Der vierte Bereich ist der Zugang für kleinere Teams. Eine Robotikgruppe muss nicht jede Komponente eines Manipulationsstapels selbst erfinden, muss aber oft viele Komponenten eigenständig integrieren. Eine unterstützte Kombination aus ROS, MoveIt, Edge-Computing und Entwicklungsboards könnte glaubwürdige Prototypen für Universitäten, spezialisierte Hersteller und junge Unternehmen erschwinglicher machen. Die Wirkung wäre dort am größten, wo der Wert des Roboters aus einer speziellen Aufgabe und nicht aus enormen Produktionsvolumina entsteht.
Keiner dieser Vorteile entsteht automatisch durch eine Übernahme. Hardwareabstraktion kann wichtige Unterschiede verbergen, statt sie zu beseitigen. Ein Board, auf dem eine Demonstration läuft, verfügt möglicherweise trotzdem nicht über die Treiber, Echtzeitfähigkeit, thermische Reserve, Zertifizierungsperspektive oder Supportzusage, die ein Produktionskunde benötigt. Entwickler müssen das Gesamtsystem bewerten und nicht nur die Zahl unterstützter Modelle oder die Geschwindigkeit eines Inferenzbenchmarks.
Wer zuerst profitiert
Die ersten Nutznießer dürften Teams sein, die bereits ROS und MoveIt einsetzen oder diese Werkzeuge für Manipulationsprojekte prüfen. Sie können von besser unterstützten Rechenzielen profitieren, ohne ein vertrautes Framework aufzugeben. Forschungsgruppen könnten Zugang zu leistungsfähigeren Edge-Plattformen erhalten und von der Fähigkeit eines größeren Unternehmens profitieren, Software über einen längeren Zeitraum zu pflegen.
Systemintegratoren bilden eine weitere wichtige Gruppe. Sie müssen Roboter, Kameras, Greifer, Sicherheitssysteme, Fördertechnik und Unternehmenssoftware für Kunden mit unterschiedlichen Anforderungen verbinden. Eine gemeinsame Planungsschicht kann wiederholte Entwicklungsarbeit reduzieren, besonders wenn ein Integrator über mehrere Robotermarken hinweg arbeitet oder eine Zelle an ein neues Produkt anpassen muss.
Auch Hersteller von Roboterarmen und mobilen Manipulatoren können profitieren, sofern die Hardwareunterstützung tatsächlich plattformübergreifend bleibt. Sie können sich auf mechanisches Design, Sensoren, Endeffektoren und anwendungsspezifisches Verhalten konzentrieren und für übliche Manipulationsfunktionen auf ein ausgereiftes Planungsframework zurückgreifen.
Endanwender werden später und weniger sichtbar profitieren. Ein Fabrikleiter muss nicht unbedingt wissen, ob MoveIt unter einer Maschine läuft. Relevant sind kürzere Inbetriebnahme, weniger Fehler, einfachere Umrüstung, bessere Wartung und niedrigere Gesamtbetriebskosten. Diese Ergebnisse müssen in der Umgebung des Kunden validiert werden; eine erfolgreiche Softwaredemonstration reicht nicht aus.
Verbraucher werden kurzfristig wahrscheinlich keinen direkten Effekt sehen. Haushaltsroboter haben schwierigere Wahrnehmungs- und Sicherheitsprobleme als kontrollierte Industriezellen, und ein Bewegungsplanungsframework löst weder die Mehrdeutigkeit im Haushalt noch Datenschutz- oder Haftungsfragen. Es kann irgendwann Bestandteil eines Verbraucherroboters werden. Dieser Deal ist zunächst jedoch für Entwickler und industrielle Einsätze relevanter als für Menschen, die auf einen universellen Haushaltshelfer warten.
Kosten und Reifegrad: Was der Deal nicht sagt
Weder Qualcomms Ankündigung noch PickNiks öffentliche Erklärung nennen einen Kaufpreis oder einen Zeitplan für den Abschluss der Übernahme. Beide liefern auch keine detaillierte Produkt-Roadmap dafür, wie MoveIt in Dragonwing integriert werden soll. Deshalb wäre es verfrüht, eine konkrete Leistungssteigerung, einen niedrigeren Roboterpreis oder einen beschleunigten Einsatzplan zu behaupten.
Ebenso gibt es keinen Grund, die Übernahme als Beleg dafür zu behandeln, dass universelle Roboter für gewöhnliche Arbeitsplätze bereit sind. MoveIt kann Bewegungsplanung zugänglicher machen. Ein einsetzbarer Roboter braucht aber weiterhin zuverlässige Hardware, präzise Sensorik, geeignete Endeffektoren, Fehlerbehandlung, Sicherheitstechnik, Schulung der Bediener und ein tragfähiges Geschäftsmodell. Dieselbe Software kann einen Forschungsprototyp und eine Produktionsmaschine mit sehr unterschiedlichem Robustheitsniveau unterstützen.
Der Reifegrad sollte auf Systemebene beurteilt werden. Nützliche Fragen sind:
- Erkennt der Roboter, wenn sein Weltmodell falsch ist?
- Kann er sicher stoppen, wenn eine Person oder ein unerwartetes Objekt in den Arbeitsbereich gelangt?
- Kann eine Bedienerin oder ein Bediener Pläne prüfen, ändern und erneut ausführen?
- Erholt sich das System von einem fehlgeschlagenen Griff, ohne einen zweiten Fehler zu erzeugen?
- Werden Latenz, Kalibrierungsdrift und Netzwerkausfall unter realen Betriebsbedingungen getestet?
- Kann der Kunde den Roboter weiter betreiben, wenn sich die bevorzugte Rechenplattform ändert?
Ein Bewegungsplaner hilft bei einigen dieser Fragen, insbesondere bei Geometrie, Einschränkungen und der Gültigkeit von Trajektorien. Er beantwortet nicht alle. Diese Unterscheidung ist wichtig, weil die Robotikbranche wiederholt ein leistungsfähiges Teilsystem mit einem fertigen Produkt verwechselt hat.
Das strategische Risiko für Qualcomm
Qualcomm betritt einen Markt, in dem das Vertrauen der Entwickler wichtiger sein kann als ein einzelner Benchmark. Robotikteams bauen Systeme oft über Jahre auf, sammeln eigene Treiber und Kalibrierungsdaten und wählen Werkzeuge auch deshalb, weil sie nicht von einem Anbieter abhängig werden wollen. Wenn Qualcomm als Unternehmen wahrgenommen wird, das MoveIt hauptsächlich dazu nutzt, Entwickler zu Dragonwing zu lenken, könnten einige der stärksten Nutzer nach Alternativen suchen oder eigene Forks pflegen.
Das stärkste Argument des Unternehmens lautet daher nicht, dass Qualcomm-Hardware schneller ist. Es lautet, dass Entwickler bessere Leistung und Unterstützung erhalten können und trotzdem andere Hardware einsetzen dürfen, wenn ihre Anwendung das verlangt. Dieses Argument wird sich an den Details messen lassen: Beiträgen in die übergeordneten Projekte, Veröffentlichungsrhythmus, Unterstützung nicht von Qualcomm stammender Plattformen, transparenter Governance und der Qualität von Beispielen, die außerhalb einer Vorführumgebung funktionieren.
Qualcomm muss außerdem zeigen, dass es Robotik als Betriebsproblem versteht. Ein Chiphersteller betont naturgemäß Rechenleistung. Roboter scheitern jedoch aus Gründen außerhalb des Prozessors: verschmutzte Linsen, abgenutzte Greifer, falsche Objektmodelle, schlecht platzierte Paletten, unklare Anweisungen, wechselnde Beleuchtung, Netzwerkausfälle und menschliches Verhalten. Ein Softwarestapel, der diese Bedingungen berücksichtigt, ist wertvoller als einer, der nur den Nominalpfad beschleunigt.
Die strategische Chance für PickNik
Für PickNik eröffnet der Deal die Möglichkeit, die Reichweite des Projekts zu vergrößern, ohne die Identität aufzugeben, die ihm Glaubwürdigkeit verschafft hat. Nach Angaben des Unternehmens haben mehr als 560 Menschen zu MoveIt beigetragen. Dazu kommen Tausende Forks und eine breite Nutzung in Forschung und Industrie. Diese Zahlen beschreiben ein Gemeinschaftsgut und nicht bloß ein konventionelles proprietäres Produkt.
Ein größerer Eigentümer könnte Tests mit mehr Robotervarianten finanzieren, die Dokumentation verbessern, langfristige Versionen unterstützen und erfolgreiche Forschungsintegrationen in wiederholbare Einsatzmuster überführen. Er könnte außerdem offene Werkzeuge leichter an die Anforderungen von Edge-KI, Echtzeitsystemen und kommerziellem Support anpassen.
Die Gefahr besteht darin, dass Größe ein Projekt schwerfälliger und langsamer macht. Entwickler schätzen offene Robotiksoftware auch deshalb, weil sie sie prüfen, anpassen und mit unbekannter Hardware kombinieren können. Wenn neue Schichten schwer verständlich werden oder wichtige Fähigkeiten hinter kommerziellen Angeboten verschwinden, könnte das Projekt die Flexibilität verlieren, die es zu einer gemeinsamen Grundlage gemacht hat. Der Erfolg der Übernahme wird daran gemessen werden, wie viel zusätzliche Fähigkeit in der offenen Schicht ankommt, nicht nur an der Größe von Qualcomms Robotikgeschäft.
Was als Nächstes beobachtet werden sollte
Die aussagekräftigsten Signale werden nach der Ankündigung kommen, nicht aus ihr selbst. Entwickler sollten auf die ersten konkreten Integrationsveröffentlichungen, unterstützte Dragonwing- und Arduino-Konfigurationen sowie Belege achten, dass dieselben Arbeitsabläufe weiterhin auf Hardware von Drittanbietern funktionieren. Ebenso wichtig sind mögliche Änderungen an Governance, Maintainer-Struktur, Reaktion auf Issues und Veröffentlichungsprozess von MoveIt.
Technische Teams, die das Ökosystem bewerten, sollten vollständige Arbeitsabläufe statt isolierter Demos testen. Eine faire Prüfung würde Aktualisierungen der Szene, Kollisionsobjekte, inverse Kinematik, Ausführung von Trajektorien, Sensorverzögerungen, Eingriffe durch Bediener und die Erholung von fehlgeschlagenen Plänen einschließen. Wenn Hardwareneutralität erforderlich ist, sollte die Leistung und Zuverlässigkeit auf mindestens zwei Rechenzielen verglichen werden.
Kunden sollten Anbieter fragen, welche Teile ihres Roboterstapels von MoveIt abhängen, welche proprietär sind und was passiert, wenn eine Komponente eingestellt wird. Sie sollten Nachweise aus der vorgesehenen Betriebsumgebung verlangen: Verteilungen der Zykluszeiten, Eingriffsquoten, Fehlerprotokolle, Kalibrierungsverfahren und Wartungsbedarf. Ein poliertes Manipulationsvideo reicht nicht aus, um die Einsatzkosten abzuschätzen.
Für Forschende schafft die Übernahme eine Chance und eine Verantwortung. Leistungsfähigere Edge-Plattformen könnten es erleichtern, gelernte Policies nahe am Roboter zu testen. Gleichzeitig sollte die fortgesetzte Offenheit von MoveIt als gemeinschaftliche Praxis verstanden werden, die Beiträge, Reviews, Dokumentation und unabhängige Tests benötigt. Open Source ist nicht bloß ein Lizenzetikett. Es ist eine Möglichkeit, den Stapel nutzbar zu halten, wenn die Prioritäten eines einzelnen Anbieters nicht zu allen Anwendern passen.
Die größere Lehre
Robotikfortschritt wird häufig über Körper erzählt: ein laufender Humanoid, eine navigierende Drohne oder ein Roboterarm, der einen schwierigen Griff ausführt. Die Vereinbarung zwischen Qualcomm und PickNik verweist auf eine leisere Einschränkung. Bei vielen Maschinen ist der Engpass nicht nur der Körper oder das Modell. Es ist das verbindende Gewebe, das Modelle, Sensoren, Planer, Controller und Hardwareplattformen vorhersehbar zusammenarbeiten lässt.
Dieses verbindende Gewebe zu besitzen, kann strategisch wertvoll sein und zugleich leicht beschädigt werden. Qualcomm erhält die Chance, offene Manipulationssoftware auf effizienter Edge-Hardware leichter einsetzbar zu machen. PickNik erhält Ressourcen, um ein Projekt auszubauen, das bereits Forschung und Produktion verbindet. Entwickler bekommen Anlass, eine bessere Integration zu erwarten, aber auch Anlass, Neutralität und Governance genau zu beobachten.
Der Deal sollte deshalb an einem praktischen Maßstab beurteilt werden: Hilft er mehr Teams dabei, Roboter zu bauen, die begrenzte Aufgaben wiederholt ausführen, sich bei veränderten Bedingungen erholen und über mehrere Hardwaregenerationen wartbar bleiben? Falls ja, wird die Übernahme weit über Qualcomms Produktlinie hinaus Bedeutung haben. Falls nein, hat die Branche einen weiteren prominenten Robotikstapel übernommen, ohne das Einsatzproblem zwischen einem Plan auf dem Bildschirm und einer Maschine auf dem Hallenboden zu lösen.
Die derzeit stärkste überprüfbare Schlussfolgerung ist enger gefasst. Qualcomm hat sich zur Übernahme eines Unternehmens bereit erklärt, das für ein wichtiges offenes Robotikframework verantwortlich ist, und öffentlich zugesagt, MoveIt offen und hardwareunabhängig zu halten. Die nächste Phase ist kein Versprechen allgemeiner Autonomie. Sie ist ein Test dafür, ob kommerzielle Größe eine gemeinsame Robotikinfrastruktur stärken kann, ohne sie in einen verkappten Ein-Anbieter-Vertriebskanal zu verwandeln.
Quellen
Die zentralen Aussagen zur geplanten Übernahme, zu den Zusagen für MoveIt und zur Einordnung in Qualcomms Dragonwing-Strategie stammen aus Qualcomms Ankündigung. Die Perspektive von PickNik zur Geschichte des Projekts, zu seiner Beiträgergemeinschaft und zur weiteren Hardwareneutralität ist in „Fifteen Years of MoveIt, and the Next Fifteen“ dokumentiert. Für die technischen Erläuterungen zur Planning Scene, zur Planung um Objekte und zur Kinematik wurden die MoveIt-Dokumentation zur Planning Scene, die Anleitung Planning Around Objects und die Dokumentation zur Kinematik herangezogen. Ergänzender Kontext zur Organisation der MoveIt-Projekte findet sich in der Diskussion über die Migration zu einer eigenen GitHub-Organisation. Qualcomms Newsroom mit Veröffentlichungen dient als allgemeiner Diskussions- und Kontextverweis.
Related articles
Snapdragon 8 Elite Gen 6 bringt KI mit 30 Milliarden Parametern auf Smartphones. Worauf Käufer tatsächlich warten sollten
Qualcomms neue Spitzenchips versprechen schnellere Smartphones und deutlich größere KI-Modelle direkt auf dem Gerät. Entscheidend ist jedoch nicht die Zahl der Parameter, sondern ob ein fertiges Telefon den Vorteil ohne übermäßige Hitze, Akkubelastung oder Cloud-Zwang halten kann.
Mojos offener Compiler ist der eigentliche Test nach Version 1.0
Modular öffnet Compiler, Tooling und Sprache Mojo unter Apache 2.0 mit LLVM-Ausnahmen. Der größte Blocker fällt, doch Buildbarkeit, Governance, MAX-Grenzen und echte Nutzung bleiben entscheidend.
Snapdragon 8 Elite Gen 6 brings 30-billion-parameter AI to phones. Here is what buyers should actually wait for
Qualcomm’s new flagship chips promise faster phones and much larger on-device AI models, but the useful question is not how many parameters fit in a demo. It is whether a finished phone can sustain the gains without excess heat, battery drain, or cloud dependence.
Snapdragon 8 Elite Gen 6 переносит ИИ-модели на 30 миллиардов параметров в смартфоны: чего действительно стоит ждать покупателям
Новые флагманские чипы Qualcomm обещают более быстрые смартфоны и гораздо более крупные локальные ИИ-модели. Но важнее не число параметров в демонстрации, а то, выдержит ли готовый телефон нагрузку без перегрева, разряда батареи и постоянной зависимости от облака.
Comments
Sign in to comment.
No comments yet.