Сделка Qualcomm с PickNik выводит открытое планирование движений роботов в центр физического ИИ
Планируемое приобретение PickNik компанией Qualcomm — это не столько покупка робототехнического продукта, сколько контроль над важным программным слоем. Результат будет зависеть от того, получит ли MoveIt ускорение на аппаратном уровне, сохранив открытость.
Соглашение Qualcomm о приобретении робототехнической софтверной компании PickNik — заметное событие в той части робототехники, которая редко порождает эффектные видеоролики: в программном слое, планирующем движения машины, предотвращение столкновений и манипуляции с объектами. Эта сделка не приносит на рынок нового гуманоида, парка складских роботов или автономного автомобиля. Речь идёт об инфраструктуре, способной работать под множеством разных типов роботов.
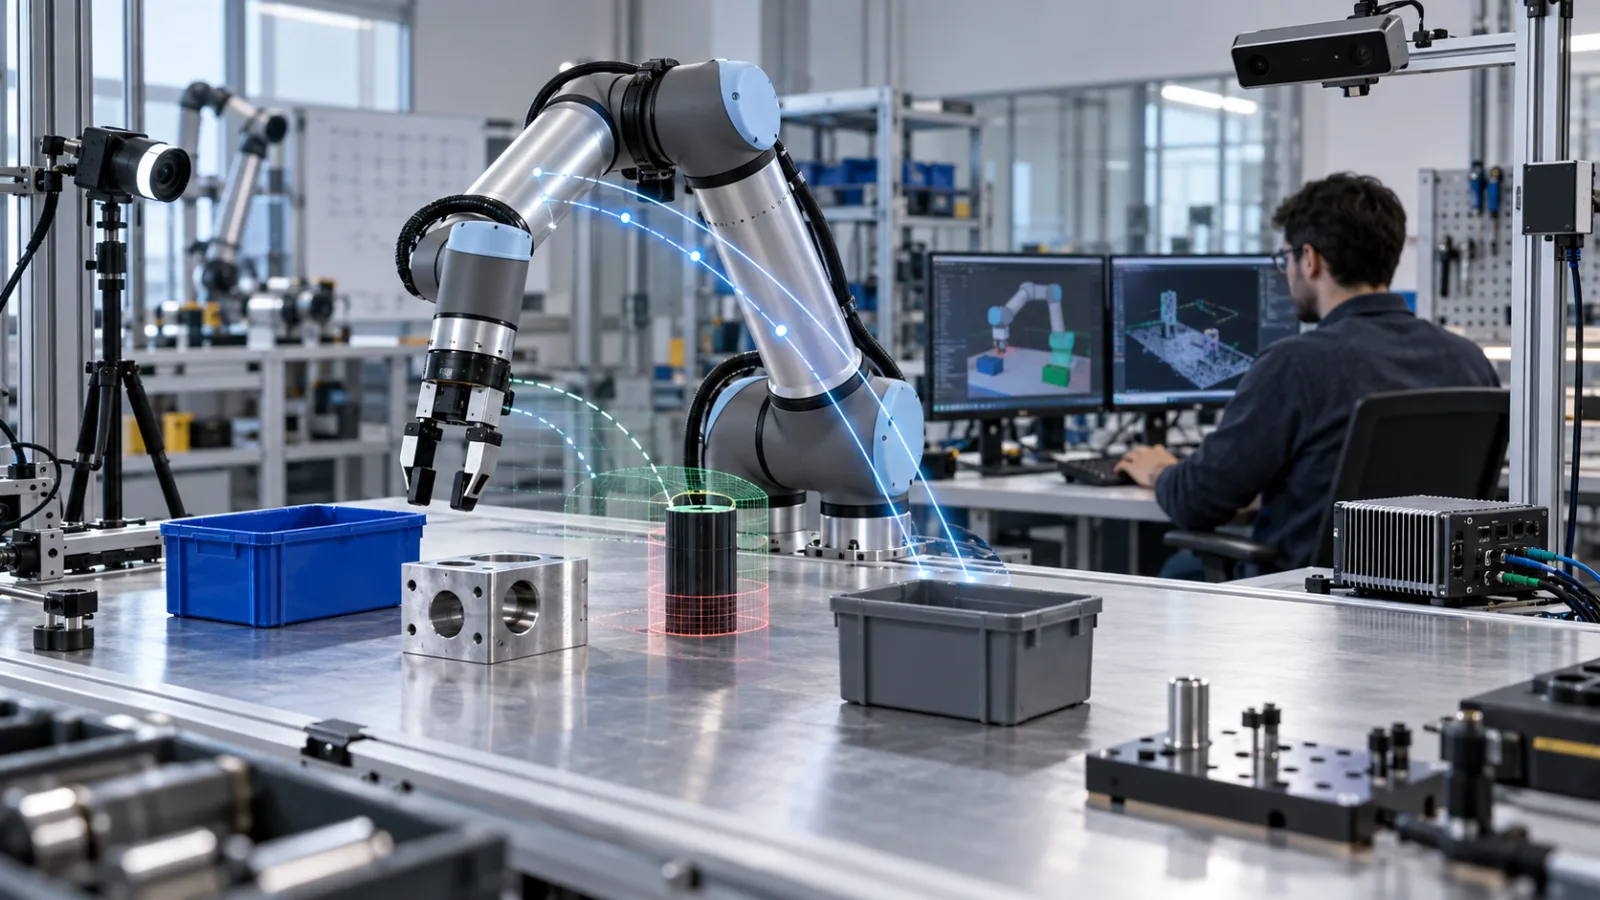
Именно поэтому сделку легко недооценить. У робота могут быть мощные двигатели, камеры, большая мультимодальная модель и хорошо поставленная демонстрация, но полезная задача всё равно окажется невыполнимой, если планировщик движений не умеет превратить инструкцию высокого уровня в физически корректную последовательность действий. Система должна учитывать геометрию робота, окружающий мир, ограничения его сочленений и последствия движения захвата в тесном рабочем пространстве.
23 сентября Qualcomm объявила о соглашении приобрести PickNik и заявила, что MoveIt, MoveIt Pro и будущие технологии PickNik будут теснее интегрированы с робототехническими платформами Dragonwing. Qualcomm также сообщила, что MoveIt 1 и MoveIt 2 останутся открытыми, развиваемыми сообществом проектами с поддержкой стороннего оборудования. Сделка всё ещё зависит от стандартных условий закрытия, поэтому речь пока идёт о планируемой смене владельца, а не о завершённой интеграции. Объявление Qualcomm — основной источник этих обязательств.
Полезнее всего рассматривать сделку как проверку того, способна ли робототехника создать надёжный общий программный слой в условиях фрагментированного аппаратного рынка. Она также ставит вопрос, который для разработчиков важнее самого заголовка о приобретении: сможет ли открытый фреймворк получить коммерческие ресурсы и оптимизацию для периферийных вычислений, не превратившись фактически в инструмент, привязанный к одной платформе чипов?
Что на самом деле делает MoveIt
MoveIt построен на Robot Operating System и используется для роботизированных манипуляций и планирования движений. Это не универсальный мозг робота и не система, самостоятельно решающая, что должен делать робот на фабрике, в больнице, лаборатории или доме. Вместо этого она предоставляет инструменты, с помощью которых разработчик описывает робота и его окружение, рассчитывает допустимые движения, проверяет столкновения и передаёт план через стек управления роботом.
Разница важна, потому что «робот понимает задачу» и «робот может безопасно выполнить следующее движение» — разные инженерные проблемы. Модель зрения-языка-действия может интерпретировать просьбу вроде «возьми контейнер рядом с инструментом». Но планировщику всё равно нужно определить, может ли рука дотянуться до контейнера, совместим ли выбранный захват с объектом, не ударится ли запястье о рабочий стол, не вошёл ли другой робот в то же пространство и соблюдает ли траектория ограничения по сочленениям и скорости.
Центральное представление этой работы в MoveIt — сцена планирования. В официальной документации она описывается как модель текущего состояния робота, его геометрии, кинематики, динамики и окружающего мира. Эти данные поддерживают прямую и обратную кинематику, проверку ограничений и обнаружение столкновений. Фреймворк способен проверять как столкновение робота с окружением, так и столкновение робота с самим собой.
Эти функции не выглядят эффектно, но именно здесь многие заявления о физическом ИИ сталкиваются с реальностью пола. Языковая модель может предложить последовательность, которая звучит разумно, но физически невыполнима для оборудования. Обученная политика может выдать многообещающую траекторию в демонстрации, не имея надёжного представления о внезапно появившемся препятствии. Планирование движений добавляет слой явного геометрического рассуждения и проверки между намерением политики и командами исполнительным механизмам.
По этой же причине MoveIt не является готовой гарантией безопасности. Проверка столкновений зависит от качества и актуальности модели робота, данных датчиков, калибровки, геометрии объектов, правил разрешённых столкновений и системы управления. Планировщик может отклонить траекторию, о которой знает, что она недопустима, но не сможет корректно рассуждать о препятствии, которое никогда не было представлено, или о неправильно откалиброванном захвате. Допустимый план — не то же самое, что сертифицированно безопасная машина.
Зачем Qualcomm нужен этот слой
Qualcomm много лет создаёт маломощные и гетерогенные вычислительные платформы для устройств, которым необходимо обрабатывать данные рядом с местом их возникновения. Теперь бренд Dragonwing охватывает промышленные и ориентированные на робототехнику вычислительные платформы. Соглашение с PickNik даёт Qualcomm софтверную команду и широко используемый открытый робототехнический проект, способный связать эти процессоры с реальными задачами манипуляции.
Заявленная цель компании — упростить переход от ИИ-моделей, включая модели зрения-языка и зрения-языка-действия, к планированию, манипуляциям и управлению в реальном времени. Qualcomm также подчеркнула интеграцию с платами Arduino VENTUNO Q, представив этот путь как способ выйти на широкое сообщество разработчиков. На практике Qualcomm пытается сделать своё оборудование более значимым в тот момент, когда робот должен непрерывно воспринимать, планировать и действовать, а не просто запускать изолированный тест производительности вывода.
Это стратегически отличается от продажи готового робота. Производитель робота владеет всем продуктом и может скрыть значительную часть программного стека за одним приложением. Производителю чипов нужны многочисленные изготовители, исследовательские группы, системные интеграторы и разработчики, использующие его вычислительную платформу в разных машинах. Аппаратно-агностичный робототехнический фреймворк может стать мостом между этими рынками.
Преимущество, которого добивается Qualcomm, заключается не просто в том, что MoveIt сможет работать на плате Dragonwing. Более крупная возможность — оптимизировать знакомый процесс разработки под ИИ-ускорители процессора, его ядра CPU, возможности подключения и функции реального времени. Если разработчик сможет использовать одни и те же концепции планирования для настольной руки, мобильного манипулятора, инспекционного робота или исследовательской платформы собственной конструкции, у поставщика чипов появится шанс стать частью стека по умолчанию, а не взаимозаменяемым компонентом, выбранным в конце проекта.
У этой цели есть практический предел. Планирование движений — лишь один элемент готового робота. Восприятие, оценка состояния, выбор захвата, последовательность задач, управление приводами, мониторинг с уровнем безопасности, сети, симуляция, управление парком и техническое обслуживание остаются отдельными проблемами. Более быстрый вывод или тесная интеграция могут уменьшить задержку и объём разработки, но не устраняют сложность интеграции.
Обещание открытого исходного кода — главная деталь
В объявлении Qualcomm прямо сказано, что MoveIt 1 и MoveIt 2 останутся открытыми проектами на прежней лицензии, с дорожными картами, формируемыми сообществом, открытыми ресурсами и поддержкой стороннего оборудования. Основатель PickNik Дэйв Коулман сделал тот же акцент в своём рассказе о сделке: проект останется аппаратно-агностичным, а компания продолжит поддерживать открытые MoveIt и ROS. Объяснение PickNik также даёт полезный контекст об истории проекта и его сообществе контрибьюторов.
Это обещание отвечает на очевидное опасение, возникающее при коммерческом приобретении. Открытые проекты могут потерять участников, если пользователи решат, что новый владелец будет направлять разработку в сторону закрытой платформы или сделает конкурирующее оборудование второсортным. Даже когда исходный код остаётся публичным, управление, приоритеты релизов, качество документации, доступность сопровождающих и отношение к внешним изменениям могут изменить реальный опыт использования программы.
Нынешнее заявление звучит обнадёживающе, но долгосрочная проверка будет операционной. Разработчики будут следить за тем, появляются ли важные функции сначала на оборудовании Qualcomm, сохраняется ли внимание к драйверам сторонних платформ, остаются ли инструкции по сборке и развёртыванию практичными за пределами экосистемы Dragonwing и получает ли внешнее сообщество сопровождающих реальную роль в управлении проектом.
Здесь есть настоящее напряжение, а не простое противоречие. Открытый проект может выиграть от инженерного штата крупной компании, ресурсов тестирования, работы с разработчиками и способности финансировать долгосрочное сопровождение. Но тот же проект может стать менее нейтральным, если коммерческие приоритеты владельца начнут определять работу над производительностью, документацию или решения по дорожной карте. Результат будет зависеть от того, сколько независимости Qualcomm оставит сопровождающим и насколько заметными для сообщества будут эти решения.
В этот контекст входит Open Source Robotics Alliance. Qualcomm и PickNik являются её учредителями, а Qualcomm заявила, что продолжит поддерживать ROS и такие проекты, как Space ROS. Это не создаёт юридической гарантии нейтральности, но помещает сделку в более широкую институциональную работу по сохранению общей робототехнической инфраструктуры, вместо того чтобы оставлять каждый важный компонент под контролем одного поставщика продукта.
Почему важен момент сделки
Робототехнические компании сейчас пытаются объединить обученные политики с классическим управлением и планированием. Самые амбициозные системы отрасли обещают более гибкое поведение на складах, фабриках, в домах и других средах, которые невозможно полностью запрограммировать вручную. Но роботам по-прежнему нужны предсказуемые интерфейсы и ограничения, когда они перемещаются рядом с людьми, дорогим оборудованием или хрупкими предметами.
В результате архитектура становится всё более многоуровневой. Модель высокого уровня интерпретирует язык, изображения или демонстрации. Система уровня задач решает, какие подцели преследовать. Планировщик движений превращает эти подцели в траектории. Контроллер переводит траектории в команды исполнительным механизмам. Системы мониторинга проверяют, не отклоняется ли реальный робот от ожидаемого состояния. Люди-операторы могут вмешаться, когда неопределённость или вероятность сбоя превышает порог.
MoveIt находится в середине этого стека. Он может принимать цели от более интеллектуальных систем, не пытаясь заменить их, и предоставлять структурированные возможности движения системам, которые вообще не используют большую ИИ-модель. Поэтому он полезен в переходе от традиционной промышленной автоматизации к более адаптивному физическому ИИ.
Этот переход не настолько гладок, как предполагает выражение «ИИ для робототехники». Традиционная автоматизация часто работает благодаря тому, что среда, оснастка, подача объектов и последовательность действий жёстко контролируются. Обученные политики справляются с большим разнообразием, но привносят новую неопределённость и требуют данных, оценки и мониторинга. Общий слой планирования может помочь связать эти подходы, но не способен сам по себе превратить неструктурированную задачу в структурированную.
Поэтому наиболее убедительными ближайшими применениями, вероятно, станут ограниченные сценарии: известный робот, определённое рабочее пространство, ограниченное семейство объектов и понятная процедура восстановления. Это всё равно может иметь большую ценность. Мобильные манипуляции, лабораторная автоматизация, складская обработка, пищевая и фармацевтическая промышленность, а также космическая робототехника включают задачи, где небольшая гибкость убирает дорогой объём специализированного программирования. Цель — не универсальная автономность в одном релизе, а более короткий путь от проверенной возможности к повторяемому развёртыванию.
Что может улучшиться для разработчиков
Если Qualcomm успешно реализует план, разработчики могут увидеть улучшения в нескольких областях. Первая — подготовка оборудования. Робототехнические команды часто тратят слишком много времени на соединение датчиков, вычислительных ресурсов, промежуточного программного обеспечения, планирования движений и управления, прежде чем получают возможность оценить само приложение. Лучше поддерживаемые эталонные платформы могут сократить эту начальную интеграционную работу.
Вторая область — периферийное развёртывание. Лабораторный прототип может опираться на рабочую станцию, эффективное охлаждение и стабильную сеть. Мобильный или промышленный робот обычно не может рассчитывать на такие условия. Ему может понадобиться принимать решения локально, потому что задержка сети, потеря связи, требования конфиденциальности или ограничения безопасности делают зависимость от облака неприемлемой. Более эффективные вычисления на устройстве могли бы облегчить одновременный запуск моделей восприятия, политик, планирования и управления.
Третья — путь от эксперимента к продукту. MoveIt Pro — коммерческая платформа PickNik для продвинутых робототехнических систем, тогда как сам MoveIt остаётся основой с открытым исходным кодом. Такое разделение даёт организациям возможный путь от публичных инструментов к платной поддержке, помощи с развёртыванием и функциям, ориентированным на производство. Ресурсы Qualcomm могут расширить этот путь, если компания будет вкладываться в документацию, тестирование, эталонные конструкции и поддержку, а не только в показатели производительности кремния.
Четвёртая — доступность для небольших команд. Робототехнической группе не нужно изобретать каждый компонент стека манипуляции, но ей часто приходится самостоятельно соединять множество компонентов. Поддерживаемая комбинация ROS, MoveIt, периферийных вычислений и плат разработки могла бы сделать убедительные прототипы доступнее для университетов, специализированных производителей и молодых компаний. Наибольший эффект будет там, где ценность робота связана со специализированной задачей, а не с огромным объёмом производства.
Ни один из этих эффектов автоматически не следует из приобретения. Аппаратная абстракция может скрыть важные различия, а не устранить их. Плата, на которой работает демонстрация, всё ещё может не иметь нужных драйверов, поведения в реальном времени, теплового запаса, пути сертификации или обязательств по поддержке, необходимых производственному заказчику. Разработчикам придётся оценивать систему целиком, а не только количество поддерживаемых моделей или скорость теста вывода.
Кто выиграет первым
Первыми, вероятно, выиграют команды, уже использующие ROS и MoveIt или рассматривающие их для проектов манипуляции. Они смогут получить лучше поддерживаемые вычислительные цели, не отказываясь от знакомого фреймворка. Исследовательские группы могут выиграть от более мощных периферийных платформ и от способности крупной компании дольше поддерживать программное обеспечение.
Ещё одна важная группа — системные интеграторы. Им приходится объединять роботов, камеры, захваты, системы безопасности, конвейеры и бизнес-программы для клиентов с разными требованиями. Общий слой планирования способен сократить повторяющуюся инженерную работу, особенно если интегратор работает с несколькими марками роботов или должен адаптировать ячейку под новый продукт.
Производители роботизированных рук и мобильных манипуляторов тоже могут выиграть, если поддержка оборудования действительно останется кроссплатформенной. Они смогут сосредоточиться на механической конструкции, датчиках, концевых эффекторах и поведении, специфичном для приложения, полагаясь на зрелый планировщик для стандартных функций манипуляции.
Конечные пользователи получат пользу позже и менее заметно. Руководителю фабрики не обязательно знать, работает ли под машиной MoveIt. Для него важны более короткий ввод в эксплуатацию, меньшее число сбоев, простая перенастройка, удобное обслуживание и меньшая совокупная стоимость владения. Эти результаты требуют проверки в среде пользователя, а не только успешной программной демонстрации.
Потребители в ближайшее время вряд ли заметят прямой эффект. У домашних роботов более сложные задачи восприятия и безопасности, чем у роботов в контролируемых промышленных ячейках, а фреймворк планирования движений не решает проблемы бытовой неоднозначности, конфиденциальности и ответственности. Со временем он может войти в стек потребительского робота, но сейчас сделка гораздо важнее для разработчиков и промышленных внедрений, чем для людей, ожидающих универсального домашнего помощника.
Стоимость и зрелость: о чём сделка не говорит
Ни объявление Qualcomm, ни публичное объяснение PickNik не содержат цены приобретения или графика его закрытия. В них также нет подробной дорожной карты интеграции MoveIt с Dragonwing. Поэтому было бы преждевременно утверждать конкретное улучшение производительности, снижение цены роботов или ускорение графика внедрения.
Нет и оснований воспринимать приобретение как доказательство готовности универсальных роботов к обычным рабочим местам. MoveIt может сделать планирование движений доступнее, но готовому к эксплуатации роботу всё равно нужны надёжное оборудование, точное восприятие, подходящие концевые эффекторные устройства, поведение при восстановлении, инженерия безопасности, обучение операторов и обоснованная экономика. Одно и то же программное обеспечение может поддерживать исследовательский прототип и производственную машину с совершенно разным уровнем устойчивости.
Зрелость следует оценивать на уровне всей системы. Полезные вопросы включают следующие:
- Может ли робот обнаружить, что его модель мира ошибочна?
- Может ли он безопасно остановиться, когда человек или неожиданный объект входят в рабочее пространство?
- Может ли оператор просматривать, изменять и повторно запускать планы?
- Восстанавливается ли система после неудачного захвата, не создавая второй сбой?
- Проверяются ли задержки, дрейф калибровки и потеря сети в реальных рабочих условиях?
- Сможет ли заказчик продолжать эксплуатацию робота, если предпочтительная вычислительная платформа изменится?
Планировщик движений помогает ответить на часть этих вопросов, особенно связанных с геометрией, ограничениями и допустимостью траектории. Но он не отвечает на все из них. Это различие важно, поскольку робототехническая отрасль неоднократно принимала мощную подсистему за готовый продукт.
Стратегический риск для Qualcomm
Qualcomm выходит на рынок, где доверие разработчиков может быть важнее отдельного теста производительности. Робототехнические команды часто строят системы годами, накапливают собственные драйверы и данные калибровки и выбирают инструменты отчасти потому, что не хотят оказаться запертыми у одного поставщика. Если Qualcomm будут воспринимать как компанию, использующую MoveIt главным образом для перенаправления разработчиков к Dragonwing, часть наиболее активных пользователей проекта может обратиться к альтернативам или поддерживать собственные форки.
Поэтому лучший аргумент компании заключается не в том, что оборудование Qualcomm быстрее. Он должен звучать так: разработчики получают лучшую производительность и поддержку, сохраняя возможность использовать другое оборудование, когда этого требует приложение. Этот аргумент проверят детали — вклад в основной проект, частота релизов, поддержка платформ не Qualcomm, прозрачное управление и качество примеров, работающих за пределами демонстрационной среды.
Qualcomm также предстоит доказать, что она понимает робототехнику как операционную задачу. Компания, производящая чипы, естественно делает акцент на вычислениях, но роботы выходят из строя по причинам, расположенным за пределами процессора: грязные объективы, изношенные захваты, неверные модели объектов, неправильно размещённые палеты, неоднозначные инструкции, меняющееся освещение, перебои сети и поведение людей. Программный стек, учитывающий эти условия, будет ценнее стека, который лишь ускоряет штатный сценарий.
Стратегическая возможность для PickNik
Для PickNik сделка открывает путь к масштабированию проекта без отказа от идентичности, которая сделала его заслуживающим доверия. В собственном рассказе компания указывает, что в MoveIt внесли вклад более 560 человек, а проект имеет тысячи форков и широко используется в исследованиях и промышленности. Эти цифры описывают общественный актив, а не просто обычный проприетарный продукт.
Крупный владелец мог бы финансировать тестирование на большем числе конфигураций роботов, улучшить документацию, поддерживать долгоживущие релизы и помогать превращать успешные исследовательские интеграции в повторяемые схемы внедрения. Он также мог бы упростить согласование открытых инструментов с требованиями периферийного ИИ, систем реального времени и коммерческой поддержки.
Риск в том, что масштаб может сделать проект более тяжёлым и медленным. Разработчики ценят открытую робототехническую программу отчасти потому, что могут изучать её, адаптировать и сочетать с незнакомым оборудованием. Если новые слои станут трудными для понимания или важные возможности уйдут за платные предложения, проект может потерять гибкость, благодаря которой стал общей основой. Успех приобретения будет измеряться тем, сколько дополнительных возможностей появится в открытом слое, а не только размером робототехнического бизнеса Qualcomm.
За чем следить дальше
Самые информативные сигналы появятся после объявления, а не в нём самом. Разработчикам стоит следить за первыми конкретными релизами интеграции, поддерживаемыми конфигурациями Dragonwing и Arduino, а также за доказательствами того, что прежние рабочие процессы продолжают работать на стороннем оборудовании. Важно будет наблюдать и за изменениями в управлении MoveIt, составе сопровождающих, реакции на проблемы и процессе выпуска релизов.
Техническим командам, оценивающим экосистему, следует тестировать полные рабочие процессы, а не отдельные демонстрации. Справедливая проверка должна включать обновление сцены, объекты столкновений, обратную кинематику, исполнение траекторий, задержки датчиков, вмешательство оператора и восстановление после неудачных планов. Если аппаратная нейтральность обязательна, производительность и надёжность нужно сравнивать как минимум на двух вычислительных целях.
Заказчикам стоит спрашивать поставщиков, какие части робототехнического стека зависят от MoveIt, какие являются закрытыми и что произойдёт при прекращении поддержки компонента. Следует запрашивать данные из предполагаемой рабочей среды: распределение длительности циклов, частоту вмешательств, журналы неисправностей, процедуры калибровки и требования к обслуживанию. Эффектного видео с манипуляцией недостаточно, чтобы оценить стоимость внедрения.
Для исследователей приобретение создаёт и возможность, и ответственность. Более мощные периферийные платформы могут упростить тестирование обученных политик рядом с роботом. Одновременно сохраняющуюся открытость MoveIt нужно воспринимать как практику сообщества, которой требуются участники, ревью, документация и независимое тестирование. Открытый исходный код — не просто отметка о лицензии; это способ сохранить пригодность стека в ситуации, когда приоритеты одного поставщика не совпадают с потребностями всех пользователей.
Более широкий вывод
О прогрессе робототехники часто рассказывают через тела: гуманоид идёт, дрон прокладывает маршрут или роботизированная рука выполняет сложный захват. Соглашение Qualcomm и PickNik указывает на более тихое ограничение. Для многих машин узкое место связано не только с телом или моделью. Им служит соединительная ткань, позволяющая разным моделям, датчикам, планировщикам, контроллерам и аппаратным платформам предсказуемо работать вместе.
Владеть этой соединительной тканью стратегически выгодно, но её также легко повредить. Qualcomm получает шанс упростить развёртывание открытого программного обеспечения для манипуляций на эффективном периферийном оборудовании. PickNik получает ресурсы для развития проекта, уже охватывающего исследования и промышленное применение. Разработчики получают повод ожидать лучшей интеграции, но также должны внимательно следить за нейтральностью и управлением.
Поэтому сделку следует оценивать по практическому критерию: помогает ли она большему числу команд создавать роботов, способных многократно выполнять ограниченные задачи, восстанавливаться при изменении условий и оставаться обслуживаемыми при смене поколений оборудования? Если да, приобретение будет иметь значение далеко за пределами продуктовой линейки Qualcomm. Если нет, отрасль просто получит ещё один заметный робототехнический стек, не решив проблему внедрения, которая отделяет план на экране от машины на полу.
Пока наиболее сильный подтверждённый вывод уже и конкретнее. Qualcomm согласилась приобрести компанию, отвечающую за важный открытый робототехнический фреймворк, и публично обязалась сохранить MoveIt открытым и аппаратно-агностичным. Следующий этап — не обещание универсальной автономности, а проверка того, сможет ли коммерческий масштаб укрепить общую робототехническую инфраструктуру, не превратив её в замаскированный канал к одному поставщику.
Источники
Основными источниками фактов о сделке и заявленных обязательствах являются объявление Qualcomm и рассказ PickNik о пятнадцати годах MoveIt и следующем пятнадцатилетии. Для описания сцены планирования, работы с объектами и кинематики использованы материалы документации MoveIt, включая разделы о планировании вокруг объектов и кинематике. Контекстом для устройства проекта служит обсуждение переноса проектов MoveIt в отдельную организацию GitHub. Дополнительный источник для отслеживания публикаций — лента пресс-релизов Qualcomm.
Related articles
Стоит ли покупать Valve Steam Frame? Только если беспроводной PC VR уже стал вашим главным сценарием
Steam Frame — не дешёвый вход в VR, а премиальная гарнитура вокруг Steam: с сильной беспроводной трансляцией, ещё молодой библиотекой автономных игр, ограниченной батареей и системой бронирования, которая вознаграждает терпение.
Snapdragon 8 Elite Gen 6 переносит ИИ-модели на 30 миллиардов параметров в смартфоны: чего действительно стоит ждать покупателям
Новые флагманские чипы Qualcomm обещают более быстрые смартфоны и гораздо более крупные локальные ИИ-модели. Но важнее не число параметров в демонстрации, а то, выдержит ли готовый телефон нагрузку без перегрева, разряда батареи и постоянной зависимости от облака.
Главные IT-новости дня: AI-поиск, дата-центры, curl и сделка Fox–Roku
Четыре важные технологические истории 15 июня 2026 года: уязвимость AI-поиска к пользовательскому контенту, сопротивление строительству дата-центров, пауза curl в приёме security-репортов и крупная сделка на рынке connected TV.
Cloudflare превращает доступ AI-ботов в инфраструктурную политику
Новые режимы Search, Agent и Training показывают, как старая сделка веба с crawler’ами становится программируемой, платной и более рискованной для издателей, SEO и AI-агентов.
Comments
Sign in to comment.
No comments yet.