روبوت ASTRA من «كالتك» يبني هيكلًا شبكيًا في المدار — ويكشف ما ينقص إنشاء الهياكل الفضائية
جمّعت تجربة ASTRA من «كالتك» قسمًا جديدًا من هيكل شبكي في المدار بصورة ذاتية، في خطوة أولى للإنشاء الروبوتي في الفضاء. لكنها أثبتت طريقة بناء، لا هوائيًا عاملًا أو مصنعًا مداريًا مكتفيًا بذاته.
اتخذ روبوت صغير خطوة عملية نحو بناء هياكل كبيرة في الفضاء. خلال عرض مداري استمر ستة أشهر، التقط نظام ASTRA التابع لمعهد «كالتك» أنابيب مركّبة ووصلات من الألومنيوم، ثم ربطها وبنى قسمًا جديدًا من هيكل شبكي من دون أن يجمع رواد الفضاء الأجزاء يدويًا. وتصف «كالتك» ووكالة مشاريع الأبحاث الدفاعية المتقدمة (DARPA) النتيجة بأنها أول إنشاء ذاتي لهيكل في الفضاء.
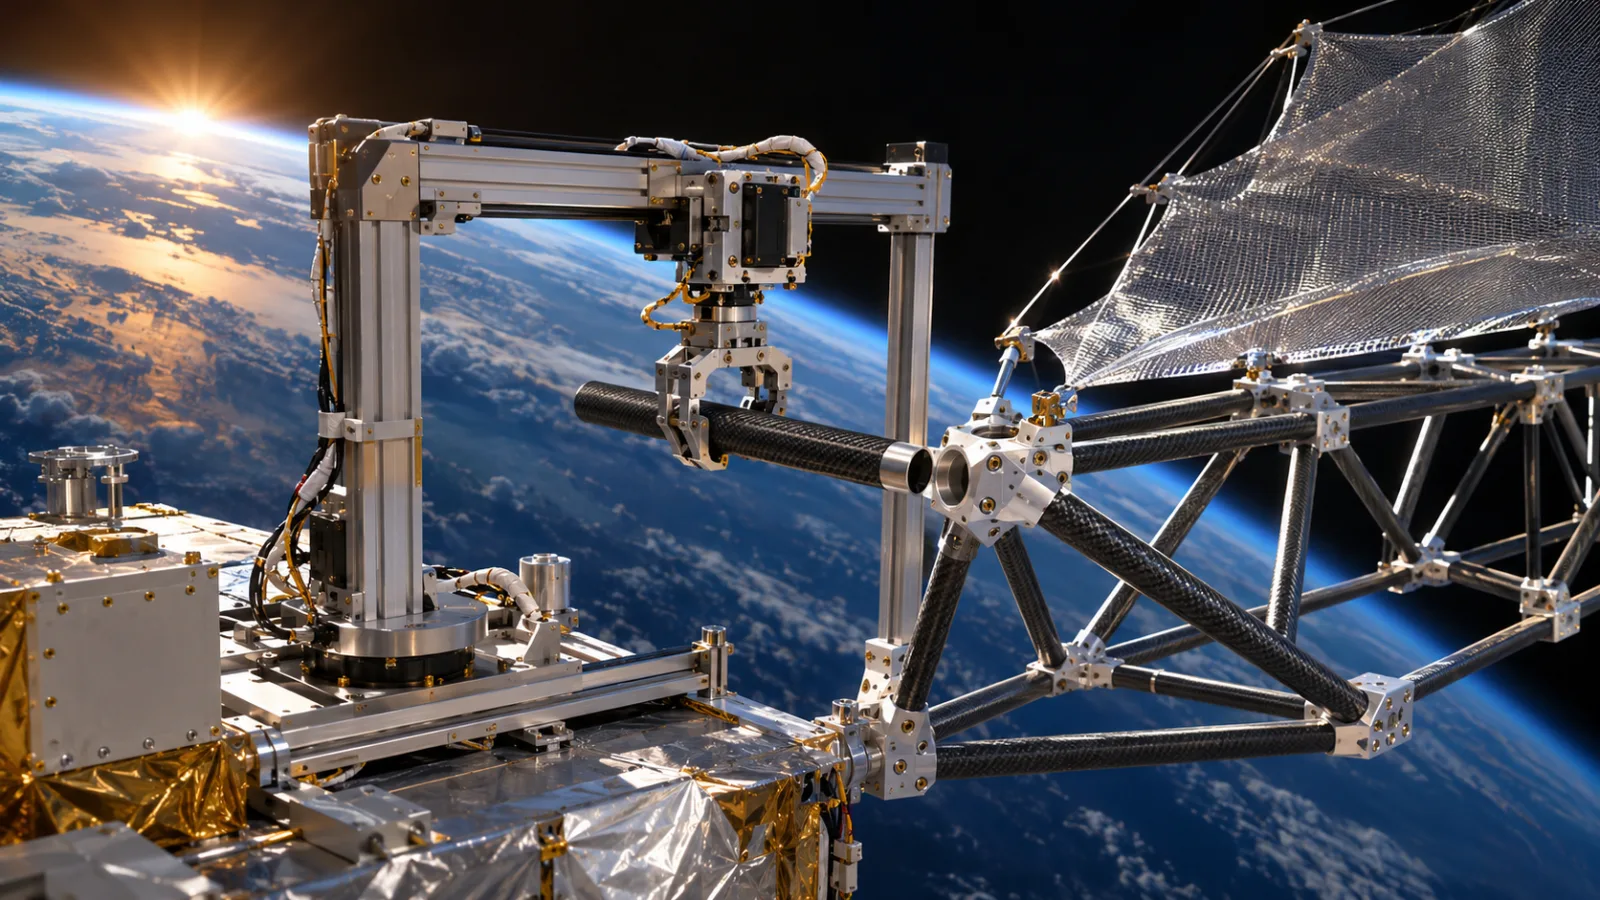
يستحق هذا الإنجاز الانتباه تحديدًا لأنه محدود. فلم يبنِ ASTRA تلسكوبًا فضائيًا مكتملًا، ولا هوائي اتصالات عاملًا، ولا وحدة لمحطة فضائية. لقد أنشأ جزءًا من هيكل عاكس يبلغ 1.4 متر، كما لم يكتمل الهوائي المخطط بالكامل. ما أثبتته التجربة أكثر تحديدًا هو أن روبوتًا يستطيع تنفيذ تسلسل تجميعي متكرر في المدار، باستخدام مكوّنات تُنقل منفصلة ثم تُربط في المكان الذي يُفترض أن يعمل فيه الهيكل.
هذا التمييز مهم. فما زالت المعدات الفضائية تُصمَّم إلى حد كبير وفق أبعاد غلاف الصاروخ. وإذا كان الهوائي أو المرآة أو المصفوفة الشمسية أو الموطن أكبر من أن يتسع له مركّب الإطلاق، فعلى المهندسين عمومًا طيّه أو نشره، أو إرسال عدة أجزاء كي يربطها رواد الفضاء أو مركبات فضائية متخصصة. يختبر ASTRA خيارًا ثالثًا: إطلاق صندوق مدمج من الأجزاء، وترك آلة تبني الهيكل بعد الوصول إلى المدار.
ما الذي فعله ASTRA فعليًا
يرمز ASTRA إلى «تجميع عاكس مشدود ذاتي في الفضاء». وطُوّرت حمولة «كالتك» عبر برنامج «التصنيع المداري والقمرّي للمواد والتصميم الكفء من حيث الكتلة» التابع لـDARPA، المعروف اختصارًا باسم NOM4D. واستضافت شركة Momentus الحمولة على مركبتها المدارية Vigoride، بعد إطلاقها في مهمة Transporter-16 التابعة لـSpaceX في نهاية مارس 2026.
الآلة ليست روبوتًا شبيهًا بالبشر يحلق بحرية، بل مُناوِلًا بسيطًا نسبيًا على هيئة جسر، يتحرك على ثلاثة محاور خطية، مع درجة حرية دورانية في التصميم البحثي. ومهمته محددة بدقة: يستخرج العناصر الإنشائية والوصلات من الموزعات، ويضعها على صفيحة تجميع، ويربطها لتكوين خانة من الهيكل الشبكي، ويساعد على نشر شبكة عاكسة رقيقة أثناء تحرير القسم.
بدأت حمولة الرحلة بخانتين مبنيتين مسبقًا. وحملت أنابيب إضافية من ألياف مركّبة، ووصلات من الألومنيوم، ومواد عاكسة، وكاميرات، وموزعات، ودعامات، والآليات اللازمة لتحريك الهيكل المجمع جزئيًا عبر آلة البناء. ثم أنشأت الآلة خانة ثالثة في المدار. ويذكر الحساب الرسمي لـ«كالتك» أن الفريق واجه قيودًا زمنية، ولم يُكمل سوى القسم الأولي من الهوائي المقصود.
ولا تمثل هذه النتيجة فشلًا في الغرض الأساسي للتجربة. فقد صُمم العرض لاختبار قدرة مفهوم التجميع على تحمّل الإطلاق والنشر والعمل في بيئة الفضاء. وتُظهر النتيجة أن عملية بناء متكررة واحدة على الأقل يمكن تنفيذها في المدار. لكنها لا تُثبت أن هيكلًا أكبر يمكن تجميعه بدرجة الاعتمادية نفسها، أو السرعة نفسها، أو الدقة البُعدية نفسها.
لماذا يغيّر البناء بعد الإطلاق طبيعة المشكلة التصميمية
يفرض غلاف الصاروخ حدًا هندسيًا صارمًا. يستطيع المهندسون جعل هيكل كبير ينطوي ليصبح أصغر، لكن الطي يضيف مفصلات ومزالج وآليات تحرير وعناصر مرنة وتسلسلات للنشر. وكل آلية إضافية تخلق نمطًا آخر محتملًا للفشل. وقد يكون الهيكل أيضًا بالغ الهشاشة أو شديد الصلابة بحيث لا ينفتح بصورة موثوقة بعد أشهر قضاها معرضًا للاهتزاز والفراغ وتقلبات الحرارة والإشعاع.
ينقل التجميع في المدار بعض هذا التعقيد من النشر إلى البناء. فبدلًا من جعل جسم واحد ضخم يتصرف كجسم مدمج أثناء الإطلاق، يستطيع المصممون إطلاق أجزاء معيارية وربطها تدريجيًا. ويبدو النهج جذابًا بصفة خاصة للهياكل الخفيفة والواسعة: العواكس الشبكية، وهوائيات الراديو، والمصفوفات الشمسية، والواقيات الشمسية، وربما الإطارات الإنشائية للتلسكوبات الكبيرة.
وتتغير الفيزياء أيضًا عندما لا يعود الهيكل مدعومًا بجاذبية الأرض. فقد يكون هيكل شبكي يترهل تحت وزنه على الأرض عمليًا في المدار، إذا كانت أحماله الرئيسية ناتجة عن الشد أو الدوران أو ضغط ضوء الشمس أو المعدات المثبتة عليه. لكن ذلك لا يجعل الهندسة سهلة، بل يغيّر القيود التي تهيمن على التصميم.
لذلك، فإن أفضل طريقة لفهم NOM4D ليست باعتباره خطة لإرسال روبوتات بناء إلى الفضاء العام المقبل، بل برنامجًا يختبر ما إذا كان بالإمكان تصميم الهياكل خصيصًا للتجميع المداري، بدل تصميمها على الأرض ثم إجبارها على المرور ضمن أبعاد مركبة الإطلاق.
بساطة الروبوت جزء من النتيجة
لا يعتمد عرض ASTRA على نظام ذكاء اصطناعي متعدد الأغراض يتخذ قرارات مفتوحة النهاية. تصف DARPA الجهاز بأنه روبوت جسري بسيط نسبيًا، وتؤكد أهمية الجمع بين الآليات والمواد وأساليب التشغيل. وهذا مهم لأن الموثوقية في الفضاء تأتي غالبًا من تقليل عدد الأمور التي يتعين على الآلة فهمها.
فالروبوت المقيّد بعناية يستطيع تكرار حركة معروفة، واستخدام موزعات ثابتة، والاستعانة بالكاميرات للمراقبة. لكن المقابل هو محدودية المرونة. فإذا وُضع أحد المكونات في مكان غير صحيح، أو لم تتشابك وصلة، أو تحرك الهيكل المجمع جزئيًا خارج نطاقه المتوقع، فقد لا تعرف الآلة كيف ترتجل حلًا. وقد يتمكن نظام ذاتي أكثر قدرة من التعامل مع عدد أكبر من الحالات، لكنه سيحتاج أيضًا إلى مزيد من المستشعرات والبرمجيات وعمليات التحقق، فضلًا عن مزيد من سبل التعطل.
ويعكس تصميم التجربة هذا التنازل. فقد جُهزت أجزاء ASTRA وتسلسل خطواته على الأرض. ولم يُطلب من الروبوت تصميم الهيكل الشبكي، أو اختيار طريقة بناء جديدة، أو تشخيص كل عطل من دون مساعدة. تكمن قيمته في إظهار إمكانية تنفيذ تسلسل متكرر ومُعد هندسيًا مسبقًا في المدار، مع تدخل بشري محدود.
وهذا نمط مفيد في مجال الروبوتات الفضائية. فالآلات التشغيلية الأولى يُرجح أن تكون أدوات محدودة الوظيفة ذات قيود ميكانيكية قوية، لا بناةً شاملين لكل المهام. ويمكن أن تتسع استقلاليتها مع جمع المهندسين بيانات عن الأعطال الفعلية وتحسين العتاد للتعامل مع أنماط التعطل تلك.
لماذا كان الاختبار المداري أصعب من عرض مختبري
كانت كالتك قد طورت مفهوم التجميع واختبرته على الأرض خلال مراحل سابقة من المشروع. وتظل الاختبارات الأرضية ضرورية، لكنها لا تستطيع إعادة إنتاج كل الظروف المؤثرة في آلية تعمل في المدار.
على الأرض، تدفع الجاذبية الأجزاء نحو الدعامات وتساعد المهندسين على مراقبتها مباشرة. أما في المدار، فقد تطفو الأجزاء، وقد تتصرف أسطح التلامس بطريقة مختلفة، وقد تستمر حركة صغيرة غير مخطط لها بدلًا من أن تخمدها الأوزان. كما يتعين على الآلة العمل عبر منصة مركبة فضائية ذات قيود على الطاقة والاتصالات والتحكم الحراري وظروف التوجيه. ولا يستطيع المهندسون ببساطة الوصول إلى الآلية، أو استبدال مكوّن عالق، أو تعديل أداة تثبيت بين محاولة وأخرى.
وتقول DARPA إن الحمولة تلقت الاتصالات والطاقة والتصوير وغيرها من أشكال الدعم من منصة Momentus. واستخدمت حمولة كالتك 11 كاميرا لمراقبة عملية التجميع. وهذه الكاميرات ليست مجرد وسيلة توثيق؛ بل جزء من حلقة التغذية الراجعة التشغيلية للتجربة. فعندما تتصرف آلية على نحو غير متوقع، يحتاج الفريق إلى الصور والبيانات القياسية قبل أن يقرر أي أمر سيرسله بعد ذلك.
ولا تمثل المسافة إلى المدار الأرضي المنخفض التحدي الرئيسي للاتصالات هنا. فالصعوبة تكمن في الوصول والتوقيت. وقد لا تتيح التجربة المدارية سوى فرص محدودة لإرسال الأوامر وفحص النتيجة. ويمكن لعطل واحد أن يستهلك نافذة تشغيل كاملة، كما قد يستغرق تسلسل استرداد حذر وقتًا أطول بكثير من الإصلاح نفسه في المختبر.
ولهذا السبب، فإن عدم اكتمال الهوائي يحمل دلالة مهمة. فهو يوضح أين تظهر الفجوة بين نموذج أولي ناجح على الأرض ونظام مداري مفيد: ليس بالضرورة في الحركة الأساسية، بل في الوقت، واستعادة العمل بعد الأعطال، ومناولة المكونات، والقدرة على مواصلة البناء عندما تكون الظروف غير مثالية.
ما الذي أُثبت — وما الذي لم يُثبت
الادعاء الأقوى الذي جرى التحقق منه ضيق النطاق: فقد أظهر ASTRA تجميعًا آليًا لجزء من هيكل شبكي في الفضاء، انطلاقًا من مكونات منفردة. وتقول كالتك إن الروبوت بنى الحيز الثالث بعد إطلاقه مع حيزين مبنيين مسبقًا. وتصف DARPA العتاد الطائر بأنه إثبات مفهوم لهوائيات فضائية مستقبلية.
أما عدة ادعاءات أكبر فما زالت في نطاق التوقعات.
فالتجربة لم تنتج هوائيًا مكتملًا عاملًا بترددات الراديو. وكانت الشبكة العاكسة مادة بديلة لأغراض العرض، وليست نظام هوائي كاملًا يضم الإلكترونيات ووحدة التغذية والمعايرة والتحكم في التوجيه وأداء الإشارة المطلوب للاتصالات أو علم الفلك. فالعاكس المجمع بنيويًا ليس سوى جزء واحد من أداة عاملة.
كما أن التجربة لم تُثبت إمكانية بناء هيكل يمتد مئات الأمتار أو كيلومترات. يتمثل هدف برنامج DARPA في جعل البناء المداري واسع النطاق ممكنًا، لكن الهيكل الذي جرى عرضه بلغ قطره 1.4 متر فقط، ولم يُجمَّع سوى جزء من التصميم المخطط. فالتوسّع لا يقتصر على مضاعفة عدد الوحدات الشبكية وافتراض أن النتيجة ستتصرف بالطريقة نفسها.
سيجلب الهيكل الأكبر مشكلات جديدة، منها تراكم أخطاء المحاذاة، وطول زمن البناء، وزيادة فرص انحشار الأجزاء أو انجرافها، وديناميكيات الهيكل أثناء التجميع، والتشوه الحراري، والتعرض للحطام، والحاجة إلى نقل الأحمال بأمان مع ابتعاد الهيكل المتنامي عن الروبوت الذي يبنيه. وقد يتطلب الأمر أيضًا عدة روبوتات، ومواد قابلة لإعادة التزويد، وأنظمة للفحص، وآليات للتعامل مع الهيكل المكتمل من دون إلحاق الضرر به.
وأخيرًا، لم يكن ASTRA مصنعًا مداريًا مستقلًا. فقد انطلقت الحمولة ومعها مكوّناتها وآلة تجميع مصممة خصيصًا لهذا الغرض. ولم تستخرج مواد خام، أو تصنع أجزاءً عشوائية من مواد أولية، أو تلحم وعاءً مضغوطًا، أو تتخذ قرارات مستقلة بشأن موقع بناء متغير. قد تكون هذه القدرات مهمة للتصنيع الفضائي مستقبلًا، لكنها كانت خارج نطاق هذه التجربة.
أفضل التطبيقات القريبة المدى هي الكبيرة وخفيفة الكتلة
تتمثل التطبيقات المبكرة الأكثر واقعية في الهياكل التي يصعب إطلاقها كجسم واحد، لكنها لا تحتاج إلى حمل معدات ثقيلة فوق سطح صلب.
تُعد العواكس الشبكية الكبيرة أحد الأمثلة. فأنظمة علم الفلك الراديوي والاتصالات يمكن أن تستفيد من فتحة واسعة، في حين يكون العاكس الشبكي أخف بكثير من المرآة الصلبة. ويمكن تعبئة إطار يُجمَّع آليًا على هيئة مجموعة من الأجزاء الصغيرة نسبيًا، ثم توسيعه بعد الإطلاق.
وتُعد أنظمة الطاقة الشمسية اتجاهًا محتملًا آخر. فالمجمّعات الكبيرة تحتاج إلى مساحة، بينما تفرض مركبات الإطلاق قيدًا صارمًا على التعبئة. وقد يتيح التجميع المداري تصميم المصفوفات وفق حجمها التشغيلي الفعلي، بدلًا من تقييدها بالحجم المطوي الذي يمكنه تحمّل الإطلاق. وهذا لا يحل المشكلات المنفصلة المتعلقة بنقل الطاقة، والصيانة، والحطام المداري، والجدوى الاقتصادية، لكنه قد يزيل أحد العوائق المادية.
وقد تستفيد المظلات الشمسية الكبيرة، وذُرى المستشعرات، والمستودعات أيضًا من أساليب بناء توزّع الأجزاء على مساحة أوسع. أما التلسكوبات الفضائية فتمثل حالة أكثر تطلبًا. إذ تحتاج مرآة التلسكوب إلى الحجم فحسب، بل إلى شكل بصري دقيق، ومحاذاة، وثبات، وضبط للتلوث، وأدوات قادرة على تحويل الضوء المنعكس إلى بيانات موثوقة. ويُعد عرض بناء الهيكل الشبكي ذا صلة بهذا المستقبل، لكنه لا يتحقق من صحة بنية التلسكوب الكاملة.
السمة المشتركة هنا ليست مجرد «تكنولوجيا فضائية»، بل تصميم تكون فيه المساحة أهم من الكتلة، ويستطيع فيه هيكل معياري تحمّل البناء قسمًا بعد قسم. وكلما زاد اعتماد النظام المستقبلي على سماحات ضيقة، أو حدود ضغط محكمة الإغلاق، أو تكامل كهربائي معقد، ازدادت صعوبة الانتقال من تجميع الهيكل الشبكي إلى إنتاج عتاد مفيد.
ما ينبغي للمهندسين قياسه لاحقًا
ينبغي تقييم المرحلة التالية من التقدم باستخدام مقاييس هندسية، لا رسومات تصورية. وسيحتاج أي برنامج أكبر للتجميع المداري إلى تقديم خمسة أنواع على الأقل من الأدلة.
أولًا، الموثوقية. كم مرة يُكمل الروبوت وحدة شبكية من دون تدخل؟ وما المكوّنات التي تفشل في التغذية أو المحاذاة أو الاتصال أو التحرير؟ وهل يستطيع النظام اكتشاف اتصال غير سليم قبل أن يصبح جزءًا من الهيكل المتنامي؟
ثانيًا، القدرة على التعافي. إذا واجه الروبوت انحشارًا أو عضوًا غير مصطف، فهل يستطيع التراجع، أو إعادة المحاولة، أو استخدام تسلسل مختلف؟ قد يكون النظام الذي ينجح فقط عندما يصل كل جزء إلى الموضع المتوقع بدقة مفيدًا في عرض تجريبي مضبوط بعناية، لكنه يظل هشًا في العمليات الروتينية.
ثالثًا، الهندسة الشكلية. إلى أي مدى تطابق الوحدات المجمعة الأبعاد المقصودة؟ وكم يتراكم الخطأ مع إضافة الأقسام؟ فبالنسبة إلى هوائي أو تلسكوب، قد يظل الهيكل الذي يبدو مكتملًا غير قابل للاستخدام إذا خرج شكله عن السماحية المطلوبة.
رابعًا، معدل الإنجاز. ما مقدار الوقت والطاقة والاتصالات وانتباه المشغّلين المطلوب لكل وحدة شبكية؟ فقد تنجح العملية مرة واحدة، لكنها لا تنافس نظامًا قابلًا للنشر ومطويًا أو سلسلة من بعثات التجميع المأهولة إذا استغرقت أسابيع لإنجاز كل قسم.
خامسًا، يأتي الأداء الهيكلي. يجب أن يتحمل الهيكل الشبكي المكتمل أحماله الذاتية، وأن يحافظ على شكله مع تغيرات درجات الحرارة، وأن يصمد أمام إطلاق المكونات اللاحقة إذا استمر البناء، وأن يدعم أي معدات عاكسة أو كهربائية أو علمية تُضاف إليه لاحقًا. فالبناء لا ينتهي عندما تستقر الوصلة الأخيرة في مكانها.
من شأن هذه القياسات أن تحول البرهان النوعي الذي قدمته ASTRA إلى مسار تقني واضح. لم يعد السؤال هو ما إذا كان روبوت قادرًا على تجميع مقطع واحد في المدار، بل ما إذا كان بالإمكان تكرار العملية وفحصها وإصلاحها وتوسيع نطاقها، مع الحفاظ على أداء النظام النهائي.
لماذا تُعد النتيجة خبرًا جيدًا للتقنية
تقدم ASTRA مثالًا مفيدًا على شكل التفاؤل القائم على الأدلة في هندسة الفضاء. العنوان لافت — روبوت ذاتي التشغيل بنى هيكلًا في المدار — لكن النتيجة الأهم والأكثر قابلية للاستمرار أكثر تواضعًا، وأعلى قيمة. فقد نقل فريق مفهومًا للبناء من الاختبارات المخبرية إلى البيئة التي سيتعين عليه العمل فيها فعلًا.
كشفت هذه النقلة عن حدود الزمن، وحالت دون استكمال العاكس بأكمله. ولا تلغي هذه القيود قيمة العرض التجريبي؛ بل تحدد العمل الهندسي التالي. فلدى الفريق الآن ملاحظات مدارية عن آلياته، وتعاملِه مع المواد، ومشاهد كاميراته، والصعوبة العملية لتشغيل تسلسل بناء من دون وصول مادي مباشر.
تصف DARPA العرض التجريبي بأنه بداية لا نقطة نهاية. وهذه هي القراءة الصحيحة له. فالتجربة لا تجعل التلسكوبات المدارية العملاقة أو الموائل الفضائية أو المصفوفات الشمسية التي تمتد كيلومترات جاهزة للنشر. لكنها تنجز شيئًا أكثر تحديدًا: تقلل مقدار عدم اليقين المحيط بإحدى طرق بناء الهياكل الكبيرة وخفيفة الوزن بعد الإطلاق.
ستعتمد القيمة الطويلة الأجل على ما إذا كانت الفرق المستقبلية ستنشر الإخفاقات بالقدر نفسه من الدقة التي توثق بها النجاح. فإذا قادت ASTRA إلى مغذيات أكثر موثوقية، واستعادة أفضل من الأعطال، وضبط أبعاد أدق، وعروض تجريبية أطول، فستكون التجربة قد فتحت طريقًا قابلًا للتصديق نحو البناء الفضائي. أما إذا بقيت مجرد تجميع لمرة واحدة لهيكل شبكي صغير وغير مكتمل، فستظل برهانًا مهمًا على الإمكان — لكنها لن تكون بعد طريقة جديدة للبناء في الفضاء.
في الوقت الحالي، الدرس واضح. قد لا يعود حجم الهيكل الفضائي محددًا فقط بما يمكن وضعه داخل صاروخ. لكن قبل أن تتحول هذه الفكرة إلى حرية تصميم عملية، سيتعين على الروبوتات أن تثبت قدرتها على البناء بصورة متكررة ودقيقة وقابلة للتعافي في المكان الذي تكون فيه الإصلاحات أصعب ما يمكن: المدار.
Related articles

وصل متدرّب البحث الآلي؛ والعقبة الآن هي الدليل
تقول OpenAI إن فرقها البحثية تستخدم جهد الوكلاء على نطاق يتجاوز العمل البشري المتراكم. الدرس العملي ليس تسليم الاكتشاف للآلة، بل إعادة تصميم طريقة اختبار الأفكار وتوثيقها واستبعادها.
روبوت MIT الطائر بحجم حشرة يتعلم الملاحة باستخدام مستشعراته وحاسوبه الخاص
وضع باحثو MIT الاستشعار والتحكم بالطيران على روبوت ذي أجنحة رفرافة لا يتجاوز وزنه وزن مشبك ورق. يستطيع التحويم واتباع مسارات قصيرة من دون كاميرات التقاط الحركة، لكنه لا يزال يحتاج إلى طاقة خارجية وتوجيه بشري.
منصة إنفيديا المفتوحة لسلامة الوكلاء تجعل الاحتواء أثناء التشغيل سؤال الشراء التالي في الذكاء الاصطناعي
منصة إنفيديا الجديدة لسلامة الوكلاء ليست مكابح سحرية، بل إشارة إلى اتجاه العناية الواجبة: صلاحيات صريحة، تنفيذ مراقَب، ودليل على إمكانية إيقاف الأدوات المستقلة عند تجاوز الحدود.
سان ماتيو تختبر تصاريح الروبوتات الشبيهة بالبشر: قواعد مبكرة لـ physical AI
المقاطعة الواقعة في قلب وادي السيليكون لا تحظر الروبوتات البشرية الشكل، بل تسأل عن التصاريح والسلامة والإشراف وآثار العمل قبل التشغيل التجاري.
Comments
Sign in to comment.
No comments yet.