Le robot ASTRA de Caltech construit une treillis en orbite — et révèle ce qui manque encore à la construction spatiale
L’expérience ASTRA de Caltech a assemblé autonomement une nouvelle section de treillis en orbite, une première pour la construction robotique spatiale. Le résultat prouve une méthode de construction, pas encore une antenne opérationnelle ni une usine orbitale autonome.
Un petit robot vient de franchir une étape concrète vers la construction de grandes structures dans l’espace. Au cours d’une démonstration orbitale de six mois, le système ASTRA de Caltech a saisi des tubes composites et des jonctions en aluminium, les a assemblés et a construit une nouvelle section de treillis sans que des astronautes n’aient à monter les pièces manuellement. Caltech et la DARPA présentent ce résultat comme la première construction autonome d’une structure dans l’espace.
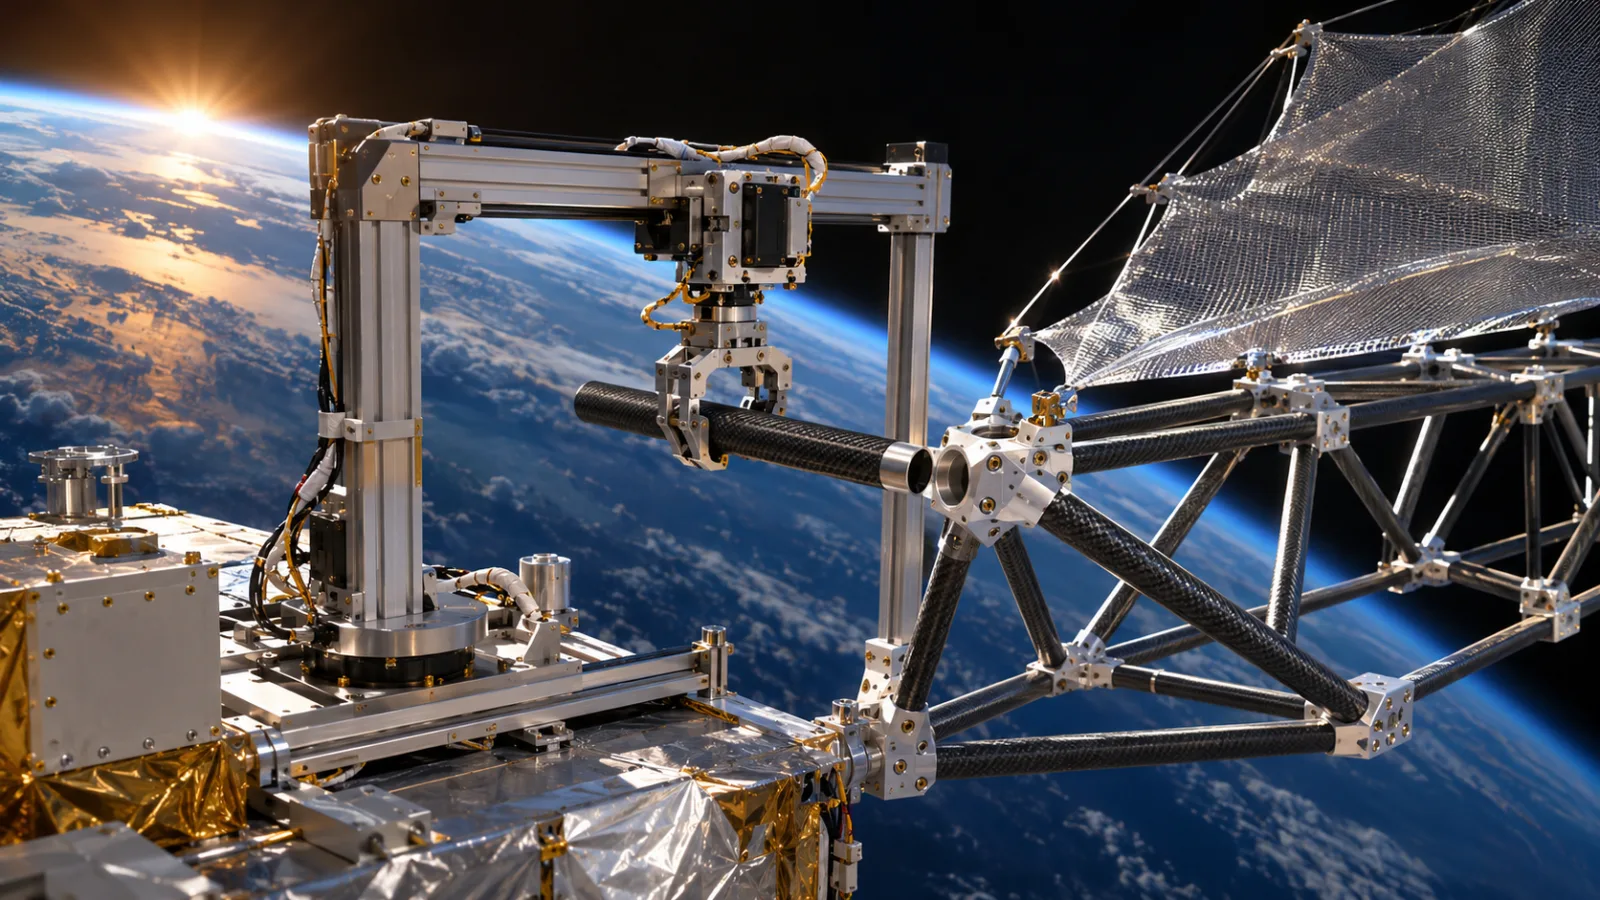
Cette réussite mérite l’attention précisément parce qu’elle reste limitée. ASTRA n’a construit ni télescope spatial achevé, ni antenne de communications fonctionnelle, ni module de station spatiale. Le robot a fabriqué une partie d’une structure réflectrice de 1,4 mètre, et l’antenne complète prévue n’a pas été terminée. L’expérience a établi quelque chose de plus précis : un robot peut exécuter en orbite une séquence d’assemblage répétée, à partir de composants transportés séparément et réunis là où la structure doit fonctionner.
Cette distinction compte. Les équipements spatiaux sont encore largement conçus en fonction des dimensions de la coiffe d’une fusée. Si une antenne, un miroir, un panneau solaire ou un habitat est trop grand pour entrer dans le lanceur, les ingénieurs doivent généralement le plier, le déployer, ou envoyer plusieurs pièces que des astronautes ou des engins spatiaux spécialisés assembleront. ASTRA teste une troisième possibilité : lancer une boîte compacte de pièces, puis laisser une machine construire la structure une fois en orbite.
Ce qu’ASTRA a réellement réalisé
ASTRA signifie « Autonomous In-Space Tensioned Reflector Assembly », soit assemblage autonome en espace d’un réflecteur tendu. La charge utile de Caltech a été développée dans le cadre du programme NOM4D de la DARPA, consacré à la fabrication orbitale et lunaire, aux matériaux et à la conception économe en masse. Momentus a accueilli la charge utile à bord de son véhicule orbital Vigoride, après un lancement effectué par la mission Transporter-16 de SpaceX à la fin du mois de mars 2026.
La machine n’est pas un robot humanoïde volant librement. Il s’agit d’un manipulateur relativement simple, de type portique, qui se déplace selon trois axes linéaires, avec un degré de liberté en rotation dans la conception de recherche. Sa mission est strictement définie. Il récupère les éléments structurels et les jonctions dans des distributeurs, les positionne sur une plaque d’assemblage, les relie pour former une travée de treillis, puis contribue au déploiement d’un mince maillage réfléchissant lorsque la section est libérée.
La charge utile de vol comportait initialement deux travées déjà construites. Elle transportait des tubes supplémentaires en fibres composites, des jonctions en aluminium, un matériau réfléchissant, des caméras, des distributeurs, des supports et les mécanismes nécessaires pour déplacer la structure partiellement assemblée à travers le dispositif de construction. La machine a ensuite construit une troisième travée en orbite. Selon le compte rendu officiel de Caltech, l’équipe a été confrontée à des contraintes de temps et n’a achevé que la première section de l’antenne prévue.
Ce résultat ne constitue pas un échec de l’objectif central de l’expérience. La démonstration devait vérifier si le concept d’assemblage pouvait résister au lancement, au déploiement et au fonctionnement dans l’environnement spatial. Le résultat montre qu’au moins un processus de construction répétitif peut être exécuté en orbite. Il ne montre pas qu’une structure plus grande pourrait être assemblée avec le même niveau de fiabilité, la même rapidité ou la même précision dimensionnelle.
Pourquoi construire après le lancement change le problème de conception
La coiffe d’une fusée impose une limite géométrique stricte. Les ingénieurs peuvent concevoir une grande structure de façon à ce qu’elle occupe moins d’espace une fois pliée, mais ce choix introduit des charnières, des loquets, des mécanismes de libération, des éléments flexibles et des séquences de déploiement. Chaque mécanisme supplémentaire crée un nouveau mode de défaillance possible. Une structure peut aussi être trop fragile ou trop rigide pour se déployer correctement après avoir subi pendant des mois des vibrations, le vide, des variations de température et des radiations.
L’assemblage en orbite déplace une partie de cette complexité du déploiement vers la construction. Plutôt que de contraindre un objet très volumineux à se comporter comme un objet compact pendant le lancement, les concepteurs peuvent envoyer des pièces standardisées et les réunir progressivement. Cette approche est particulièrement intéressante pour les structures légères mais très étendues : réflecteurs en maillage, antennes radio, pare-soleil et, peut-être, armatures de grands télescopes.
La physique change également lorsque la structure n’est plus soutenue par la gravité terrestre. Un treillis qui s’affaisserait sous son propre poids au sol peut devenir réalisable en orbite si ses principales contraintes proviennent de la tension, de la rotation, de la pression de la lumière solaire ou des équipements qui y sont fixés. Cela ne rend pas l’ingénierie plus simple. Cela change les contraintes qui dominent.
La manière la plus utile de comprendre NOM4D n’est donc pas d’y voir un projet visant à envoyer des robots de construction dans l’espace dès l’année prochaine. Il s’agit d’un programme qui cherche à déterminer si des structures peuvent être conçues spécifiquement pour être assemblées en orbite, plutôt que conçues sur Terre puis contraintes de passer dans les dimensions d’un lanceur.
La simplicité du robot fait partie du résultat
La démonstration ASTRA ne repose pas sur un système d’intelligence artificielle généraliste prenant des décisions ouvertes. La DARPA décrit l’appareil comme un robot portique relativement simple et insiste sur la combinaison des mécanismes, des matériaux et des opérations. C’est important, car dans l’espace, la fiabilité passe souvent par la réduction du nombre d’éléments qu’une machine doit comprendre.
Un robot soigneusement contraint peut répéter un mouvement connu, utiliser des distributeurs fixes et être observé par des caméras. Le compromis concerne la flexibilité. Si un composant est mal positionné, si une articulation ne s’engage pas ou si la structure partiellement assemblée sort de son enveloppe prévue, la machine peut ne pas savoir improviser. Un système autonome plus avancé pourrait éventuellement gérer davantage de situations, mais il aurait aussi besoin de plus de capteurs, de logiciels, de validations et de modes de défaillance possibles.
L’architecture de l’expérience reflète ce compromis. Les pièces et la séquence d’ASTRA ont été préparées sur Terre. Le robot n’a pas eu à concevoir le treillis, à choisir une nouvelle méthode de construction ni à diagnostiquer chaque problème sans assistance. Sa valeur tient à la démonstration qu’une séquence répétable et conçue à l’avance peut être exécutée en orbite avec une intervention humaine limitée.
C’est un schéma utile pour la robotique spatiale. Les premières machines opérationnelles seront probablement des outils spécialisés, soumis à de fortes contraintes mécaniques, plutôt que des constructeurs polyvalents. Leur autonomie pourra progresser à mesure que les ingénieurs recueilleront des données sur les défaillances réelles et amélioreront le matériel en fonction de ces scénarios.
Pourquoi l’essai orbital était plus difficile qu’une démonstration en laboratoire
Caltech avait déjà mis au point le concept d’assemblage et l’avait testé sur Terre lors des premières phases du projet. Les essais au sol sont nécessaires, mais ils ne peuvent pas reproduire toutes les conditions qui influencent un mécanisme orbital.
Sur Terre, la gravité plaque les pièces contre leurs supports et permet aux ingénieurs de les observer directement. En orbite, les pièces peuvent flotter, les surfaces de contact peuvent se comporter différemment et un petit mouvement imprévu peut se prolonger au lieu d’être amorti par le poids. La machine doit également fonctionner à travers une plateforme spatiale disposant de ressources limitées en énergie, en communications et en contrôle thermique, tout en respectant des conditions précises de pointage. Les ingénieurs ne peuvent pas simplement intervenir dans le mécanisme, remplacer un composant bloqué ou ajuster un support entre deux tentatives.
La DARPA indique que la charge utile bénéficiait des communications, de l’alimentation, de l’imagerie et d’autres fonctions de soutien de la plateforme de Momentus. La charge utile de Caltech utilisait 11 caméras pour surveiller l’assemblage. Ces caméras ne servent pas uniquement à documenter l’expérience : elles font partie de sa boucle de retour opérationnel. Lorsqu’un mécanisme se comporte de manière inattendue, l’équipe a besoin d’images et de télémétrie avant de décider quelle commande envoyer ensuite.
La distance jusqu’à l’orbite terrestre basse n’est pas le principal problème de communication ici. La difficulté tient à l’accès et au calendrier. Une expérience orbitale peut n’offrir que peu d’occasions d’envoyer des commandes et d’en examiner le résultat. Une panne peut consommer toute une fenêtre d’exploitation, et une séquence de récupération prudente peut prendre bien plus de temps que la même réparation en laboratoire.
C’est pourquoi l’antenne incomplète est instructive. Elle montre où apparaît l’écart entre un prototype au sol fonctionnel et un système orbital utile : pas nécessairement dans le mouvement de base, mais dans le temps disponible, la récupération après une panne, la manipulation des composants et la capacité à poursuivre la construction lorsque les conditions sont imparfaites.
Ce qui a été démontré — et ce qui ne l’a pas été
L’affirmation vérifiée la plus solide est étroite : ASTRA a démontré l’assemblage automatisé, dans l’espace, d’une section de treillis à partir de composants individuels. Caltech indique que le robot a construit une troisième travée après avoir été lancé avec deux travées déjà assemblées. La DARPA décrit le matériel de vol comme une preuve de concept pour de futures antennes spatiales.
Plusieurs affirmations plus ambitieuses restent prospectives.
L’expérience n’a pas produit une antenne radiofréquence complète et opérationnelle. Le maillage réfléchissant était un matériau de substitution destiné à la démonstration, et non un système d’antenne complet doté de l’électronique, de l’alimentation, de l’étalonnage, du contrôle du pointage et des performances de signal nécessaires aux communications ou à l’astronomie. Un réflecteur assemblé sur le plan structurel ne constitue qu’une partie d’un instrument fonctionnel.
L’expérience n’a pas non plus démontré une structure de centaines de mètres ou de kilomètres d’envergure. L’objectif du programme de la DARPA est de rendre possible la construction orbitale de très grande taille, mais la structure démontrée mesurait 1,4 mètre de diamètre et seule une partie du modèle prévu a été assemblée. Changer d’échelle ne consiste pas à multiplier le nombre de travées en supposant que le résultat se comportera de la même façon.
Une structure plus grande ferait apparaître de nouveaux problèmes : accumulation des erreurs d’alignement, allongement du temps de construction, multiplication des risques de blocage ou de dérive des pièces, dynamique de la structure pendant l’assemblage, déformation thermique, exposition aux débris, et nécessité de transférer les charges en toute sécurité à mesure que la structure en expansion s’éloigne du robot constructeur. Il faudrait peut-être aussi plusieurs robots, des matériaux réapprovisionnables, des systèmes d’inspection et des mécanismes permettant de manipuler une structure terminée sans l’endommager.
Enfin, ASTRA n’était pas une usine orbitale autonome. La charge utile a été lancée avec ses composants et une machine d’assemblage conçue pour cette tâche. Elle n’a pas extrait de matériaux, fabriqué des pièces quelconques à partir de matières premières, soudé une enceinte pressurisée ni pris de décisions indépendantes face à un chantier en évolution. Ces capacités pourraient compter pour la fabrication spatiale du futur, mais elles ne faisaient pas partie de cette démonstration.
Les applications à court terme les plus prometteuses sont grandes et légères
Les premières applications les plus plausibles sont des structures difficiles à lancer en un seul bloc, mais qui n’ont pas besoin de supporter des équipements lourds sur une surface rigide.
Les réflecteurs à maille de grande taille en sont un exemple. Les systèmes de radioastronomie et de télécommunications peuvent tirer parti d’une grande ouverture, tandis qu’un réflecteur en maille peut être bien plus léger qu’un miroir massif. Une ossature assemblée par robot pourrait être conditionnée sous forme d’un ensemble de pièces relativement petites, puis déployée après le lancement.
Les systèmes d’énergie solaire constituent une autre piste possible. Les grands collecteurs ont besoin de surface, alors que les lanceurs imposent de fortes contraintes de conditionnement. L’assemblage en orbite pourrait permettre de concevoir des panneaux à l’échelle de leur fonctionnement, plutôt que de les limiter au volume plié capable de résister au lancement. Cela ne résout pas les problèmes distincts du transport de l’énergie, de la maintenance, des débris orbitaux ou de la viabilité économique, mais pourrait supprimer un obstacle physique.
De grands pare-soleil, des mâts de capteurs et des dépôts pourraient également bénéficier de méthodes de construction qui répartissent les pièces sur une surface plus étendue. Les télescopes spatiaux représentent un cas plus exigeant. Leur miroir doit non seulement être grand, mais aussi présenter une forme optique précise, rester correctement aligné et stable, être protégé de la contamination, et être associé à des instruments capables de transformer la lumière réfléchie en données fiables. Une démonstration de construction d’ossature est pertinente pour cet avenir, mais elle ne valide pas l’architecture complète d’un télescope.
Le point commun n’est pas simplement la « technologie spatiale ». Il s’agit d’une conception où la surface compte davantage que la masse et où une structure modulaire peut être construite section par section. Plus un futur système dépend de tolérances serrées, d’enveloppes étanches sous pression ou d’une intégration électrique complexe, plus le passage de l’assemblage d’une ossature à la réalisation d’un équipement utile devient difficile.
Ce que les ingénieurs devraient mesurer ensuite
La prochaine étape des progrès devrait être évaluée à l’aide de métriques d’ingénierie plutôt qu’avec des images de synthèse. Un programme d’assemblage orbital de plus grande ampleur devrait publier au moins cinq catégories de résultats.
La première est la fiabilité. À quelle fréquence le robot achève-t-il une travée sans intervention ? Quels composants ne parviennent pas à s’alimenter, à s’aligner, à se connecter ou à se libérer ? Le système peut-il détecter une mauvaise connexion avant qu’elle ne soit intégrée à la structure en croissance ?
La deuxième est la récupération. Si le robot rencontre un blocage ou un élément mal aligné, peut-il reculer, réessayer ou employer une autre séquence ? Un système qui ne réussit que lorsque chaque pièce arrive exactement à la position prévue peut convenir à une démonstration soigneusement contrôlée, mais rester fragile dans le cadre d’opérations courantes.
La troisième est la géométrie. Avec quelle précision les travées assemblées correspondent-elles aux dimensions prévues ? Quelle quantité d’erreur s’accumule à mesure que les sections s’ajoutent ? Pour une antenne ou un télescope, une structure qui semble achevée peut rester inutilisable si sa forme dépasse la tolérance requise.
La quatrième est le débit. Combien de temps, d’énergie, de communications et d’attention des opérateurs faut-il par travée ? Un procédé qui fonctionne une fois mais exige plusieurs semaines pour chaque section ne rivalisera peut-être pas avec un système déployable replié ou avec une succession de missions d’assemblage habitées.
Le cinquième critère est la performance structurelle. Le treillis achevé doit supporter ses propres charges, conserver sa forme malgré les variations de température, résister au lancement de composants ultérieurs si la construction se poursuit, et soutenir les équipements réfléchissants, électriques ou scientifiques qui seront ajoutés par la suite. La construction ne s’achève pas lorsque la dernière articulation s’enclenche.
Ces mesures transformeraient la démonstration qualitative d’ASTRA en véritable trajectoire technologique. La question n’est plus de savoir si un robot peut assembler une section en orbite, mais si le procédé peut être répété, inspecté, réparé et mis à l’échelle tout en préservant les performances du système final.
Pourquoi ce résultat est une bonne nouvelle pour la technologie
ASTRA illustre utilement ce que peut être un optimisme fondé sur les preuves dans l’ingénierie spatiale. Le titre est spectaculaire — un robot autonome a construit une structure en orbite — mais le résultat durable est plus modeste, et plus précieux. Une équipe a fait passer un concept de construction des essais en laboratoire à l’environnement où il devra réellement fonctionner.
Cette transition a révélé les limites de temps et empêché l’achèvement du réflecteur complet. Ces limites n’annulent pas la démonstration ; elles définissent le travail d’ingénierie à venir. L’équipe dispose désormais d’observations orbitales de ses mécanismes, de la manipulation des matériaux, des images de ses caméras et de la difficulté concrète à piloter une séquence de construction sans accès physique à la machine.
La DARPA présente cette démonstration comme un début, et non comme un aboutissement. C’est la bonne manière de la comprendre. L’expérience ne rend pas encore déployables les immenses télescopes orbitaux, les habitats spatiaux ou les réseaux solaires de plusieurs kilomètres. Elle accomplit quelque chose de plus concret : elle réduit l’incertitude autour d’une méthode permettant de construire, après le lancement, de grandes structures légères.
La valeur à long terme dépendra de la capacité des équipes futures à publier les échecs avec autant de soin que la réussite. Si ASTRA entraîne la mise au point de systèmes d’alimentation plus fiables, d’une meilleure récupération après panne, d’un contrôle dimensionnel plus précis et de démonstrations plus longues, l’expérience aura ouvert une voie crédible vers la construction spatiale. Si elle reste un assemblage ponctuel d’un petit treillis partiel, elle constituera malgré tout une preuve importante de faisabilité — mais pas encore une nouvelle manière de construire dans l’espace.
Pour l’instant, la leçon est simple. La taille d’une structure spatiale ne sera peut-être plus déterminée uniquement par ce qui peut entrer dans une fusée. Mais avant que cette liberté ne devienne une possibilité de conception concrète, les robots devront démontrer qu’ils savent construire de façon répétée, précise et récupérable là où les réparations sont les plus difficiles : en orbite.
Related articles
Le robot volant de la taille d’un insecte du MIT apprend à se diriger avec ses propres capteurs et son ordinateur
Des chercheurs du MIT ont embarqué la détection et le contrôle du vol sur un robot à ailes battantes léger comme un trombone. Il peut rester en vol stationnaire et suivre de courtes trajectoires sans caméras de capture de mouvement, mais dépend encore d’une alimentation externe et d’instructions humaines.
Le modèle robotique à une caméra de Mistral est une bonne nouvelle, avec des limites
Robostral Navigate n’est pas un majordome robot. Sa promesse est plus concrète: une navigation moins chère et plus simple si les benchmarks tiennent dans le monde réel.
Le robot valet de Gatwick montre où la robotique du quotidien peut arriver
Le lancement de Stanley Robotics dans le parking aéroportuaire est moins spectaculaire qu’un humanoïde, mais teste mieux confiance, responsabilité et autonomie contrainte.
Le robot de recyclage H.E.R.O. de Danu teste la valeur des petites modernisations face à la reconstruction
Danu Robotics mise sur un robot compact capable de trier les déchets mélangés dans des centres existants. Son véritable test sera de montrer que des données mesurées au niveau des bacs peuvent justifier un déploiement sûr, répétable et financièrement supportable.
Comments
Sign in to comment.
No comments yet.