روبوت MIT الطائر بحجم حشرة يتعلم الملاحة باستخدام مستشعراته وحاسوبه الخاص
وضع باحثو MIT الاستشعار والتحكم بالطيران على روبوت ذي أجنحة رفرافة لا يتجاوز وزنه وزن مشبك ورق. يستطيع التحويم واتباع مسارات قصيرة من دون كاميرات التقاط الحركة، لكنه لا يزال يحتاج إلى طاقة خارجية وتوجيه بشري.
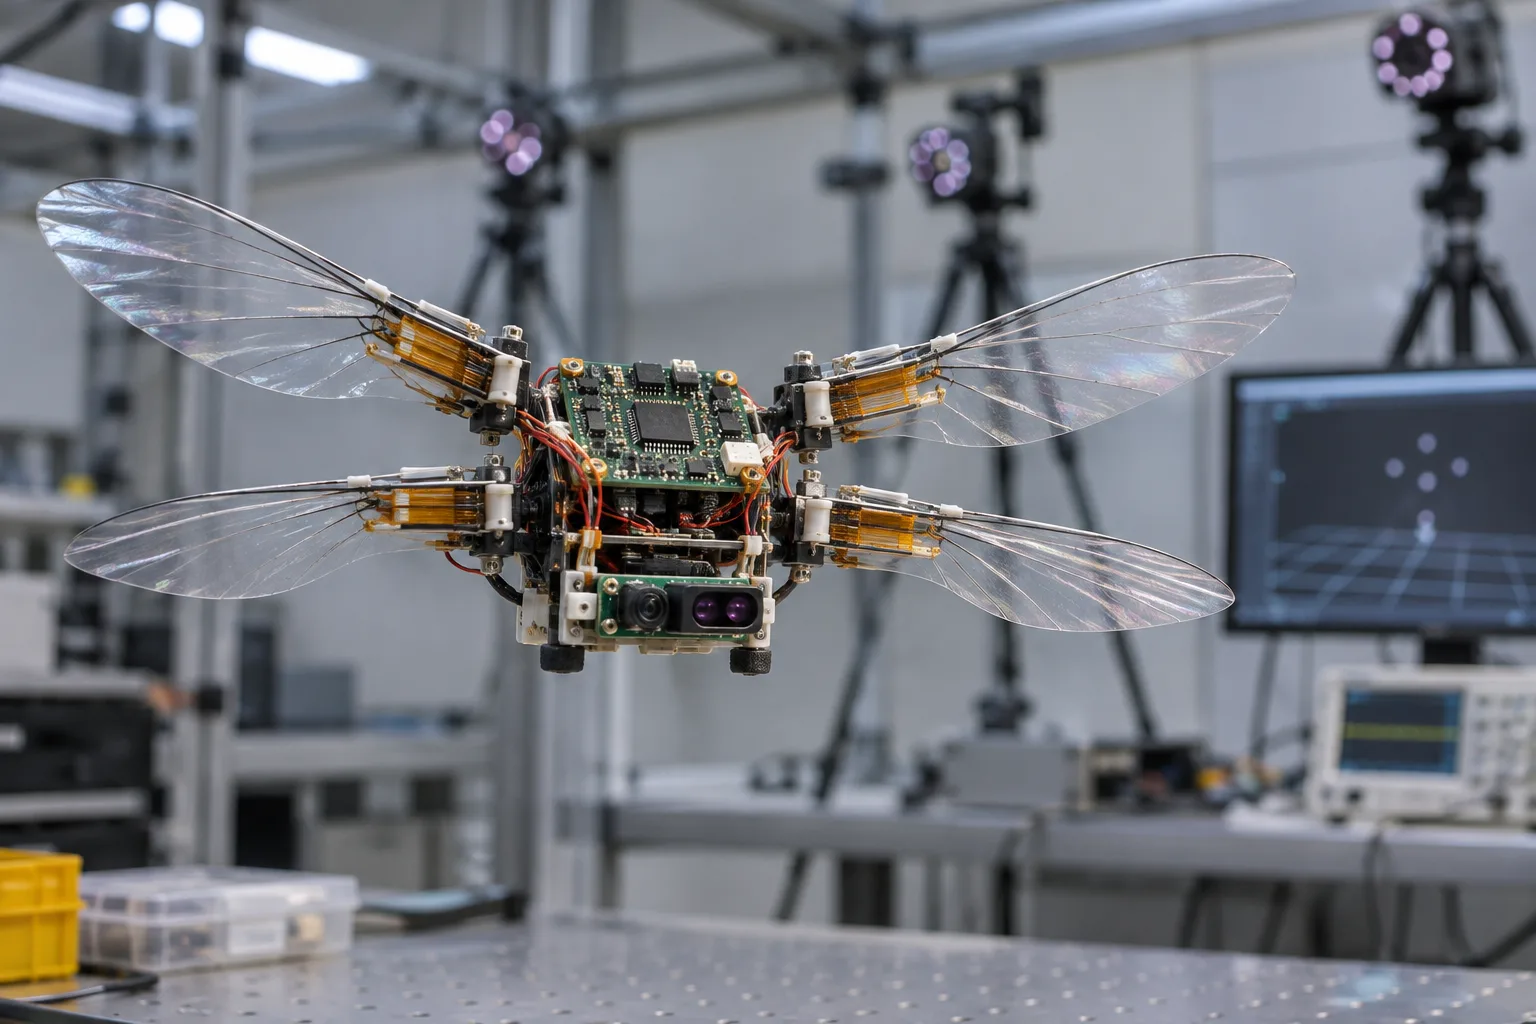
اتخذ روبوت طائر بحجم شريط كاسيت صغير خطوة مفيدة بعيدًا عن منظومة الكاميرات في المختبر. فقد عرض باحثو MIT روبوتًا طائرًا بأجنحة رفرافة، بحجم حشرة، يحمل مستشعراته ووحدة تحكم دقيقة، ويقدّر حركته على متنه، ويستخدم هذه المعلومات للتحكم الأساسي في الطيران.
لا تمثل النتيجة طائرة مسيّرة مصغرة جاهزة لدوريات داخل دفيئة. فما زال الروبوت يتلقى طاقته الكهربائية من خارج المركبة، وكانت أكثر عروضه قدرة قصيرة المدة. كما أنه لا يحمل حتى الآن كاميرا أو بطارية أو نظام ملاحة عالي المستوى. لكن التجربة تزيل أحد أكثر أوجه الاعتماد إرباكًا في علم الروبوتات الدقيقة: فلم يعد الروبوت بحاجة إلى نظام خارجي لالتقاط الحركة كي يعرف ما يكفي عن اتجاهه وارتفاعه وحركته لمسافات قصيرة ليستمر في الطيران.
وتكتسب هذه النقطة أهمية لأن الحجم يغيّر طبيعة المشكلة الهندسية. تستطيع طائرة مسيّرة تقليدية حمل بطارية ومعالج وكاميرا ومستشعرات قصورية ومعدات لاسلكية وعدة طبقات من التكرار الاحتياطي. أما روبوت يزن نحو غرام واحد، فعليه أن يبرر كل مليغرام وكل ميلي واط. فقد يجعل إضافة مستشعر مفيد المركبة ثقيلة أكثر من اللازم كي ترتفع، بينما قد تستهلك إضافة قدرات حسابية طاقة تحتاج إليها الأجنحة لمجرد إبقاء الروبوت في الجو.
لذلك يُفهم العمل الجديد، المنشور في Science Robotics، على أنه نتيجة لتصميم مشترك بين المكونات. فقد كبّر الباحثون العضلات الاصطناعية اللينة التي تحرك الأجنحة وأعادوا ضبطها، ثم صمموا حزمة إلكترونيات طيران مدمجة ومقدّرًا سريعًا يتسعان ضمن ميزانية الرفع والطاقة الجديدة. ولا يكمن الإنجاز في أن روبوتًا صغيرًا اكتسب عقلًا متعدد الأغراض، بل في أن الآليات والمستشعرات ووحدة التحكم باتت تعمل معًا بدرجة كافية ليثبّت الجهاز نفسه ويوجّه حركته خلال فترات زمنية قصيرة.
ما الذي تغيّر في العرض الجديد
كان بإمكان روبوتات جوية سابقة بحجم الحشرات أن تكون رشيقة أو متينة، بل وأن تعمل من دون قيود في عروض محددة، لكن الاستقلالية كانت غالبًا موزعة بين المركبة والغرفة المحيطة بها. كانت كاميرات خارجية تقيس موقع الروبوت، ثم يعالج حاسوب خارج المركبة تلك القياسات. وبعد ذلك تنتقل الأوامر أو إشارات التحكم إلى المشغلات. وتفيد هذه البنية في الأبحاث لأنها توفر بيانات دقيقة، لكنها تقيّد الأماكن والطرق التي يستطيع الروبوت الطيران فيها.
تنقل منصة MIT الجديدة جزءًا من هذه الحلقة إلى داخل المركبة. فالروبوت يضم أربع وحدات ذات أجنحة رفرافة تعمل بمشغلات من المطاط العازل كهربائيًا، وهي فئة من العضلات الاصطناعية اللينة. وقد كُبّرت المشغلات المعاد تصميمها بنحو 50 بالمئة، ما زاد الرفع الصافي بنسبة 46 بالمئة. وأتاح هذا الرفع الإضافي مساحة لحزمة إلكترونيات طيران تزن 244 مليغرامًا، من دون التضحية بقدرة الطيران الأساسية.
يبلغ وزن الروبوت الكامل الموصوف في البحث نحو 1.29 غرامًا عند حمل حزمة الطيران. وحقق النظام نسبة رفع إلى وزن قدرها 1.9، ما يعني أن الأجنحة كانت قادرة على توليد رفع أكبر بكثير من المطلوب لمجرد دعم المركبة وإلكترونياتها. هذا الهامش مهم، لكنه ليس سخيًا وفق معايير الطائرات المسيّرة العادية. إذ يتعين أن يغطي المشغلات والأجزاء الهيكلية ولوحات المستشعرات ووحدة التحكم والأسلاك وترتيب الطاقة المستخدم أثناء الاختبارات.
تجمع الإلكترونيات ثلاثة أنواع من القياسات. تتابع وحدة القياس بالقصور الذاتي الحركة الدورانية وتساعد على تقدير الوضعية. وينظر مستشعر التدفق البصري إلى الأرض ليستنتج الحركة الجانبية والسرعة. أما مستشعر زمن الرحلة فيقيس المسافة إلى السطح ويوفر تقديرًا للارتفاع. وتمنح هذه المستشعرات مجتمعة الروبوت معلومات كافية لتقدير الحالة قصيرة الأمد اللازمة لتثبيت الطيران.
لا يملك النظام مستشعرًا لتحديد الموقع العالمي ولا كاميرا للتعرف على الأجسام. كما يصبح التدفق البصري أقل إفادة كلما ارتفع الروبوت، لأن نسيج الأرض يشغل عددًا أقل من البكسلات. وتتراكم الأخطاء عند دمج السرعة الجانبية مع مرور الوقت، ولذلك ينجرف موقع المركبة. وعالج الباحثون هذا القيد بإعطاء الأولوية لتحديثات سريعة ومنخفضة التكلفة للحالة، بدلًا من محاولة إجراء حساب أبطأ ذي دقة اسمية أعلى.
لماذا يهم المُقدِّر أكثر من كلمة «حاسوب»
وصف هذه المنظومة بأنها حاسوب صحيح من الناحية التقنية، لكنه قد يحجب الجانب الأهم. لم يكن التحدي تركيب معالج قوي على طائرة صغيرة، بل بناء حلقة تحكم تعمل بسرعة كافية، بذاكرة محدودة وقدرات استشعار ضئيلة، بينما يهتز الهيكل وتتغير الديناميكيات الهوائية مئات المرات في الثانية.
عمل المتحكم والمُقدِّر على نواة واحدة من متحكم دقيق، وبمعدل تغذية راجعة بلغ 480 هرتز. واستهلكت الإلكترونيات نحو 120 ملي واط عند أعلى مستويات الاستشعار والحوسبة، أي ما يقارب 6% من الطاقة التي تستخدمها مشغلات الطيران. وبحسب التحليل الوارد في التقرير، استخدم المتحكم أقل من ربع القدرة الحوسبية المتاحة لنواة واحدة، ما يترك مجالاً محتملاً لإضافة قدر محدود من التخطيط الأعلى مستوى لاحقاً.
هذا شكل مختلف من الاستقلالية على متن الروبوت مقارنةً بالاستقلالية المعلنة في الروبوتات الأكبر حجماً. فالمنصة الحالية لا تفسر المشهد، ولا تتعرف إلى زهرة، ولا تقرر إلى أين تذهب، ولا تخطط لمسار من تلقاء نفسها. إذ تقدّر منظومتها الحالة وتنفذ تحكماً منخفض المستوى عبر التغذية الراجعة. وفي عدة عروض، ظل المشغّل يرسل أوامر تحديد الموقع الأعلى مستوى باستخدام عصا تحكم، بينما تولى الروبوت مهام التثبيت والتتبع الفورية.
هذا التقسيم منطقي. فالتحكم منخفض المستوى يعمل ضمن موعد نهائي صارم في الزمن الحقيقي: إذا وصل تقدير وضعية الروبوت متأخراً، فقد تصحح الأجنحة حركة خاطئة. أما التخطيط الأعلى مستوى فيمكنه غالباً العمل بوتيرة أبطأ. ويقدّر البحث أن مُخططاً يُحدّث مرة أو مرتين في الثانية قد يكون قابلاً للتنفيذ على المتحكم الدقيق نفسه، لكن ذلك يظل اتجاهاً تصميمياً مستقبلياً، لا قدرة جرى عرضها عملياً.
ما الذي فعله الروبوت فعلياً
تأتي أقوى الأدلة من قياسات الطيران، لا من التطبيقات المخطط لها. فبفضل المستشعرات والحوسبة على متنه، حلق الروبوت على ارتفاع يقارب 7.5 سنتيمترات فوق الأرض لمدة 10 ثوانٍ. وبالمقارنة مع القياسات التي قدمها نظام خارجي لالتقاط الحركة واستخدم للتقييم، بلغ خطأ الارتفاع الجذري المتوسط التربيعي 0.32 سنتيمتر، وبلغ خطأ الموقع الجانبي 2.17 سنتيمتر.
وفي اختبار ثانٍ للحوسبة على متن الروبوت، انتقل بين نقطتي تحديد موقع تفصل بينهما 30 سنتيمتراً خلال سبع ثوانٍ. وبلغت السرعة الجانبية القصوى 19.8 سنتيمتراً في الثانية. ووفقاً للورقة البحثية، بلغ خطأ الارتفاع وخطأ الموقع الجانبي 0.57 و2.21 سنتيمتر، على التوالي.
تصف هذه الأرقام اختبارات قصيرة ومضبوطة، لا رحلة حرة في بيئة مفتوحة. كما أجرى الباحثون عروضاً أطول استخدم فيها الروبوت الاستشعار على متنه، بينما نُفذت الحوسبة خارجياً. وفي تسلسل استمر 30 ثانية خارج ساحة التقاط الحركة، وجّهه مشغّل بشري حول العوائق وفوق النباتات، ثم أنزله على زهرة دوار الشمس. واستخدم الروبوت مستشعر زمن الرحلة لضبط الارتفاع وتجاوز عائق منحني، ثم نفذ هبوطاً مضبوطاً باتجاه الزهرة.
يحظى الهبوط على دوار الشمس بجاذبية بصرية واضحة، لكن دوره التقني أكثر تحديداً. فهو يبيّن أن الاستشعار على متن الروبوت يمكن أن يدعم مناورات على مستوى السنتيمتر في منطقة لا تستطيع فيها الكاميرات الخارجية توفير إشارة التغذية الراجعة الأساسية. ولا يثبت ذلك قدرة آلية على التعرف إلى الزهور أو تلقيحها. فقد اختار المشغّل المسار وأصدر الأوامر الأعلى مستوى، بينما نفذ الروبوت سلوك الطيران الأدنى مستوى.
ويورد البحث أيضاً اختبارات لتتبع المسار باستخدام الاستشعار على متن الروبوت والحوسبة خارجياً. فقد تتبع الروبوت مساراً دائرياً أبعاده 18 في 18 سنتيمتراً، ومساراً على شكل الرقم ثمانية أبعاده 22 في 10 سنتيمترات، خلال سبع ثوانٍ. وتباينت أخطاء الموقع بحسب المناورة وتغيرات الاتجاه، ووصلت إلى عدة سنتيمترات. وهذا يكفي لإثبات طيران مضبوط بهذا الحجم، لكنه يوضح أيضاً سبب وصف الفريق للعمل بأنه إنجاز مرحلي لمنصة، لا تطبيقاً مكتملاً.
الإنجاز الهندسي الهادئ هو إعادة تصميم المشغّل
لم يكن من الممكن تثبيت حزمة المستشعرات ببساطة على الروبوت السابق. فالكتلة الإضافية كانت ستقلل هامش الرفع، وتغير الديناميكيات، وربما تجعل المركبة بطيئة الاستجابة أكثر من اللازم أو غير مستقرة. لذلك عدّل الفريق العضلات الاصطناعية ضمن تمرين التصميم نفسه.
المشغلات المصنوعة من الإلاستومر العازل هي أجهزة سعوية مرنة تتشوه عند تطبيق مجال كهربائي عليها. وتؤدي في هذا الروبوت دور العضلات الاصطناعية، إذ تحرك الجناحين بتردد عالٍ. ويمكن تحجيم هندستها بطريقة تحافظ على خصائص أداء مفيدة بدرجة أفضل من بعض تصميمات المشغلات الصلبة ذات المقاييس المجهرية. وضبط باحثو MIT نصف قطر المشغلات وطولها بحيث تنتج العضلات الأكبر قوة رفع صافية أعلى، بدل أن تكتفي بإضافة كتلة.
ويُعد هذا التغيير الميكانيكي محورياً في النتيجة. فالإلكترونيات لا تمثل سوى جزء محدود من ميزانية الطاقة الإجمالية؛ أما الجناحان والمشغلات فيستحوذان على النصيب الأكبر منها. وتذكر الورقة البحثية أن مشغلات الطيران تمثل نحو 81 بالمئة من كتلة النظام و94 بالمئة من استهلاكه للطاقة. ويساعد تحسين وحدة التحكم، لكن تحقيق قفزة كبيرة في الاستقلالية سيعتمد في نهاية المطاف على مصدر الطاقة وعضلات الطيران بقدر اعتماده على المعالج.
وتقدم هذه النتيجة تذكيراً مفيداً بطبيعة الروبوتات الصغيرة جداً. فعلى نطاق أكبر، قد تكون إضافة مستشعر مهمة دمج برمجية. أما على مقياس الحشرات، فيمكن للمستشعر نفسه أن يغير توازن المركبة، ومتطلبات الرفع، ونمط الاهتزاز، واستهلاك الطاقة. وكان لا بد من تثبيت حزمة الإلكترونيات على ركيزة من الألياف الزجاجية، جزئياً لمنع الاهتزاز من إفساد القياسات القصورية. فالبرمجيات والبنية هنا لا تنفصلان.
ما الذي قد يتيحه هذا الإنجاز
يشير الباحثون إلى الزراعة الدقيقة، والتفتيش الصناعي، والبحث والإنقاذ بوصفها استخدامات محتملة على المدى البعيد. فقد يتمكن روبوت صغير من دخول أماكن يسبب فيها الطيران المسيّر الأكبر تيارات هوائية مفرطة، أو لا يستطيع المرور بين النباتات، أو قد يلحق الضرر ببنى هشة. وربما تستخدم مجموعة من هذه المركبات لتفقد الآلات المحصورة، أو مراقبة أزهار المحاصيل، أو البحث عن دلائل على وجود آفات، من دون حمل كتلة وضجيج طائرة رباعية المراوح تقليدية.
ويُعد التلقيح مثالاً واضحاً على ميزة هذا الحجم. فالطائرة المسيّرة الأكبر تستطيع التحرك فوق حقل، لكنها لا تتلاءم جيداً مع زهرة واحدة. ومن حيث المبدأ، يمكن لطائرة بحجم حشرة أن تقترب من الأزهار بقدر أقل من الإزعاج وأن تعمل داخل نباتات كثيفة. لكن تطبيقاً كهذا سيتطلب أكثر بكثير من العرض الحالي: التعرف الذاتي على الأزهار، وتجنب العوائق بشكل موثوق، والتفاعل الآمن مع النباتات، والعمل المتين في الرياح، وطاقة تكفي لفترة عملية في الحقل.
وينطبق الفصل نفسه بين الوعد والجاهزية على التفتيش الصناعي. فقد يصل روبوت صغير إلى فجوات ضيقة أو يتحرك قرب مكونات حساسة. لكن التفتيش يتطلب مستشعرات تتجاوز قياس الاتجاه والارتفاع. فالكاميرا، والإضاءة، والتخزين، والاتصال اللاسلكي، ووسيلة لتحديد مواقع النتائج، كلها ستضيف إلى متطلبات الحمولة والطاقة. والمركبة القادرة على تثبيت موقعها لمدة 10 ثوانٍ ليست تلقائياً مركبة قادرة على إعداد سجل تفتيش موثوق.
أما سيناريوهات البحث والإنقاذ فتفرض قيوداً أشد. إذ يمكن للغبار، والظلام، والهواء المضطرب، والفوضى المحيطة، والأسطح غير المؤكدة أن تعطل الاستشعار بالتدفق البصري وقياس زمن الرحلة. وقد تكون قيمة الروبوت أكبر تحديداً في الأماكن التي تعمل فيها مستشعراته المفضلة على نحو سيئ. وقبل الوثوق بالنظام بالقرب من الناس، سيحتاج إلى استشعار احتياطي، واتصالات متينة، واستراتيجية للتعامل مع حالات التعثر أو الفقدان.
في الوقت الراهن، تتمثل المساهمة العملية في البنية المعمارية للنظام. إذ يوضح هذا العمل أن روبوتاً جوياً بالغ الصغر يستطيع حمل قدر كافٍ من تقدير الحالة والتحكم المحلي لمغادرة حيز مختبر مزود بكاميرات التقاط الحركة خلال عروض قصيرة. وهذا يوسع مجال تصميم العمل المستقبلي. فأصبح بإمكان الباحثين أن يسألوا كيف يمكن إضافة قدرة أخرى—مثل الرؤية، أو التخطيط، أو الاتصال اللاسلكي، أو تخزين الطاقة—من دون إعادة بناء الفكرة بأكملها من الصفر.
مشكلة البطارية لم تختفِ
أهم قيود النظام هي أيضاً أكثرها سهولة في أن تضيع وسط العناوين الرئيسية: فالروبوت لا يعمل بعدُ من دون أسلاك في هذه التجربة. صحيح أن الاستشعار والحوسبة موجودان على متنه، لكن إلكترونيات القدرة والبطارية لم تُدمجا في المركبة الطائرة. ولا يزال مصدر الطاقة الخارجي جزءاً من إعداد الاختبار.
وهذا مهم لأن البطارية ليست مجرد مكوّن إضافي. فعليها أن تخزن طاقة كافية، وتوفر الجهد والتيار المطلوبين، وتناسب ميزانية الكتلة، وتتحمل الاهتزاز، وألا تخل بتوازن مركز ثقل الروبوت. وتقدر الورقة البحثية أن دمج إلكترونيات القدرة والبطاريات الموجودة على متن الروبوت سيضيف نحو 1 إلى 1.5 غرام. وهذه كتلة تقارب كتلة منصة الروبوت نفسها أو تتجاوزها.
يقدّر المؤلفون أن استيعاب هذه الحمولة قد يتطلب زيادة حجم الروبوت بنحو 15 إلى 35 بالمئة. وقد يكون تشغيل مركبة أكبر أسهل، لكنها ربما لن تعود تتصرف كمنصة بالحجم الحشري المقصودة. وقد تُحدث أيضاً اضطراباً أكبر، أو لا تتسع في أماكن كثيرة، أو تفقد بعض المزايا التي دفعت إلى تصميمها.
هناك سابقة مفيدة لفصل المشكلتين. ففي عام 2019، أظهرت مركبة أخرى بحجم الحشرات، ذات أجنحة رفرافة، قدرة على الطيران المستمر من دون قيود باستخدام خلايا شمسية خفيفة الوزن ودائرة إلكترونية مبسطة. وأثبت ذلك العمل أن الاستقلال في الطاقة ممكن ضمن إعداد مقيّد بعناية. لكنه لم يحل المشكلة الأحدث المتمثلة في الجمع بين مجموعة مستشعرات مفيدة، وتقدير لحظي للحالة، وقدرة حوسبية ضمن نظام الطيران الموصوف هنا. وتعالج دراسة MIT الحالية جانب الاستقلالية، مع ترك جانب تخزين الطاقة، بصراحة، من دون حل نهائي.
لذلك تبدو الخطوات التالية التي حددها الفريق واضحة: خفض استهلاك الإلكترونيات للطاقة، وإضافة إلكترونيات القدرة وبطارية، ووضع كاميرا على متن الروبوت، وتنفيذ التعرّف على الأجسام أو تجنب العوائق. وقد تغيّر كل خطوة كتلة المركبة وديناميكياتها. ولا تمثل أي منها تحديثاً برمجياً بسيطاً.
قراءة دقيقة لادعاء «الأول»
تصف MIT هذا العمل بأنه أول عرض لميكروبوت جوي يتمتع باستقلالية حسية وحوسبية. وهذا الادعاء أضيق من القول إنه أول روبوت طائر مستقل من أي حجم، أو أول روبوت بحجم الحشرات يطير من دون قيود، أو أول طائرة صغيرة تحمل مستشعرات. فهذه العبارات الأوسع ستكون خاطئة، أو مضللة على أقل تقدير.
لقد أظهر المجال بالفعل طيراناً بحجم الحشرات، ومركبات متينة ذات تشغيل لين، واستشعاراً على متن أنظمة ذات صلة، وطاقة غير مقيدة في إعدادات أخرى. وما هو جديد هنا هو دمج مجموعة مستشعرات ومتحكم دقيق على منصة صغيرة جداً ذات أجنحة رفرافة، مع استخدام الروبوت لتقدير حالته والتحكم فيه من على متنه أثناء اختبارات الطيران المعلنة.
ومن المفيد الحفاظ على هذا التمييز، لأن التقدم الهندسي يتكون غالباً من وصل قدرات كانت موجودة بصورة منفصلة. فقد تطير مركبة تعمل بالبطارية، لكنها تفتقر إلى قدرة حوسبية كافية. وقد يقيس روبوت مزود بالمستشعرات الحركة، لكنه يعتمد على معالجة خارجية. وقد يشغّل حاسوب وحدة تحكم، لكن المركبة ربما لا تملك قوة رفع تكفي لحملها. أما الإنجاز هنا فهو إثبات الجمع بين هذه القدرات ضمن ميزانية شديدة التقييد للكتلة والطاقة.
وتوضح الدراسة أيضاً سبب ضرورة وصف النتيجة المختبرية الناجحة ضمن أفقها الزمني وظروف اختبارها. فقد استمرت رحلات الاستشعار والحوسبة بالكامل على متن الروبوت لثوانٍ. أما عروض تجنب العوائق والتفاعل مع الزهور لفترات أطول، فاستفادت من حوسبة خارجية وأوامر عالية المستوى أصدرها إنسان. وظل نظام التقاط الحركة الخارجي مفيداً لتقييم الروبوت، حتى عندما لم يكن مصدر إشارة التغذية الراجعة الرئيسية. ولا تقلل هذه التفاصيل من قيمة النتيجة؛ بل تحددها.
لماذا تُعد هذه أخباراً جيدة في مجال التكنولوجيا
لا يكمن الجانب المشجع في أن روبوتاً صغيراً أصبح مستعداً فجأة ليحل محل النحل أو طائرات التفتيش المسيّرة أو فرق الإنقاذ. بل في أن عنق زجاجة مستعصياً تقلص بطريقة قابلة للقياس. فالروبوت يحمل حزمة مستشعرات وحوسبة كتلتها 244 مليغراماً، ويقدّر حالته باستخدام مستشعرات منخفضة التكلفة، ويشغّل وحدة تحكم عالية المعدل على متحكم دقيق، ويتتبع حركات قصيرة بأخطاء لا تتجاوز بضعة سنتيمترات.
ويمثل ذلك تحسناً حقيقياً مقارنة بمنصة يجب أن تبقى داخل ساحة تغطيها الكاميرات. فهو يمنح الباحثين في المستقبل نقطة انطلاق أفضل لاختبار الملاحة المحلية، وتنسيق الأسراب، والاستشعار المخصص للمهام في أماكن لا يتوفر فيها التتبع الخارجي. كما ينشئ قائمة هندسية واضحة وصادقة: دمج البطارية، والرؤية، والانجراف، والتخطيط، والاتصالات، ومدة التحمل، والقدرة على مواجهة الطقس، والتفاعل الآمن مع البيئة.
غالباً ما تصل الأخبار الجيدة في مجال الروبوتات بهذه الطريقة. يتجاوز نظام ما حداً واحداً، بينما تظل عدة حدود أخرى واضحة. وفي هذه الحالة، يتمثل الحد الفاصل في الانتقال من آلية طيران تعتمد على الغرفة المحيطة بها إلى آلية طيران تستطيع تنفيذ الطبقة الأولى من الإدراك والتحكم بنفسها. ولن يثبت الاختراق التالي بصورة هبوط لافتة للنظر، بل عندما يحمل الروبوت طاقته الخاصة، ويتعرف إلى ما يحيط به، ويظل مفيداً لأكثر من رحلة قصيرة أُعدّت بعناية.
Related articles
روبوت ASTRA من «كالتك» يبني هيكلًا شبكيًا في المدار — ويكشف ما ينقص إنشاء الهياكل الفضائية
جمّعت تجربة ASTRA من «كالتك» قسمًا جديدًا من هيكل شبكي في المدار بصورة ذاتية، في خطوة أولى للإنشاء الروبوتي في الفضاء. لكنها أثبتت طريقة بناء، لا هوائيًا عاملًا أو مصنعًا مداريًا مكتفيًا بذاته.
مخطط SANDO للطائرات المسيّرة من MIT يجعل ضمان السلامة المحدود ذا أهمية
يقدّم مخطط SANDO خطوة جادة نحو ملاحة أكثر أماناً للطائرات المسيّرة في بيئات مجهولة ومتغيرة. لكن أهميته الحقيقية تكمن في افتراضاته المعلنة، وفي المشكلات التشغيلية التي لا تستطيع نظرية رياضية حلّها.
الخريطة تحت الروبوت: كيف أصبحت مسوح الألعاب بنية تحتية للملاحة
يمكن لمسوح الواقع المعزز أن تساعد روبوتات التوصيل، لكنها تثير أسئلة أصعب عندما تنتقل الخرائط البصرية نفسها إلى ملاحة لا تعتمد على GPS.
Open Micro-Manipulator يحوّل محركات الخطوة العادية إلى منصة حركة دون الميكرومتر
مشروع عتاد مفتوح يجمع بين أجزاء مطبوعة ثلاثياً، ومشفّرات مغناطيسية، وتحكم حلقي مغلق لصنع منصة XYZ مدمجة. الوعد التقني حقيقي، لكن بناءها ما زال تجربة دقيقة لا أداة مختبر جاهزة.
Comments
Sign in to comment.
No comments yet.