Le robot volant de la taille d’un insecte du MIT apprend à se diriger avec ses propres capteurs et son ordinateur
Des chercheurs du MIT ont embarqué la détection et le contrôle du vol sur un robot à ailes battantes léger comme un trombone. Il peut rester en vol stationnaire et suivre de courtes trajectoires sans caméras de capture de mouvement, mais dépend encore d’une alimentation externe et d’instructions humaines.
Un robot volant de la taille d’une microcassette vient de franchir une étape utile en s’éloignant du dispositif de caméras du laboratoire. Des chercheurs du MIT ont démontré un robot à ailes battantes de la taille d’un insecte qui embarque ses propres capteurs et un microcontrôleur, estime son mouvement à bord et utilise ces informations pour assurer le contrôle de base du vol.
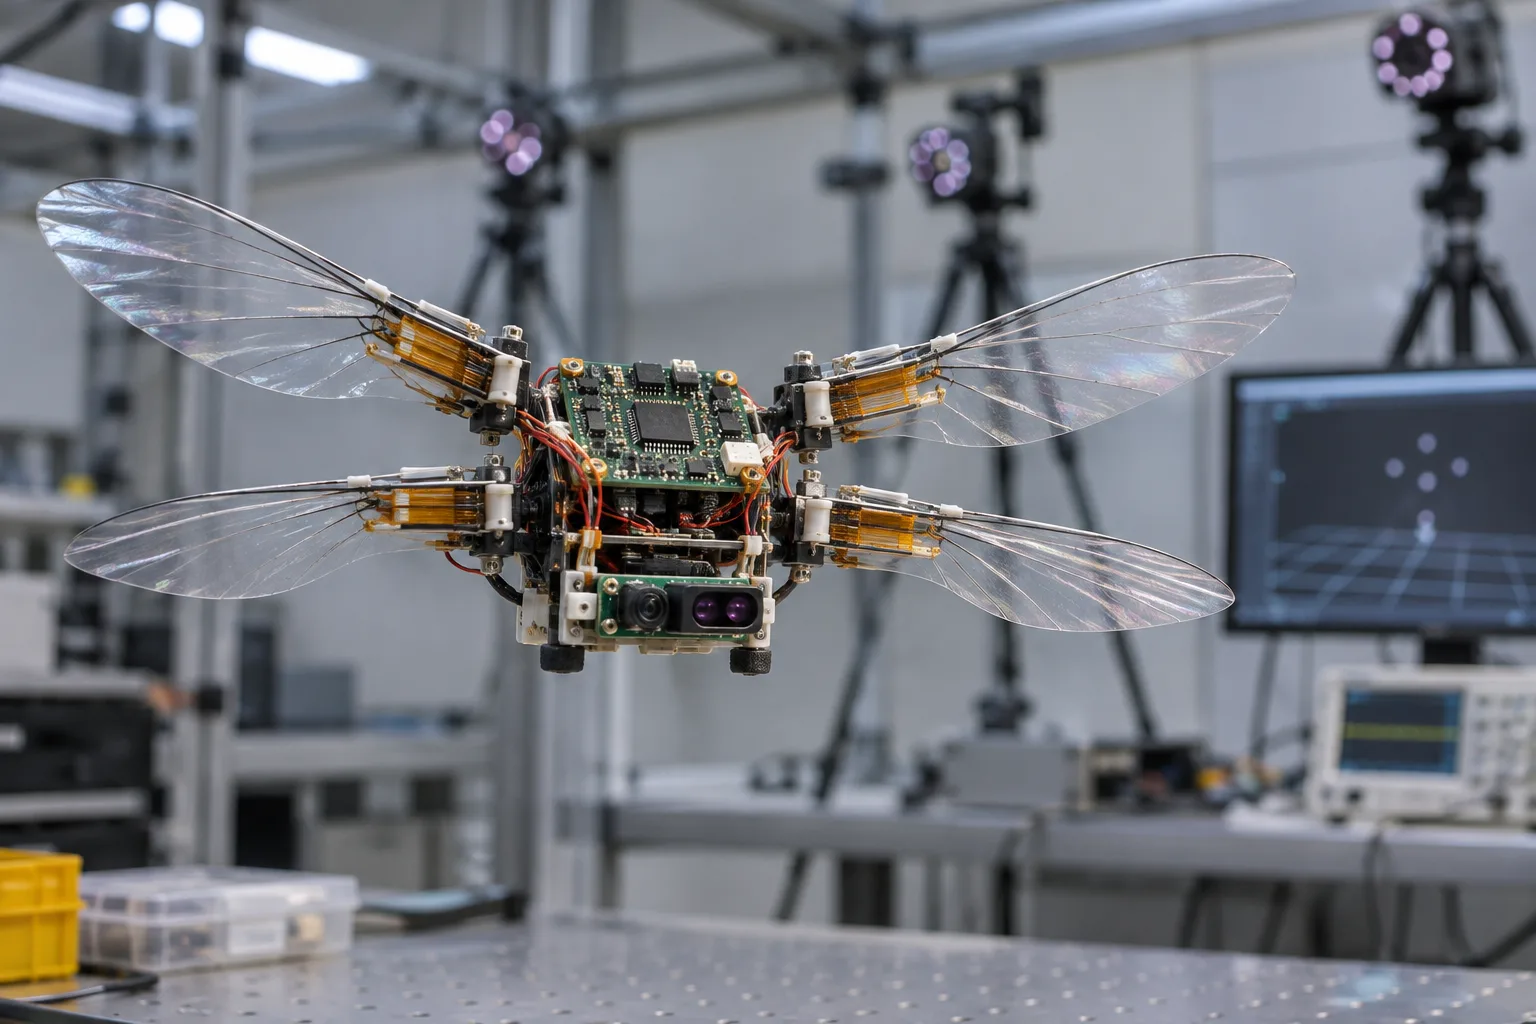
Le résultat ne correspond pas encore à un drone miniature prêt à patrouiller dans une serre. Le robot reçoit toujours son alimentation électrique depuis l’extérieur, et ses démonstrations les plus abouties sont restées brèves. Il ne possède pas non plus de caméra, de batterie ni de système de navigation de haut niveau. Mais l’expérience supprime l’une des dépendances les plus contraignantes de la microrobotique : le robot n’a plus besoin d’un système externe de capture de mouvement pour connaître suffisamment son orientation, sa hauteur et ses déplacements à courte portée afin de continuer à voler.
Cette distinction compte, car la taille modifie le problème d’ingénierie. Un drone classique peut emporter une batterie, un processeur, une caméra, des capteurs inertiels, une radio et plusieurs niveaux de redondance. Un robot qui pèse environ un gramme doit justifier chaque milligramme et chaque milliwatt. Ajouter un capteur utile peut le rendre trop lourd pour décoller ; ajouter du calcul peut consommer l’énergie dont les ailes ont simplement besoin pour le maintenir dans les airs.
Le nouveau travail, publié dans Science Robotics, doit donc être compris avant tout comme un résultat de co-conception. Les chercheurs ont agrandi et réglé à nouveau les muscles artificiels souples qui actionnent les ailes, puis conçu un ensemble avionique compact et un estimateur rapide adaptés au nouveau budget de portance et de puissance. L’exploit ne tient pas au fait qu’un minuscule robot aurait acquis un cerveau polyvalent. Il réside dans le fonctionnement suffisamment coordonné de la mécanique, des capteurs et du contrôleur pour que la machine se stabilise et se dirige elle-même sur de courtes périodes.
Ce qui a changé dans la nouvelle démonstration
Les premiers robots aériens de la taille d’un insecte pouvaient être agiles, robustes ou même non attachés lors de démonstrations précises, mais l’autonomie était souvent répartie entre le véhicule et la pièce qui l’entourait. Des caméras externes mesuraient la position du robot. Un ordinateur situé à l’extérieur traitait ces mesures. Des commandes ou des signaux de contrôle étaient ensuite transmis aux actionneurs. Cette configuration est précieuse pour la recherche, car elle fournit des données précises, mais elle limite les lieux et les conditions dans lesquels le robot peut voler.
La nouvelle plateforme du MIT transfère une partie de cette boucle sur le véhicule. Le robot possède quatre modules à ailes battantes alimentés par des actionneurs à élastomère diélectrique, une catégorie de muscle artificiel souple. Les actionneurs redessinés ont été agrandis d’environ 50 %, ce qui a augmenté la portance nette de 46 %. Cette portance supplémentaire a permis d’intégrer un ensemble électronique de vol de 244 milligrammes sans sacrifier les capacités de vol fondamentales.
Le robot complet décrit dans l’étude pèse environ 1,29 gramme lorsqu’il transporte l’ensemble de vol. Le système a atteint un rapport portance-poids de 1,9, ce qui signifie que les ailes pouvaient produire une portance nettement supérieure à celle nécessaire pour soutenir simplement le véhicule et ses composants électroniques. Cette marge est importante, mais elle reste limitée selon les standards des drones classiques. Elle doit couvrir les actionneurs, les éléments structurels, les cartes de capteurs, le contrôleur, le câblage et la configuration d’alimentation utilisée pendant les essais.
Les composants électroniques combinent trois types de mesures. Une unité de mesure inertielle suit les mouvements de rotation et contribue à estimer l’attitude. Un capteur de flux optique observe le sol afin d’en déduire le mouvement latéral et la vitesse. Un capteur de temps de vol mesure la distance jusqu’à la surface et fournit une estimation de la hauteur. Ensemble, ces capteurs donnent au robot suffisamment d’informations pour estimer l’état à court terme nécessaire à la stabilisation du vol.
Le système ne dispose ni d’un capteur de positionnement global ni d’une caméra capable de reconnaître des objets. Le flux optique devient également moins informatif lorsque le robot monte, car la texture du sol occupe moins de pixels. De petites erreurs s’accumulent lorsque la vitesse latérale est intégrée au fil du temps, ce qui fait dériver la position du véhicule. Les chercheurs ont répondu à cette limite en donnant la priorité à des mises à jour rapides et peu coûteuses de l’état, plutôt qu’en tentant un calcul plus lent affichant une précision nominale supérieure.
Pourquoi l’estimateur compte davantage que le mot « ordinateur »
Qualifier cet ensemble d’ordinateur est techniquement exact, mais cela peut masquer l’essentiel. Le défi n’était pas d’installer un processeur puissant sur un aéronef minuscule. Il fallait construire une boucle de commande assez rapide, avec peu de mémoire et des capacités de détection limitées, alors que le corps vibre et que l’aérodynamique change des centaines de fois par seconde.
Le contrôleur et l’estimateur tournaient sur un seul cœur de microcontrôleur, à une fréquence de rétroaction de 480 hertz. L’électronique consommait environ 120 milliwatts lorsque les charges de détection et de calcul étaient maximales, soit approximativement 6 % de l’énergie utilisée par les actionneurs de vol. D’après l’analyse publiée, le contrôleur employait moins du quart de la capacité de calcul disponible sur un cœur, ce qui laisse éventuellement de la place pour une petite part de planification de plus haut niveau.
Il s’agit d’une forme d’autonomie embarquée différente de celle annoncée pour les robots plus grands. La plateforme actuelle n’interprète pas une scène, ne reconnaît pas une fleur, ne choisit pas une destination et ne planifie pas seule un itinéraire. Son système embarqué estime l’état du robot et assure une commande de rétroaction de bas niveau. Lors de plusieurs démonstrations, un opérateur fournissait encore les commandes de position de plus haut niveau au moyen d’un joystick, tandis que le robot se chargeait de la stabilisation et du suivi immédiats.
Cette répartition est logique. La commande de bas niveau doit respecter une échéance stricte en temps réel : si l’estimation de l’attitude du robot arrive trop tard, les ailes peuvent corriger un mouvement qui n’est déjà plus le bon. La planification de haut niveau peut souvent fonctionner plus lentement. Selon l’article, un planificateur mis à jour une ou deux fois par seconde pourrait être envisageable sur le même microcontrôleur, mais cela reste une piste de conception future, et non une capacité démontrée.
Ce que le robot a réellement accompli
Les éléments les plus probants viennent des mesures en vol, plutôt que des applications envisagées. Avec ses capteurs et son calcul embarqués, le robot est resté en vol stationnaire à environ 7,5 centimètres du sol pendant 10 secondes. Par comparaison avec les mesures d’un système externe de capture de mouvement utilisé pour l’évaluation, son erreur quadratique moyenne d’altitude était de 0,32 centimètre, et celle de sa position latérale de 2,17 centimètres.
Lors d’un deuxième essai de calcul embarqué, il est passé d’un point de consigne de position à un autre, distant de 30 centimètres, en sept secondes. Sa vitesse latérale maximale a atteint 19,8 centimètres par seconde. Selon l’article, les erreurs d’altitude et de position latérale étaient respectivement de 0,57 et 2,21 centimètres.
Ces chiffres correspondent à des essais courts et contrôlés, pas à un vol libre. Les chercheurs ont aussi réalisé des démonstrations plus longues durant lesquelles le robot utilisait ses capteurs embarqués, tandis que le calcul était effectué à distance. Dans une séquence de 30 secondes à l’extérieur de l’arène de capture de mouvement, un opérateur humain l’a guidé autour d’obstacles, au-dessus de plantes, puis jusqu’à un tournesol. Le robot s’est servi de son capteur à temps de vol pour réguler son altitude et franchir un obstacle incurvé, avant d’amorcer une descente contrôlée vers la fleur.
L’atterrissage sur le tournesol est visuellement marquant, mais son intérêt technique est plus précis. Il montre que la détection embarquée peut permettre des manœuvres à l’échelle du centimètre dans une zone où les caméras externes ne peuvent pas fournir le principal signal de rétroaction. Il ne démontre ni la reconnaissance autonome des fleurs ni la pollinisation autonome. L’opérateur choisissait l’itinéraire et envoyait les commandes de haut niveau ; le robot exécutait le comportement de vol de bas niveau.
Les travaux rapportent également des essais de suivi de trajectoire avec détection embarquée et calcul déporté. En sept secondes, le robot a suivi une trajectoire circulaire de 18 × 18 centimètres ainsi qu’une trajectoire en huit de 22 × 10 centimètres. Les erreurs de position variaient selon la manœuvre et les changements d’orientation, atteignant plusieurs centimètres. C’est suffisant pour établir la possibilité d’un vol contrôlé à cette échelle, mais cela montre aussi pourquoi l’équipe présente ces travaux comme une étape importante pour la plateforme, et non comme une application achevée.
La réussite technique discrète tient à la refonte de l’actionneur
Le système de capteurs ne pouvait pas être simplement fixé au robot précédent. La masse ajoutée aurait réduit la marge de portance, modifié la dynamique et risqué de rendre l’appareil trop lent ou instable. L’équipe a donc modifié les muscles artificiels dans le cadre de la même démarche de conception.
Les actionneurs en élastomère diélectrique sont des dispositifs capacitifs souples qui se déforment lorsqu’un champ électrique leur est appliqué. Dans ce robot, ils jouent le rôle de muscles artificiels et entraînent les ailes à haute fréquence. Leur géométrie peut être réduite tout en conservant certaines caractéristiques de sortie utiles, mieux que dans plusieurs conceptions rigides d’actionneurs à l’échelle microscopique. Les chercheurs du MIT ont ajusté le rayon et la longueur des actionneurs afin que les muscles plus grands produisent davantage de portance nette, plutôt que de simplement ajouter de la masse.
Cette modification mécanique est au cœur du résultat. L’électronique ne représente qu’une faible part du bilan énergétique global ; les ailes et les actionneurs en absorbent l’essentiel. L’article indique que les actionneurs de vol représentent environ 81 % de la masse du système et 94 % de sa consommation électrique. Améliorer le contrôleur est utile, mais un gain important d’autonomie dépendra finalement autant de la source d’énergie et des muscles de vol du véhicule que de son processeur.
C’est un rappel instructif sur les robots miniatures. À plus grande échelle, ajouter un capteur peut relever essentiellement de l’intégration logicielle. À l’échelle d’un insecte, le même capteur peut modifier l’équilibre de l’appareil, le besoin de portance, le profil vibratoire et la consommation d’énergie. Le module électronique a dû être fixé sur un substrat en fibre de verre, notamment pour empêcher les vibrations de fausser les mesures inertielles. Logiciel et structure étaient indissociables.
Ce que cela pourrait rendre possible
Les chercheurs citent l’agriculture de précision, l’inspection industrielle et la recherche et le sauvetage parmi les utilisations possibles à long terme. Un robot minuscule pourrait pénétrer dans des espaces où un drone plus grand génère trop de flux d’air, ne peut pas se glisser entre les plantes ou risque d’endommager des structures fragiles. Un groupe de ces véhicules pourrait inspecter des machines confinées, surveiller la floraison des cultures ou détecter des signes de présence de nuisibles sans embarquer la masse et le bruit d’un quadricoptère classique.
La pollinisation illustre particulièrement bien l’avantage de cette échelle. Un drone plus grand peut parcourir un champ, mais il est mal adapté à une fleur isolée. En principe, un engin volant de la taille d’un insecte pourrait s’approcher des fleurs en les perturbant moins et évoluer au sein d’une végétation dense. Cette application demanderait toutefois bien davantage que la démonstration actuelle : reconnaître automatiquement les fleurs, éviter les obstacles de manière fiable, interagir sans danger avec les plantes, fonctionner durablement dans le vent et disposer d’assez d’énergie pour rester utile sur le terrain.
L’inspection industrielle présente un écart comparable entre promesse et maturité. Un petit robot pourrait atteindre des interstices étroits ou se déplacer à proximité de composants sensibles. Mais une inspection exige des capacités de détection qui dépassent la mesure de l’assiette et de l’altitude. Une caméra, un éclairage, du stockage, une communication sans fil et un moyen de localiser les anomalies ajouteraient tous des besoins en charge utile et en énergie. Un véhicule capable de maintenir sa position pendant 10 secondes n’est pas automatiquement capable de produire un rapport d’inspection fiable.
Les scénarios de recherche et de sauvetage imposent des contraintes encore plus sévères. La poussière, l’obscurité, les turbulences, les obstacles et l’incertitude des surfaces peuvent mettre en échec la détection par flux optique et par temps de vol. Un robot pourrait être utile précisément là où ses capteurs privilégiés fonctionnent mal. Avant de pouvoir être utilisé à proximité de personnes, le système aurait besoin de capteurs redondants, de communications robustes et d’une stratégie de récupération.
Pour l’instant, la contribution concrète est d’ordre architectural. Les travaux montrent qu’un microrobot aérien peut embarquer suffisamment d’estimation d’état et de contrôle local pour sortir du volume de capture de mouvement du laboratoire lors de démonstrations courtes. Cela élargit l’espace de conception pour les travaux futurs. Les chercheurs peuvent désormais se demander comment ajouter une capacité supplémentaire — vision, planification, communication sans fil ou stockage d’énergie — sans reconstruire toute l’idée depuis le début.
Le problème de la batterie n’a pas disparu
La principale limite est aussi celle qu’un titre peut facilement laisser de côté : dans cette expérience, le robot n’est pas encore autonome vis-à-vis de son alimentation. Ses capteurs et son calcul sont embarqués, mais l’électronique de puissance et la batterie ne sont pas intégrées au véhicule volant. La source d’énergie externe reste donc une composante du dispositif expérimental.
C’est important, car une batterie n’est pas un composant comme les autres. Elle doit stocker suffisamment d’énergie, fournir la tension et le courant nécessaires, respecter le budget de masse, supporter les vibrations et ne pas perturber le centre de gravité du robot. L’article estime que l’intégration de l’électronique de puissance et de batteries embarquées ajouterait environ 1 à 1,5 gramme. Cela représente une masse proche de celle de la plateforme robotique elle-même, voire supérieure.
Les auteurs estiment que l’intégration de cette charge utile pourrait nécessiter d’augmenter la taille du robot d’environ 15 à 35 %. Un appareil plus grand serait peut-être plus facile à alimenter, mais il ne se comporterait alors plus forcément comme la plateforme de taille insecte recherchée. Il pourrait aussi générer davantage de perturbations, se glisser dans moins d’espaces ou perdre certains des avantages qui ont motivé sa conception.
Il existe un précédent utile pour dissocier ces problèmes. En 2019, un autre appareil à ailes battantes de taille insecte a réalisé un vol autonome prolongé grâce à de légères cellules solaires et à un circuit réduit au strict minimum. Ces travaux ont montré qu’une autonomie énergétique était possible dans une configuration soigneusement contrainte. Ils n’ont toutefois pas résolu le problème, plus récent, consistant à associer un ensemble de capteurs embarqués utile, une estimation en temps réel et des capacités de calcul au système de vol décrit ici. L’étude actuelle du MIT s’attaque au volet de l’autonomie tout en laissant explicitement le stockage de l’énergie inachevé.
Les prochaines étapes définies par l’équipe sont donc concrètes : réduire la consommation des composants électroniques, ajouter l’électronique de puissance et une batterie, installer une caméra à bord, puis mettre en œuvre la reconnaissance d’objets ou l’évitement d’obstacles. Chacune de ces étapes pourrait modifier la masse et la dynamique de l’appareil. Aucune ne se résume à une simple mise à jour logicielle.
Une lecture attentive de l’affirmation de « première »
Le MIT présente ces travaux comme la première démonstration d’un microrobot aérien autonome sur les plans sensoriel et informatique. Cette formulation est plus précise que de dire qu’il s’agit du premier robot volant autonome, quelle que soit sa taille, du premier robot de taille insecte à voler sans lien physique ou du premier petit aéronef à embarquer des capteurs. Ces affirmations plus larges seraient fausses, ou au minimum trompeuses.
Le domaine a déjà démontré le vol à l’échelle de l’insecte, des appareils robustes à actionnement souple, la détection embarquée dans des systèmes apparentés et l’alimentation sans lien physique dans d’autres configurations. La nouveauté réside ici dans l’intégration d’un ensemble de capteurs et d’un microcontrôleur sur une plateforme très compacte à ailes battantes, le robot utilisant une estimation d’état et un contrôle embarqués pendant les essais en vol rapportés.
Cette distinction mérite d’être conservée, car les progrès de l’ingénierie consistent souvent à relier des capacités qui existaient jusque-là séparément. Un appareil alimenté par batterie peut voler, mais manquer de puissance de calcul. Un robot équipé de capteurs peut mesurer ses mouvements, tout en dépendant d’un traitement externe. Un ordinateur peut exécuter un contrôleur, mais l’appareil peut ne pas générer assez de portance pour le transporter. L’avancée tient à la combinaison démontrée de ces éléments dans le cadre d’un budget de masse et d’énergie très limité.
L’étude montre aussi pourquoi un résultat de laboratoire réussi doit être décrit en précisant son horizon temporel et ses conditions d’essai. Les vols avec détection et calcul entièrement embarqués ont duré quelques secondes. Les démonstrations plus longues d’évitement d’obstacles et de suivi de fleurs reposaient sur un calcul externe et des commandes de haut niveau émises par un humain. La capture de mouvement externe est restée utile pour évaluer le robot, même lorsqu’elle ne constituait pas la source principale du signal de rétroaction. Ces détails ne diminuent pas la portée du résultat ; ils en définissent les limites.
Pourquoi c’est une bonne nouvelle pour la robotique
Le plus encourageant n’est pas qu’un minuscule robot soit soudain prêt à remplacer les abeilles, les drones d’inspection ou les équipes de secours. C’est plutôt qu’un obstacle persistant a été réduit de manière mesurable. Le robot transporte un ensemble capteurs-calcul de 244 milligrammes, estime son état avec des capteurs peu coûteux, exécute un contrôleur à haute fréquence sur un microcontrôleur et suit de courts déplacements avec des erreurs de quelques centimètres.
Il s’agit d’une amélioration réelle par rapport à une plateforme qui doit rester dans une arène couverte de caméras. Les futurs chercheurs disposent ainsi d’un meilleur point de départ pour tester la navigation locale, la coordination en essaim et la détection adaptée à une tâche dans des espaces dépourvus de suivi externe. Cela fournit aussi une liste de problèmes d’ingénierie clairement identifiés : intégration de la batterie, vision, dérive, planification, communications, endurance, tolérance aux conditions météorologiques et interaction sûre avec l’environnement.
Les bonnes nouvelles en robotique arrivent souvent de cette façon. Un système franchit une limite, tandis que plusieurs autres restent bien visibles. Ici, la limite séparait un mécanisme volant dépendant de la pièce qui l’entoure d’un mécanisme volant capable d’assurer seul le premier niveau de perception et de contrôle. La prochaine avancée ne sera pas confirmée par une photo spectaculaire de l’atterrissage. Elle le sera lorsque le robot transportera sa propre énergie, reconnaîtra ce qui l’entoure et restera utile au-delà d’un vol bref et soigneusement préparé.
Related articles
Le robot ASTRA de Caltech construit une treillis en orbite — et révèle ce qui manque encore à la construction spatiale
L’expérience ASTRA de Caltech a assemblé autonomement une nouvelle section de treillis en orbite, une première pour la construction robotique spatiale. Le résultat prouve une méthode de construction, pas encore une antenne opérationnelle ni une usine orbitale autonome.
Une carte de robotaxi n’est pas un service
La géozone Tesla à Miami et le rappel Waymo lié à l’eau stagnante montrent que la vraie course porte sur le domaine opérationnel, pas sur les cartes.
L’interdiction américaine des robots devient concrète avec HoverAir et Unitree
Une caméra de poche volante et un distributeur de robot-dogs montrent le même basculement: la robotique entre dans la régulation des chaînes d’approvisionnement.
Les drones n’ont pas tué le char: ils ont changé la robotique autour de lui
Combined Resolve et Aurora 26 montrent pourquoi petits drones, opérateurs et boucles d’apprentissage comptent autant que les machines lourdes.
Comments
Sign in to comment.
No comments yet.