El robot volador del tamaño de un insecto del MIT aprende a navegar con sus propios sensores y computadora
Investigadores del MIT incorporaron sensores y control de vuelo a un robot de alas batientes tan ligero como un clip. Puede mantenerse suspendido y seguir trayectorias cortas sin cámaras externas, aunque aún necesita energía y orientación desde fuera.
Un robot volador del tamaño aproximado de un microcasete ha dado un paso importante para alejarse del sistema de cámaras del laboratorio. Investigadores del MIT han demostrado un robot de alas batientes, del tamaño de un insecto, que lleva sus propios sensores y microcontrolador, calcula su movimiento a bordo y utiliza esa información para el control de vuelo de bajo nivel.
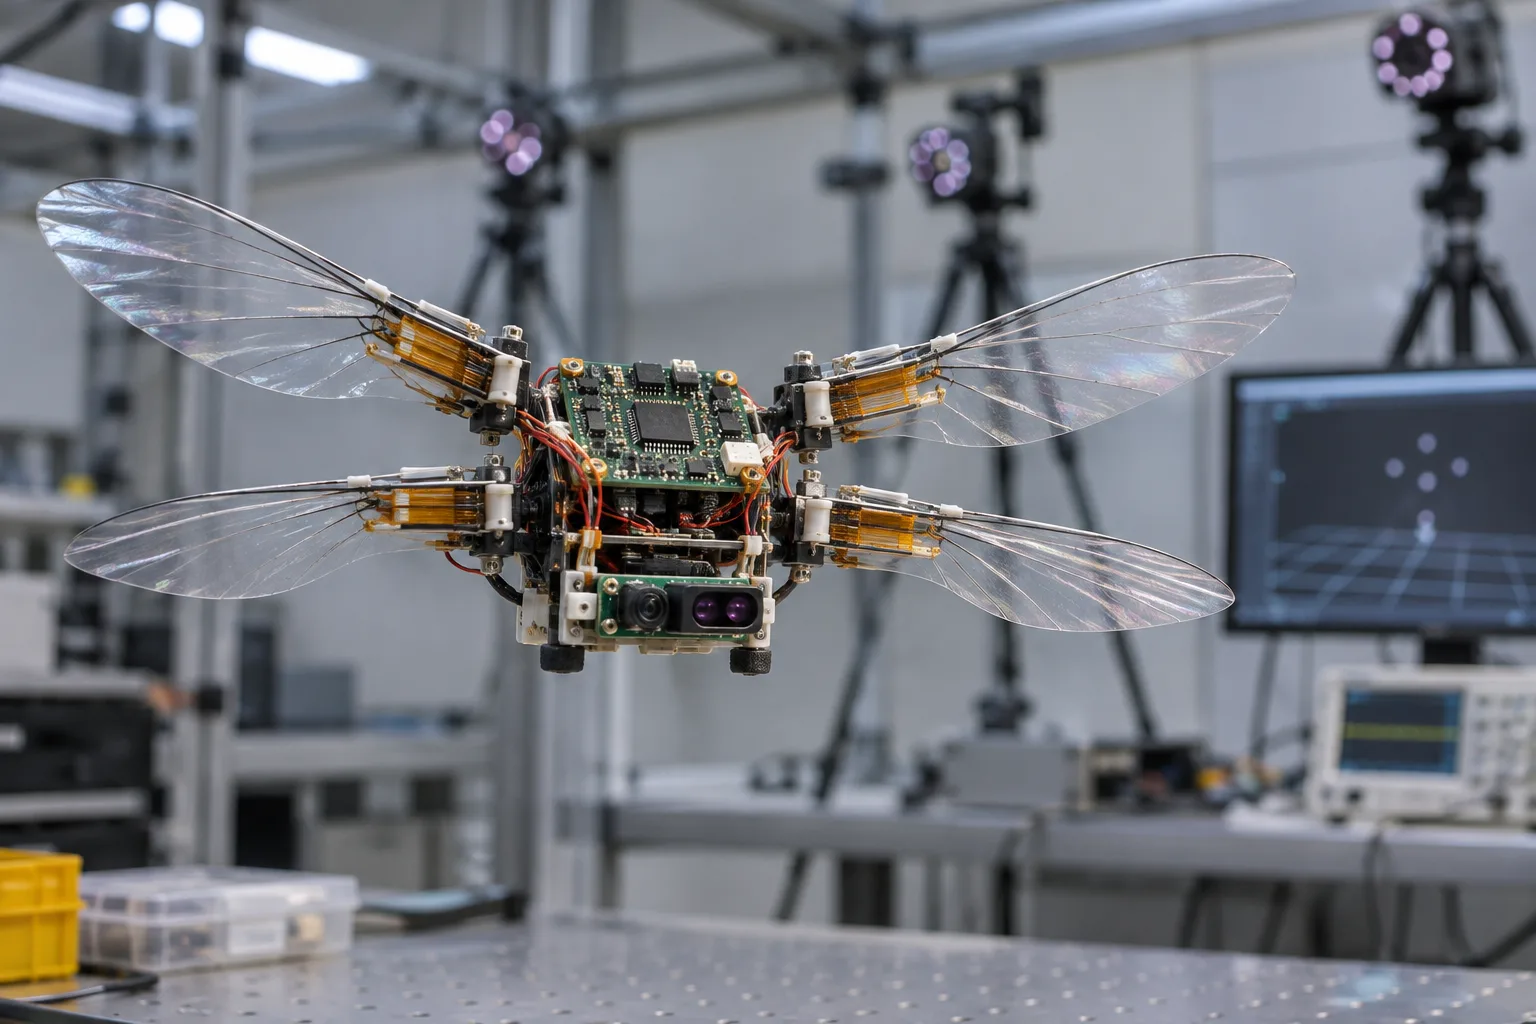
El resultado no es un dron en miniatura listo para patrullar un invernadero. El robot todavía recibe energía eléctrica desde fuera y sus demostraciones más avanzadas fueron breves. Tampoco lleva aún una cámara, una batería ni un sistema de navegación de alto nivel. Pero el experimento elimina una de las dependencias más incómodas de la microrrobótica: el robot ya no necesita un sistema externo de captura de movimiento para conocer lo suficiente sobre su orientación, altura y desplazamiento a corta distancia como para seguir volando.
La diferencia es importante porque el tamaño cambia el problema de ingeniería. Un dron convencional puede transportar una batería, un procesador, una cámara, sensores inerciales, una radio y varias capas de redundancia. Un robot que pesa aproximadamente un gramo tiene que justificar cada miligramo y cada milivatio. Añadir un sensor útil puede hacer que el vehículo sea demasiado pesado para elevarse; incorporar capacidad de cálculo puede consumir la energía que las alas necesitan simplemente para mantenerse en el aire.
Por eso, el nuevo trabajo, publicado en Science Robotics, se entiende mejor como un resultado de codiseño. Los investigadores ampliaron y reajustaron los músculos artificiales blandos que impulsan las alas, y después diseñaron un paquete compacto de aviónica y un estimador rápido que cupieran dentro del nuevo presupuesto de sustentación y energía. El logro no consiste en que un robot diminuto haya adquirido un cerebro de propósito general, sino en que la mecánica, los sensores y el controlador ahora trabajan con la suficiente coordinación para que la máquina se estabilice y dirija por sí misma durante intervalos breves.
Qué cambió en la nueva demostración
Los robots aéreos del tamaño de un insecto ya podían ser ágiles, resistentes o incluso funcionar sin estar atados en demostraciones concretas, pero la autonomía solía repartirse entre el vehículo y la sala que lo rodeaba. Cámaras externas medían la posición del robot. Una computadora fuera del robot procesaba esas mediciones. Después, las órdenes o señales de control viajaban de vuelta a los actuadores. Esta configuración es útil para la investigación porque proporciona datos precisos, pero limita dónde y cómo puede volar el robot.
La nueva plataforma del MIT traslada parte de ese circuito al propio vehículo. El robot tiene cuatro módulos de alas batientes accionados por actuadores de elastómero dieléctrico, una clase de músculo artificial blando. Los actuadores rediseñados se hicieron aproximadamente un 50 % más grandes, lo que aumentó la sustentación neta un 46 %. Esa sustentación adicional permitió incorporar un paquete de electrónica de vuelo de 244 miligramos sin sacrificar la capacidad básica de vuelo.
El robot completo descrito en la investigación pesa aproximadamente 1,29 gramos cuando lleva el paquete de vuelo. El sistema alcanzó una relación sustentación-peso de 1,9, lo que significa que las alas podían generar bastante más sustentación de la necesaria para sostener únicamente el vehículo y su electrónica. Ese margen es importante, pero no resulta holgado según los estándares habituales de los drones. Debe cubrir los actuadores, las piezas estructurales, las placas de sensores, el controlador, el cableado y la disposición de energía utilizada durante las pruebas.
La electrónica combina tres tipos de medición. Una unidad de medición inercial registra el movimiento de rotación y ayuda a estimar la actitud. Un sensor de flujo óptico observa el suelo para deducir el movimiento lateral y la velocidad. Un sensor de tiempo de vuelo mide la distancia hasta la superficie y proporciona una estimación de la altura. En conjunto, estos sensores ofrecen al robot información suficiente para calcular el estado a corto plazo necesario para estabilizar el vuelo.
El sistema no dispone de un sensor de posicionamiento global ni de una cámara capaz de reconocer objetos. El flujo óptico también resulta menos informativo a medida que el robot asciende, porque la textura del suelo ocupa menos píxeles. Los pequeños errores se acumulan cuando la velocidad lateral se integra a lo largo del tiempo, de modo que la posición del vehículo deriva. Los investigadores abordaron esa limitación dando prioridad a actualizaciones rápidas y poco costosas del estado, en lugar de intentar un cálculo más lento con una precisión nominal mayor.
Por qué el estimador importa más que la palabra «ordenador»
Llamar ordenador al conjunto es técnicamente correcto, pero puede ocultar lo interesante. El reto no consistía en instalar un procesador potente en una aeronave diminuta, sino en construir un bucle de control capaz de funcionar con rapidez, poca memoria y sensores limitados, mientras el cuerpo vibra y la aerodinámica cambia cientos de veces por segundo.
El controlador y el estimador se ejecutaban en un único núcleo de microcontrolador, a una frecuencia de realimentación de 480 hercios. La electrónica consumía unos 120 milivatios con las cargas máximas de sensorización y computación, aproximadamente el 6 % de la potencia empleada por los actuadores de vuelo. Según el análisis presentado, el controlador utilizaba menos de una cuarta parte de la capacidad computacional disponible en un núcleo, lo que deja cierto margen para incorporar más adelante una pequeña cantidad de planificación de nivel superior.
Se trata de un tipo de autonomía a bordo distinto del que se anuncia para robots más grandes. La plataforma actual no interpreta una escena, identifica una flor, decide adónde ir ni planifica una ruta por sí sola. Su sistema integrado estima el estado y ejecuta un control de realimentación de bajo nivel. En varias demostraciones, un operador seguía proporcionando órdenes de posición de nivel superior mediante un joystick, mientras el robot se encargaba de la estabilización inmediata y del seguimiento.
La división tiene sentido. El control de bajo nivel está sujeto a un plazo estricto de tiempo real: si la estimación de la actitud del robot llega tarde, las alas podrían corregir el movimiento equivocado. La planificación de alto nivel suele poder funcionar más despacio. El artículo calcula que un planificador actualizado una o dos veces por segundo podría ser viable en el mismo microcontrolador, pero eso sigue siendo una línea de diseño futura, no una capacidad demostrada.
Qué hizo realmente el robot
Las pruebas de vuelo ofrecen las evidencias más sólidas, más allá de las aplicaciones previstas. Con sensores y computación a bordo, el robot se mantuvo suspendido a unos 7,5 centímetros del suelo durante 10 segundos. En comparación con las mediciones de un sistema externo de captura de movimiento utilizado para la evaluación, su error cuadrático medio de altitud fue de 0,32 centímetros y el error de posición lateral, de 2,17 centímetros.
En una segunda prueba con computación a bordo, pasó de un punto de consigna de posición a otro, separados por 30 centímetros, durante siete segundos. La velocidad lateral máxima fue de 19,8 centímetros por segundo. Los errores de altitud y de posición lateral fueron, respectivamente, de 0,57 y 2,21 centímetros, según el artículo.
Estas cifras corresponden a pruebas breves y controladas, no a un vuelo autónomo sin restricciones. Los investigadores también realizaron demostraciones más largas en las que el robot utilizaba sensores a bordo, pero la computación se ejecutaba fuera de él. En una secuencia de 30 segundos fuera del área de captura de movimiento, un operador humano lo guio alrededor de obstáculos, por encima de plantas y hasta un girasol. El robot empleó su sensor de tiempo de vuelo para regular la altura y superar un obstáculo curvo; después inició un descenso controlado hacia la flor.
El aterrizaje en el girasol resulta visualmente llamativo, pero su importancia técnica es más concreta. Demuestra que la sensorización a bordo puede sostener maniobras con precisión centimétrica en una zona donde las cámaras externas no pueden proporcionar la señal principal de realimentación. No demuestra que el robot reconozca flores ni que realice polinización autónoma. El operador eligió la ruta y envió las órdenes de alto nivel; el robot ejecutó el comportamiento de vuelo de bajo nivel.
La investigación también informa de pruebas de seguimiento de trayectorias con sensorización a bordo y computación externa. El robot siguió una trayectoria circular de 18 por 18 centímetros y una trayectoria en forma de ocho de 22 por 10 centímetros durante siete segundos. Los errores de posición variaron según la maniobra y los cambios de orientación, y llegaron a varios centímetros. Es suficiente para establecer un vuelo controlado a esta escala, pero también deja claro por qué el equipo describe el trabajo como un hito para la plataforma, no como una aplicación terminada.
El logro de ingeniería menos visible es el rediseño de los actuadores
El paquete de sensores no podía limitarse a instalarse en el robot anterior. La masa añadida reduciría el margen de sustentación, cambiaría la dinámica y podría hacer que el vehículo fuera demasiado lento o inestable. Por eso, el equipo modificó también los músculos artificiales como parte del mismo ejercicio de diseño.
Los actuadores elastoméricos dieléctricos son dispositivos capacitivos blandos que se deforman cuando se aplica un campo eléctrico. En este robot funcionan como músculos artificiales y hacen vibrar las alas a alta frecuencia. Su geometría puede escalarse de modo que conserve mejor sus características útiles de salida que algunos diseños rígidos de actuadores a escala microscópica. Los investigadores del MIT ajustaron el radio y la longitud de los actuadores para que los músculos más grandes produjeran una mayor sustentación neta, en lugar de limitarse a añadir masa.
Ese cambio mecánico es fundamental para el resultado. La electrónica representa solo una parte minoritaria del presupuesto energético total; las alas y los actuadores concentran la mayor parte. El artículo señala que los actuadores de vuelo representan aproximadamente el 81 % de la masa del sistema y el 94 % de su consumo energético. Mejorar el controlador ayuda, pero un aumento importante de la autonomía dependerá, en última instancia, tanto de la fuente de energía y de los músculos de vuelo del vehículo como de su procesador.
Es un recordatorio útil sobre los robots diminutos. A una escala mayor, añadir un sensor puede ser una tarea de integración de software. A escala de insecto, ese mismo sensor puede alterar el equilibrio de la aeronave, la sustentación necesaria, el perfil de vibraciones y el consumo energético. El conjunto electrónico tuvo que montarse sobre un sustrato de fibra de vidrio, en parte para evitar que las vibraciones corrompieran las mediciones inerciales. El software y la estructura eran inseparables.
Qué podría hacer posible
Los investigadores señalan la agricultura de precisión, la inspección industrial y la búsqueda y el rescate como posibles usos a largo plazo. Un robot diminuto podría entrar en espacios donde un dron más grande generaría demasiada corriente de aire, no cabría entre las plantas o correría el riesgo de dañar estructuras delicadas. Un grupo de estos vehículos podría inspeccionar maquinaria confinada, vigilar la floración de los cultivos o detectar indicios de plagas sin cargar con la masa y el ruido de un cuadricóptero convencional.
La polinización es un ejemplo especialmente claro de la ventaja de esta escala. Un dron grande puede desplazarse por un campo, pero no está bien adaptado a una sola flor. En principio, un vehículo volador del tamaño de un insecto podría acercarse a las flores causando menos perturbaciones y operar dentro de una vegetación densa. Sin embargo, esa aplicación requeriría mucho más que la demostración actual: reconocimiento autónomo de flores, evitación fiable de obstáculos, interacción segura con las plantas, funcionamiento resistente al viento y energía suficiente para permanecer un tiempo útil en el campo.
La inspección industrial presenta una diferencia similar entre la promesa y la preparación tecnológica. Un robot pequeño podría llegar a rendijas estrechas o desplazarse cerca de componentes sensibles. Pero inspeccionar requiere sensores que vayan más allá de la actitud y la altura. Una cámara, iluminación, almacenamiento, comunicación inalámbrica y un método para localizar los hallazgos añadirían exigencias de carga útil y energía. Un vehículo capaz de mantener su posición durante 10 segundos no es automáticamente un vehículo capaz de generar un registro de inspección fiable.
Los escenarios de búsqueda y rescate imponen limitaciones aún más exigentes. El polvo, la oscuridad, el aire turbulento, los obstáculos y las superficies inciertas pueden inutilizar la detección mediante flujo óptico y tiempo de vuelo. Un robot podría resultar valioso precisamente allí donde sus sensores preferidos funcionan mal. Antes de confiar en el sistema cerca de personas, harían falta sensores redundantes, comunicaciones robustas y una estrategia de recuperación.
Por ahora, la aportación práctica es arquitectónica. El trabajo demuestra que un microrrobot aéreo puede llevar suficiente estimación de estado y control locales como para salir del volumen de captura de movimiento del laboratorio durante demostraciones breves. Eso amplía el espacio de diseño para trabajos futuros. Los investigadores ya pueden preguntarse cómo añadir una capacidad más —visión, planificación, comunicación inalámbrica o almacenamiento de energía— sin reconstruir desde cero toda la propuesta.
El problema de la batería no ha desaparecido
La limitación más importante es también la que resulta más fácil de pasar por alto en un titular: en este experimento, el robot todavía no funciona sin conexión. Sus sensores y su capacidad de cómputo están incorporados, pero la electrónica de potencia y la batería no están integradas en el vehículo de vuelo. La fuente de energía externa sigue formando parte de la configuración de prueba.
Esto importa porque una batería no es un componente más. Debe almacenar energía suficiente, suministrar el voltaje y la corriente necesarios, encajar en el presupuesto de masa, soportar las vibraciones y no alterar el centro de gravedad del robot. El artículo estima que integrar la electrónica de potencia y las baterías a bordo añadiría aproximadamente entre 1 y 1,5 gramos. Esa cifra se acerca a la masa de la propia plataforma robótica o incluso la supera.
Los autores estiman que incorporar esa carga útil podría exigir aumentar el tamaño del robot entre un 15 y un 35 %. Un vehículo más grande quizá sea más fácil de alimentar, pero podría dejar de comportarse como la plataforma del tamaño de un insecto que se pretendía construir. También podría generar más perturbaciones, caber en menos espacios o perder algunas de las ventajas que motivaron el diseño.
Existe un precedente útil para separar ambos problemas. En 2019, otro vehículo de alas batientes del tamaño de un insecto demostró un vuelo sostenido sin cables gracias a células solares ligeras y un circuito simplificado. Aquel trabajo mostró que la autonomía energética es posible en una configuración cuidadosamente restringida. Sin embargo, no resolvió el problema más reciente de combinar un conjunto de sensores útil, estimación en tiempo real y capacidad de cálculo con el sistema de vuelo descrito aquí. El estudio actual del MIT aborda la autonomía, pero deja explícitamente pendiente el almacenamiento de energía.
Por eso, los siguientes pasos que identifica el equipo son concretos: reducir el consumo de los componentes electrónicos, añadir electrónica de potencia y una batería, instalar una cámara a bordo e implementar reconocimiento de objetos o evasión de obstáculos. Cada paso podría modificar la masa y la dinámica del vehículo. Ninguno es una simple actualización de software.
Una lectura cuidadosa de la afirmación de ser «el primero»
El MIT describe el trabajo como la primera demostración de un microrrobot aéreo con autonomía sensorial y computacional. La afirmación es más específica que decir que se trata del primer robot volador autónomo de cualquier tamaño, del primer robot del tamaño de un insecto que vuela sin cables o de la primera aeronave diminuta que incorpora sensores. Esas formulaciones más amplias serían incorrectas o, como mínimo, engañosas.
El campo ya ha demostrado vuelos del tamaño de un insecto, vehículos robustos accionados mediante sistemas blandos, sensores a bordo en sistemas relacionados y alimentación sin cables en otras configuraciones. La novedad aquí es integrar un conjunto de sensores y un microcontrolador en una plataforma de alas batientes muy pequeña, de modo que el robot emplee estimación de estado y control a bordo durante las pruebas de vuelo descritas.
Conviene conservar esta distinción porque el progreso de la ingeniería suele consistir en conectar capacidades que antes existían por separado. Un vehículo alimentado por batería puede volar, pero carecer de capacidad de cálculo suficiente. Un robot equipado con sensores puede medir el movimiento, pero depender de procesamiento externo. Un ordenador puede ejecutar un controlador, pero el vehículo quizá no genere suficiente sustentación para transportarlo. El avance es la combinación demostrada bajo un presupuesto de masa y energía sumamente limitado.
El estudio también muestra por qué un resultado de laboratorio debe describirse teniendo en cuenta su horizonte temporal y las condiciones de prueba. Los vuelos con detección y cálculo completamente a bordo duraron unos segundos. Las demostraciones más largas, con obstáculos y flores, utilizaron cálculo externo y órdenes de alto nivel emitidas por una persona. La captura externa de movimiento siguió siendo útil para evaluar el robot, aunque no fuera la fuente de la señal principal de retroalimentación. Estos detalles no restan valor al resultado; lo definen.
Por qué son buenas noticias tecnológicas
La parte alentadora no es que un robot diminuto esté de repente listo para sustituir a las abejas, los drones de inspección o los equipos de rescate. Es que se ha reducido de forma medible un obstáculo persistente. El robot transporta un conjunto de sensores y cálculo de 244 miligramos, estima su estado con sensores económicos, ejecuta un controlador de alta frecuencia en un microcontrolador y sigue movimientos cortos con errores de unos pocos centímetros.
Supone una mejora real respecto a una plataforma que debe permanecer dentro de un espacio cubierto por cámaras. Ofrece a los futuros investigadores un punto de partida mejor para probar la navegación local, la coordinación de enjambres y la detección específica para cada tarea en lugares donde no haya seguimiento externo. También establece una lista de ingeniería clara y honesta: integración de la batería, visión, deriva, planificación, comunicaciones, autonomía, tolerancia a las condiciones meteorológicas e interacción segura con el entorno.
Las buenas noticias en robótica suelen llegar de esta manera. Un sistema cruza una frontera mientras varias otras siguen siendo visibles. En este caso, la frontera separa un mecanismo volador que depende de la habitación que lo rodea de otro capaz de realizar por sí mismo la primera capa de percepción y control. El próximo avance no se demostrará con una fotografía impactante del aterrizaje. Quedará demostrado cuando el robot transporte su propia energía, reconozca lo que tiene alrededor y siga siendo útil durante más de un vuelo breve y cuidadosamente preparado.
Related articles
El robot ASTRA de Caltech construye una celosía en órbita y muestra lo que aún le falta a la construcción espacial
El experimento ASTRA de Caltech ensambló de forma autónoma una nueva sección de celosía en órbita, un hito para la construcción robótica espacial. El resultado demuestra un método de montaje, no una antena operativa ni una fábrica orbital autosuficiente.
El modelo robótico de Mistral con una cámara es una buena noticia, con límites
Robostral Navigate no es un mayordomo robot. Su valor es más práctico: navegación más barata y simple si el avance en benchmarks sobrevive a pruebas reales.
La prohibición estadounidense de robots ya es práctica: HoverAir y Unitree muestran la nueva división
Una cámara voladora de bolsillo y un distribuidor de robot-dogs muestran el mismo cambio: la robótica entra en regulación de cadena de suministro, seguridad nacional y fabricación regional.
Cuando una cámara térmica se vuelve “military-grade”: la pelea FCC-DJI habla de robots de trabajo
La propuesta de la FCC sobre drones extranjeros previamente autorizados pone LiDAR, thermal imaging y docks autónomos en el centro del debate sobre robótica dual-use.
Comments
Sign in to comment.
No comments yet.