Owadzi robot latający MIT samodzielnie wyczuwa otoczenie i oblicza dane, by nawigować
Naukowcy z MIT umieścili czujniki i sterowanie lotem na trzepoczącym skrzydłami robocie lekkim jak spinacz. Potrafi zawisać i pokonywać krótkie trajektorie bez kamer do przechwytywania ruchu, ale nadal potrzebuje zasilania spoza pokładu i wskazówek człowieka.
Latający robot wielkości mniej więcej mikrokasety wykonał ważny krok w stronę uniezależnienia się od laboratoryjnego zestawu kamer. Naukowcy z MIT zaprezentowali trzepoczącego skrzydłami robota w skali owada, który ma własne czujniki i mikrokontroler, pokładowo ocenia swój ruch i wykorzystuje te dane do sterowania lotem na niskim poziomie.
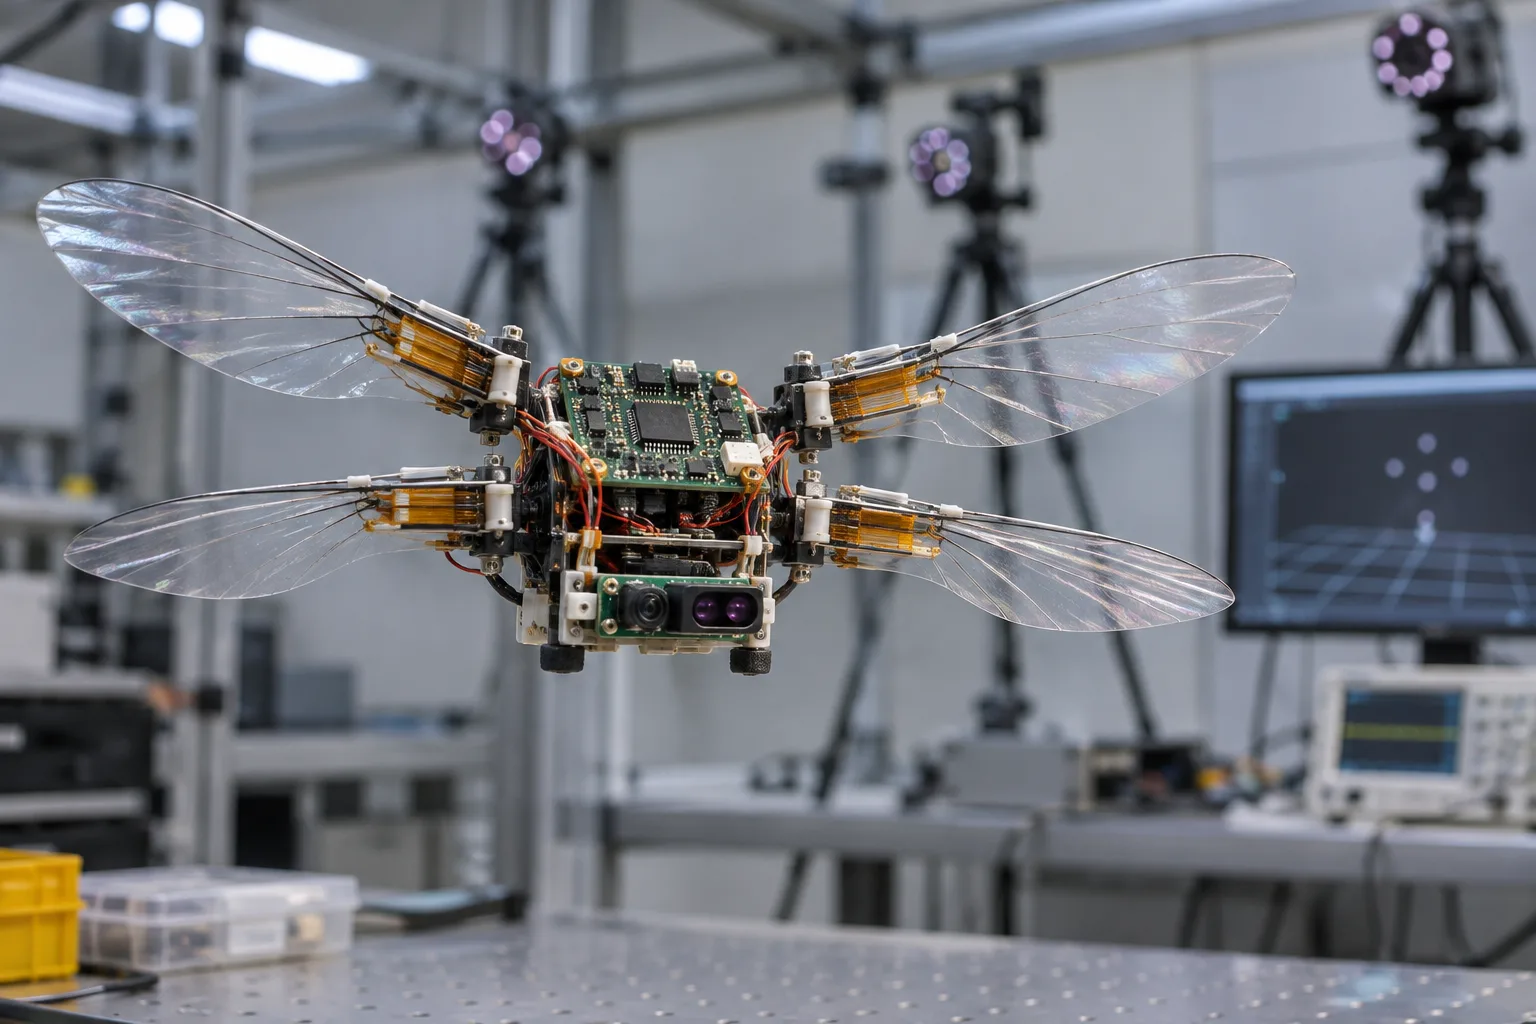
Nie jest to jednak miniaturowy dron gotowy do patrolowania szklarni. Robot nadal pobiera energię elektryczną spoza pojazdu, a jego najbardziej zaawansowane demonstracje były krótkie. Nie ma też jeszcze kamery, baterii ani systemu nawigacji wysokiego poziomu. Eksperyment usuwa jednak jedną z najbardziej kłopotliwych zależności mikrorobotyki: robot nie potrzebuje już zewnętrznego systemu przechwytywania ruchu, aby wystarczająco dobrze znać swoją orientację, wysokość i ruch na krótkim dystansie, by utrzymać się w powietrzu.
To rozróżnienie ma znaczenie, ponieważ rozmiar zmienia cały problem inżynieryjny. Konwencjonalny dron może przenosić baterię, procesor, kamerę, czujniki bezwładnościowe, radio i kilka warstw zabezpieczeń na wypadek awarii. Robot ważący około grama musi uzasadnić każdy miligram i każdy miliwat. Dodanie użytecznego czujnika może sprawić, że pojazd stanie się zbyt ciężki, by wzbić się w powietrze; dodatkowe obliczenia mogą zużywać energię, której skrzydła potrzebują po prostu do utrzymania lotu.
Nowe badanie, opublikowane w Science Robotics, najlepiej rozumieć jako rezultat współprojektowania. Naukowcy powiększyli i ponownie dostroili miękkie sztuczne mięśnie napędzające skrzydła, a następnie zaprojektowali kompaktowy moduł awioniki oraz szybki estymator mieszczące się w nowym budżecie udźwigu i energii. Nie chodzi o to, że mały robot zyskał mózg ogólnego przeznaczenia. Osiągnięciem jest ścisła współpraca mechaniki, czujników i sterownika, która pozwala maszynie stabilizować lot i sterować sobą w krótkich przedziałach czasu.
Co zmieniło się w nowej demonstracji
Wcześniejsze powietrzne roboty w skali owada mogły być zwinne, wytrzymałe, a w niektórych demonstracjach nawet pozbawione uwięzi, lecz autonomia często była podzielona między pojazd a otaczające go pomieszczenie. Zewnętrzne kamery mierzyły położenie robota. Komputer poza robotem przetwarzał te pomiary. Następnie polecenia lub sygnały sterujące wracały do siłowników. Taki układ jest cenny w badaniach, bo dostarcza dokładnych danych, ale ogranicza miejsca i sposób, w jaki robot może latać.
Nowa platforma MIT przenosi część tej pętli na pokład pojazdu. Robot ma cztery moduły trzepoczących skrzydeł napędzane siłownikami z elastomeru dielektrycznego — klasą miękkich sztucznych mięśni. Przeprojektowane siłowniki powiększono o około 50 procent, co zwiększyło całkowity udźwig o 46 procent. Dodatkowy udźwig pozwolił wygospodarować miejsce na ważący 244 miligramy moduł elektroniki lotu bez utraty podstawowych możliwości lotu.
Kompletny robot opisany w badaniu waży około 1,29 grama z zamontowanym modułem lotniczym. System osiągnął stosunek udźwigu do masy wynoszący 1,9, co oznacza, że skrzydła mogły wytworzyć znacznie większą siłę nośną, niż była potrzebna wyłącznie do podtrzymania pojazdu i jego elektroniki. Ten zapas ma znaczenie, ale według standardów zwykłych dronów nie jest duży. Musi wystarczyć na siłowniki, elementy konstrukcyjne, płytki czujników, sterownik, przewody oraz układ zasilania używany podczas testów.
Elektronika łączy trzy rodzaje pomiarów. Jednostka pomiaru bezwładności śledzi ruch obrotowy i pomaga określać orientację. Czujnik przepływu optycznego obserwuje podłoże, aby wywnioskować ruch boczny i prędkość. Czujnik czasu przelotu mierzy odległość do powierzchni i dostarcza oceny wysokości. Wspólnie czujniki te dają robotowi dość informacji, by oszacować krótkoterminowy stan potrzebny do stabilizacji lotu.
System nie ma czujnika globalnego pozycjonowania ani kamery rozpoznającej obiekty. Przepływ optyczny staje się także mniej informatywny, gdy robot się wznosi, ponieważ tekstura podłoża zajmuje mniej pikseli. Niewielkie błędy kumulują się podczas całkowania prędkości bocznej w czasie, więc położenie pojazdu stopniowo się rozjeżdża. Naukowcy ograniczyli ten problem, nadając priorytet szybkim i niewymagającym dużych zasobów aktualizacjom stanu zamiast wolniejszych obliczeń o nominalnie większej precyzji.
Dlaczego estymator jest ważniejszy niż samo słowo „komputer”
Nazwanie tego układu komputerem jest technicznie poprawne, ale może przesłaniać najciekawszy element. Wyzwanie nie polegało na umieszczeniu wydajnego procesora na miniaturowym statku powietrznym. Chodziło o zbudowanie pętli sterowania, która działa wystarczająco szybko przy małej pamięci i ograniczonych danych z czujników, podczas gdy konstrukcja drga, a aerodynamika zmienia się setki razy na sekundę.
Sterownik i estymator działały na jednym rdzeniu mikrokontrolera z częstotliwością sprzężenia zwrotnego 480 Hz. Przy największym obciążeniu pomiarami i obliczeniami elektronika zużywała około 120 miliwatów, czyli mniej więcej 6 procent energii wykorzystywanej przez siłowniki napędzające lot. Zgodnie z przedstawioną analizą sterownik wykorzystywał mniej niż jedną czwartą dostępnej mocy obliczeniowej pojedynczego rdzenia, co pozostawia potencjalne miejsce na niewielką ilość planowania wyższego poziomu.
To inny rodzaj autonomii pokładowej niż autonomia reklamowana w większych robotach. Obecna platforma nie interpretuje sceny, nie rozpoznaje kwiatu, nie decyduje, dokąd polecieć, i sama nie wyznacza trasy. Jej system pokładowy estymuje stan oraz realizuje niskopoziomowe sterowanie ze sprzężeniem zwrotnym. W kilku demonstracjach operator nadal przekazywał przez joystick polecenia dotyczące pozycji wyższego poziomu, a robot zajmował się natychmiastową stabilizacją i śledzeniem zadanej trajektorii.
Taki podział ma sens. Sterowanie niskiego poziomu musi spełniać twardy wymóg czasu rzeczywistego: jeśli estymata orientacji robota dotrze z opóźnieniem, skrzydła mogą skorygować niewłaściwy ruch. Planowanie wyższego poziomu często może działać wolniej. W artykule oszacowano, że planista aktualizujący dane raz lub dwa razy na sekundę mógłby działać na tym samym mikrokontrolerze, ale na razie jest to kierunek przyszłych prac, a nie zaprezentowana funkcja.
Co robot faktycznie robił
Najmocniejsze dowody pochodzą z pomiarów lotu, a nie z planowanych zastosowań. Dzięki pokładowym czujnikom i obliczeniom robot unosił się około 7,5 centymetra nad ziemią przez 10 sekund. W porównaniu z pomiarami zewnętrznego systemu przechwytywania ruchu, używanego do oceny, jego błąd średniokwadratowy wysokości wyniósł 0,32 centymetra, a błąd pozycji bocznej — 2,17 centymetra.
W drugim teście obliczeń pokładowych robot przełączał się między dwoma zadanymi punktami pozycji oddalonymi od siebie o 30 centymetrów w ciągu siedmiu sekund. Maksymalna prędkość boczna wyniosła 19,8 centymetra na sekundę. Według artykułu błędy wysokości oraz pozycji bocznej wyniosły odpowiednio 0,57 i 2,21 centymetra.
Liczby te opisują krótkie, kontrolowane próby, a nie swobodny lot na dużym obszarze. Naukowcy przeprowadzili też dłuższe demonstracje, w których robot korzystał z pokładowych czujników, lecz obliczenia wykonywano poza nim. W 30-sekundowej sekwencji poza areną systemu przechwytywania ruchu człowiek prowadził go wokół przeszkód, nad roślinami i na słonecznik. Robot używał czujnika czasu przelotu do regulowania wysokości i omijania zakrzywionej przeszkody, a następnie wykonał kontrolowane opadanie w kierunku kwiatu.
Lądowanie na słoneczniku zapada w pamięć wizualnie, ale jego znaczenie techniczne jest bardziej konkretne. Pokazuje, że pokładowe czujniki mogą wspierać manewrowanie z dokładnością do centymetrów w obszarze, gdzie zewnętrzne kamery nie mogą dostarczać głównego sygnału sprzężenia zwrotnego. Nie dowodzi natomiast autonomicznego rozpoznawania kwiatów ani autonomicznego zapylania. Operator wybrał trasę i wydawał polecenia wysokiego poziomu; robot realizował zachowanie lotne niższego poziomu.
W badaniu opisano również testy śledzenia trajektorii z użyciem pokładowych czujników i obliczeń wykonywanych poza robotem. W ciągu siedmiu sekund robot śledził okrężną ścieżkę o wymiarach 18 na 18 centymetrów oraz trajektorię w kształcie ósemki o wymiarach 22 na 10 centymetrów. Błędy pozycji zmieniały się w zależności od manewru i zmian orientacji, sięgając kilku centymetrów. Wystarcza to, by potwierdzić możliwość kontrolowanego lotu w tej skali, ale pokazuje też, dlaczego zespół opisuje tę pracę jako kamień milowy platformy, a nie gotowe zastosowanie.
Cichy sukces inżynieryjny: przeprojektowanie siłowników
Pakietu czujników nie można było po prostu przymocować do poprzedniej wersji robota. Dodatkowa masa zmniejszyłaby zapas siły nośnej, zmieniła dynamikę i potencjalnie sprawiłaby, że pojazd stałby się zbyt powolny albo niestabilny. Dlatego zespół zmodyfikował sztuczne mięśnie w ramach tego samego procesu projektowego.
Siłowniki z elastomeru dielektrycznego to miękkie urządzenia pojemnościowe, które odkształcają się pod wpływem pola elektrycznego. W tym robocie pełnią funkcję sztucznych mięśni, poruszając skrzydłami z wysoką częstotliwością. Ich geometrię można skalować tak, by lepiej zachować użyteczne parametry wyjściowe niż w przypadku niektórych sztywnych siłowników o mikroskopijnych rozmiarach. Naukowcy z MIT dostroili promień i długość siłowników, aby większe mięśnie zapewniały większą siłę nośną netto, zamiast jedynie zwiększać masę.
Ta mechaniczna zmiana ma kluczowe znaczenie dla uzyskanego wyniku. Elektronika odpowiada tylko za mniejszą część całkowitego budżetu mocy; dominują w nim skrzydła i siłowniki. W artykule podano, że siłowniki napędzające lot stanowią około 81 procent masy systemu i zużywają 94 procent jego energii. Ulepszanie układu sterowania pomaga, ale znaczny wzrost autonomii będzie ostatecznie zależał w podobnym stopniu od źródła zasilania i mięśni napędzających lot, co od samego procesora.
To przydatne przypomnienie dotyczące małych robotów. W większej skali dodanie czujnika może być zadaniem z zakresu integracji oprogramowania. W skali owada ten sam czujnik może zmienić wyważenie statku, wymaganą siłę nośną, charakterystykę drgań i zużycie energii. Pakiet elektroniki trzeba było zamontować na podłożu z włókna szklanego, częściowo po to, by drgania nie zakłócały pomiarów inercyjnych. Oprogramowanie i konstrukcja były ze sobą nierozerwalnie związane.
Co to może umożliwić
Naukowcy wskazują precyzyjne rolnictwo, inspekcje przemysłowe oraz akcje poszukiwawczo-ratownicze jako możliwe zastosowania długoterminowe. Mały robot mógłby dostać się do miejsc, w których większy dron wytwarza zbyt silny przepływ powietrza, nie mieści się między roślinami albo grozi uszkodzeniem delikatnych konstrukcji. Grupa takich pojazdów mogłaby kontrolować trudno dostępne maszyny, monitorować kwitnące rośliny lub szukać oznak obecności szkodników, nie przenosząc masy i nie generując hałasu typowych dla konwencjonalnego quadrokoptera.
Zapylanie jest szczególnie wyraźnym przykładem przewagi wynikającej ze skali. Większy dron może przemieszczać się nad polem, ale nie jest dobrze dostosowany do obsługi pojedynczego kwiatu. Owadzi robot latający mógłby w założeniu zbliżać się do kwiatów z mniejszymi zakłóceniami i działać w gęstej roślinności. Takie zastosowanie wymagałoby jednak znacznie więcej niż obecna demonstracja: autonomicznego rozpoznawania kwiatów, niezawodnego omijania przeszkód, bezpiecznej interakcji z roślinami, trwałego działania na wietrze oraz wystarczającej ilości energii, by użytecznie długo pracować w terenie.
Inspekcje przemysłowe wiążą się z podobnym rozdźwiękiem między obietnicą a gotowością technologiczną. Mały robot mógłby docierać do wąskich szczelin lub poruszać się w pobliżu wrażliwych podzespołów. Inspekcja wymaga jednak pomiarów wykraczających poza określanie położenia i wysokości. Kamera, oświetlenie, pamięć, łączność bezprzewodowa oraz sposób lokalizowania wykrytych usterek zwiększałyby wymagania dotyczące ładunku i zasilania. Pojazd, który potrafi utrzymać pozycję przez 10 sekund, nie staje się automatycznie pojazdem zdolnym do sporządzenia wiarygodnego raportu z inspekcji.
Scenariusze poszukiwawczo-ratownicze nakładają jeszcze trudniejsze ograniczenia. Pył, ciemność, turbulentne powietrze, zagracone otoczenie i niepewne powierzchnie mogą pokonać systemy wykorzystujące przepływ optyczny oraz pomiar czasu przelotu. Robot mógłby być najbardziej potrzebny właśnie tam, gdzie jego preferowane czujniki działają słabo. Zanim można byłoby powierzyć mu działanie w pobliżu ludzi, potrzebne byłyby redundantne czujniki, niezawodna łączność i strategia odzyskiwania pojazdu.
Na razie praktyczny wkład tej pracy ma charakter architektoniczny. Pokazuje ona, że mikrorobot latający może przenosić wystarczającą ilość lokalnych danych o stanie i sterowania, by podczas krótkich demonstracji opuścić obszar laboratorium objęty systemem przechwytywania ruchu. Poszerza to przestrzeń projektową dla przyszłych badań. Naukowcy mogą teraz pytać, jak dodać kolejną funkcję — widzenie, planowanie, łączność bezprzewodową lub magazynowanie energii — bez budowania całej koncepcji od podstaw.
Problem baterii nie zniknął
Najważniejsze ograniczenie jest zarazem tym, które najłatwiej przeoczyć w nagłówku: w tym eksperymencie robot nie jest jeszcze całkowicie niezależny od zewnętrznego zasilania. Czujniki i obliczenia znajdują się na pokładzie, ale elektronika zasilająca i bateria nie zostały zintegrowane z pojazdem latającym. Zewnętrzne źródło zasilania nadal pozostaje częścią stanowiska testowego.
Ma to znaczenie, ponieważ bateria nie jest po prostu kolejnym podzespołem. Musi przechowywać wystarczającą ilość energii, dostarczać wymagane napięcie i natężenie prądu, mieścić się w limicie masy, wytrzymywać drgania i nie zaburzać środka ciężkości robota. Autorzy artykułu szacują, że integracja elektroniki zasilającej i baterii pokładowych zwiększyłaby masę o około 1–1,5 grama. To wartość zbliżona do masy samej platformy robota albo od niej większa.
Zdaniem autorów pomieszczenie takiego ładunku mogłoby wymagać zwiększenia rozmiaru robota o około 15–35 proc. Większy pojazd może być łatwiejszy do zasilania, ale może już nie zachowywać się jak platforma o zakładanej skali owada. Może też powodować większe zakłócenia, mieścić się w mniejszej liczbie przestrzeni albo utracić część zalet, które uzasadniały jego konstrukcję.
Istnieje użyteczny precedens dla rozdzielenia tych problemów. W 2019 roku inny, owadzich rozmiarów pojazd z trzepoczącymi skrzydłami zademonstrował długotrwały lot bez uwięzi, wykorzystując lekkie ogniwa słoneczne i uproszczony układ elektroniczny. Tamte prace pokazały, że autonomia energetyczna jest możliwa w starannie ograniczonej konfiguracji. Nie rozwiązały jednak nowszego problemu: połączenia użytecznego zestawu czujników pokładowych, estymacji w czasie rzeczywistym i obliczeń z opisanym tutaj systemem lotu. Obecne badanie MIT dotyczy strony związanej z autonomią, otwarcie pozostawiając kwestię magazynowania energii nierozwiązaną.
Kolejne kroki wskazane przez zespół są więc konkretne: zmniejszyć zużycie energii przez elektronikę, dodać układy zasilania i akumulator, umieścić na pokładzie kamerę oraz wdrożyć rozpoznawanie obiektów lub unikanie przeszkód. Każdy z tych etapów może zmienić masę i dynamikę pojazdu. Żaden nie jest prostą aktualizacją oprogramowania.
Uważna lektura twierdzenia o „pierwszeństwie”
MIT opisuje te prace jako pierwszą demonstrację mikrorobota latającego z autonomią sensoryczną i obliczeniową. To węższe twierdzenie niż stwierdzenie, że jest to pierwszy autonomiczny robot latający dowolnej wielkości, pierwszy robot w skali owada latający bez uwięzi albo pierwszy niewielki statek powietrzny wyposażony w czujniki. Takie szersze sformułowania byłyby błędne lub co najmniej mylące.
Dziedzina ma już na koncie lot w skali owada, wytrzymałe pojazdy z miękkim napędem, czujniki pokładowe w powiązanych systemach oraz zasilanie bez uwięzi w innych konfiguracjach. Nowością jest tutaj integracja pakietu czujników i mikrokontrolera na bardzo małej platformie z trzepoczącymi skrzydłami, przy czym podczas opisanych testów robot wykorzystywał pokładową estymację stanu i sterowanie.
Warto zachować to rozróżnienie, ponieważ postęp inżynieryjny często polega na połączeniu możliwości, które wcześniej istniały oddzielnie. Pojazd zasilany akumulatorem może latać, ale nie mieć wystarczającej mocy obliczeniowej. Robot wyposażony w czujniki może mierzyć ruch, lecz zależeć od zewnętrznego przetwarzania danych. Komputer może uruchamiać kontroler, ale pojazd może nie wytwarzać siły nośnej wystarczającej do jego przenoszenia. Postęp polega tu na zademonstrowanym połączeniu tych elementów przy bardzo ściśle ograniczonym budżecie masy i energii.
Badanie pokazuje też, dlaczego udany wynik laboratoryjny należy opisywać z uwzględnieniem horyzontu czasowego i warunków testu. Loty z w pełni pokładowym rozpoznawaniem i obliczeniami trwały sekundy. Dłuższe demonstracje z przeszkodami i kwiatami korzystały z obliczeń poza pojazdem oraz wydawanych przez człowieka poleceń wysokiego poziomu. Zewnętrzny system przechwytywania ruchu nadal był przydatny do oceny robota, nawet gdy nie stanowił źródła głównego sygnału zwrotnego. Szczegóły te nie umniejszają wynikowi; określają, na czym dokładnie polega.
Dlaczego to dobra wiadomość dla technologii
Dobra wiadomość nie polega na tym, że maleńki robot jest nagle gotowy zastąpić pszczoły, drony inspekcyjne czy zespoły ratunkowe. Chodzi o to, że uporczywe wąskie gardło udało się ograniczyć w mierzalny sposób. Robot przenosi pakiet czujników i obliczeń o masie 244 miligramów, szacuje swój stan za pomocą niedrogich czujników, uruchamia kontroler o wysokiej częstotliwości na mikrokontrolerze i śledzi krótkie ruchy z błędami rzędu kilku centymetrów.
To rzeczywista poprawa w porównaniu z platformą, która musi pozostawać w hali pokrytej kamerami. Daje przyszłym badaczom lepszy punkt wyjścia do testowania lokalnej nawigacji, koordynacji roju i wykrywania obiektów związanych z konkretnym zadaniem w przestrzeniach, gdzie zewnętrzne śledzenie jest niedostępne. Tworzy też uczciwą listę zadań inżynieryjnych: integracja akumulatora, widzenie maszynowe, dryf, planowanie, komunikacja, czas działania, odporność na warunki pogodowe oraz bezpieczne współdziałanie ze środowiskiem.
Dobre wiadomości z robotyki często przychodzą właśnie w ten sposób. System przekracza jedną granicę, podczas gdy kilka kolejnych pozostaje wyraźnie widocznych. W tym przypadku chodzi o granicę między mechanizmem latającym zależnym od otoczenia pomieszczenia a mechanizmem, który samodzielnie wykonuje pierwszą warstwę percepcji i sterowania. Kolejny przełom nie zostanie potwierdzony efektownym zdjęciem z lądowania. Będzie go można uznać za dokonany, gdy robot będzie przenosił własne źródło energii, rozpoznawał otoczenie i pozostawał użyteczny dłużej niż podczas krótkiego, starannie przygotowanego lotu.
Related articles
Ukryty przełącznik hafnii: co może zmienić samoistna antyferroelektryczność w elektronice
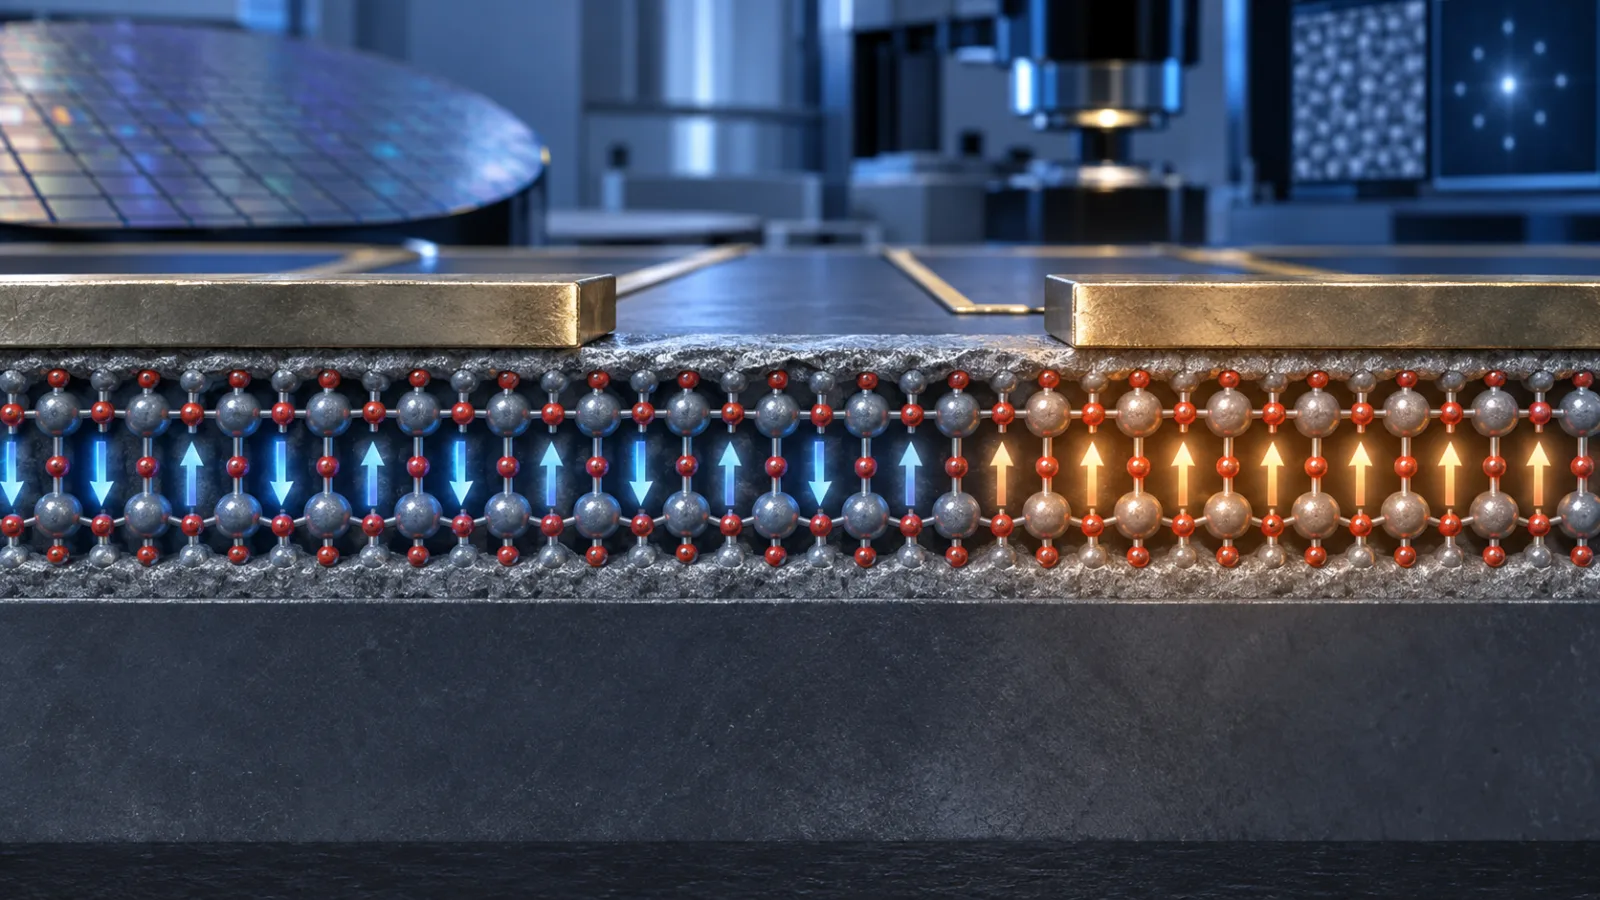
Badanie w Science wskazuje, że tlenek hafnu zachowuje samoistną antyferroelektryczność nawet w warstwie o grubości 0,6 nanometra. To nie jest gotowy układ pamięci, lecz nowy punkt wyjścia dla inżynierii materiałów zgodnych z krzemem.
Ukuqeqeshwa Kwabo Bonke Abantu Bayo Yonke Iminyaka: Ukwakha Amakhono, Ithemba, Nekusasa Eliphephile
Uma abantu bezibulala, kufanele sivume ukuthi asikakakhi izindlela ezanele zokubasiza. Nginalowo moya, kanye nokuqonda engakuthola eminyakeni yami yokuba nemicabango yokuzibulala, ngafuna ukwakha into engcono.
Comments
Sign in to comment.
No comments yet.