MITs fliegender Roboter im Insektenmaßstab navigiert mit eigenen Sensoren und eigenem Computer
MIT-Forschende haben Sensorik und Flugsteuerung auf einem flatterflügeligen Roboter untergebracht, der kaum mehr als eine Büroklammer wiegt. Er kann ohne Motion-Capture-Kameras schweben und kurze Flugbahnen verfolgen, benötigt aber weiterhin externe Energie und menschliche Führung auf höherer Ebene.
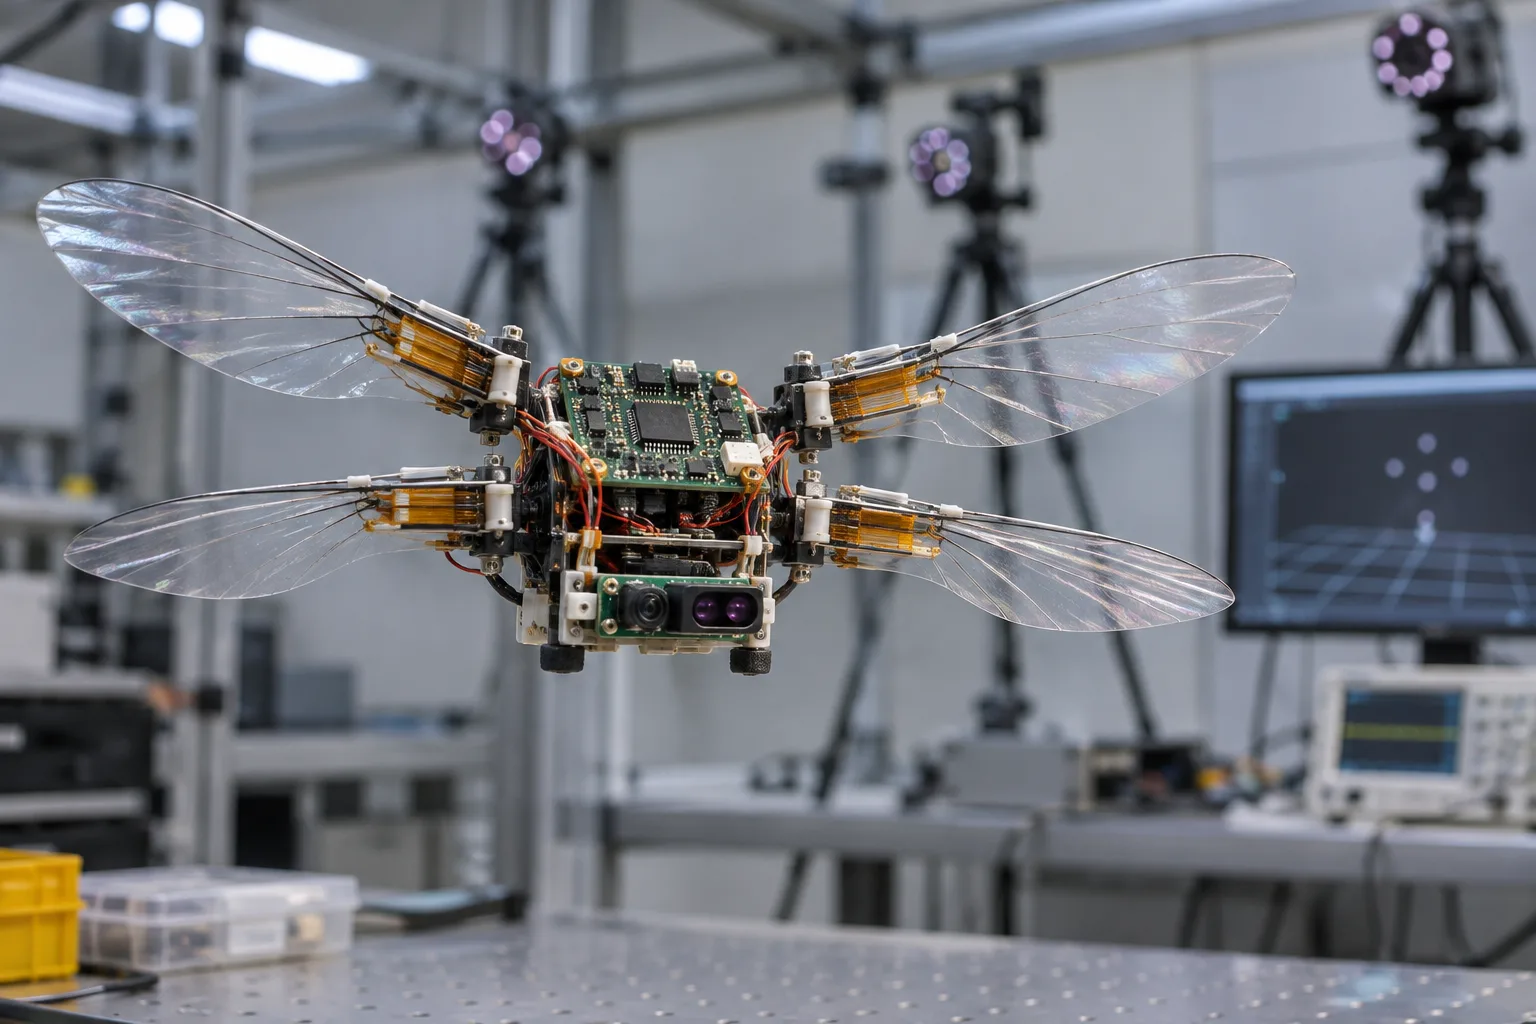
Ein fliegender Roboter von etwa der Größe einer Mikrokassette hat einen nützlichen Schritt weg vom Kamerasystem des Labors gemacht. Forschende am MIT haben einen flatterflügeligen Roboter im Insektenmaßstab vorgestellt, der eigene Sensoren und einen Mikrocontroller trägt, seine Bewegung an Bord schätzt und diese Informationen für die Flugsteuerung auf niedriger Ebene nutzt.
Das Ergebnis ist noch keine Miniaturdrohne, die bereit wäre, ein Gewächshaus zu überwachen. Der Roboter wird weiterhin von außerhalb des Fahrzeugs mit elektrischer Energie versorgt, und seine leistungsfähigsten Demonstrationen waren kurz. Außerdem trägt er bislang weder Kamera noch Batterie noch ein Navigationssystem auf höherer Ebene. Das Experiment beseitigt jedoch eine der umständlichsten Abhängigkeiten in der Mikrorobotik: Der Roboter benötigt kein externes Motion-Capture-System mehr, um genug über seine Orientierung, Höhe und Bewegung über kurze Distanzen zu wissen, damit er weiterfliegen kann.
Dieser Unterschied ist wichtig, weil die geringe Größe das technische Problem verändert. Eine herkömmliche Drohne kann Batterie, Prozessor, Kamera, Trägheitssensoren, Funk und mehrere Ebenen an Redundanz mitführen. Ein Roboter, der ungefähr ein Gramm wiegt, muss sich jedes Milligramm und jedes Milliwatt verdienen. Ein zusätzlicher nützlicher Sensor kann das Fahrzeug zu schwer zum Abheben machen; zusätzliche Rechenleistung kann Energie verbrauchen, die die Flügel allein zum In-der-Luft-Bleiben benötigen.
Die neue Arbeit, veröffentlicht in Science Robotics, ist daher am besten als Ergebnis eines gemeinsamen Entwurfs zu verstehen. Die Forschenden vergrößerten und stimmten die weichen künstlichen Muskeln, die die Flügel antreiben, neu ab. Anschließend entwickelten sie ein kompaktes Avionikpaket und einen schnellen Schätzer, die in das neue Hebe- und Energiebudget passten. Die Leistung besteht nicht darin, dass ein winziger Roboter ein vielseitig einsetzbares Gehirn erhalten hätte. Entscheidend ist, dass Mechanik, Sensoren und Regler nun eng genug zusammenarbeiten, damit sich die Maschine über kurze Zeiträume selbst stabilisieren und steuern kann.
Was sich bei der neuen Demonstration geändert hat
Frühere Flugroboter im Insektenmaßstab konnten in bestimmten Demonstrationen wendig, robust oder sogar ungebunden sein. Die Autonomie war jedoch oft zwischen dem Fahrzeug und dem Raum um es herum aufgeteilt. Externe Kameras erfassten die Position des Roboters. Ein Computer außerhalb des Roboters verarbeitete diese Messungen. Anschließend wurden Befehle oder Steuersignale an die Aktoren zurückübertragen. Diese Anordnung ist für die Forschung wertvoll, weil sie genaue Daten liefert, schränkt aber ein, wo und wie der Roboter fliegen kann.
MITs neue Plattform verlagert einen Teil dieses Regelkreises auf das Fahrzeug. Der Roboter besitzt vier Flatterflügel-Module, die von Aktoren aus dielektrischem Elastomer angetrieben werden, einer Klasse weicher künstlicher Muskeln. Die überarbeiteten Aktoren wurden um etwa 50 Prozent vergrößert und steigerten den Nettobetrag des Auftriebs um 46 Prozent. Dieser zusätzliche Auftrieb schuf Platz für ein 244 Milligramm schweres Flug-Elektronikpaket, ohne die grundlegende Flugfähigkeit zu beeinträchtigen.
Der vollständige, in der Studie beschriebene Roboter wiegt mit dem Flugpaket etwa 1,29 Gramm. Das System erreichte ein Verhältnis von Auftrieb zu Gewicht von 1,9. Das bedeutet, dass die Flügel deutlich mehr Auftrieb erzeugen konnten, als zur bloßen Unterstützung des Fahrzeugs und seiner Elektronik nötig war. Dieser Spielraum ist wichtig, nach üblichen Drohnenmaßstäben aber nicht großzügig. Er muss die Aktoren, Strukturteile, Sensorplatinen, den Regler, die Verkabelung und die bei den Tests verwendete Energieversorgung abdecken.
Die Elektronik kombiniert drei Arten von Messungen. Eine inertiale Messeinheit erfasst Rotationsbewegungen und hilft bei der Schätzung der Lage. Ein optischer Flusssensor betrachtet den Boden, um seitliche Bewegung und Geschwindigkeit abzuleiten. Ein Laufzeitsensor misst die Entfernung zur Oberfläche und liefert eine Schätzung der Höhe. Zusammen geben diese Sensoren dem Roboter genügend Informationen, um den kurzfristigen Zustand für die Stabilisierung des Flugs zu schätzen.
Das System verfügt weder über einen Sensor für globale Positionsbestimmung noch über eine Kamera, die Objekte erkennt. Auch der optische Fluss liefert weniger Informationen, wenn der Roboter steigt, weil die Bodenstruktur dann weniger Pixel einnimmt. Bei der Integration der seitlichen Geschwindigkeit über die Zeit summieren sich kleine Fehler, sodass die Position des Fahrzeugs driftet. Die Forschenden begegneten dieser Einschränkung, indem sie schnelle, kostengünstige Zustandsaktualisierungen priorisierten, statt eine langsamere Berechnung mit höherer nomineller Präzision anzustreben.
Warum der Schätzer wichtiger ist als das Wort „Computer“
Es ist technisch korrekt, das Paket als Computer zu bezeichnen, doch dadurch kann der eigentlich interessante Aspekt in den Hintergrund geraten. Die Herausforderung bestand nicht darin, einen leistungsfähigen Prozessor auf ein winziges Fluggerät zu montieren. Es ging darum, einen Regelkreis zu entwickeln, der mit wenig Speicher und begrenzter Sensorik schnell genug arbeitet – während der Körper vibriert und sich die Aerodynamik Hunderte Male pro Sekunde verändert.
Regler und Schätzer liefen auf einem einzigen Mikrocontroller-Kern mit einer Rückkopplungsrate von 480 Hertz. Die Elektronik verbrauchte bei maximaler Sensor- und Rechenlast etwa 120 Milliwatt – ungefähr 6 Prozent der Leistung, die die Flugaktuatoren benötigten. Laut der Analyse beanspruchte der Regler weniger als ein Viertel der verfügbaren Rechenkapazität eines Kerns. Damit bliebe später möglicherweise noch etwas Spielraum für eine begrenzte übergeordnete Planung.
Das ist eine andere Form der Bordautonomie als jene, mit der bei größeren Robotern geworben wird. Die aktuelle Plattform interpretiert keine Szene, erkennt keine Blume, entscheidet nicht selbst, wohin sie fliegen soll, und plant keine Route. Ihr Bordsystem schätzt den Zustand des Fluggeräts und übernimmt die Regelung auf niedriger Ebene. Bei mehreren Demonstrationen gab ein Bediener weiterhin über einen Joystick übergeordnete Positionsbefehle vor, während der Roboter die unmittelbare Stabilisierung und Flugbahnverfolgung übernahm.
Diese Aufteilung ist sinnvoll. Die Regelung auf niedriger Ebene unterliegt einer harten Echtzeitvorgabe: Trifft die Schätzung der Fluglage zu spät ein, korrigieren die Flügel möglicherweise eine Bewegung, die bereits vorüber ist. Die übergeordnete Planung kann häufig langsamer arbeiten. Das Paper schätzt, dass ein ein- oder zweimal pro Sekunde aktualisierter Planer auf demselben Mikrocontroller machbar sein könnte. Das ist jedoch eine künftige Entwicklungsrichtung und noch keine demonstrierte Fähigkeit.
Was der Roboter tatsächlich geleistet hat
Die aussagekräftigsten Belege stammen aus den Flugmessungen, nicht aus den geplanten Anwendungen. Mit seinen eigenen Sensoren und der Bordelektronik schwebte der Roboter zehn Sekunden lang etwa 7,5 Zentimeter über dem Boden. Verglichen mit Messungen eines externen Motion-Capture-Systems, das zur Bewertung eingesetzt wurde, betrug der quadratische Mittelwert des Höhenfehlers 0,32 Zentimeter, der Fehler der seitlichen Position 2,17 Zentimeter.
In einem zweiten Test mit Bordberechnung wechselte das Fluggerät über sieben Sekunden zwischen zwei 30 Zentimeter voneinander entfernten Positionsvorgaben. Die maximale seitliche Geschwindigkeit lag bei 19,8 Zentimetern pro Sekunde. Höhen- und seitlicher Positionsfehler betrugen laut Paper 0,57 beziehungsweise 2,21 Zentimeter.
Diese Werte beschreiben kurze, kontrollierte Tests und keinen freien Erkundungsflug. Die Forschenden führten außerdem längere Demonstrationen durch, bei denen der Roboter zwar seine Sensorik an Bord nutzte, die Berechnungen aber extern erfolgten. In einer 30-sekündigen Sequenz außerhalb der Motion-Capture-Arena steuerte ein Mensch ihn um Hindernisse herum, über Pflanzen hinweg und auf eine Sonnenblume. Der Roboter nutzte seinen Laufzeitsensor, um die Höhe zu regeln und ein gekrümmtes Hindernis zu überwinden, bevor er kontrolliert in Richtung der Blüte absank.
Die Landung auf der Sonnenblume ist visuell einprägsam, ihre technische Bedeutung ist jedoch konkreter. Sie zeigt, dass die Bordsensorik zentimetergenaue Manöver in einem Bereich ermöglichen kann, in dem die externen Kameras nicht das wichtigste Rückkopplungssignal liefern können. Sie zeigt weder eine autonome Blumenerkennung noch eine autonome Bestäubung. Der Bediener wählte die Route und gab die übergeordneten Befehle vor; der Roboter führte das Flugverhalten auf niedriger Ebene aus.
Die Studie berichtet außerdem über Tests zur Flugbahnverfolgung mit Bordsensorik und externer Berechnung. Der Roboter folgte über sieben Sekunden einer kreisförmigen Bahn von 18 mal 18 Zentimetern sowie einer Acht von 22 mal 10 Zentimetern. Die Positionsfehler variierten je nach Manöver und Änderungen der Orientierung und erreichten mehrere Zentimeter. Das reicht aus, um einen kontrollierten Flug in dieser Größenordnung zu belegen. Zugleich wird deutlich, warum das Team die Arbeit als Meilenstein für eine Plattform und nicht als fertige Anwendung bezeichnet.
Der unscheinbare technische Erfolg ist die Neugestaltung der Aktuatoren
Das Sensorpaket konnte nicht einfach am vorherigen Roboter befestigt werden. Die zusätzliche Masse hätte die Auftriebsreserve verringert, die Dynamik verändert und das Fluggerät möglicherweise zu träge oder instabil gemacht. Deshalb modifizierte das Team im Rahmen derselben Konstruktionsarbeit auch die künstlichen Muskeln.
Dielektrische Elastomeraktoren sind weiche kapazitive Bauteile, die sich verformen, wenn ein elektrisches Feld angelegt wird. In diesem Roboter fungieren sie als künstliche Muskeln und treiben die Flügel mit hoher Frequenz an. Ihre Geometrie lässt sich so skalieren, dass nützliche Leistungseigenschaften besser erhalten bleiben als bei manchen starren Aktordesigns im Mikromaßstab. Die Forschenden am MIT passten Radius und Länge der Aktoren so an, dass die größeren Muskeln mehr Nettoauftrieb erzeugten, statt lediglich zusätzliche Masse hinzuzufügen.
Diese mechanische Veränderung ist entscheidend für das Ergebnis. Die Elektronik macht nur einen kleinen Teil des gesamten Energiebedarfs aus; Flügel und Aktoren dominieren ihn. Laut der Studie entfallen auf die Flugaktoren rund 81 Prozent der Systemmasse und 94 Prozent des Energieverbrauchs. Ein besserer Regler hilft, doch ein großer Zugewinn an Autonomie wird letztlich ebenso stark von Energiequelle und Flugmuskeln des Fahrzeugs abhängen wie von seinem Prozessor.
Das erinnert an eine grundlegende Besonderheit winziger Roboter. Im größeren Maßstab kann das Hinzufügen eines Sensors vor allem eine Aufgabe der Softwareintegration sein. Im Insektenmaßstab kann derselbe Sensor jedoch das Gleichgewicht, den erforderlichen Auftrieb, das Schwingungsverhalten und den Energieverbrauch des Fluggeräts verändern. Das Elektronikpaket musste teilweise auf einem Glasfasersubstrat befestigt werden, damit Vibrationen die Trägheitsmessungen nicht verfälschten. Software und Struktur waren nicht voneinander zu trennen.
Was dadurch möglich werden könnte
Die Forschenden nennen Präzisionslandwirtschaft, industrielle Inspektionen sowie Such- und Rettungseinsätze als mögliche langfristige Anwendungen. Ein winziger Roboter könnte Bereiche betreten, in denen eine größere Drohne zu starke Luftbewegungen erzeugt, nicht zwischen Pflanzen passt oder empfindliche Strukturen beschädigen könnte. Eine Gruppe solcher Fahrzeuge könnte beengte Maschinen inspizieren, Blüten überwachen oder nach Anzeichen von Schädlingen suchen, ohne die Masse und den Lärm eines herkömmlichen Quadrokopters mitzuführen.
Die Bestäubung ist ein besonders anschauliches Beispiel für den Größenvorteil. Eine größere Drohne kann sich durch ein Feld bewegen, ist aber auf einzelne Blüten schlecht abgestimmt. Ein Fluggerät im Insektenmaßstab könnte sich prinzipiell mit weniger Störung an Blüten annähern und in dichter Vegetation arbeiten. Für diese Anwendung wäre jedoch weit mehr nötig als die derzeitige Demonstration: die autonome Erkennung von Blüten, zuverlässige Hindernisvermeidung, eine sichere Interaktion mit Pflanzen, ein robuster Betrieb bei Wind und ausreichend Energie für eine nützliche Einsatzdauer im Feld.
Bei der industriellen Inspektion klaffen Versprechen und Einsatzbereitschaft ähnlich weit auseinander. Ein kleiner Roboter könnte enge Spalten erreichen oder sich in der Nähe empfindlicher Bauteile bewegen. Für eine Inspektion braucht er jedoch mehr als Lage- und Höhenmessung. Kamera, Beleuchtung, Speicher, drahtlose Kommunikation und eine Möglichkeit, Befunde zu lokalisieren, würden zusätzliche Anforderungen an Nutzlast und Energie stellen. Ein Fahrzeug, das zehn Sekunden lang seine Position halten kann, ist nicht automatisch ein Fahrzeug, das einen verlässlichen Inspektionsbericht erstellen kann.
Such- und Rettungsszenarien stellen noch höhere Anforderungen. Staub, Dunkelheit, turbulente Luft, Hindernisse und ungewisse Oberflächen können optische Flusssensoren und Laufzeitmessungen überfordern. Gerade dort, wo der Roboter nützlich wäre, könnten seine bevorzugten Sensoren schlecht funktionieren. Bevor man dem System Einsätze in der Nähe von Menschen anvertrauen könnte, wären redundante Sensorik, robuste Kommunikation und eine Strategie für den Fall einer Bergung erforderlich.
Der praktische Beitrag liegt vorerst vor allem in der Architektur. Die Arbeit zeigt, dass ein fliegender Mikroroboter genügend lokale Zustandsabschätzung und Regelung mitführen kann, um das von Motion-Capture-Kameras erfasste Laborvolumen bei kurzen Demonstrationen zu verlassen. Das erweitert den Gestaltungsraum für künftige Arbeiten. Forschende können nun untersuchen, wie sich eine weitere Fähigkeit – etwa Sehen, Planung, drahtlose Kommunikation oder Energiespeicherung – ergänzen lässt, ohne das gesamte Konzept von Grund auf neu entwickeln zu müssen.
Das Batterieproblem ist nicht gelöst
Die wichtigste Einschränkung ist zugleich jene, die eine Schlagzeile leicht verschleiert: In diesem Experiment ist der Roboter noch nicht vollständig ungebunden. Sensorik und Rechenleistung befinden sich an Bord, die Leistungselektronik und die Batterie sind jedoch nicht in das Fluggerät integriert. Die externe Stromquelle bleibt Teil des Versuchsaufbaus.
Das ist bedeutsam, weil eine Batterie nicht einfach nur ein weiteres Bauteil ist. Sie muss genügend Energie speichern, die erforderliche Spannung und Stromstärke liefern, in das Massebudget passen, Vibrationen standhalten und den Schwerpunkt des Roboters nicht ungünstig verschieben. Die Studie schätzt, dass die Integration von Leistungselektronik und Bordbatterien etwa 1 bis 1,5 Gramm zusätzlich bedeuten würde. Das entspricht beinahe der Masse der Roboterplattform selbst oder übersteigt sie sogar.
Die Autoren schätzen, dass die Aufnahme dieser Nutzlast eine Vergrößerung des Roboters um etwa 15 bis 35 Prozent erfordern könnte. Ein größeres Fluggerät ließe sich möglicherweise leichter mit Energie versorgen, würde sich dann aber womöglich nicht mehr wie die vorgesehene insektengroße Plattform verhalten. Es könnte außerdem stärkere Störungen verursachen, in weniger Umgebungen passen oder einige der Vorteile verlieren, die den Entwurf ursprünglich motiviert haben.
Für eine getrennte Betrachtung der Probleme gibt es ein nützliches Vorbild. 2019 demonstrierte ein anderes insektengroßes Fluggerät mit Schlagflügeln einen anhaltenden, ungebundenen Flug mithilfe leichter Solarzellen und einer stark vereinfachten Schaltung. Diese Arbeit zeigte, dass Energieautonomie in einer sorgfältig begrenzten Konfiguration möglich ist. Sie löste jedoch nicht das neuere Problem, eine brauchbare Sensorik, Echtzeitschätzung und Rechenleistung mit dem hier beschriebenen Flugsystem zu verbinden. Die aktuelle MIT-Studie nimmt sich der Autonomie an und lässt die Seite der Energiespeicherung ausdrücklich noch offen.
Die nächsten Schritte, die das Team nennt, sind daher konkret: den Stromverbrauch der Elektronik senken, Leistungselektronik und eine Batterie integrieren, eine Kamera an Bord bringen sowie Objekterkennung oder Hindernisvermeidung umsetzen. Jeder dieser Schritte könnte Masse und Dynamik des Fluggeräts verändern. Keiner davon ist lediglich ein Software-Update.
Eine sorgfältige Einordnung des Anspruchs „erste“
Das MIT beschreibt die Arbeit als erste Demonstration eines fliegenden Mikroroboters mit autonomer Sensorik und Rechenleistung. Dieser Anspruch ist enger, als zu sagen, es handle sich um den ersten autonomen Flugroboter jeder Größe, den ersten ungebunden fliegenden Roboter im Insektenmaßstab oder das erste winzige Flugzeug mit Sensoren. Solche weiter gefassten Aussagen wären falsch oder zumindest irreführend.
Die Forschung hat bereits Flüge im Insektenmaßstab, robuste weich angetriebene Fluggeräte, Bordsensorik in verwandten Systemen und ungebundene Energieversorgung in anderen Konfigurationen demonstriert. Neu ist hier die Integration eines Sensorpakets und eines Mikrocontrollers in eine sehr kleine Plattform mit Schlagflügeln, wobei der Roboter während der gemeldeten Flugtests die Zustandsschätzung und Steuerung an Bord nutzte.
Diese Unterscheidung sollte erhalten bleiben, denn technischer Fortschritt besteht oft darin, Fähigkeiten miteinander zu verbinden, die zuvor nur getrennt voneinander existierten. Ein batteriebetriebenes Fluggerät kann fliegen, verfügt aber vielleicht nicht über genügend Rechenleistung. Ein Roboter mit Sensoren kann Bewegungen messen, ist aber möglicherweise auf externe Verarbeitung angewiesen. Ein Computer kann einen Regler ausführen, doch dem Fluggerät fehlt vielleicht der nötige Auftrieb, um ihn zu tragen. Der Fortschritt liegt in der demonstrierten Kombination unter einem äußerst engen Massen- und Energiebudget.
Die Studie zeigt außerdem, warum ein erfolgreiches Laborergebnis mit seinem zeitlichen Horizont und den Testbedingungen beschrieben werden sollte. Die Flüge mit vollständig integrierter Sensorik und Rechenleistung dauerten Sekunden. Für längere Demonstrationen mit Hindernissen und Blumen wurden externe Rechenleistung und von Menschen erteilte Befehle auf hoher Ebene verwendet. Eine externe Bewegungsaufzeichnung blieb für die Bewertung des Roboters nützlich, auch wenn sie nicht die Quelle des wichtigsten Rückkopplungssignals war. Diese Details schmälern das Ergebnis nicht; sie definieren es.
Warum das gute Nachrichten für die Robotik sind
Der ermutigende Punkt ist nicht, dass ein winziger Roboter plötzlich bereit wäre, Bienen, Inspektionsdrohnen oder Rettungsteams zu ersetzen. Entscheidend ist, dass ein hartnäckiger Engpass messbar kleiner geworden ist. Der Roboter trägt ein 244 Milligramm schweres Sensor- und Rechenpaket, schätzt seinen Zustand mit kostengünstigen Sensoren, führt auf einem Mikrocontroller einen Regler mit hoher Frequenz aus und verfolgt kurze Bewegungen mit Fehlern von wenigen Zentimetern.
Das ist eine echte Verbesserung gegenüber einer Plattform, die sich ständig in einer von Kameras abgedeckten Versuchsumgebung befinden muss. Künftige Forschende erhalten damit einen besseren Ausgangspunkt, um lokale Navigation, Schwarmkoordination und aufgabenbezogene Sensorik in Bereichen zu untersuchen, in denen externe Ortung nicht verfügbar ist. Zugleich entsteht eine ehrliche technische Checkliste: Batterieintegration, Bildverarbeitung, Drift, Planung, Kommunikation, Ausdauer, Wettertoleranz und ein sicherer Umgang mit der Umgebung.
Gute Nachrichten aus der Robotik kommen oft auf diese Weise. Ein System überschreitet eine Grenze, während mehrere andere sichtbar bleiben. In diesem Fall verläuft die Grenze zwischen einem Flugmechanismus, der von seiner Umgebung im Raum abhängig ist, und einem Flugmechanismus, der die erste Ebene von Wahrnehmung und Steuerung selbst übernehmen kann. Der nächste Durchbruch wird nicht durch ein eindrucksvolles Foto von einer Landung bewiesen. Er wird sich zeigen, wenn der Roboter seine eigene Energie mitführt, erkennt, was ihn umgibt, und länger als einen kurzen, sorgfältig vorbereiteten Flug nützlich bleibt.
Related articles
MITs SANDO-Drohnenplaner zeigt, wie weit eine enge Sicherheitsgarantie reicht
SANDO ist ein wichtiger Schritt zu sichereren Drohnen in unbekannten, veränderlichen Umgebungen. Entscheidend ist, welche Annahmen das System offenlegt – und welche Einsatzprobleme ein mathematischer Beweis nicht lösen kann.
A Battery for Medical Capsules That Works Inside the Body and Then Breaks Down
MIT researchers have demonstrated a magnesium–molybdenum battery that powers ingestible devices in pigs, transmits signals from the stomach, and dissolves over time. It is a meaningful engineering step, but not yet a human-ready medical product.
Крошечные имплантированные магниты улучшают передачу мышечных сигналов для управления протезами
Исследование MIT с участием трёх человек показывает, что крошечные магнитные шарики могут напрямую отслеживать движения остаточных мышц и давать более стабильные сигналы для будущих протезов. Но это пока лишь исследование интерфейса, а не готовая бионическая нога.
Tiny Implanted Magnets Give Prosthetic Research a Better Muscle Signal
A three-person MIT study suggests that tiny magnetic beads can measure residual-muscle movement more directly than skin electrodes, producing steadier control signals for future prosthetic limbs. The result is promising, but it is still an interface study—not a ready-made bionic leg.
Comments
Sign in to comment.
No comments yet.